
بخش اول ـ نصب و راهاندازی
این بخش مسیر دریافت دستگاه، نصب مکانیکی، سیمبندی، کار با صفحهکلید و نخستین آزمون حرکت را پوشش میدهد. شکلهای نصب و اتصال ترمینالها مطابق نسخه نهایی راهنمای نصب حفظ شدهاند.
پیش از هر تغییر در مدار قدرت یا کنترل، الزامات ایمنی و ایمنسازی را بخوانید. برای انتخاب دقیق مقدارها به جداول بخش دوم و برای روش استفاده از قابلیتها به مقاله مرتبط در بخش سوم مراجعه کنید.
۱. ایمنی و مسئولیت کاربر
این راهنما برای نصب و راهاندازی اولیه درایوهای القایی سری K100 و K300 تهیه شده است. نصب، سیمبندی و سرویس باید بهوسیله فرد آموزشدیده و آشنا با تجهیزات قدرت انجام شود. پیش از کار، پلاک درایو، پلاک موتور و نقشه تابلو را بررسی کنید و از تناسب آنها با یکدیگر مطمئن شوید.
معنای پیامهای ایمنی
خطر برقگرفتگی: وجود ولتاژ خطرناک در ورودی، خروجی و مدار داخلی دستگاه میتواند موجب آسیب شدید یا مرگ شود. قطع فرمان حرکت، خاموششدن نمایشگر و توقف موتور، دلیل بیبرقبودن ترمینالها نیست.
هشدار حرکت ناخواسته: فرمان خارجی، رفع خطا یا بازگشت تغذیه میتواند در شرایط تنظیمشده باعث حرکت موتور شود. پیش از ورود به محدوده ماشین، فرمانها و منابع انرژی را ایمن کنید.
احتیاط در نصب: ورود براده، اتصال اشتباه، مسدودشدن تهویه و تماس با سطوح داغ میتواند موجب خرابی دستگاه یا آسیب به کاربر شود.
حفاظت ماشین
کلید STOP/RESET کیپد و ورودی قطع خروجی، جایگزین مدار توقف اضطراری ماشین و جداسازی برق نیستند. عملکرد حفاظتی ماشین باید متناسب با خطر بار طراحی و پیش از بهرهبرداری آزموده شود. هیچ ورودی این راهنما بهعنوان ورودی ایمنی دارای گواهی معرفی نمیشود.
از کارکرد دستگاه با قاب باز، دست خیس، اتصال زمین قطعشده یا آثار سوختگی خودداری کنید. در صورت مشاهده آسیب، دستگاه را برقدار نکنید و برای بررسی به خدمات فنی ارجاع دهید.
۲. ایمنسازی پیش از سیمبندی و سرویس
پیش از بازکردن درپوش یا تغییر اتصال، موتور را متوقف و تمام منابع تغذیه قدرت و کنترلِ خارجی را شناسایی و قطع کنید. از وصل مجدد ناخواسته جلوگیری کنید و ایستایی بار مکانیکی را نیز تأمین نمایید.
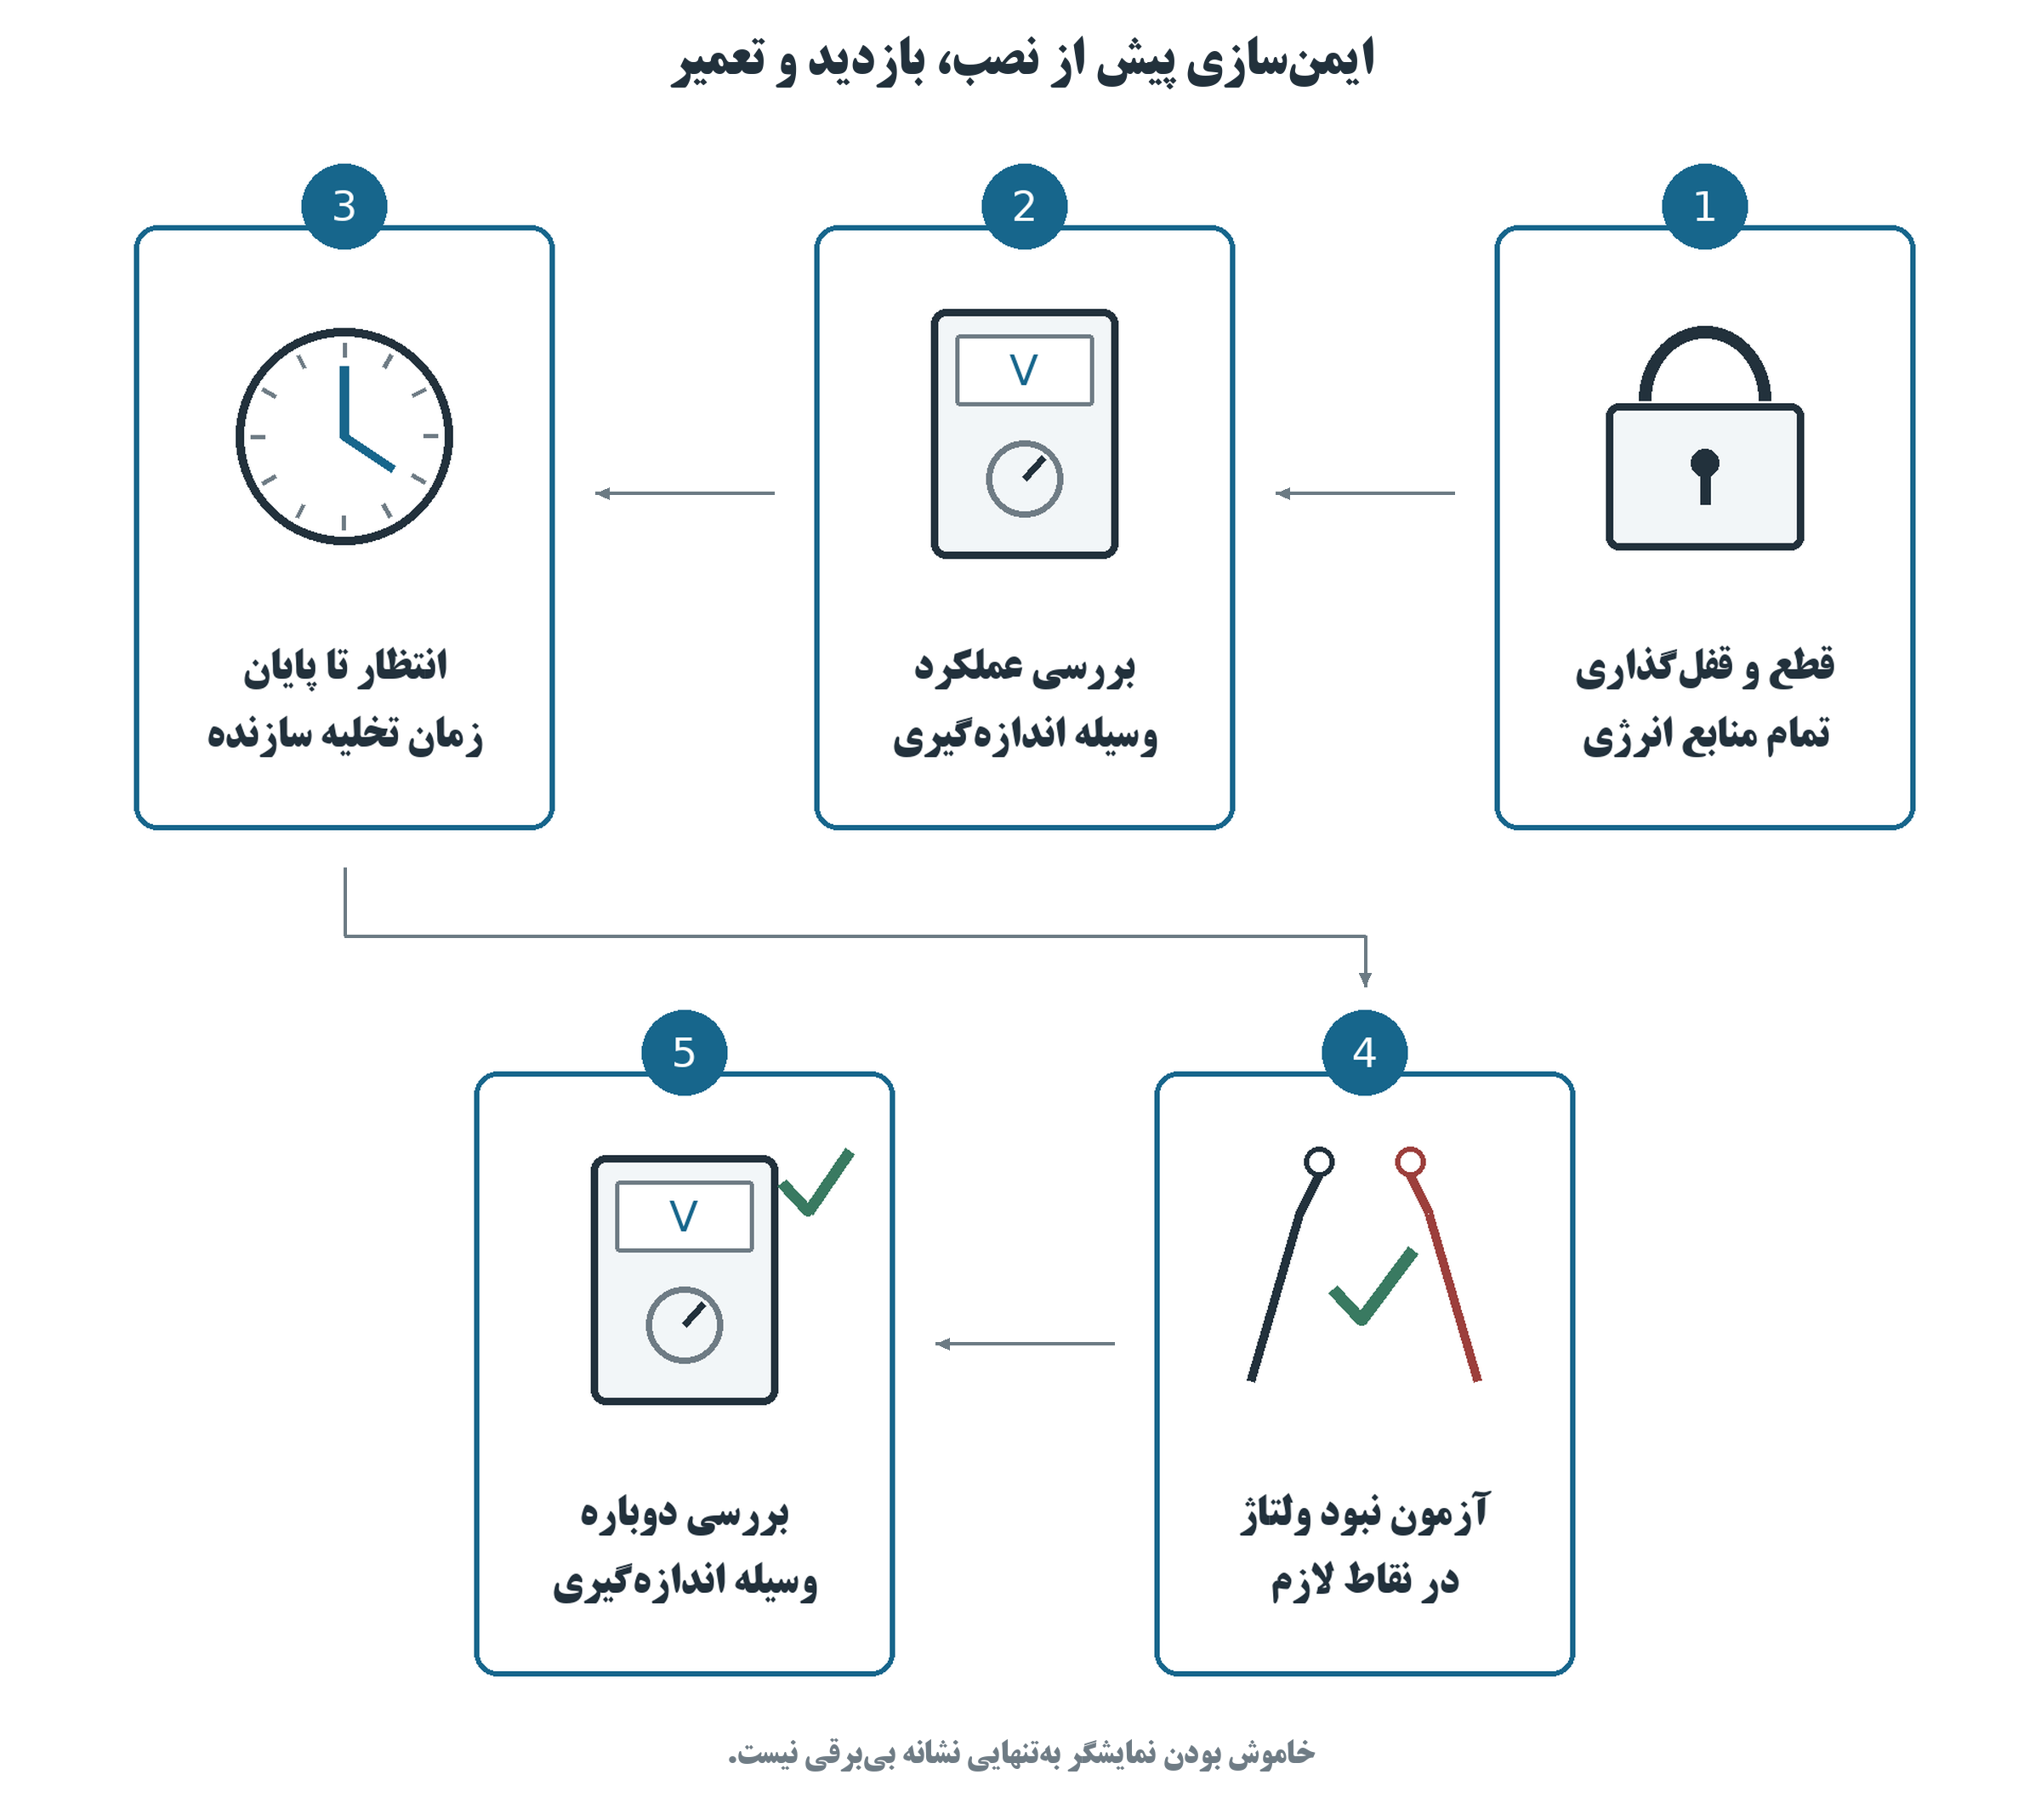
شکل ۱ توالی ایمنسازی و کنترل بیبرقی
خازنهای داخلی پس از قطع برق، انرژی ذخیرهشده دارند. زمان انتظار درجشده روی همان دستگاه را رعایت کنید؛ در تصویر بدنه مرجع، علامت ۱۰ دقیقه دیده میشود. سپریشدن این زمان بهتنهایی مجوز تماس با مدار نیست و بیبرقی باید با ابزار مناسب کنترل شود.
اندازهگیری در مدار قدرت و باس DC فقط توسط فرد صلاحیتدار و از نقاط مجاز انجام شود. از بازکردن بخشهای داخلی برای دسترسی آزمایشی به نقاط نامشخص خودداری کنید. صحت وسیله اندازهگیری پیش و پس از آزمون بررسی شود.
تا وقتی انرژی الکتریکی یا مکانیکی باقی است، سیمبندی یا سرویس را آغاز نکنید. قبل از برقدارکردن مجدد، درپوشها و حفاظهای ماشین را نصب و ابزارها را از تابلو خارج کنید.
۳. دریافت دستگاه و شناسایی مدل
پس از بازکردن بستهبندی، بدنه، محل پیچهای نصب، درپوش ترمینالها، کیپد و کانکتورها را از نظر شکستگی، تغییر شکل، رطوبت و آسیب حمل بررسی کنید. اقلام تحویلی را با سفارش تطبیق دهید و تصویر پلاک و شماره سریال را برای سوابق دستگاه نگه دارید.
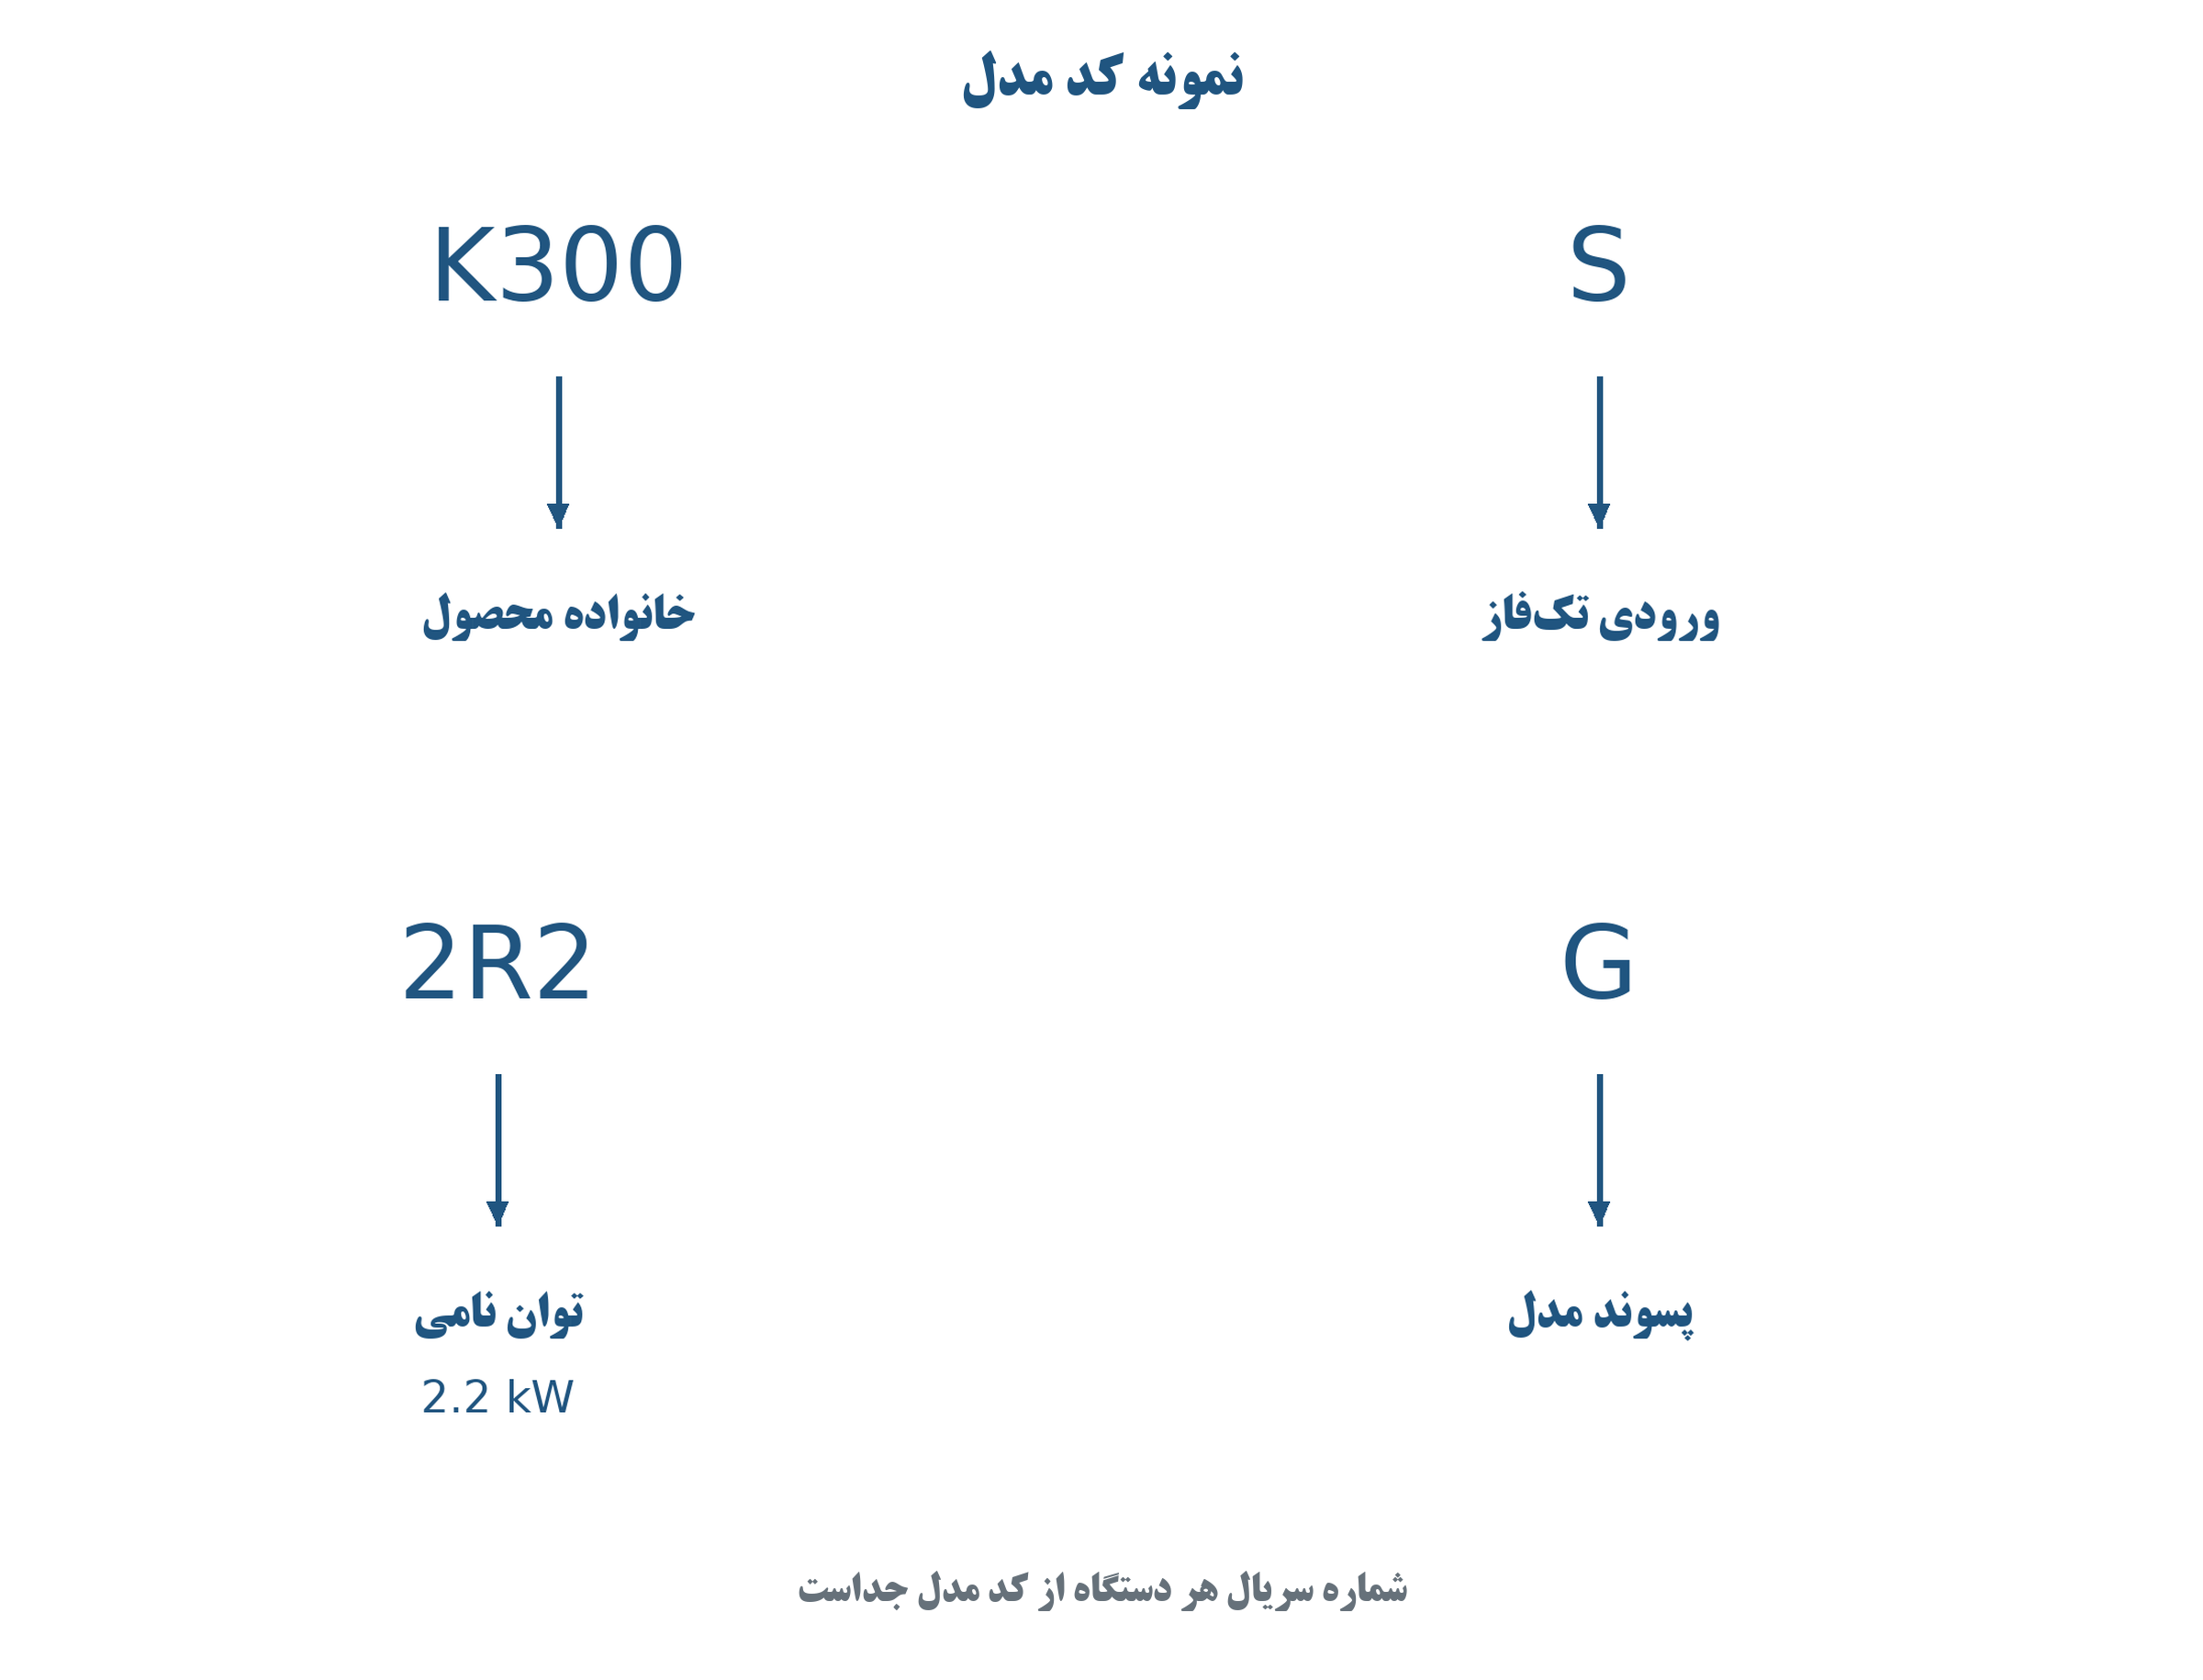
شکل ۲ نمونه خواندن کد مدل
در نمونه K300-S2R2G، بخش K300 خانواده محصول، حرف S ورودی تکفاز و بخش 2R2 توان نامی درجشده در کد، یعنی ۲٫۲ کیلووات را نشان میدهد. حرف T در مدلهای مربوط، معرف ورودی سهفاز است. معنی سایر پسوندها و تجهیزات همراه را از مشخصات همان مدل بررسی کنید.
اطلاعات لازم پیش از انتخاب
تعداد فاز و ولتاژ ورودی، ولتاژ و جریان خروجی، نوع موتور و شرایط بار باید با مشخصات مدل تحویلی سازگار باشد. حرف S بهمعنای تکفازبودن خروجی موتور نیست. نام خانواده و توان درجشده در کد، جایگزین بررسی جریان نامی و شرایط کار نمیشود.
شماره سریال هر دستگاه مستقل از کد مدل است. هنگام درخواست پشتیبانی، کد کامل مدل، شماره سریال و تصویر پلاک را ارائه کنید. دستگاه آسیبدیده یا مدلی که مشخصات آن با سفارش مغایرت دارد، تا تعیین تکلیف نصب نشود.
۴. آشنایی با اجزای ظاهری
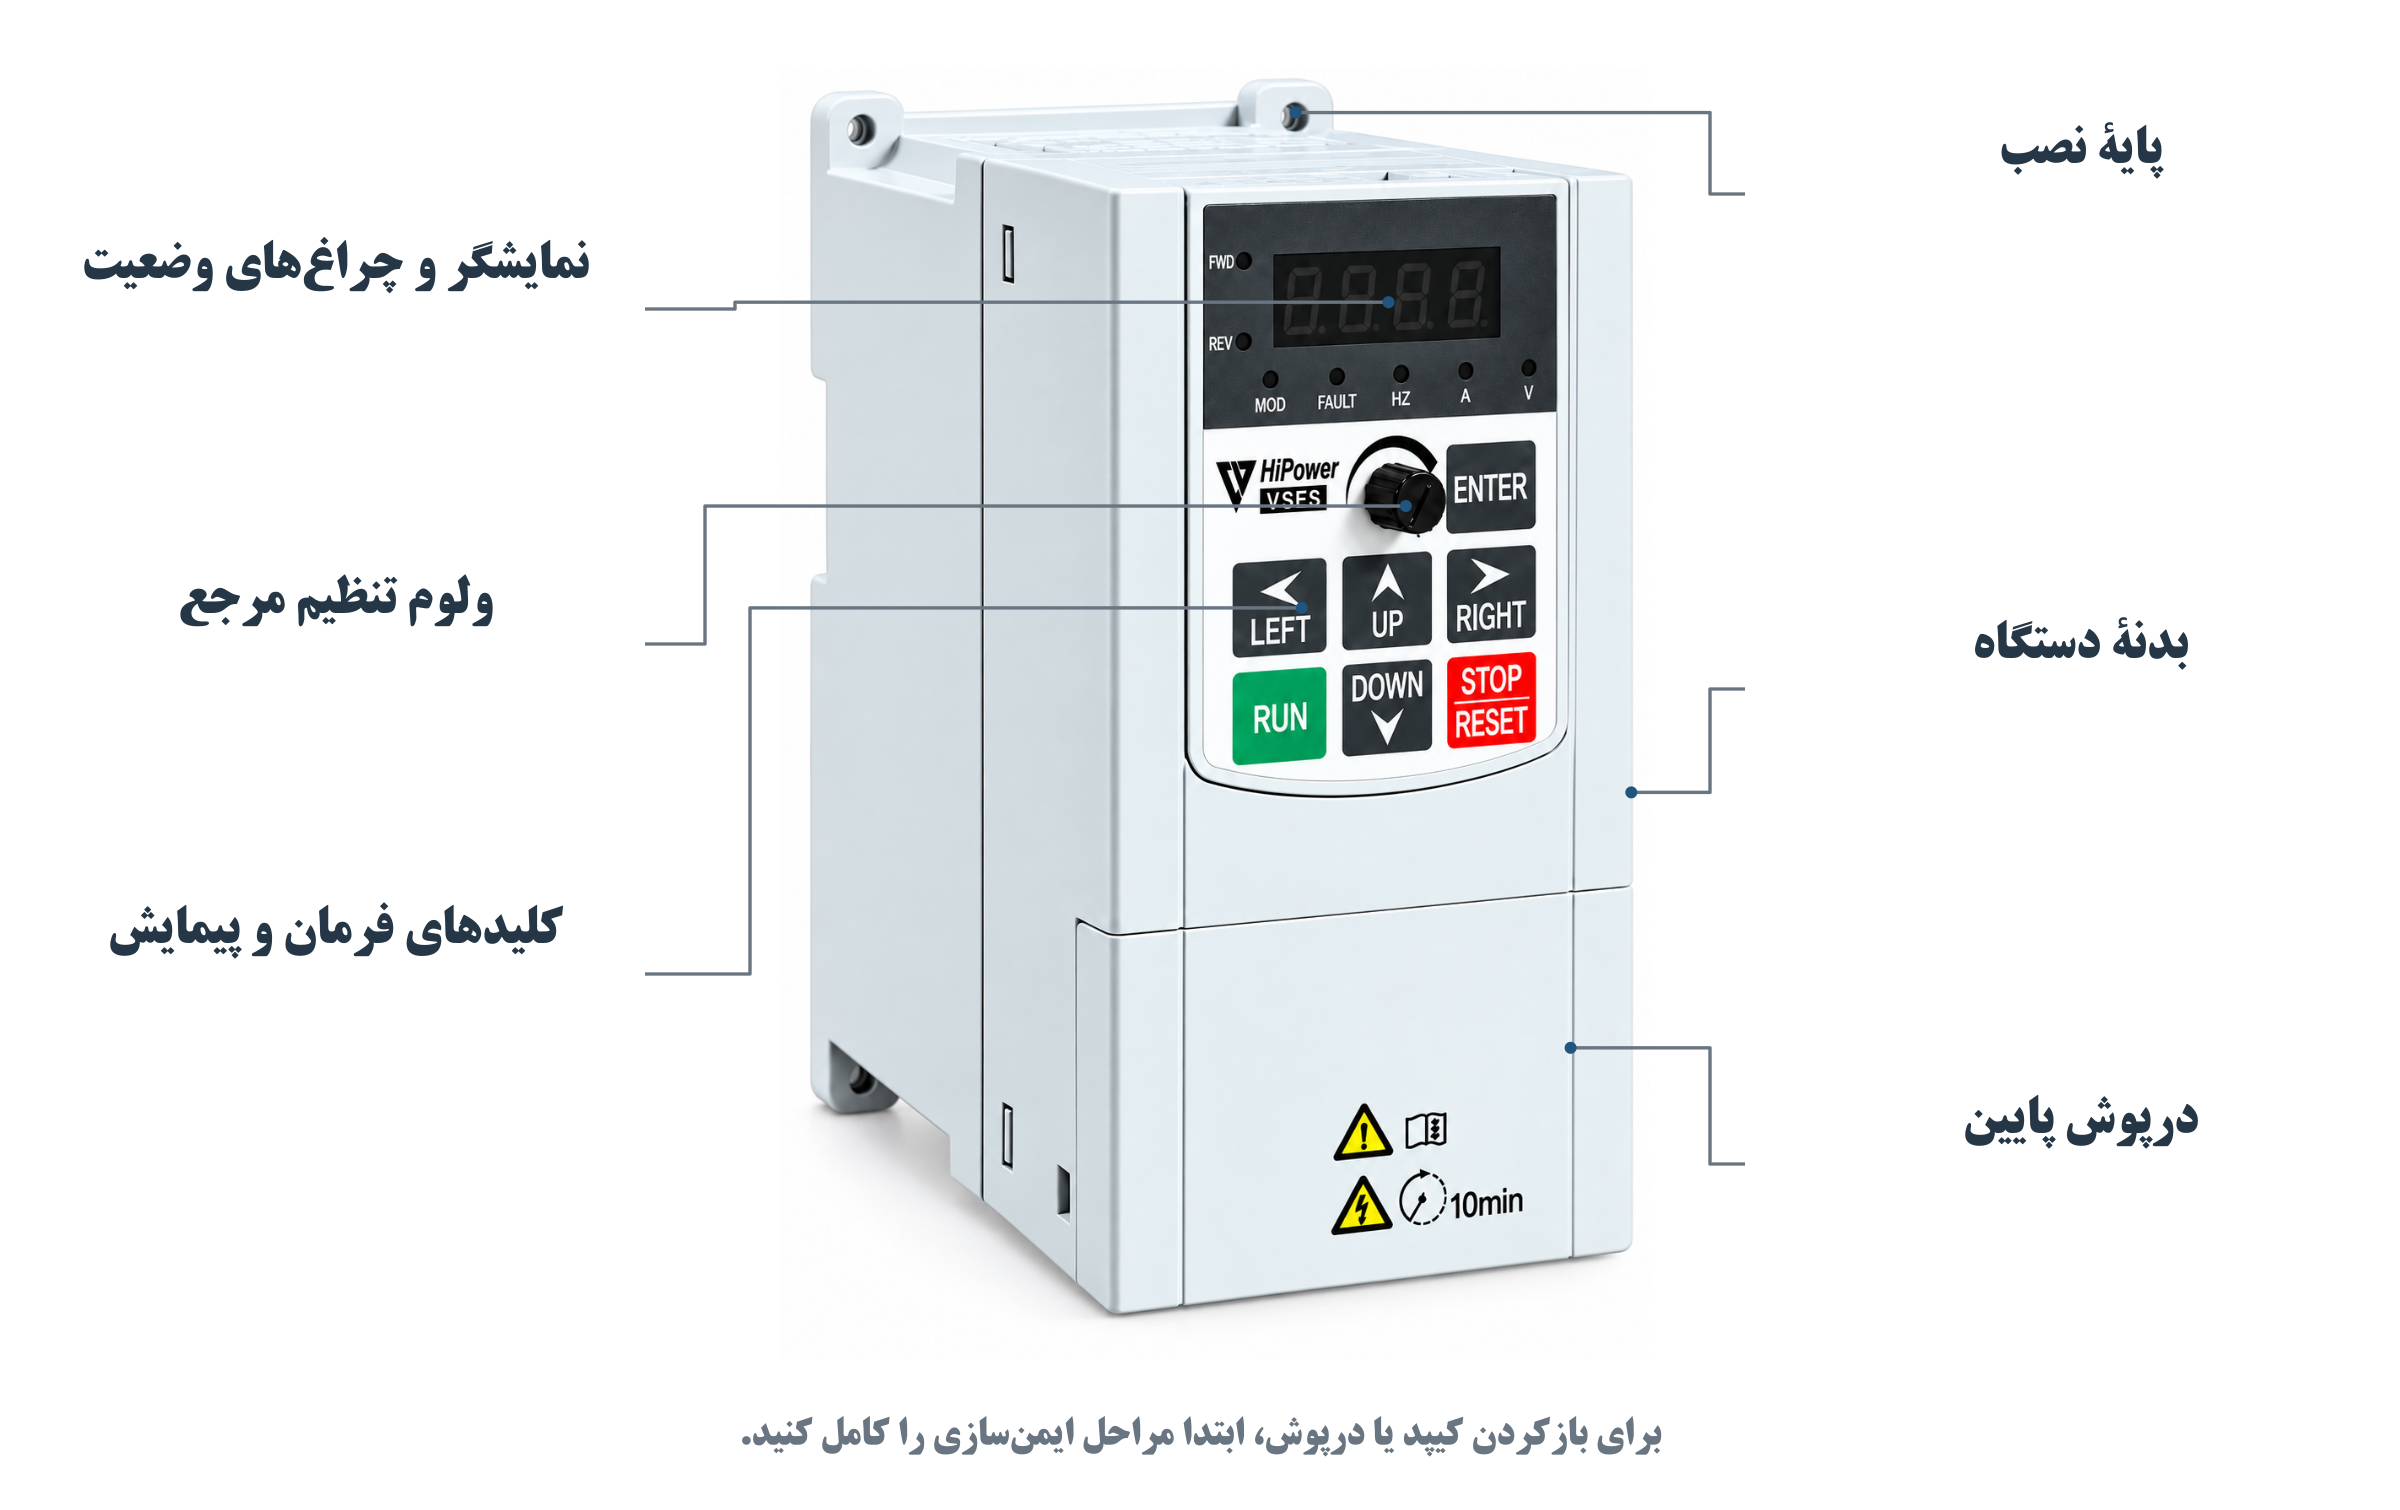
شکل ۳ تصویر محصول و اجزای ظاهری درایو
کیپد شامل نمایشگر، چراغهای وضعیت، کلیدهای فرمان و ولوم تنظیم مرجع است. درپوش پایین برای حفاظت از ناحیه اتصالها بهکار میرود و شیارها و مسیر خنککاری باید آزاد بمانند. دستگاه را از بدنه و نقاط مناسب حمل بگیرید؛ کیپد، ولوم و کانکتورها محل بلندکردن آن نیستند.
برای بازوبستهکردن کیپد یا درپوش، ابتدا دستگاه را مطابق بخش ایمنسازی بیبرق کنید. قطعات را بدون اعمال فشار به پایهها، زبانهها یا اتصالها جابهجا کنید. روش اتصال و کابل افزایش طول باید با نسخه سختافزار سازگار باشد.
شباهت ظاهری کانکتور کیپد به سوکت شبکه، بهمعنای سازگاری با Ethernet نیست. آن را به شبکه رایانه، تجهیزات PoE یا کابلبندی نامشخص متصل نکنید. کیپد را هنگام روشنبودن دستگاه جدا یا وصل نکنید مگر این قابلیت برای همان نسخه صریحاً مجاز شده باشد.
۵. محل نصب و تهویه تابلو
دستگاه را عمودی، روی سطح محکم و مناسب تجهیزات الکتریکی نصب کنید. محیط نصب باید از آب، بخار خورنده، گردوغبار رسانا، روغن و تابش مستقیم گرما محفوظ باشد. پیش از سوراخکاری یا برش تابلو، درایو را از محل کار خارج کنید تا براده وارد آن نشود.
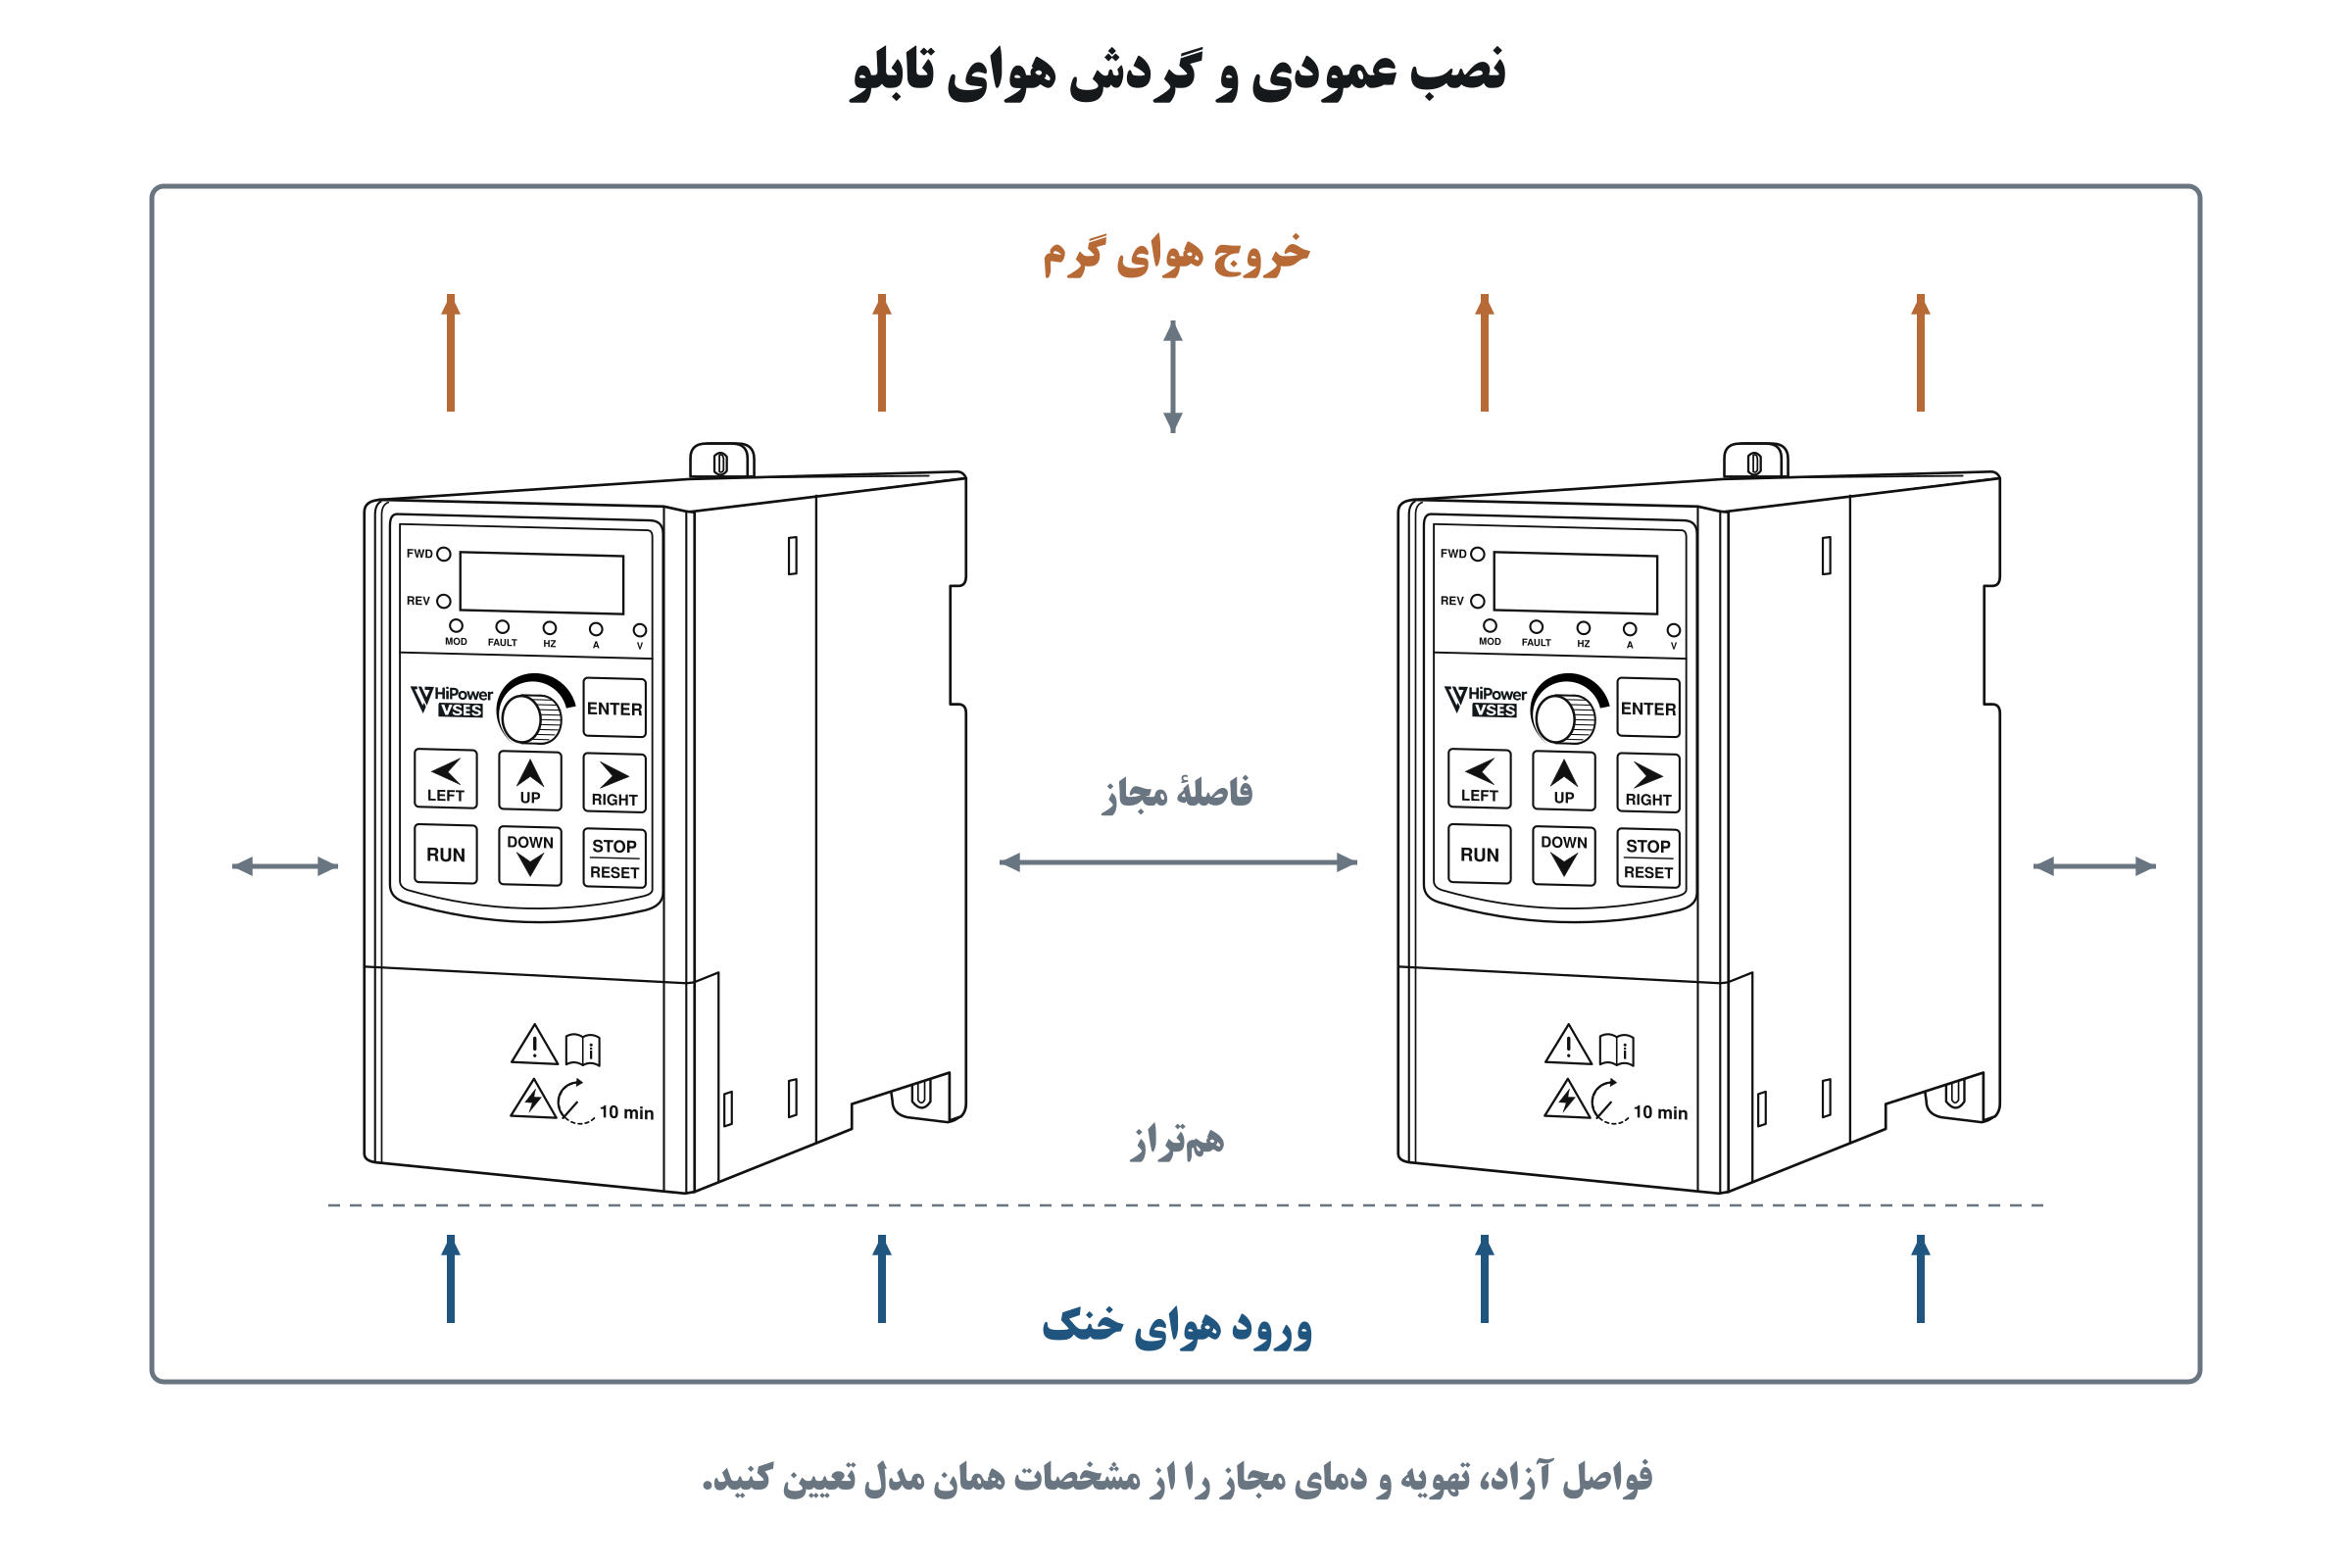
شکل ۴ نصب عمودی و مسیر عبور هوای خنک
هوای گرم خروجی یک تجهیز نباید مستقیماً وارد ورودی هوای تجهیز دیگر شود. در نصب چند درایو، چیدمان همسطح و مسیر تخلیه گرما را در نظر بگیرید. مقاومت ترمز و دیگر قطعات گرمشونده را در محل مناسب و دور از ورودی هوای درایو نصب کنید.
فضای آزاد اطراف، دمای مجاز، رطوبت، ارتفاع و شرایط کاهش ظرفیت باید مطابق اطلاعات مدل انتخاب شود. ابعاد بدنه، فاصله لازم برای تهویه نیست. فضای سرویس، دسترسی به پیچها و شعاع خمش کابلها را نیز در جانمایی تابلو لحاظ کنید.
فن و فیلتر تابلو باید متناسب با گرمای تجهیزات و شرایط محیط انتخاب شوند. از نصب روی سطح لرزان یا کنار منبع ارتعاش شدید بدون تمهید مناسب خودداری کنید.
۶. ابعاد بدنه و نقاط نصب
در نقشه زیر، W عرض، H ارتفاع کلی، D عمق و A و B فاصله مراکز نصب هستند. تمام اندازهها بر حسب میلیمتر است. نقشه برای شناخت ابعاد است و نباید بهعنوان شابلون سوراخکاری با مقیاس چاپ استفاده شود.
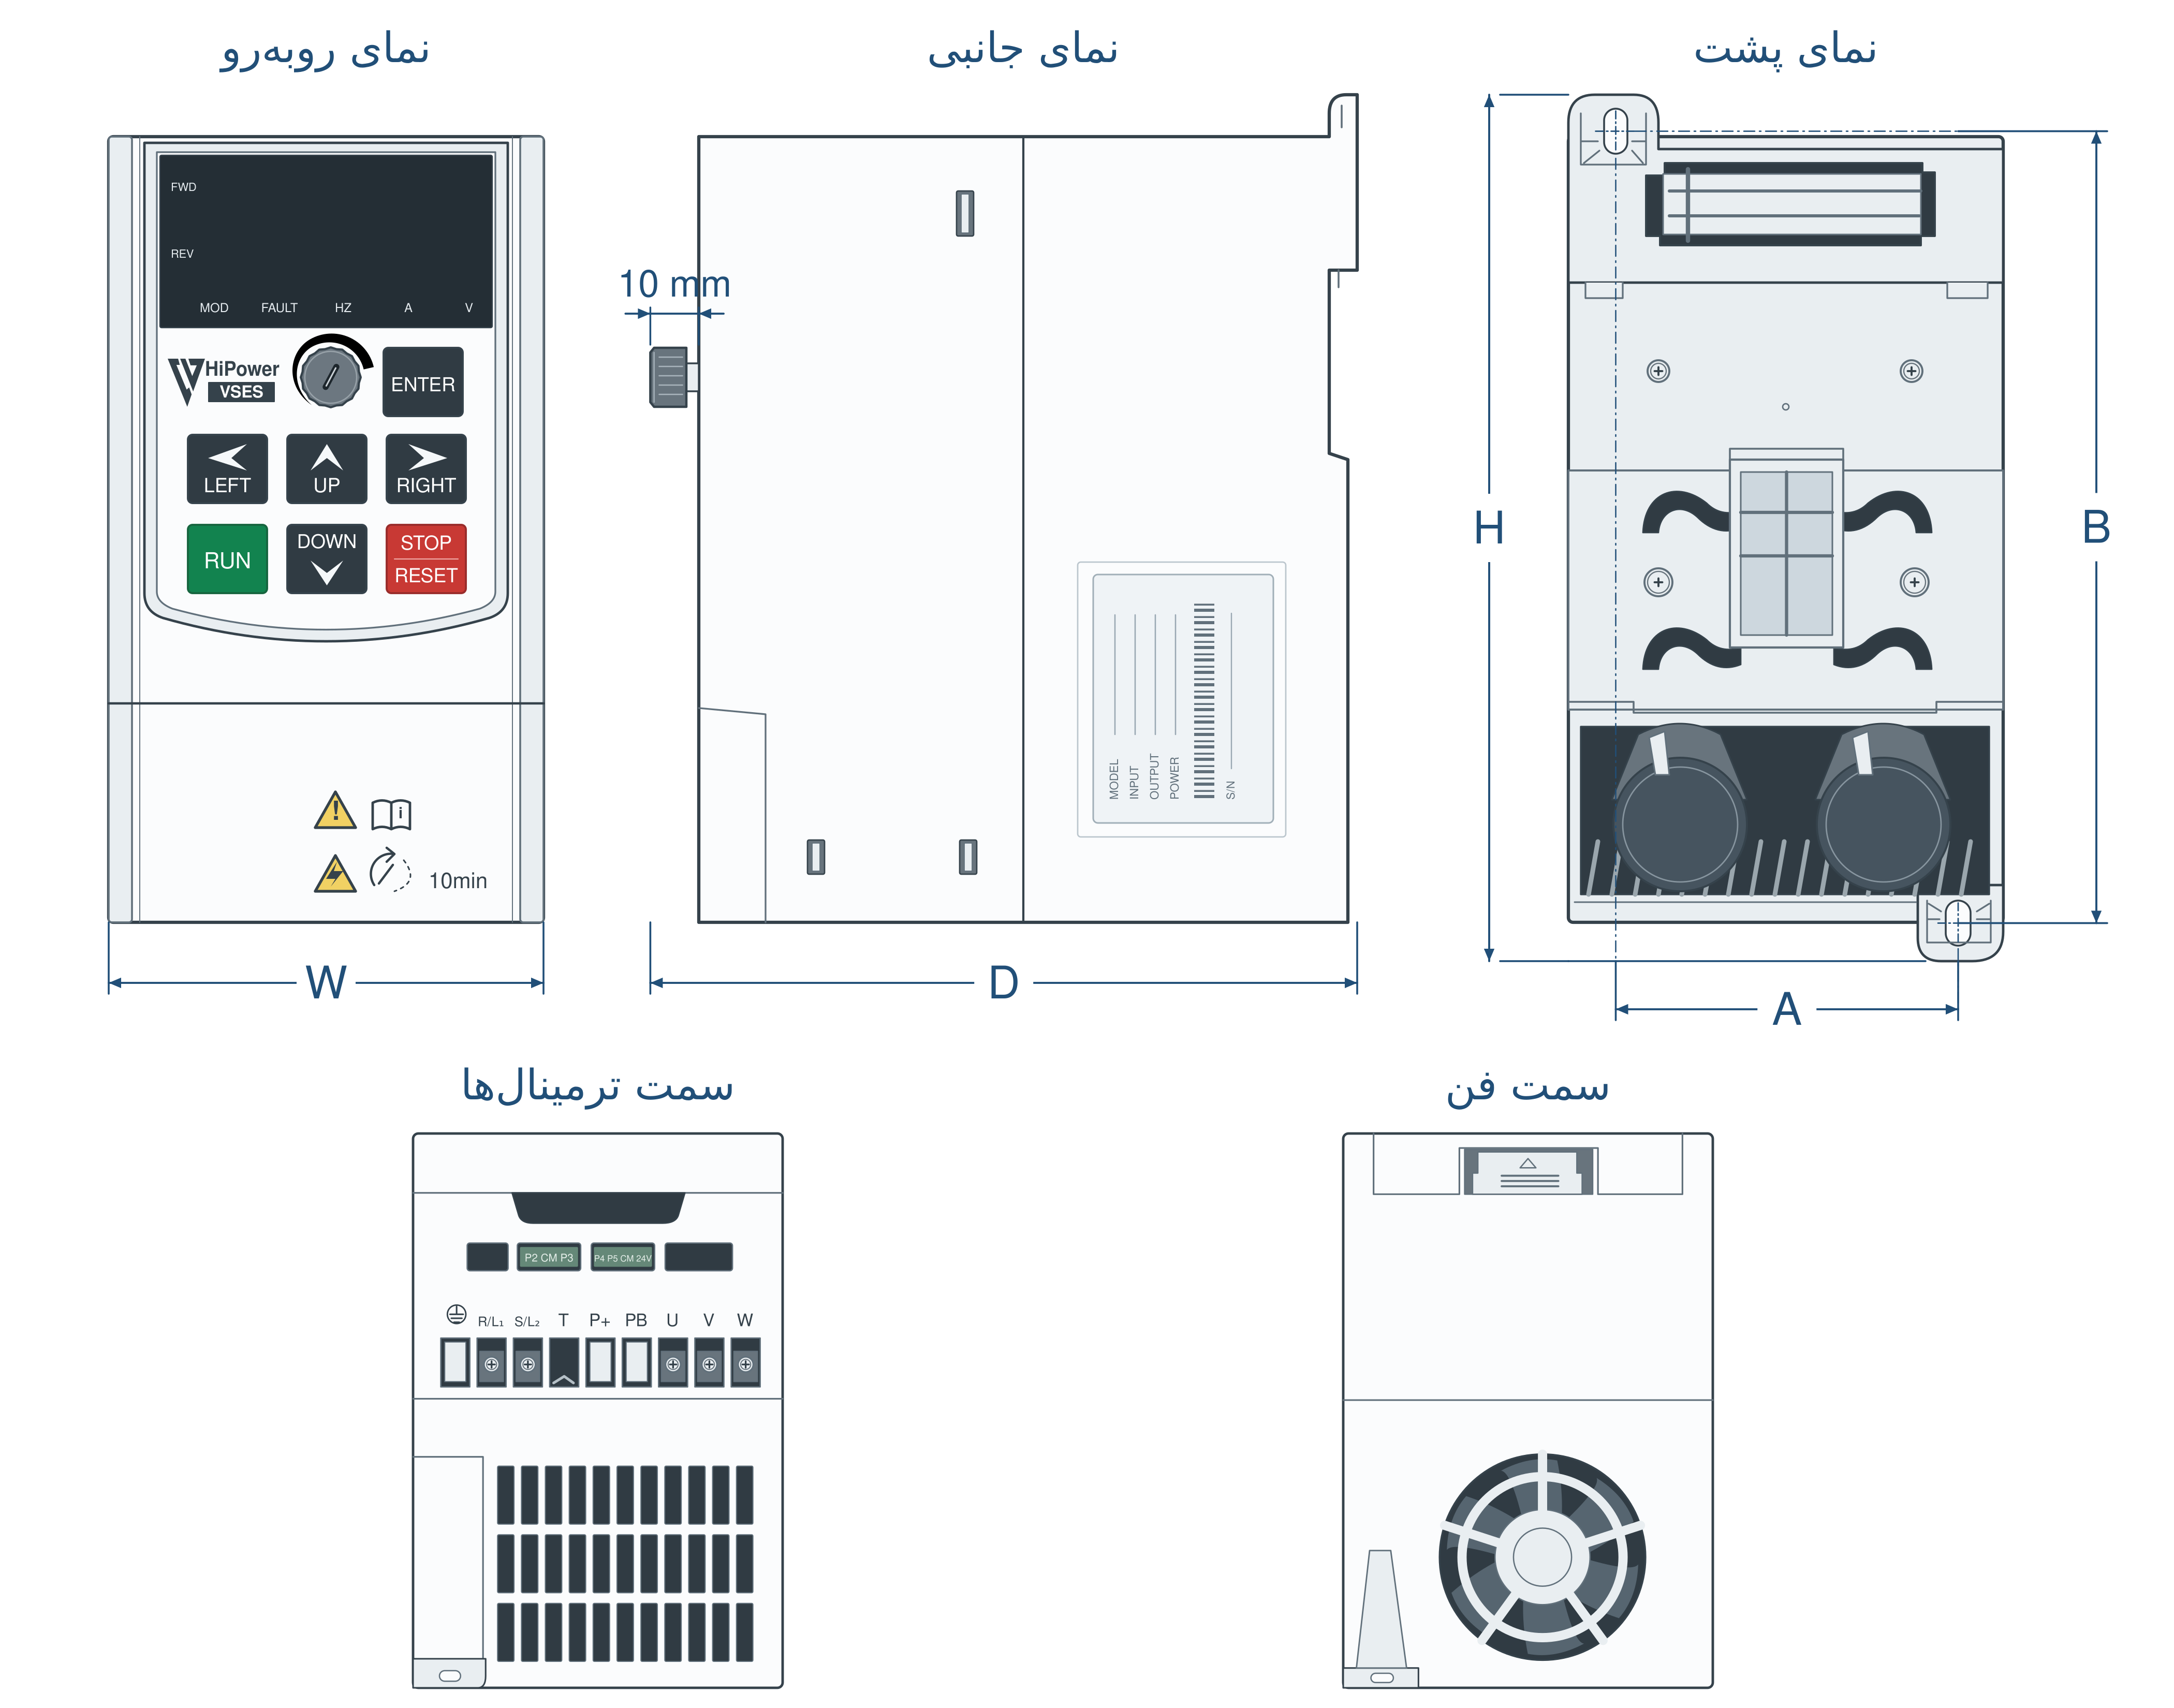
شکل ۵ نماهای مشترک بدنه کوچک و بزرگ و ابعاد نصب
بدنه کوچک: عرض ۸۵، ارتفاع ۱۷۰، عمق ۱۳۰، فاصله افقی مراکز نصب ۶۷٫۵ و فاصله عمودی مراکز نصب ۱۵۷ میلیمتر. این سایز برای بازه توان ۰٫۷ تا ۲٫۲ کیلووات معرفی شده است.
بدنه بزرگ: عرض ۱۰۰، ارتفاع ۱۹۵، عمق ۱۵۰، فاصله افقی مراکز نصب ۸۵ و فاصله عمودی مراکز نصب ۱۸۵ میلیمتر. این سایز برای بازه توان ۳٫۷ تا ۵٫۵ کیلووات معرفی شده است. بیرونزدگی پتانسیومتر در نمای جانبی ۱۰ میلیمتر است. ابعاد کیپد: عرض ۷۰ و ارتفاع ۹۵ میلیمتر. ابعاد تفصیلی جاکیپدی و کیپد در بخش «ابعاد و اندازه دستگاه» آمده است.
پیش از سوراخکاری، اندازهها را با بدنه تحویلی و نقشه همان مدل تطبیق دهید. بازه توانِ همراه نقشه، فهرست همه مدلهای قابل سفارش نیست. قطر پیچ، گشتاور بستن و فاصله آزاد تهویه را از این ابعاد نتیجهگیری نکنید.
۷. مدار قدرت و اتصال زمین
مدار قدرت شامل تغذیه، حفاظت ورودی، درایو و موتور است. کلید مینیاتوری ورودی باید متناسب با توان و جریان نامی ورودی درایو انتخاب شود. ظرفیت قطع کلید، سطح مقطع سیمها و گشتاور ترمینالها باید با مشخصات دستگاه، کابل و شرایط شبکه محل نصب هماهنگ باشند.
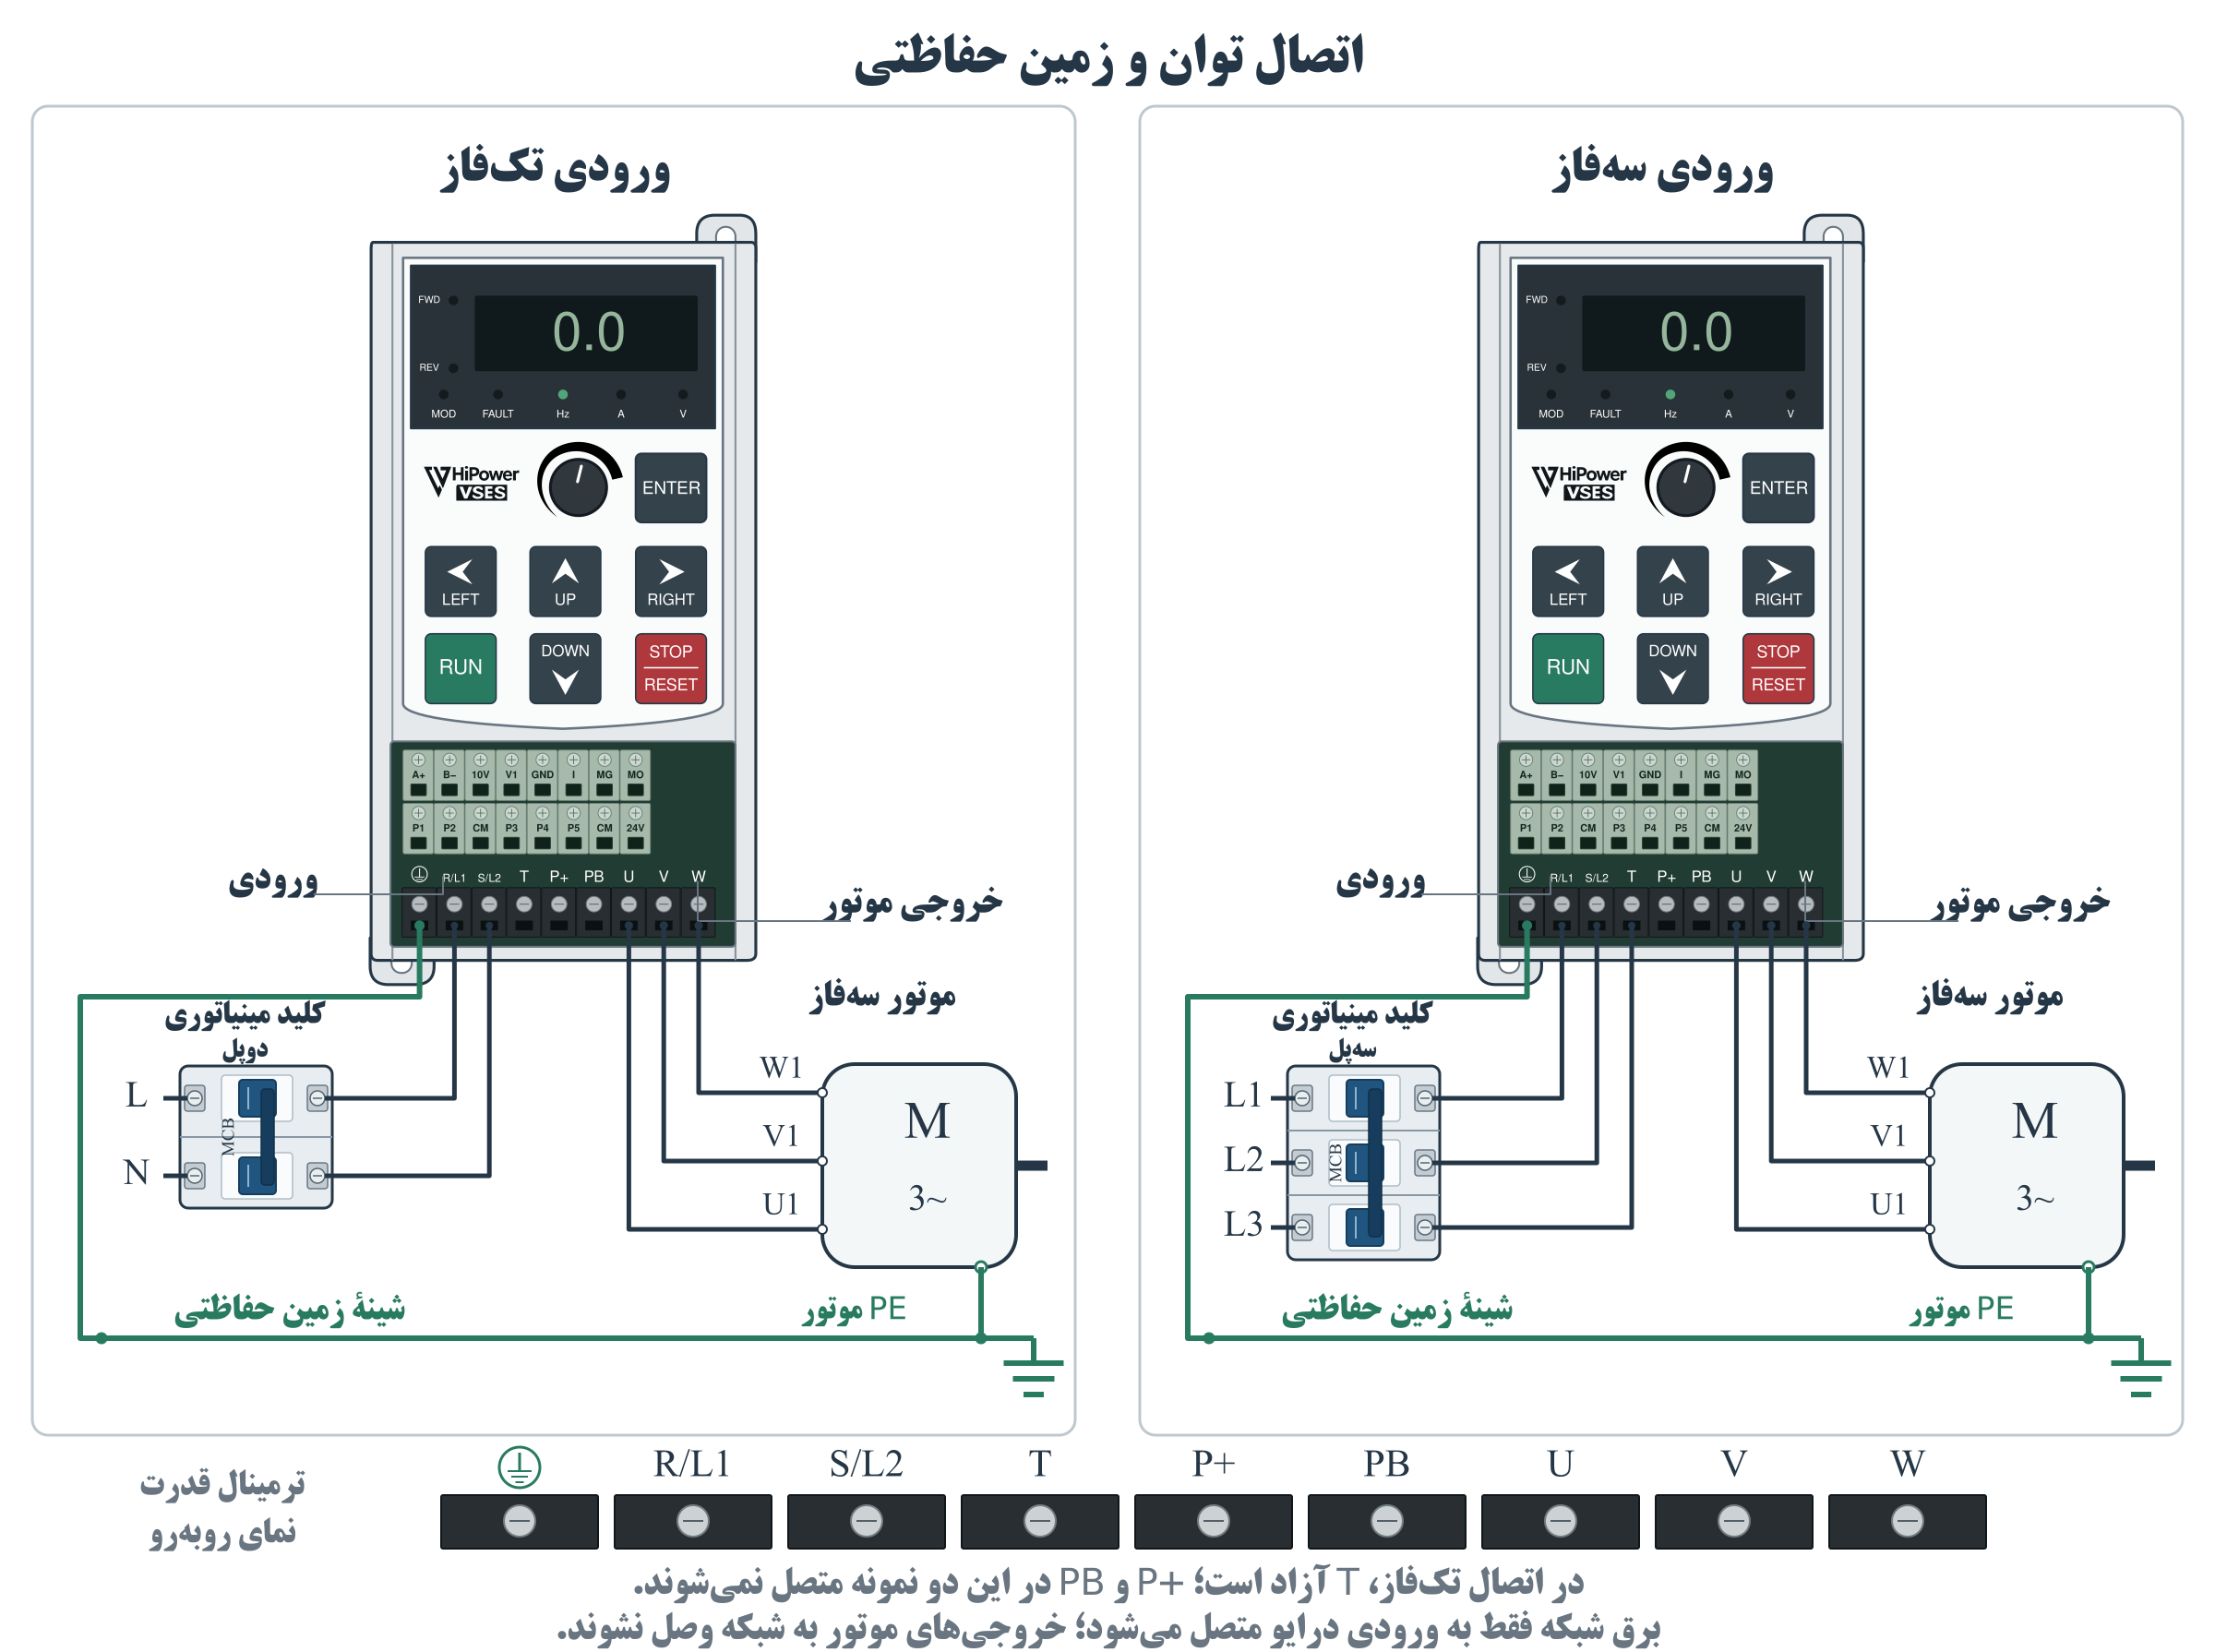
شکل ۶ دو نمونه مستقل اتصال قدرت با مسیر حفاظتی PE
فقط نمونه متناسب با مدل دستگاه را اجرا کنید. شکل، ارتباط الکتریکی را نشان میدهد؛ نام و جای ترمینالهای ورودی را از روی همان دستگاه بخوانید. برق شبکه هرگز به خروجیهای U و V و W وصل نشود و هیچ ورودی نامشخصی پل زده نشود.
ترمینال حفاظتی درایو و بدنه موتور با هادیهای PE مستقل به شینه حفاظتی تابلو متصل شوند. این مسیرها از سیم مرجع سیگنال جدا هستند؛ CM یا GND جایگزین PE نیستند.
برای استارت و توقف عادی از مسیر فرمان استفاده کنید. تغذیه یا خروجی موتور را برای فرمان روزمره قطعووصل نکنید. کنتاکتور خروجی، در صورت نیاز، باید با توقف خروجی درایو هماهنگ شود.
۸. اتصال موتور و تطبیق پلاک
پیش از اتصال موتور، نوع، توان، ولتاژ، جریان، فرکانس و دور نامی آن را ثبت کنید. آرایش ستاره یا مثلث از روی ولتاژ خط خروجی درایو و پلاک موتور تعیین میشود؛ تعداد فاز ورودی درایو بهتنهایی این انتخاب را مشخص نمیکند.
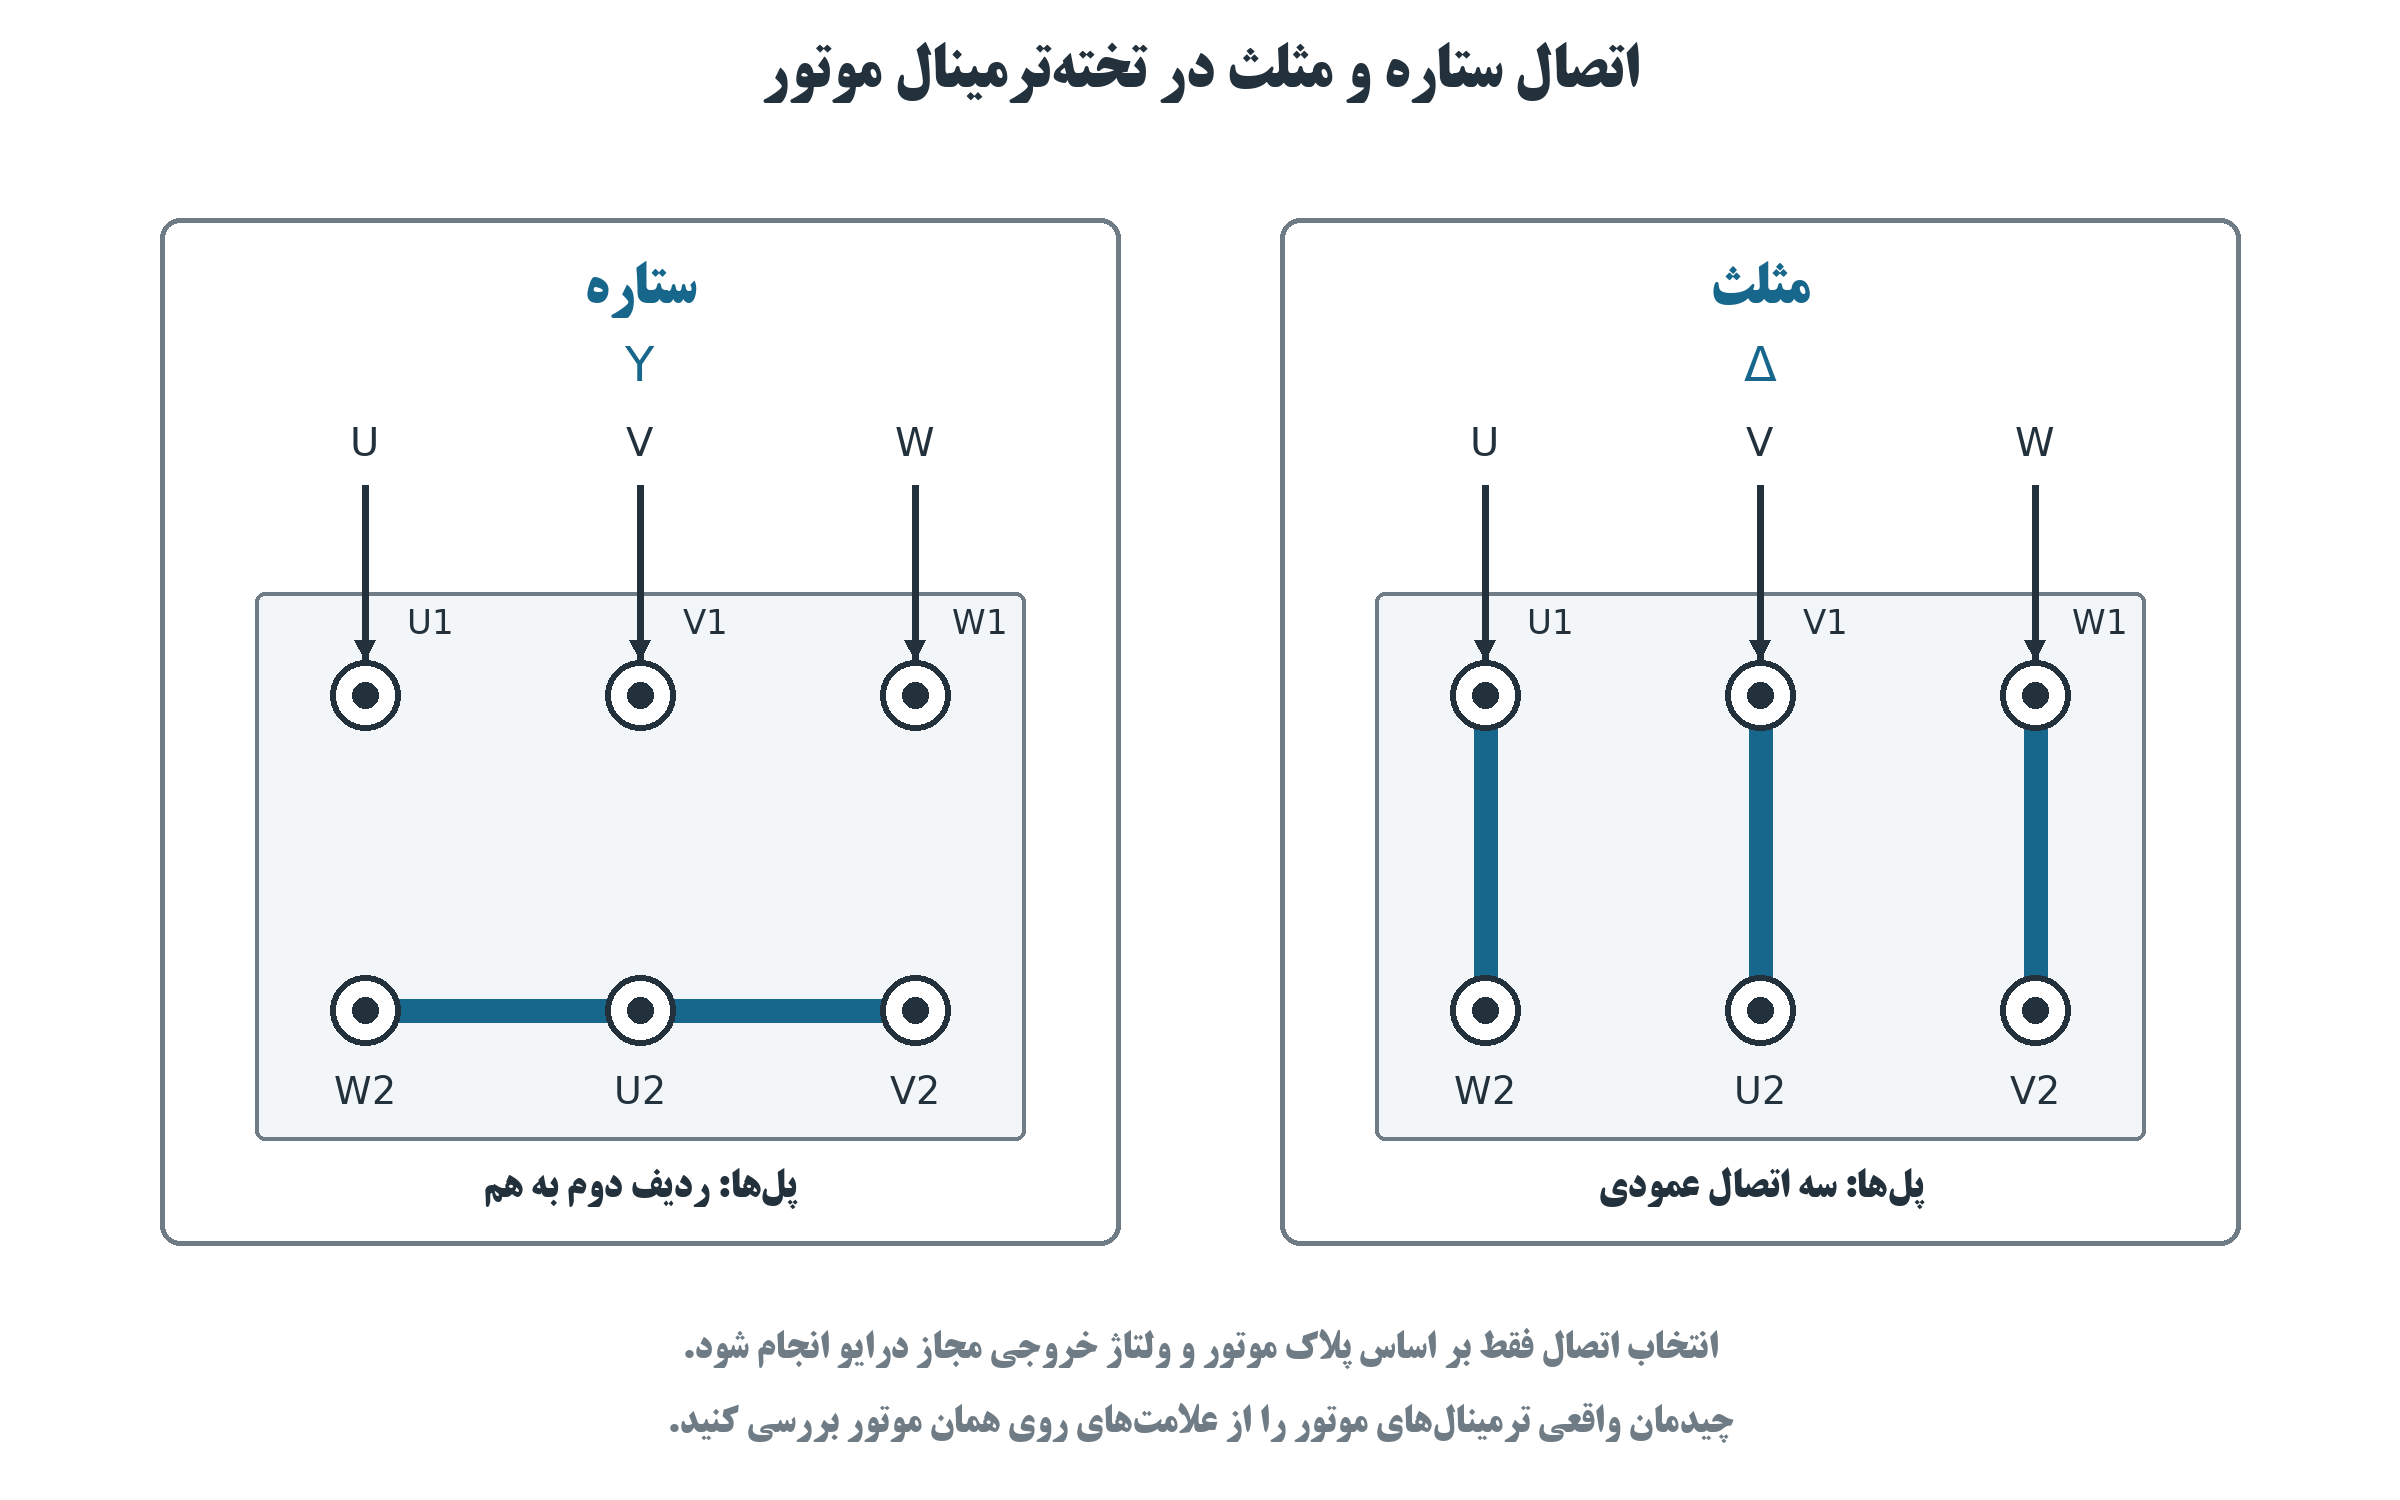
شکل ۷ مفهوم اتصال ستاره و مثلث در موتور ششترمیناله
چیدمان فیزیکی ترمینالهای موتور ممکن است با شکل متفاوت باشد. پلها را بر اساس نام پایههای روی موتور قرار دهید، نه صرفاً موقعیت ظاهری آنها. تغییر پلبندی فقط پس از جداسازی کامل برق انجام شود.
در خروجی درایو خازن اصلاح ضریب توان نصب نکنید و فیلتر ورودی برق شبکه را بهجای فیلتر مخصوص خروجی بهکار نبرید. برای موتورهای ویژه، کابل بلند یا نیاز به فیلتر خروجی، انتخاب تجهیز باید با راهنمای موتور و نظر فنی سازنده هماهنگ شود.
آزمون عایقی موتور و کابل را از طریق مدار الکترونیکی درایو انجام ندهید؛ ابتدا کابل موتور از درایو جدا شود. اتصال موتور تکفاز یا هر موتور متفاوت از موتور القایی سهفاز، به نقشه تأییدشده همان کاربرد نیاز دارد و از شکل حاضر قابل استخراج نیست.
۹. مسیر کابلها و کاهش اختلال
کابل تغذیه، کابل موتور و کابل مقاومت ترمز را از سیمهای فرمان، آنالوگ و ارتباطی جدا عبور دهید. مسیرهای طولانی موازی میان کابل موتور و سیگنال میتواند موجب اختلال در اندازهگیری و فرمان شود.
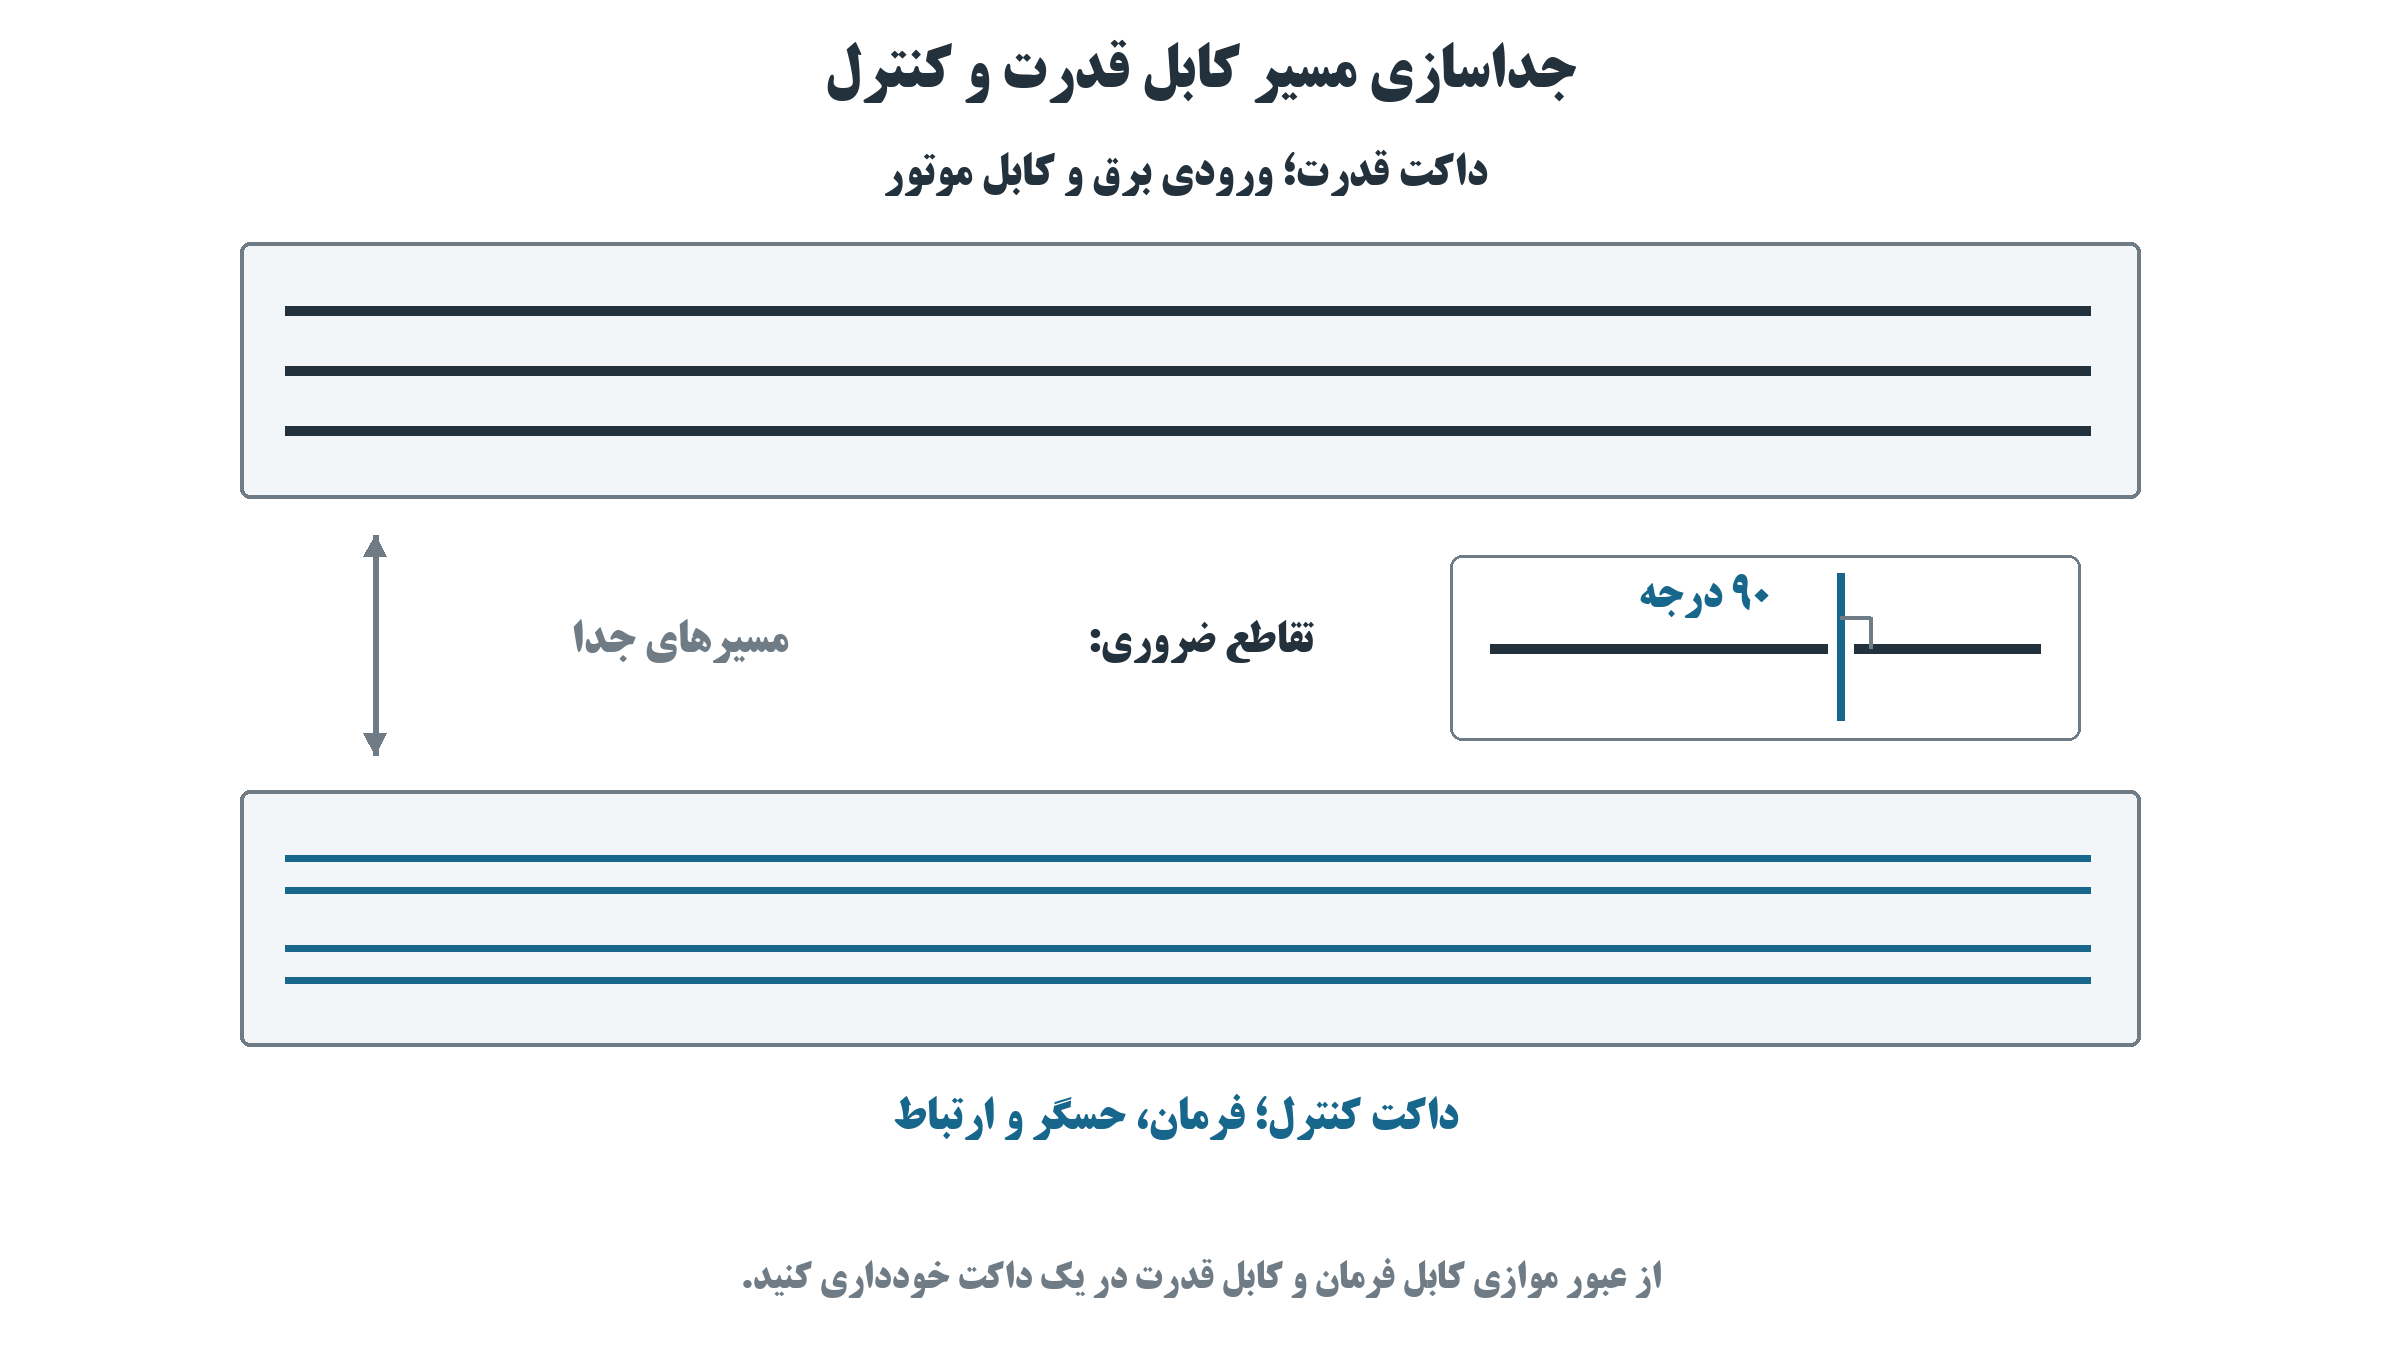
شکل ۸ جداسازی کابل قدرت و سیگنال و تقاطع عمود
در محل اجتنابناپذیر تقاطع، مسیرها را تا حد امکان عمود بر هم قرار دهید. فاصله و نوع داکت یا جداکننده باید با شرایط تابلو و الزامات سازگاری الکترومغناطیسی هماهنگ باشد.
برای سیگنالهای حساس و شبکه، کابل مناسب و زوج تابیده را مطابق کاربرد انتخاب کنید. شیلد، هادی حفاظتی و مرجع سیگنال سه نقش متفاوت دارند. نحوه اتصال شیلد باید مطابق طرح زمین و مستندات تجهیزات دو سر کابل باشد؛ از اتصال تصادفی همه مراجع به یکدیگر خودداری کنید.
سرسیم مناسب بهکار ببرید و طول لختشده را بهاندازه لازم نگه دارید. رشته آزاد سیم، کشش مکانیکی روی ترمینال و عبور کابل از لبه تیز مجاز نیست. بوبین رله و کنتاکتورهای مجاور را با مدار مهار اضافهولتاژ مناسب نوع AC یا DC تجهیز کنید.
۱۰. شناسایی ترمینالهای فرمان
شکل زیر چیدمان ترمینالهای نسخه نشاندادهشده در راهنمای محصول را معرفی میکند. پیش از اتصال، نوشته روی بدنه تحویلی را کنترل کنید؛ در صورت تفاوت، نقشه همان نسخه سختافزار ملاک است.
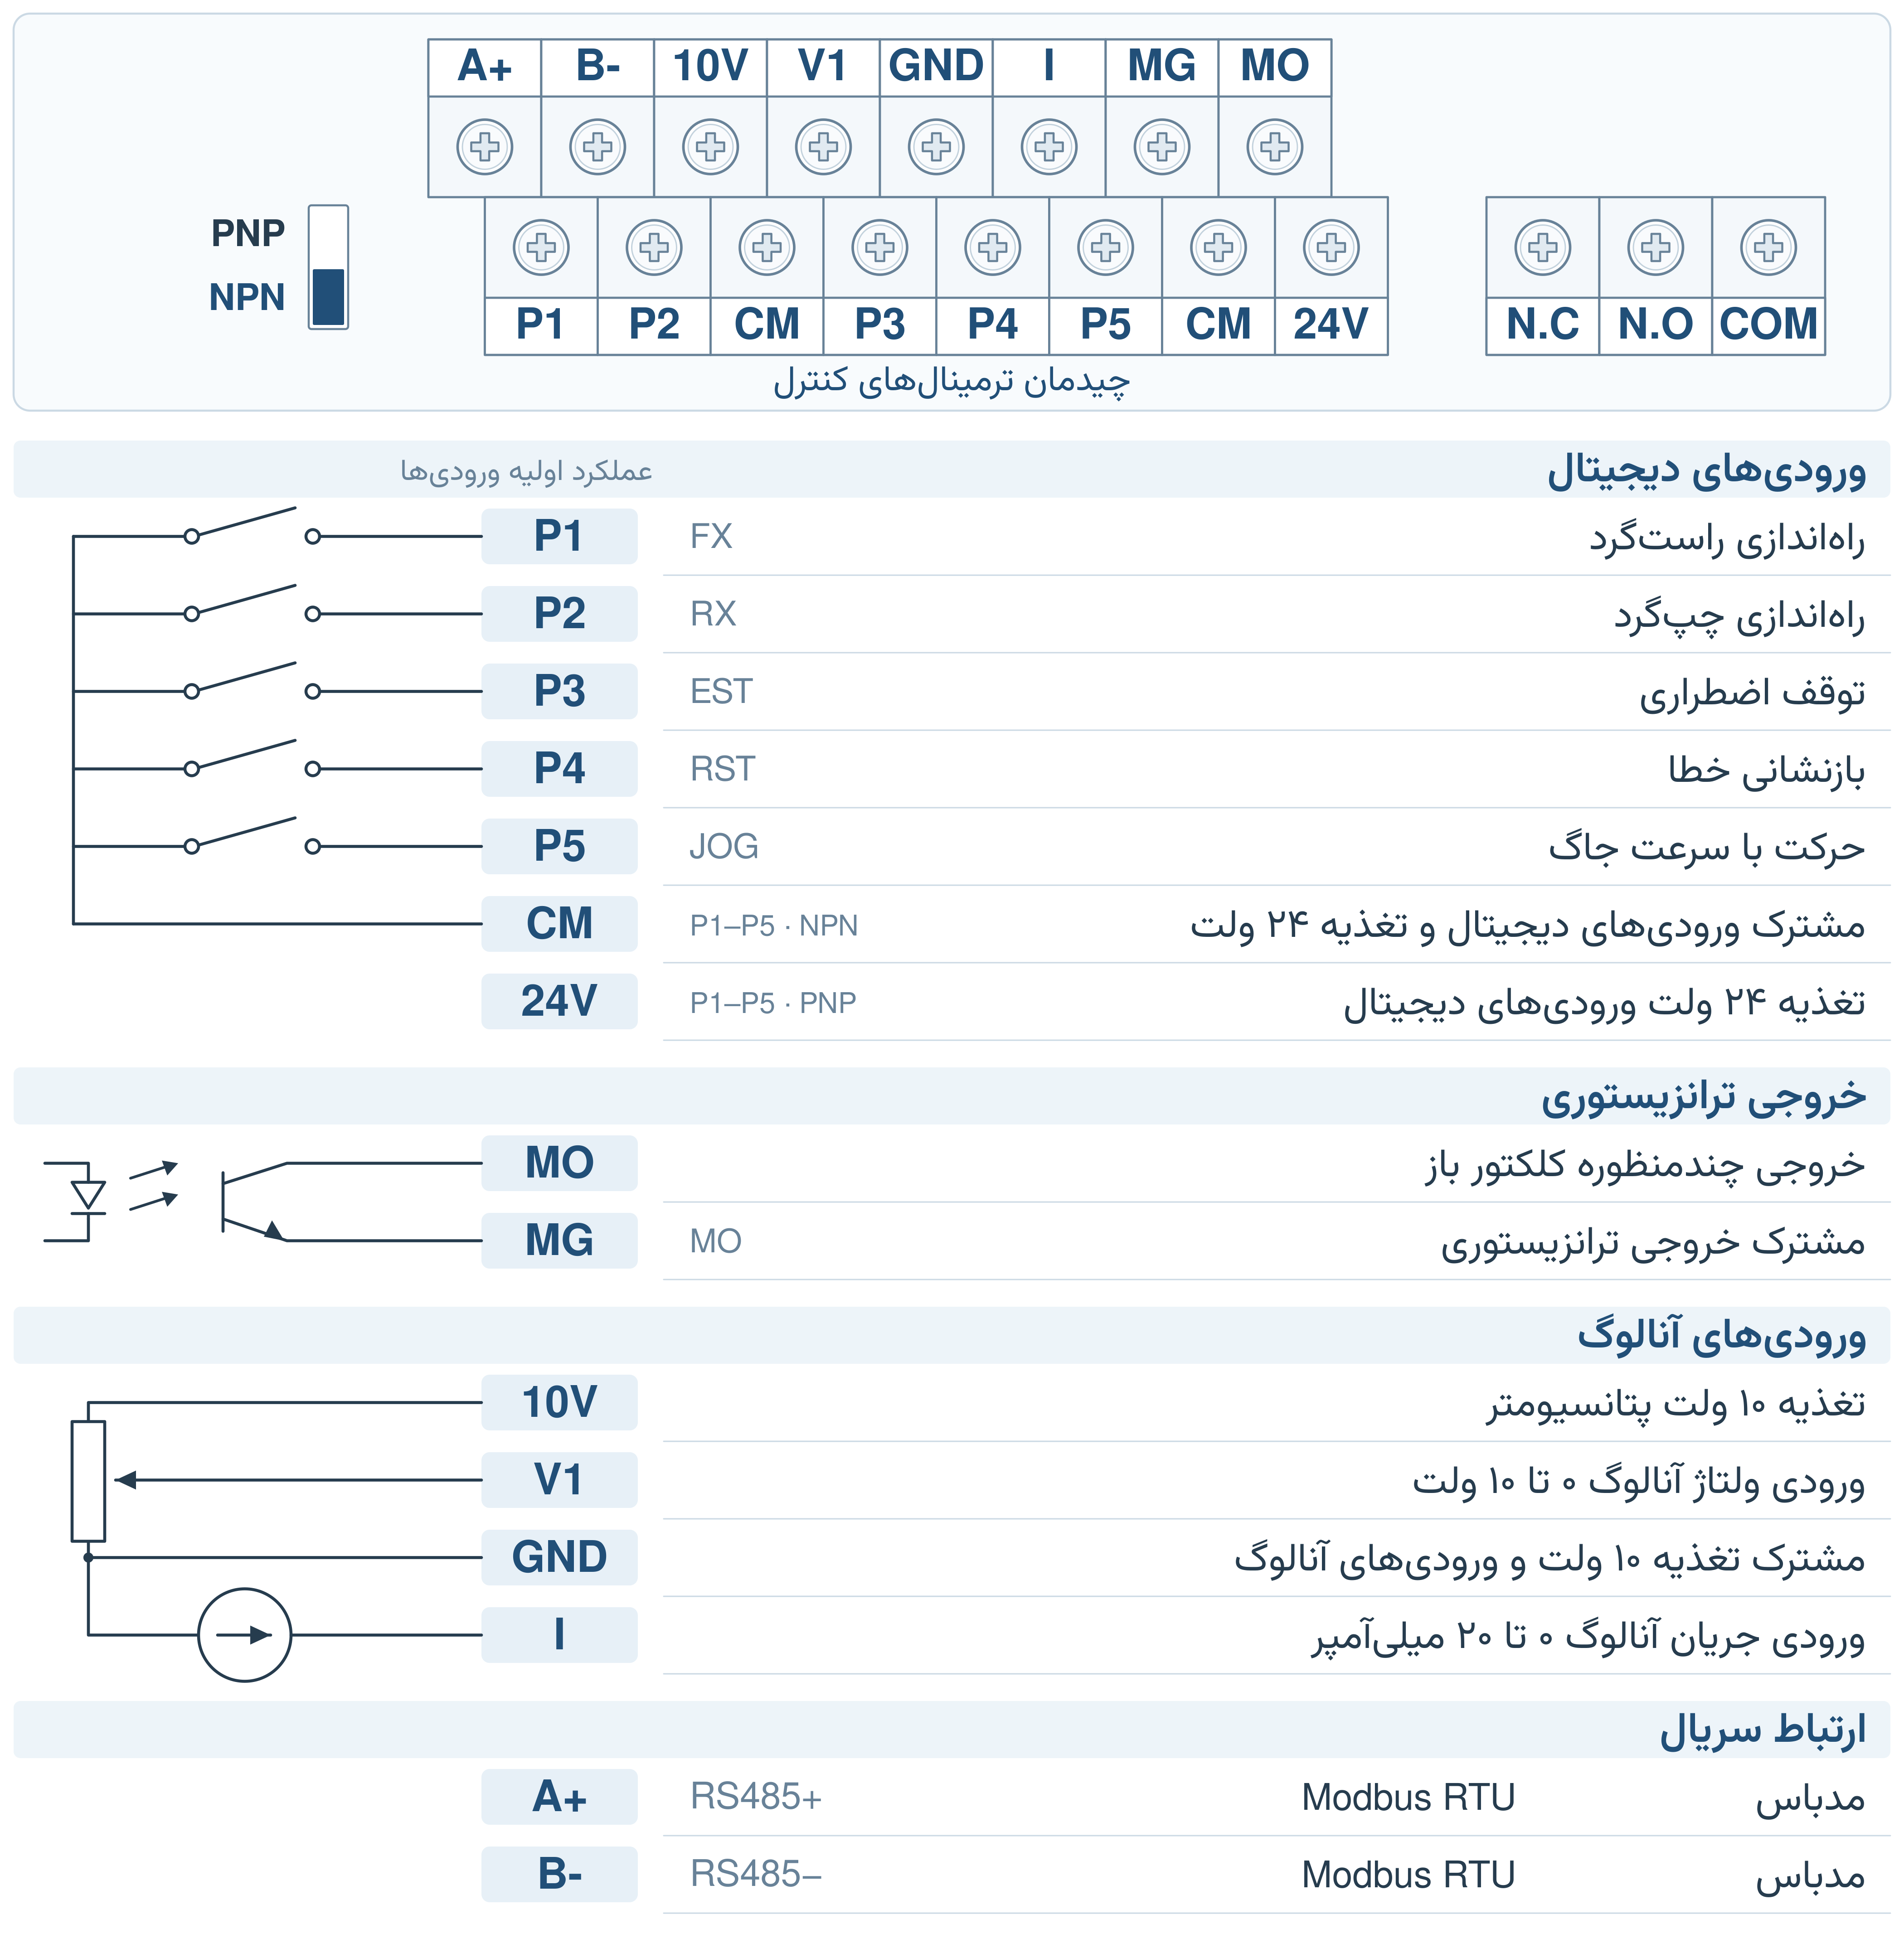
شکل ۹ نام و جای ترمینالهای فرمان در نسخه مرجع
P1 تا P5 ورودی دیجیتال چندمنظوره هستند. CM مرجع ورودیهای دیجیتال و 24V منبع فرمان متناظر با آنهاست. وظیفه هر ورودی به تنظیمات دستگاه وابسته است و ممکن است با تنظیم اولیه کارخانه متفاوت باشد.
10V خروجی مرجع پتانسیومتر، V1 ورودی آنالوگ ولتاژی، I ورودی آنالوگ جریانی و GND مرجع آنالوگ است. خروجی ترانزیستوری با MO و مرجع آن با MG مشخص میشود. A+ و B− مربوط به ارتباط RS485 هستند و N.C و N.O و COM به کنتاکتهای رله تعلق دارند.
شباهت نام مرجعها مجوز پلزدن آنها نیست. CM، GND، MG و COM را بدون نقشه اتصال تأییدشده به یکدیگر وصل نکنید. هیچیک از ورودیهای فرمان محل اتصال مستقیم برق شبکه نیست.
۱۱. سیمبندی ورودیهای دیجیتال
نوع اتصال ورودیهای دیجیتال باید با انتخاب NPN یا PNP دستگاه و نوع خروجی تجهیز فرماندهنده هماهنگ باشد. پیش از تغییر انتخاب یا سیمبندی، تغذیه را قطع و از بیبرقی اطمینان حاصل کنید.
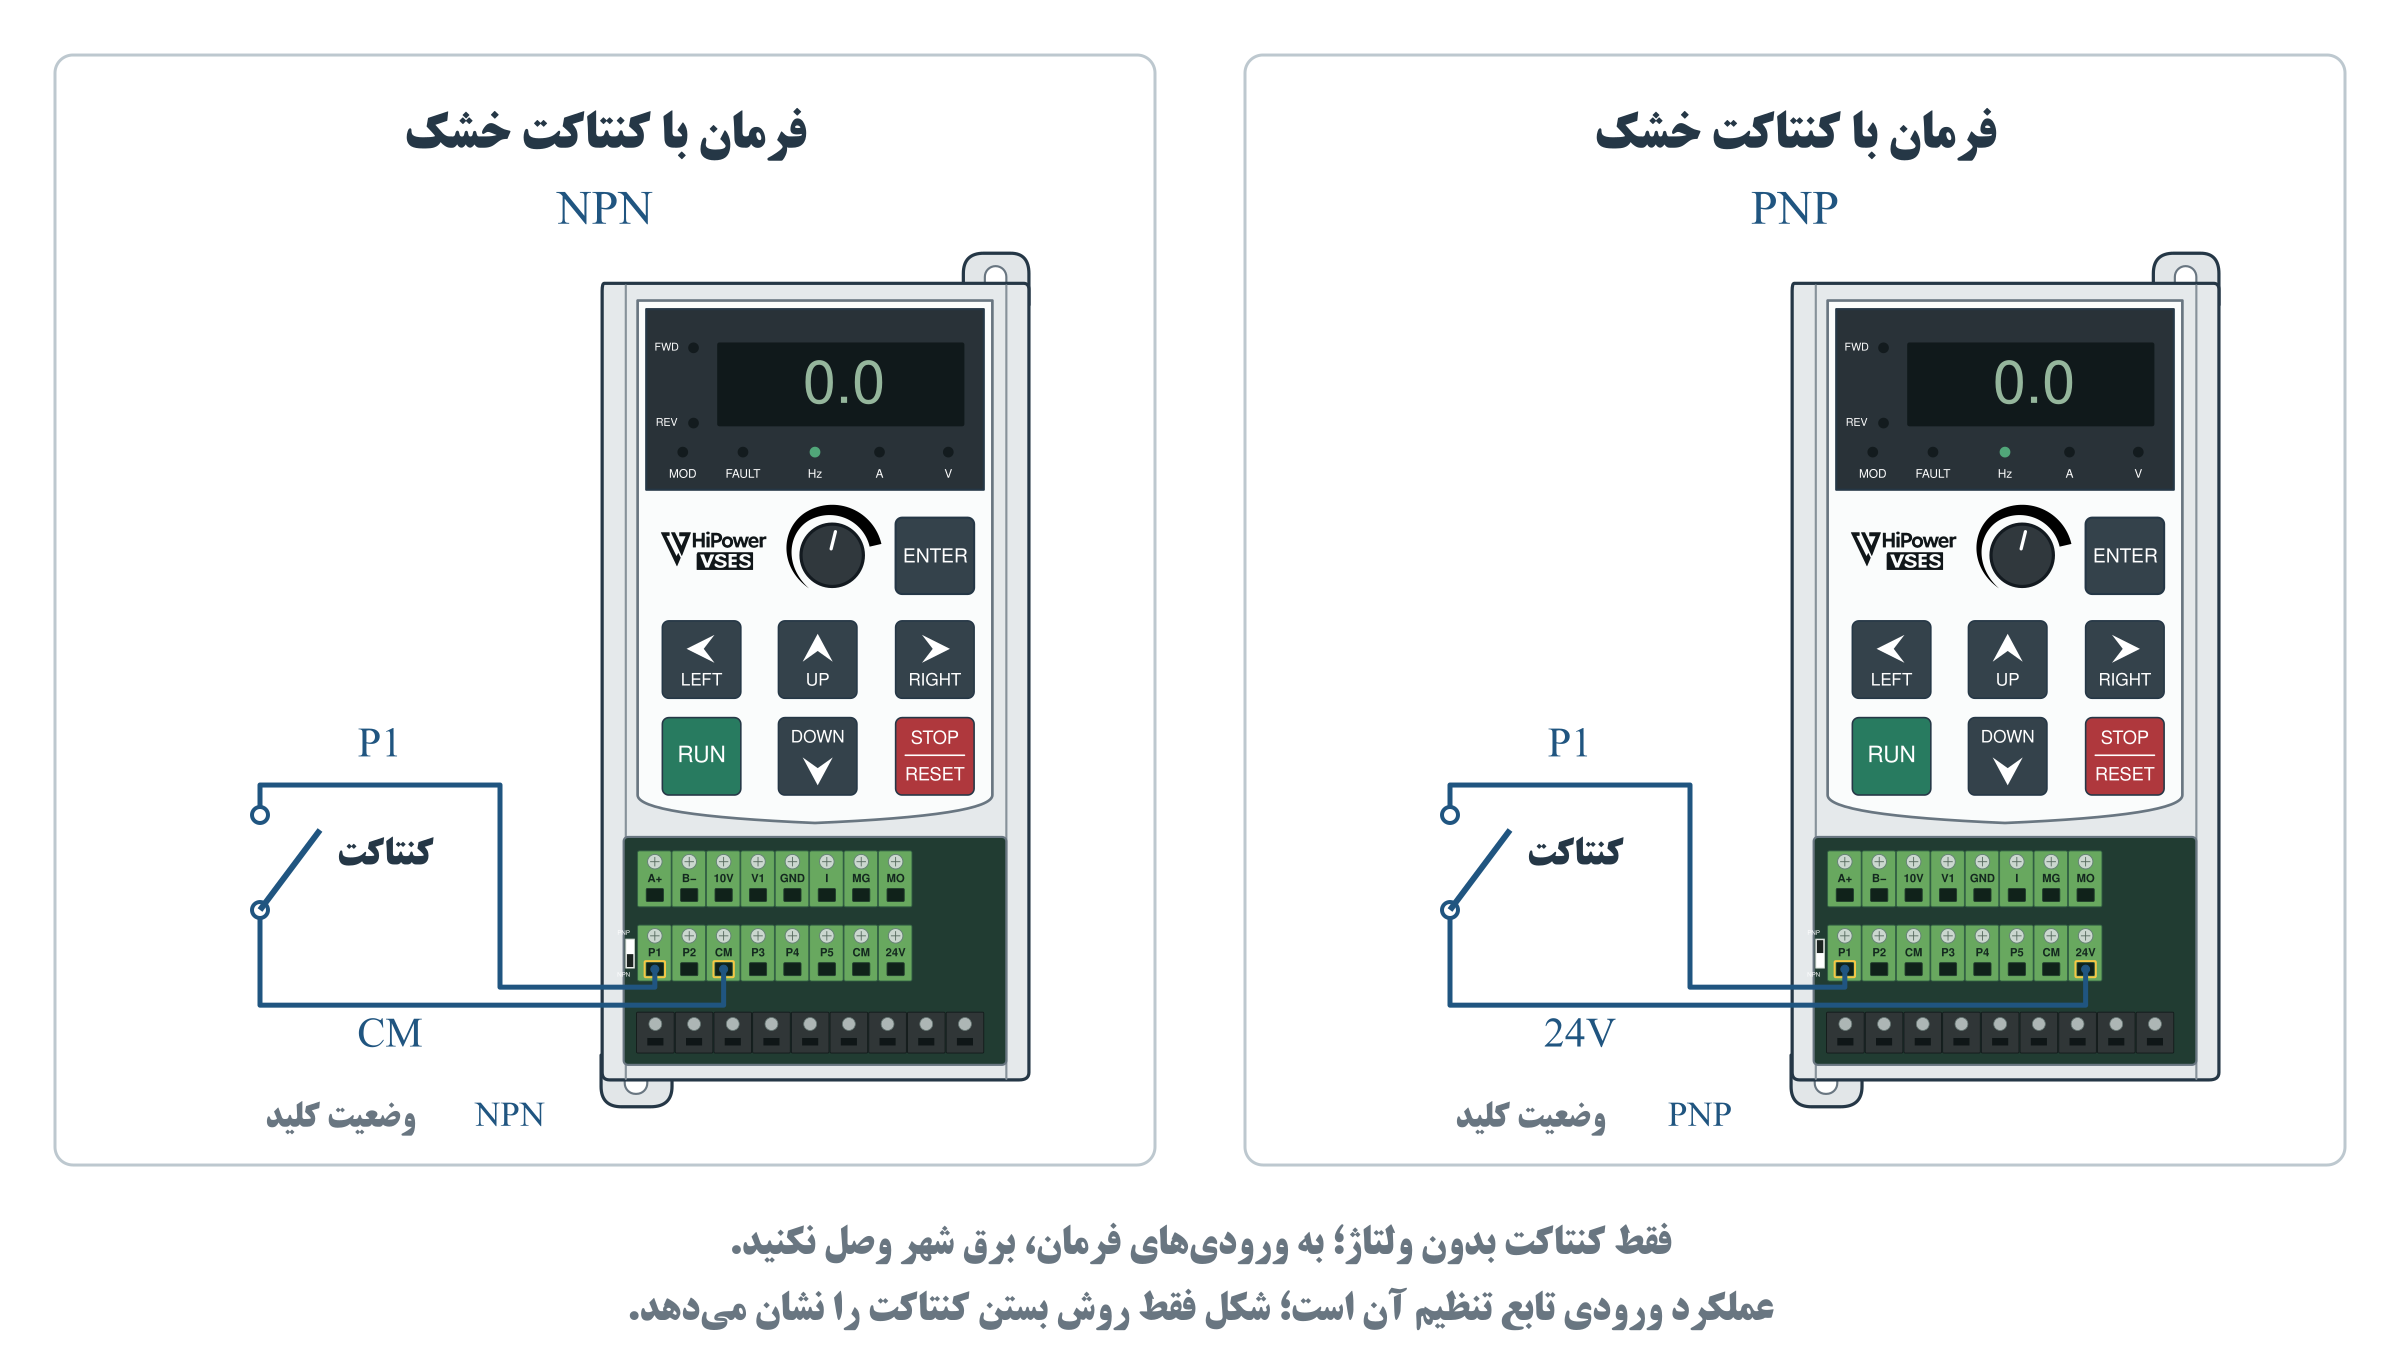
شکل ۱۰ نمونه فرمان با کنتاکت خشک در دو حالت ورودی
در نمونه NPN، بستهشدن کنتاکت میان ورودی P1 و CM فرمان را به ورودی میرساند. در نمونه PNP، کنتاکت میان P1 و 24V قرار میگیرد. این شکلها فقط برای کنتاکت خشک و تغذیه فرمان خود دستگاه هستند؛ اتصال خروجی ترانزیستوری PLC یا منبع خارجی به تطبیق نقشه دو تجهیز نیاز دارد.
ترمینال را با وظیفه آن اشتباه نگیرید. برای نمونه، اگر P1 برای فرمان راستگرد تخصیص داده شده باشد، عملکرد آن همان فرمان است؛ تغییر تخصیص ورودی، نتیجه بستن همان کنتاکت را تغییر میدهد.
پیش از برقدارکردن، شستیها و کنتاکتهای ماندگار را در وضعیت بدون فرمان قرار دهید. فرمانهای دو جهت نباید ناخواسته همزمان فعال شوند. ورودی قطع خروجی، جداسازی برق و توقف ایمن مکانیکی بار را تضمین نمیکند.
۱۲. اتصال سیگنالهای آنالوگ
ورودی V1 برای سیگنال ولتاژی ۰ تا ۱۰ ولت و ورودی I برای سیگنال جریانی ۰ تا ۲۰ میلیآمپر معرفی شدهاند. محدوده سیگنال تجهیز متصل، قطبیت و مرجع آن باید با ورودی انتخابی سازگار باشد.
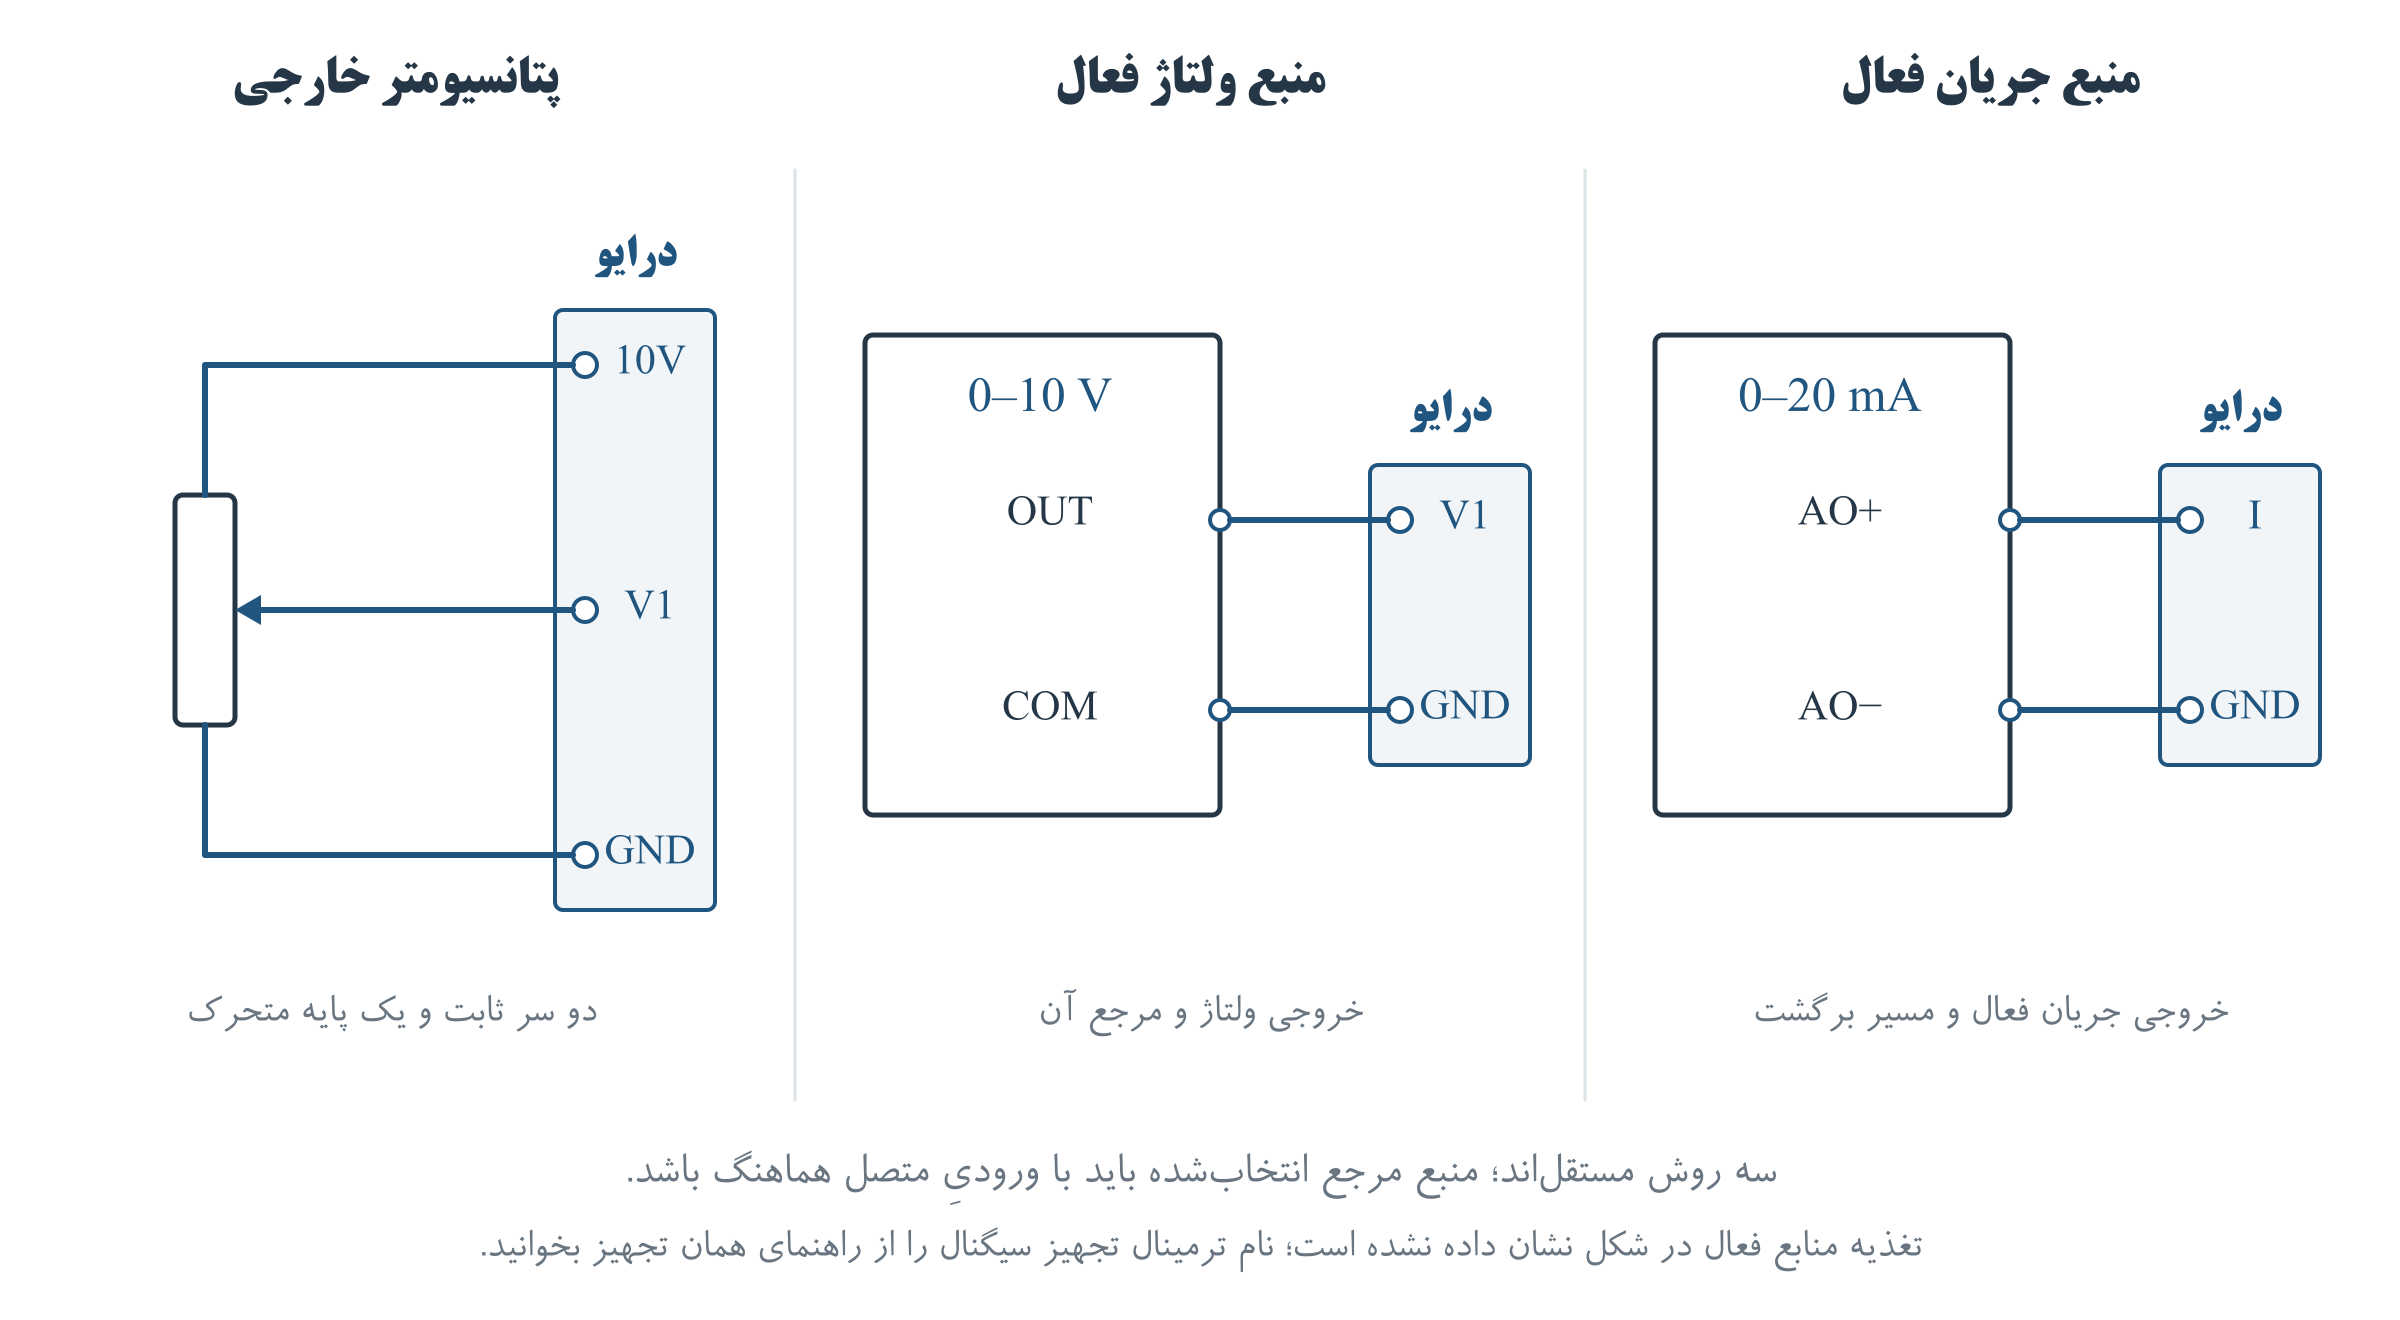
شکل ۱۱ اتصال مفهومی پتانسیومتر و منبع سیگنال آنالوگ
برای پتانسیومتر خارجی، دو سر مسیر مقاومتی به 10V و GND و پایه متحرک به V1 متصل میشود. مقدار مقاومت و بار مجاز خروجی 10V باید برای همان سختافزار تأیید شود. خروجی 10V، منبع تغذیه عمومی سنسورها یا تجهیزات تابلو نیست.
در اتصال یک منبع ولتاژی فعال، خروجی سیگنال به V1 و مرجع آن به GND متصل میشود. برای منبع جریان فعال، مسیر خروج و برگشت باید مطابق نقشه تجهیز به I و مرجع مجاز ورودی متصل باشد. اتصال ترانسمیتر دوسیمه با منبع خارجی را از شکل منبع فعال نتیجهگیری نکنید.
وجود سیم روی ورودی بهتنهایی آن را به مرجع فعال سرعت تبدیل نمیکند. منبع مرجع باید در تنظیمات راهاندازی انتخاب شده باشد. پیش از اتصال، دامنه واقعی سیگنال را کنترل و از اعمال ولتاژ به ورودی جریانی یا تزریق تغذیه به خروجی مرجع خودداری کنید.
۱۳. خروجیهای وضعیت و تجهیزات جانبی
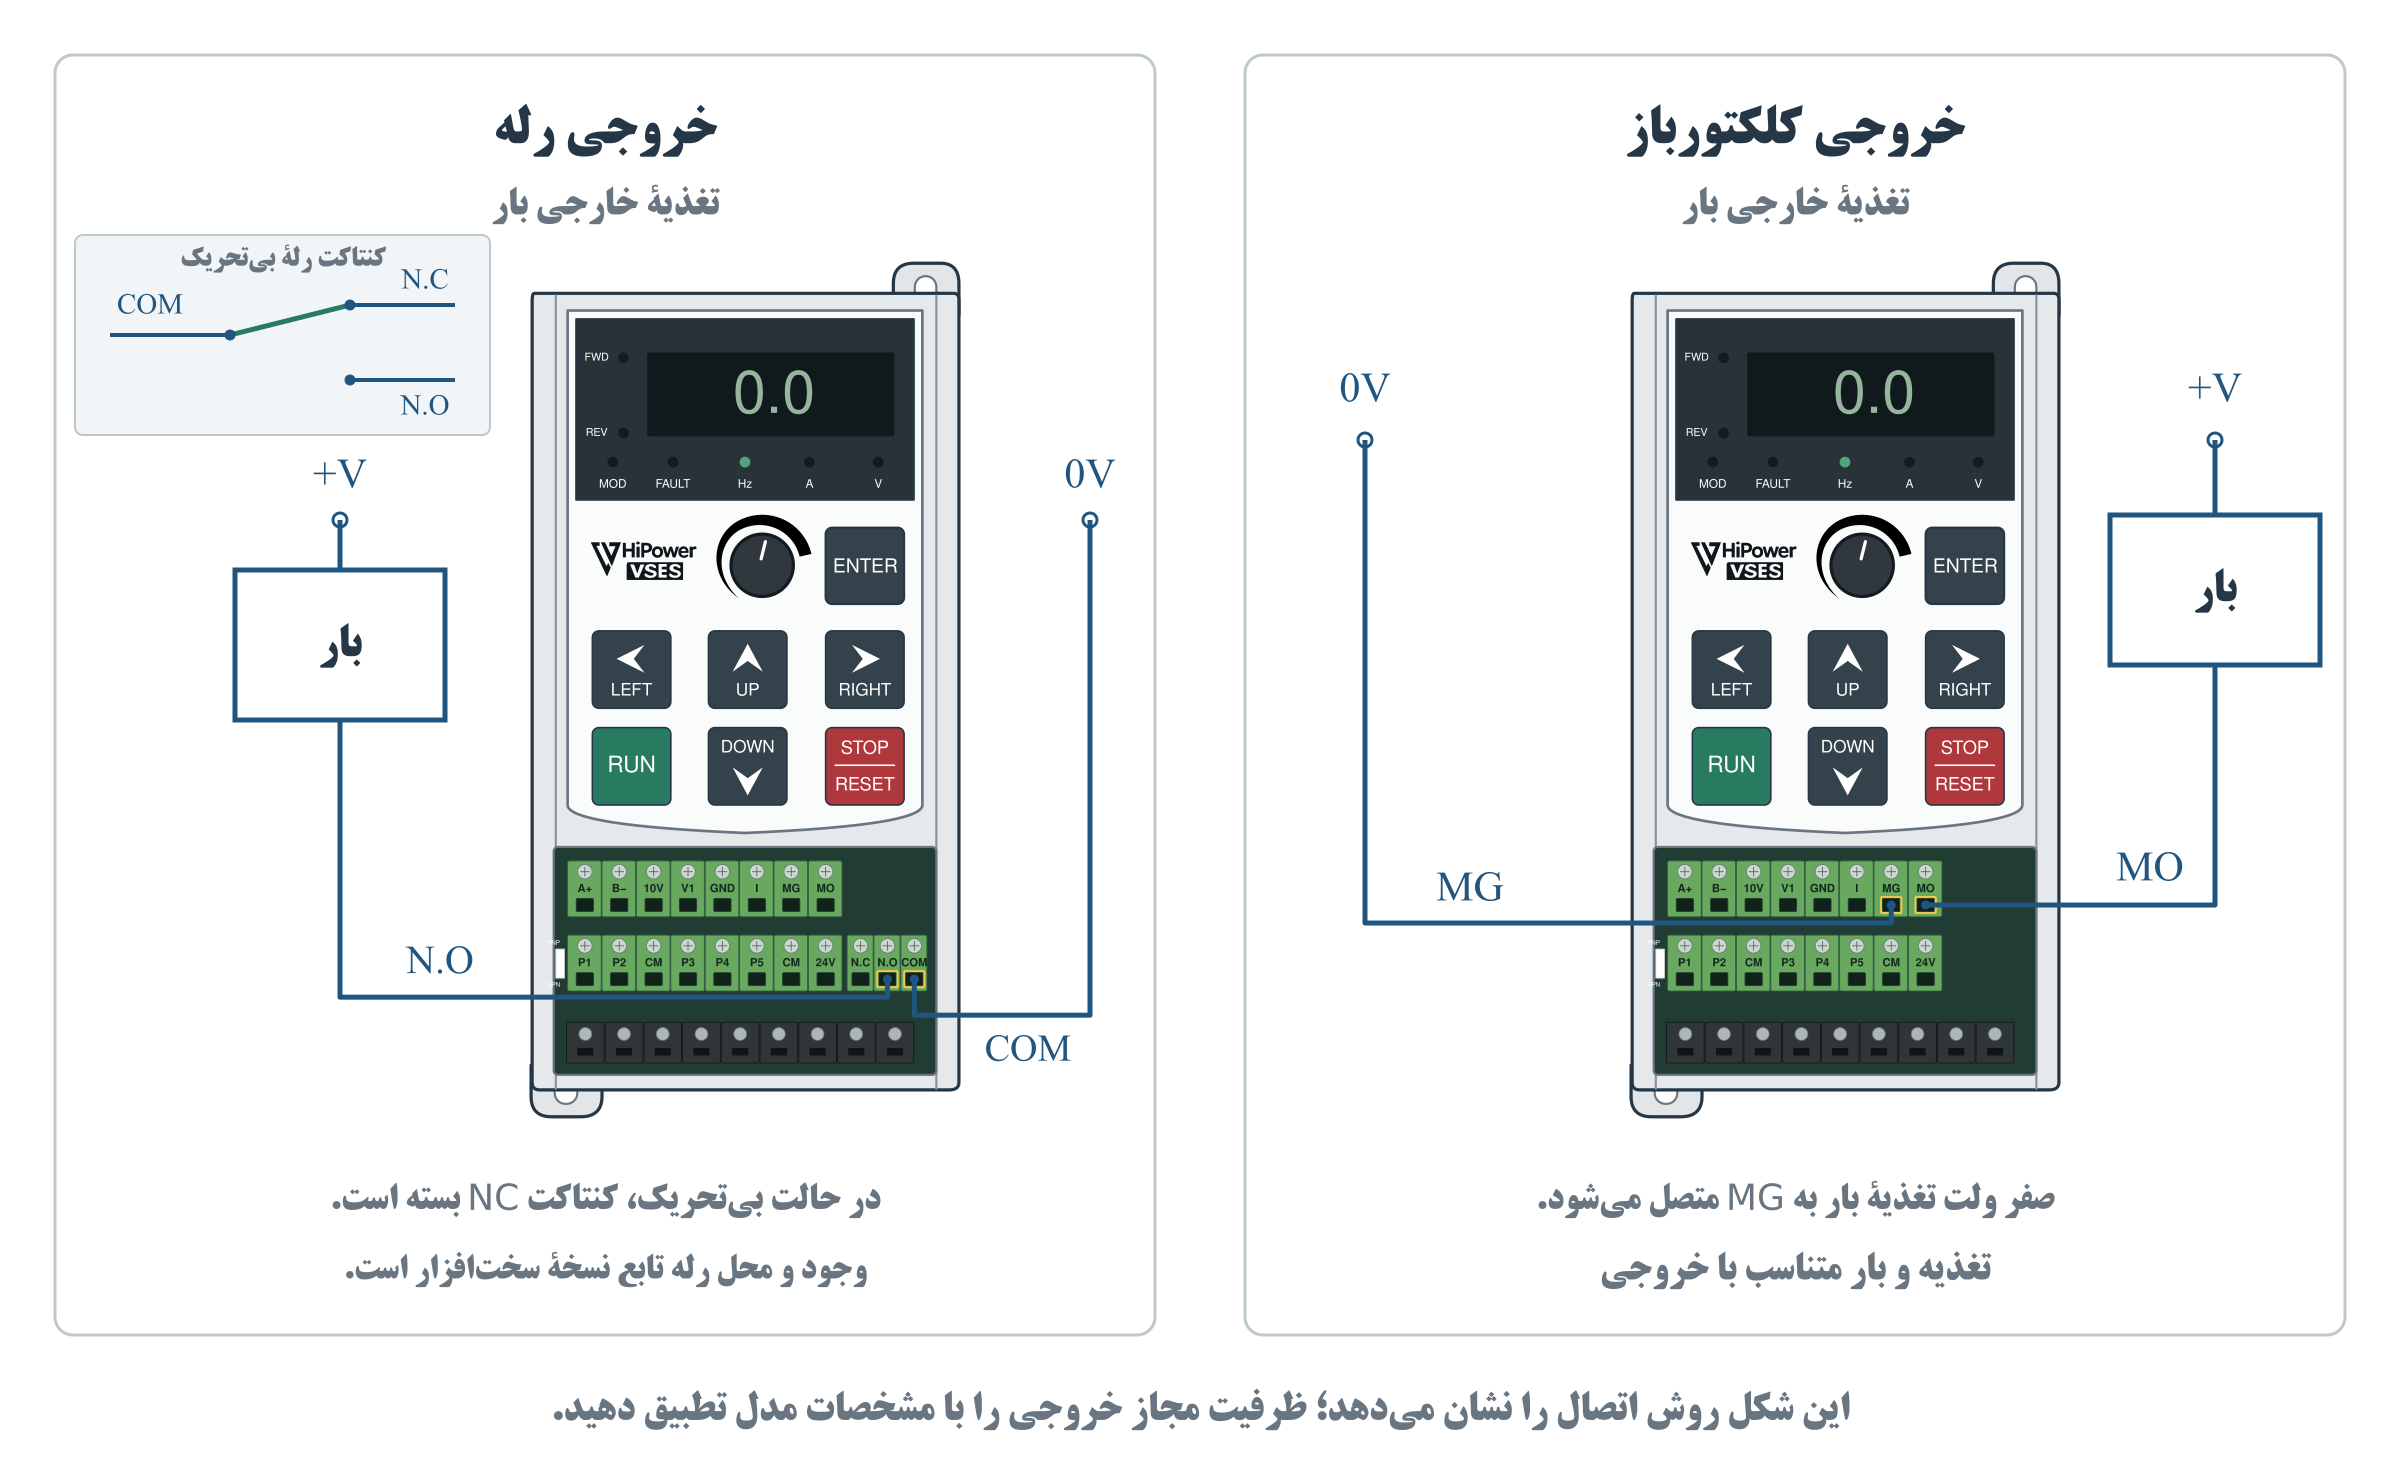
شکل ۱۲ تفاوت کنتاکت رله و خروجی ترانزیستوری
رله خروجی دارای ترمینال مشترک COM و کنتاکتهای N.O و N.C است. شکل، وضعیت بیتحریک رله را نمایش میدهد. این نامها نوع کنتاکت را مشخص میکنند؛ وضعیت واقعی آنها هنگام کار به وظیفه انتخابشده رله وابسته است.
MO خروجی ترانزیستوری کلکتورباز و MG مرجع متناظر آن است. MO مانند کنتاکت خشک رله سیمبندی نمیشود. تغذیه بار، قطبیت، جریان و ولتاژ مجاز باید پیش از اتصال تأیید شوند. برای بار نامتناسب، واسط مناسب بهکار ببرید.
از اتصال مستقیم بوبین یا مصرفکنندهای با مشخصات نامعلوم به خروجیها خودداری کنید. برای بار القایی DC، مدار مهار اضافهولتاژ با قطبیت صحیح لازم است؛ نوع حفاظت بار AC باید متناسب با آن انتخاب شود.
عملکرد MO با I54 و رله با I55 انتخاب میشود؛ شرح کدها و آموزش FDT در فصل ۲۱ بخش سوم آمده است.
مقاومت ترمز و فیلترها
اتصال مقاومت ترمز فقط در مدل دارای قابلیت مربوط و به ترمینالهای تأییدشده همان دستگاه انجام شود. مقاومت، توان، چرخه کاری و حفاظت حرارتی باید با بار انتخاب شوند. اعداد و نام ترمینال مدل دیگر را به دستگاه منتقل نکنید. محل نصب مقاومت باید تهویه مناسب و فاصله کافی از مواد حساس به گرما داشته باشد.
۱۴. اتصال شبکه صنعتی
درایو از ارتباط RS485 با پروتکل Modbus RTU پشتیبانی میکند. در نسخه مرجع، دو ترمینال A+ و B− برای این اتصال مشخص شدهاند. نامگذاری A و B در همه تجهیزات یکسان نیست؛ قطبیت را با نقشه هر دو طرف تطبیق دهید.
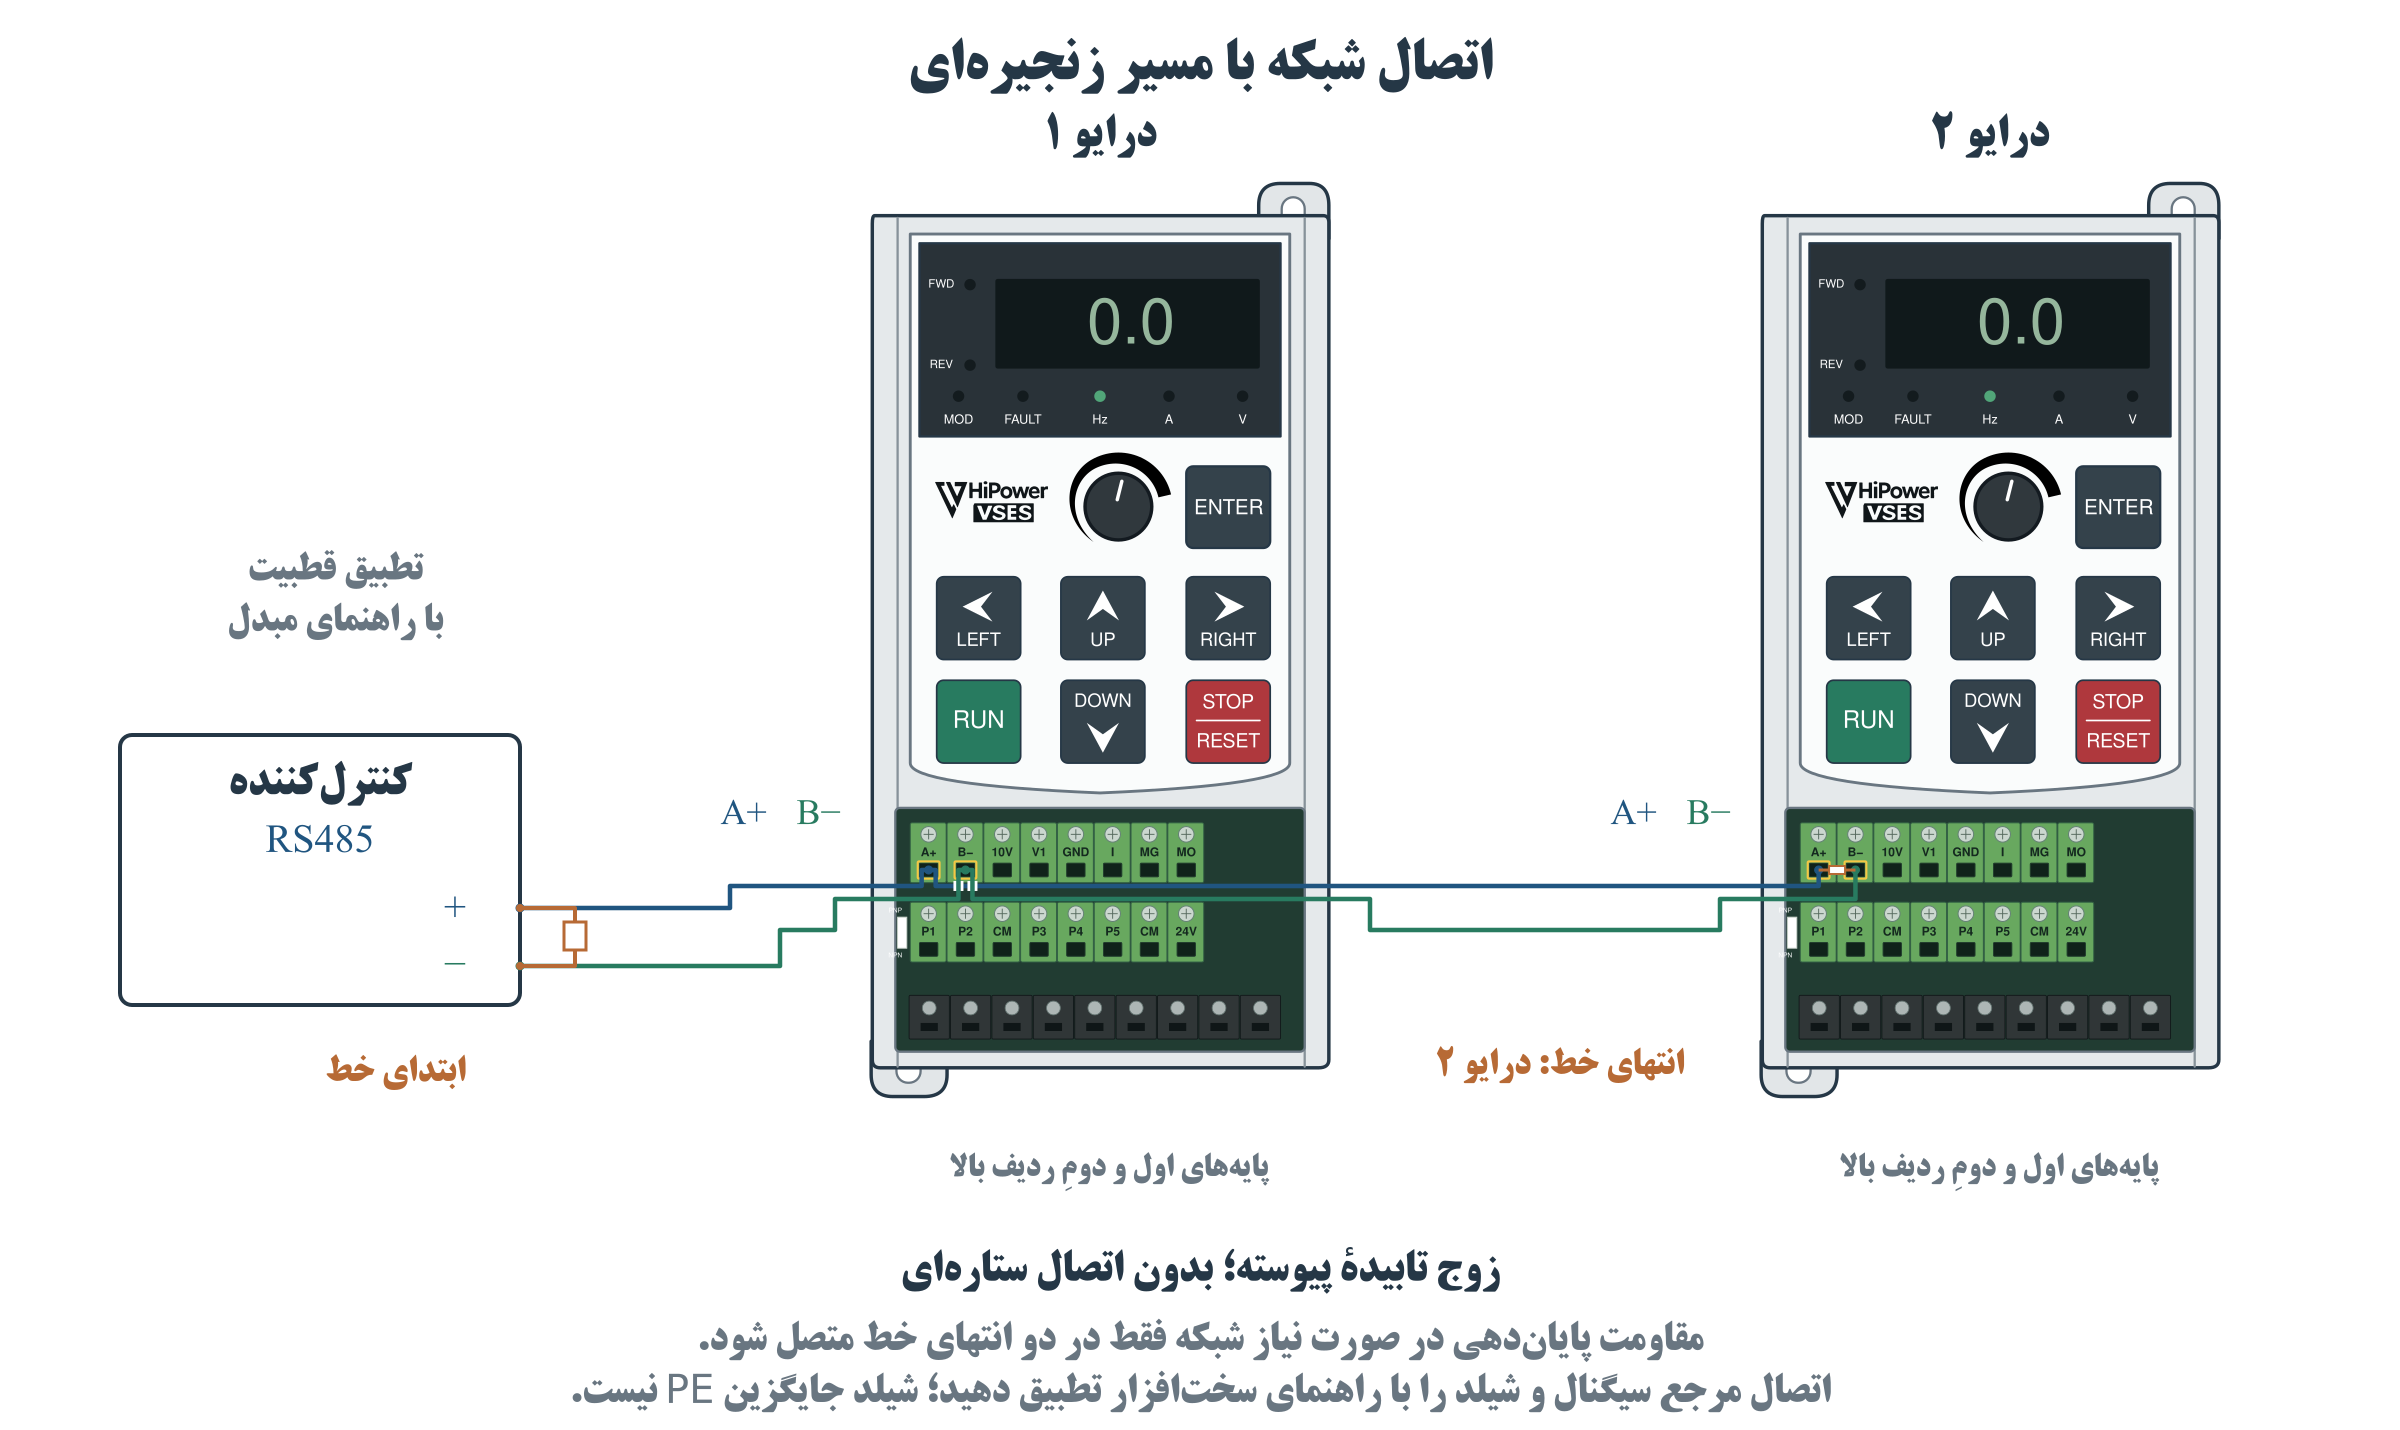
شکل ۱۳ آرایش خطی پیشنهادی شبکه و انتهای مسیر
از کابل زوج تابیده مناسب استفاده کنید و مسیر شبکه را از کابل موتور جدا نگه دارید. شاخههای بلند و اتصال ستارهای نامناسب میتوانند کیفیت ارتباط را کاهش دهند. مقاومت انتهایی، بایاس و اتصال شیلد باید مطابق طراحی شبکه و تجهیزات نصب شوند؛ وجود آنها داخل درایو را فرض نکنید.
هر دستگاه باید آدرس مناسب خود را داشته باشد و نرخ تبادل و قالب داده در دو طرف هماهنگ باشند. ابتدا با یک درایو و فرمان حرکت غیرفعال، خواندن وضعیت را بررسی کنید و سپس شبکه را توسعه دهید.
دریافت درست داده بهمعنای فعالشدن فرمان حرکت یا مرجع سرعت شبکه نیست. این دو انتخاب مستقلاند. رفتار ماشین هنگام قطع ارتباط و بازگشت آن باید پیش از تحویل آزموده شود. سوکت کیپد را با ترمینالهای RS485 یا درگاه شبکه رایانه جایگزین نکنید.
۱۵. آشنایی با صفحهکلید و نمایشگر
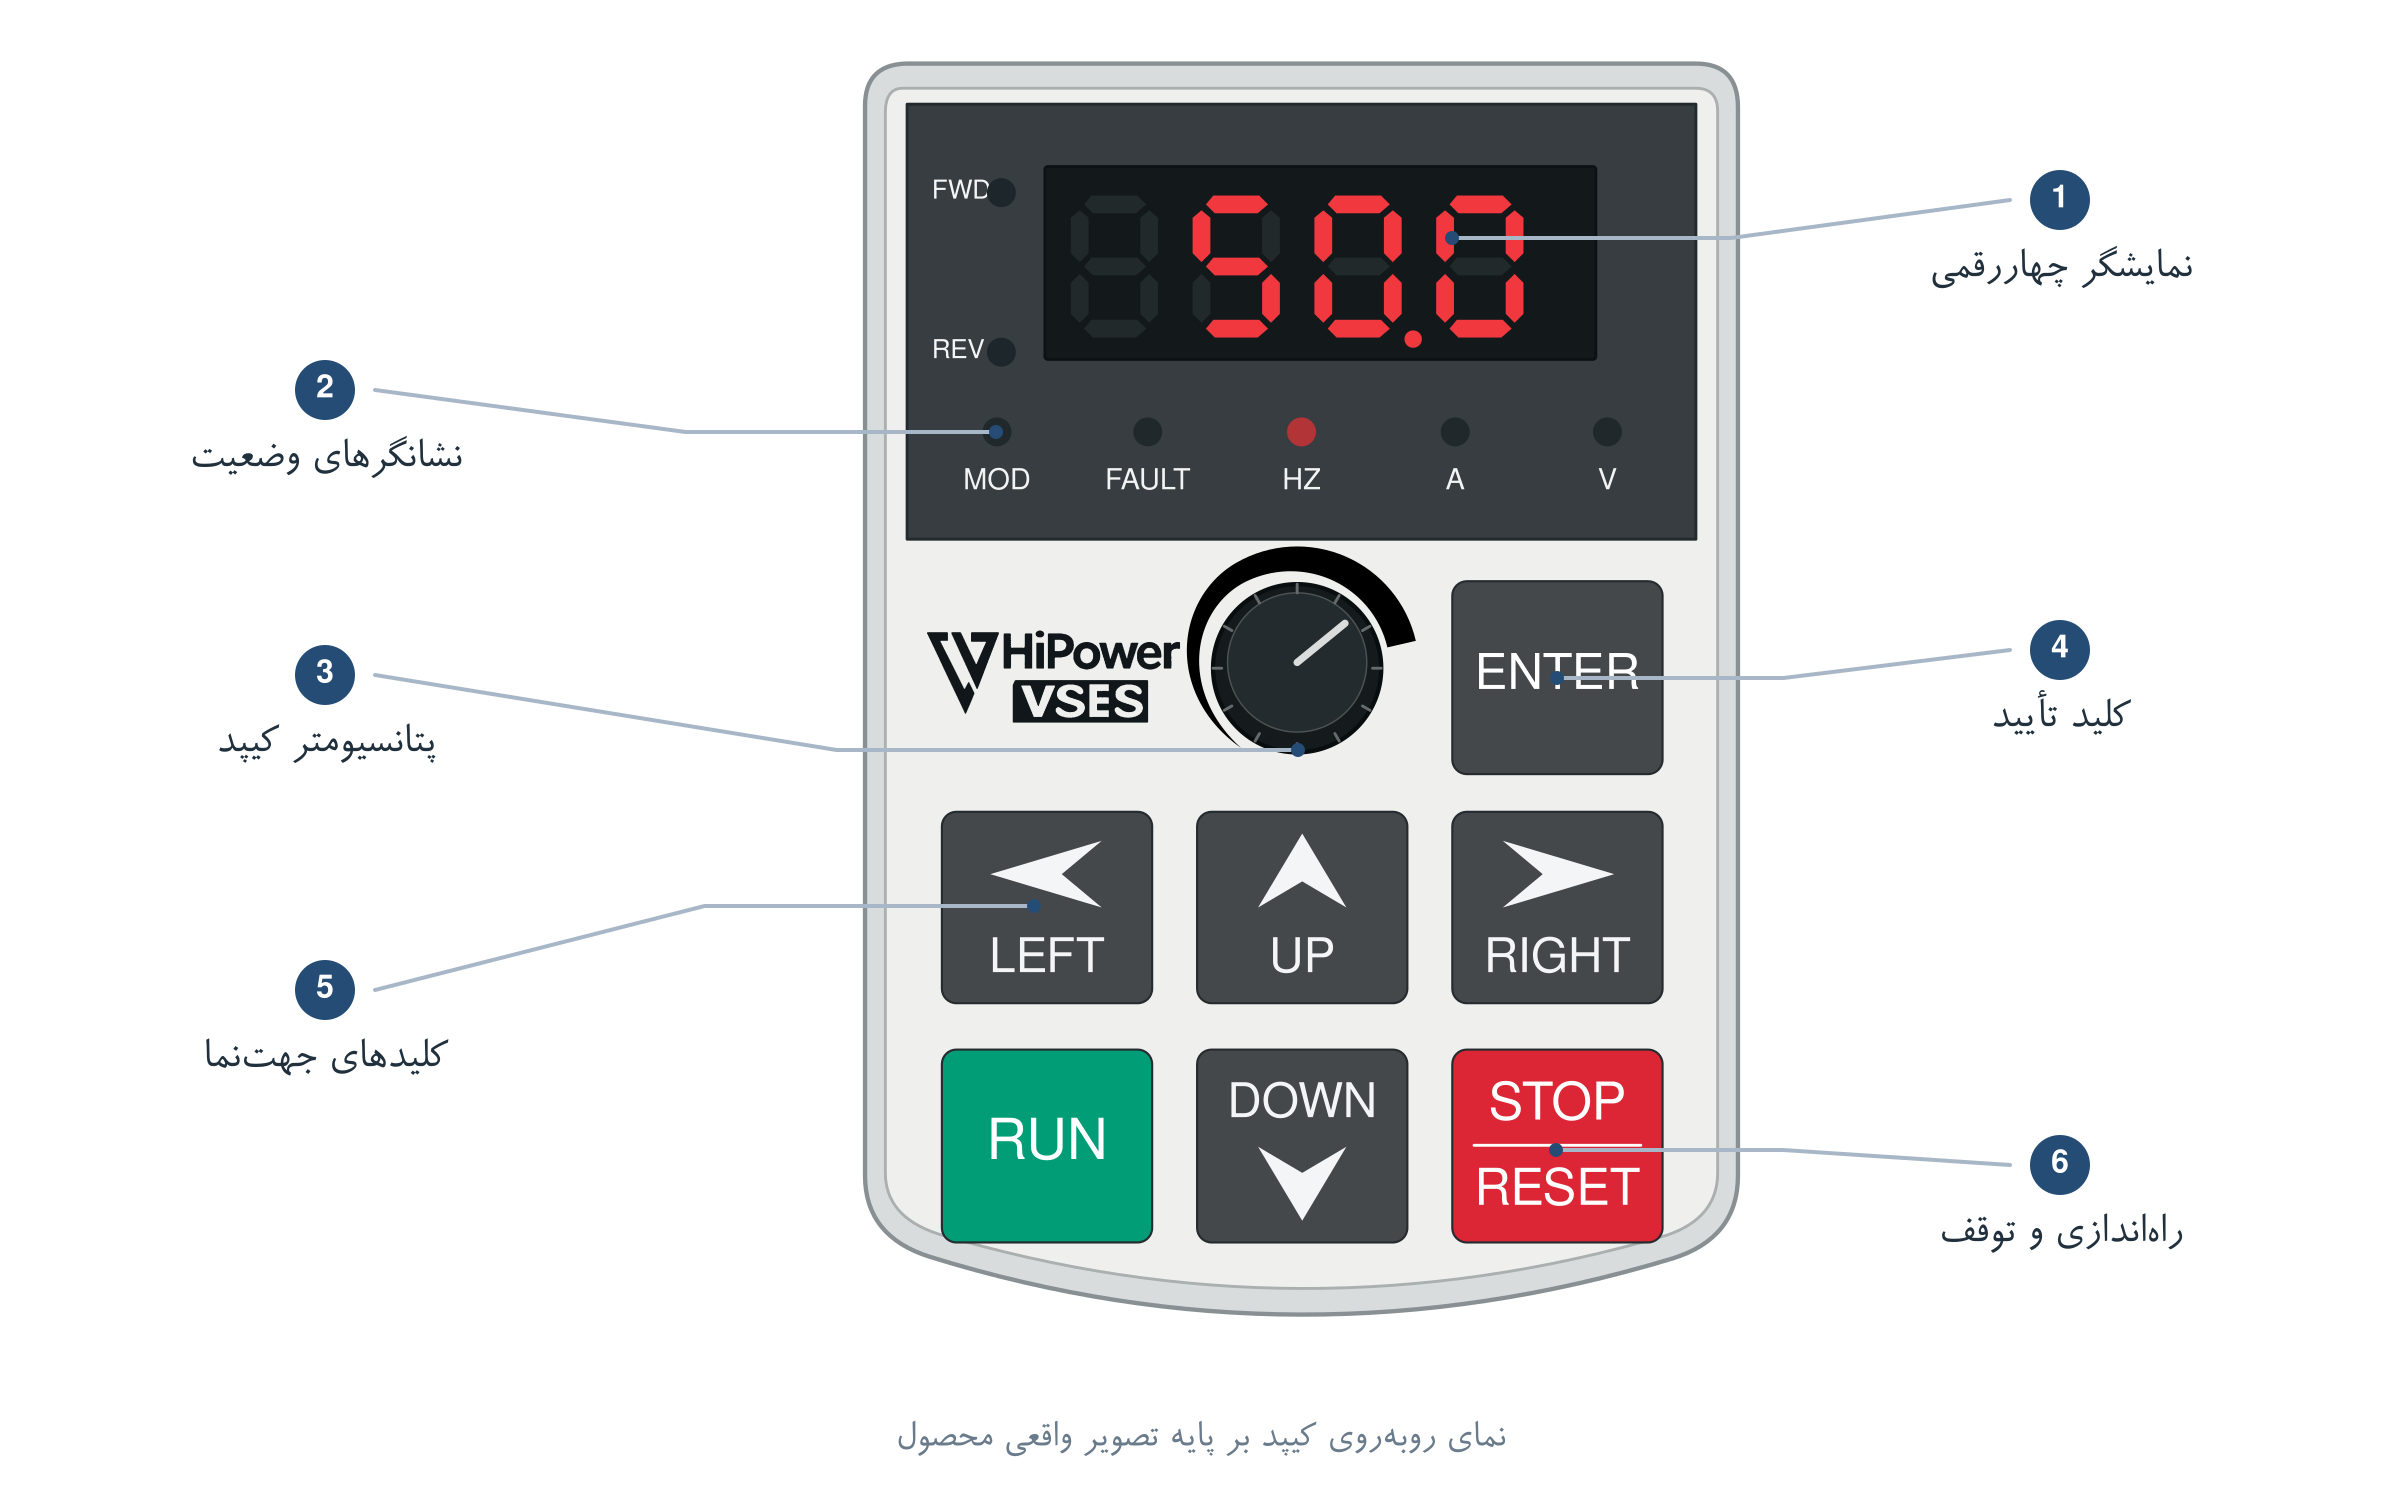
شکل ۱۴ نمای کیپد محصول و جای کلیدها و نشانگرها
نمایشگر چهاررقمی، مقدار یا نام گزینه را نشان میدهد. چراغهای Hz و A و V برای تشخیص کمیت نمایشی، FWD و REV برای وضعیت جهت و FAULT برای خطا بهکار میروند. نشانگر MOD با وضعیت کار با تنظیمات ارتباط دارد. خاموشی چراغها دلیل بیبرقی نیست.
کلیدهای UP و DOWN برای پیمایش یا تغییر مقدار، LEFT و RIGHT برای جابهجایی در منو یا انتخاب رقم و ENTER برای ورود و تأیید بهکار میروند. RUN در حالت فرمان محلی درخواست حرکت میدهد. STOP/RESET برای توقف محلی و بازنشانی خطا در شرایط مجاز استفاده میشود.
ولوم روی کیپد فقط زمانی مرجع را تغییر میدهد که منبع متناظر انتخاب شده باشد. پیش از اولین آزمون حرکت، منبع فرمان و مرجع را بررسی کنید؛ چرخاندن ولوم بهتنهایی روشی برای متوقفکردن ایمن ماشین نیست.
۱۶. پیمایش گروههای صفحهکلید
صفحه اصلی و گروههای F و H و I مسیر دسترسی به گزینههای دستگاه هستند. در شکل، کلید مورد استفاده با حاشیه طلایی روی خود کیپد مشخص شده است. عدد صفحه اصلی فقط نمونه نمایش است.
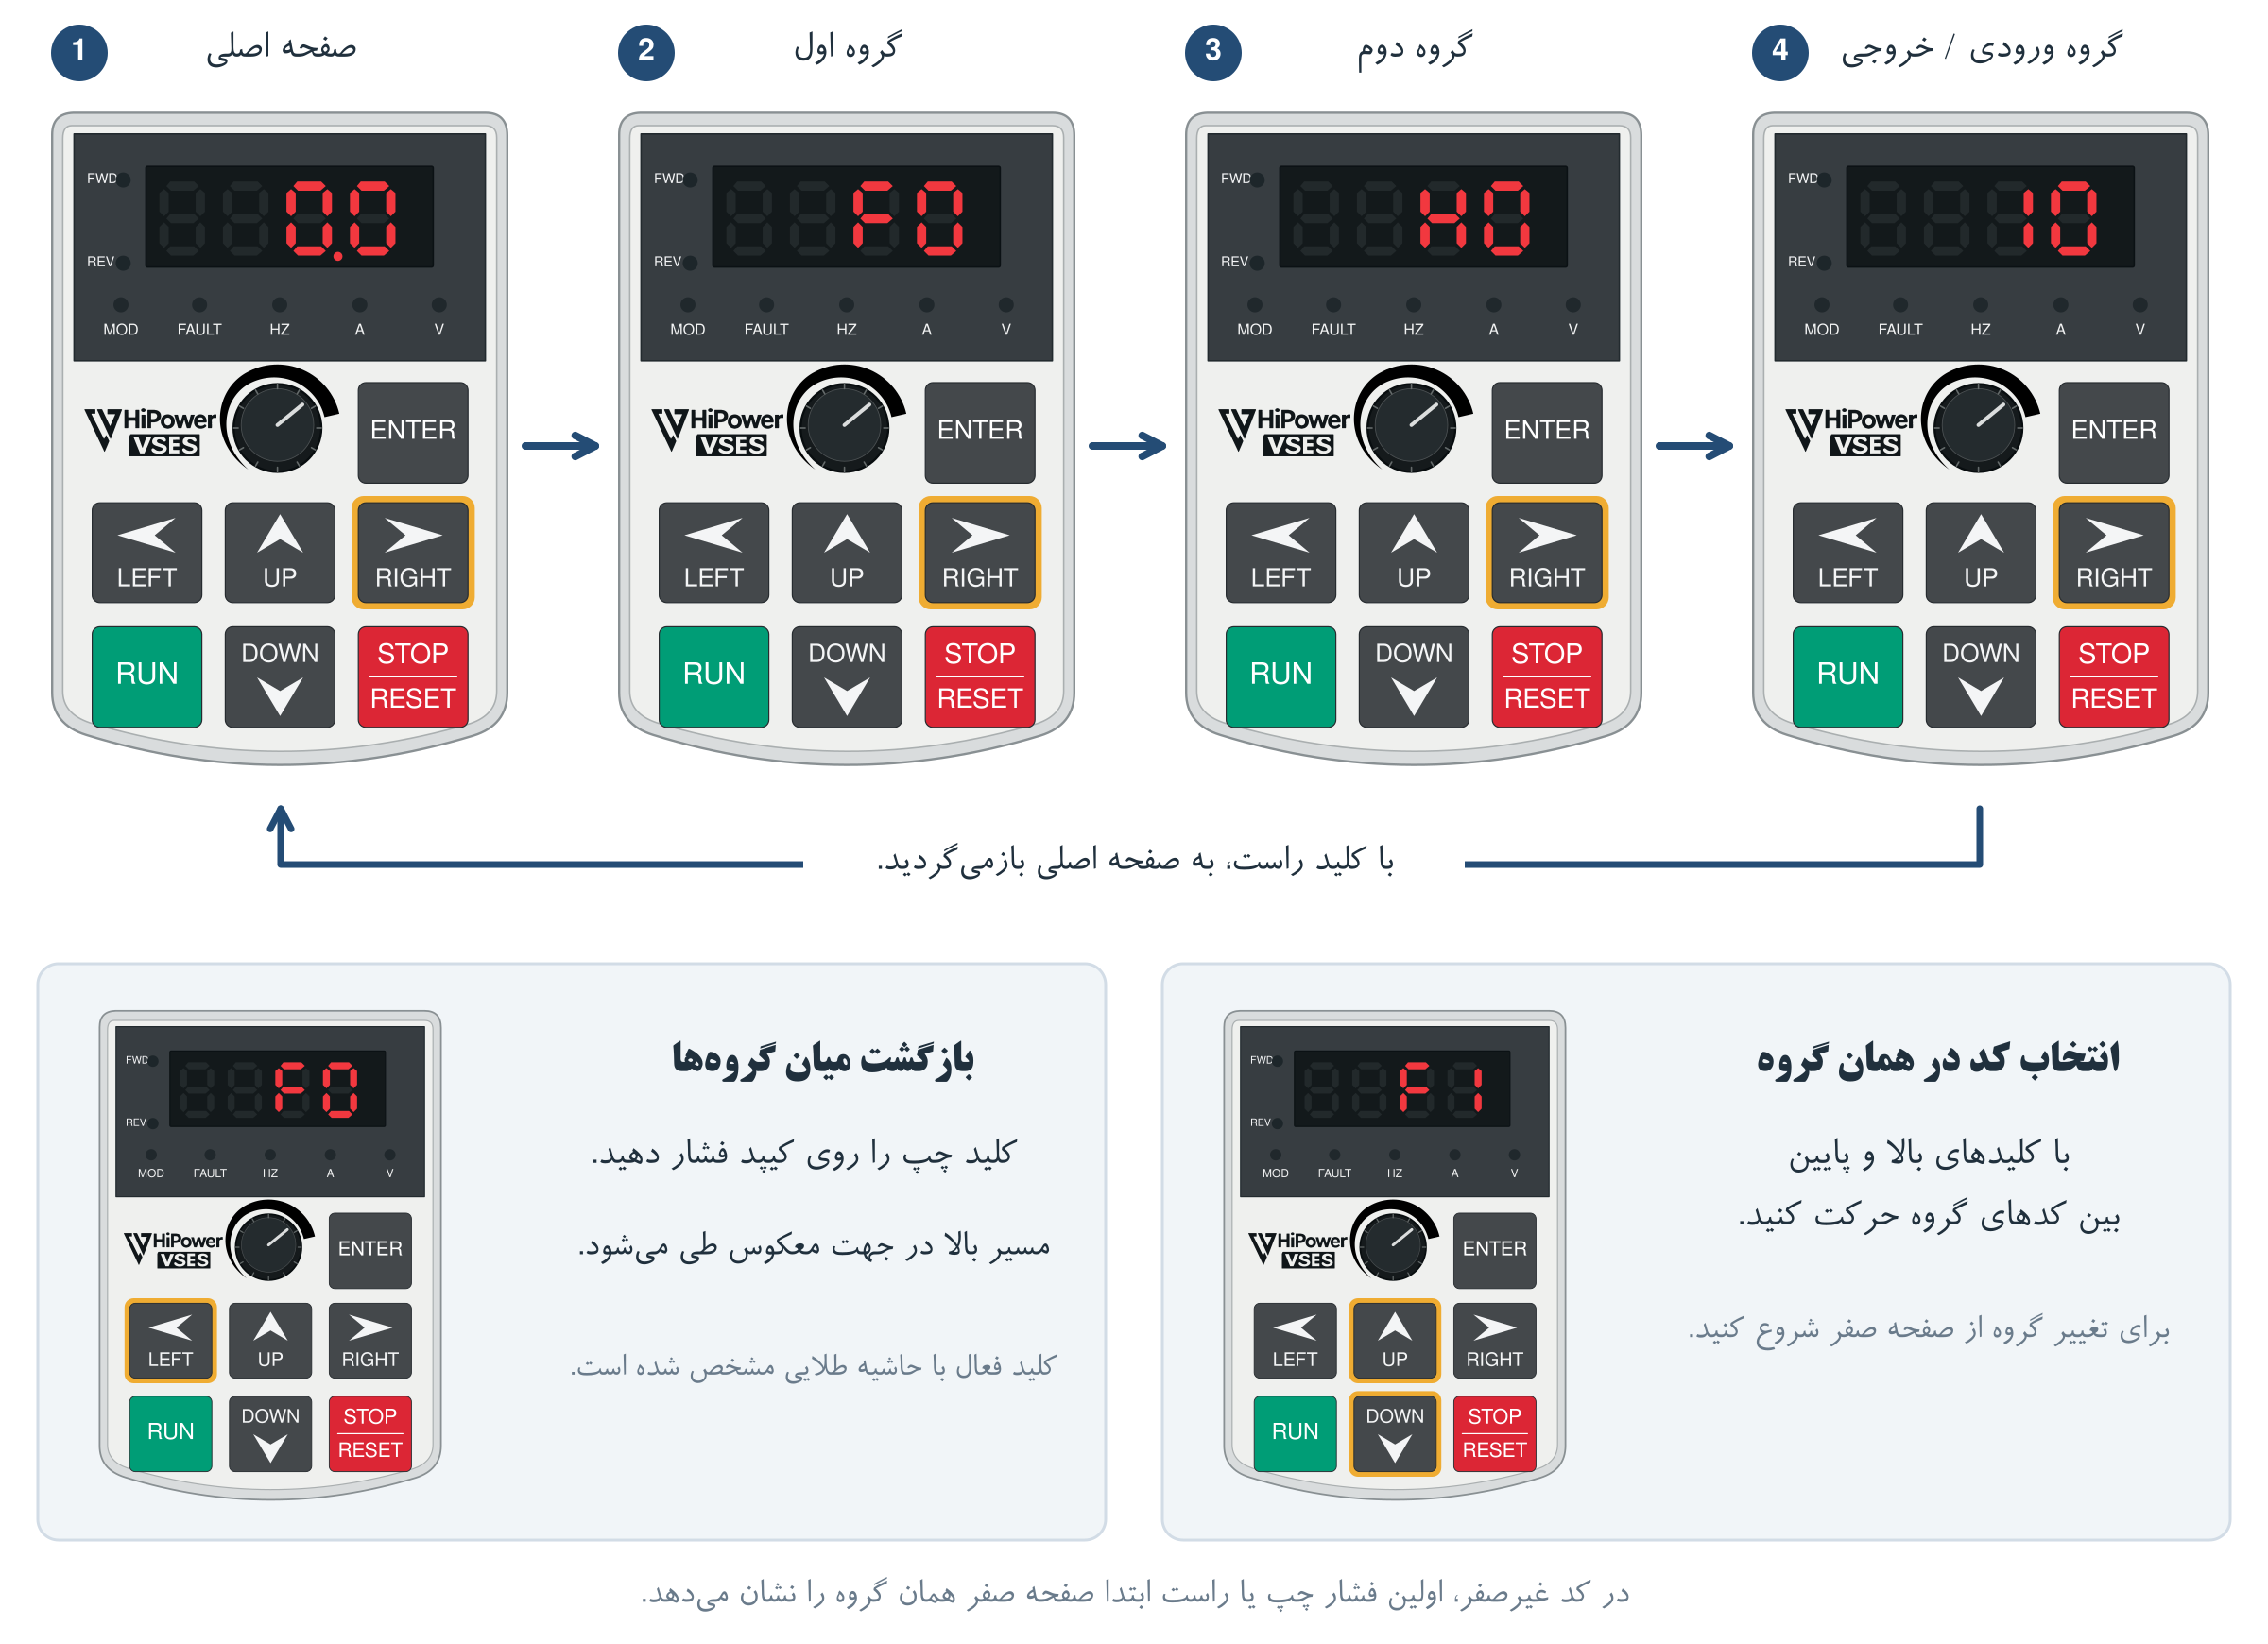
شکل ۱۵ جابهجایی بین صفحه اصلی و ابتدای گروهها
کلید راست مسیر بالای شکل را طی میکند و کلید چپ در مسیر معکوس حرکت میکند. کلیدهای بالا و پایین، گزینههای همان گروه را جابهجا میکنند. ممکن است بعضی شمارهها در نسخه یا وضعیت جاری نمایش داده نشوند.
اگر روی کدی غیر از ابتدای گروه هستید، نخستین فشار کلید چپ یا راست، کد صفر همان گروه را نشان میدهد؛ فشار بعدی گروه را عوض میکند. هنگام ویرایش، این دو کلید رقم را انتخاب میکنند و کلید خروج یا لغو نیستند.
۱۷. روش تغییر و ثبت یک مقدار
پیش از تغییر تنظیمات نصب یا موتور، حرکت را متوقف و مقدار قبلی را ثبت کنید. کد گزینه و واحد مقدار را بخوانید تا عدد نمایشدادهشده با کمیت دیگری اشتباه نشود.
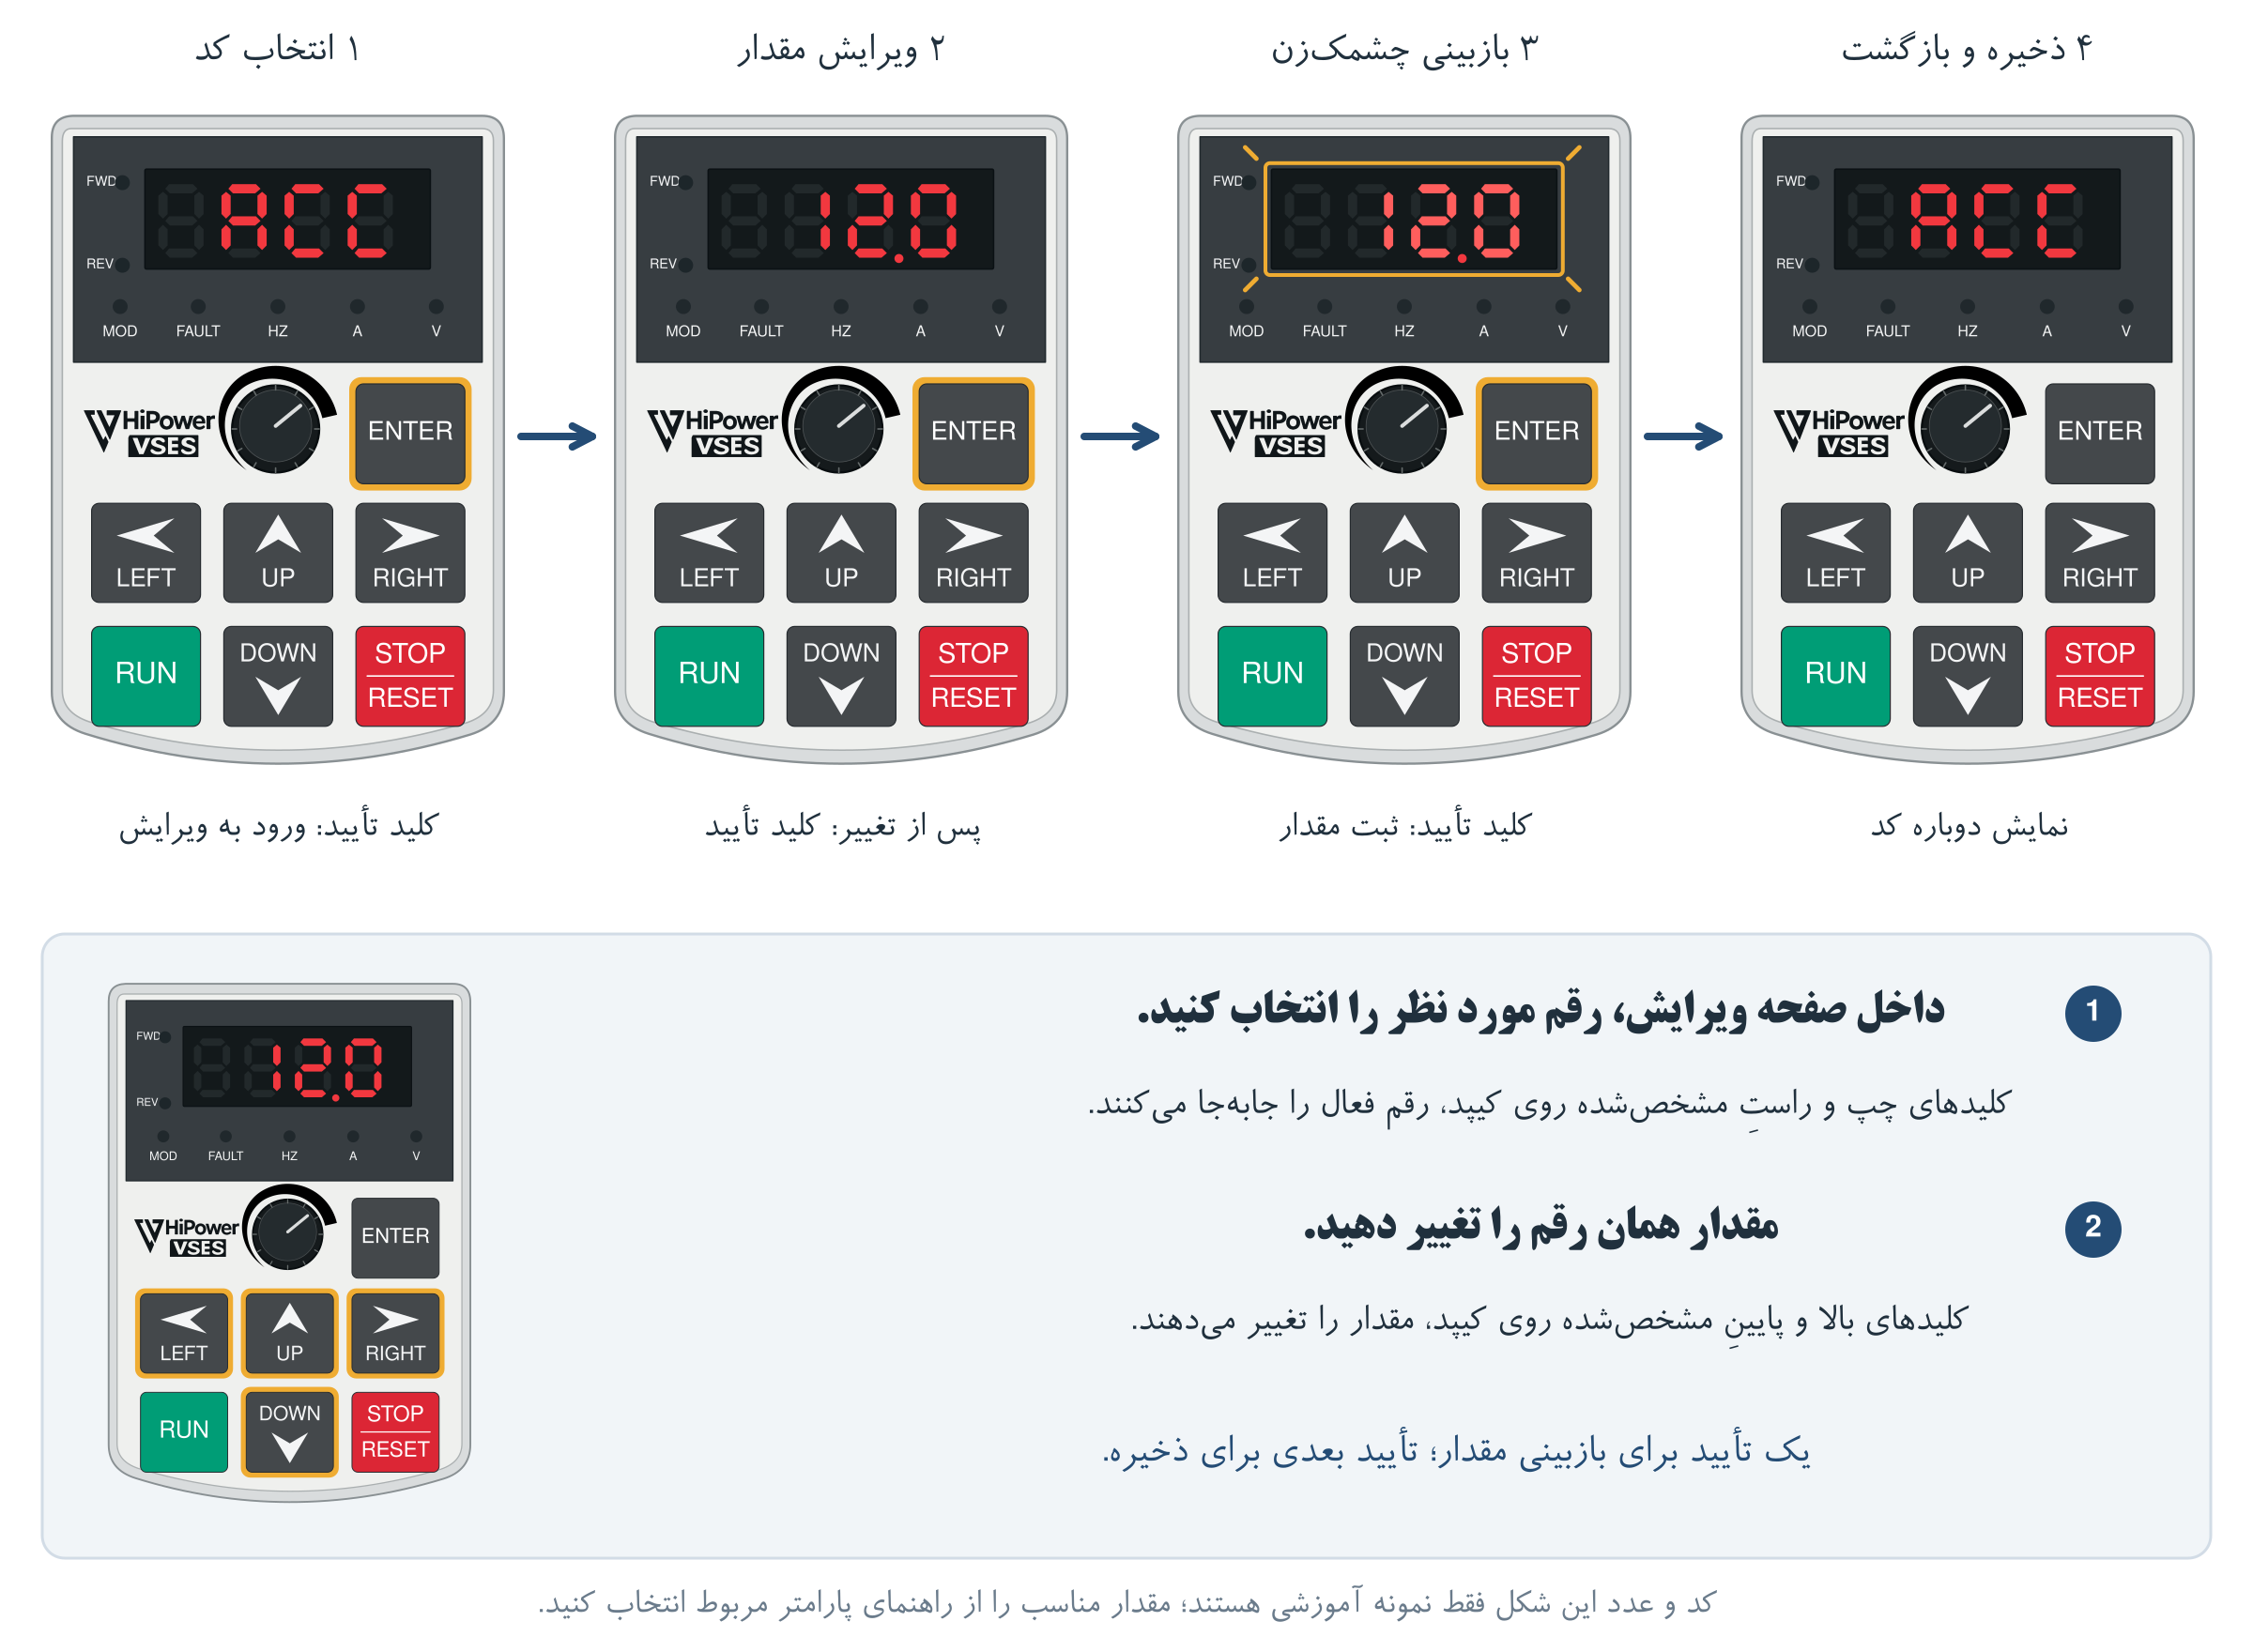
شکل ۱۶ ورود به ویرایش و تأیید نهایی مقدار تغییریافته
کلید ENTER مقدار قابلویرایش را باز میکند. کلید چپ رقم با ارزش بیشتر و کلید راست رقم با ارزش کمتر را انتخاب میکند. کلیدهای بالا و پایین مقدار را در محدوده مجاز تغییر میدهند.
پس از تغییر، ENTER مقدار پیشنهادی را به حالت تأیید چشمکزن میبرد. با ENTER بعدی، مقدار ثبت میشود و نمایش به گزینه برمیگردد. قبل از تأیید نهایی، همه رقمها و ممیز را کنترل کنید و پس از ثبت، مقدار را دوباره بخوانید.
این توالی برای مقدار تغییریافته است؛ اگر عدد تغییر نکرده باشد، رفتار نمایش میتواند کوتاهتر باشد. برای گزینه غیرقابلویرایش یا قفلشده، از فشردن پیدرپی کلیدها خودداری و شرایط دسترسی را بررسی کنید. قطع تغذیه را بهعنوان روش لغو ویرایش بهکار نبرید.
۱۸. کنترل پیش از اولین برقدارکردن
این کنترلها پس از تکمیل نصب و پیش از وصل تغذیه انجام شوند. وجود یک اتصال اشتباه یا فرمان فعال میتواند اولین روشنشدن را به حرکت ناخواسته یا خرابی تجهیز تبدیل کند.
تطبیق مشخصات
□ کد و پلاک درایو با تغذیه محل، مشخصات موتور و بار مطابقت دارد.
□ پلبندی موتور با ولتاژ نامی خروجی و پلاک موتور کنترل شده است.
مدار قدرت و تابلو
□ ورودی و خروجی جابهجا نشدهاند؛ PE درایو و موتور متصل است.
□ اتصالها محکماند؛ رشته آزاد سیم، براده و ابزار داخل تابلو باقی نمانده است.
□ حفاظت ورودی، کابلها و تجهیزات جانبی بر اساس مدل انتخاب شدهاند.
□ تهویه، فاصله سرویس، درپوشها و حفاظهای ماشین آمادهاند.
فرمان و محدوده حرکت
□ انتخاب NPN یا PNP با سیمبندی و تجهیز فرماندهنده هماهنگ است.
□ هیچ فرمان RUN، راستگرد، چپگرد یا راهاندازی خودکار ناخواسته فعال نیست.
□ بار در وضعیت مجاز آزمون قرار دارد و افراد از محدوده حرکت خارجاند.
□ روش توقف، مسئول آزمون و امکان قطع ایمن تغذیه مشخص است.
اگر هر مورد نامشخص است، برقدارکردن را تا رفع همان مورد به تعویق بیندازید. صرف روشنشدن نمایشگر، صحت نصب را ثابت نمیکند.
۱۹. راهاندازی اولیه کنترلشده
مرحله اول روشنکردن بدون فرمان حرکت
پس از تأیید کنترلهای قبل، تغذیه را با فرمان حرکت غیرفعال وصل کنید. وضعیت نمایشگر و وجود خطا را بررسی کنید. اگر بوی غیرعادی، صدای نامتعارف یا نشانه اتصال اشتباه مشاهده شد، تغذیه را قطع و دستگاه را ایمن کنید.
مرحله دوم آمادهکردن فرمان و مرجع
اطلاعات موتور و روش فرماندهی را مطابق راهنمای تنظیمات همان کاربرد وارد کنید. برای آزمون محلی، ابتدا منبع فرمان را روی کیپد قرار دهید و یک مرجع پایین و مناسب موتور و بار انتخاب کنید. مقدار نمایشدادهشده پس از روشنشدن را بدون بررسی بهعنوان مرجع ایمن نپذیرید.
در تنظیم کارخانه این نسخه، فرمان حرکت از ترمینالهاست؛ بنابراین عملنکردن RUN کیپد لزوماً خرابی نیست. تنظیمات ذخیرهشده دستگاه ممکن است با کارخانه متفاوت باشند. پیش از هر آزمون، وضعیت واقعی انتخابها را بخوانید.
مرحله سوم آزمون حرکت و توقف
در شرایط مجاز مکانیکی، یک حرکت کوتاه اجرا کنید و جهت، صدا، لرزش و جریان را مشاهده نمایید. روش توقف انتخابشده را نیز آزمایش کنید. آزمون بیباری فقط وقتی مجاز است که جداکردن بار یا کار بدون بار برای آن ماشین ایمن باشد.
در صورت جهت نامناسب، ابتدا متوقف و ایمنسازی کنید؛ اصلاح جهت از مسیر تنظیم مجاز یا سیمبندی تأییدشده انجام شود. هیچ سیمی هنگام برقداربودن جابهجا نشود. پس از آزمون موفق، بار و سرعت را تدریجی افزایش دهید و نتیجه را ثبت کنید.
۲۰. توقف و بازگشت از خطا
توقف عادی
فرمان توقف را از منبع فعال دستگاه صادر کنید و پایان حرکت را بهطور واقعی بررسی نمایید. در حالت فرمان خارجی یا شبکه، کلید STOP کیپد را بهعنوان توقف مستقل در همه حالتها فرض نکنید. بار ممکن است پس از قطع خروجی به حرکت ادامه دهد.
توقف اضطراری ماشین
در وضعیت خطر، از روش توقف اضطراری طراحیشده برای ماشین استفاده کنید. محدودکردن خروجی درایو با ایمنشدن محور، نگهداشتن بار معلق یا قطع همه ولتاژها یکسان نیست. پیش از نزدیکشدن به بخش متحرک، انرژی مکانیکی را نیز مهار کنید.
هنگام نمایش خطا
کد نمایشدادهشده، شرایط وقوع، جهت و سرعت، بار و رخدادهای پیش از خطا را ثبت کنید. فرمان حرکت را حذف و علت را بررسی کنید. بازنشانی مکرر بدون رفع علت ممکن است به موتور، درایو یا ماشین آسیب بزند.
پس از رفع علت و آمادهشدن حفاظت، بازنشانی را از روش مجاز انجام دهید. قبل از آن، مطمئن شوید فرمان ماندگار خارجی یا شبکه باعث شروع ناخواسته نمیشود. اگر خطا تکرار شد، کار را متوقف و اطلاعات ثبتشده را برای خدمات فنی ارسال کنید.
بازگشت برق
پس از قطع و وصل تغذیه، وضعیت ماشین و فرمانهای خارجی دوباره بررسی شود. ادامه خودکار کار باید یک رفتار آگاهانه، تأییدشده و آزمودهشده در طراحی ماشین باشد. خاموش و روشنکردن دستگاه جایگزین رفع علت خطا نیست.
۲۱. بازرسی دورهای و نگهداری
برنامه نگهداری را با ساعات کار، گردوغبار، دمای محیط و اهمیت ماشین هماهنگ کنید. هرگونه بازکردن درپوش، محکمکردن اتصال یا تمیزکاری داخلی فقط پس از اجرای کامل ایمنسازی انجام شود.
بازرسی هنگام کار بدون بازکردن حفاظ
صدای غیرعادی، افزایش لرزش، افت کیفیت تهویه، بو، تغییر رنگ، خطاهای تکراری و افزایش غیرعادی دما را پیگیری کنید. وضعیت فن را با روش کنترل انتخابشده آن تفسیر کنید؛ خاموشی فن در هر لحظه الزاماً نشانه خرابی نیست.
بازرسی در توقف برنامهریزیشده
مسیر هوا و فیلتر تابلو، سلامت کابلها، آثار شلشدن یا داغی اتصالها، اتصال حفاظتی، بدنه و کانکتور کیپد را بررسی کنید. دستگاه را با آب، حلال یا روشی که رطوبت و ذرات را به مدار داخلی وارد میکند تمیز نکنید.
قطعه جایگزین باید برای همان مدل تأیید شده باشد. تعمیر برد قدرت و آزمونهای داخلی نیازمند تجهیزات و صلاحیت فنی است. از افزایش مقادیر حفاظتی برای پنهانکردن یک ایراد مداوم خودداری کنید.
نگهداری خارج از سرویس
دستگاه را در بستهبندی محافظ و محیط خشک و مناسب نگهداری کنید. پیش از استفاده پس از انبارداری طولانی، وضعیت خازنها و نیاز به آمادهسازی را از سازنده استعلام کنید. بدون اطلاعات مدل، توالی شارژ یا زمان آمادهسازی فرضی اجرا نکنید.
۲۲. تحویل ماشین و دسترسی به مستندات
پیش از تحویل، مسئول بهرهبرداری باید محل قطع تغذیه، روش توقف عادی و اضطراری، منبع فعال فرمان، روش تنظیم مرجع و اقدام هنگام خطا را بشناسد. حالتهای قطع برق، قطع ارتباط و بازگشت آنها باید برای کاربرد مربوط بررسی شده باشند.
سوابقی که همراه ماشین نگه داشته میشوند
کد مدل و سریال درایو، تصویر پلاک موتور، نقشه نهایی سیمبندی، انتخاب NPN یا PNP، تخصیص واقعی ورودیها، مشخصات تجهیزات جانبی و نسخه تنظیمات تأییدشده را در پرونده ماشین ثبت کنید. تغییرات بعدی نیز باید در همین پرونده بهروز شوند.
راهنماها و پشتیبانی
راهنماهای فنی و آموزشهای درایو
برای تنظیم مقادیر، انتخاب حالتهای کنترلی و بررسی کدهای خطا، به بخش جداول پارامترها و راهنمای عملکرد مرتبط مراجعه کنید. این دفترچه، بخش نصب و آشنایی اولیه راهنماست.
مبنای تهیه این ویرایش
تصاویر و دادههای ابعادی از کاتالوگ و راهنماهای HiPower و روش کار کیپد از نسخه برنامه ارائهشده در شهریور ۱۴۰۵ تطبیق داده شدهاند. نوشته روی دستگاه و مستندات همان مدل و نسخه سختافزار، مرجع نهایی اتصال و حدود الکتریکی هستند.
بخش دوم ـ جداول و مشخصات مرجع
این بخش نسخه بازبینیشده جدولهای پارامترها، ابعاد، ترمینالها و صفحهکلید را در اختیار کاربر قرار میدهد. توضیح عملکردهای کوچک در همان ردیف پارامتر آمده است؛ روش تنظیم قابلیتهای چندپارامتری در بخش سوم توضیح داده میشود.
در ستون قابلیت تنظیم در حین کار، علامت O یعنی تغییر هنگام کار مجاز است و علامت X یعنی برای تغییر باید درایو متوقف باشد. مقدارهای وابسته به توان دستگاه و موارد رزرو یا غیرفعال در ردیف مربوط مشخص شدهاند.
۱ معرفی ترمینالهای دستگاه
چیدمان و عملکرد ترمینالهای کنترلی در شکل زیر نشان داده شده است.
اتصال کلیدهای ورودی در شکل، برای حالت NPN نشان داده شده است.
۲ ابعاد و اندازه دستگاه
نماهای مشترک بدنه کوچک و بزرگ و ابعاد نصب
مشخصه | ۰٫۷ تا ۲٫۲ کیلووات | ۳٫۷ تا ۵٫۵ کیلووات |
|---|---|---|
عرض بدنه W | 85 mm | 100 mm |
ارتفاع بدنه H | 170 mm | 195 mm |
عمق بدنه D | 130 mm | 150 mm |
فاصله افقی مراکز نصب A | 67.5 mm | 85 mm |
فاصله عمودی مراکز نصب B | 157 mm | 185 mm |
ابعاد کیپد: عرض 70 mm و ارتفاع 95 mm. تمام ابعاد جدول بر حسب میلیمتر هستند.
۲–۱ ابعاد جاکیپدی
در شکل زیر، نماهای روبهرو و پشت جاکیپدی همراه با ابعاد اصلی نشان داده شده است.
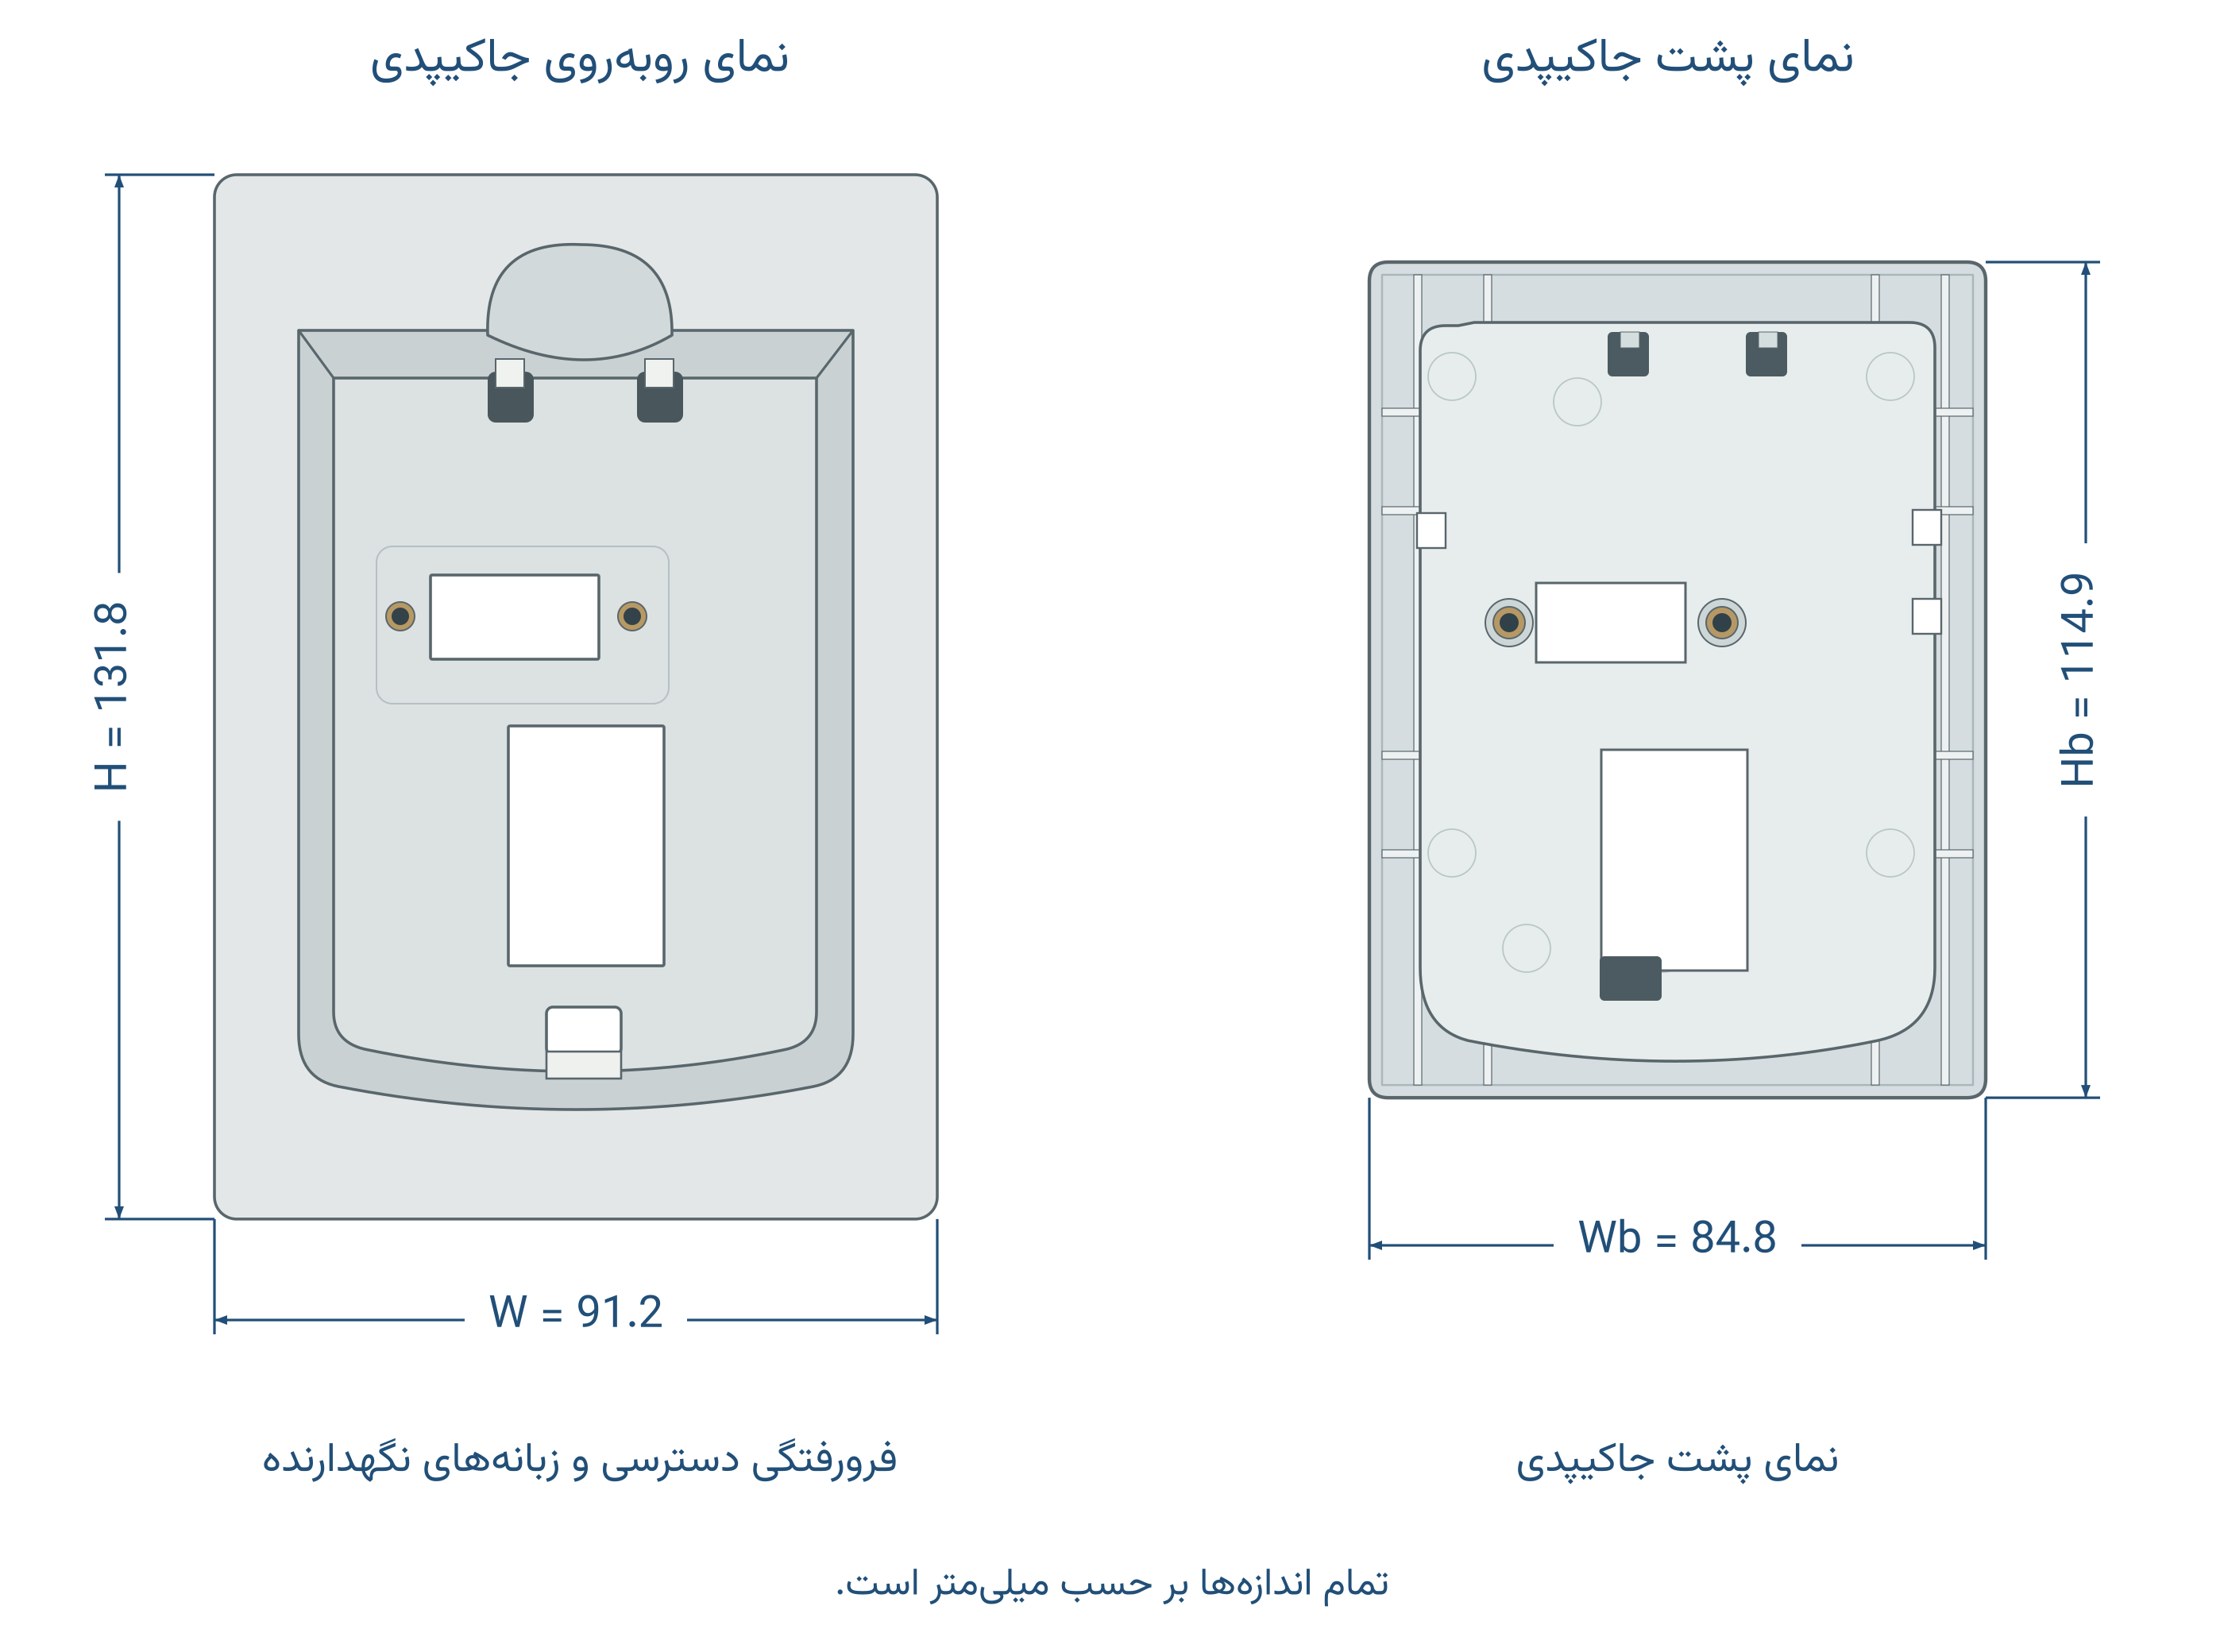
نماهای جاکیپدی و ابعاد آن
مشخصه | نماد | اندازه |
|---|---|---|
عرض قاب جلویی | W | 91.2 mm |
ارتفاع قاب جلویی | H | 131.8 mm |
عرض پوسته پشتی | Wb | 84.8 mm |
ارتفاع پوسته پشتی | Hb | 114.9 mm |
ابعاد این بخش برای جانمایی و نصب جاکیپدی ارائه شده است.
پیش از برش یا سوراخکاری، ابعاد را با قطعه و نقشه نصب همان مدل تطبیق دهید.
۲–۲ ابعاد کیپد
در شکل زیر، ابعاد اصلی کیپد و فاصله مراکز سوراخهای نصب در نمای پشت نشان داده شده است.
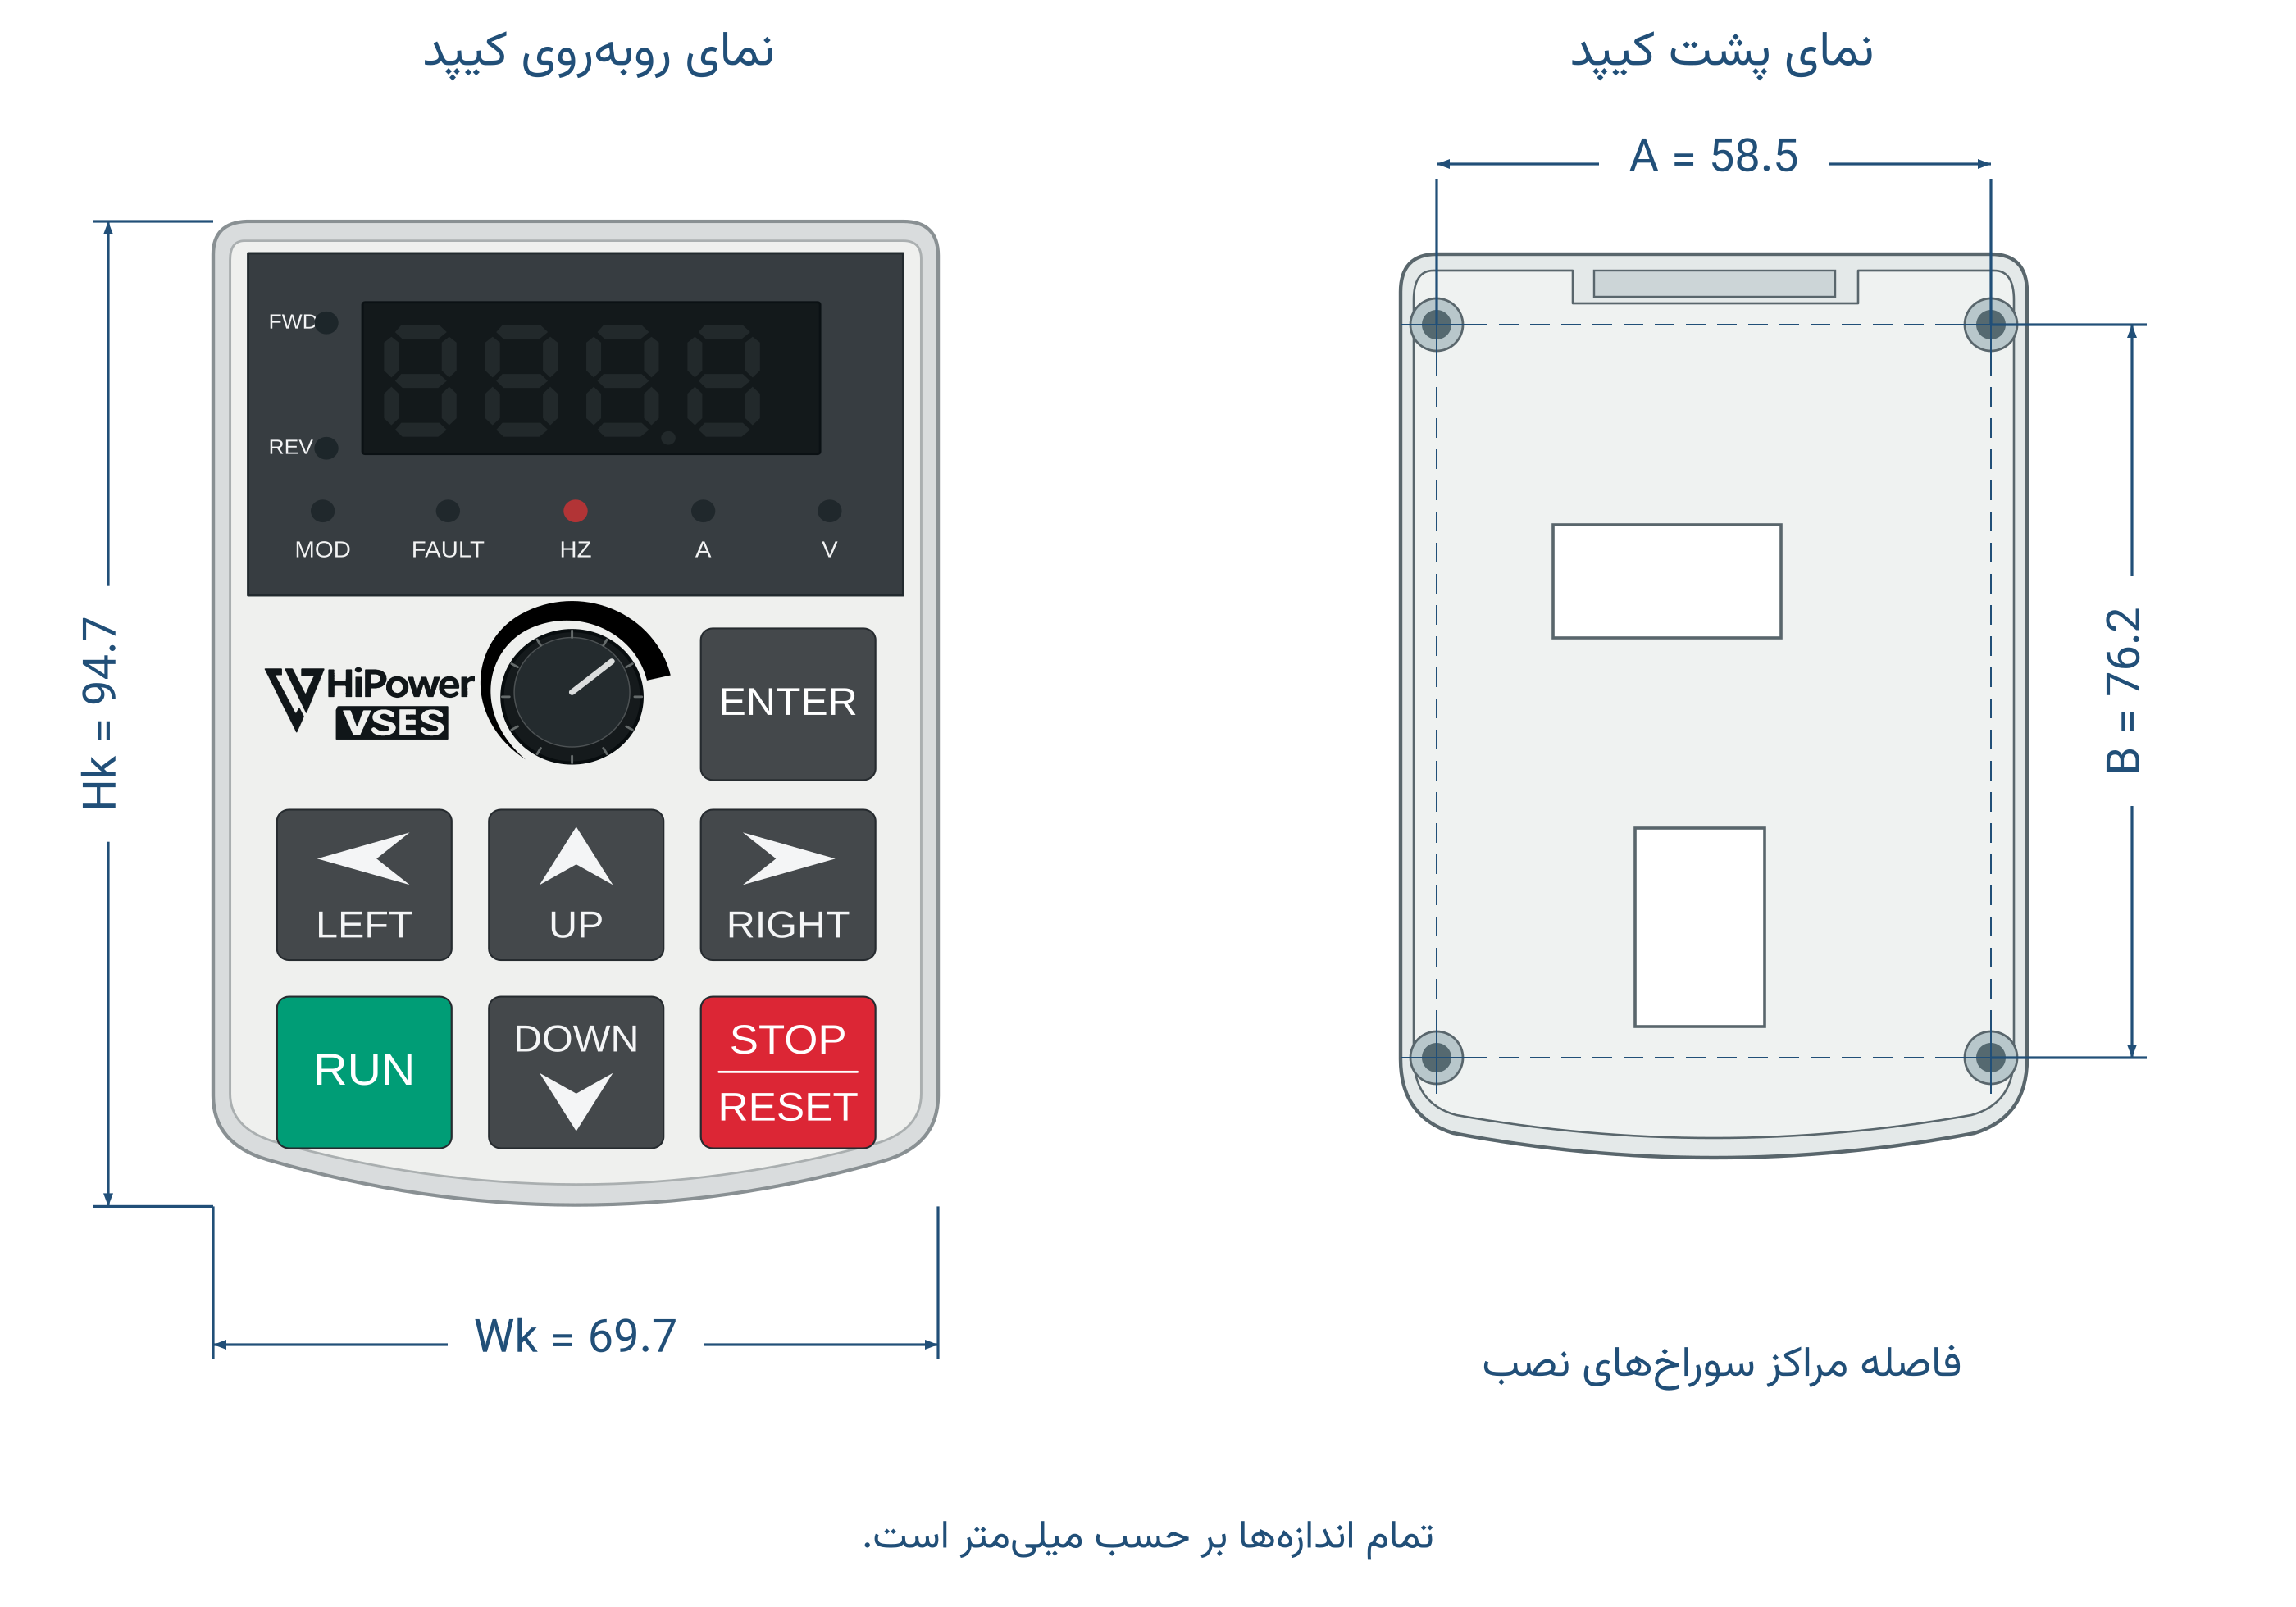
نماهای کیپد و فاصله مراکز سوراخهای نصب
مشخصه | نماد | اندازه |
|---|---|---|
عرض کلی کیپد | Wk | 69.7 mm |
ارتفاع کلی کیپد | Hk | 94.7 mm |
فاصله افقی مراکز سوراخها | A | 58.5 mm |
فاصله عمودی مراکز سوراخها | B | 76.2 mm |
ابعاد این بخش برای جانمایی و نصب کیپد ارائه شده است.
پیش از سوراخکاری، ابعاد را با قطعه و نقشه نصب همان مدل تطبیق دهید.
۳ معرفی کیپد
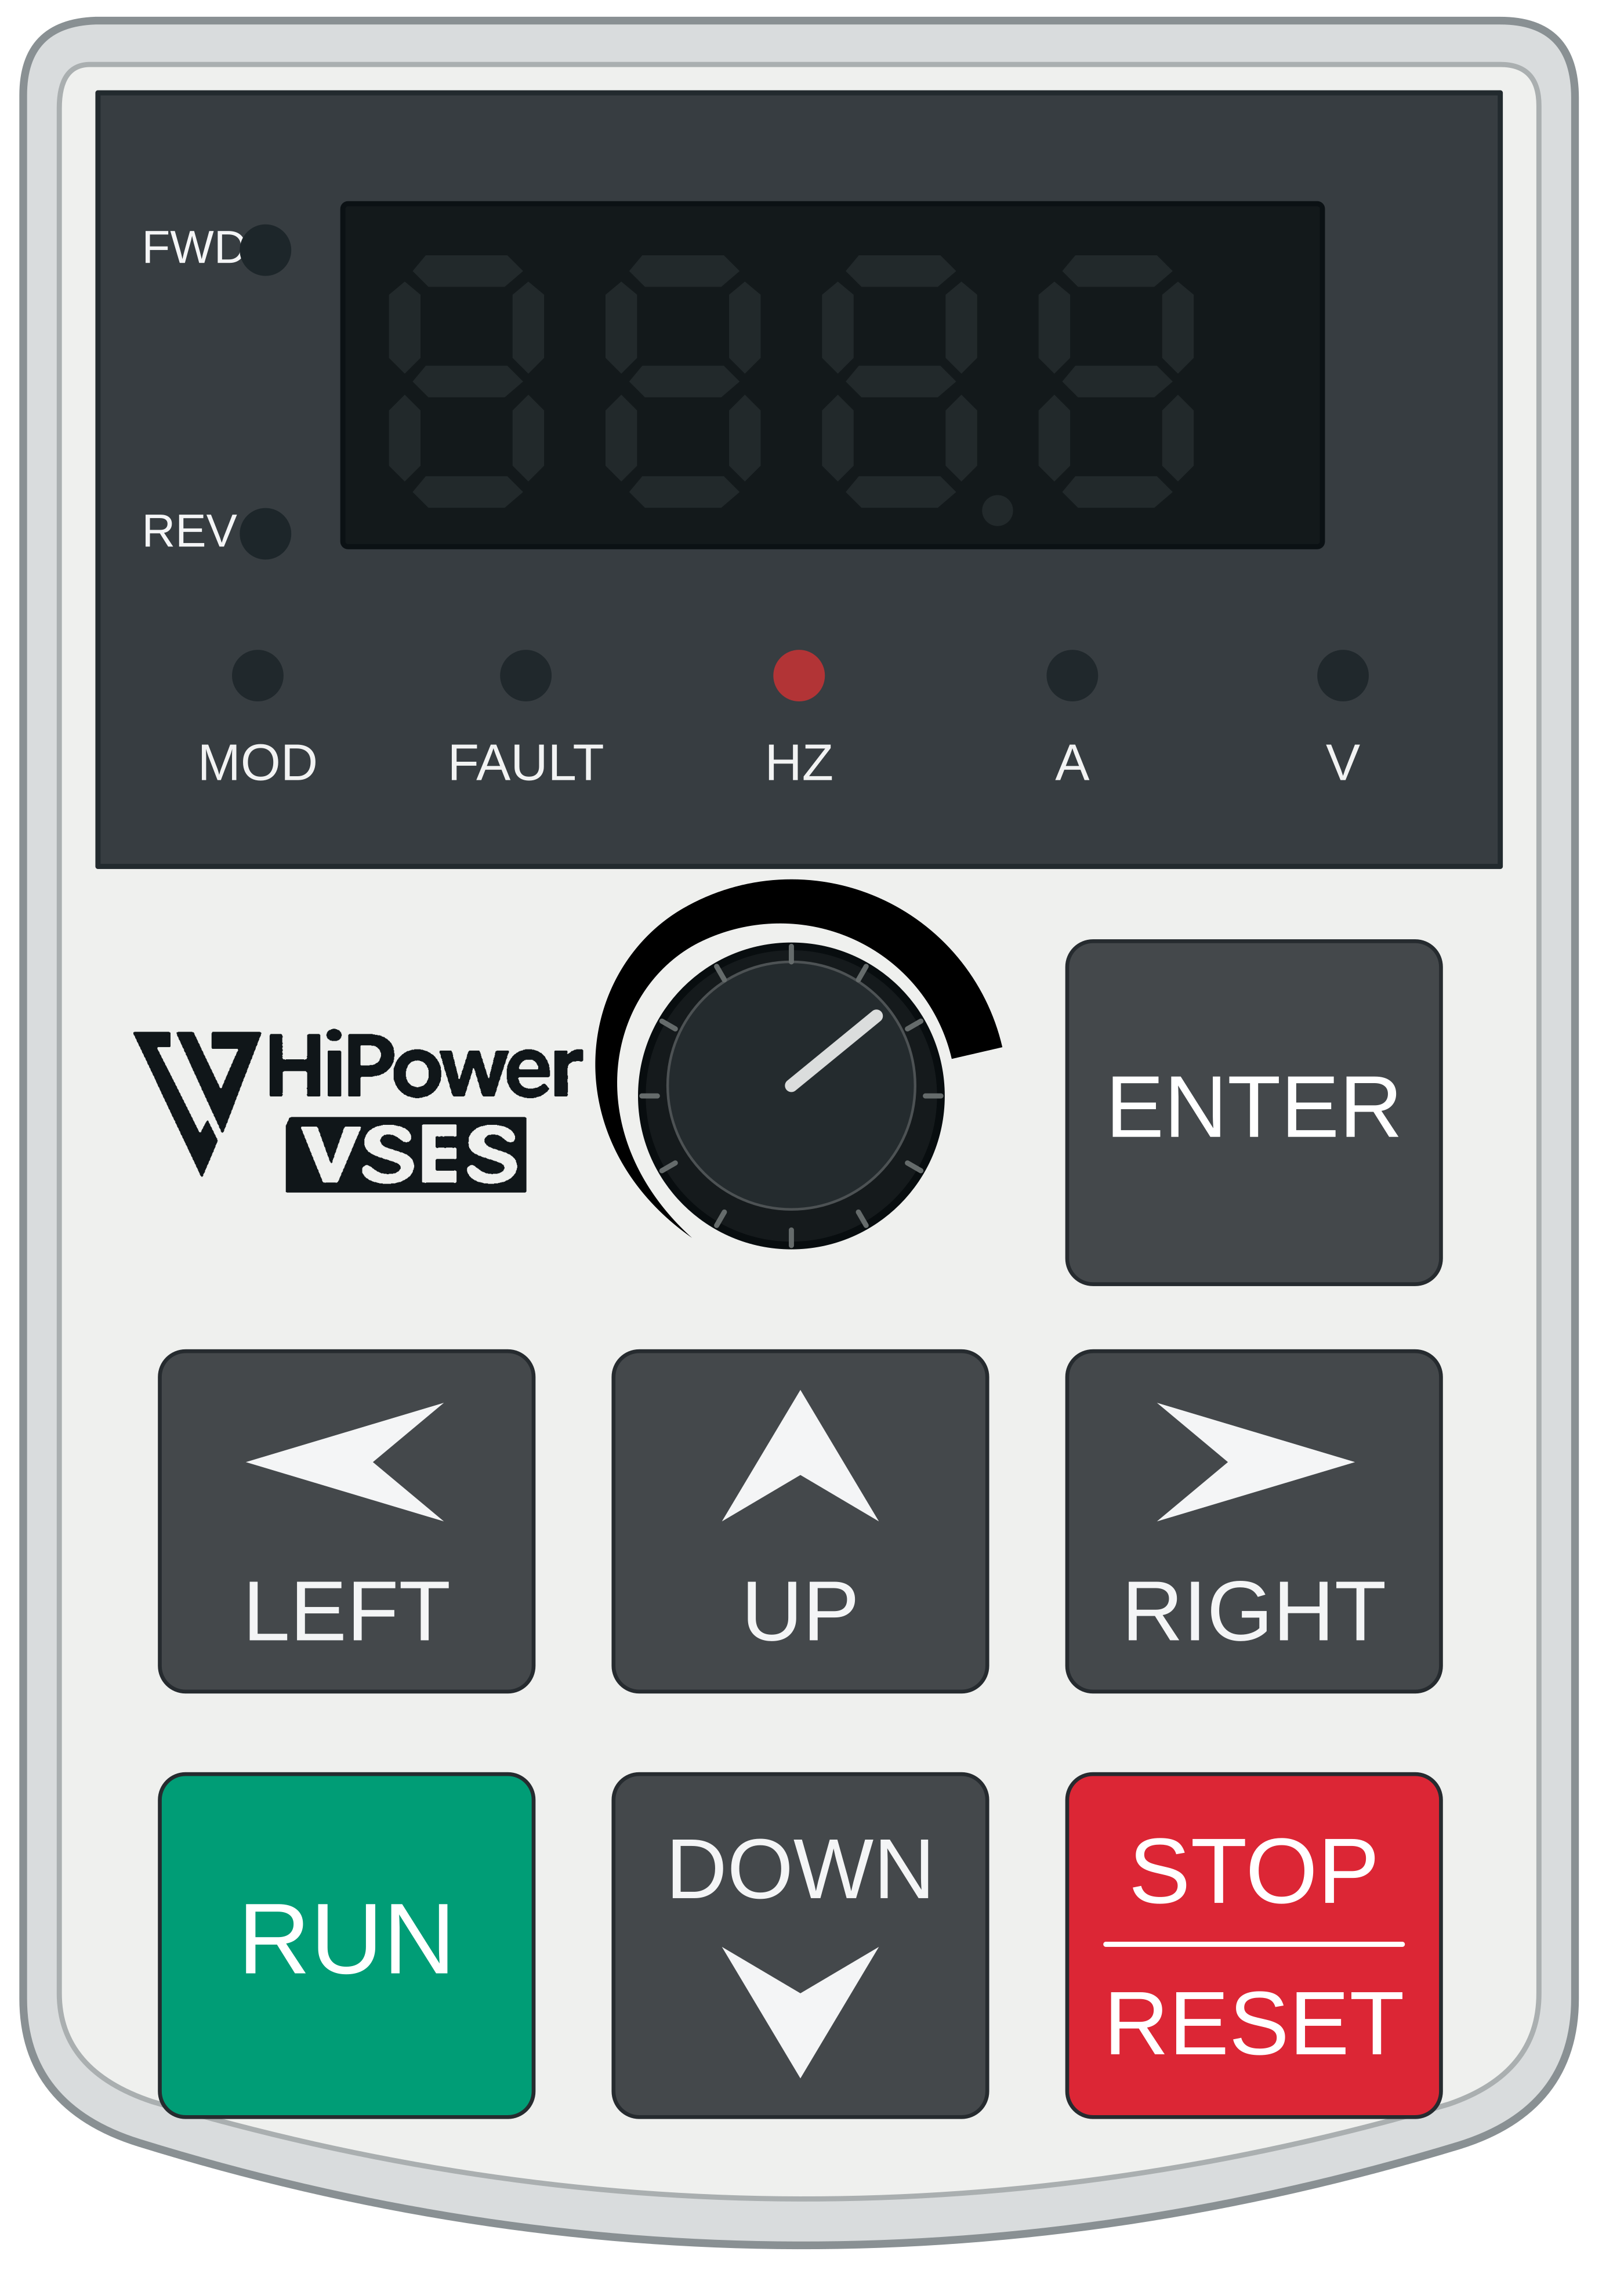
Keys | ||
|---|---|---|
RUN | فرمان راهاندازی از کیپد، فقط در حالت drv = 0. | |
STOP/RESET | STOP: فرمان توقف در حالت کنترل از کیپد و لغو تنظیم خودکار RESET: بازنشانی خطا پس از رفع علت آن | |
▲ | UP | جابهجایی بین پارامترهای گروه انتخاب شده یا افزایش مقدار پارامتر |
▼ | Down | جابهجایی بین پارامترهای گروه انتخاب شده یا کاهش مقدار پارامتر |
◀ | Left | بازگشت به ابتدای گروه و جابهجایی بین گروهها؛ هنگام ویرایش، انتقال نشانگر به رقم سمت چپ. |
▶ | Right | بازگشت به ابتدای گروه و جابهجایی بین گروهها؛ هنگام ویرایش، انتقال نشانگر به رقم سمت راست. |
↵ | ENTER | ورود به پارامتر؛ پس از تغییر مقدار، تأیید اولیه و سپس فشردن دوباره برای ذخیره تغییرات. |
۴ گروه درایو
کد | نام پارامتر | دامنه | توضیحات | پیشفرض | حین کار | |||
|---|---|---|---|---|---|---|---|---|
50.0 | فرکانس مرجع / مرجع گشتاور Frequency / torque command | 0~600 Hz H40 = 4: 0~150 % | در حالت Frq = 0، مرجع دیجیتال از کیپد تنظیم میشود. در توقف: مرجع انتخابشده؛ در کار: فرکانس خروجی یا فرکانس تخمینی در کنترل برداری. هنگام تغییر ورودی آنالوگ، مرجع موقتاً نمایش داده میشود. در عملکرد چندمرحلهای، مرجع مرحله صفر است. محدوده فرکانس به F21 محدود میشود. در H40 = 4، مقدار تنظیمی فرمان گشتاور بر حسب درصد است. | 50.0 | O | |||
ACC | زمان شتاب افزاینده Accel time | 0.1~900 s | ACC زمان شتاب افزاینده و dEC زمان شتاب کاهنده را تنظیم میکند. در عملکرد شتاب افزاینده/کاهنده چندمرحلهای، این مقادیر مربوط به مرحله صفر هستند. | 5 | O | |||
dEC | زمان شتاب کاهنده Decel time | 5 | O | |||||
drv | حالت راهاندازی Drive mode | 0~3 | 0 | راهاندازی/توقف از طریق کلید Run/Stop روی کیپد | 1 | X | ||
1 | ازطریق ترمینال | FX: راهاندازی مستقیم موتور RX: راهاندازی معکوس موتور در کنترل دو سیمه، فعال یا غیرفعال بودن همزمان هر دو فرمان موجب توقف میشود. | ||||||
2 | FX: فرمان راهاندازی/توقف RX: انتخاب جهت؛ غیرفعال = مستقیم، فعال = معکوس. برای حرکت، FX باید فعال باشد. | |||||||
3 | فرمان راهاندازی، توقف و جهت از طریق Modbus روی RS485 | |||||||
Frq | روش تنظیم فرکانس Frequency setting method | 0~5 | 0 | دیجیتال | تنظیمات کیپد | 1 | X | |
1 | آنالوگ | پتانسیومتر روی کیپد | ||||||
2 | پتانسیومتر خارجی (V1): 0 ~ +10 V | |||||||
3 | ترمینال I: 0 ~ 20mA | |||||||
4 | مرجع از طریق Modbus روی RS485 | |||||||
5 | PLC داخلی | |||||||
St1 | فرکانس چند مرحلهای1 Multi‑Step frequency 1 | 0~600 Hz | فرکانس مرحله 1 برای عملکرد چندمرحلهای (Multi‑Step) را تنظیم میکند؛ مقدار آن از F21 - فرکانس بیشینه بیشتر نمیشود. | 10.00 | O | |||
St2 | فرکانس چند مرحلهای2 Multi‑Step frequency 2 | فرکانس مرحله 2 برای عملکرد چندمرحلهای (Multi‑Step) را تنظیم میکند؛ مقدار آن از F21 - فرکانس بیشینه بیشتر نمیشود. | 20.00 | O | ||||
St3 | فرکانس چند مرحلهای3 Multi‑Step frequency 3 | فرکانس مرحله 3 برای عملکرد چندمرحلهای (Multi‑Step) را تنظیم میکند؛ مقدار آن از F21 - فرکانس بیشینه بیشتر نمیشود. | 30.00 | O | ||||
CUr | جریان خروجی Output current | - | جریان خروجی موتور بر حسب آمپر نمایش داده میشود؛ در کار عادی مقدار RMS و هنگام ترمز DC مقدار جریان DC نمایش داده میشود. | - | - | |||
rPM | سرعت موتور Motor RPM | - | سرعت محاسبهشده موتور بر حسب دور بر دقیقه نمایش داده میشود. مبنای محاسبه، فرکانس خروجی یا فرکانس تخمینی کنترل برداری و تعداد قطبهای H31 است. | - | - | |||
dCL | ولتاژ لینک DC اینورتر Inverter DC link voltage | - | ولتاژ لینک DC اینورتر بر حسب ولت نمایش داده میشود. | - | - | |||
vOL | انتخاب پارامتر نمایشی توسط کاربر User display select | - | این پارامتر آیتم انتخاب شده در H73 (انتخاب آیتم نمایشی) را نمایش میدهد. | vOL | - | |||
vOL | ولتاژ خروجی، بر حسب V | |||||||
Pow | توان الکتریکی برآوردشده خروجی، بر حسب W | |||||||
tOr | گشتاور برآوردشده، بر حسب N.m | |||||||
COS | ضریب توان برآوردشده، از 0.00 تا 1.00 | |||||||
temp | دما Temperature | - | دمای هیت سینک بر پایه سنسور NTC و بر حسب درجه سلسیوس نمایش داده میشود. | - | - | |||
drC | انتخاب جهت چرخش موتور Direction of motor rotation select | F, r | جهت چرخش در حالت drv = 0 تنظیم میشود: F = مستقیم، r = معکوس. انتخاب جهت تابع محدودیت F1 است. | F | O | |||
rEF | مرجع PID PID reference | - | هنگامی که H49 = 1 باشد، مرجع انتخابشده PID از طریق H57 را با یک رقم اعشار نمایش میدهد. مقدار بر اساس مقیاس مرجع و نگاشت ورودیهای آنالوگ است؛ این آیتم فقط نمایشی است. | - | - | |||
FbK | بازخورد PID PID feedback | - | هنگامی که H49 = 1 باشد، بازخورد PID انتخابشده توسط H50 را با یک رقم اعشار نمایش میدهد. مقدار بر اساس نگاشت ورودی آنالوگ است؛ این آیتم فقط نمایشی است. | - | - | |||
۵ گروه توابع ۱
کد | نام پارامتر | دامنه | توضیحات | پیشفرض | حین کار | |
|---|---|---|---|---|---|---|
F0 | کد پرش Jump code | 1~126 | شماره کد پارامتر برای پرش تنظیم میشود. | 1 | O | |
F1 | غیر فعال کردن چرخش مستقیم/معکوس Forward/ Reverse run disable | 0~2 | 0 | فعال بودن راه اندازی در جهت مستقیم و معکوس | 0 | X |
1 | غیر فعال بودن راهاندازی در جهت مستقیم | |||||
2 | غیر فعال بودن راهاندازی در جهت معکوس | |||||
F4 | انتخاب حالت توقف Stop mode select | 0~2 | 0 | توقف مطابق با شتاب کاهنده (Decel time) | 0 | X |
1 | توقف با ترمز DC | |||||
2 | توقف با چرخش آزاد (قطع خروجی درایو) | |||||
F8 | فرکانس راهاندازی ترمز DC DC Brake start frequency | F23~60 Hz | این پارامتر فرکانس شروع به کار ترمز DC را تنظیم میکند. این پارامتر را نمیتوان کمتر از F23 - فرکانس راهاندازی تنظیم نمود. | 5.00 | X | |
F9 | زمان انتظار ترمز DC DC Brake wait time | 0~60 s | زمانی که فرکانس ترمز DC محقق شود، اینورتر به اندازه زمان انتظار تنظیم شده صبر و سپس ترمز DC را اعمال میکند. | 0.1 | X | |
F10 | جریان ترمز DC DC Brake current | 0~200 % | جریان ترمز DC هنگام توقف را به صورت درصدی از H33 - جریان نامی موتور تنظیم میکند. این پارامتر در توقف با ترمز DC به کار میرود. | 50 | X | |
F11 | زمان ترمز DC DC Brake time | 0~60 s | این پارامتر مدت زمان اعمال شدن جریان DC به موتور برای توقف کامل موتور را تنظیم میکند. | 1.0 | X | |
F12 | جریان ترمز DC لحظه راهاندازی DC Brake start current | 0~200 % | جریان ترمز DC پیش از راهاندازی را به صورت درصدی از H33 - جریان نامی موتور تنظیم میکند. مدت اعمال این جریان توسط F13 تعیین میشود. | 50 | X | |
F13 | زمان ترمز DC لحظه راهاندازی DC Brake start time | 0~60 s | مدت اعمال جریان ترمز DC پیش از شروع چرخش موتور را تنظیم میکند. مقدار صفر، ترمز DC پیش از راهاندازی را غیرفعال میکند. | 0 | X | |
F14 | زمان همراستاسازی موتورالقایی Induction motor alignment period | 0~60 s | مدت همراستاسازی اولیه موتور القایی در کنترل برداری بدون حسگر را تنظیم میکند. برای دسترسی مستقیم به این پارامتر، مقدار F0 را روی 14 قرار دهید. | 1.00 | X | |
F20 | فرکانس جاگ Jog frequency | 0~F21 Hz | این پارامتر فرکانس را برای عملکرد آهسته موتور تنظیم میکند. (در هنگام تست اولیه سخت افزار کاربرد دارد). این پارامتر را نمیتوان بیش از F21 - فرکانس بیشینه تنظیم نمود. | 10.00 | O | |
F21 | فرکانس بیشینه Max frequency | 40~600 Hz | این پارامتر بیشترین فرکانسی که اینورتر میتواند در خروجی اعمال کند را تنظیم میکند. این فرکانس مرجع برای شتاب افزاینده/کاهنده میباشد. | 50.00 | X | |
| ||||||
F22 | فرکانس مبنا Base frequency | 30~600 Hz | فرکانسی که در آن ولتاژ نامی به موتور اعمال میشود (پلاک موتور مشاهده شود). | 50.00 | X | |
F23 | فرکانس راهاندازی Start frequency | 0.1~10 Hz | فرکانس اولیه راهاندازی با مرجع کیپد یا مدباس را تنظیم میکند. در ورودیهای آنالوگ، فرکانس متناظر با کمینه ورودی در I3، I8 یا I13 به کار میرود؛ این عملکرد به drv = 0 محدود نیست. | 0.50 | X | |
F27 | انتخاب افزایش گشتاور Torque Boost Select | 0/1 | 0 | غیرفعال | 0 | X |
1 | فعال؛ افزایش ولتاژ در فرکانسهای پایین با F28 و F29 در الگوی خطی V/F | |||||
F28 | افزایش گشتاور در جهت مستقیم Torque Boost in forward direction | 0~15 % | در صورت فعال بودن F27 و انتخاب الگوی خطی V/F، مقدار افزایش ولتاژ در جهت مستقیم را برای تقویت گشتاور دور پایین تنظیم میکند. مقدار به صورت درصدی از ولتاژ مبنا بیان میشود. | 3 | X | |
F29 | افزایش گشتاور در جهت معکوس Torque Boost in reverse direction | 0~15 % | در صورت فعال بودن F27 و انتخاب الگوی خطی V/F، مقدار افزایش ولتاژ در جهت معکوس را برای تقویت گشتاور دور پایین تنظیم میکند. مقدار به صورت درصدی از ولتاژ مبنا بیان میشود. | 3 | X | |
F30 | الگوی کنترلی V/F V/F pattern | 0/1/2 | 0 | خطی | 0 | X |
1 | سهمی | |||||
2 | V/F تعریفی کاربر | |||||
F31 | فرکانس 1 برای V/F تعریفی کاربر User V/F frequency 1 | 0~F21 Hz | فرکانس نقطه 1 منحنی V/F تعریفی کاربر را تنظیم میکند؛ ولتاژ متناظر در F32 تعیین میشود. این نقطه با F30 = 2 به کار میرود. فرکانسهای چهار نقطه را به ترتیب افزایشی تنظیم نمایید. | 12.50 | X | |
F32 | ولتاژ 1 برای V/F تعریفی کاربر User V/F voltage 1 | 0~100 % | ولتاژ نقطه 1 منحنی V/F تعریفی کاربر را در فرکانس F31 تعیین میکند. مقدار درصدی از ولتاژ مبنای منحنی است و ضریب F39 نیز بر آن اعمال میشود؛ فعال با F30 = 2. | 25 | X | |
F33 | فرکانس 2 برای V/F تعریفی کاربر User V/F frequency 2 | F31~F21 Hz | فرکانس نقطه 2 منحنی V/F تعریفی کاربر را تنظیم میکند؛ ولتاژ متناظر در F34 تعیین میشود. این نقطه با F30 = 2 به کار میرود. | 25.00 | X | |
F34 | ولتاژ 2 برای V/F تعریفی کاربر User V/F voltage 2 | 0~100 % | ولتاژ نقطه 2 منحنی V/F تعریفی کاربر را در فرکانس F33 تعیین میکند. مقدار درصدی از ولتاژ مبنای منحنی است و ضریب F39 نیز بر آن اعمال میشود؛ فعال با F30 = 2. | 50 | X | |
F35 | فرکانس 3 برای V/F تعریفی کاربر User V/F frequency 3 | F33~F21 Hz | فرکانس نقطه 3 منحنی V/F تعریفی کاربر را تنظیم میکند؛ ولتاژ متناظر در F36 تعیین میشود. این نقطه با F30 = 2 به کار میرود. | 37.50 | X | |
F36 | ولتاژ 3 برای V/F تعریفی کاربر User V/F voltage 3 | 0~100 % | ولتاژ نقطه 3 منحنی V/F تعریفی کاربر را در فرکانس F35 تعیین میکند. مقدار درصدی از ولتاژ مبنای منحنی است و ضریب F39 نیز بر آن اعمال میشود؛ فعال با F30 = 2. | 75 | X | |
F37 | فرکانس 4 برای V/F تعریفی کاربر User V/F frequency 4 | F35~F21 Hz | فرکانس نقطه 4 منحنی V/F تعریفی کاربر را تنظیم میکند؛ ولتاژ متناظر در F38 تعیین میشود. این نقطه با F30 = 2 به کار میرود. | 50.00 | X | |
F38 | ولتاژ 4 برای V/F تعریفی کاربر User V/F voltage 4 | 0~100 % | ولتاژ نقطه 4 منحنی V/F تعریفی کاربر را در فرکانس F37 تعیین میکند. مقدار درصدی از ولتاژ مبنای منحنی است و ضریب F39 نیز بر آن اعمال میشود؛ فعال با F30 = 2. | 100 | X | |
F39 | تنظیم ولتاژ خروجی Output voltage adjustment | 40~100 % | ضریب ولتاژ منحنی V/F را به صورت درصدی از ولتاژ مبنا تنظیم میکند. در الگوی خطی، هنگام فعال بودن افزایش گشتاور F27، ولتاژ از تنظیمات F28 و F29 محاسبه میشود. | 100 | X | |
F40 | سطح ذخیره انرژی Energy- saving level | 0~30 % | حداکثر کاهش ولتاژ در بار سبک را برای صرفهجویی انرژی تنظیم میکند؛ با افزایش جریان بار، کاهش ولتاژ کمتر میشود. این عملکرد در حالت V/F موتور القایی فعال است. مقدار صفر، عملکرد را غیرفعال میکند. | 0 | X | |
F41 | تنظیم خودکار ولتاژ Auto Voltage Regulation (AVR) | 0/1 | 0 | غیرفعال | 1 | X |
1 | فعال | |||||
F45 | آزمون اتصال کوتاه کارخانه Factory short-circuit test | 0/1 | پارامتر ویژه آزمون کارخانه؛ مقدار 1، آزمون سختافزاری اتصال کوتاه را اجرا کرده و پارامتر به صفر بازمیگردد. برای بهرهبرداری عادی استفاده نشود. | 0 | X | |
F46 | آزمون مدار ترمز کارخانه Factory brake circuit test | 0/1 | پارامتر ویژه آزمون کارخانه؛ فرمان آزمون مدار ترمز لینک DC را فعال کرده و به صفر بازمیگردد. برای بهرهبرداری عادی استفاده نشود. | — | X | |
F54 | سطح هشدار اضافه بار Overload warning level | 30~150 % | با استفاده از این پارامتر میزان جریانی که به ازای آن سیگنال هشدار برای خروجیهای دیجیتال (رله یا ترانزیستور) فرستاده میشود، تنظیم میشود (I54 و I55 مشاهده شود). مقدار تنظیم شده به صورت درصدی از H33 - جریان نامی موتور میباشد. | 150 | O | |
F55 | زمان هشدار اضافه بار Overload warning time | 0~30 s | زمان تأخیر صدور هشدار پس از تداوم جریان بالاتر از F54 را تنظیم میکند. پس از کاهش جریان به زیر F54 نیز همین تأخیر برای رفع هشدار به کار میرود. | 10 | O | |
F56 | قطع اضافه بار Overload trip select | 0~1 | انتخاب حفاظت اضافه بار بر اساس F57 و F58: 0: غیرفعال 1: فعال؛ در صورت تداوم اضافه بار، خروجی قطع و خطای OLt اعلام میشود. | 1 | O | |
F57 | سطح قطع اضافه بار Overload trip level | 30~200 % | این پارامتر میزان جریان اضافه بار را تنظیم مینماید. مقدار تنظیم شده به صورت درصدی از H33 - جریان نامی موتور میباشد. | 180 | O | |
F58 | زمان قطع اضافه بار Overload trip time | 0~60 s | مدت مجاز تداوم جریان بالاتر از F57 را تعیین میکند. با F56 = 1، پس از سپری شدن این زمان خروجی قطع و خطای OLt اعلام میشود. | 60 | O | |
F59 | وضعیت متوقف سازی اضافه جریان Over-current Stall Prevention during Acceleration select | 0~1 | اگر جریان موتور هنگام شتاب افزاینده از آستانه F60 بیشتر شود، افزایش فرکانس موقتاً متوقف میشود تا جریان کاهش یابد. تداوم پیوسته این وضعیت به مدت 10 ثانیه، موجب قطع خروجی و خطای StL میشود. 0: غیرفعال 1: فعال پس از قطع و وصل برق، غیرفعالسازی این عملکرد بهدرستی بازیابی نمیشود. | 1 | O | |
F60 | مقدار جریان آستانه برای جلوگیری از افزایش اضافه جریان Over-current Stall Prevention during Acceleration | 20~200 % | در صورت فعال بودن F59، مقدار جریان آستانه برای جلوگیری از افزایش اضافه جریان تنظیم میگردد. مقدار تنظیم شده به صورت درصدی از H33 - جریان نامی موتور میباشد. | 150 | X | |
F61 | وضعیت متوقف سازی اضافه ولتاژ Over-Voltage Stall select | 0~1 | با فعال بودن این عملکرد، هنگام افزایش ولتاژ لینک DC در حین کاهش سرعت، روند کاهش فرکانس موقتاً متوقف میشود. ادامه کاهش سرعت پس از افت ولتاژ به محدوده بازگشت انجام میشود؛ آستانه اصلی در F62 تنظیم میگردد. 0: غیرفعال 1: فعال | 1 | O | |
F62 | مقدار ولتاژ آستانه برای جلوگیری از افزایش ولتاژ لینک DC Over-Voltage Stall Prevention | وابسته به مدل Vdc | مدل ورودی تکفاز: 350 تا 390 Vdc | 370 | X | |
مدل ورودی سهفاز: 700 تا 790 Vdc | 770 | |||||
F63 | حفاظت سختافزاری اضافه جریان Hardware overcurrent protection | 0/1 | تنظیم خدماتی حفاظت سختافزاری ورودی Break. 0: غیرفعال 1: فعال در بهرهبرداری عادی روی مقدار کارخانه 1 باقی بماند. | 1 | X | |
F64 | رزرو حفاظت نوسان لینک DC DC bus fluctuation protection (reserved) | 0/1 | رزرو؛ مقدار کارخانه حفظ شود. | 0 | X | |
F65 | انتخاب حالت فرکانس بالا/پایین Up/Down frequency mode select | 0/1/2 | 0 | با نگهداشتن شستی خارجی بالا/پایین، فرکانس به صورت خودکار و گامبهگام تغییر میکند. | 0 | O |
1 | هر بار فشردن شستی خارجی، فرکانس را به اندازه F66 تغییر میدهد؛ نگهداشتن شستی باعث تکرار نمیشود. | |||||
2 | هر بار فشردن شستی خارجی، فرکانس را به اندازه F66 تغییر میدهد؛ با نگهداشتن شستی، تکرار خودکار ادامه مییابد. | |||||
F66 | گام تغییر فرکانس بالا/پایین Up/Down frequency step | 0~F21 Hz | گام تغییر فرکانس با شستیهای خارجی بالا/پایین را تعیین میکند؛ ورودیها باید روی عملکردهای 15 و 16 تنظیم شوند و Frq = 0 باشد. مقدار نمایشگر مستقیماً بر حسب Hz است؛ برای گام 1 Hz مقدار 1.0 وارد میشود. مقدار صفر، تغییر فرکانس را غیرفعال میکند. | 1.00 | O | |
F68 | بزرگنمایی زمان PLC PLC Time Scaling | 0/1/2 | 0 | ضریب 1 برای زمان ماند مراحل PLC | 0 | O |
1 | ضریب 10 برای زمان ماند مراحل PLC | |||||
2 | ضریب 100 برای زمان ماند مراحل PLC | |||||
F69 | وضعیت PLC PLC running mode | 0/1/2 | 0 | تکرار سیکل (continuous cycle) | 0 | X |
1 | توقف بعد از یک سیکل کامل (single cycle) | |||||
2 | نگهداشتن آخرین فرکانس پس از پایان سیکل (Hold last frequency at end) | |||||
F70-F79 | فرکانس مرجع 9-0 Reference Frequency 0-9 | 0~F21 Hz | فرکانس مرجع مراحل 0 تا 9 را به ترتیب در F70 تا F79 تعیین میکند. مقدار هر فرکانس نمیتواند از F21 بیشتر باشد؛ فعال با انتخاب PLC در Frq. | 0 | O | |
F80-F89 | زمان ماند مراحل 0 تا 9 PLC dwell time 0-9 | 0~999.9 s | زمان ماند هر مرحله پس از پایان شتاب افزاینده یا کاهنده را تعیین میکند. زمان واقعی برابر مقدار نمایشگر ضرب در ضریب F68 است. مقدار صفر، مرحله مربوط را از اجرا حذف میکند. | 0 | O | |
F90-F99 | زمان شتاب افزاینده 9-0 Acceleration Time 0-9 | 0.1~999.9 s | زمان شتاب افزاینده مراحل 0 تا 9 را به ترتیب در F90 تا F99 تنظیم میکند. مبنای زمان، افزایش فرکانس از صفر تا F21 است؛ ضریب F68 بر این زمان اعمال نمیشود. | 5.0 | O | |
F100-F109 | زمان شتاب کاهنده 9-0 Deceleration Time 0-9 | 0.1~999.9 s | زمان شتاب کاهنده مراحل 0 تا 9 را به ترتیب در F100 تا F109 تنظیم میکند. مبنای زمان، کاهش فرکانس از F21 تا صفر است؛ ضریب F68 بر این زمان اعمال نمیشود. | 5.0 | O | |
F110-F119 | جهت چرخش 9-0 Rotate Direction 0-9 | 0~1 | جهت چرخش در حالت PLC در هر گام توسط این پارامتر مشخص میشود. 0: معکوس 1: مستقیم | 0 | X | |
F120 | حالت تراورس Traverse mode | 0/1/2 | 0: غیرفعال؛ 1: دامنه نسبت به فرکانس مرکز؛ 2: دامنه نسبت به F21 تعیین میشود. نوسان پس از رسیدن به فرکانس مرکز آغاز میشود. | 0 | X | |
F121 | دامنه تراورس Traverse amplitude | 0.0~100.0 % | دامنه یکطرفه نوسان، به درصد مرجع انتخابشده در F120 تعیین میشود. در نزدیکی حدود فرکانس، دامنه بهطور متقارن کاهش مییابد؛ صفر، نوسان را غیرفعال میکند. | 0.0 | X | |
F122 | جهش تراورس Traverse jump | 0.0~50.0 % | جهش هنگام برگشت از انتهای موج، به درصد دامنه واقعی یکطرفه. جهش پس از مکث انتهایی اعمال میشود؛ صفر یعنی بدون جهش. | 0.0 | X | |
F123 | زمان افزایش تراورس Traverse rise time | 0.1~999.9 s | زمان افزایش کامل مرجع از حد پایین پس از جهش تا حد بالا. زمان حرکت نخست از مرکز، متناسب با مسیر باقیمانده است. | 5.0 | X | |
F124 | زمان کاهش تراورس Traverse fall time | 0.1~999.9 s | زمان کاهش کامل مرجع از حد بالا پس از جهش تا حد پایین. | 5.0 | X | |
F125 | مکث پایین تراورس Traverse low dwell | 0.0~999.9 s | زمان نگهداشتن فرکانس در حد پایین، پیش از جهش و شروع افزایش بعدی. صفر یعنی بدون مکث. | 0.0 | X | |
F126 | مکث بالای تراورس Traverse high dwell | 0.0~999.9 s | زمان نگهداشتن فرکانس در حد بالا، پیش از جهش و شروع کاهش بعدی. صفر یعنی بدون مکث. | 0.0 | X | |
۶ گروه توابع ۲
کد | نام پارامتر | دامنه | توضیحات | پیشفرض | حین کار | |
|---|---|---|---|---|---|---|
H0 | کد پرش Jump code | 1~95 | شماره کد پارامتر برای پرش تنظیم میشود. | 1 | O | |
H1 | تاریخچه خطا 1 Fault history 1 | - | نمایش کد خطای ثبتشده در حافظه 1. آخرین خطای قابل ثبت در H1 و خطاهای قدیمیتر به ترتیب در H2 تا H5 نگهداری میشوند. | nOn | - | |
H2 | تاریخچه خطا 2 Fault history 2 | - | نمایش کد خطای ثبتشده در حافظه 2. آخرین خطای قابل ثبت در H1 و خطاهای قدیمیتر به ترتیب در H2 تا H5 نگهداری میشوند. | nOn | - | |
H3 | تاریخچه خطا 3 Fault history 3 | - | نمایش کد خطای ثبتشده در حافظه 3. آخرین خطای قابل ثبت در H1 و خطاهای قدیمیتر به ترتیب در H2 تا H5 نگهداری میشوند. | nOn | - | |
H4 | تاریخچه خطا 4 Fault history 4 | - | نمایش کد خطای ثبتشده در حافظه 4. آخرین خطای قابل ثبت در H1 و خطاهای قدیمیتر به ترتیب در H2 تا H5 نگهداری میشوند. | nOn | - | |
H5 | تاریخچه خطا 5 Fault history 5 | - | نمایش کد خطای ثبتشده در حافظه 5. آخرین خطای قابل ثبت در H1 و خطاهای قدیمیتر به ترتیب در H2 تا H5 نگهداری میشوند. | nOn | - | |
H9 | ساعات کارکرد موتور Motor running hours | - | مجموع ساعتهای کامل کارکرد موتور را نمایش میدهد؛ زمان روشنبودن درایو در حالت توقف به آن اضافه نمیشود. این مقدار فقط خواندنی است. | - | - | |
H19 | محافظت در برابر از دست رفتن یکی از سه فاز خروجی output phase loss protection selects | 0/1 | 0 | غیرفعال | 1 | O |
1 | فعال | |||||
H20 | انتخاب وضعیت بازراهاندازی پس از قطع و وصل مجدد توان Power On Start select | 0/1 | این پارامتر زمانی که drv بر روی 1 یا 2 (راهاندازی/توقف از طریق ترمینال) تنظیم شده باشد، فعال میگردد. | 0 | O | |
0 | موتور پس از وصل مجدد تغذیه درایو با فعالبودن FX یا RX (رجوع به توابع چندگانه)، شروع به کار نمیکند و لازم است این پایه یکبار قطع و وصل شود. | |||||
1 | موتور پس از وصل مجدد تغذیه درایو با فعالبودن FX یا RX (رجوع به توابع چندگانه)، شروع به کار میکند. | |||||
H21 | بازراهاندازی پس از برطرف شدن خطا Restart after fault reset selection | 0/1 | این پارامتر زمانی که drv بر روی 1 یا 2 (راهاندازی/توقف از طریق ترمینال) تنظیم شده باشد، فعال میگردد. | 0 | O | |
0 | پس از برطرفشدن علت خطا و اجرای RESET، با فعالبودن فرمان ترمینالی، موتور خودکار راهاندازی نمیشود؛ فرمان باید یکبار قطع و وصل شود. | |||||
1 | پس از برطرفشدن علت خطا و اجرای RESET، در صورت برقرار بودن فرمان ترمینالی، موتور دوباره راهاندازی میشود. | |||||
H22 | انتخاب حالت جستجوی سرعت Speed Search select | 0~6 | 0 | غیرفعال | 0 | O |
1 | جستجوی سرعت در شروع عادی/شتاب افزاینده | |||||
2 | جستجوی سرعت هنگام راهاندازی پس از ریست خطا | |||||
3 | جستجوی سرعت در نخستین راهاندازی پس از روشنشدن درایو | |||||
4، 5 و 6: رزرو | ||||||
H23 | محدودیت جریان در جستجوی سرعت Speed Search current limit | 50~200 % | جریان مرجع جستجوی سرعت را به صورت درصدی از H33 تعیین میکند. حد جریان مجاز درایو نیز اعمال میشود. این عملکرد برای موتور القایی سهفاز و خارج از حالتهای سنسورلس قابل اجرا است. | 100 | O | |
H24 | ضریب تناسبی جستجوی سرعت Speed Search P gain | 1~999 (کیپد) | ضریب تناسبی کنترل جریان جستجوی سرعت را تعیین میکند. مقدار قابل ورود از کیپد سهرقمی است. | 100 | O | |
H25 | ضریب انتگرالی جستجوی سرعت Speed Search I gain | 1~999 (کیپد) | ضریب انتگرالی کنترل جریان جستجوی سرعت را تعیین میکند. مقدار قابل ورود از کیپد سهرقمی است. | 100 | O | |
H28 | نوع موتور Motor type | 0/1/2 | 0 | موتور آسنکرون سه فاز | 0 | X |
1 | موتور آسنکرون تکفاز | |||||
2 | موتور سنکرون مغناطیس دائم (PMSM) | |||||
H29 | رزرو Reserved | 0/1 | رزرو؛ مقدار پیشفرض حفظ شود. | 0 | O | |
H30 | انتخاب توان موتور Motor power select | 0.4~22.0 kW (پلهای) | 0.4 kW با تغییر توان، H33، H34 و H42 تا H45 نیز مقداردهی میشوند. | 0.7 | X | |
پلههای میانی: 0.7، 1.5، 2.2، 3.7، 5.5، 7.5، 11.0، 15.0 و 18.5 kW | ||||||
22.0kW | ||||||
H31 | تعداد قطب موتور Number of motor poles | 2~60 (اعداد زوج) | تعداد قطب موتور وارد شود. این مقدار برای محاسبه و نمایش سرعت مکانیکی و کنترل موتور استفاده میشود. | 4 | X | |
H32 | فرکانس لغزش نامی Rated slip frequency | 0.0~9.9 Hz (کیپد) | که: fs: فرکانس لغزش نامی fr: فرکانس نامی rpm: سرعت درج شده بر روی پلاک موتور P: تعداد قطب موتور | 2.3 | X | |
H33 | جریان نامی موتور Motor rated current | 0.5~76.0 A | جریان نامی درج شده بر روی پلاک موتور وارد شود. | وابسته به مدل و توان | X | |
H34 | جریان بیباری موتور No Load Motor Current | 0.1~25.0 A | جریان موتور در حالتی که هیچ باری بر روی شفت موتورنبوده و موتور در سرعت نامی حرکت میکند. زمانی که اندازهگیری این پارامتر مشکل است 50 درصد جریان نامی موتور لحاظ شود. | وابسته به مدل و توان | X | |
H37 | اینرسی بار (محاسبهشده) Auto-tuned load inertia | 0~65535 | اینرسی معادل موتور و بار در تیونینگ H41 = 3 محاسبه میشود. مقدار این پارامتر برابر J×10000 است؛ J بر حسب kg·m² میباشد. تنظیم دستی فقط با مقدار معتبر و با همین مقیاس انجام شود. پیش از اجرای H41 = 3، انجام موفق H41 = 2 الزامی است. | 0 | X | |
H38 | فرکانس موج حامل Variable carrier frequency | 0~2 | 0 | انتخاب فرکانس موج حامل به صورت ثابت | 1 | X |
1 | انتخاب فرکانس موج حامل کم در سرعتهای پایین | |||||
2 | انتخاب فرکانس موج حامل متناسب با دما | |||||
H39 | انتخاب مقدارفرکانس موج حامل Carrier frequency select | 2~15 kHz | فرکانس موج حامل را تعیین میکند و بر صدای موتور، نویز، تلفات و دمای درایو اثر دارد. در حالتهای متغیر H38، این مقدار فرکانس بالای تنظیمشده است. با انتخاب موتور PMSM، مقدار اولیه به 15.0 kHz تغییر میکند. | 5 | X | |
H40 | انتخاب روش کنترل Control mode select | 0/1/2/3/4 | 0 | کنترل V/f | 0 | X |
1 | کنترل جریان شار (FCC) برای موتور القایی سهفاز | |||||
2 | رزرو | |||||
3 | کنترل برداری سنسورلس سرعت موتور القایی سهفاز | |||||
4 | کنترل برداری سنسورلس گشتاور موتور القایی سهفاز | |||||
H41 | تنظیمات خودکار Auto tuning | 0/1/2/3 | 0 | غیر فعال | 0 | X |
1 | تیونینگ استاتیک موتور القایی سهفاز یا PMSM | |||||
2 | تیونینگ دینامیکی موتور القایی سهفاز؛ با چرخش موتور و بدون بار | |||||
3 | تیونینگ اینرسی موتور القایی سهفاز؛ فقط پس از اجرای موفق H41 = 2 انجام شود. | |||||
در موتور القایی سهفاز، حالتهای 1 و 2 پارامترهای الکتریکی را اندازهگیری و H34 و H42 تا H45 را بهروز میکنند؛ حالت 3 اینرسی را در H37 ذخیره میکند. برای PMSM فقط حالت 1 مجاز است و Rs و Ls اندازهگیری میشوند. برای موتورهای با توان کمتر از یک اسب، انجام اتوتیونینگ متناسب با نوع موتور پیشنهاد میشود. | ||||||
H42 | مقاومت استاتور Stator resistance (Rs) | 0.00~20.00 Ω | مقدار مقاومت استاتور موتور میباشد. | وابسته به مدل و توان | X | |
H43 | مقاومت روتور Rotor resistance (Rr) | 0.00~20.00 Ω | مقاومت روتور موتور القایی است. در تیونینگ PMSM این مقدار صفر میشود. | وابسته به مدل و توان | X | |
H44 | اندوکتانس موتور Motor inductance (Lls / Ls) | 0~300.0 mH | در موتور القایی، اندوکتانس نشتی استاتور (Lls) و در PMSM، اندوکتانس استاتور (Ls) را نشان میدهد. | وابسته به مدل و توان | X | |
H45 | اندوکتانس مغناطیسکننده mutual inductance (Lm) | 0~3000 mH | اندوکتانس مغناطیسکننده موتور القایی است. در تیونینگ PMSM این مقدار صفر میشود. | وابسته به مدل و توان | X | |
H46 | ضریب P جریان در کنترل برداری سنسورلس Sensorless current-loop P gain | 0.1~30.0 | ضریب تناسبی حلقه کنترل جریان در کنترل برداری سنسورلس موتور القایی را تعیین میکند. | 9.0 | O | |
H47 | ضریب I جریان در کنترل برداری سنسورلس Sensorless current-loop I gain | 0.1~30.0 | ضریب انتگرالی حلقه کنترل جریان در کنترل برداری سنسورلس موتور القایی را تعیین میکند. | 3.0 | O | |
H48 | سطح شار FCC و حد جریان سنسورلس FCC flux / sensorless current limit | 0~220 % | در FCC، سطح مرجع شار را بر حسب درصد تعیین میکند. در کنترل برداری سنسورلس، حد جریان موتور را به صورت درصدی از H33 تنظیم میکند. | 100 | X | |
H49 | کنترل PID PID control select | 0/1 | 0 | غیر فعال | 0 | X |
1 | فعال | |||||
H50 | انتخاب فیدبک PID PID Feedback select | 0/1/2 | 0 | ترمینال I: (0 ~ 20 mA) | 0 | X |
1 | ترمینالV1: ( 0 ~ +10 V) | |||||
2 | رزرو؛ انتخاب این مقدار، کنترل PID را متوقف میکند. | |||||
H51 | انتخاب ضریب P در کنترلر PID P gain for PID controller | 0~1000 | ضریب تناسبی کنترل PID را تعیین میکند. مقدار عددی کیپد بر 1000 تقسیم میشود؛ برای نمونه، تنظیم 300 معادل ضریب 0.3 است. | 300 | O | |
H52 | زمان انتگرال کنترل PID PID integral time | 0.1~32.0 s | زمان انتگرال را تعیین میکند؛ با افزایش این زمان، اثر انتگرالی کنترلکننده کندتر میشود. | 1.0 | O | |
H53 | زمان مشتق کنترل PID PID derivative time | 0~30.0 s | زمان مشتق را تعیین میکند. مقدار صفر، اثر مشتق را غیرفعال میکند. | 0.0 | O | |
H55 | حد بالا فرکانس خروجی PID PID output frequency high limit | 0.0~600.0 Hz | H55 حد بالای فرکانس خروجی PID و H56 حد پایین آن است. H56 باید کمتر از H55 تنظیم شود. در حالت خواب، موتور از این حد پایین عبور کرده و متوقف میشود. | 50.0 | O | |
H56 | حد پایین فرکانس خروجی PID PID output frequency low limit | 0.0~600.0 Hz | 0.5 | O | ||
H57 | روش دریافت مقادیر استاندارد PID PID standard value select | 0/1/2/3/4 | مقادیر استاندارد کنترلکننده PID انتخاب میشود. | 0 | X | |
0 | تنظیمات کیپد | |||||
1 | پتانسیومتر روی کیپد | |||||
2 | ترمینال V1: ( 0 ~ +10 V) | |||||
3 | ترمینال I: (0 ~ 20 mA) | |||||
4 | رزرو؛ انتخاب این مقدار، کنترل PID را متوقف میکند. | |||||
H59 | انتخاب جهت خطای کنترل PID PID error direction select | 0/1 | 0 | مرجع - فیدبک | 0 | X |
1 | فیدبک - مرجع | |||||
H60 | حد فرکانس حلقه باز در کنترل PMSM PMSM open-loop frequency limit | 1~600Hz | حداکثر فرکانس مرحله حلقهباز راهاندازی PMSM را تعیین میکند؛ پس از رسیدن به این محدوده، کنترل به حلقه بسته PLL منتقل میشود. | 15 | X | |
H61 | ضریب P جریان محور q در PMSM PMSM q-axis current P gain | 0.1~30.0 | ضریب تناسبی جریان محور q در کنترل حلقهبسته PMSM را تعیین میکند. | 1.0 | O | |
H62 | ضریب I جریان محور q در PMSM PMSM q-axis current I gain | 0.1~30.0 | ضریب انتگرالی جریان محور q در کنترل حلقهبسته PMSM را تعیین میکند. | 0.1 | O | |
H63 | مدت همراستاسازی اولیه PMSM PMSM rotor alignment period | 0.1~90.0 s | تعیین مدت زمان همراستاسازی اولیه روتور PMSM پیش از شروع حلقهباز | 1.0 | O | |
H64 | جریان همراستاسازی اولیه PMSM PMSM alignment current reference | 0.1~76.0 A | تعیین جریان مرجع مرحله همراستاسازی اولیه روتور PMSM | 0.1 | O | |
H65 | حداقل جریان حلقه باز PMSM PMSM open-loop minimum current | 0.1~76.0 A | تعیین حداقل جریان مرجع در مرحله راهاندازی حلقهباز PMSM | 0.5 | O | |
H66 | حداکثر جریان حلقه باز PMSM PMSM open-loop maximum current | 0.1~76.0 A | تعیین حداکثر جریان مرجع در مرحله راهاندازی حلقهباز PMSM | 1.0 | O | |
H67 | حد سرعت در کنترل سنسورلس گشتاور Sensorless torque-control speed limit | 0.0~600.0 % | در کنترل سنسورلس گشتاور موتور القایی سهفاز، آستانه کاهش گشتاور را به صورت درصدی از F21 تعیین میکند. مقدار صفر، محدودسازی گشتاور بر مبنای این آستانه سرعت را غیرفعال میکند. | 40.0 | O | |
H68 | پهنای کاهش گشتاور در کنترل سنسورلس Sensorless torque-control speed bias | 0.0~50.0 % | پهنای ناحیه کاهش گشتاور پیش از رسیدن به حد سرعت H67 را به صورت درصدی از F21 تعیین میکند. مقدار صفر، پهنای 1 Hz را اعمال میکند؛ اگر پهنا به حد سرعت برسد یا از آن بیشتر شود، یکچهارم حد سرعت استفاده میشود. | 6.0 | O | |
H69 | تأخیر ورود به خواب PID PID sleep delay | 0.0~600.0 s | صفر: خواب غیرفعال. با فعالبودن PID و باقیماندن فرکانس واقعی و خروجی PID در سطح H70 یا کمتر، همراه با خطای کوچک، پس از این زمان موتور با کاهش سرعت متوقف میشود. در JOG، PLC، تیونینگ و کنترل گشتاور فعال نیست. | 0.0 | O | |
H70 | فرکانس ورود به خواب PID PID sleep frequency | 0.1~600.0 Hz | آستانه فرکانس برای شروع تأخیر H69 است. باید برابر یا بیشتر از H56 و کمتر از H55 باشد؛ در غیر این صورت عملکرد خواب فعال نمیشود. | 20.0 | O | |
H71 | آستانه خطای بیداری PID PID wakeup error | 0.1~100.0 % | خطای لازم برای بیدارشدن را به صورت درصدی از مرجع فعلی PID تعیین میکند. جهت خطا مطابق H59 است. عبور خطا از این آستانه و تداوم آن برای مدت H72، با برقرار بودن فرمان RUN، موتور را دوباره راهاندازی میکند. | 5.0 | O | |
H72 | تأخیر بیداری PID PID wakeup delay | 0.0~600.0 s | مدت تداوم خطای بیداری H71 پیش از راهاندازی دوباره را تعیین میکند. مقدار صفر، بیداری بدون تأخیر را با دریافت نمونه معتبر جدید فعال میکند. | 1.0 | O | |
H73 | انتخاب پارامتر نمایشی: ولتاژ، توان، ضریب توان و یا گشتاور Select displaying Voltage, Power, Cos or Torque | 0/1/2/3 | 0 | ولتاژ خروجی | 0 | O |
1 | توان خروجی | |||||
2 | گشتاور | |||||
3 | ضریب توان | |||||
H77 | کنترل فن خنک کننده Cooling fan control | 0/1/2 | 0 | فن پس از فعالشدن روشن میماند و با کاهش دما خاموش نمیشود. | 2 | O |
1 | هنگام فعالبودن خروجی درایو، فن روشن است. پس از توقف یا قطع خروجی بر اثر خطا، فن در دمای 50 درجه سانتیگراد و بالاتر روشن است و با کاهش دما به کمتر از 50 درجه سانتیگراد خاموش میشود. | |||||
2 | کنترل دمایی فن: در دمای بیش از 42 درجه سانتیگراد روشن و در دمای کمتر از 38 درجه سانتیگراد خاموش میشود. در محدوده 38 تا 42 درجه سانتیگراد، وضعیت قبلی فن حفظ میشود. | |||||
H79 | نسخه نرمافزار Software version | 0.0~10.0 | شماره نسخه نرمافزار را نشان میدهد. مقدار اولیه از نسخه برنامه بارگذاری میشود و بهتر است بدون تغییر باقی بماند. | 1.0 | X | |
H93 | مقدار دهی اولیه پارامترها Parameter initializes | 0/1/2/3/4/5 | برگرداندن مقدار اولیه پارامترها به تنظیمات کارخانه | 0 | X | |
0 | - | |||||
1 | همه پارامترها به تنظیمات کارخانه بازگردد. | |||||
2 | فقط پارامترهای گروه درایو به تنظیمات کارخانه بازگردد. | |||||
3 | فقط گروه توابع 1 به تنظیمات کارخانه بازگردد. | |||||
4 | فقط گروه توابع 2 به تنظیمات کارخانه بازگردد. | |||||
5 | فقط گروه ورودی/خروجی (I/O) به تنظیمات کارخانه بازگردد. | |||||
H94 | ثبت/تغییر رمز تنظیمات Parameter password | 0001~FFFF | ثبت یا تغییر رمز هگزادسیمال چهاررقمیِ غیرصفر، فقط وقتی قفل باز است. برای تغییر رمز، رمز فعلی لازم است. | بدون رمز | O | |
H95 | قفل تنظیمات Parameter lock | UL / L | قفل یا بازکردن تغییر تنظیمات با رمز معتبر؛ L: قفل، UL: باز. مشاهده پارامترها و فرمان RUN/STOP فعال میماند. | UL (باز) | O | |
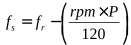
۷ گروه توابع ۳
کد | نام پارامتر | دامنه | توضیحات | پیشفرض | حین کار | ||
|---|---|---|---|---|---|---|---|
I0 | کد پرش Jump code | 1~81 | شماره کد پارامتر برای پرش تنظیم میشود. | 1 | O | ||
I3 | حداقل مقدار قابل تنظیم با پتانسیومتر کیپد Keypad Potentiometer minimum | 0~10 Hz | حداقل فرکانس مرجع پتانسیومتر کیپد را تنظیم میکند؛ در ناحیه صفر ورودی، مرجع صفر میشود. مقدار I3 باید کمتر از I5 باشد. | 0.0 | O | ||
I5 | حداکثر مقدار قابل تنظیم با پتانسیومتر کیپد Keypad Potentiometer maximum | 0~600 Hz | حداکثر فرکانس قابل تنظیم به ازای حداکثر ولتاژ ورودی پتانسیومتر روی کیپد، تنظیم میگردد. | 50.0 | O | ||
I8 | حداقل فرکانس مرجع ترمینال V1 V1 Terminal minimum frequency | 0~10 Hz | حداقل فرکانس مرجع ورودی ولتاژی V1 را تنظیم میکند؛ در ناحیه صفر ورودی، مرجع صفر میشود. | 0.0 | O | ||
I10 | حداکثر فرکانس مرجع ترمینال V1 V1 Terminal maximum frequency | 0~600 Hz | حداکثر فرکانس مرجع متناظر با ورودی ولتاژی V1 را تنظیم میکند. | 50.0 | O | ||
I13 | حداقل مقدار قابل تنظیم با ترمینال I1 I1 Terminal minimum value | 0~10 Hz | حداقل فرکانس مرجع ورودی جریانی I را تنظیم میکند؛ در ناحیه صفر ورودی، مرجع صفر میشود. | 0.0 | O | ||
I15 | حداکثر مقدار قابل تنظیم با ترمینال I1 I1 terminal Maximum | 0~600 Hz | حداکثر فرکانس قابل تنظیم به ازای حداکثر جریان ورودی ترمینال I، تنظیم میگردد. | 50.0 | O | ||
I20 | ورودی دیجیتال ترمینال P1 Multi-function input terminal P1 define | 0 to 26 | 0 | فرمان FX؛ راهاندازی مستقیم در drv = 1 و فرمان کار در drv = 2 | 0 | O | |
1 | فرمان RX؛ راهاندازی معکوس در drv = 1 و انتخاب جهت در drv = 2 | ||||||
I21 | ورودی دیجیتال ترمینال P2 Multi-function input terminal P2 define | 2 | توقف اضطراری (EST)؛ قطع خروجی درایو | 1 | O | ||
3 | ریست کردن در هنگام وقوع خطا (RST) | ||||||
I22 | ورودی دیجیتال ترمینال P3 Multi-function input terminal P3 define | 4 | فرمان عملکرد جاگ (JOG) | 2 | O | ||
I23 | ورودی دیجیتال ترمینال P4 Multi-function input terminal P4 define | 5 | فرکانس چند مرحلهای Low | 3 | O | ||
I24 | ورودی دیجیتال ترمینال P5 Multi-function input terminal P5 define | 6 | فرکانس چند مرحلهای Mid | 4 | O | ||
7 | فرکانس چند مرحلهای High | ||||||
8 | شتاب افزاینده/کاهنده چند مرحلهای Low | ||||||
9 | شتاب افزاینده/کاهنده چند مرحلهای Mid | ||||||
10 | شتاب افزاینده/کاهنده چند مرحلهای High | ||||||
11 | رزرو | ||||||
12/ | رزرو. مقدار 13 برای غیرفعالکردن ورودی استفاده میشود. تخصیص عملکرد تکراری از کیپد، ورودی قبلی را به 13 برمیگرداند. | ||||||
15 | بالا(UP) فرمان افزایش فرکانس در Frq = 0؛ مطابق F65 و F66 | ||||||
16 | پایین(DOWN) فرمان کاهش فرکانس در Frq = 0؛ مطابق F65 و F66 | ||||||
17 | مد سهسیمه (Three-Wire) ورودی توقف سهسیمه در drv = 1؛ قطع آن فرمان توقف میدهد و FX/RX فرمانهای پالسی شروع هستند. | ||||||
18 | تعلیق توالی PLC و حفظ مرحله و زمان؛ بدون انتخاب مرجع دستی، فرکانس جاری حفظ میشود. | ||||||
19 | بیت کم انتخاب مرجع دستی PLC در حالت Suspend | ||||||
20 | بیت زیاد انتخاب مرجع دستی PLC در حالت Suspend | ||||||
21 | عبور از کنترل PID (PID Bypass): بازگشت به مرجع عادی V/F | ||||||
24 | تعلیق شتاب افزاینده/کاهنده؛ با غیرفعالشدن ورودی، تغییر فرکانس ادامه مییابد. | ||||||
25 | تعلیق تراورس (Traverse Pause)؛ حفظ فرکانس و زمان موج تا غیرفعالشدن ورودی. | ||||||
26 | بازنشانی تراورس (Traverse Reset)؛ بازگشت با شتاب/کاهش سرعت عادی به فرکانس مرکز؛ پس از غیرفعالشدن ورودی، موج دوباره آغاز میشود. | ||||||
I30 | فرکانس چند مرحلهای4 Multi‑Step frequency 4 | 0~600 Hz | این پارامتر را نمیتوان بزرگتر از F21 (فرکانس بیشینه) تنظیم نمود. | 30.0 | O | ||
I31 | فرکانس چند مرحلهای5 Multi‑Step frequency 5 | 0~600 Hz | این پارامتر را نمیتوان بزرگتر از F21 (فرکانس بیشینه) تنظیم نمود. | 25.0 | O | ||
I32 | فرکانس چند مرحلهای6 Multi‑Step frequency 6 | 0~600 Hz | این پارامتر را نمیتوان بزرگتر از F21 (فرکانس بیشینه) تنظیم نمود. | 20.0 | O | ||
I33 | فرکانس چند مرحلهای7 Multi‑Step frequency 7 | 0~600 Hz | این پارامتر را نمیتوان بزرگتر از F21 (فرکانس بیشینه) تنظیم نمود. | 15.0 | O | ||
I34 | زمان شتاب افزاینده چند مرحلهای 1 Multi-Accel time1 | 0.1~999.9 s | 3.0 | O | |||
I35 | زمان شتاب کاهنده چند مرحلهای 1 Multi-Decel time1 | 0.1~999.9 s | 3.0 | O | |||
I36 | زمان شتاب افزاینده چند مرحلهای 2 Multi-Accel time 2 | 0.1~999.9 s | 4.0 | O | |||
I37 | زمان شتاب کاهنده چند مرحلهای 2 Multi-Decel time 2 | 0.1~999.9 s | 4.0 | O | |||
I38 | زمان شتاب افزاینده چند مرحلهای 3 Multi-Accel time 3 | 0.1~999.9 s | 5.0 | O | |||
I39 | زمان شتاب کاهنده چند مرحلهای 3 Multi-Decel time 3 | 0.1~999.9 s | 5.0 | O | |||
I40 | زمان شتاب افزاینده چند مرحلهای 4 Multi-Accel time 4 | 0.1~999.9 s | 6.0 | O | |||
I41 | زمان شتاب کاهنده چند مرحلهای 4 Multi-Decel time 4 | 0.1~999.9 s | 6.0 | O | |||
I42 | زمان شتاب افزاینده چند مرحلهای 5 Multi-Accel time 5 | 0.1~999.9 s | 7.0 | O | |||
I43 | زمان شتاب کاهنده چند مرحلهای 5 Multi-Decel time 5 | 0.1~999.9 s | 7.0 | O | |||
I44 | زمان شتاب افزاینده چند مرحلهای 6 Multi-Accel time 6 | 0.1~999.9 s | 8.0 | O | |||
I45 | زمان شتاب کاهنده چند مرحلهای 6 Multi-Decel time 6 | 0.1~999.9 s | 8.0 | O | |||
I46 | زمان شتاب افزاینده چند مرحلهای 7 Multi-Accel time 7 | 0.1~999.9 s | 9.0 | O | |||
I47 | زمان شتاب کاهنده چند مرحلهای 7 Multi-Decel time 7 | 0.1~999.9 s | 9.0 | O | |||
I52 | سطح تشخیص فرکانس FDT level | 0.0~F21 Hz گام: 0.1 Hz | سطح فرکانس برای FDT2 تا FDT5؛ در FDT1 کاربرد ندارد. هنگام تنظیم از F21 بیشتر نمیشود؛ با کاهش بعدی F21، مقدار مؤثر به حد جدید محدود میشود. | 30.0 | O | ||
I53 | پهنای کامل تشخیص فرکانس FDT bandwidth | 0.0~F21 Hz گام: 0.1 Hz | پهنای کامل پنجره در FDT1 تا FDT3؛ مثلاً 10.0 Hz یعنی 5.0 Hz در هر سمت مرکز. در FDT4 و FDT5، فاصله برگشت I53/2 است. با کاهش F21، مقدار مؤثر به حد جدید محدود میشود. | 10.0 | O | ||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | عملکرد خروجی ترانزیستوری MO را با انتخاب یک کد از فهرست زیر تعیین کنید. همه کدها و شرایط این فهرست برای I55 نیز معتبرند؛ تنظیم دو خروجی مستقل است. پیشفرض 12: خروجی قدرت وصل. | 12 | O | ||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | 0 | رسیدن به فرکانس مرجع (FDT1) اختلاف فرکانس خروجی با مرجع نهایی حداکثر I53/2 باشد؛ با شروع توقف کنترلشده غیرفعال میشود. | 12 | O | |
1 | رسیدن به سطح با مرجع برابر I52 (FDT2) مرجع نهایی برابر I52 باشد و اختلاف فرکانس خروجی با مرجع حداکثر I53/2 باشد؛ با شروع توقف کنترلشده غیرفعال میشود. | ||||||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | 2 | تشخیص فرکانس در محدوده I52 (FDT3) اختلاف فرکانس خروجی با I52 حداکثر I53/2 باشد؛ مستقل از مرجع است و در کاهش سرعت عادی نیز کار میکند. | 12 | O | |
3 | آستانه فرکانس با هیسترزیس (FDT4) در I52 یا بالاتر فعال میشود؛ هنگام کاهش فرکانس، تا رسیدن به I52 منهای I53/2 فعال میماند و سپس غیرفعال میشود. | ||||||
4 | وضعیت معکوس FDT4 (FDT5) فقط در خروجی عادی AC، وضعیت عکس FDT4 را دارد؛ در توقف کامل و حالتهای نامعتبر فرکانس غیرفعال است. | ||||||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | 5 | هشدار اضافهبار موتور (OL) هشدار اضافهبار موتور، مطابق سطح F54 و زمان F55، در حین کار فعال باشد. | 12 | O | |
6 | خطای اضافهبار اینورتر (IOL) خطای واقعی اضافهبار اینورتر رخ داده باشد. | ||||||
7 | فعالشدن جلوگیری از واماندگی جلوگیری از واماندگی در شتاب افزاینده یا کاهنده فعال باشد؛ این گزینه آشکارساز قطعی قفلشدن محور نیست. | ||||||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | 8 | خطای اضافهولتاژ (OV) خطای واقعی اضافهولتاژ رخ داده باشد. | 12 | O | |
9 | خطای کمبود ولتاژ (LV) خطای واقعی کمبود ولتاژ رخ داده باشد. | ||||||
10 | خطای اضافهدمای اینورتر (OH) خطای واقعی اضافهدمای اینورتر رخ داده باشد. | ||||||
11 | رزرو خروجی را فعال نمیکند؛ برای غیرفعالکردن خروجی، کد 31 را انتخاب کنید. | ||||||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | 12 | خروجی قدرت وصل (RUN) خروجی قدرت PWM وصل و بدون خطا باشد؛ ترمز DC و جستوجوی سرعت را نیز شامل میشود. در اتوتیونینگ و پالس آزمون فعال نیست. وصلبودن خروجی، اثبات چرخش محور نیست. | 12 | O | |
13 | خروجی قدرت قطع (STOP) خروجی قدرت PWM قطع باشد؛ توقف بر اثر خطا و خواب PID را نیز شامل میشود. موتور ممکن است هنوز آزادانه بچرخد. | ||||||
14 | کار با فرکانس ثابت در خروجی عادی AC، اختلاف با مرجع حداکثر 0.05 Hz باشد و فرکانس دستکم 100 ms تغییر نکند؛ در توقف، جلوگیری از واماندگی و تراورس فعال نیست. | ||||||
15 | جستوجوی سرعت جستوجوی سرعت در حال اجرا و خروجی قدرت وصل باشد؛ با پایان جستجو غیرفعال میشود. | ||||||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | 16 | آمادهبهکار (READY) خروجی قدرت قطع، ولتاژ باس مجاز و درایو آماده شروع باشد؛ بدون خطا یا خطای حافظه، توقف اضطراری، مانع شروع، اتوتیونینگ، آزمون یا خواب PID. | 12 | O | |
17 | اعلام خطا طبق I56 خطای واقعی مطابق انتخاب I56 رخ داده باشد؛ پیشفرض I56=2، خطای کمبود ولتاژ LV را اعلام نمیکند. | ||||||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | 20 | شتاب افزاینده فرکانس واقعی خروجی در رمپ افزاینده افزایش یابد؛ هنگام ثابتماندن فرکانس بر اثر جلوگیری از واماندگی غیرفعال است. | 12 | O | |
21 | شتاب کاهنده فرکانس واقعی خروجی در رمپ کاهنده کاهش یابد؛ کاهش سرعت عادی برای توقف را نیز شامل میشود. هنگام ثابتماندن فرکانس بر اثر جلوگیری از واماندگی غیرفعال است. | ||||||
22 | کار در جهت جلو خروجی عادی AC در جهت جلو فعال باشد. | ||||||
23 | کار در جهت عقب خروجی عادی AC در جهت عقب فعال باشد. | ||||||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | 24 | خواب PID درایو کاملاً وارد خواب PID شده باشد؛ کاهش سرعت پیش از خواب را شامل نمیشود. با بیدارشدن، خطا یا توقف اضطراری غیرفعال میشود. | 12 | O | |
25 | تراورس فعال تراورس در خروجی عادی AC فعال باشد؛ مکث انتهایی و تعلیق با ورودی کد 25 را نیز شامل میشود. با فرمان توقف غیرفعال میشود. | ||||||
26 | اعلام همه خطاها هر خطای واقعی، از جمله کمبود ولتاژ LV، رخ داده باشد؛ مستقل از I56 است. | ||||||
31 | غیرفعال خروجی همواره غیرفعال میماند. | ||||||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | کد 11 رزرو و غیرفعال است. کدهای 18، 19 و 27 تا 30 قابل انتخاب نیستند. کدهای 0 تا 17، 20 تا 26 و 31 برای هر دو خروجی I54 و I55 معتبرند. | 12 | O | ||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | فرکانس در این جدول، فرکانس واقعی خروجی درایو است؛ دور مکانیکی محور نیست. در کدهای 0 تا 4، 20 تا 23 و 25، پس از قطع خروجی قدرت یا هنگام خطا، ترمز DC، اتوتیونینگ و جستوجوی سرعت، خروجی وضعیت غیرفعال است. | 12 | O | ||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | FDT1 و FDT2 علاوه بر توقف کنترلشده، در تغییر جهت و کاهش سرعت برای خواب PID نیز غیرفعالاند. مرجع نهایی، مرجع جاریِ انتخابشده توسط درایو است و میتواند از کیپد، ورودی آنالوگ، JOG، چندمرحلهای، PLC، PID یا تراورس بیاید. | 12 | O | ||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | در FDT4 و FDT5، اگر I53 بزرگتر از دو برابر I52 باشد، آستانه برگشت منفی میشود؛ پس FDT4 با کاهش فرکانس تا صفر غیرفعال نمیشود و با قطع خروجی، نامعتبرشدن فرکانس یا تغییر تنظیمات بازنشانی میشود. برای برگشت در فرکانس غیرمنفی، I53 را حداکثر دو برابر I52 انتخاب کنید. | 12 | O | ||
I55 | انتخاب عملکرد خروجی رله Relay output function | 0~17 20~26 31 | عملکرد رله را انتخاب میکند. تمام کدها و شرایط درجشده در بخش I54 همین جدول، برای I55 نیز قابل انتخاباند؛ تنظیم رله از خروجی MO مستقل است. پیشفرض 17: اعلام خطا طبق I56. | 17 | O | ||
I56 | انتخاب خطا برای خروجی کد 17 Fault output mask | 0/1/2/3 | فقط برای کد 17 در I54 یا I55: 0 بدون اعلام خطا؛ 1 فقط کمبود ولتاژ LV؛ 2 همه خطاها بهجز LV؛ 3 همه خطاها همراه LV. کد 26 مستقل از این پارامتر است. | 2 | O | ||
I60 | آدرس slave در شبکه Modbus Modbus slave address | 1~250 | آدرس Slave در شبکه Modbus را تعیین میکند. | 1 | O | ||
I61 | نرخ تبادل ارتباط Modbus Modbus baud rate select | 0/1/2/3/4/5 | 0 | 9600 بیت بر ثانیه (9600 bps) | 0 | O | |
1 | 14400 بیت بر ثانیه (14400 bps) | ||||||
2 | 19200 بیت بر ثانیه (19200 bps) | ||||||
3 | 38400 بیت بر ثانیه (38400 bps) | ||||||
4 | 57600 بیت بر ثانیه (57600 bps) | ||||||
5 | 115200 بیت بر ثانیه (115200 bps) | ||||||
I62 | تنظیم رزرو ارتباط 1 Reserved communication setting 1 | 0/1/2 | رزرو | 0 | O | ||
I63 | تنظیم رزرو ارتباط 2 Reserved communication setting 2 | 0.1~120.0 | رزرو | 1.0 | O | ||
I64 | تنظیم رزرو ارتباط 3 Reserved communication setting 3 | 2~100 | رزرو | 5 | O | ||
I65 | قالب فریم سریال Modbus Modbus serial frame format select | 0/1/2/3 | 0 | 8 بیت داده، بدون توازن، 1 بیت توقف | 0 | O | |
1 | 8 بیت داده، بدون توازن، 2 بیت توقف | ||||||
2 | 8 بیت داده، توازن زوج، 1 بیت توقف | ||||||
3 | 8 بیت داده، توازن فرد، 1 بیت توقف | ||||||
I66 | آیتم رجیستر مانیتور Modbus 1 Modbus monitor register 1 item select | 1~15 | آیتم رجیستر مانیتور 1 در آدرس 0064h را انتخاب میکند: مرجع فرکانس Modbus (1)، مد فرمان drv (2)، زمان ACC (3)، زمان dEC (4)، جریان خروجی (5)، فرکانس خروجی (6)، ولتاژ خروجی (7)، ولتاژ لینک DC (8)، دمای درایو (9) و وضعیت I74 (15)؛ کدهای 10 تا 14 صفر برمیگردانند. | 1 | O | ||
I67 | آیتم رجیستر مانیتور Modbus 2 Modbus monitor register 2 item select | 1~15 | آیتم رجیستر مانیتور 2 در آدرس 0065h را انتخاب میکند: مرجع فرکانس Modbus (1)، مد فرمان drv (2)، زمان ACC (3)، زمان dEC (4)، جریان خروجی (5)، فرکانس خروجی (6)، ولتاژ خروجی (7)، ولتاژ لینک DC (8)، دمای درایو (9) و وضعیت I74 (15)؛ کدهای 10 تا 14 صفر برمیگردانند. | 2 | O | ||
I68 | آیتم رجیستر مانیتور Modbus 3 Modbus monitor register 3 item select | 1~15 | آیتم رجیستر مانیتور 3 در آدرس 0066h را انتخاب میکند: مرجع فرکانس Modbus (1)، مد فرمان drv (2)، زمان ACC (3)، زمان dEC (4)، جریان خروجی (5)، فرکانس خروجی (6)، ولتاژ خروجی (7)، ولتاژ لینک DC (8)، دمای درایو (9) و وضعیت I74 (15)؛ کدهای 10 تا 14 صفر برمیگردانند. | 3 | O | ||
I69 | آیتم رجیستر مانیتور Modbus 4 Modbus monitor register 4 item select | 1~15 | آیتم رجیستر مانیتور 4 در آدرس 0067h را انتخاب میکند: مرجع فرکانس Modbus (1)، مد فرمان drv (2)، زمان ACC (3)، زمان dEC (4)، جریان خروجی (5)، فرکانس خروجی (6)، ولتاژ خروجی (7)، ولتاژ لینک DC (8)، دمای درایو (9) و وضعیت I74 (15)؛ کدهای 10 تا 14 صفر برمیگردانند. | 4 | O | ||
I70 | آیتم رجیستر مانیتور Modbus 5 Modbus monitor register 5 item select | 1~15 | آیتم رجیستر مانیتور 5 در آدرس 0068h را انتخاب میکند: مرجع فرکانس Modbus (1)، مد فرمان drv (2)، زمان ACC (3)، زمان dEC (4)، جریان خروجی (5)، فرکانس خروجی (6)، ولتاژ خروجی (7)، ولتاژ لینک DC (8)، دمای درایو (9) و وضعیت I74 (15)؛ کدهای 10 تا 14 صفر برمیگردانند. | 5 | O | ||
I71 | آیتم رجیستر مانیتور Modbus 6 Modbus monitor register 6 item select | 1~15 | آیتم رجیستر مانیتور 6 در آدرس 0069h را انتخاب میکند: مرجع فرکانس Modbus (1)، مد فرمان drv (2)، زمان ACC (3)، زمان dEC (4)، جریان خروجی (5)، فرکانس خروجی (6)، ولتاژ خروجی (7)، ولتاژ لینک DC (8)، دمای درایو (9) و وضعیت I74 (15)؛ کدهای 10 تا 14 صفر برمیگردانند. | 6 | O | ||
I72 | آیتم رجیستر مانیتور Modbus 7 Modbus monitor register 7 item select | 1~15 | آیتم رجیستر مانیتور 7 در آدرس 006Ah را انتخاب میکند: مرجع فرکانس Modbus (1)، مد فرمان drv (2)، زمان ACC (3)، زمان dEC (4)، جریان خروجی (5)، فرکانس خروجی (6)، ولتاژ خروجی (7)، ولتاژ لینک DC (8)، دمای درایو (9) و وضعیت I74 (15)؛ کدهای 10 تا 14 صفر برمیگردانند. | 7 | O | ||
I73 | آیتم رجیستر مانیتور Modbus 8 Modbus monitor register 8 item select | 1~15 | آیتم رجیستر مانیتور 8 در آدرس 006Bh را انتخاب میکند: مرجع فرکانس Modbus (1)، مد فرمان drv (2)، زمان ACC (3)، زمان dEC (4)، جریان خروجی (5)، فرکانس خروجی (6)، ولتاژ خروجی (7)، ولتاژ لینک DC (8)، دمای درایو (9) و وضعیت I74 (15)؛ کدهای 10 تا 14 صفر برمیگردانند. | 8 | O | ||
I74 | حفظ فرکانس مرجع Modbus Modbus frequency memory | 0/1 | 0: پس از قطع و وصل برق، مرجع Modbus از صفر آغاز میشود. 1: آخرین مرجع فرکانس Modbus ذخیره و پس از وصل برق بازیابی میشود. اعمال این مرجع در Frq = 4 است؛ فرمان کار جداگانه تعیین میشود. | 1 | O | ||
بخش سوم ـ راهنماهای فنی
مقالهها در پنج گام آموزشی قرار گرفتهاند: انتخاب فرمان و مرجع؛ شکلدهی حرکت؛ مدیریت گشتاور، ولتاژ و حفاظت؛ شناسایی موتور و کنترل سنسورلس؛ و در پایان ارتباطات و اتوماسیون فرآیند.
برای هر کاربرد، ابتدا اتصالها و حدود مجاز موتور را کنترل کنید، سپس مقاله قابلیت موردنیاز را بخوانید و مقدارهای نهایی را در جداول مرجع بررسی کنید. شماره شکلها و جدولهای داخل هر مقاله، محلی و متعلق به همان مقاله است.
توضیحهای تکمیلی کنار مبحث مرتبط، قابلیتهای مهمی را پوشش میدهند که مقاله مستقل ندارند. تنظیمهای مثالها نقطه شروع بررسیاند و باید با موتور، بار و شرایط واقعی ماشین تطبیق داده شوند.
۱. فرمان حرکت درایو
۱. معرفی کلی
پارامتر drv مشخص میکند فرمان حرکت و توقف درایو از چه منبعی دریافت شود و جهت چرخش موتور چگونه تعیین گردد. این پارامتر فقط روش فرماندهی را تعیین میکند و با منبع فرکانس، مد کنترل موتور و تنظیمات حفاظتی تفاوت دارد.
در این برنامه، فرمان حرکت میتواند از صفحهکلید، ورودیهای دیجیتال FX/RX، یا منطق سهسیمه دریافت شود. پس از دریافت فرمان معتبر، درایو با زمان شتاب تنظیمشده شروع به افزایش فرکانس میکند. در زمان توقف، رفتار توقف به پارامتر F4 وابسته است.
توجه :drv مسیر فرمان RUN/STOP و جهت را مشخص میکند. فرکانس مرجع از پارامتر Frq، صفحهکلید، ورودی آنالوگ،PID یا Multi-Step میتواند تأمین شود.
۲. پارامترهای اصلی مرتبط با فرمان حرکت
پارامتر | نام فارسی | محدوده | پیشفرض | اثر روی عملکرد |
|---|---|---|---|---|
drv | انتخاب منبع فرمان حرکت | 0 تا 3 | 1 | انتخاب روش RUN/STOP و تعیین جهت حرکت |
drc | جهت حرکت در فرمان صفحهکلید | 0 تا 1 | 1 | در مد drv = 0 و drv = 3 جهت چرخش را تعیین میکند |
F1 | غیرفعالسازی جهت FX/RX | 0 تا 2 | 0 | امکان جلوگیری از فرمان حرکت در یک جهت خاص |
F4 | روش توقف | 0 تا 2 | 0 | تعیین توقف با کاهش سرعت، ترمز DC یا توقف آزاد |
I20 تا I24 | تعریف عملکرد ترمینالهای P1 تا P5 | 0 تا 26 | مطابق تنظیم کارخانه | تعریف FX، RX، JOG، RESET، سهسیمه و سایر عملکردها |
Frq | منبع فرکانس مرجع | 0 تا 5 | 1 | تعیین اینکه فرکانس هدف از کجا دریافت شود |
۳. نمای کلی مسیر فرمان درایو
منطق کلی فرمان حرکت به این صورت است که ابتدا مقدار drv منبع فرمان RUN/STOP را تعیین میکند. سپس بر اساس همان مد، جهت حرکت مشخص میشود و در نهایت روش توقف توسط پارامتر F4اعمال میگردد.
اگر فرمان معتبر باشد، درایو خروجی را وصل کرده و با زمان شتاب تنظیمشده به سمت فرکانس مرجع حرکت میکند. اگر فرمان توقف یا تغییر جهت دریافت شود، ابتدا روش توقف فعال میشود و سپس در صورت نیاز راهاندازی مجدد انجام میگردد.
۴. توضیح حالتهای drv
جدول زیر خلاصه حالتهای فرمان حرکت درایو را نشان میدهد.
مقدار drv | نام پیشنهادی حالت | منبع RUN/STOP | تعیین جهت | کاربرد پیشنهادی |
|---|---|---|---|---|
0 | فرمان از صفحهکلید | فرمان داخلی / صفحهکلید | پارامتر drc | کاربری ساده با انتخاب جهت از پارامتر |
1 | فرمان ترمینالی FX/RX | دو ترمینال FX و RX | هر ترمینال جهت متناظر را تعیین میکند | تابلوهای فرمان Forward/Reverse مستقل |
2 | FX برای RUN، RX برای جهت | FX بهعنوان RUN | RX بهعنوان انتخاب Reverse | سیستمهایی که یک فرمان RUN و یک ورودی جهت دارند |
3 | از طریق ارتباط Modbus | مناسب برای اتوماسیون |
۵. مد drv = 0؛ فرمان از صفحهکلید و جهت از پارامتر drc
در این حالت، درایو برای راهاندازی از فرمان داخلی یا صفحهکلید استفاده میکند و جهت چرخش از پارامتر drc خوانده میشود. اگر فرکانس مرجع صفر نباشد و فرمان راهاندازی معتبر باشد، خروجی درایو وصل شده و موتور با زمان شتاب حرکت میکند.
وضعیت | رفتار درایو |
|---|---|
فرکانس مرجع صفر است | درایو راهاندازی نمیشود یا در حالت توقف باقی میماند. |
فرکانس مرجع غیرصفر است | درایو با جهت انتخابشده توسط drc شروع به حرکت میکند. |
تغییر مقدار drc در حین حرکت | درایو ابتدا توقف کنترلشده انجام میدهد، سپس پس از قطع خروجی در جهت جدید راهاندازی میشود. |
فرمان توقف | روش توقف بر اساس F4 انجام میشود. |
مقدار drc | جهت حرکتی که در این برنامه اعمال میشود |
0 | / Reverse چپگرد |
1 | / Forward راستگرد |
نمودار-۲ تغییر جهت در drv = 0
تغییر drc | ← | کاهش سرعت تا توقف | ← | قطع خروجی | ← | راهاندازی مجدد | ← | حرکت در جهت جدید |
۶. مد drv = 1؛ فرمان دو سیمه FX/RX و حالت سهسیمه
در مد drv = 1، فرمان حرکت از ترمینالهای دیجیتال FX و RX دریافت میشود. در حالت دو سیمه، فعال بودن فقط یکی از این دو ترمینال معتبر است. فعال بودن همزمان یا خاموش بودن همزمان آنها در زمان حرکت بهعنوان فرمان توقف/وضعیت نامعتبر در نظر گرفته میشود.
۶.۱. حالت دو سیمه FX/RX
FX | RX | نتیجه عملکرد در drv = 1 |
|---|---|---|
خاموش | خاموش | توقف یا عدم صدور فرمان حرکت |
روشن | خاموش | حرکت / Forward راستگرد |
خاموش | روشن | حرکت / Reverse چپگرد |
روشن | روشن | وضعیت نامعتبر؛ توقف بر اساس F4 |
توجه: اگر در حین حرکت فرمان جهت مخالف صادر شود، برنامه ابتدا توقف را اجرا میکند و پس از ایمن شدن وضعیت، امکان راهاندازی مجدد فراهم میشود.
۶.۲. حالت سهسیمه
حالت سهسیمه برای تابلوهایی مناسب است که فرمان شروع بهصورت لحظهای داده میشود و یک ورودی جداگانه، اجازه حرکت یا نگهداری فرمان RUN را بر عهده دارد.
در برنامه فعلی، حالت سهسیمه در مسیر drv = 1 اجرا میشود. بنابراین برای استفاده از این قابلیت، مقدار drv باید 1 باشد و سه ورودی دیجیتال آزاد برای FX، RX و ورودی سهسیمه تعریف شوند.
در این حالت، FX پالس شروع راستگرد و RX پالس شروع چپگرد است. تا زمانی که ورودی سهسیمه فعال باشد، فرمان حرکت معتبر است. قطع شدن ورودی سهسیمه در هنگام کار، فرمان توقف محسوب میشود و روش توقف مطابق F4 اجرا میگردد.
پارامترهای لازم برای فعالسازی سهسیمه
پارامتر | مقدار پیشنهادی | نقش در حالت سهسیمه |
|---|---|---|
drv | 1 | انتخاب مد فرمان ترمینالی FX/RX و فعال شدن مسیر سهسیمه |
I20 تا I24 | 0 | اختصاص یکی از ورودیهای دیجیتال به FX؛ پالس شروع /Forward راستگرد |
I20 تا I24 | 1 | اختصاص یکی از ورودیهای دیجیتال به RX؛ پالس شروع /Reverse چپگرد |
I20 تا I24 | 17 | اختصاص یکی از ورودیهای دیجیتال به ورودی سهسیمه نگهدارنده/ RUN |
F1 | 0 | اجازه حرکت در هر دو جهت؛ در صورت محدود شدن جهت، فرمان همان جهت پذیرفته نمیشود |
F4 | 0 / 1 / 2 | تعیین روش توقف پس از قطع ورودی سهسیمه |
نمونه تنظیم سریع
نتیجه | مقدار | پارامتر | مرحله |
|---|---|---|---|
انتخاب مد ترمینالی سهسیمه | 1 | drv | 1 |
P1 به عنوان FX؛ شروع راستگرد | 0 | I20 | 2 |
P2 به عنوان RX؛ شروع چپگرد | 1 | I21 | 3 |
P3 به عنوان ورودی سهسیمه / نگهدارنده RUN | 17 | I22 | 4 |
فعال بودن هر دو جهت | 0 | F1 | 5 |
تعیین نحوه توقف موتور | مطابق نیاز | F4 | 6 |
نکته: در حالت سهسیمه، RX بهتنهایی و FX بهتنهایی کافی نیستند؛ ورودی سهسیمه باید فعال باشد. اگر این ورودی قطع شود، درایو توقف را مطابق F4 اجرا میکند. | |||
شکل گرافیکی حالت سهسیمه
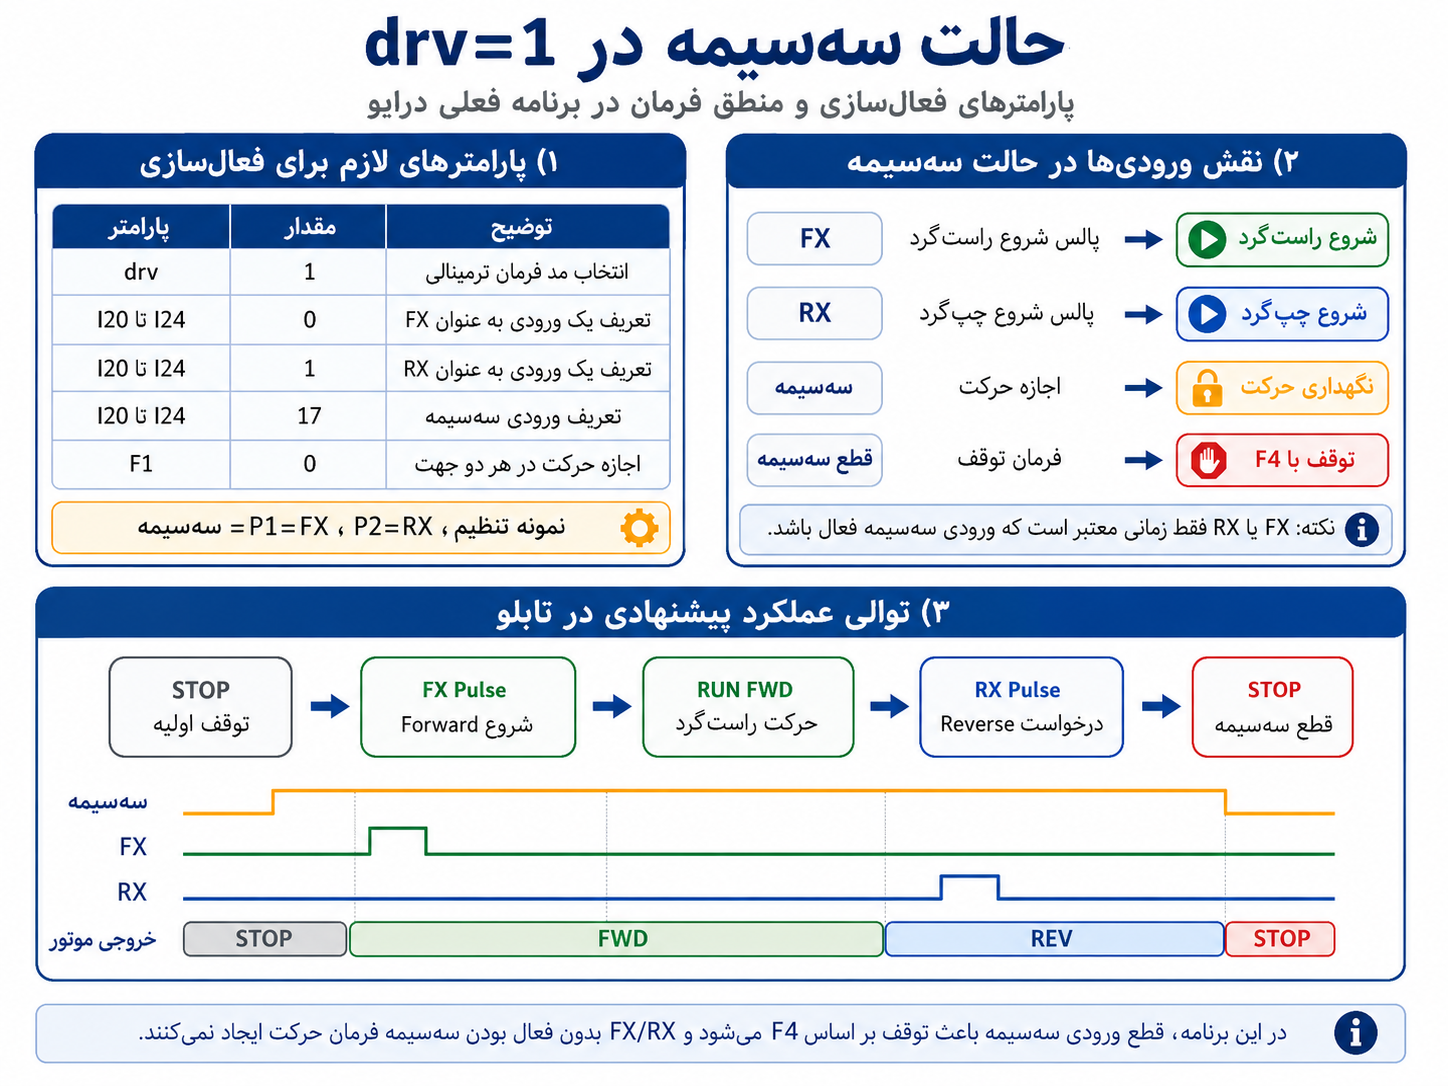
شکل-الف — پارامترهای لازم و توالی عملکرد سهسیمه در drv = 1
رفتار عملکردی در حالت سهسیمه
رفتار درایو | وضعیت ورودیها |
|---|---|
شروع یا ادامه حرکت در جهت /Forwardراستگرد | سهسیمه فعال + پالس FX |
شروع یا درخواست حرکت در جهت Reverse /چپگرد | سهسیمه فعال + پالس RX |
توقف بر اساس روش انتخابشده در F4 | قطع ورودی سهسیمه |
فرمان حرکت پذیرفته نمیشود | پالس FX یا RX بدون فعال بودن سهسیمه |
ابتدا توقف، سپس پذیرش جهت جدید پس از معتبر شدن فرمان | درخواست جهت مخالف در حین کار |
در طراحی تابلو، بهتر است ورودی سهسیمه بهگونهای سیمبندی شود که در شرایط توقف یا باز شدن مدار ایمنی، این ورودی قطع شود. به این ترتیب، توقف درایو با روش تعیینشده در F4 انجام میگیرد.
۷. مد drv = 2؛ FX بهعنوان RUN و RX بهعنوان جهت
در مد drv = 2، ترمینال FXنقش فرمان RUN را دارد. ترمینال RX جهت حرکت را تعیین میکند. اگر FX خاموش باشد، درایو متوقف میشود؛ اگر FX روشن باشد، وضعیت RX مشخص میکند که حرکت در جهت Forward یا Reverse انجام شود.
FX | RX | نتیجه عملکرد در drv = 2 |
|---|---|---|
خاموش | خاموش یا روشن | توقف / عدم صدور فرمان RUN |
روشن | خاموش | حرکت Forward / راستگرد |
روشن | روشن | حرکت Reverse / چپگرد |
کاربرد: این حالت برای تابلوهایی مناسب است که یک کنتاکت جداگانه برای RUN دارند و جهت حرکت با یک ورودی دیگر انتخاب میشود.
نمودار-۴ انتخاب جهت در drv = 2
FX روشن | ← | بررسی RX | ← | RX خاموش: Forward | ← | RX روشن: Reverse |
شکل تکمیلی — مقایسه گرافیکی drv = 1 و drv = 2
برای تشخیص سریع تفاوت این دو مد ترمینالی، شکل زیر منطق عملکرد drv = 1 و drv = 2 را بهصورت خلاصه و کاربرپسند نشان میدهد.
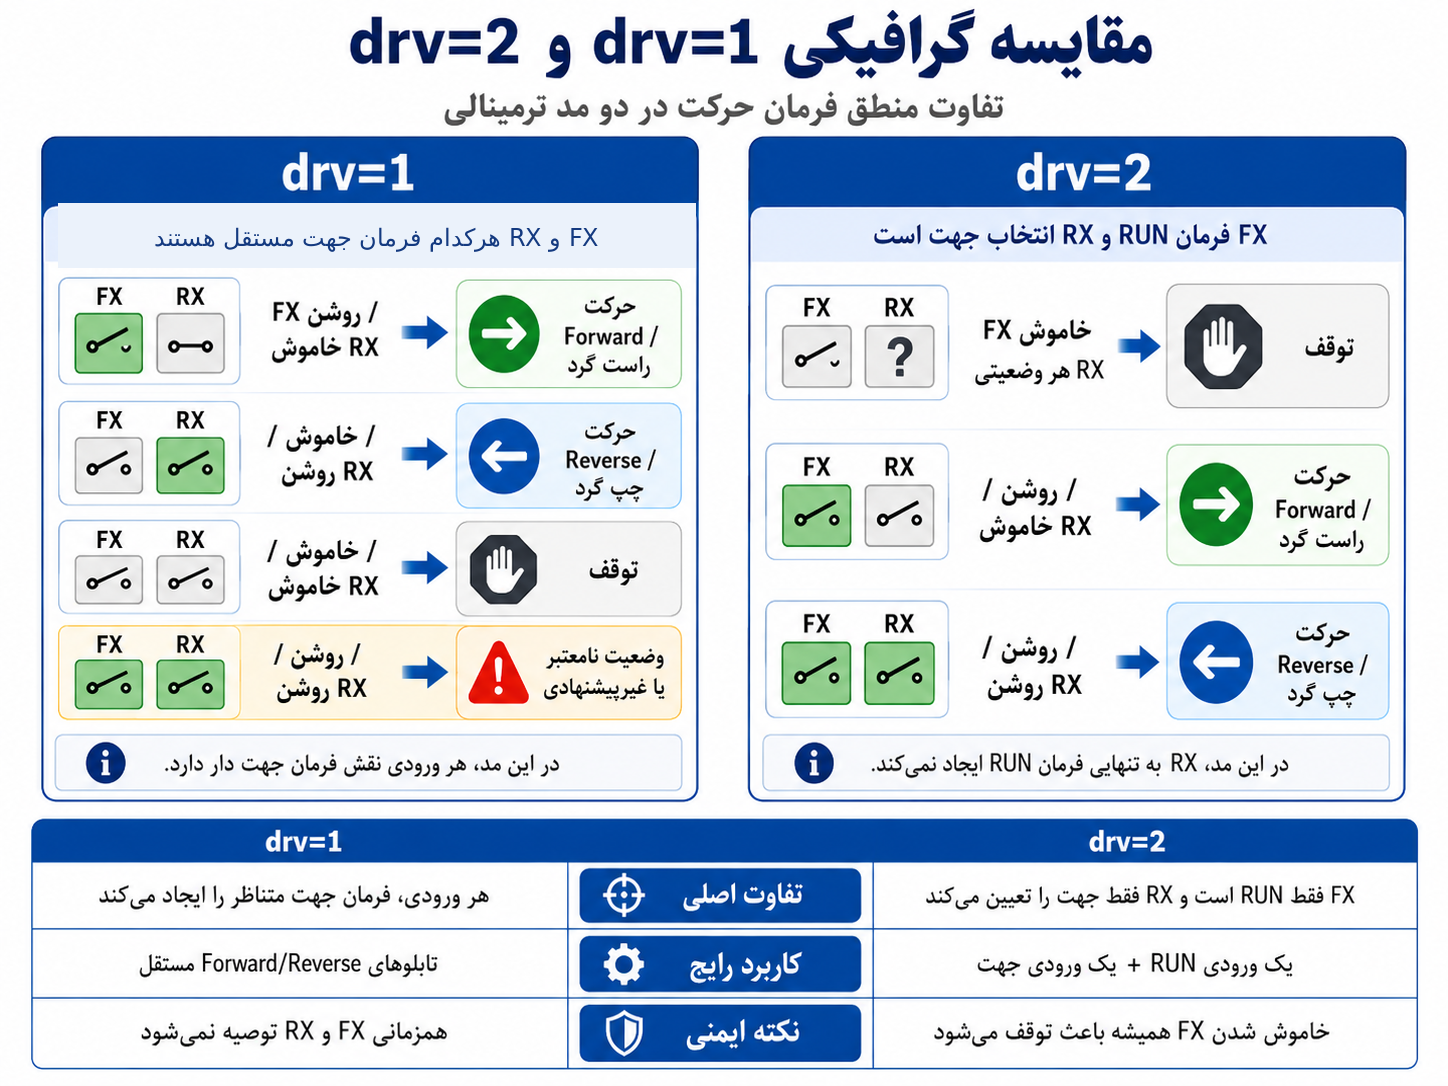
شکل-ب — تفاوت منطق فرمان حرکت در drv = 1 و drv = 2
۸. مد drv = 3 در این برنامه
در مد drv = 3 فرمان حرکت، توقف و جهت چرخش موتور از طریق ارتباط Modbus/RS-485 دریافت میشود. این حالت برای فرماندهی از HMI، PLC یا کنترلر مرکزی مناسب است. ورودیهای FX/RX در این مد منبع اصلی فرمان حرکت نیستند.
رجیستر فرمان 0x0002 فقط مقادیر 0x01 برای توقف، 0x02 برای حرکت راستگرد و 0x04 برای حرکت چپگرد را میپذیرد. این مقادیر بهصورت فرمانهای مستقل ارسال میشوند و ترکیب آنها مجاز نیست. برای ارسال فرکانس هدف از شبکه نیز Frq = 4 انتخاب و رجیستر 0x0001 تنظیم شود.
انتخاب منبع فرمان حرکت و انتخاب منبع فرکانس مستقلاند؛ بنابراین drv = 3 بهتنهایی منبع فرکانس را تغییر نمیدهد. تنظیمات ارتباط و شرایط رجیسترها در مقاله Modbus همین راهنما آمده است.
۹. ارتباط drv با روش توقف F4
پارامتر drv فقط منبع فرمان حرکت و توقف را انتخاب میکند. پس از تشخیص توقف، روش اجرای توقف توسط پارامتر F4 تعیین میشود. این جداسازی باعث میشود یک منبع فرمان واحد بتواند با چند روش توقف مختلف کار کند.
مقدار F4 | روش توقف | توضیح عملکرد |
|---|---|---|
0 | کاهش سرعت تا توقف | درایو با زمان کاهش سرعت تنظیمشده فرکانس را کم میکند. |
1 | ترمز DC | پس از رسیدن به شرایط شروع ترمز، جریان ترمز DC اعمال میشود. |
2 | توقف آزاد | خروجی درایو قطع میشود و موتور بهصورت آزاد متوقف میگردد. |
نمودار-۵ تصمیم توقف پس از فرمان STOP
فرمان STOP | ← | بررسی F4 | ← | F4 = 0 کاهش سرعت | ← | F4 = 1 ترمز DC | ← | F4 = 2 توقف آزاد |
۱۰. تغییر جهت، توقف و راهاندازی مجدد
در برنامه فعلی، تغییر مستقیم جهت در سرعت بالا بهصورت ناگهانی اعمال نمیشود. اگر جهت جدید با جهت فعلی موتور متفاوت باشد، درایو ابتدا توقف را اجرا میکند. پس از توقف و قطع خروجی، راهاندازی در جهت جدید انجام میشود.
شرایط رخداد | رفتار پیشنهادی درایو |
|---|---|
تغییر drc در drv = 0 | توقف، قطع خروجی، سپس راهاندازی مجدد در جهت جدید |
تغییر FX/RX در drv = 1 | توقف بر اساس F4؛ سپس پذیرش فرمان معتبر جدید |
تغییرRX در drv = 2 هنگام RUN | توقف بر اساس F4؛ سپس شروع مجدد در جهت انتخابشده |
هر دو فرمان FX و RX در drv = 1 فعال شوند | وضعیت نامعتبر و توقف ایمن |
دلیل ایمنی: جلوگیری از تغییر جهت ناگهانی، تنش مکانیکی موتور و بار را کاهش میدهد و احتمال خطای اضافهجریان را کمتر میکند.
۱۱. مثالهای تنظیم اولیه
مثال ۱: فرمان حرکت از صفحهکلید
مرحله | پارامتر | مقدار پیشنهادی | توضیح |
|---|---|---|---|
1 | drv | 0 | انتخاب فرمان داخلی/صفحهکلید |
2 | drc | 1 | حرکت Forward |
3 | Frq | مطابق نیاز | انتخاب منبع فرکانس مرجع |
4 | F4 | 0 | توقف با کاهش سرعت |
مثال ۲: فرمان Forward/Reverse مستقل با ترمینال
مرحله | پارامتر | مقدار پیشنهادی | توضیح |
|---|---|---|---|
1 | drv | 1 | انتخاب حالت FX/RX |
2 | I20 | 0 | تعریف P1 بهعنوان FX |
3 | I21 | 1 | تعریف P2 بهعنوان RX |
4 | F4 | 0 یا 1 | انتخاب روش توقف مناسب |
مثال ۳: یک ورودی RUN و یک ورودی جهت
مرحله | پارامتر | مقدار پیشنهادی | توضیح |
|---|---|---|---|
1 | drv | 2 | FX بهعنوان RUN و RX بهعنوان جهت |
2 | I20 | 0 | تعریف P1 بهعنوان FX |
3 | I21 | 1 | تعریف P2 بهعنوان RX |
4 | F1 | 0 | فعال بودن هر دو جهت |
مثال ۴: حالت سهسیمه
مرحله | پارامتر | مقدار پیشنهادی | توضیح |
|---|---|---|---|
1 | drv | 1 | انتخاب حالت ترمینالی FX/RX |
2 | I20 | 0 | FX برای شروع Forward |
3 | I21 | 1 | RX برای شروع Reverse |
4 | I24 | 17 | P5 بهعنوان ورودی سهسیمه |
۱۲. محدودیتها، نکات ایمنی و عیبیابی
۱۲.۱. نکات ایمنی و راهاندازی
• قبل از فعالسازی فرمان ترمینالی، از صحت سیمکشی FX، RX و CM اطمینان حاصل شود.
• در حالت drv = 1، روشن شدن همزمان FX و RX وضعیت معتبر نیست و باید در طراحی تابلو از آن جلوگیری شود.
• در حالت drv = 2، خاموش شدن FX به معنی توقف است؛ RX به تنهایی فرمان RUN ایجاد نمیکند.
• اگر هنگام روشن شدن برق، ورودی RUN از قبل فعال باشد، حفاظت ترمینال ممکن است تا آزاد شدن ورودی، راهاندازی را نپذیرد.
• برای بارهای اینرسی بالا، قبل از استفاده از تغییر جهت، زمان کاهش سرعت و روش توقف با دقت تنظیم شود.
• پس از هر تغییر در drv یا ترمینالهای I20 تا I24، ابتدا تست بدون بار انجام شود.
۱۲.۲. جدول عیبیابی سریع
نشانه | علتهای محتمل | اقدام پیشنهادی |
|---|---|---|
با فرمان RUN موتور حرکت نمیکند | drv اشتباه، فرکانس مرجع صفر، یا ترمینال FX/RX تعریف نشده است | drv، Frq، I20 تا I24 و مقدار فرکانس مرجع را بررسی کنید |
موتور در جهت اشتباه میچرخد | drc یا وضعیت RX اشتباه است | در drv = 0 مقدار drc و در drv = 2 وضعیت RX را بررسی کنید |
در drv = 1 با روشن شدن هر دو ترمینال توقف رخ میدهد | FX و RX همزمان فعال شدهاند | مدار فرمان را اصلاح کنید تا فقط یک جهت فعال شود |
پس از تغییر جهت، موتور بلافاصله برعکس نمیشود | برنامه ابتدا توقف ایمن انجام میدهد | این رفتار طبیعی است؛ زمان کاهش سرعت و F4 را بررسی کنید |
بعد از برقدار شدن، با وجود فعال بودن RUN، حرکت آغاز نمیشود | حفاظت ترمینال پس از پاورآپ فعال است | فرمان RUN را یکبار آزاد کرده و دوباره فعال کنید |
ترمز DC در توقف فعال میشود | F4 روی حالت ترمز DC تنظیم شده است | در صورت نیاز F4 را به کاهش سرعت یا توقف آزاد تغییر دهید |
جمعبندی: برای انتخاب سریع، اگر فرمان از صفحهکلید است از drv = 0 استفاده کنید. اگر دو فرمان مستقل Forward و Reverse دارید، drv = 1 مناسبتر است. اگر یک فرمان RUN و یک ورودی جهت دارید، drv = 2 سادهترین انتخاب است.
۲. تنظیم رفرنس فرکانس درایو
۱. معرفی کلی
پارامتر Frq منبعی را انتخاب میکند که مقدار فرکانس مرجع درایو از آن دریافت میشود. مقدار معتبر این پارامتر فقط یکی از اعداد 0 تا 5 است. پس از انتخاب منبع، مقدار مرجع با زمانهای ACC و dEC اعمال میشود و باید با حدود نامی موتور، ماشین و درایو سازگار باشد.
انتخاب Frq مستقل از منبع فرمان حرکت است؛ بنابراین ممکن است مرجع فرکانس صحیح باشد، اما تا زمانی که منبع Run/Stop و جهت حرکت بهدرستی انتخاب نشده باشد موتور راهاندازی نشود.
نکته Frq: فقط منبع مقدار فرکانس را تعیین میکند. منبع فرمان استارت، توقف و جهت حرکت با پارامتر drv و ورودیهای چندمنظوره تعیین میشود.
۲. جدول انتخاب سریع حالتها
جدول (1): حالتهای قابل انتخاب برای پارامتر Frq
مقدار Frq | منبع فرکانس مرجع | اتصال یا پارامتر اصلی | کاربرد متداول |
|---|---|---|---|
0 | تنظیم دیجیتال از پنل | پارامتر Hz | کنترل محلی با مقدار عددی |
1 | پتانسیومتر روی پنل | پارامترهای I3 و I5 | تنظیم محلی سریع |
2 | ورودی ولتاژ V1 | 10V، V1 و GND؛ یا V1 و GND | مرجع آنالوگ 0-10 V |
3 | ورودی جریان I | GND و I | مرجع آنالوگ 0-20 mA |
4 | ارتباط Modbus | شبکه RS-485 و رجیستر فرکانس | کنترل دیجیتال از PLC/HMI |
5 | PLC داخلی درایو | تنظیم مراحل و ورودیهای لازم | اجرای توالی داخلی |
توجه: در حالتهای، JOG فرکانس چندمرحلهای PID، یا توالی PLC ممکن است مرجع ویژه همان حالت بر منبع انتخابشده با Frq اولویت داشته باشد. | |||
۳. روش تنظیم پارامتر Frq
• موتور را متوقف کنید و پیش از تغییر سیمبندی، برق ورودی را قطع و تخلیه کامل باس DC را کنترل کنید؛
• وارد منوی پارامترهای اصلی شوید و با کلیدهای جهت، گزینه Frq را روی نمایشگر انتخاب کنید؛
• کلید Enter را فشار دهید، مقدار موردنظر از 0 تا 5 را انتخاب و دوباره Enter را برای ثبت مقدار فشار دهید؛
• متناسب با حالت انتخابشده، پارامترهای حد پایین و بالا و سپس سیمبندی مرجع را بررسی کنید؛ و
• راهاندازی اولیه را با مرجع کم و در صورت امکان بدون بار انجام دهید و مقدار نمایشدادهشده را کنترل کنید.
توجه: محدوده مجاز؛ فقط مقادیر صحیح 4، 3، 2، 1، 0 و 5 مجاز هستند. مقدار پیشفرض کارخانه Frq = 1 است.
۴. حالت -Frq = 0 مرجع دیجیتال پنل
• مقدار فرکانس از پارامتر Hz روی پنل تعیین میشود و با تفکیک 0.1 Hz نمایش داده میشود؛
• مقدار 0 برای مرجع صفر مجاز است؛ مقدار غیرصفر را بین حد پایین F23 و حد بالای F21 انتخاب کنید؛ و
• این حالت برای تنظیم عددی و تکرارپذیر فرکانس از روی پنل مناسب است.
۵. حالت -Frq = 1 پتانسیومتر روی پنل
• مقدار مرجع با پتانسیومتر نصبشده روی پنل درایو تنظیم میشود و به سیمبندی خارجی نیاز ندارد؛
• پارامتر I3 حد پایین و پارامتر I5 حد بالای مرجع را تعیین میکنند؛ مقدار I3 باید از I5 کمتر باشد؛ و
• مقادیر پیشفرض I3 = 0.0 Hz و I5 = 50.0 Hz هستند. نزدیک انتهای صفر پتانسیومتر، مرجع صفر اعمال میشود.
پیشنهاد تنظیم: حد بالای I5 را برابر یا کمتر از F21 قرار دهید تا پتانسیومتر درخواست فرکانسی بالاتر از محدوده کاری تعیینشده ایجاد نکند.
۶. حالت Frq = 2 — ورودی ولتاژ V1 (0–10 V)
با انتخاب Frq = 2 ولتاژ ترمینال V1 نسبت به GND به مرجع فرکانس تبدیل میشود. ولتاژ 0 V فرمان مرجع صفر است و با افزایش ولتاژ تا 10 V فرکانس تا حد بالای تنظیمشده در I10 افزایش مییابد. برای سیگنال غیرصفر، مقدار کمتر از I8 به حد I8 محدود میشود.
۶.۱. آشنایی با ترمینالهای آنالوگ
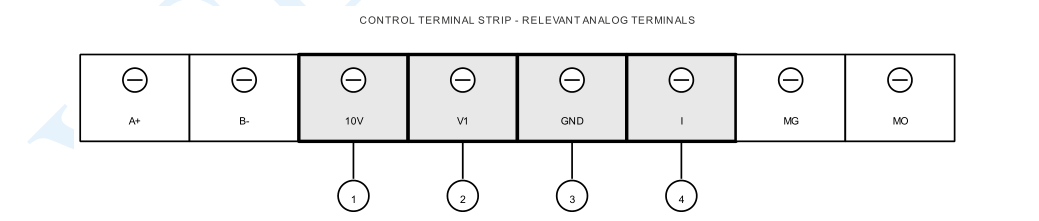
شکل (1): نمای وکتور ترمینالهای کنترل که شمارههای 1 تا 4 در جدول (2) معرفی شدهاند.
جدول (2)
شماره | ترمینال | نوع | کاربرد و نکته |
|---|---|---|---|
1 | 10V | خروجی | ولتاژ مرجع برای پتانسیومتر؛ ورودی نیست. |
2 | V1 | ورودی | ورودی ولتاژ 0-10 V نسبت به GND |
3 | GND | مشترک | بازگشت سیگنال آنالوگ؛ با PE یکسان فرض نشود. |
4 | I | ورودی | ورودی جریان 0-20 mA برای Frq = 3 |
۶.۲. حالت -Frq = 2 سیمبندی
برای مرجع پتانسیومتری، هر سه اتصال باید برقرار باشد: دو سر ثابت پتانسیومتر بین 10V و GND قرار میگیرند و پایه لغزنده به V1 متصل میشود.
• پایه ثابت سمت مرجع بالا را به ترمینال 10V متصل کنید؛
• پایه لغزنده یا Wiper را به ترمینال V1 متصل کنید؛ و
• پایه ثابت سمت مرجع پایین را به ترمینال GND متصل کنید
خروجی ولتاژ خارجی: اگر مرجع 0-10 V از PLC یا کنترلر تأمین میشود AO+، را به V1 و AO-را به GND متصل کنید و ترمینال 10V را آزاد بگذارید.
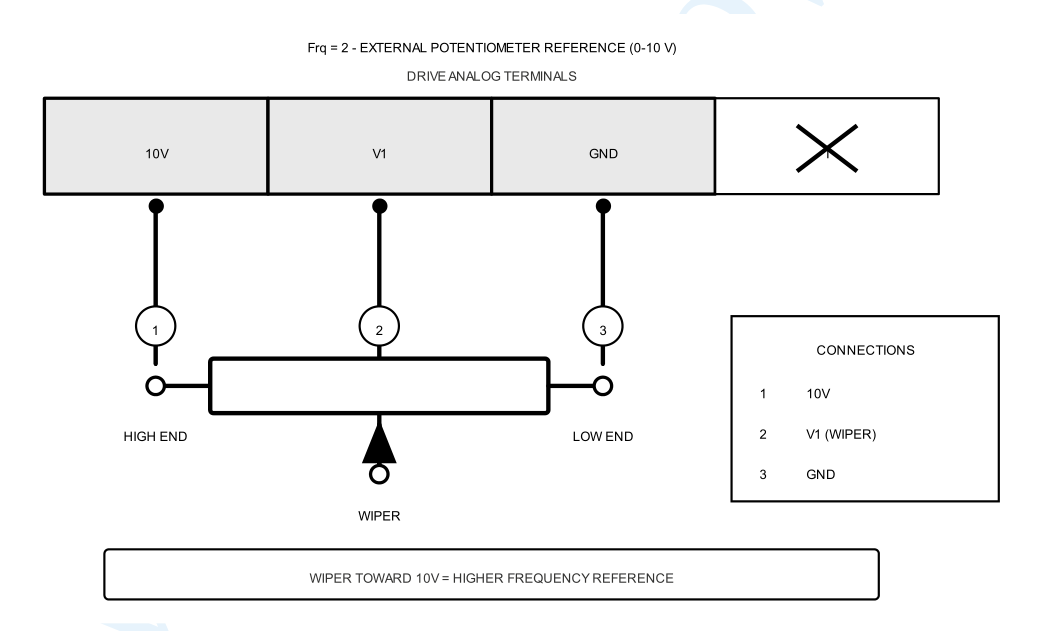
شکل (2): سیمبندی سهسیمه پتانسیومتر برای مرجع ولتاژ 0-10 V در حالت Frq = 2
۷. حالت Frq = 3 — ورودی جریان I (0–20 mA)
با انتخاب Frq = 3 جریان واردشده به ترمینال I نسبت به GND به مرجع فرکانس تبدیل میشود. سیگنال 0 mA فرمان مرجع صفر است و 20 mA حد بالای تنظیمشده در I15 را ایجاد میکند. برای سیگنال غیرصفر، مقدار کمتر از I13 به حد I13 محدود میشود.
حالت -Frq = 3 سیمبندی.
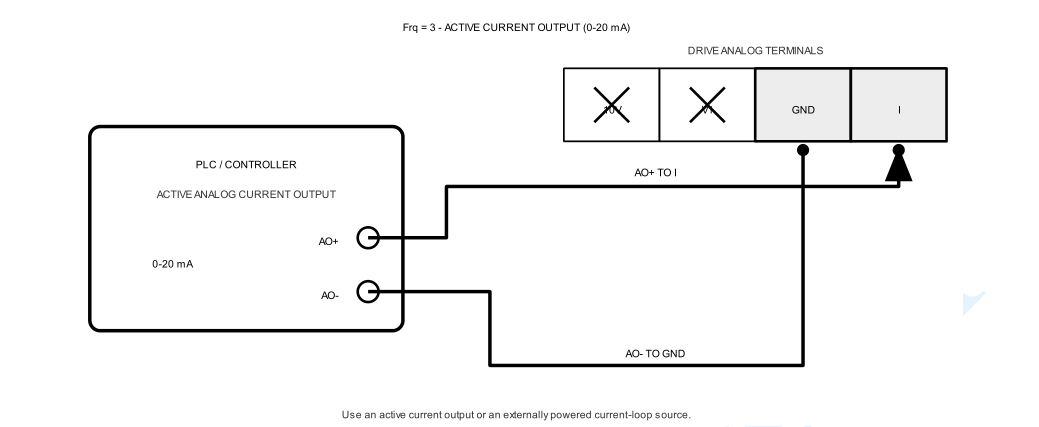
شکل (۳): اتصال خروجی جریان فعال PLC/کنترلر به ترمینالهای I و GND در حالت Frq = 3
نکته سیمبندی: در این حالت ترمینالهای 10V و V1 استفاده نمیشوند. خروجی جریان باید فعال باشد یا حلقه جریان با منبع تغذیه خارجی مناسب تغذیه شود.
جدول (۳): نمونه تبدیل جریان به فرکانس با I13 = 0.0 Hz و I15 = 50.0 Hz
جریان ورودی | مرجع تقریبی | توضیح |
|---|---|---|
0 mA | 0.0 Hz | مرجع صفر |
10 mA | 25.0 Hz | نیمه بازه |
20 mA | 50.0 Hz | حد بالای I15 |
هشدار درباره 4-20 mA: ورودی I در این نسخه بر مبنای 0-20 mA مقیاس میشود. در نتیجه، اگر یک فرستنده 4-20 mA بدون تبدیل استفاده شود، مقدار 4 mA برابر صفر فرکانس نخواهد بود؛ در مثال جدول بالا تقریباً 10.0 Hz ایجاد میکند | ||
۸. حالت -Frq = 4 مرجع مدباس
• با انتخاب Frq = 4 مقدار فرکانس از رجیستر مرجع مدباس دریافت میشود؛
• شماره مرجع 40002 متناظر با آدرس PDU برابر 0x0001 است و مقدار خام آن در واحد 0.1 Hz ارسال میشود؛ برای مثال 500 معادل 50.0 Hz است؛ و
• مقدار مجاز رجیستر فقط 0 یا بازه F23×10 تا F21×10 است. جزئیات فریمها و رجیسترها در راهنمای ارتباط مدباس ارائه شده است.
یادآوری: انتخاب Frq = 4 بهتنهایی فرمان حرکت را از شبکه فعال نمیکند؛ منبع Run/Stop باید جداگانه با drv تعیین شود.
۹. حالت -Frq = 5 مرجع PLC داخلی
در Frq = 5 مرجع فرکانس از توالی PLC داخلی درایو و تنظیمات مراحل آن تأمین میشود. فرکانس هر مرحله، زمان اجرا، جهت و ورودیهای کنترلی باید پیش از راهاندازی تنظیم شوند. در این حالت، مرجع معمول پنل I، V1، یا مدباس منبع اصلی فرکانس نیست؛ مگر آنکه حالت توقف موقت و انتخاب مرجع دستی PLC بهطور جداگانه پیکربندی شده باشد.
۱۰. پارامترهای مکمل و بازههای مجاز
جدول (۴): بازه، پیشفرض و رابطه پارامترهای مرتبط با مرجع فرکانس
پارامتر | بازه مجاز | پیشفرض | کاربرد و شرط |
|---|---|---|---|
Frq | 0 تا 5 | 1 | انتخاب منبع مرجع فرکانس |
F21 | 40.0 تا 600.0 Hz | 50.0 Hz | حد بالای فرکانس کاری |
F23 | 0.1 تا 10.0 Hz | 0.5 Hz | حد پایین فرکانس غیرصفر |
I3 | 0.0 تا 10.0 Hz | 0.0 Hz | حد پایین پتانسیومتر پنل؛ I3<I5 |
I5 | 0.0 تا 600.0 Hz | 50.0 Hz | حد بالای پتانسیومتر پنل |
I8 | 0.0 تا 10.0 Hz | 0.0 Hz | حد پایین V1؛ I8<I10 |
I10 | 0.0 تا 600.0 Hz | 50.0 Hz | حد بالای V1 |
I13 | 0.0 تا 10.0 Hz | 0.0 Hz | حد پایین I؛ I13<I15 |
I15 | 0.0 تا 600.0 Hz | 50.0 Hz | حد بالای I |
قاعده پیشنهادی: مقادیر I10، I5 و I15 را برابر یا کمتر از F21 قرار دهید و همیشه حد پایین را کوچکتر از حد بالای متناظر تنظیم کنید. | |||
۱۱. راهاندازی و آزمون
• پس از قطع برق و تخلیه باس، DC سیمبندی را مطابق شکل مربوط به Frq = 2 یا Frq = 3 انجام دهید؛
• حد پایین و بالای منبع انتخابشده را تنظیم و سپس مقدار صحیح Frq را ثبت کنید؛
• پیش از استارت، با مولتیمتر وجود 0-10 V یا 0-20 mA و قطبیت صحیح نسبت به GND را کنترل کنید؛
• مرجع را ابتدا روی صفر، سپس حدود 50 درصد و در پایان روی حد بالا قرار دهید و مقدار نمایشگر را مقایسه کنید؛
• آزمون اول را با شتاب مناسب، مرجع کم و در صورت امکان بدون بار انجام دهید؛ و
• توقف، قطع سیگنال مرجع و بازگشت ایمن سیستم را نیز در شرایط کنترلشده آزمایش کنید.
۱۲. عیبیابی
جدول (۵): نشانههای متداول و اقدام اصلاحی
نشانه | موارد قابل بررسی | اقدام پیشنهادی |
|---|---|---|
فرکانس با V1 تغییر نمیکند | Frq، اتصال GND، مقدار واقعی ولتاژ | Frq = 2 و مسیر V1-GND را کنترل کنید. |
فرکانس با جریان تغییر نمیکند | Frq، قطبیت AO، پیوستگی حلقه | Frq = 3 و مسیر AO-→GND، AO+→I را کنترل کنید. |
مرجع از مقدار مشخصی پایینتر نمیآید | I3، I8 یا I13 | حد پایین منبع فعال را کاهش دهید. |
مرجع به مقدار موردنظر نمیرسد | سیگنال انتهای بازه، I5/I10/I15، F21 | سیگنال و حدود بالا را هماهنگ کنید. |
مرجع انتخابی نادیده گرفته میشود | JOG، Multistep، PID یا PLC | حالت دارای اولویت را غیرفعال یا درست تنظیم کنید. |
مرجع ناپایدار است | نویز، مسیر کابل و مشترک سیگنال | کابل شیلددار و مسیر جدا از کابل موتور استفاده کنید. |
۱۳. نکات ایمنی و سیمبندی
هشدار ایمنی: سیمبندی فقط در حالت قطع برق و پس از تخلیه کامل باس DC انجام شود. ترمینال 10V خروجی مرجع است؛ هیچ منبع خارجی به آن متصل نکنید. ولتاژ V1 نباید از 10 V و جریان I نباید از 20 mA بیشتر شود. GND. مشترک آنالوگ است و نباید بدون بررسی به ارت حفاظتی یا سیم قدرت متصل شود. کابلهای سیگنال را از ورودی و خروجی قدرت، کابل موتور و منبع نویز دور نگه دارید.
۳. ترمینالهای ورودی دیجیتال
۱. معرفی کلی
پارامترهای I20 تا I24 برای تعیین عملکرد پنج ترمینال ورودی دیجیتال درایو استفاده میشوند. با این پارامترها، کاربر میتواند مشخص کند هر پایه ورودی چه فرمانی را اجرا کند؛ مانند حرکت رو به جلو، حرکت معکوس، توقف اضطراری، ریست خطا، حرکت JOG، انتخاب سرعتهای چندمرحلهای، انتخاب زمانهای چندگانه شتاب و کاهش سرعت، افزایش و کاهش فرکانس، فرمان سهسیمه، تعلیق برنامه PLC، بایپس PID و توقف موقت شتاب/کاهش سرعت.
این قابلیت باعث میشود تابلو برق بتواند با چند شستی، کلید سلکتوری، رله کمکی، سنسور یا خروجی PLC، رفتار درایو را متناسب با نیاز فرآیند کنترل کند. انتخاب درست عملکرد ورودیها، شرط اصلی راهاندازی ایمن، قابل پیشبینی و ساده برای اپراتور است.
توجه: پارامترهای I20 تا I24 فقط وظیفه ترمینالهای ورودی را مشخص میکنند. فرکانس مرجع، زمان شتاب، زمان کاهش سرعت، نوع فرمان راهاندازی، تنظیمات PID و سایر تنظیمات اصلی باید بهطور جداگانه و متناسب با کاربرد تنظیم شوند.
۲. آشنایی با ترمینالهای و پارامترها
در هر یک از پنج ورودی دیجیتال با یک پارامتر از گروه ورودی تنظیم میشود. مقدار واردشده در هر پارامتر، عملکرد همان ترمینال را تعیین میکند.
جدول (1): ارتباط پارامترها با ترمینالهای ورودی
پارامتر | ترمینال | محدوده تنظیم | پیشفرض | توضیح |
|---|---|---|---|---|
I20 | P1 | 0 تا 26 | 0 | بهصورت پیشفرض برای فرمان حرکت رو به جلو استفاده میشود. |
I21 | P2 | 0 تا 26 | 1 | بهصورت پیشفرض برای فرمان حرکت معکوس استفاده میشود. |
I22 | P3 | 0 تا 26 | 2 | بهصورت پیشفرض برای توقف اضطراری استفاده میشود. |
I23 | P4 | 0 تا 26 | 3 | بهصورت پیشفرض برای ریست خطا استفاده میشود. |
I24 | P5 | 0 تا 26 | 4 | بهصورت پیشفرض برای حرکت JOG استفاده میشود. |
بهتر است هر عملکرد مهم فقط به یک ترمینال اختصاص داده شود. اختصاص یک عملکرد به چند ترمینال میتواند باعث رفتار نامشخص در تابلو شود؛ بهویژه برای فرمانهای حرکتی، توقف اضطراری، ریست خطا، تعلیق برنامه PLC و بایپس PID.
نکته: اگر ترمینالی برای کار خاصی نیاز نیست، از مقدارهای رزرو یا بدون عملکرد فعال استفاده کنید و سپس عملکرد دستگاه را در حالت توقف و کارکرد تست کنید.
۳. جدول عملکردهای قابل انتخاب
جدول زیر عملکردهایی را نشان میدهد که برای ترمینالهای P1 تا P5 قابل استفاده هستند. برای تنظیم، مقدار کد عملکرد را در پارامتر متناظر با ترمینال موردنظر وارد کنید.
جدول (2): کدهای عملکرد قابل استفاده
کد | نام اختصاری | نام فارسی | کاربرد اصلی |
|---|---|---|---|
0 | FX | حرکت رو به جلو | فرمان راهاندازی یا جهت Forward |
1 | RX | حرکت معکوس | فرمان راهاندازی یا جهت Reverse |
2 | EST | توقف اضطراری | توقف سریع و ایمن در شرایط اضطراری |
3 | RST | ریست خطا | پاک کردن خطا پس از رفع علت خطا |
4 | JOG | حرکت JOG | حرکت لحظهای با فرکانس JOG برای تنظیم یا تست |
5 | MSt-L | انتخاب سرعت چندمرحلهای - سطح پایین | بیت پایین انتخاب سرعتهای چندمرحلهای |
6 | MSt-M | انتخاب سرعت چندمرحلهای - سطح میانی | بیت میانی انتخاب سرعتهای چندمرحلهای |
7 | MSt-H | انتخاب سرعت چندمرحلهای - سطح بالا | بیت بالای انتخاب سرعتهای چندمرحلهای |
8 | MAD-L | انتخاب زمان شتاب/کاهش سرعت - سطح پایین | بیت پایین انتخاب زمانهای چندگانه شتاب و کاهش سرعت |
9 | MAD-M | انتخاب زمان شتاب/کاهش سرعت - سطح میانی | بیت میانی انتخاب زمانهای چندگانه شتاب و کاهش سرعت |
10 | MAD-H | انتخاب زمان شتاب/کاهش سرعت - سطح بالا | بیت بالای انتخاب زمانهای چندگانه شتاب و کاهش سرعت |
15 | UP | افزایش فرکانس مرجع | افزایش فرکانس با کلید یا پالس ورودی |
16 | DOWN | کاهش فرکانس مرجع | کاهش فرکانس با کلید یا پالس ورودی |
17 | 3-Wire | فرمان سهسیمه | استفاده از منطق شستی Start/Stop در فرمان ترمینالی |
18 | PLC Suspend | تعلیق برنامه PLC | توقف موقت مرحله و زمانسنج PLC و نگهداشتن فرکانس خروجی |
19 | PLC Ref-L | انتخاب مرجع PLC - سطح پایین | بیت پایین انتخاب مرجع دستی در زمان تعلیق |
20 | PLC Ref-H | انتخاب مرجع PLC - سطح بالا | بیت بالای انتخاب مرجع دستی در زمان تعلیق |
21 | PID Bypass | بایپس PID | تغییر موقت بین کنترل PID و مرجع عادی فرکانس |
24 | Acc/Dec Disable | توقف موقت شتاب و کاهش سرعت | نگه داشتن موقت فرکانس خروجی در حین تغییر سرعت |
25 | Traverse Pause | تعلیق تراورس | حفظ فرکانس و زمان موج تا غیرفعالشدن ورودی |
26 | Traverse Reset | بازنشانی تراورس | بازگشت به فرکانس مرکز و شروع دوباره موج پس از غیرفعالشدن ورودی |
جدول (3): کدهای رزرو و عملکردهای مرتبط
کد | وضعیت |
|---|---|
11، 12، 13 و 14 | در نسخه فعلی برای ورودی دیجیتال، عملکرد عمومی فعالی ندارند و برای حالتهای رزرو یا بدون عملکرد استفاده میشوند. |
22 و 23 | برای امکانات تکمیلی یا عملکردهای مرتبط با کنترل برنامهای در نظر گرفته شدهاند. پیش از استفاده، راهنمای همان قابلیت و نسخه دستگاه بررسی شود. |
۴. توضیح کامل قابلیتها
۴.۱. فرمانهای حرکت رو به جلو و معکوس
کد 0 برای فرمان حرکت رو به جلو و کد 1 برای فرمان حرکت معکوس استفاده میشود. در کاربردهای معمول، یک ترمینال برای FX و یک ترمینال برای RX در نظر گرفته میشود. فعالشدن یکی از این ورودیها، درایو را در جهت متناظر راهاندازی میکند؛ به شرطیکه فرمان ترمینالی در تنظیمات اصلی درایو مجاز و خطای فعالی وجود نداشته باشد.
اگر هر دو فرمان جهت بهصورت همزمان فعال شوند، یا سیمبندی جهتها نامشخص باشد، حرکت قابل پیشبینی نخواهد بود و باید در مدار فرمان از این حالت جلوگیری شود. استفاده از کنتاکتهای کمکی یا منطق PLC برای جلوگیری از فعالشدن همزمان FX و RX توصیه میشود.
احتیاط: قبل از تست جهت چرخش، موتور را بدون بار یا با بار ایمن راهاندازی کنید و جهت واقعی موتور را با نیاز ماشین مقایسه کنید.
۴.۲. توقف اضطراری و ریست خطا
جدول (4): عملکردهای توقف اضطراری و ریست
کد | قابلیت | رفتار | کاربرد پیشنهادی |
|---|---|---|---|
2 | EST | با فعالشدن ورودی، درایو وارد وضعیت توقف اضطراری میشود و خروجی قدرت متوقف میشود. | مدارهای توقف اضطراری، اینترلاک ایمنی، حفاظت درب یا حفاظ مکانیکی |
3 | RST | پس از رفع علت خطا، با فعالشدن ورودی ریست، خطای درایو پاک میشود. | شستی Reset روی تابلو یا فرمان Reset از PLC |
ریست خطا فقط پس از رفع علت خطا باید انجام شود. اگر خطا همچنان وجود داشته باشد، ریست کردن باعث راهاندازی ایمن دستگاه نخواهد شد و خطا دوباره ظاهر میشود.
۴.۳. حرکت JOG
کد 4 برای حرکت JOG استفاده میشود. در این حالت، با فعالشدن ورودی JOG، درایو با فرکانس JOG حرکت میکند و برای تنظیم مکانیکی، تست جهت، حرکت کوتاه، نخکشی، جابهجایی آرام یا تنظیم اولیه دستگاه مناسب است. با قطع فرمان JOG، درایو به وضعیت فرکانس مرجع اصلی یا حالت توقف بازمیشود؛ بسته به اینکه فرمان حرکت اصلی فعال باشد یا نه.
نکته: هنگام استفاده از JOG، محدوده ایمن حرکت مکانیکی، جهت چرخش و وضعیت بار باید از قبل بررسی شود؛ زیرا JOG نیز خروجی موتور را فعال میکند.
۴.۴. انتخاب سرعتهای چندمرحلهای
کدهای 5، 6 و 7 برای انتخاب سرعتهای چندمرحلهای استفاده میشوند. با این سه ورودی، کاربر میتواند یکی از هشت حالت سرعت را انتخاب کند. حالت صفر از فرکانس مرجع اصلی استفاده میکند و حالتهای یک تا هفت از سرعتهای از پیش تنظیمشده استفاده میکنند.
جدول (5): جدول ساده انتخاب سرعتهای چندمرحلهای
حالت | MSt-L | MSt-M | MSt-H | سرعت انتخابی |
|---|---|---|---|---|
0 | خاموش | خاموش | خاموش | فرکانس مرجع اصلی |
1 | روشن | خاموش | خاموش | سرعت مرحله 1 |
2 | خاموش | روشن | خاموش | سرعت مرحله 2 |
3 | روشن | روشن | خاموش | سرعت مرحله 3 |
4 | خاموش | خاموش | روشن | سرعت مرحله 4 |
5 | روشن | خاموش | روشن | سرعت مرحله 5 |
6 | خاموش | روشن | روشن | سرعت مرحله 6 |
7 | روشن | روشن | روشن | سرعت مرحله 7 |
برای استفاده از این قابلیت، سه ترمینال دیجیتال را به کدهای 5، 6 و 7 اختصاص دهید. اگر فقط یک یا دو ورودی تعریف شود، تعداد حالتهای قابل انتخاب کمتر میشود، اما همان ورودیهای تعریفشده همچنان میتوانند بین حالتهای موجود جابهجا شوند.
۴.۵. انتخاب زمانهای چندگانه شتاب و کاهش سرعت
کدهای 8، 9 و 10 برای انتخاب زمانهای مختلف شتابگیری و کاهش سرعت استفاده میشوند. این قابلیت فرکانس مرجع را تغییر نمیدهد؛ فقط شیب رسیدن به فرکانس هدف یا شیب کاهش سرعت را تغییر میدهد.
جدول (6): جدول ساده انتخاب زمانهای چندگانه شتاب/کاهش سرعت
حالت | MAD-L | MAD-M | MAD-H | زمان فعال |
|---|---|---|---|---|
0 | خاموش | خاموش | خاموش | زمانهای اصلی ACC / dEC |
1 | روشن | خاموش | خاموش | زمانهای حالت 1 |
2 | خاموش | روشن | خاموش | زمانهای حالت 2 |
3 | روشن | روشن | خاموش | زمانهای حالت 3 |
4 | خاموش | خاموش | روشن | زمانهای حالت 4 |
5 | روشن | خاموش | روشن | زمانهای حالت 5 |
6 | خاموش | روشن | روشن | زمانهای حالت 6 |
7 | روشن | روشن | روشن | زمانهای حالت 7 |
۴.۶. افزایش و کاهش فرکانس با ورودی UP/DOWN
کد 15 برای افزایش فرکانس مرجع و کد 16 برای کاهش فرکانس مرجع استفاده میشود. این قابلیت برای مواقعی مناسب است که اپراتور بخواهد بدون ورود به منوی فرکانس، با دو شستی روی تابلو سرعت را کم یا زیاد کند.
جدول (7): عملکردهای UP/DOWN
کد | نام | رفتار |
|---|---|---|
15 | UP | افزایش فرکانس مرجع با پالس یا نگه داشتن کلید |
16 | DOWN | کاهش فرکانس مرجع با پالس یا نگه داشتن کلید |
در حالت پلهای، هر بار فعالشدن ورودی به اندازه مقدار Step تنظیمشده فرکانس را تغییر میدهد. در حالت نگهداشتن، با طولانیتر شدن مدت فشردن کلید، تغییر فرکانس بهصورت تکرارشونده و سریعتر انجام میشود. برای نرمتر شدن تغییر سرعت، مقدار Step را کوچکتر و فاصلههای زمانی تکرار را بزرگتر انتخاب کنید.
نکته: برای استفاده معمول، یک ترمینال را روی 15 و ترمینال دیگر را روی 16 قرار دهید. فعالشدن همزمان UP و DOWN باعث تغییر فرکانس نمیشود و باید در تابلو از فشرده شدن همزمان دو کلید جلوگیری شود.
۴.۷. فرمان سهسیمه
کد 17 برای منطق فرمان سهسیمه استفاده میشود. در این روش معمولاً فرمانهای Start رو به جلو و Start معکوس بهصورت لحظهای عمل میکنند و یک ورودی جداگانه نقش اجازه کار یا توقف را دارد. تا زمانی که ورودی سهسیمه در وضعیت مجاز باشد، فرمان راهاندازی میتواند نگه داشته شود؛ با قطع این ورودی، درایو از حالت کار خارج میشود.
این روش برای تابلوهایی مناسب است که از شستیهای لحظهای Start و Stop استفاده میکنند. قبل از استفاده، مدار فرمان باید به دقت تست شود تا قطع شستی Stop یا باز شدن اینترلاک، حرکت را متوقف کند.
احتیاط: در فرمان سهسیمه، نوع کنتاکت Stop و وضعیت فعالبودن ورودی بسیار مهم است. قبل از اتصال به ماشین، مدار را بدون بار تست کنید.
۴.۸. تعلیق برنامه (PLC Suspend)
کد 18 برای توقف موقت اجرای توالی PLC استفاده میشود. این قابلیت فقط هنگامی عمل میکند که منبع فرکانس در حالت PLC قرار داشته باشد. با فعالشدن ورودی، مرحله جاری، زمانسنج آن و توالی تغییر جهت برنامه متوقف میشوند و فرکانس خروجی در مقدار واقعی همان لحظه نگه داشته میشود. فرمانهای RUN، STOP و حفاظتهای درایو همچنان اولویت خود را حفظ میکنند.
برای استفاده پایه، یکی از پارامترهای I20 تا I24 را روی مقدار 18 قرار دهید. با غیرفعالشدن ورودی، اجرای همان مرحله از نقطه متوقفشده ادامه مییابد. در صورت نیاز به کنترل دستی فرکانس هنگام تعلیق، دو ترمینال دیگر را به کدهای 19 و 20 اختصاص دهید. ترکیب وضعیت این دو ورودی، مرجع دستی را مطابق جدول انتخاب میکند و تغییر فرکانس با زمانهای اصلی شتاب و کاهش سرعت انجام میشود.
جدول (8): وضعیت PLC Suspend و انتخاب مرجع دستی
کد 18 | کد 19 | کد 20 | نتیجه |
|---|---|---|---|
غیرفعال | مهم نیست | مهم نیست | اجرای مراحل PLC بهصورت عادی ادامه دارد. |
فعال | خاموش | خاموش | مرحله و زمانسنج فعلی متوقف میشوند و فرکانس خروجی در مقدار لحظه فعالشدن نگه داشته میشود. |
فعال | روشن | خاموش | فرکانس از پتانسیومتر روی کیپد دریافت میشود. |
فعال | خاموش | روشن | فرکانس از ورودی ولتاژی V1 دریافت میشود. |
فعال | روشن | روشن | فرکانس از ورودی جریانی I1 دریافت میشود. |
در تنظیم فعلی دستگاه، خاموش بودن همزمان ورودیهای کد 19 و 20 به معنی نگهداشتن فرکانس است و مرجع دستی انتخاب نمیشود. اگر مرجع انتخابشده صفر باشد، سرعت تا صفر کاهش مییابد؛ در صورت باقیبودن فرمان RUN، با افزایش دوباره مرجع، درایو میتواند با شیب شتاب اصلی راهاندازی شود.
توجه: PLC Suspend فرمان توقف ایمنی نیست. برای توقف عادی یا اضطراری از فرمان و مدار اختصاصی استفاده کنید. قبل از فعالسازی، عملکرد کد 18 و در صورت استفاده کدهای 19 و 20 را بدون بار آزمایش کنید؛ اختلاف میان فرکانس فعلی و مرجع دستی میتواند باعث تغییر محسوس سرعت شود.
۴.۹. بایپس PID و انتخاب مرجع عادی
کد 21 برای تغییر موقت بین کنترل PID و مرجع عادی فرکانس استفاده میشود. این قابلیت زمانی کاربرد دارد که کنترل خودکار فرآیند با PID فعال است، اما اپراتور یا سیستم کنترل میخواهد برای مدتی سرعت موتور از مرجع عادی درایو تعیین شود. تنظیمات PID حذف نمیشوند و پس از غیرفعالشدن ورودی، کنترل PID دوباره برقرار میشود.
برای استفاده از این قابلیت، یکی از پارامترهای I20 تا I24 را روی مقدار 21 قرار دهید. ترمینال متناظر به فرمان بایپس PID اختصاص مییابد. برای مشاهده عملکرد صحیح، کنترل PID باید فعال باشد و منبع مرجع عادی فرکانس نیز از قبل روی مقدار مناسب تنظیم شده باشد.
جدول (9): وضعیت عملکرد بایپس PID
وضعیت یا تنظیم | مرجع فعال | نتیجه برای اپراتور |
|---|---|---|
PID فعال | خروجی PID | در حالت عادی، فرکانس براساس Reference و Feedback تعیین میشود. |
ترمینال غیرفعال | خروجی PID | کنترل خودکار فرآیند ادامه دارد. |
ترمینال فعال | مرجع عادی Frq | PID موقتاً کنار گذاشته میشود و فرکانس از منبع عادی انتخابشده دریافت میشود. |
ترمینال دوباره غیرفعال | خروجی PID | کنترل PID دوباره برقرار میشود. |
فرمان RUN/STOP | بدون تغییر | این ورودی فرمان راهاندازی، توقف یا توقف اضطراری نیست. |
توجه: پیش از فعالکردن بایپس PID، مقدار مرجع عادی، حداقل و حداکثر فرکانس و زمانهای شتاب/کاهش سرعت را بررسی کنید. اختلاف زیاد میان خروجی PID و مرجع عادی میتواند باعث تغییر محسوس سرعت موتور شود.
۴.۱۰. توقف موقت شتاب و کاهش سرعت
کد 24 برای توقف موقت روند شتابگیری یا کاهش سرعت استفاده میشود. با فعالشدن این ورودی، تغییر تدریجی فرکانس متوقف میشود و با غیرفعالشدن ورودی، حرکت دوباره به سمت فرکانس هدف ادامه مییابد. این قابلیت برای فرآیندهایی مناسب است که لازم است در حین تغییر سرعت، برای مدت کوتاهی روی یک سرعت میانی باقی بمانند.
نکته: استفاده از این قابلیت باید با تنظیمات کلی دستگاه هماهنگ باشد. اگر پس از تنظیم کد 24 تغییری مشاهده نشد، فعالبودن این قابلیت را در نسخه و تنظیمات دستگاه بررسی کنید.
۵. ترکیبهای کاربردی چندورودی
در جدول زیر چند نمونه تنظیم رایج آورده شده است. این نمونهها الزامی نیستند، اما برای شروع راهاندازی و تست تابلو برق میتوانند راهنمای خوبی باشند.
جدول (10): نمونههای رایج تنظیم ترمینالها
کاربرد | نمونه تنظیم | توضیح |
|---|---|---|
فرمان دوسیمه ساده | I20 = 0، I21 = 1، I22 = 3 | P1 حرکت رو به جلو، P2 حرکت معکوس، P3 ریست خطا |
حرکت با JOG | I20 = 0، I21 = 1، I22 = 4، I23 = 3 | حرکت عادی در دو جهت همراه با شستی JOG و Reset |
سه سرعت چندمرحلهای | I22 = 5، I23 = 6، I24 = 7 | انتخاب سرعتهای چندمرحلهای با سه ورودی دیجیتال |
چندزمانه شتاب/کاهش سرعت | I22 = 8، I23 = 9، I24 = 10 | انتخاب زمانهای مختلف شتاب و کاهش سرعت با سه ورودی |
افزایش/کاهش فرکانس از تابلو | I23 = 15، I24 = 16 | P4 افزایش و P5 کاهش فرکانس مرجع |
فرمان سهسیمه | I20 = 0، I21 = 1، I22 = 17 | Start رو به جلو، Start معکوس و ورودی نگهدارنده/Stop سهسیمه |
بایپس PID | برای نمونه I23 = 21 | با غیرفعالبودن P4، کنترل PID و با فعالبودن P4، مرجع عادی Frq انتخاب میشود. |
تعلیق PLC با مرجع دستی | I22 = 18، I23 = 19، I24 = 20 | P3 تعلیق برنامه و P4/P5 انتخاب مرجع دستی مطابق جدول (8) |
۶. سیمبندی ورودی و وضعیت فعال
معنی روشن یا خاموش بودن هر ورودی به نوع سیمبندی ورودی مشترک بستگی دارد. در تابلوهایی که ورودیها با روش NPN سیمبندی میشوند، فعالشدن ورودی با منطق همان سیمبندی تشخیص داده میشود. در روش PNP نیز وضعیت فعال ورودی متناسب با تغذیه مثبت ورودیها تعیین میشود.
پس از پایان سیمبندی و پیش از اتصال موتور یا بار واقعی، وضعیت هر ورودی را از روی نمایشگر یا رفتار عملکرد تست کنید. ورودیهای توقف اضطراری، جهت حرکت، سهسیمه، UP/DOWN، ریست خطا، PLC Suspend و بایپس PID باید جداگانه آزمایش شوند. هنگام آزمایش PLC Suspend، منبع فرکانس را در حالت PLC قرار دهید و مرجعهای دستی را روی مقدار ایمن تنظیم کنید. هنگام آزمایش بایپس PID نیز مرجع عادی فرکانس را روی مقدار ایمن قرار دهید.
توجه: اگر نوع سیمبندی مشترک با تنظیمات ورودیها هماهنگ نباشد، ممکن است ورودی روشن برعکس تشخیص داده شود. در این حالت فرمانها خلاف انتظار عمل میکنند.
۷. فعالسازی، تنظیمات اولیه و راهاندازی سریع
جدول (11): مراحل راهاندازی
مرحله | اقدام | توضیح |
|---|---|---|
1 | انتخاب ترمینال | مشخص کنید کدام پایه P1 تا P5 برای کدام شستی، سنسور، رله کمکی یا خروجی PLC استفاده میشود. |
2 | انتخاب کد عملکرد | کد عملکرد را از جدول (2) انتخاب کنید و در پارامتر متناظر I20 تا I24 وارد کنید. |
3 | جلوگیری از تداخل | برای فرمانهای حساس، یک عملکرد را به چند ترمینال مختلف اختصاص ندهید و از فعالشدن همزمان فرمانهای متضاد جلوگیری کنید. |
4 | تست بدون بار | ابتدا بدون اتصال بار واقعی، وضعیت روشن و خاموش هر ورودی را تست کنید. |
5 | تست زیر بار واقعی | پس از اطمینان از عملکرد صحیح، موتور و بار واقعی را با سرعت و زمان مناسب تست کنید. |
6 | آزمایش بایپس PID | در صورت استفاده، یک پارامتر I20 تا I24 را روی 21 قرار دهید؛ سپس ورودی را ابتدا بدون بار و با مرجع عادی ایمن فعال و غیرفعال کنید. |
7 | آزمایش PLC Suspend | در حالت PLC، کد 18 را فعال و غیرفعال کنید؛ توقف مرحله و ادامه آن، و در صورت استفاده، انتخاب مرجع با کدهای 19 و 20 را بررسی کنید. |
راهاندازی سریع
برای شروع، تنظیمات پیشفرض P1 تا P5 را بررسی کنید و فقط موارد لازم را تغییر دهید؛
برای فرمان حرکتی، ابتدا FX و RX را جداگانه تست کنید و از فعال نشدن همزمان آنها مطمئن شوید؛
برای سرعتهای چندمرحلهای، سه ورودی سطح پایین، میانی و بالا را تعریف و سپس جدول حالتها را با PLC یا کلید سلکتوری تست کنید؛
برای UP/DOWN، مقدار Step و حالت عملکرد کلید را متناسب با نیاز اپراتور تنظیم کنید؛
برای فرمان سهسیمه، حتماً شستی Stop و اینترلاکها را بدون بار و سپس زیر بار تست کنید؛
برای PLC Suspend، ابتدا حالت PLC و فرمان RUN را برقرار کنید، سپس کد 18 را فعال و غیرفعال کنید و در صورت استفاده از کدهای 19 و 20، هر چهار ترکیب انتخاب مرجع را بدون بار آزمایش کنید؛ و
برای بایپس PID، ابتدا عملکرد PID و مرجع عادی Frq را جداگانه بررسی کنید؛ سپس یکی از I20 تا I24 را روی 21 قرار دهید و تغییر حالت را با فرکانس ایمن آزمایش کنید.
۸. نکات ایمنی، محدودیتها و عیبیابی
۸.۱. نکات ایمنی و محدودیتها
ترمینالهای ورودی دیجیتال فرمان کنترلی هستند و جایگزین تجهیزات ایمنی مستقل، فیوز، کلید حفاظتی یا مدار اضطراری استاندارد نمیشوند؛
قبل از تغییر عملکرد هر ترمینال، بررسی کنید آن ترمینال در تابلو به چه تجهیزی متصل است؛
فرمانهای جهت رو به جلو و معکوس نباید همزمان فعال شوند؛
برای توقف اضطراری، نوع کنتاکت، سیمبندی مشترک و واکنش واقعی دستگاه باید با دقت تست شود؛
برای ورودیهای انتخاب چندمرحلهای، تغییر همزمان چند ورودی ممکن است باعث عبور کوتاه از حالتهای میانی شود؛ در فرآیندهای حساس از PLC یا منطق ایمن استفاده کنید؛
پس از هر تغییر، دستگاه ابتدا بدون بار و سپس در شرایط واقعی فرآیند تست شود؛
PLC Suspend جایگزین فرمان Stop یا مدار توقف اضطراری نیست و در زمان فعال بودن آن، فرمان توقف و حفاظتهای درایو همچنان باید قابل استفاده باشند؛
پیش از استفاده از انتخاب مرجع دستی در حالت تعلیق، حداقل و حداکثر فرکانس و زمانهای اصلی شتاب/کاهش سرعت بررسی شود تا تغییر مرجع باعث تغییر ناخواسته سرعت نشود؛
توجه شود بایپس PID جایگزین فرمان توقف یا مدار توقفاضطراری نیست و فقط منبع تعیین فرکانس را تغییر میدهد؛ و
پیش از فعالکردن بایپس PID، مرجع عادی Frq و محدوده مجاز سرعت بررسی شود تا تغییر حالت باعث افزایش یا کاهش ناخواسته سرعت نشود.
۸.۲. عیبیابی سریع
جدول (12): عیبیابی سریع
مشاهده | علت یا اقدام پیشنهادی |
|---|---|
با فعالشدن ورودی، هیچ اتفاقی نمیافتد | کد عملکرد، سیمبندی NPN/PNP، وضعیت مشترک ورودی و فعالبودن فرمان ترمینالی را بررسی کنید. |
موتور در جهت اشتباه میچرخد | اختصاص FX/RX و ترتیب فازهای موتور را بررسی کنید. قبل از تست با بار، جهت واقعی را بدون بار کنترل کنید. |
ریست خطا انجام نمیشود | ابتدا علت خطا را رفع کنید. اگر خطا هنوز وجود داشته باشد، با Reset پاک نخواهد شد. |
JOG کار نمیکند | فرکانس JOG، فعال نبودن خطا، و وضعیت فرمان اصلی حرکت را بررسی کنید. |
سرعتهای چندمرحلهای درست انتخاب نمیشوند | ترتیب سه ورودی سطح پایین، میانی و بالا و وضعیت روشن/خاموش هر ورودی را مطابق جدول بررسی کنید. |
UP/DOWN چندان نرم یا سریع نیست | مقدار Step، حالت عملکرد UP/DOWN و زمانهای تکرار کلید را متناسب با نیاز اپراتور تنظیم کنید. |
فرمان سهسیمه بعد از رها کردن Start قطع میشود | وضعیت ورودی سهسیمه و شستی Stop را بررسی کنید؛ ورودی نگهدارنده باید در حالت مجاز باقی بماند. |
بایپس PID عمل نمیکند | بررسی کنید PID فعال باشد، کد 21 در پارامتر ترمینال انتخاب شده باشد و وضعیت فعال/غیرفعال ورودی با سیمبندی NPN/PNP مطابقت داشته باشد. |
با فعالشدن بایپس PID، سرعت ناگهان تغییر میکند | مرجع عادی Frq با خروجی لحظهای PID اختلاف زیادی دارد. مقدار مرجع عادی، حدود فرکانس و زمانهای شتاب/کاهش سرعت را بررسی کنید. |
با فعالشدن PLC Suspend، برنامه متوقف نمیشود | بررسی کنید منبع فرکانس روی حالت PLC باشد، کد 18 در پارامتر ترمینال انتخاب شده باشد، فرمان RUN برقرار باشد و ورودی با منطق سیمبندی NPN/PNP فعال شود. |
در حالت تعلیق، مرجع دستی انتخاب نمیشود | کدهای 19 و 20 باید به دو ترمینال جداگانه اختصاص داده شوند. وضعیت دو ورودی، سیمبندی مرجعهای آنالوگ و مقدار مرجع انتخابشده را مطابق جدول (8) بررسی کنید. |
۴. انواع الگوی ولت بر فرکانس
۱. معرفی کلی
در کنترل موتور القایی، روش ولت بر فرکانس یکی از سادهترین و پایدارترین روشهای راهاندازی است. در این روش، درایو با افزایش فرکانس خروجی، ولتاژ خروجی را نیز طبق یک الگوی مشخص افزایش میدهد تا شار موتور در محدوده مناسب باقی بماند.
انتخاب صحیح نوع الگوی ولت بر فرکانس باعث میشود موتور در کاربردهای مختلف، مانند بارهای گشتاور ثابت، فن و پمپ، یا ماشینآلات خاص، عملکرد نرمتر و مناسبتری داشته باشد. این راهنما برای اپراتور و تکنسین تهیه شده و هدف آن انتخاب و تنظیم درست این قابلیت در زمان راهاندازی است.
۲. کنترل ولت بر فرکانس چیست؟
در موتور القایی، اگر فرکانس خروجی افزایش یابد ولی ولتاژ به اندازه کافی افزایش پیدا نکند، شار موتور کاهش مییابد و گشتاور افت میکند. از طرف دیگر، اگر ولتاژ در فرکانسهای پایین بیش از حد زیاد باشد، جریان موتور بالا میرود و ممکن است موتور گرم شود.
در روش ولت بر فرکانس، درایو تلاش میکند نسبت ولتاژ به فرکانس را به شکل مناسب نگه دارد. شکل این نسبت با انتخاب نوع الگو مشخص میشود. بنابراین انتخاب الگو باید بر اساس نوع بار، نیاز گشتاور در سرعت پایین و رفتار مکانیکی ماشین انجام شود.
۳. انواع الگوی ولت بر فرکانس
درایو سه نوع الگوی اصلی برای تنظیم ولتاژ خروجی نسبت به فرکانس در اختیار کاربر قرار میدهد. انتخاب این الگو با پارامتر F30 انجام میشود.
مقدار F30 | نام الگو | شرح عملکرد | کاربرد معمول |
|---|---|---|---|
0 | خطی | ولتاژ تقریباً متناسب با فرکانس افزایش مییابد. | نوار نقاله، ماشینآلات عمومی، بار گشتاور ثابت |
1 | مربعی | ولتاژ در فرکانسهای پایین آرامتر افزایش مییابد. | فن، پمپ، بارهای گشتاور متغیر |
2 | کاربر | کاربر چند نقطه فرکانس و ولتاژ را مشخص میکند. | ماشینآلات خاص یا کاربردهایی با نیاز ولتاژ غیرمعمول |
برای بیشتر کاربردهای عمومی، الگوی خطی انتخاب مناسبی است. برای فن و پمپ، الگوی مربعی معمولاً باعث کاهش جریان و مصرف انرژی در سرعتهای پایین میشود. الگوی کاربر زمانی استفاده شود که رفتار بار کاملاً شناخته شده باشد.
۴. پارامترهای مهم و اثر هرکدام
پارامترهای زیر بیشترین اثر را روی رفتار الگوی ولت بر فرکانس دارند. مقدارهای پیشنهادی برای شروع تست اولیه هستند و باید با توجه به پلاک موتور و نوع بار اصلاح شوند.
پارامتر | نام نمایشی | محدوده | پیشفرض پیشنهادی | توضیح |
|---|---|---|---|---|
F30 | V/F Pattern | 0 تا 2 | 0 | انتخاب نوع الگوی ولتاژ نسبت به فرکانس |
F22 | Base Frequency | 30 تا 600 هرتز | 50.0 | فرکانس پایه موتور برای شکلگیری منحنی ولتاژ |
F39 | Output Voltage Level | 40 تا 100 درصد | 100 درصد | تعیین سطح ولتاژ خروجی نسبت به مقدار نامی |
F27 | Torque Boost Mode | 0 تا 1 | 0 | انتخاب نوع جبران گشتاور در سرعت پایین |
F28 | Forward Boost | 0 تا 15 درصد | 3 درصد | بوست گشتاور در جهت چرخش مستقیم |
F29 | Reverse Boost | 0 تا 15 درصد | 3 درصد | بوست گشتاور در جهت چرخش معکوس |
F31 تا F38 | User V/F Points | مطابق محدوده هر پارامتر | مطابق نیاز | تعریف نقاط دلخواه برای الگوی کاربر |
ACC | Acceleration Time | 1 تا 900 ثانیه | 5.0 | زمان شتابگیری موتور |
dEC | Deceleration Time | 1 تا 900 ثانیه | 5.0 | زمان کاهش سرعت موتور |
پارامتر | عنوان | محدوده تنظیم | واحد | توضیح |
|---|---|---|---|---|
F30 | انتخاب الگوی V/F | 0-2 | - | 0=خطی، 1=مربعی، 2=کاربر |
F31 | فرکانس نقطه اول | 0.00- F33 | Hz | نقطه اول منحنی کاربر |
F32 | ولتاژ نقطه اول | 0-100 | % | درصد ولتاژ نقطه اول نسبت به سطح ولتاژ خروجی |
F33 | فرکانس نقطه دوم | F31- F35 | Hz | نقطه دوم منحنی کاربر |
F34 | ولتاژ نقطه دوم | 0- 100 | % | درصد ولتاژ نقطه دوم نسبت به سطح ولتاژ خروجی |
F35 | فرکانس نقطه سوم | F33- F37 | Hz | نقطه سوم منحنی کاربر |
F36 | ولتاژ نقطه سوم | 0-100 | % | درصد ولتاژ نقطه سوم نسبت به سطح ولتاژ خروجی |
F37 | فرکانس نقطه چهارم | F35- F21 | Hz | نقطه چهارم منحنی کاربر و محدود به فرکانس حداکثر |
F38 | ولتاژ نقطه چهارم | 0-100 | % | درصد ولتاژ نقطه چهارم نسبت به سطح ولتاژ خروجی |
F39 | سطح ولتاژ خروجی | 40- 100 | % | سقف ولتاژ خروجی؛ مقدارهای نقاط کاربر بر اساس این سطح اعمال میشوند |
توجه: در الگوی کاربر، نقاط فرکانس باید به ترتیب صعودی تنظیم شوند و آخرین نقطه فرکانس نباید از مقدار حداکثر فرکانس عبور کند.. درصدهای ولتاژ مربوط به ولتاژ هستند و ارتباطی با فرکانس پایه ندارند.
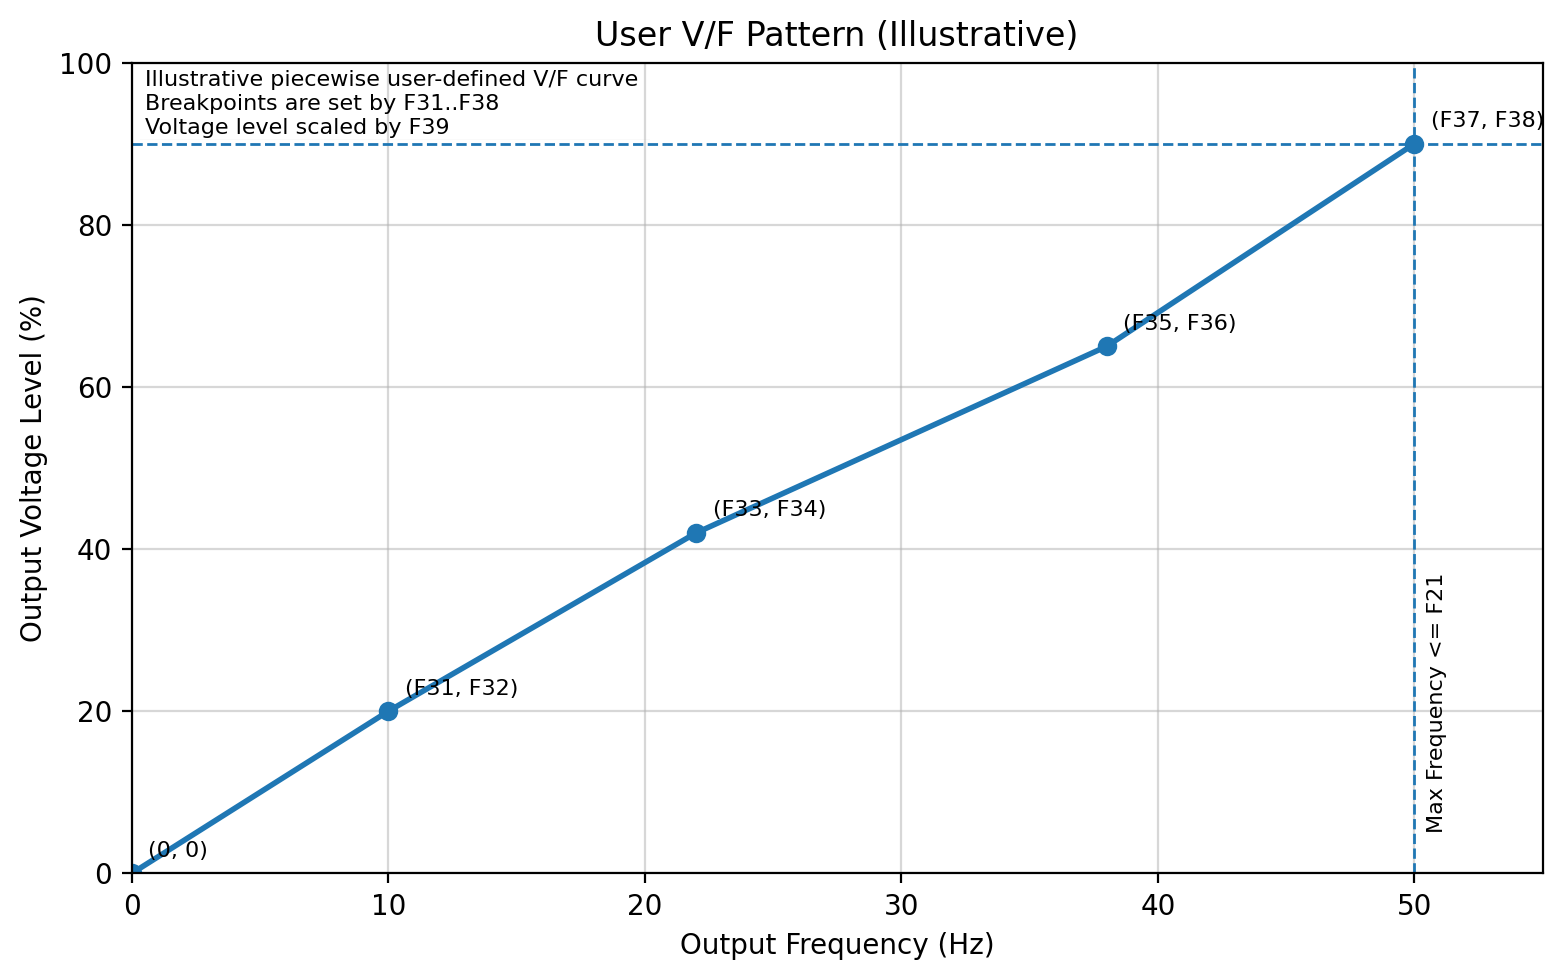
نمودار-۱ مفهومی الگوی V/F کاربر
۵. فعالسازی و تنظیم اولیه
برای فعالسازی اولیه، ابتدا نوع موتور و پارامترهای پایه را تنظیم کنید. سپس نوع الگو را انتخاب کرده و موتور را ابتدا بدون بار یا با بار سبک راهاندازی کنید. پس از اطمینان از جریان و صدای طبیعی موتور، تست زیر بار انجام شود.
مرحله | عملیات | مقدار پیشنهادی اولیه |
|---|---|---|
1 | تنظیم نوع موتور | موتور القایی |
2 | انتخاب مد کنترل | V/F |
3 | تنظیم فرکانس پایه | مطابق پلاک موتور |
4 | تنظیم سطح ولتاژ خروجی | 100 درصد یا مطابق موتور |
5 | انتخاب الگوی V/F | خطی برای تست عمومی |
6 | تنظیم بوست گشتاور | کم و محافظهکارانه |
7 | تست اولیه | بدون بار یا با بار سبک |
8 | تست نهایی | زیر بار واقعی |
۶. نمودارهای مفهومی عملکرد
نمودارهای زیر فقط برای درک مفهومی هستند. مقدارهای واقعی به ولتاژ ورودی، تنظیمات موتور، فرکانس پایه، سطح ولتاژ خروجی و نوع بار وابسته است.
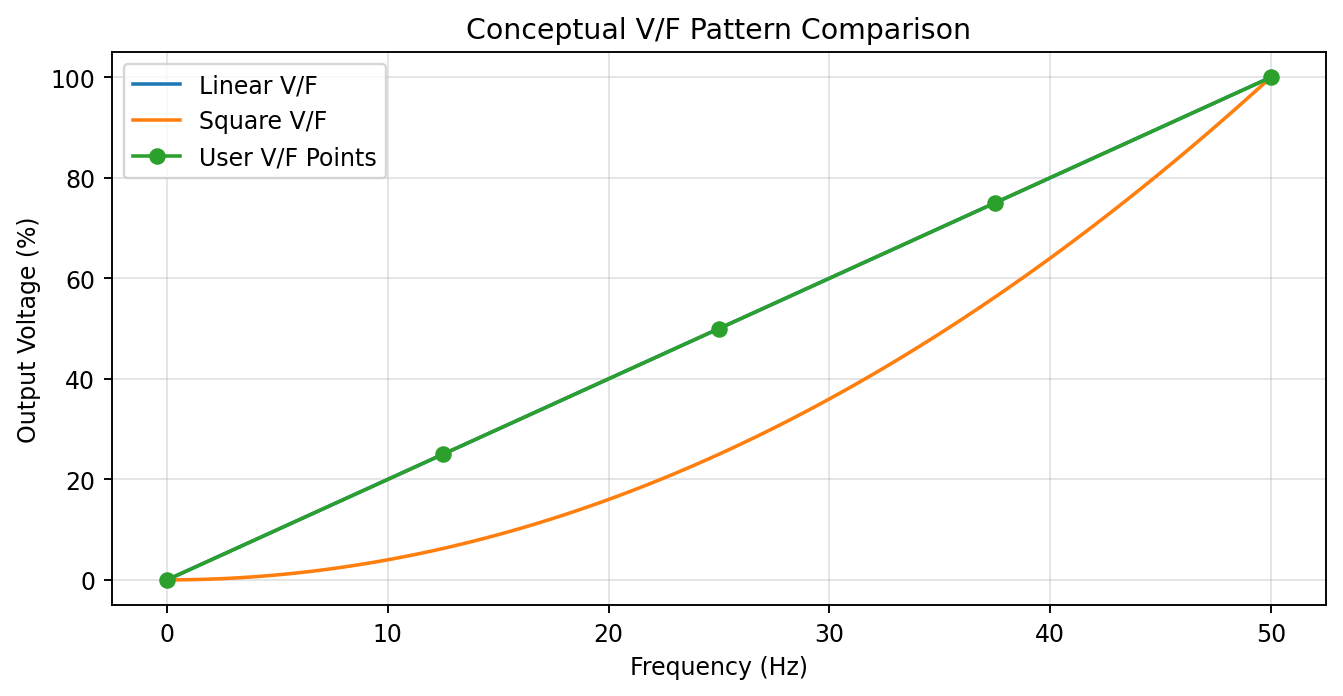
نمودار-۲ مقایسه مفهومی الگوی خطی، مربعی و کاربر در حالت ولت بر فرکانس
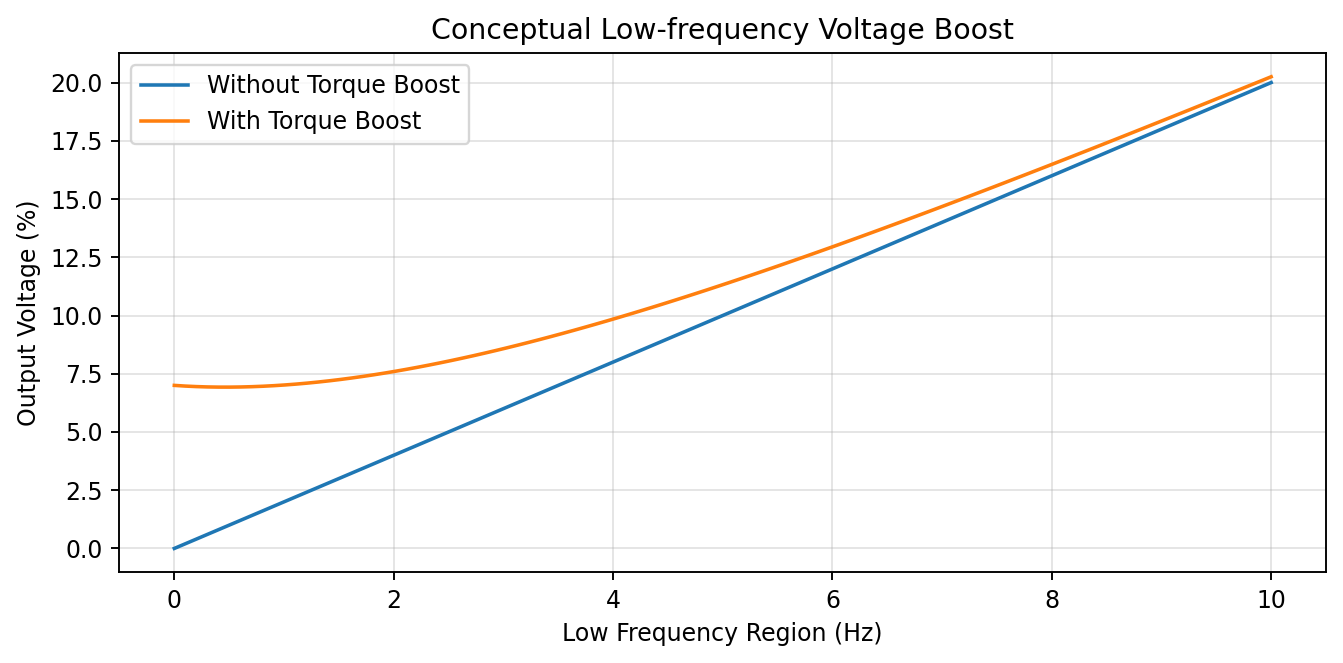
نمودار-۳ اثر مفهومی بوست گشتاور روی ولتاژ خروجی در فرکانس پایین
۷. نکات تنظیم و بهرهبرداری
اگر در شروع حرکت، موتور صدای غیرعادی دارد یا جریان زیاد میشود، ابتدا مقدار بوست گشتاور، زمان شتاب و نوع الگو را بررسی کنید برای بارهای گشتاور ثابت، الگوی خطی معمولاً پایدارتر است. برای فن و پمپ، الگوی مربعی معمولاً جریان کمتری در سرعت پایین ایجاد میکند.
۸. عیبیابی سریع
علامت مشاهدهشده | علت محتمل | اقدام پیشنهادی |
|---|---|---|
جریان زیاد در شروع | بوست زیاد، زمان شتاب کم یا بار سنگین | بوست را کاهش دهید و زمان شتاب را افزایش دهید |
ضعف گشتاور در سرعت پایین | بوست کم یا انتخاب نامناسب الگو | بوست را کمی افزایش دهید یا الگوی خطی را تست کنید |
لرزش در سرعت پایین | ولتاژ نامناسب یا نقاط کاربر ناهماهنگ | با الگوی خطی تست کنید و نقاط کاربر را اصلاح کنید |
گرم شدن موتور در بار سبک | ولتاژ بیش از حد در سرعت پایین | بوست را کاهش دهید یا الگوی مربعی را بررسی کنید |
شتابگیری کند | زمان شتاب زیاد یا ولتاژ ناکافی | زمان شتاب و سطح ولتاژ خروجی را بررسی کنید |
۹. محدودیتها و نکات ایمنی
تغییر الگوی ولت بر فرکانس باید با توجه به نوع بار انجام شود و برای همه کاربردها یک تنظیم ثابت مناسب نیست.
افزایش زیاد بوست گشتاور میتواند باعث بالا رفتن جریان، گرم شدن موتور یا خطای اضافهجریان شود.
در الگوی کاربر، نقاط فرکانس و ولتاژ باید به ترتیب صحیح و بدون پرش ناگهانی تنظیم شوند.
برای موتورهای حساس یا بارهای سنگین، تست اولیه باید با بار سبک و زمان شتاب محافظهکارانه انجام شود.
این روش کنترل سرعت دقیق حلقهبسته نیست و برای کاربردهای نیازمند دقت زیاد، باید از مدهای کنترلی مناسبتر استفاده شود.
۱۰. راهاندازی سریع
برای شروع تست، تنظیمات زیر پیشنهاد میشود. پس از راهاندازی اولیه، مقدارها باید با توجه به نوع موتور، بار و رفتار واقعی دستگاه اصلاح شوند.
ردیف | تنظیم | مقدار پیشنهادی |
|---|---|---|
1 | نوع موتور | H40 = 0,1 |
2 | مد کنترل | F30 = 0,1,2 |
3 | فرکانس پایه | F21 = 50 |
4 | سطح ولتاژ خروجی | F39 = 100 |
5 | نوع الگو | F30 = 0 برای تست عمومی |
6 | بوست گشتاور | کم و محافظهکارانه |
7 | زمان شتاب | متناسب با بار و بدون شتاب تند |
8 | تست اولیه | بدون بار یا با بار سبک |
9 | تست نهایی | زیر بار واقعی |
پس از موفقیت در تست اولیه، جریان موتور، صدای موتور، دمای موتور و کیفیت حرکت بار را بررسی کنید. در صورت مشاهده .جریان غیرعادی یا لرزش، ابتدا نوع الگو، بوست گشتاور و زمان شتاب را اصلاح کنید
۵. فانکشن چندزمانه شتاب/کاهش سرعت
۱. معرفی کلی
فانکشن چندزمانه شتاب و کاهش سرعت برای انتخاب چند مجموعه زمان شتابگیری و کاهش سرعت از طریق ورودیهای دیجیتال استفاده میشود. با این قابلیت، درایو میتواند بدون تغییر دستی پارامترها، زمانهای متفاوتی را برای شرایط مختلف فرآیند اعمال کند.
در حالت معمول، درایو فقط از زمان شتاب اصلی و زمان کاهش سرعت اصلی استفاده میکند. اما با فعال بودن این قابلیت، ترکیب سه ورودی دیجیتال میتواند یکی از هشت حالت زمانی را انتخاب کند. حالت صفر از زمانهای اصلی استفاده میکند و حالتهای یک تا هفت از پارامترهای اختصاصی گروه ورودی و خروجی استفاده میکنند.
این عملکرد برای ماشینهایی مانند نوار نقاله، دستگاههای رفت و برگشتی، سیستمهای چندسرعته، پمپها با شرایط کاری مختلف و تجهیزاتی که در بعضی مراحل به شتاب نرمتر یا توقف کندتر نیاز دارند، مناسب است.
توجه: این قابلیت فقط زمان شتابگیری و کاهش سرعت را تغییر میدهد؛ فرکانس مرجع، جهت حرکت و منطق فرمان حرکت باید جداگانه و مطابق تنظیمات اصلی درایو تعیین شوند.
۲. تفاوت با زمان شتاب و کاهش سرعت معمولی
در حالت عادی، برای همه شرایط کاری، یک زمان شتاب و یک زمان کاهش سرعت به کار میرود. در حالت چندزمانه، کاربر میتواند بر اساس وضعیت ورودیهای دیجیتال، چند زمان متفاوت را انتخاب کند.
جدول (1)
ویژگی | حالت معمولی | حالت چندزمانه |
|---|---|---|
منبع زمان شتاب | پارامتر ACC | ACC یا یکی از پارامترهای I34، I36، I38، I40، I42، I44، I46 |
منبع زمان کاهش سرعت | پارامتر dEC | dEC یا یکی از پارامترهای I35، I37، I39، I41، I43، I45، I47 |
تعداد حالت زمانی | یک حالت | هشت حالت شامل حالت صفر تا هفت |
روش انتخاب | تنظیم دستی از روی کیپد یا ارتباط | انتخاب با ورودیهای دیجیتال چندمنظوره |
کاربرد اصلی | کاربردهای ثابت و ساده | فرآیندهایی با چند وضعیت کاری یا چند نوع بار |
نکته: در حالت صفر، زمانهای اصلی ACC و dEC استفاده میشوند. بنابراین حتی پس از فعالسازی حالت چندزمانه، تنظیم صحیح این دو پارامتر همچنان لازم است.
۳. شرطهای اصلی قبل از استفاده
پیش از استفاده از این قابلیت، ورودیهای دیجیتال و زمانهای مربوط به هر حالت باید به درستی تنظیم شوند. اگر هیچ ورودی انتخاب زمان تعریف نشده باشد، درایو فقط از زمانهای اصلی استفاده میکند.
جدول (2)
شرط | توضیح | اقدام پیشنهادی |
|---|---|---|
تعریف ورودیهای انتخاب | برای انتخاب کامل هشت حالت، سه ورودی لازم است. | سه ترمینال دیجیتال ورودی چندمنظوره را به کدهای 8، 9 و 10 اختصاص دهید. |
تنظیم زمانهای اصلی | حالت صفر به زمانهای اصلی وابسته است. | زمانهای اصلی شتاب و کاهش سرعت را مطابق بار تنظیم کنید. |
تنظیم زمانهای اختصاصی | حالتهای یک تا هفت از پارامترهای اختصاصی استفاده میکنند. | برای هر حالت، زمان شتاب و کاهش سرعت متناظر را وارد کنید. |
نوع ورودی دیجیتال | معنی فعال بودن ورودیها به نوع سیمبندی مشترک وابسته است. | تنظیم ورودی مشترک را مطابق تابلو بررسی کنید. |
تست بدون بار | تغییر زمانها ممکن است روی جریان و نرمی حرکت اثر بگذارد. | ابتدا در بیباری و سپس زیر بار تست کنید. |
۴. ترمینالهای انتخاب زمان شتاب/کاهش سرعت
برای استفاده از عملکرد چندزمانه شتاب/کاهش سرعت، سه ورودی دیجیتال باید به انتخاب حالت اختصاص داده شوند.
هر ورودی یکی از سه نقش زیر را دارد: انتخاب سطح پایین، انتخاب سطح میانی و انتخاب سطح بالا.
کاربر کافی است این سه ورودی را روشن یا خاموش کند تا یکی از ۸ حالت زمانی انتخاب شود.
جدول (3)
نام ترمینال انتخابی | کد عملکرد | نام اختصاری | کاربرد |
|---|---|---|---|
انتخاب سطح پایین | 8 | MADL | انتخاب بیت پایین حالت |
انتخاب سطح میانی | 9 | MADM | انتخاب بیت میانی حالت |
انتخاب سطح بالا | 10 | MADH | انتخاب بیت بالای حالت |
۵. جدول کاربردی انتخاب حالتها
برای استفاده از جدول زیر، فقط وضعیت سه ورودی را با ردیف متناظر تطبیق دهید. نیازی به محاسبه دودویی نیست.
جدول (4)
زمانهای فعال | حالت | MADL | MADM | MADH |
|---|---|---|---|---|
ACC / dEC | 0 | خاموش | خاموش | خاموش |
I34 / I35 | 1 | روشن | خاموش | خاموش |
I36 / I37 | 2 | خاموش | روشن | خاموش |
I38 / I39 | 3 | روشن | روشن | خاموش |
I40 / I41 | 4 | خاموش | خاموش | روشن |
I42 / I43 | 5 | روشن | خاموش | روشن |
I44 / I45 | 6 | خاموش | روشن | روشن |
I46 / I47 | 7 | روشن | روشن | روشن |
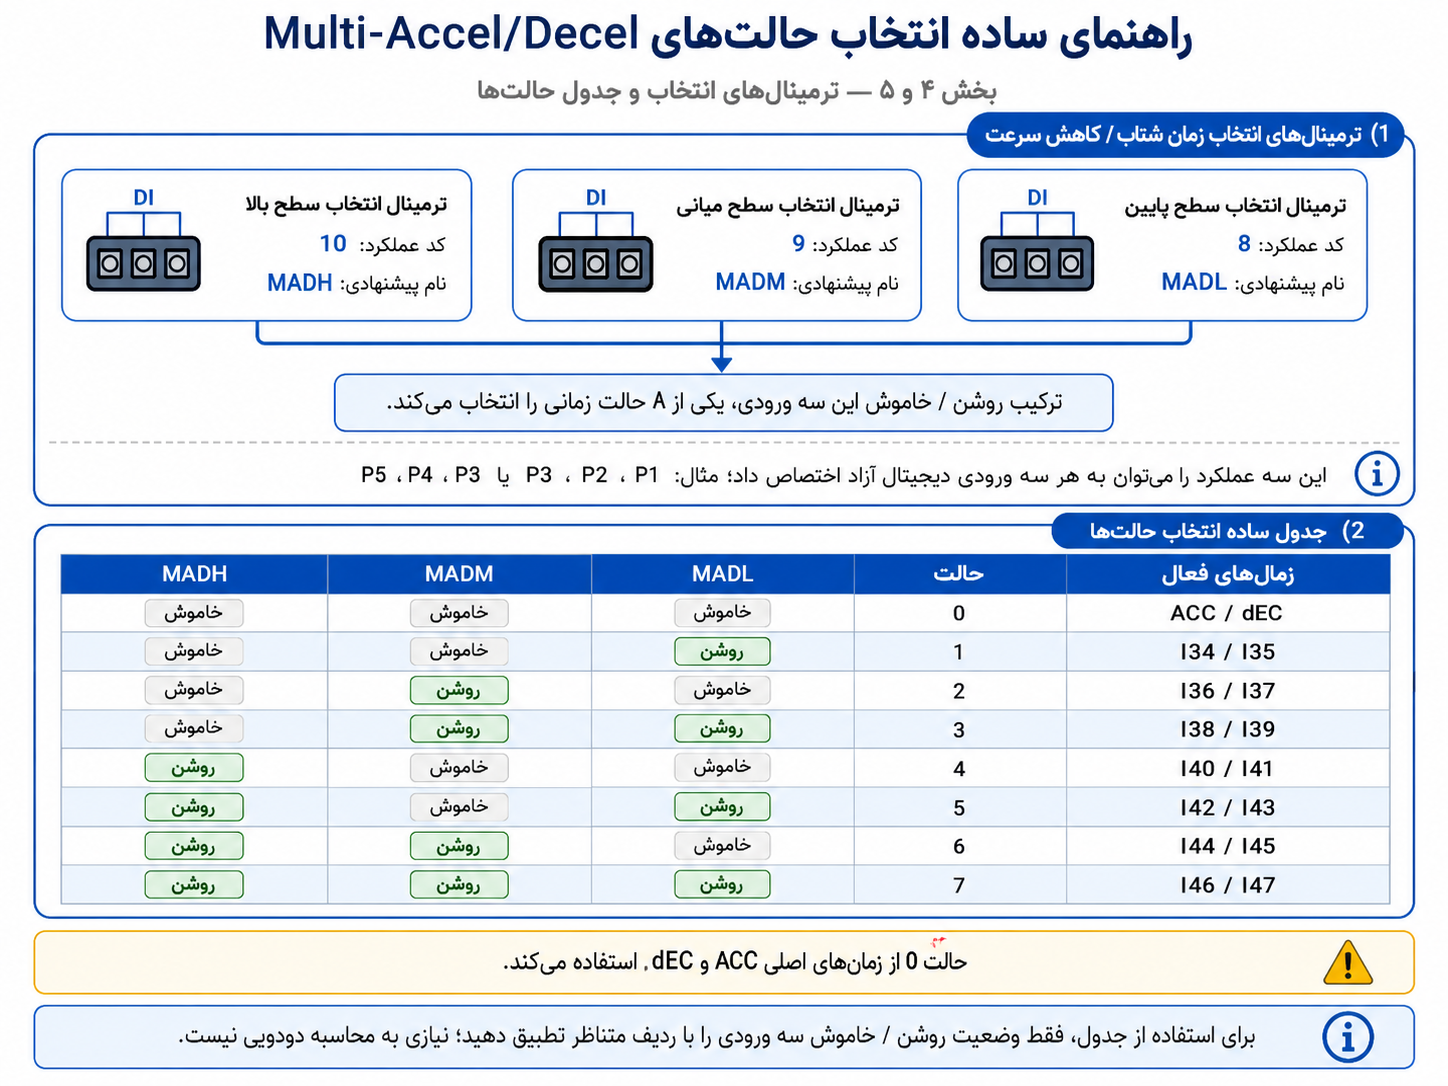
شکل (1): راهنمای گرافیکی ترمینالهای انتخاب و جدول حالتها
۶. پارامترهای مهم و تاثیر هر کدام
پارامترهای زیر برای تعریف ورودیها و زمانهای اختصاصی حالتهای چندزمانه استفاده میشوند. مقدارهای پیشفرض مطابق تنظیمات نرمافزار فعلی درایو نوشته شدهاند.
جدول (5)
پارامتر | نام فارسی | محدوده | پیشفرض | توضیح |
|---|---|---|---|---|
ACC | زمان شتاب اصلی | ۰٫۱ تا ۹۰۰٫۰ ثانیه | ۵٫۰ ثانیه | زمان شتاب حالت صفر |
dEC | زمان کاهش سرعت اصلی | ۰٫۱ تا ۹۰۰٫۰ ثانیه | ۵٫۰ ثانیه | زمان کاهش سرعت حالت صفر |
I20 | تعریف عملکرد ترمینال P1 | 0 تا 26 | 0 | اختصاص عملکرد به ترمینال P1 |
I21 | تعریف عملکرد ترمینال P2 | 0 تا 26 | 1 | اختصاص عملکرد به ترمینال P2 |
I22 | تعریف عملکرد ترمینال P3 | 0 تا 26 | 2 | برای پیشنهاد سهورودی، مقدار 8 تنظیم شود. |
I23 | تعریف عملکرد ترمینال P4 | 0 تا 26 | 3 | برای پیشنهاد سهورودی، مقدار 9 تنظیم شود. |
I24 | تعریف عملکرد ترمینال P5 | 0 تا 26 | 4 | برای پیشنهاد سهورودی، مقدار 10 تنظیم شود. |
I34 / I35 | زمان شتاب و کاهش سرعت حالت ۱ | 0.1 تا ۹۹۹٫۹ ثانیه | ۳٫۰ / ۳٫۰ | حالت انتخاب یک |
I36 / I37 | زمان شتاب و کاهش سرعت حالت ۲ | 0.1 تا ۹۹۹٫۹ ثانیه | ۴٫۰ / ۴٫۰ | حالت انتخاب دو |
I38 / I39 | زمان شتاب و کاهش سرعت حالت ۳ | 0.1 تا ۹۹۹٫۹ ثانیه | ۵٫۰ / ۵٫۰ | حالت انتخاب سه |
I40 / I41 | زمان شتاب و کاهش سرعت حالت ۴ | 0.1 تا ۹۹۹٫۹ ثانیه | ۶٫۰ / ۶٫۰ | حالت انتخاب چهار |
I42 / I43 | زمان شتاب و کاهش سرعت حالت ۵ | 0.1 تا ۹۹۹٫۹ ثانیه | ۷٫۰ / ۷٫۰ | حالت انتخاب پنج |
I44 / I45 | زمان شتاب و کاهش سرعت حالت ۶ | 0.1 تا ۹۹۹٫۹ ثانیه | ۸٫۰ / ۸٫۰ | حالت انتخاب شش |
I46 / I47 | زمان شتاب و کاهش سرعت حالت ۷ | 0.1 تا ۹۹۹٫۹ ثانیه | ۹٫۰ / ۹٫۰ | حالت انتخاب هفت |
مقیاس نمایش: مقدارهای زمانی با دقت یکدهم ثانیه نمایش داده میشوند؛ برای مثال مقدار ۵٫۰ یعنی پنج ثانیه.
۷. رفتار در زمان شتابگیری و کاهش سرعت
پس از تغییر وضعیت ورودیهای انتخاب زمان، درایو ابتدا تغییر را از فیلتر حذف نویز عبور میدهد. سپس زمان متناظر با حالت جدید را انتخاب میکند. اگر موتور در حال شتابگیری باشد، زمان شتاب جدید اعمال میشود و اگر موتور در حال کاهش سرعت باشد، زمان کاهش سرعت جدید اعمال میگردد.
اعمال زمان جدید به معنی تغییر فرکانس مرجع نیست؛ فقط شیب رسیدن به فرکانس هدف یا شیب برگشت از آن تغییر میکند. بنابراین در فرآیندهایی که بار در طول حرکت تغییر میکند، میتوان با فرمان ورودی دیجیتال، شتاب یا توقف نرمتر و ایمنتری ایجاد کرد.
احتیاط: اگر زمان شتاب خیلی کوتاه انتخاب شود، جریان موتور ممکن است افزایش یابد. اگر زمان کاهش سرعت خیلی کوتاه باشد، احتمال اضافهولتاژ دیسی باس بیشتر میشود. مقدارها را متناسب با اینرسی بار انتخاب کنید.
ارتباط با حفاظت استال
در صورت فعال شدن حفاظت استال یا محدودکننده جریان در شتابگیری و کاهش سرعت، زمان واقعی حرکت میتواند بیشتر از مقدار تنظیمشده شود. این رفتار برای محافظت از درایو و موتور طبیعی است.
۸. نمودار عملکرد
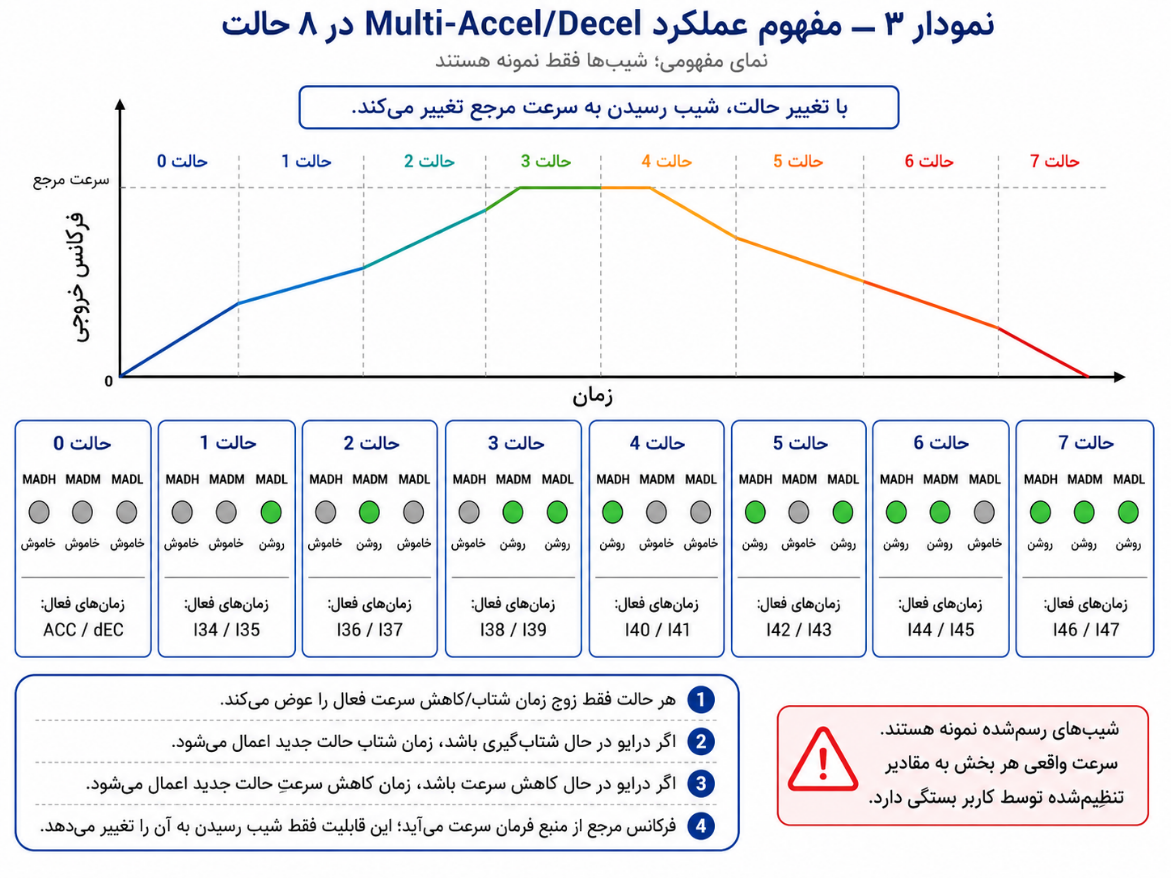
نمودار (1): تغییر زمان شتاب و کاهش سرعت در حین کار
با تغییر ورودیها، زمان شتاب یا کاهش سرعت جدید پس از تأیید ورودی اعمال میشود و شیب فرکانس خروجی تغییر میکند.
۹. فعالسازی و تنظیم اولیه
برای راهاندازی اولیه، ابتدا زمانهای اصلی درایو تنظیم شود. سپس سه ترمینال انتخاب زمان تعریف گردد و مقدارهای زمانی هر حالت متناسب با فرآیند وارد شود.
جدول (6)
مرحله | اقدام | مقدار پیشنهادی اولیه | توضیح |
|---|---|---|---|
1 | تنظیم زمان اصلی شتاب | ACC = ۵٫۰ ثانیه یا متناسب با بار | حالت صفر از این مقدار استفاده میکند. |
2 | تنظیم زمان اصلی کاهش سرعت | dEC = ۵٫۰ ثانیه یا متناسب با بار | حالت صفر از این مقدار استفاده میکند. |
3 | تعریف ورودی سطح پایین | I22 = 8 | برای ترمینال سوم در تنظیم پیشنهادی |
4 | تعریف ورودی سطح میانی | I23 = 9 | برای ترمینال چهارم در تنظیم پیشنهادی |
5 | تعریف ورودی سطح بالا | I24 = 10 | برای ترمینال پنجم در تنظیم پیشنهادی |
6 | تنظیم زمانهای حالتهای 1 تا 7 | پارامترهای اختصاصی حالتها | هر حالت باید زمان شتاب و کاهش سرعت جداگانه داشته باشد. |
7 | تست ورودیها بدون بار | الزامی | حالت انتخابشده و تغییر شیب حرکت بررسی شود. |
8 | تست زیر بار واقعی | الزامی | جریان، لرزش، اضافهولتاژ و زمان توقف کنترل شود. |
۱۰. محدودیتها، نکات ایمنی و عیبیابی
۱۰.۱. نکات ایمنی و راهاندازی
زمان شتاب خیلی کوتاه میتواند باعث افزایش جریان و خطای اضافهبار یا اضافهجریان شود.
زمان کاهش سرعت خیلی کوتاه میتواند باعث افزایش ولتاژ دیسی باس و خطای اضافهولتاژ شود.
در بارهای اینرسی بالا، کاهش سرعت باید محافظهکارانه تنظیم شود یا از تجهیزات ترمز مناسب استفاده گردد.
در ورودیهای دیجیتال، نوع سیمبندی باید با تنظیم مشترک ورودیها هماهنگ باشد.
در تغییر سریع ورودیها، به دلیل فیلتر حذف نویز، پذیرش حالت جدید کمی با تأخیر انجام میشود.
برای عملکرد قابل پیشبینی، از تغییر همزمان چند ورودی در لحظههای حساس فرآیند خودداری شود.
پس از تغییر هر زمان، دستگاه ابتدا بدون بار و سپس در شرایط واقعی تست شود.
۱۰.۲. راهاندازی سریع
برای شروع، سه ورودی دیجیتال را مطابق جدول تنظیم پیشنهادی به سطح پایین، سطح میانی و سطح بالا اختصاص دهید.
زمانهای اصلی شتاب و کاهش سرعت را برای حالت صفر تنظیم کنید.
زمانهای شتاب و کاهش سرعت مربوط به حالتهای یک تا هفت را وارد کنید.
ابتدا بدون بار، سپس با بار واقعی، حالتهای مختلف را تست کنید و جریان، صدا، لرزش و خطاهای احتمالی را بررسی نمایید
۶. فانکشن UP/DOWN
۱. معرفی کلی
فانکشن UP/DOWN برای تغییر مرجع فرکانس درایو با دو فرمان دیجیتال مستقل استفاده میشود. ورودی UP مقدار فرکانس تنظیمی را افزایش میدهد و ورودی DOWN آن را کاهش میدهد.
اپراتور میتواند این دو فرمان را از شستی، کنتاکت رله یا خروجی دیجیتال PLC اعمال کند. مقدار جدید روی صفحه اصلی فرکانس دیده میشود و در زمان کار موتور، سرعت با زمانهای شتاب و کاهش سرعت تعیینشده به مقدار جدید میرسد.
توجه: فانکشن UP/DOWN فقط مقدار مرجع فرکانس را تغییر میدهد؛ فرمان RUN/STOP، جهت حرکت و توقف اضطراری مستقل هستند.
۲. فانکشن UP/DOWN چه زمانی استفاده میشود؟
این روش زمانی مناسب است که تنظیم سرعت باید از محل دیگری غیر از کیپد انجام شود، اما استفاده از پتانسیومتر یا سیگنال آنالوگ مطلوب نیست. دو فرمان لحظهای یا پیوسته، امکان افزایش و کاهش کنترلشده مرجع فرکانس را فراهم میکنند.
جدول (1)
نمونه فرمان | هدف اپراتور | کاربرد |
|---|---|---|
دو شستی روی تابلو محلی | افزایش یا کاهش سرعت از کنار ماشین | کنترل محلی |
دو کنتاکت رله | تنظیم سرعت از تابلو فرمان | کنترل از راه دور |
دو خروجی دیجیتال PLC | تغییر مرحلهای مرجع بدون خروجی آنالوگ | اتوماسیون |
پدال یا میکروسوئیچ | تغییر تدریجی سرعت در زمان کار | ماشینآلات |
کلید فنری بالا/پایین | تنظیم ساده و قابل مشاهده روی کیپد | اپراتوری |
UP/DOWN فقط مرجع فرکانس را تغییر میدهد. روشن و خاموش کردن موتور، تعیین جهت و توقف اضطراری باید با فرمانها و مدارهای مربوط به خود انجام شود.
۳. مفهوم عملکرد برای اپراتور
جدول (2)
عبارت | معنی ساده برای اپراتور | اثر روی فرکانس |
|---|---|---|
UP | فرمان افزایش مرجع | هر پله به اندازه F66 اضافه میشود. |
DOWN | فرمان کاهش مرجع | هر پله به اندازه F66 کم میشود. |
F65 | روش واکنش به فشردن یا نگهداشتن | تکپله، تکرار یا ترکیب هر دو را تعیین میکند. |
F66 | اندازه هر پله | دقت و سرعت تنظیم را مشخص میکند. |
Hz | مرجع فرکانس فعلی | عدد هدفی است که با UP/DOWN تغییر میکند. |
۴. انتخاب و تخصیص ورودیهای دیجیتال
برای راهاندازی، منبع مرجع فرکانس باید روی کیپد دیجیتال قرار گیرد و دو ورودی دیجیتال جداگانه به فرمانهای UP و DOWN اختصاص داده شوند. انتخاب پایهها از میان P1 تا P5 انجام میشود.
جدول (3)
پارامتر | انتخاب | کاربرد برای اپراتور |
|---|---|---|
Frq | 0: مرجع دیجیتال کیپد | شرط اصلی فعال بودن UP/DOWN است. |
یکی از I20 تا I24 | 15 | ورودی متناظر به فرمان UP اختصاص مییابد. |
یک ورودی دیگر از I20 تا I24 | 16 | ورودی متناظر به فرمان DOWN اختصاص مییابد. |
F65 | 0، 1 یا 2 | نوع واکنش به فشار و نگهداشتن شستی را تعیین میکند. |
F66 | 0.0 تا F21 | اندازه تغییر هر پله را تعیین میکند. |
F21 | حداکثر فرکانس مجاز | UP از این مقدار بالاتر نمیرود. |
توجه: برای عملکرد صحیح، یکی از I20 تا I24 را روی 15 برای UP و یک ورودی دیگر را روی 16 برای DOWN تنظیم کنید. فعال بودن همزمان هر دو فرمان باعث توقف تغییر فرکانس میشود.
۵. نمایش و کنترل فرکانس روی کیپد
مقدار تنظیمشده در صفحه اصلی Hz با یک رقم اعشار نمایش داده میشود. هر فرمان معتبر UP یا DOWN این مقدار را مطابق اندازه پله تغییر میدهد؛ برای نمونه، نمایش 25.0 یعنی مرجع فرکانس 25.0Hz است.
در حالت توقف نیز میتوان مقدار مرجع را تغییر داد تا در راهاندازی بعدی استفاده شود. در حالت کار، مقدار هدف فوراً بهروزرسانی میشود، اما فرکانس واقعی موتور بر اساس زمانهای ACC و dEC تغییر میکند.
جدول (4)
صفحه یا وضعیت | معنی برای اپراتور | کاربرد در راهاندازی |
|---|---|---|
Hz روی صفحه اصلی | مرجع فرکانس با یک رقم اعشار | مشاهده نتیجه فرمان UP/DOWN |
موتور در حال توقف | عدد Hz قابل تغییر است | تنظیم مرجع برای شروع بعدی |
موتور در حال کار | مرجع تغییر میکند و خروجی رمپ میزند | کنترل تغییر سرعت با ACC/dEC |
نکته مهم: تغییر عدد Hz به معنی تغییر مرجع است. در زمان کار موتور، رسیدن فرکانس واقعی به مرجع جدید تحت تأثیر ACC و dEC خواهد بود.
۶. پارامترهای مهم و اثر عملی هرکدام
جدول (5)
پارامتر | نام کاربردی | اثر عملی | مقدار شروع پیشنهادی |
|---|---|---|---|
Frq | منبع فرکانس | باید روی مرجع دیجیتال باشد. | 0 |
I20…I24 = 15 | ورودی UP | افزایش فرکانس | یک پایه آزاد |
I20…I24 = 16 | ورودی DOWN | کاهش فرکانس | یک پایه آزاد دیگر |
F65 = 0 | فقط تکرار با نگهداشتن | برای تغییر پیوسته؛ فشار خیلی کوتاه ممکن است بیاثر باشد. | کاربری پیوسته |
F65 = 1 | تکپله | هر بار فشردن فقط یک پله | تنظیم دقیق |
F65 = 2 | تکپله + تکرار | یک پله فوری و ادامه با نگهداشتن | کاربری عمومی |
F66 | اندازه پله | مقدار هر افزایش یا کاهش | 10 = 1.0Hz |
F21 | حد بالا | حداکثر مرجع قابل تنظیم | طبق موتور/ماشین |
ACC / dEC | زمان رمپ | سرعت واقعی تغییر موتور | طبق ایمنی ماشین |
واحد F66 برابر 0.1Hz است؛ بنابراین F66 = 1 معادل 0.1Hz و F66 = 10 معادل 1.0Hz خواهد بود. مقدار انتخابی باید متناسب با حساسیت ماشین و سرعت مورد نیاز برای تنظیم باشد.
۷. روش راهاندازی مرحله به مرحله
جدول (6)
مرحله | اقدام اپراتور | نتیجه مورد انتظار |
|---|---|---|
1 | موتور را متوقف و مدار فرمان را ایمن کنید. | تنظیمات بدون حرکت ناخواسته انجام شود. |
2 | Frq را روی 0 قرار دهید. | مرجع دیجیتال Hz فعال شود. |
3 | یک ورودی I20 تا I24 را روی 15 تنظیم کنید. | فرمان UP آماده شود. |
4 | یک ورودی دیگر را روی 16 تنظیم کنید. | فرمان DOWN آماده شود. |
5 | F65 را بر اساس نوع کار انتخاب کنید. | رفتار شستی مطابق نیاز باشد. |
6 | F66 را با مقدار کم، مثلاً 1.0Hz، شروع کنید. | تغییر فرکانس قابل کنترل باشد. |
7 | در حالت توقف، UP و DOWN را جداگانه آزمایش کنید. | عدد Hz در جهت صحیح تغییر کند. |
8 | موتور را با فرکانس پایین راهاندازی و دوباره آزمایش کنید. | سرعت با ACC/dEC و بدون وضعیت خطرناک تغییر کند. |
۸. نمودار رفتار حالتهای F65 و نگهداشتن فرمان
نمودارهای زیر رفتار قابل مشاهده فانکشن را نشان میدهند. در حالتهای دارای تکرار، با ادامه نگهداشتن شستی، سرعت تغییر فرکانس بهتدریج بیشتر میشود؛ با رها کردن شستی، تغییر متوقف خواهد شد.
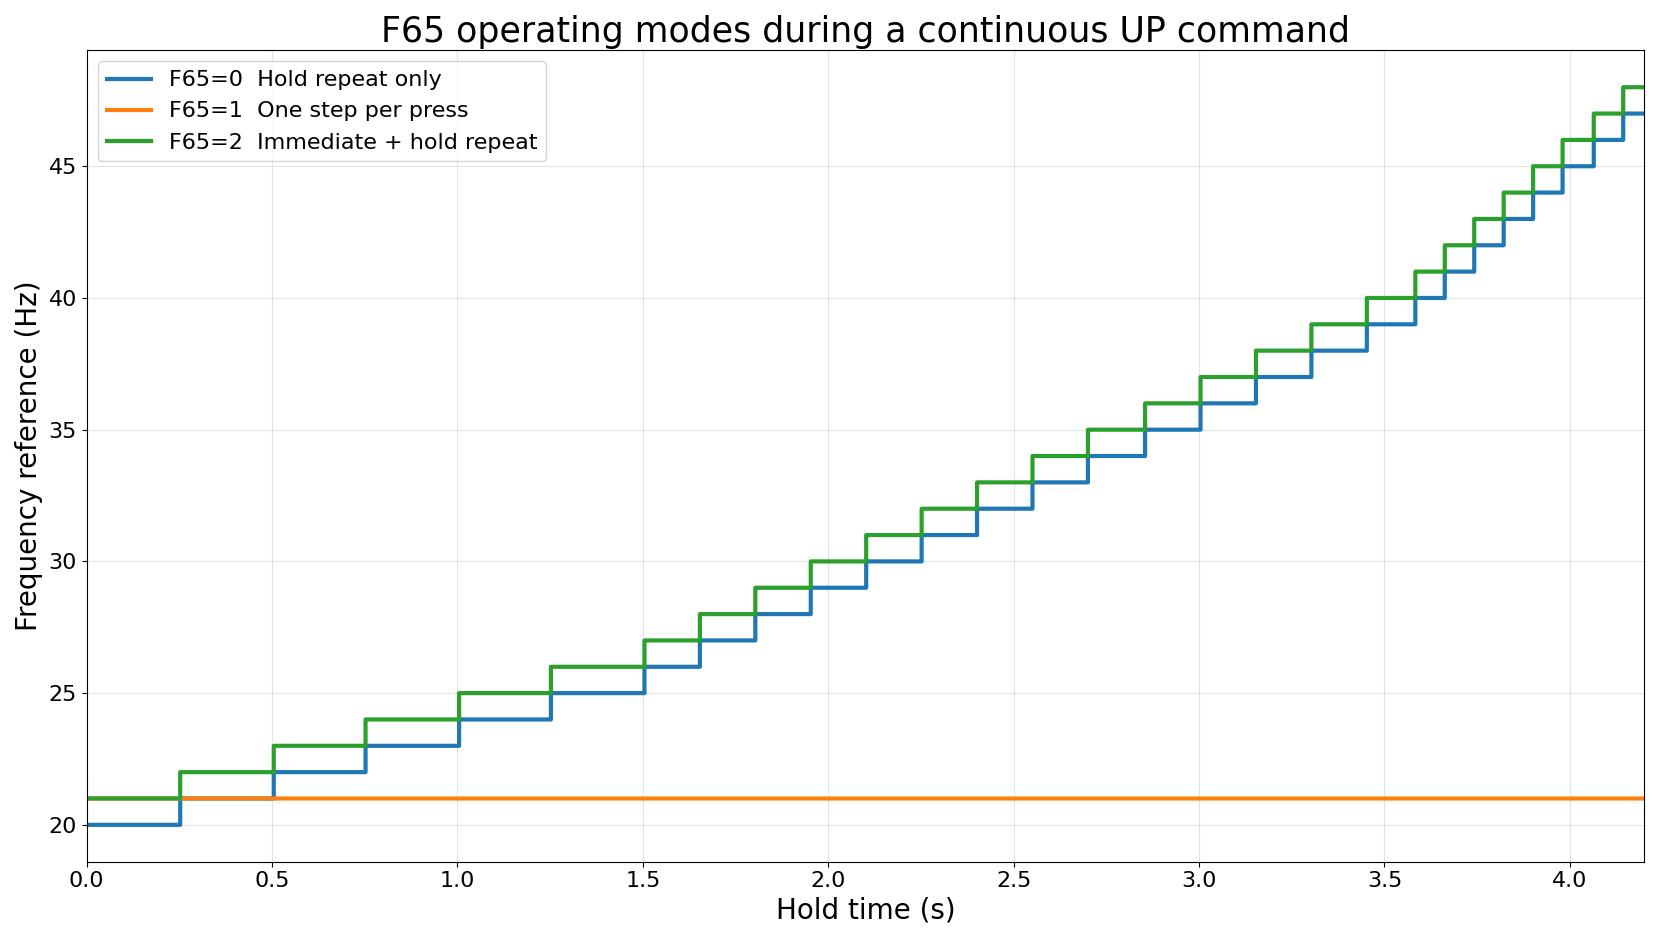
نمودار (1): مقایسه سه حالت F65 هنگام نگهداشتن فرمان UP
در F65 = 0 فشار کوتاه ممکن است تغییری ایجاد نکند و تغییر پس از نگهداشتن آغاز میشود. در F65 = 1 هر بار فشردن فقط یک پله ایجاد میکند. در F65 = 2 یک پله فوری ایجاد میشود و سپس با نگهداشتن، تکرار خودکار ادامه مییابد.
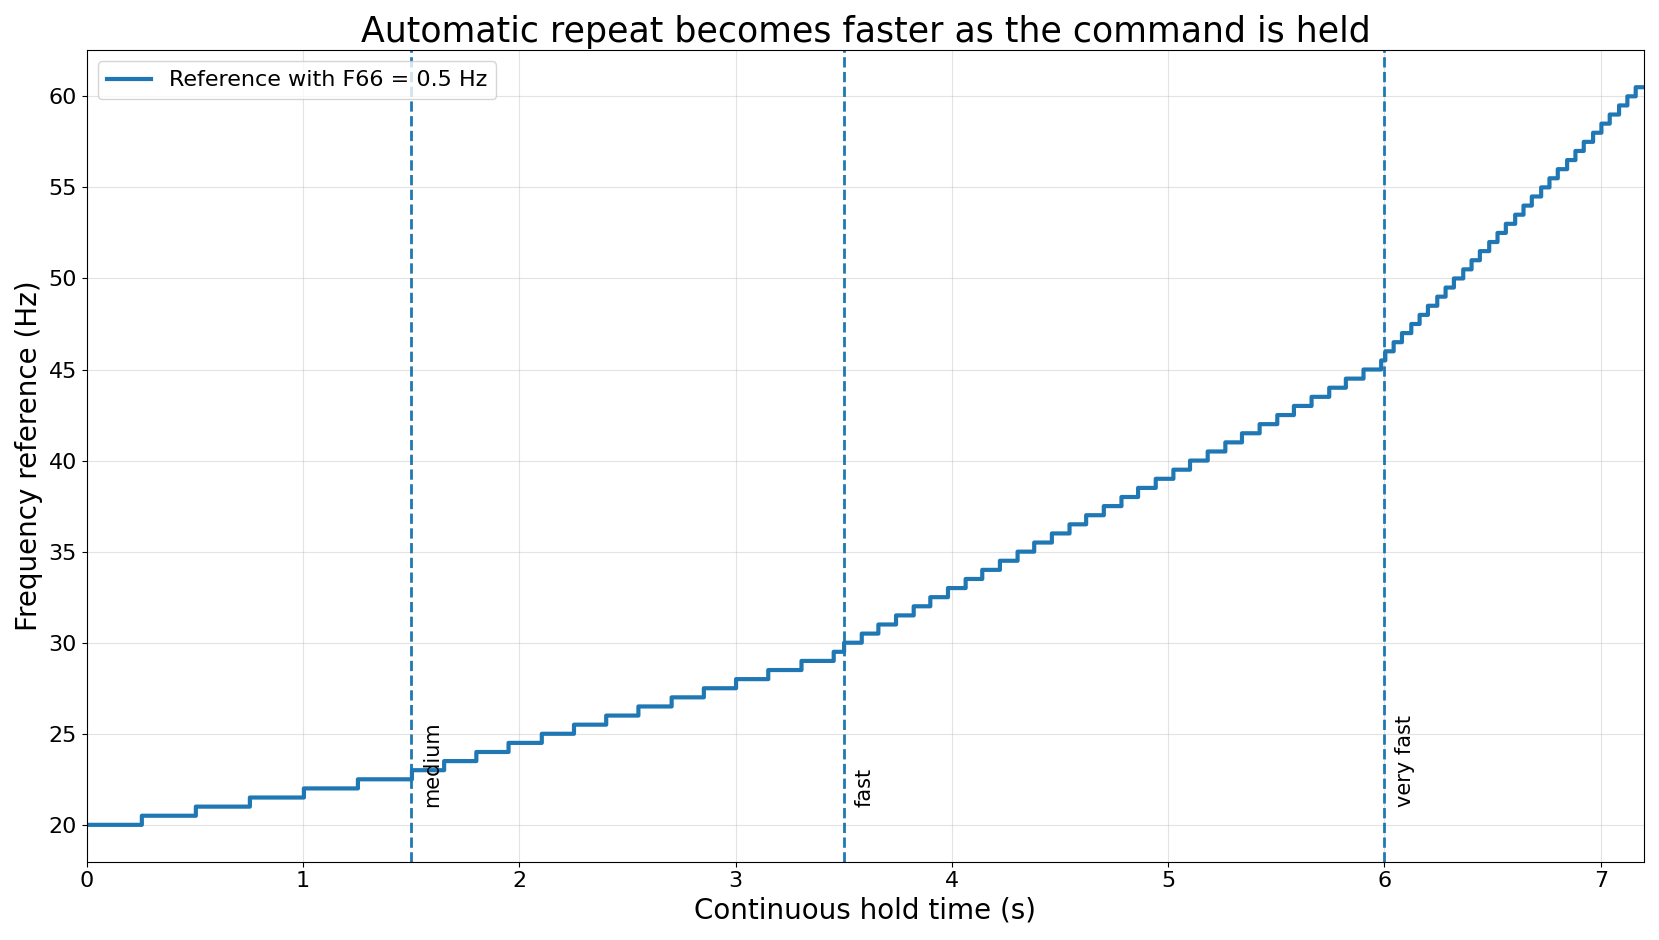
نمودار (2): افزایش سرعت تکرار در زمان نگهداشتن شستی
در شروع نگهداشتن، تغییر آهسته است. پس از حدود 1.5، 3.5 و 6 ثانیه، فاصله زمانی بین پلهها کمتر میشود؛ بنابراین برای تنظیم دقیق، شستی را کوتاه فشار دهید و برای تغییر زیاد، آن را نگه دارید.
۹. روش استفاده روزمره از UP/DOWN
پیش از کار، مقدار F66 و حالت F65 را بررسی کنید. سپس فرمان مورد نظر را اعمال کرده و تغییر عدد Hz را روی کیپد کنترل کنید. نزدیک مقدار هدف، از فشارهای کوتاه استفاده شود.
جدول (7)
گام | اقدام اپراتور | نشانه عملکرد درست |
|---|---|---|
1 | صفحه اصلی Hz را نمایش دهید. | مرجع فعلی قابل مشاهده باشد. |
2 | برای افزایش دقیق، UP را کوتاه فشار دهید. | طبق F65 و F66 یک پله اضافه شود. |
3 | برای کاهش دقیق، DOWN را کوتاه فشار دهید. | طبق F65 و F66 یک پله کم شود. |
4 | برای تغییر زیاد، شستی را نگه دارید. | در حالتهای 0 یا 2 تکرار خودکار انجام شود. |
5 | نزدیک مقدار هدف، شستی را رها کنید. | تغییر فوراً متوقف شود. |
6 | عدد Hz و رفتار موتور را کنترل کنید. | مقدار از صفر تا F21 باقی بماند. |
7 | پس از پایان، شستی را رها کرده و حداقل یک ثانیه صبر کنید. | آخرین مقدار برای روشن شدن بعدی ذخیره شود. |
قاعده ساده استفاده: برای تنظیم دقیق، فشار کوتاه و F66 کوچک؛ برای تغییر زیاد، نگهداشتن شستی در F65 = 0 یا F65 = 2. | ||
۱۰. عیبیابی عملکرد UP/DOWN
جدول (8)
مشاهده در زمان کار | علت محتمل | اقدام پیشنهادی |
|---|---|---|
هیچ تغییری ایجاد نمیشود. | Frq روی 0 نیست. | Frq را روی 0 قرار دهید. |
UP و DOWN هر دو بیاثرند. | F66 = 0 یا ورودیها درست تخصیص نیافتهاند. | F66 و I20 تا I24 را بررسی کنید. |
فقط یکی از جهتها کار میکند. | سیمکشی یا انتخاب 15/16 اشتباه است. | پایه و کنتاکت همان جهت را کنترل کنید. |
با فشار کوتاه در F65 = 0 تغییری نیست. | این حالت فقط با نگهداشتن تکرار میکند. | شستی را کمی نگه دارید یا F65 = 2 انتخاب کنید. |
در یک جهت بیشتر تغییر نمیکند. | فرکانس به صفر یا F21 رسیده است. | محدوده و مقدار فعلی Hz را بررسی کنید. |
هنگام نگهداشتن خیلی سریع تغییر میکند. | تکرار خودکار شتاب گرفته است. | شستی را رها کنید یا F66 را کاهش دهید. |
در زمان JOG/PID/چندسرعته کار نمیکند. | فانکشن در این حالتها غیرفعال است. | به حالت عادی و مرجع Frq = 0 بازگردید. |
بعد از قطع برق مقدار قبلی برگشته است. | قبل از ذخیره برق قطع شده است. | پس از رها کردن، بیش از یک ثانیه صبر کنید. |
۱۱. ذخیره و بازیابی مقدار فرکانس
پس از آخرین تغییر و رها شدن فرمان، مقدار جدید با یک تأخیر کوتاه ذخیره میشود. در روشن شدن بعدی، همین مقدار بهعنوان مرجع فرکانس در دسترس خواهد بود.
برای اطمینان از ثبت آخرین مقدار، پس از رها کردن شستی حداقل یک ثانیه صبر کنید و سپس برق دستگاه را قطع کنید. قطع برق بلافاصله پس از تغییر ممکن است باعث بازیابی مقدار قبلی شود.
جدول (9)
ردیف | وضعیت یا اقدام | عملکرد برای اپراتور |
|---|---|---|
1 | تغییر Hz با UP/DOWN | مقدار جدید بهعنوان مرجع فعلی استفاده میشود. |
2 | ادامه نگهداشتن شستی | ذخیره تا پایان تغییر به تعویق میافتد. |
3 | رها کردن شستی | فرآیند انتظار برای ذخیره آغاز میشود. |
4 | گذشت حدود یک ثانیه | مقدار جدید ذخیره میشود. |
5 | قطع و وصل برق بعد از ذخیره | آخرین مقدار ذخیرهشده بازیابی میشود. |
6 | RUN/STOP | وضعیت روشن یا خاموش موتور مستقل باقی میماند. |
ذخیره مقدار، فقط مرجع Hz را نگه میدارد و تغییری در وضعیت RUN/STOP یا جهت حرکت ایجاد نمیکند.
۱۲. روش آزمایش همراه با RUN/STOP و ACC/dEC
جدول (10)
مرحله | اقدام اپراتور | نتیجه مورد انتظار |
|---|---|---|
1 | در حالت توقف، Hz را با UP/DOWN تغییر دهید. | عدد تغییر کند و موتور روشن نشود. |
2 | یک مرجع پایین و ایمن انتخاب کنید. | شروع آزمایش کنترلشده باشد. |
3 | فرمان RUN را جداگانه اعمال کنید. | موتور به مرجع انتخابشده برسد. |
4 | در حال کار UP را فعال کنید. | مرجع زیاد و فرکانس واقعی با ACC بالا رود. |
5 | در حال کار DOWN را فعال کنید. | مرجع کم و فرکانس واقعی با dEC پایین آید. |
6 | فرمان STOP را اعمال کنید. | موتور طبق روش توقف تنظیمشده متوقف شود. |
۱۳. نکات مهم هنگام استفاده
• برای UP و DOWN از دو ورودی دیجیتال جداگانه استفاده کنید.
• اگر هر دو فرمان همزمان فعال شوند، فرکانس تغییر نمیکند.
• در مقدار صفر یا حد بالای F21، فرمان بیشتر در همان جهت اثری ندارد.
• F66 = 0 باعث میشود فرمانهای UP/DOWN تغییری در فرکانس ایجاد نکنند.
• در حالت JOG، چندسرعته، PID، Auto Tune یا هنگام خطا، UP/DOWN موقتاً عمل نمیکند.
توجه: در نخستین آزمایش، F66 را کوچک انتخاب کنید و حد F21 را روی مقدار ایمن قرار دهید. UP/DOWN فقط مرجع سرعت را تغییر میدهد و هیچ حفاظت مکانیکی یا فرآیندی را جایگزین نمیکند.
۱۴. نکات ایمنی و محدودیتها
پیش از راهاندازی، منطق NPN/PNP، سیمکشی COM و وضعیت فعال ورودیها را کنترل کنید؛
حد بالای F21 و زمانهای ACC/dEC را متناسب با موتور و ماشین تنظیم کنید؛
فانکشن UP/DOWN جایگزین توقف اضطراری، اینترلاک یا مدار ایمنی مستقل نیست؛
آزمایش اولیه را با فرکانس پایین، موتور بدون بار یا شرایط کاملاً کنترلشده انجام دهید؛ و
از کنتاکتهای پایدار و بدون لرزش استفاده کنید تا افزایش یا کاهش ناخواسته ایجاد نشود.
۱۵. مطالعه و راهاندازی سریع
جدول (11)
ردیف | کار مورد نیاز | مقدار یا اقدام پیشنهادی |
|---|---|---|
1 | انتخاب منبع فرکانس | Frq = 0 |
2 | انتخاب ورودی UP | یکی از I20 تا I24 = 15 |
3 | انتخاب ورودی DOWN | یک ورودی دیگر = 16 |
4 | انتخاب حالت عمومی | F65 = 2 |
5 | انتخاب حالت دقیق تکپله | F65 = 1 |
6 | انتخاب حالت فقط نگهداشتن | F65 = 0 |
7 | اندازه پله شروع | F66 = 10 یعنی 1.0Hz |
8 | حداکثر فرکانس | F21 طبق موتور و ماشین |
9 | افزایش فرکانس | فعال کردن UP |
10 | کاهش فرکانس | فعال کردن DOWN |
11 | توقف تغییر | رها کردن شستی |
12 | ذخیره مقدار | پس از رها کردن حدود 1 ثانیه صبر کنید. |
13 | آزمایش ایمن | ابتدا در توقف و سپس با فرکانس پایین |
توجه: پس از آخرین تغییر، شستی را رها کنید و حداقل یک ثانیه قبل از قطع برق صبر کنید تا مقدار جدید ذخیره شود.
۷. فانکشن چندمرحلهای فرکانس
۱. معرفی کلی
فانکشن Multi-Step برای انتخاب چند فرکانس از پیش تنظیمشده با استفاده از ورودیهای دیجیتال به کار میرود. با این قابلیت، کاربر میتواند بدون تغییر دستی فرکانس از روی کیپد یا ارتباطات، فقط با روشن و خاموش کردن چند ترمینال، فرکانس کاری درایو را تغییر دهد.
در حالت صفر، درایو از فرکانس مرجع اصلی استفاده میکند. در حالتهای یک تا هفت، فرکانسهای از پیش تنظیمشده فعال میشوند. پس از انتخاب هر حالت، اگر فرکانس جدید بیشتر از فرکانس فعلی باشد، درایو شتابگیری میکند و اگر کمتر باشد، کاهش سرعت انجام میشود.
این عملکرد برای ماشینهایی مانند نوار نقاله، میکسر، ماشینهای رفت و برگشتی، پمپها، فنها و فرآیندهایی مناسب است که چند سرعت کاری ثابت دارند.
توجه: این قابلیت فقط فرکانس مرجع را انتخاب میکند. فرمان حرکت، جهت چرخش، زمان شتاب و زمان کاهش سرعت باید جداگانه و مطابق تنظیمات اصلی درایو تعیین شوند.
۲. تفاوت با فرکانس مرجع معمولی
در حالت عادی، فرکانس خروجی از یک مرجع اصلی مانند کیپد، ورودی آنالوگ یا ارتباطات دریافت میشود. در حالت چندمرحلهای، چند فرکانس ثابت از قبل تنظیم میشود و ورودیهای دیجیتال مشخص میکنند که کدام فرکانس فعال باشد.
ویژگی | حالت معمولی | حالت Multi-Step |
|---|---|---|
منبع فرکانس | یک مرجع اصلی مانند کیپد، آنالوگ یا ارتباطات | انتخاب از بین فرکانس اصلی و هفت فرکانس از پیش تنظیمشده |
روش تغییر سرعت | تغییر مقدار فرکانس مرجع | تغییر وضعیت ورودیهای دیجیتال |
کاربرد | کنترل عمومی سرعت | ماشینهای چندسرعته و فرآیندهای مرحلهای |
رفتار در تغییر مقدار | درایو طبق زمان شتاب یا کاهش سرعت حرکت میکند | درایو بین فرکانسهای مرحلهای با شتاب یا کاهش سرعت جابهجا میشود |
۳. شرطهای اصلی قبل از استفاده
پیش از استفاده از این قابلیت، ورودیهای دیجیتال باید درست تعریف شوند و فرکانسهای مرحلهای با توجه به محدودیتهای موتور و درایو تنظیم شوند. همچنین جهت عملکرد ورودیها باید با نوع سیمبندی ورودیها هماهنگ باشد.
شرط | توضیح | اقدام پیشنهادی |
|---|---|---|
تعریف ورودیها | برای دسترسی کامل به ۸ حالت، سه ورودی دیجیتال لازم است. | سه ترمینال آزاد را به سطح پایین، میانی و بالا اختصاص دهید. |
فرکانسهای مرحلهای | هر حالت باید فرکانس مناسب فرآیند را داشته باشد. | فرکانسها را از کم به زیاد یا مطابق نیاز ماشین تنظیم کنید. |
حداکثر فرکانس | فرکانس انتخابی نباید از حد مجاز درایو و موتور بیشتر باشد. | مقدارها را با حداکثر فرکانس خروجی مقایسه کنید. |
زمان شتاب/کاهش سرعت | تغییر مرحله با شیب شتاب یا کاهش سرعت انجام میشود. | زمانهای شتاب و کاهش سرعت را متناسب با بار تنظیم کنید. |
نوع ورودی NPN/PNP | روشن بودن منطقی ترمینال به تنظیم مشترک ورودی بستگی دارد. | پس از سیمبندی، وضعیت ورودیها را از مانیتور درایو بررسی کنید. |
۴. ترمینالهای انتخاب فرکانس چندمرحلهای
برای انتخاب حالتهای چندمرحلهای، سه ورودی دیجیتال به عنوان انتخاب سطح پایین، سطح میانی و سطح بالا تعریف میشوند. این سه ورودی مانند یک کلید انتخابگر عمل میکنند و ترکیب روشن/خاموش آنها، حالت فعال را مشخص میکند.
نام کاربری | کد عملکرد ترمینال | نقش در انتخاب حالت | مثال تنظیم روی ترمینال |
|---|---|---|---|
انتخاب سطح پایین | 5 | اولین ورودی انتخاب حالت | I22 = 5 برای P3 |
انتخاب سطح میانی | 6 | دومین ورودی انتخاب حالت | I23 = 6 برای P4 |
انتخاب سطح بالا | 7 | سومین ورودی انتخاب حالت | I24 = 7 برای P5 |
در صورت نیاز، این سه کد میتوانند به هر سه ورودی دیجیتال آزاد دیگر نیز اختصاص داده شوند. مثال بالا فقط یک پیشنهاد برای سیمبندی ساده و مشابه راهنماهای صنعتی است.
۵. جدول ساده انتخاب حالتها
برای استفاده از جدول زیر، نیازی به محاسبه دودویی نیست. کافی است وضعیت روشن/خاموش سه ورودی انتخاب را با ردیف متناظر تطبیق دهید و از ستون فرکانس فعال، پارامتر فرکانس همان حالت را بخوانید.
فرکانس فعال | حالت | سطح پایین | سطح میانی | سطح بالا |
|---|---|---|---|---|
فرکانس مرجع اصلی | 0 | خاموش | خاموش | خاموش |
St1 | 1 | روشن | خاموش | خاموش |
St2 | 2 | خاموش | روشن | خاموش |
St3 | 3 | روشن | روشن | خاموش |
I30 | 4 | خاموش | خاموش | روشن |
I31 | 5 | روشن | خاموش | روشن |
I32 | 6 | خاموش | روشن | روشن |
I33 | 7 | روشن | روشن | روشن |
نکته مهم: حالت 0 از فرکانس مرجع اصلی درایو استفاده میکند. اگر هر سه ورودی انتخاب خاموش باشند، درایو به مرجع اصلی مانند Hz، ورودی آنالوگ یا ارتباطات برمیگردد.
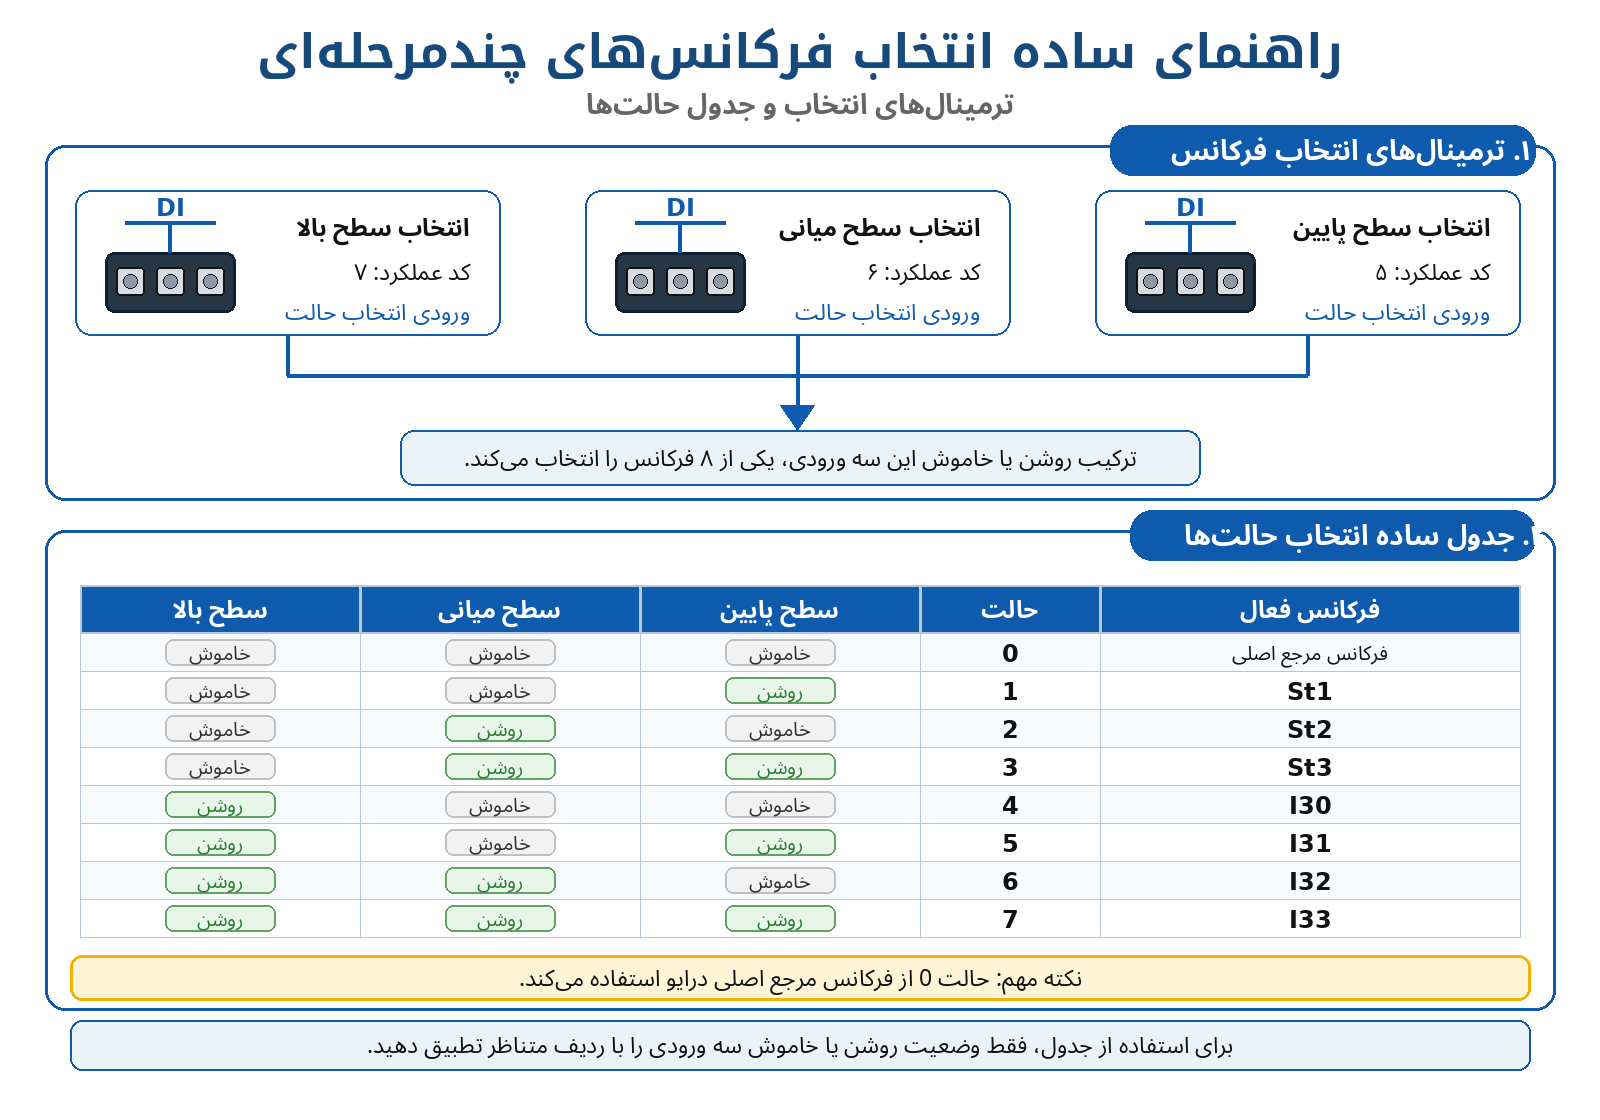
شکل ۱ — راهنمای گرافیکی انتخاب حالتهای Multi-Step
۶. پارامترهای مهم و اثر هرکدام
پارامترهای زیر برای تعریف ورودیها و تنظیم فرکانسهای مرحلهای استفاده میشوند. مقدارهای فرکانس با دقت یکدهم هرتز نمایش داده میشوند؛ برای مثال مقدار ۳۰٫۰ یعنی سی هرتز.
فرکانسهای مرحلهای
پارامتر | کاربرد | محدوده/محدودیت | پیشفرض پیشنهادی |
|---|---|---|---|
Hz | فرکانس مرجع اصلی در حالت 0 | وابسته به مرجع انتخابشده | 50.0 Hz |
St1 | فرکانس مرحله 1 | محدود به حداکثر فرکانس | 10.0 Hz |
St2 | فرکانس مرحله 2 | محدود به حداکثر فرکانس | 20.0 Hz |
St3 | فرکانس مرحله 3 | محدود به حداکثر فرکانس | 30.0 Hz |
I30 | فرکانس مرحله 4 | 0.0 تا 600.0 Hz | 30.0 Hz |
I31 | فرکانس مرحله 5 | 0.0 تا 600.0 Hz | 25.0 Hz |
I32 | فرکانس مرحله 6 | 0.0 تا 600.0 Hz | 20.0 Hz |
I33 | فرکانس مرحله 7 | 0.0 تا 600.0 Hz | 15.0 Hz |
پارامترهای تکمیلی
پارامتر | کاربرد | محدوده/گزینه | توضیح |
|---|---|---|---|
I20~I24 | تعریف عملکرد ورودیهای P1 تا P5 | 0 تا 26 | برای اختصاص کدهای 5، 6 و 7 به ورودیهای دیجیتال استفاده میشود. |
ACC / dEC | زمان شتاب و کاهش سرعت اصلی | مطابق تنظیمات درایو | شیب حرکت بین فرکانسهای مرحلهای را تعیین میکند. |
F21 | حداکثر فرکانس خروجی | مطابق مدل و تنظیمات درایو | فرکانسهای مرحلهای نباید از این مقدار بیشتر تنظیم شوند. |
۷. رفتار در زمان تغییر مرحله
پس از تغییر وضعیت ورودیهای انتخاب، درایو ابتدا وضعیت جدید ورودیها را پایدارسازی میکند تا نویز یا تغییر لحظهای باعث انتخاب اشتباه نشود. سپس فرکانس مرحله جدید اعمال میشود.
اگر فرکانس مرحله جدید بالاتر از فرکانس فعلی باشد، خروجی با زمان شتاب افزایش مییابد. اگر فرکانس جدید پایینتر باشد، خروجی با زمان کاهش سرعت کم میشود. بنابراین تغییر مرحله به صورت ناگهانی روی موتور اعمال نمیشود.
احتیاط: فرکانسهای خیلی پایین یا خیلی بالا، با توجه به نوع بار، میتوانند باعث کاهش گشتاور، افزایش جریان، لرزش یا فعال شدن حفاظتها شوند. همه حالتها ابتدا بدون بار و سپس زیر بار واقعی تست شوند.
۸. نمودارهای عملکرد
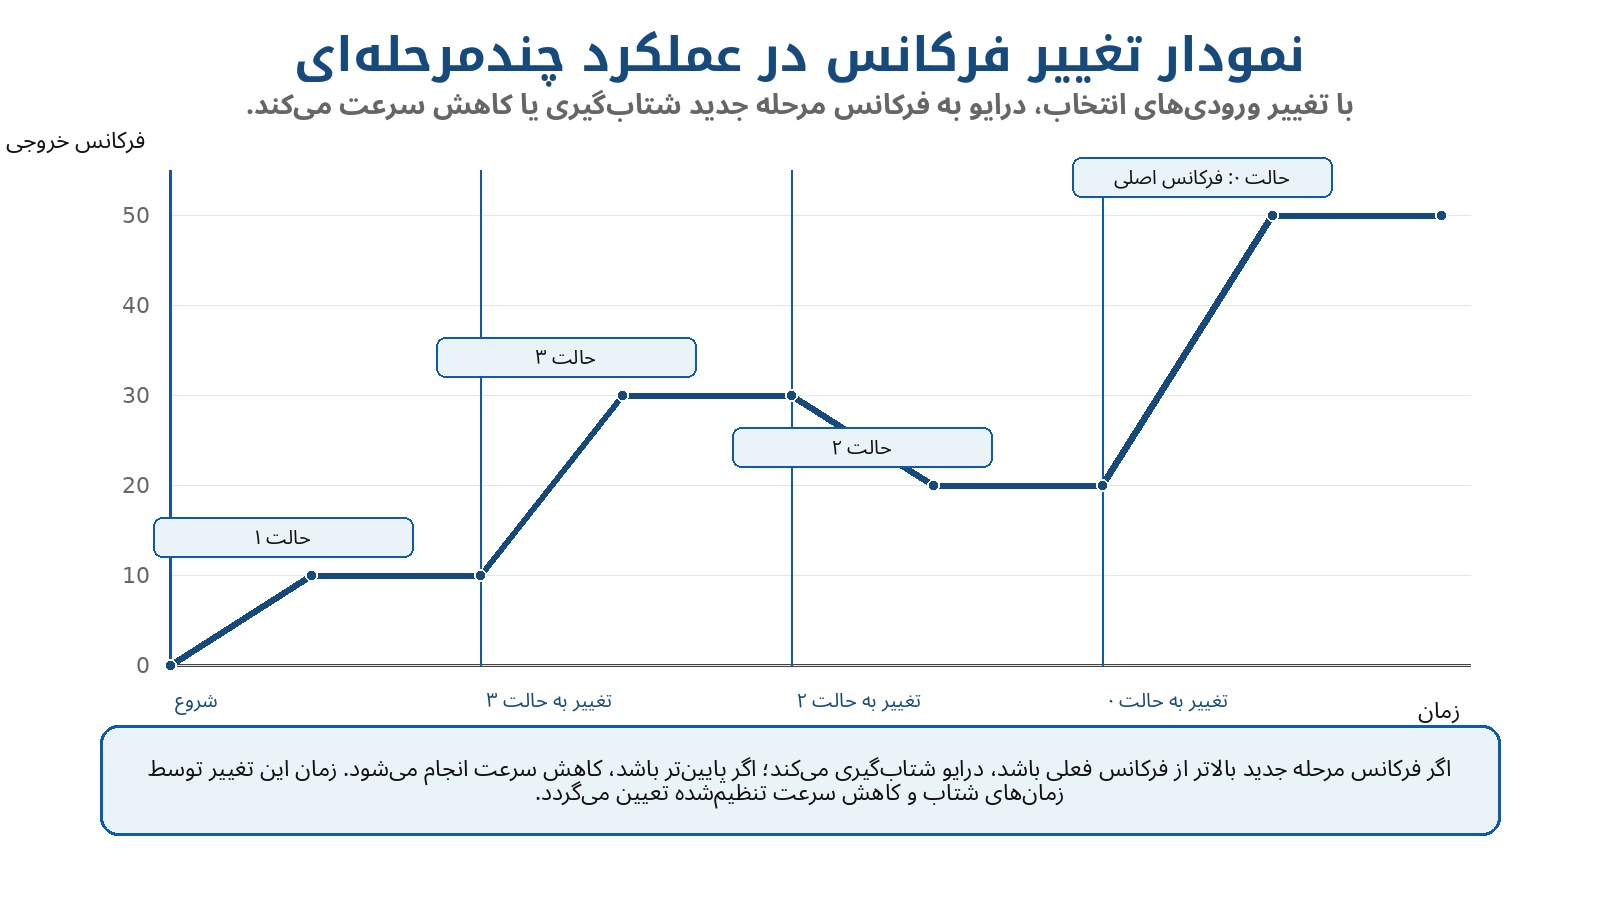
شکل ۲ — نمونه تغییر فرکانس خروجی هنگام تغییر حالت چندمرحلهای
در این نمودار، هر تغییر در ورودیهای انتخاب باعث انتخاب یک فرکانس جدید میشود. مسیر بین دو فرکانس بر اساس زمان شتاب یا کاهش سرعت طی میشود.
۹. فعالسازی و تنظیم اولیه
مرحله | اقدام | مقدار پیشنهادی اولیه | توضیح |
|---|---|---|---|
۱ | انتخاب سه ورودی دیجیتال آزاد | برای مثال P3، P4 و P5 | سه ورودی برای انتخاب کامل هشت حالت لازم است. |
۲ | تعریف سطح پایین | I22 = 5 | ورودی P3 به انتخاب سطح پایین اختصاص داده میشود. |
۳ | تعریف سطح میانی | I23 = 6 | ورودی P4 به انتخاب سطح میانی اختصاص داده میشود. |
۴ | تعریف سطح بالا | I24 = 7 | ورودی P5 به انتخاب سطح بالا اختصاص داده میشود. |
۵ | تنظیم فرکانسهای St1 تا St3 | مطابق نیاز فرآیند | این فرکانسها برای حالتهای ۱ تا ۳ استفاده میشوند. |
۶ | تنظیم I30 تا I33 | مطابق نیاز فرآیند | این پارامترها برای حالتهای ۴ تا ۷ استفاده میشوند. |
۷ | تست بدون بار | بررسی تغییر نرم فرکانس | هر حالت را جداگانه آزمایش کنید. |
۸ | تست زیر بار | بررسی جریان، لرزش و خطاها | در صورت نیاز زمان شتاب یا کاهش سرعت را اصلاح کنید. |
مثال تنظیم کاربردی
فرض کنید یک نوار نقاله به سرعتهای ثابت بازرسی، حرکت آرام، حرکت عادی و تخلیه سریع نیاز دارد. در این حالت میتوان جدول زیر را به عنوان نقطه شروع استفاده کرد.
وضعیت کاری | حالت انتخابی | فرکانس فعال | کاربرد |
|---|---|---|---|
توقف انتخاب چندمرحلهای | 0 | فرکانس مرجع اصلی | کنترل سرعت از مرجع اصلی |
حرکت آرام | 1 | St1 = 10 Hz | تنظیم اولیه یا موقعیتدهی |
بازرسی | 2 | St2 = 20 Hz | حرکت با سرعت متوسط |
حرکت عادی | 3 | St3 = 30 Hz | کارکرد معمولی خط |
سرعت بالا | 4 | I30 = 40 Hz | تخلیه یا عبور سریع |
۱۰. محدودیتها، نکات ایمنی و عیبیابی
نکات ایمنی و راهاندازی
• قبل از تست زیر بار، همه فرکانسهای مرحلهای را بدون بار بررسی کنید.
• فرکانسهای مرحلهای را متناسب با توان موتور، نوع بار و محدودیت مکانیکی ماشین تنظیم کنید.
• در بارهای اینرسی بالا، کاهش سرعت ناگهانی میتواند باعث اضافهولتاژ دیسی باس شود.
• در کاربردهای سنگین، زمان شتاب خیلی کوتاه میتواند باعث اضافهجریان شود.
• در حالت JOG یا کنترل PID، ممکن است مرجع فرکانس دیگری اولویت داشته باشد؛ برای تست Multi-Step این حالتها را غیرفعال کنید.
• در صورت فعال بودن خطا یا توقف حفاظتی، ابتدا علت خطا رفع و درایو ریست شود.
• وضعیت روشن یا خاموش ترمینالها را پس از سیمبندی با مانیتور ورودیهای دیجیتال بررسی کنید.
جدول عیبیابی
نشانه | علتهای محتمل | اقدام پیشنهادی |
|---|---|---|
با تغییر ورودی، فرکانس عوض نمیشود | کدهای 5، 6 و 7 به ورودیها اختصاص داده نشدهاند؛ یا ورودیها فعال نیستند. | تعریف I20 تا I24 و سیمبندی ورودیها را بررسی کنید. |
حالت انتخابی با جدول مطابقت ندارد | نوع NPN/PNP یا وضعیت منطقی ورودیها اشتباه برداشت شده است. | وضعیت واقعی ورودی را از مانیتور درایو بررسی کنید. |
فرکانس به مقدار مورد انتظار نمیرسد | فرکانس مرحلهای بالاتر از حد مجاز است یا محدودیت فرکانس فعال شده است. | مقدار فرکانس مرحلهای و حداکثر فرکانس را بررسی کنید. |
حرکت موتور خیلی کند یا خیلی سریع تغییر میکند | زمان شتاب یا کاهش سرعت مناسب نیست. | ACC/dEC یا زمانهای چندگانه شتاب/کاهش سرعت را اصلاح کنید. |
هنگام تغییر مرحله خطای جریان رخ میدهد | اختلاف فرکانس زیاد و زمان شتاب کوتاه است؛ بار سنگین است. | زمان شتاب را افزایش دهید یا اختلاف فرکانس بین مراحل را کمتر کنید. |
در کاهش سرعت خطای اضافهولتاژ رخ میدهد | زمان کاهش سرعت کوتاه یا اینرسی بار زیاد است. | زمان کاهش سرعت را افزایش دهید یا از تجهیزات ترمز مناسب استفاده کنید. |
۱۱. راهاندازی سریع
• سه ورودی دیجیتال آزاد را برای انتخاب سطح پایین، میانی و بالا مشخص کنید.
• برای مثال، P3 را با کد 5، P4 را با کد 6 و P5 را با کد 7 تنظیم کنید.
• فرکانسهای St1، St2، St3 و I30 تا I33 را مطابق نیاز فرآیند وارد کنید.
• همه ورودیها را خاموش کنید و مطمئن شوید درایو از فرکانس مرجع اصلی استفاده میکند.
• هر ترکیب ورودی را طبق جدول انتخاب حالتها تست کنید.
• در پایان، عملکرد دستگاه را در شرایط واقعی بار بررسی کنید و زمان شتاب/کاهش سرعت را اصلاح نمایید.
۸. عملکرد ترمز در درایو صنعتی
۱. معرفی کلی
عملکرد ترمز در درایو برای کنترل نحوه توقف موتور، کاهش حرکت باقیمانده محور و جلوگیری از توقف نامطمئن استفاده میشود. انتخاب درست روش توقف به نوع بار، اینرسی، نیاز فرآیند و محدودیت حرارتی موتور وابسته است.
در این درایو، روش اصلی توقف با پارامتر F4 انتخاب میشود. برای ترمز دیسی هنگام توقف، پارامترهای F8 تا F11 به کار میروند. برای ترمز دیسی قبل از شروع حرکت نیز پارامترهای F12 و F13 استفاده میشوند.
ترمز دیسی با اعمال جریان مستقیم کنترلشده به موتور، گشتاور ترمزی ایجاد میکند. این روش در سرعتهای پایین مفید است و میتواند زمان توقف را کاهش دهد، اما به دلیل ایجاد گرما در موتور باید با سطح جریان و زمان محدود تنظیم شود.
توجه: ترمز دیسی جایگزین ترمز مکانیکی ایمنی یا مدار ترمز دینامیکی برای بارهای اینرسی بالا نیست. در بارهای عمودی، نگهداری بار باید توسط ترمز مکانیکی مناسب انجام شود.
۲. روشهای توقف موتور
سه روش اصلی برای توقف موتور در نظر گرفته شده است. هر روش رفتار متفاوتی در خروجی درایو و حرکت مکانیکی موتور ایجاد میکند.
روش توقف | کد کاربری | شرح عملکرد | کاربرد پیشنهادی |
|---|---|---|---|
کاهش سرعت کنترلشده | 0 | فرکانس خروجی طبق زمان کاهش سرعت کم میشود تا موتور به آرامی متوقف شود. | بارهای عمومی، فن، پمپ و نوار نقاله سبک |
ترمز دیسی هنگام توقف | 1 | پس از کاهش سرعت تا فرکانس شروع ترمز، جریان دیسی برای مدت محدود به موتور اعمال میشود. | کاهش حرکت باقیمانده موتور در سرعت پایین |
توقف آزاد | 2 | خروجی درایو قطع میشود و موتور با اینرسی بار به صورت آزاد میایستد. | زمانی که توقف سریع لازم نیست یا کاهش سرعت باعث اضافهولتاژ میشود |
در تغییر جهت چرخش، توصیه میشود ابتدا موتور به شکل کنترلشده کند شود و سپس جهت جدید اعمال گردد. این رفتار از ضربه مکانیکی و جریان لحظهای زیاد جلوگیری میکند.
۳. انتخاب روش توقف با پارامتر کاربری
پارامتر F4 نوع توقف را مشخص میکند. مقدار این پارامتر باید با نیاز فرآیند، نوع بار و سطح ایمنی مورد انتظار هماهنگ باشد.
پارامتر | مقدار | نام حالت | اثر روی توقف |
|---|---|---|---|
F4 | 0 | توقف با کاهش سرعت | درایو خروجی را به صورت کنترلشده کاهش میدهد و سپس خروجی قطع میشود. |
F4 | 1 | ترمز دیسی هنگام توقف | در سرعت پایین، جریان دیسی برای توقف سریعتر و کاهش حرکت باقیمانده اعمال میشود. |
F4 | 2 | توقف آزاد | خروجی قطع میشود و موتور بدون کنترل الکتریکی متوقف میگردد. |
نکته تنظیم: برای بیشتر کاربردهای عمومی، ابتدا مقدار صفر برای F4 انتخاب شود. پس از بررسی رفتار بار، در صورت نیاز به توقف دقیقتر در سرعت پایین، مقدار یک قابل استفاده است.
۴. ترمز دیسی هنگام توقف
در این حالت، درایو ابتدا فرکانس خروجی را کاهش میدهد. وقتی فرکانس به مقدار تعیینشده برای شروع ترمز برسد، خروجی معمولی متوقف شده و پس از یک زمان انتظار کوتاه، جریان دیسی کنترلشده به موتور اعمال میشود.
مرحله | عنوان مرحله | پارامتر مرتبط | توضیح کاربری |
|---|---|---|---|
۱ | کاهش سرعت تا نقطه شروع ترمز | F8 | ترمز دیسی فقط پس از رسیدن فرکانس خروجی به این مقدار آغاز میشود. |
۲ | زمان انتظار پیش از ترمز | F9 | در این مدت خروجی معمولی قطع است تا شرایط موتور برای تزریق جریان پایدارتر شود. |
۳ | اعمال جریان ترمز | F10 | این مقدار سطح جریان ترمز را نسبت به جریان نامی موتور تعیین میکند. |
۴ | مدت اعمال ترمز | F11 | پس از پایان این زمان، ترمز دیسی متوقف و خروجی درایو قطع میشود. |
افزایش سطح جریان، گشتاور ترمزی را بیشتر میکند؛ اما گرمای موتور نیز افزایش مییابد. افزایش زمان ترمز نیز باید با توجه به دمای موتور و تعداد توقفهای متوالی انجام شود.
احتیاط: تنظیم زیاد سطح جریان یا زمان اعمال ترمز میتواند باعث گرمشدن موتور شود. مقدارها را ابتدا پایین انتخاب کنید و سپس بر اساس تست عملی افزایش دهید.
۵. ترمز دیسی در شروع حرکت
ترمز دیسی در شروع حرکت زمانی استفاده میشود که پیش از شتابگیری، لازم است محور موتور از حرکت ناخواسته جلوگیری کند یا وضعیت موتور پایدارتر شود. در این حالت، ابتدا جریان دیسی به مدت محدود اعمال میشود و سپس شتابگیری آغاز میگردد.
پارامتر | نام فارسی | اثر تنظیم |
|---|---|---|
F12 | سطح جریان ترمز دیسی در شروع | مقدار جریان ترمز پیش از شروع شتابگیری را نسبت به جریان نامی موتور تعیین میکند. |
F13 | زمان ترمز دیسی در شروع | مدت اعمال ترمز قبل از آغاز شتابگیری را تعیین میکند. مقدار صفر یعنی این قابلیت غیرفعال است. |
این قابلیت برای کاربردهایی مفید است که ممکن است محور موتور پیش از راهاندازی کمی حرکت داشته باشد. با این حال، زمان زیاد یا جریان زیاد در شروع حرکت میتواند موجب گرمایش غیرضروری شود.
۶. پارامترهای قابل تنظیم
جدول زیر پارامترهای اصلی مرتبط با روش توقف و ترمز دیسی را نشان میدهد. مقدارهای پیشنهادی فقط برای شروع آزمایش هستند و باید بر اساس بار واقعی تنظیم شوند.
پارامتر | نام فارسی | واحد | بازه قابل تنظیم | توضیح |
|---|---|---|---|---|
F4 | انتخاب روش توقف | بدون واحد | 0 تا 2 | صفر: کاهش سرعت؛ یک: ترمز دیسی؛ دو: توقف آزاد |
F8 | فرکانس شروع ترمز دیسی | هرتز | F23 تا 60 Hz | ترمز دیسی پس از کاهش سرعت تا این فرکانس آغاز میشود. |
F9 | زمان انتظار ترمز دیسی | ثانیه | 0 تا 60 s | زمان تأخیر بین رسیدن به فرکانس شروع و اعمال جریان ترمز است. |
F10 | سطح جریان ترمز هنگام توقف | درصد | 0 تا 200% | سطح جریان ترمز هنگام توقف را نسبت به جریان نامی موتور تعیین میکند. |
F11 | زمان ترمز هنگام توقف | ثانیه | 0 تا 60 s | مدت اعمال جریان ترمز پس از زمان انتظار است. |
F12 | سطح جریان ترمز در شروع | درصد | 0 تا 200% | سطح جریان ترمز قبل از شروع شتابگیری را تعیین میکند. |
F13 | زمان ترمز در شروع | ثانیه | 0 تا 60 s | مدت اعمال ترمز پیش از شتابگیری است؛ مقدار صفر یعنی غیرفعال. |
H33 | جریان نامی موتور | آمپر | 0.5 تا 76.0 A | مبنای محاسبه سطح جریان ترمز است. |
پیشنهاد عملی: در اولین راهاندازی، مقدار سطح جریان ترمز را کم انتخاب کنید. سپس با کنترل دمای موتور، زمان توقف و صدای موتور، مقدار را به تدریج اصلاح کنید.
۷. نمودارهای عملکرد
نمودارهای زیر منطق عملکرد را به صورت گرافیکی نشان میدهند. این نمودارها برای توضیح ترتیب عملکرد هستند و مقیاس زمانی دقیق ندارند.
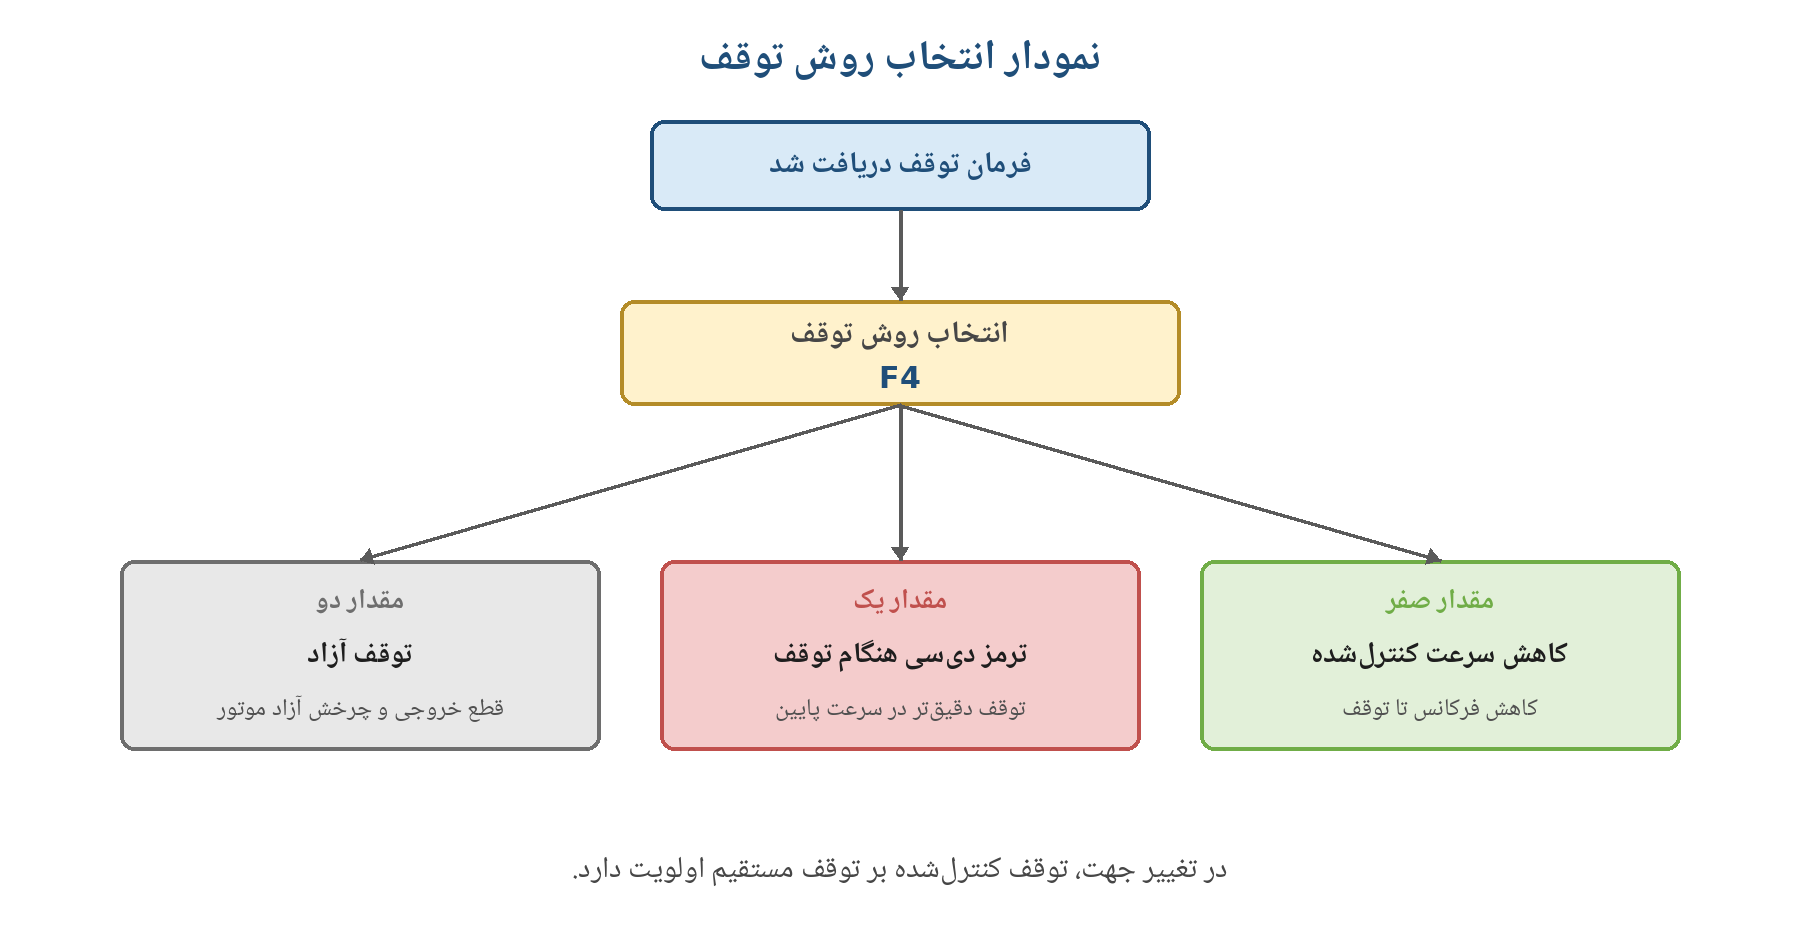
نمودار-۱ انتخاب روش توقف با پارامتر F4
در این نمودار، مسیر کلی انتخاب روش توقف دیده میشود. مقدار صفر برای کاهش سرعت، مقدار یک برای ترمز دیسی و مقدار دو برای توقف آزاد استفاده میشود.
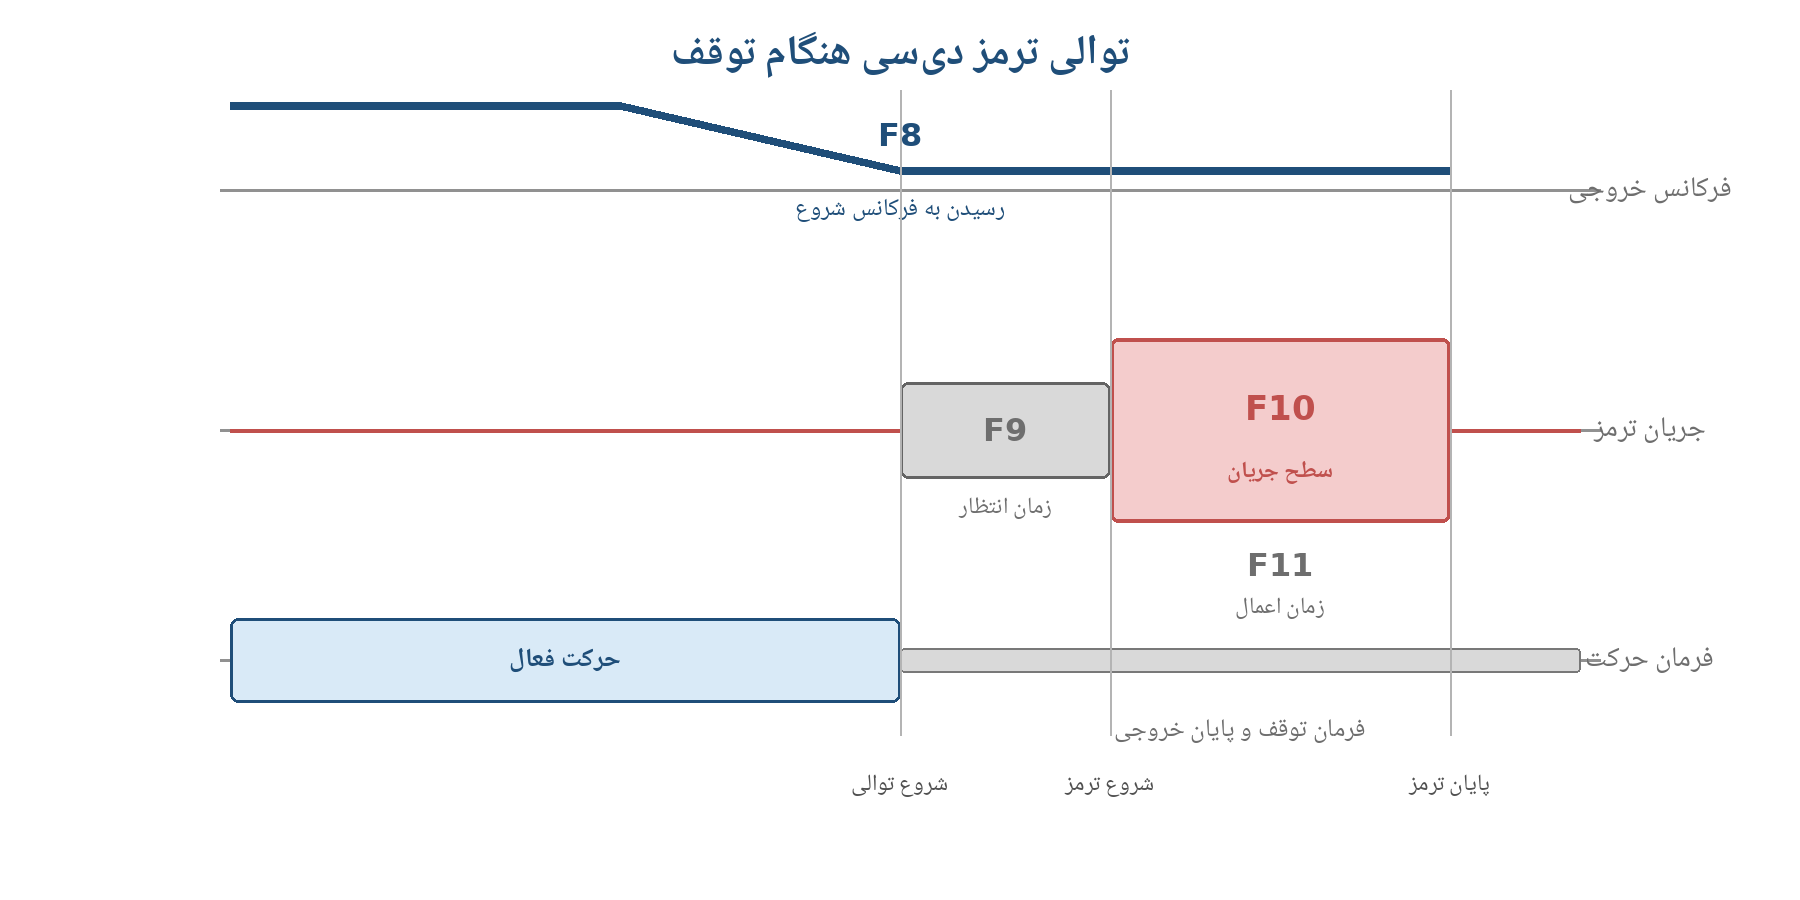
نمودار-۲ توالی ترمز دیسی هنگام توقف
پس از رسیدن به فرکانس شروع، زمان انتظار سپری میشود و سپس جریان ترمز برای مدت تعیینشده اعمال میگردد.
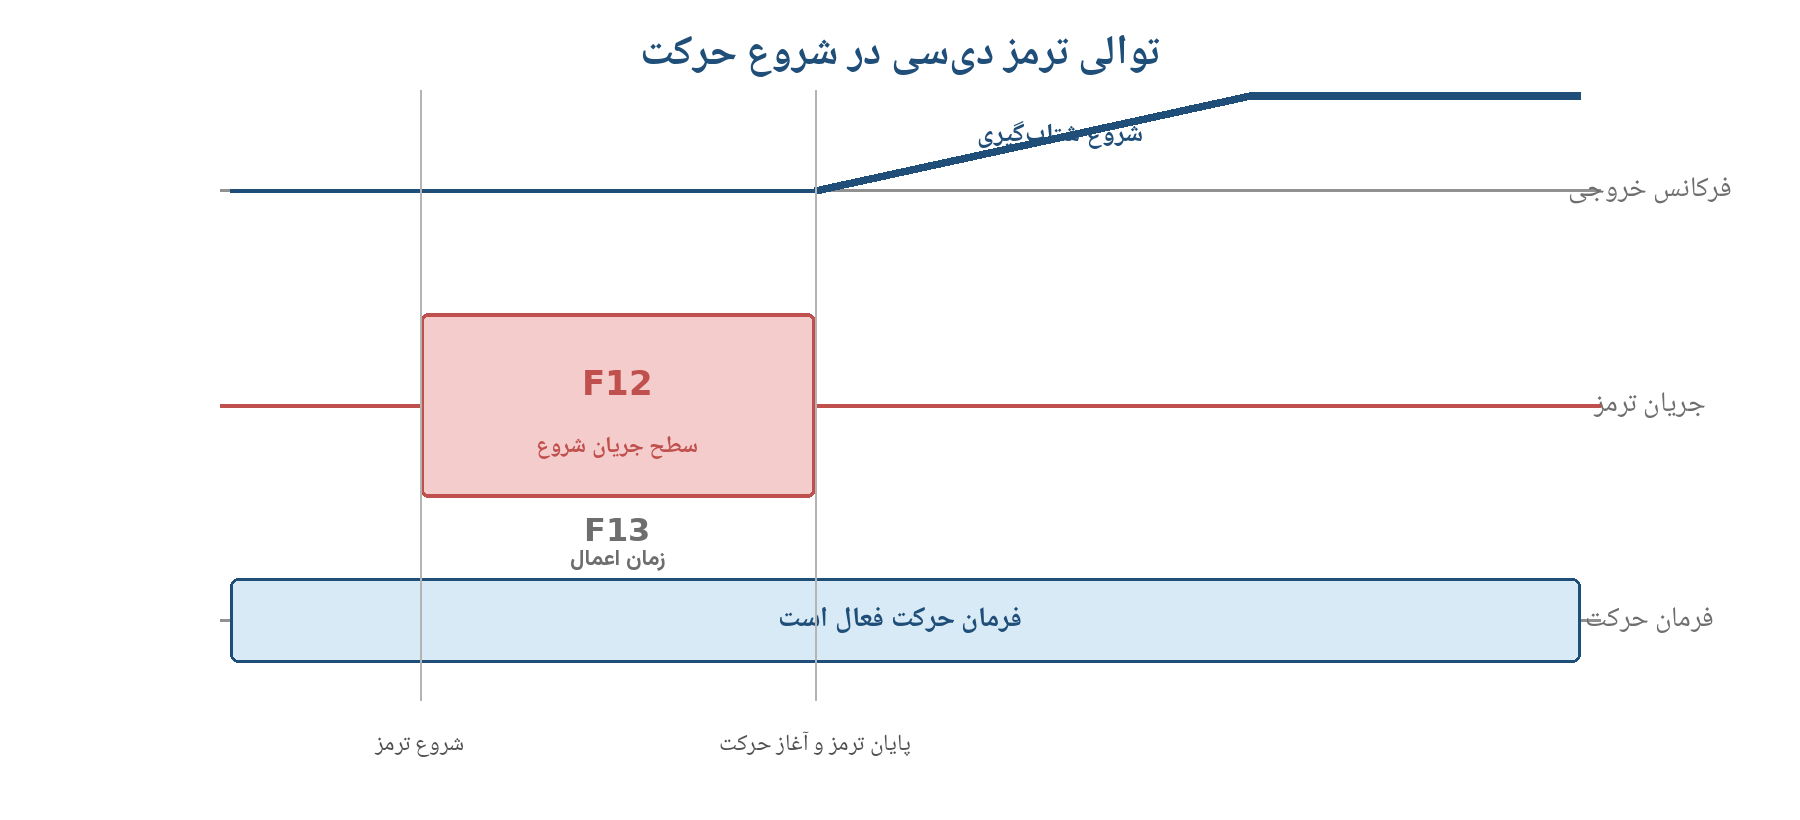
نمودار-۳ توالی ترمز دیسی در شروع حرکت
در این حالت، ترمز دیسی قبل از شتابگیری اعمال میشود و پس از پایان زمان تنظیمشده، افزایش فرکانس آغاز میگردد.
۸. روش تنظیم اولیه
برای جلوگیری از خطای راهاندازی، ابتدا تنظیمات پایه موتور کامل شود. سپس روش توقف انتخاب و پارامترهای ترمز با مقدار کم آزمایش شوند.
مرحله | اقدام | مقدار پیشنهادی | توضیح |
|---|---|---|---|
۱ | بررسی نوع و جریان موتور | مطابق پلاک موتور | جریان نامی موتور باید صحیح وارد شود. |
۲ | انتخاب روش توقف | کاهش سرعت | ابتدا روش سادهتر انتخاب و رفتار بار بررسی شود. |
۳ | فعالسازی ترمز دیسی هنگام توقف | در صورت نیاز | در کاربردهایی که توقف دقیقتر لازم است، روش ترمز دیسی انتخاب شود. |
۴ | تنظیم فرکانس شروع ترمز | ۳ تا ۵ هرتز | مقدار خیلی زیاد میتواند جریان لحظهای را افزایش دهد. |
۵ | تنظیم زمان انتظار | ۰٫۱ تا ۰٫۵ ثانیه | برای پایداری بهتر قبل از اعمال جریان ترمز استفاده میشود. |
۶ | تنظیم سطح جریان و زمان ترمز | کم و تدریجی | با توجه به زمان توقف و دمای موتور اصلاح شود. |
۷ | تست بدون بار و سپس زیر بار | الزامی | جریان، صدا، لرزش و دمای موتور کنترل شود. |
۹. محدودیتها و نکات ایمنی
• در بارهای عمودی و کاربردهای ایمنی، ترمز دیسی نباید به عنوان ترمز نگهدارنده اصلی استفاده شود.
• برای توقفهای پیاپی، گرمایش موتور باید بررسی شود. جریان دیسی حتی در سرعت صفر نیز تلفات حرارتی ایجاد میکند.
• اگر فرکانس شروع ترمز خیلی بالا تنظیم شود، احتمال جریان ضربهای یا لرزش مکانیکی بیشتر میشود.
• اگر زمان انتظار خیلی کم باشد، شروع ترمز ممکن است با ناپایداری جریان همراه شود.
• توقف آزاد فقط زمانی مناسب است که چرخش آزاد موتور از نظر فرآیند مجاز باشد.
• در بارهای اینرسی بالا، استفاده از زمان کاهش سرعت مناسب یا مدار ترمز دینامیکی باید بررسی شود.
• پس از تغییر هر پارامتر، عملکرد ابتدا با بار سبک و سپس در شرایط واقعی آزمایش شود.
۱۰. عیبیابی و پیشنهادهای راهاندازی سریع
جدول عیبیابی
نشانه | علتهای محتمل | اقدام پیشنهادی |
|---|---|---|
زمان توقف زیاد است | سطح جریان کم است، زمان ترمز کوتاه است یا اینرسی بار زیاد است. | سطح جریان و زمان ترمز را به تدریج افزایش دهید و دمای موتور را کنترل کنید. |
در شروع ترمز جریان زیاد میشود | فرکانس شروع زیاد، زمان انتظار کم یا سطح جریان زیاد است. | فرکانس شروع و سطح جریان را کاهش دهید و زمان انتظار را کمی افزایش دهید. |
موتور در توقفهای متوالی گرم میشود | زمان یا سطح جریان ترمز زیاد است. | زمان ترمز را کاهش دهید یا فاصله بین توقفها را بیشتر کنید. |
ترمز دیسی در شروع حرکت اثر کافی ندارد | زمان یا سطح جریان شروع کم است. | سطح جریان و زمان شروع را با مقدار کم و تدریجی افزایش دهید. |
موتور پس از توقف آزادانه میچرخد | روش توقف آزاد انتخاب شده یا خروجی زود قطع میشود. | برای توقف کنترلشده، روش کاهش سرعت یا ترمز دیسی را انتخاب کنید. |
تنظیم سریع پیشنهادی
• برای توقف عمومی، مقدار پارامتر F4 را روی روش کاهش سرعت قرار دهید و زمان کاهش سرعت را متناسب با بار تنظیم کنید.
• برای توقف دقیقتر در سرعت پایین، روش ترمز دیسی را انتخاب کنید و مقدارهای F8، F9، F10 و F11 را از مقادیر کم شروع کنید.
• برای جلوگیری از حرکت اولیه محور، زمان F13 را غیرصفر انتخاب کنید و سطح جریان F12 را تدریجی افزایش دهید.
• برای بارهای سنگین یا اینرسی بالا، کاهش سرعت و ظرفیت دفع انرژی سیستم باید جداگانه بررسی شود.
۹. جلوگیری از استال
۱. معرفی کلی
قابلیت جلوگیری از استال یک عملکرد کمکی در درایو است که برای پایدار نگه داشتن موتور در زمان شتابگیری و کاهش سرعت استفاده میشود. در بسیاری از کاربردهای صنعتی، اگر بار مکانیکی سنگین باشد یا زمان شتاب بیش از حد کوتاه انتخاب شود، جریان موتور در هنگام شتابگیری افزایش مییابد. در چنین شرایطی درایو میتواند قبل از رسیدن به خطای اضافهجریان، روند افزایش فرکانس را موقتاً متوقف کند تا جریان موتور کاهش یابد و سپس شتابگیری ادامه پیدا کند.
در زمان کاهش سرعت نیز ممکن است انرژی برگشتی از موتور، باعث بالا رفتن ولتاژ باس دیسی شود. اگر این ولتاژ بیش از حد بالا برود، امکان ایجاد خطای اضافهولتاژ وجود دارد. در این حالت، قابلیت جلوگیری از استال میتواند روند کاهش فرکانس را موقتاً نگه دارد تا ولتاژ باس به محدوده ایمن برگردد.
این قابلیت جایگزین حفاظتهای اصلی اضافهجریان، اضافهبار یا اضافهولتاژ نیست. هدف آن جلوگیری از رسیدن سیستم به شرایط خطا و کمک به ادامه کار پایدار درایو است.
۲. جلوگیری از استال چیست و چه کاری انجام میدهد؟
استال در این راهنما به وضعیتی گفته میشود که موتور به دلیل بار سنگین، شتابگیری بسیار سریع، یا انرژی برگشتی در زمان کاهش سرعت، از حالت کار پایدار خارج میشود. در این وضعیت جریان موتور یا ولتاژ باس دیسی به محدودهای نزدیک میشود که میتواند باعث توقف درایو یا خطا شود.
در هنگام شتابگیری، درایو جریان موتور را با حد تنظیمشده مقایسه میکند. اگر جریان از حد مجاز عبور کند، افزایش فرکانس خروجی موقتاً متوقف میشود. پس از کاهش جریان به محدوده مناسب، شتابگیری دوباره ادامه مییابد.
در هنگام کاهش سرعت، درایو ولتاژ باس دیسی را بررسی میکند. اگر ولتاژ از حد تنظیمشده بالاتر رود، کاهش فرکانس متوقف یا کند میشود. پس از بازگشت ولتاژ به محدوده مجاز، کاهش سرعت ادامه مییابد.
جدول (1)
وضعیت | رفتار درایو | هدف |
|---|---|---|
شتابگیری با بار سنگین | توقف موقت افزایش فرکانس در صورت بالا بودن جریان | جلوگیری از خطای اضافهجریان |
کاهش سرعت با بار اینرسیدار | توقف موقت کاهش فرکانس در صورت بالا بودن ولتاژ باس | جلوگیری از خطای اضافهولتاژ |
بازگشت به محدوده ایمن | ادامه شتابگیری یا کاهش سرعت | حفظ حرکت نرم و پایدار موتور |
۳. کاربردهای پیشنهادی
این قابلیت برای کاربردهایی مناسب است که در آنها بار مکانیکی میتواند باعث افزایش جریان در زمان شتابگیری یا افزایش ولتاژ باس در زمان کاهش سرعت شود. انتخاب درست زمان شتاب، زمان کاهش سرعت و حدود حفاظتی باعث عملکرد بهتر این قابلیت میشود.
جدول (2)
محل استفاده (کاربرد) | دلیل مناسب بودن | نکته راهاندازی |
|---|---|---|
نوار نقاله و بالابر سبک | در شروع حرکت ممکن است جریان موتور افزایش یابد | زمان شتاب را خیلی کوتاه انتخاب نکنید. |
فن و بلوئر | اینرسی بالا میتواند کاهش سرعت را سخت کند | حد ولتاژ باس و زمان کاهش سرعت را بررسی کنید. |
سانتریفیوژ و بارهای اینرسیدار | انرژی برگشتی در کاهش سرعت زیاد است | در صورت نیاز زمان کاهش سرعت را افزایش دهید. |
میکسر و ماشینآلات عمومی | تغییر بار میتواند باعث افزایش جریان شود | حد جریان استال را متناسب با جریان نامی تنظیم کنید. |
اگر بار بسیار سبک است یا زمان شتاب و کاهش سرعت به اندازه کافی طولانی انتخاب شده است، فعال بودن این قابلیت ممکن است اثر قابل مشاهده زیادی نداشته باشد.
۴. تفاوت جلوگیری از استال با حفاظتهای خطا
حفاظتهای خطا معمولاً زمانی عمل میکنند که مقدار جریان، ولتاژ یا دما از حد مجاز عبور کرده باشد. در این حالت خروجی درایو قطع میشود و خطا نمایش داده میشود. اما جلوگیری از استال قبل از رسیدن به این شرایط عمل میکند و تلاش میکند با کنترل روند شتابگیری یا کاهش سرعت، از ایجاد خطا جلوگیری کند.
بنابراین این قابلیت یک عملکرد کنترلی پیشگیرانه است. اگر شرایط بار بسیار شدید باشد یا تنظیمات نامناسب انتخاب شوند، ممکن است با وجود فعال بودن آن، حفاظت اصلی درایو همچنان عمل کند.
جدول (3)
ویژگی | جلوگیری از استال | حفاظت خطا |
|---|---|---|
هدف | پیشگیری از رسیدن به وضعیت بحرانی | قطع خروجی پس از عبور از حد خطا |
رفتار درایو | نگه داشتن موقت شتاب یا کاهش سرعت | قطع خروجی و نمایش خطا |
زمان عملکرد | قبل از ایجاد خطا | بعد از تشخیص خطا |
اثر روی تولید | کمک به ادامه کار سیستم | توقف فرآیند تا رفع خطا |
مقایسه نموداری رفتار در شتاب و کاهش سرعت
نمودارهای زیر رفتار مفهومی قابلیت جلوگیری از استال را نشان میدهند. مقدارهای واقعی به مشخصات موتور، بار مکانیکی، ولتاژ ورودی، زمان شتاب، زمان کاهش سرعت و تنظیمات درایو بستگی دارد.
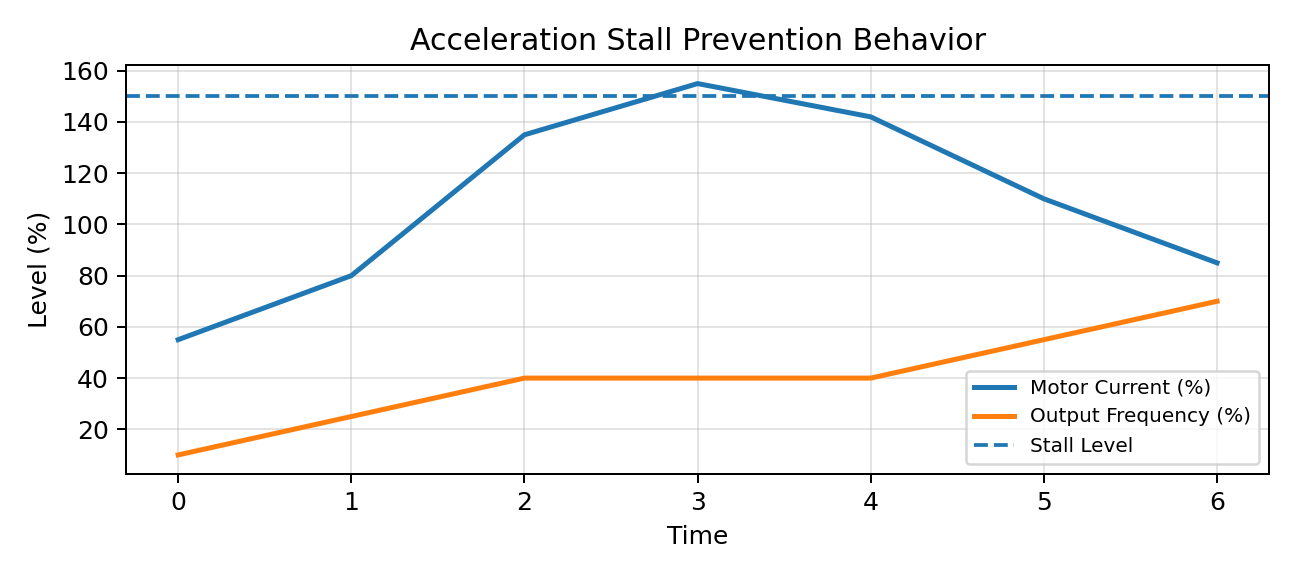
نمودار (1): رفتار مفهومی جلوگیری از استال در زمان شتابگیری
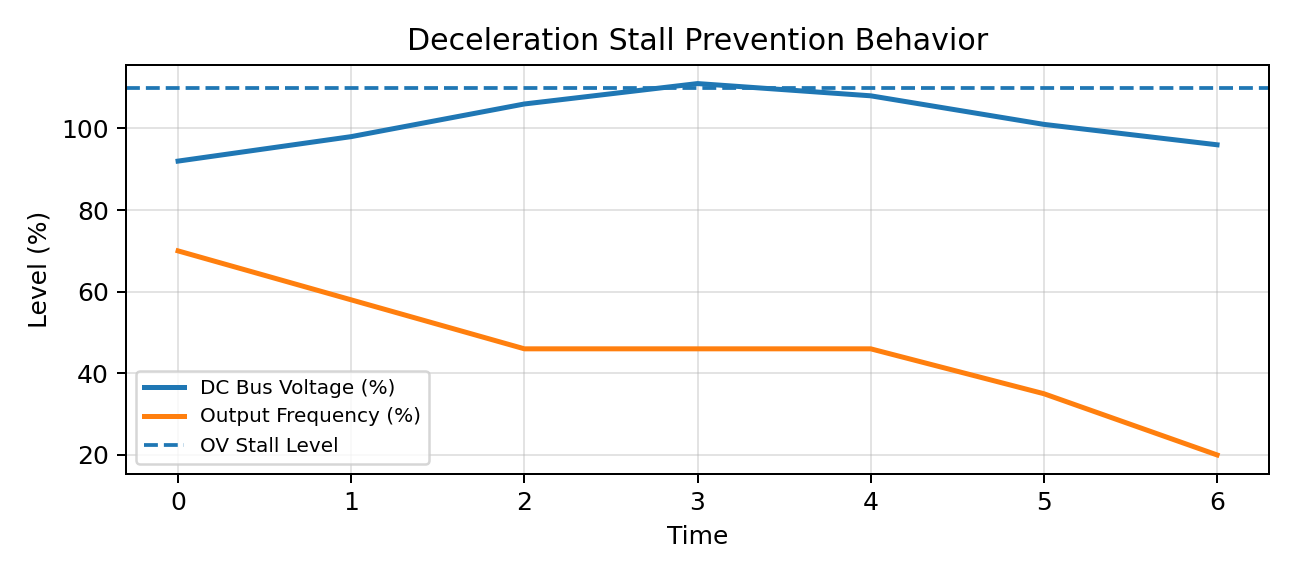
نمودار (2): رفتار مفهومی جلوگیری از اضافهولتاژ در زمان کاهش سرعت
۵. شرطهای اصلی قبل از استفاده
قبل از فعالسازی، مشخصات موتور و پارامترهای پایه باید بهدرستی تنظیم شوند. بهویژه جریان نامی موتور، زمان شتاب، زمان کاهش سرعت و سطح ولتاژ باس باید با کاربرد واقعی هماهنگ باشند.
جدول (4)
شرط | توضیح | اقدام پیشنهادی |
|---|---|---|
جریان نامی موتور | حد جریان استال بر اساس جریان نامی موتور تعیین میشود. | جریان نامی را مطابق پلاک موتور وارد کنید. |
زمان شتاب | زمان خیلی کوتاه باعث افزایش جریان در شروع حرکت میشود. | برای بار سنگین، زمان شتاب را افزایش دهید. |
زمان کاهش سرعت | زمان خیلی کوتاه میتواند ولتاژ باس را بالا ببرد. | برای بارهای اینرسیدار، زمان کاهش سرعت را افزایش دهید. |
وضعیت بار | بار گیرکرده یا مکانیکی نامناسب باعث تکرار عملکرد استال میشود. | بار مکانیکی و مسیر حرکت را بررسی کنید. |
ولتاژ ورودی | نوسان ولتاژ میتواند تنظیمات کاهش سرعت را تحت تأثیر قرار دهد. | ولتاژ شبکه و باس دیسی را در مانیتور بررسی کنید. |
۶. پارامترهای مهم و اثر هرکدام
پارامترهای اصلی این قابلیت در گروه F قرار دارند. مقدارهای پیشفرض زیر مطابق تنظیمات فعلی درایو برای شروع تست اولیه در نظر گرفته شدهاند و باید متناسب با موتور و بار اصلاح شوند.
جدول (5)
پارامتر | نام نمایشی | محدوده | پیشفرض پیشنهادی | توضیح |
|---|---|---|---|---|
F59 | Acceleration Stall Prevention | ۰ تا ۱ | 1 | فعال یا غیرفعال کردن جلوگیری از استال در شتابگیری. تداوم پیوسته این وضعیت به مدت 10 ثانیه موجب StL میشود. در نسخه بررسیشده، غیرفعالکردن F59 پس از قطع و وصل برق بهدرستی بازیابی نمیشود؛ پس از برقدارکردن دوباره وضعیت بررسی شود. |
F60 | Stall Prevention Level | 2۰ تا ۲۰۰% | ۱۵۰ درصد | حد جریان مجاز در زمان شتابگیری، بر اساس درصد جریان نامی موتور |
F61 | Deceleration Stall Prevention | ۰ تا ۱ | 1 | فعال یا غیرفعال کردن جلوگیری از اضافهولتاژ در زمان کاهش سرعت |
F62 | DC Bus Stall Level | مطابق کلاس ورودی درایو (تکفاز یا سه فاز) | ۳۷۰ یا ۷۷۰ | حد ولتاژ باس برای توقف موقت کاهش سرعت |
H33 | Motor Rated Current | مطابق پلاک موتور | - | مبنای محاسبه حد جریان شتابگیری |
ACC | Acceleration Time | مطابق کاربرد | ۵ ثانیه | زمان شتاب؛ مقدار خیلی کم میتواند باعث عملکرد مکرر استال شود. |
dEC | Deceleration Time | مطابق کاربرد | ۵ ثانیه | زمان کاهش سرعت؛ مقدار خیلی کم میتواند باعث افزایش ولتاژ باس شود. |
درایو در مقدارهای پیشفرض، جلوگیری از استال در شتاب و کاهش سرعت را فعال میکند و حد جریان شتابگیری را حدود ۱۵۰ درصد جریان نامی موتور در نظر میگیرد. مقدار مرجع ولتاژ باس نیز بسته به کلاس ورودی درایو متفاوت است.
۷. فعالسازی و تنظیم اولیه
برای استفاده اولیه، ابتدا نوع موتور، جریان نامی موتور و زمانهای شتاب و کاهش سرعت را تنظیم کنید. سپس پارامترهای جلوگیری از استال را فعال کنید و اولین تست را با بار سبک انجام دهید.
جدول (6)
مرحله | عملیات | مقدار پیشنهادی اولیه |
|---|---|---|
1 | تنظیم نوع موتور و مشخصات پلاک | مطابق موتور نصبشده |
2 | تنظیم جریان نامی موتور | مطابق پلاک موتور |
3 | تنظیم زمان شتاب | متناسب با بار؛ برای شروع خیلی کوتاه نباشد |
4 | فعالسازی جلوگیری از استال در شتاب | F59 = 1 |
5 | تنظیم حد جریان شتابگیری | F60 = 150% |
6 | فعالسازی جلوگیری از استال در کاهش سرعت | F61 = 1 |
7 | تنظیم حد ولتاژ باس | مطابق کلاس ورودی درایو |
8 | تست اولیه | بدون بار یا با بار سبک |
۸. نکات تنظیم و بهرهبرداری
اگر در زمان شروع حرکت، شتابگیری متوقف میشود یا زمان رسیدن به فرکانس هدف طولانی است، ابتدا جریان موتور و مقدار پارامتر F60 را بررسی کنید. مقدار خیلی پایین F60 باعث حساسیت زیاد میشود و مقدار خیلی بالا ممکن است قبل از مداخله، جریان را بیش از حد افزایش دهد.
اگر در زمان کاهش سرعت خطای اضافهولتاژ رخ میدهد، مقدار پارامتر F62 و زمان کاهش سرعت را بررسی کنید. برای بارهای اینرسیدار، معمولاً افزایش زمان کاهش سرعت یا استفاده از مقاومت ترمز میتواند لازم باشد.
جدول (7)
علامت مشاهدهشده | علت محتمل | اقدام پیشنهادی |
|---|---|---|
شتابگیری کند یا مکثهای مکرر | حد جریان پایین یا بار سنگین | پارامتر F60 را بررسی و در صورت نیاز افزایش دهید. |
خطای اضافهجریان در شروع | زمان شتاب خیلی کوتاه یا بار گیرکرده | زمان شتاب و وضعیت مکانیکی بار را بررسی کنید. |
خطای اضافهولتاژ هنگام توقف | زمان کاهش سرعت کوتاه یا اینرسی بالا | زمان کاهش سرعت را افزایش دهید یا پارامتر F62 را بررسی کنید. |
توقف طولانی در کاهش سرعت | ولتاژ باس نزدیک حد تنظیمشده باقی میماند | بار اینرسیدار و نیاز به ترمز مقاومتی را بررسی کنید. |
تغییر محسوس سرعت زیر بار | مداخله مکرر جلوگیری از استال | تنظیم بار، زمان شتاب و حد جریان را بازبینی کنید. |
۹. راهاندازی سریع
برای تست اولیه محافظهکارانه، مراحل زیر پیشنهاد میشود.
جدول (8)
ردیف | تنظیم | مقدار پیشنهادی |
|---|---|---|
1 | نوع موتور | مطابق موتور نصبشده |
2 | جریان نامی موتور | مطابق پلاک موتور |
3 | زمان شتاب | برای بار سنگین کوتاه انتخاب نشود |
4 | زمان کاهش سرعت | برای بار اینرسیدار کوتاه انتخاب نشود |
5 | F59 | 1 |
6 | F60 | ۱۵۰ درصد برای شروع تست، سپس بر اساس جریان واقعی اصلاح شود |
7 | F61 | 1 |
8 | F62 | مطابق کلاس ورودی درایو |
9 | تست اولیه | بدون بار یا با بار سبک |
پس از موفقیت در تست اولیه، مقدار پارامترهای F60 و F62 و زمانهای شتاب و کاهش سرعت را با توجه به جریان واقعی، ولتاژ باس و رفتار مکانیکی بار تنظیم کنید.
تکمیل راهنما: هماهنگی هشدار، حفاظت اضافهبار و خروجی وضعیت
هشدار اضافهبار و قطع اضافهبار دو مرحله مستقل هستند. سطح هشدار F54 و سطح قطع F57 هر دو درصدی از جریان نامی موتور در H33 هستند؛ بنابراین ابتدا H33 باید با پلاک موتور تطبیق داده شود. هشدار پس از تداوم جریان بالاتر از F54 برای مدت F55 ایجاد میشود و بهتنهایی خروجی موتور را قطع نمیکند. پس از کاهش جریان به زیر آستانه، رفع هشدار نیز به تأخیر F55 نیاز دارد.
برای انتقال هشدار به مدار فرمان، خروجی ترانزیستوری با I54 یا خروجی رله با I55 روی عملکرد 5 تنظیم میشود؛ استفاده از رله به وجود سختافزار آن در مدل دستگاه وابسته است. برای نمونه، میتوان یک خروجی را به اعلام کارکرد با عملکرد 12 و خروجی موجود دیگر را به هشدار اضافهبار اختصاص داد. سیمبندی و ظرفیت الکتریکی خروجی باید مطابق بخش نصب باشد.
با F56 = 1، اگر جریان برای مدت F58 از سطح F57 بیشتر بماند، درایو با خطای OLt خروجی را قطع میکند. برای ایجاد فرصت واکنش اپراتور، سطح و زمان هشدار را متناسب با بار و پیش از سطح قطع انتخاب کنید؛ مقادیر عددی مناسب به موتور و فرآیند وابستهاند. حفاظت زمانمعکوس خود درایو، اضافهجریان و سایر حفاظتهای سختافزاری مستقل باقی میمانند. افزایش آستانهها نباید جای رفع گیر مکانیکی، اضافهبار یا انتخاب نادرست توان را بگیرد.
۱۰. تنظیمکننده خودکار ولتاژ خروجی
۱. معرفی کلی
قابلیت تنظیمکننده خودکار ولتاژ خروجی برای کاهش اثر تغییرات ولتاژ ورودی و تغییرات ولتاژ دیسی باس روی ولتاژ اعمالشده به موتور استفاده میشود. در حالت عادی، ولتاژ خروجی درایو بر اساس الگوی ولت بر فرکانس ساخته میشود؛ اما اگر ولتاژ ورودی کاهش یا افزایش پیدا کند، مقدار واقعی ولتاژ قابل اعمال به موتور نیز میتواند تغییر کند.
این قابلیت با پایش ولتاژ دیسی باس، مقدار ولتاژ خروجی را اصلاح میکند تا ولتاژ موتور تا حد امکان نزدیکتر به مقدار مورد انتظار باقی بماند. نتیجه این کار، پایداری بهتر گشتاور، کاهش تغییرات ناخواسته جریان و یکنواختتر شدن عملکرد موتور در شرایط تغییر ولتاژ ورودی است.
این قابلیت جایگزین حفاظتهای افت ولتاژ، اضافه ولتاژ یا حفاظت اضافه جریان نیست. اگر ولتاژ ورودی خارج از محدوده مجاز باشد، درایو همچنان باید توسط حفاظتهای اصلی متوقف شود.
۲. تفاوت عملکرد با حالت خروجی معمولی
در حالت خروجی معمولی، ولتاژ موتور فقط بر اساس الگوی ولت بر فرکانس و فرمان فرکانس تعیین میشود. در این وضعیت، اگر ولتاژ دیسی باس تغییر کند، ولتاژ واقعی موتور نیز تغییر میکند. با فعال بودن تنظیمکننده خودکار ولتاژ، درایو تلاش میکند اثر این تغییر را کاهش دهد.
ویژگی | حالت خروجی معمولی | حالت تنظیم خودکار ولتاژ |
|---|---|---|
مبنای ولتاژ خروجی | الگوی ولت بر فرکانس | الگوی ولت بر فرکانس همراه با اصلاح ولتاژ |
اثر افت ولتاژ ورودی | ممکن است ولتاژ موتور کاهش یابد | تا حد مجاز جبران میشود |
اثر افزایش ولتاژ ورودی | ممکن است ولتاژ موتور افزایش یابد | از افزایش بیش از حد جلوگیری میشود |
پایداری جریان | وابستهتر به تغییرات ورودی است | در بسیاری از شرایط یکنواختتر است |
محدودیت | ساده و مستقیم است | توان جبران محدود است و جایگزین حفاظتها نیست |
۳. شرطهای اصلی قبل از استفاده
پیش از فعالسازی، پارامترهای پایه موتور و الگوی ولت بر فرکانس باید به درستی تنظیم شوند. تنظیم اشتباه فرکانس پایه، ولتاژ نامی یا نوع الگوی ولتاژ میتواند باعث شود جبران ولتاژ اثر مطلوب نداشته باشد.
شرط | توضیح | اقدام پیشنهادی |
|---|---|---|
نوع موتور | قابلیت برای موتور القایی در کنترل حلقهباز مناسب است. | نوع موتور و مد کنترل را بررسی کنید. |
ولتاژ نامی خروجی | حداکثر ولتاژ خروجی باید مطابق موتور باشد. | ولتاژ نامی را مطابق پلاک موتور تنظیم کنید. |
فرکانس پایه | الگوی ولتاژ بر اساس فرکانس پایه ساخته میشود. | فرکانس پایه موتور را صحیح وارد کنید. |
ولتاژ دیسی باس | جبران ولتاژ به اندازهگیری صحیح دیسی باس وابسته است. | وضعیت ورودی و خطاهای ولتاژ را بررسی کنید. |
ترمز دیسی | در زمان ترمز دیسی، رفتار ولتاژ خروجی متفاوت است. | هنگام ترمز دیسی انتظار جبران عادی نداشته باشید. |
۴. پارامترهای مهم و اثر هرکدام
پارامتر اصلی فعالسازی این قابلیت در گروه پارامترهای عملکردی قرار دارد. علاوه بر آن، تنظیمات مربوط به ولتاژ نامی، فرکانس پایه و الگوی ولت بر فرکانس روی نتیجه عملکرد اثر مستقیم دارند.
پارامتر | نام نمایشی | محدوده | پیشفرض پیشنهادی | توضیح |
|---|---|---|---|---|
F41 | Automatic Voltage Regulation | 0 تا 1 | 1 | فعال یا غیرفعال کردن تنظیم خودکار ولتاژ خروجی |
F39 | Output Voltage Level | 40 تا 100 درصد | 100 درصد | تعیین سطح ولتاژ خروجی نسبت به ولتاژ نامی |
F22 | Base Frequency | 30 تا 600 هرتز | مطابق موتور | فرکانس پایه برای شکلگیری منحنی ولت بر فرکانس |
F30 | V/F Pattern | 0 تا 2 | 0 | انتخاب الگوی ولتاژ نسبت به فرکانس |
H33 | Motor Rated Current | مطابق ظرفیت درایو | مطابق پلاک موتور | مرجع بررسی جریان موتور در بهرهبرداری |
جدول زیر حالتهای پارامتر فعالسازی را نشان میدهد.
مقدار F41 | حالت | شرح عملکرد |
|---|---|---|
0 | غیرفعال | ولتاژ خروجی بدون اصلاح خودکار بر اساس تغییرات دیسی باس اعمال میشود. |
1 | فعال | درایو تلاش میکند ولتاژ خروجی را نسبت به تغییرات محدود ولتاژ دیسی باس اصلاح کند. |
۵. فعالسازی و تنظیم اولیه
برای فعالسازی اولیه، ابتدا تنظیمات اصلی موتور و الگوی ولت بر فرکانس را کامل کنید. سپس قابلیت تنظیم خودکار ولتاژ خروجی را فعال کرده و عملکرد موتور را در بیباری و سپس زیر بار بررسی کنید.
مرحله | عملیات | مقدار پیشنهادی اولیه |
|---|---|---|
1 | تنظیم نوع موتور | موتور القایی |
2 | انتخاب مد کنترل | H40 = 0 |
3 | فعالسازی تنظیم خودکار ولتاژ | F41 = 1 |
4 | تست بیباری | بررسی جریان و صدای موتور |
5 | تست زیر بار | بررسی جریان، گشتاور و خطاها |
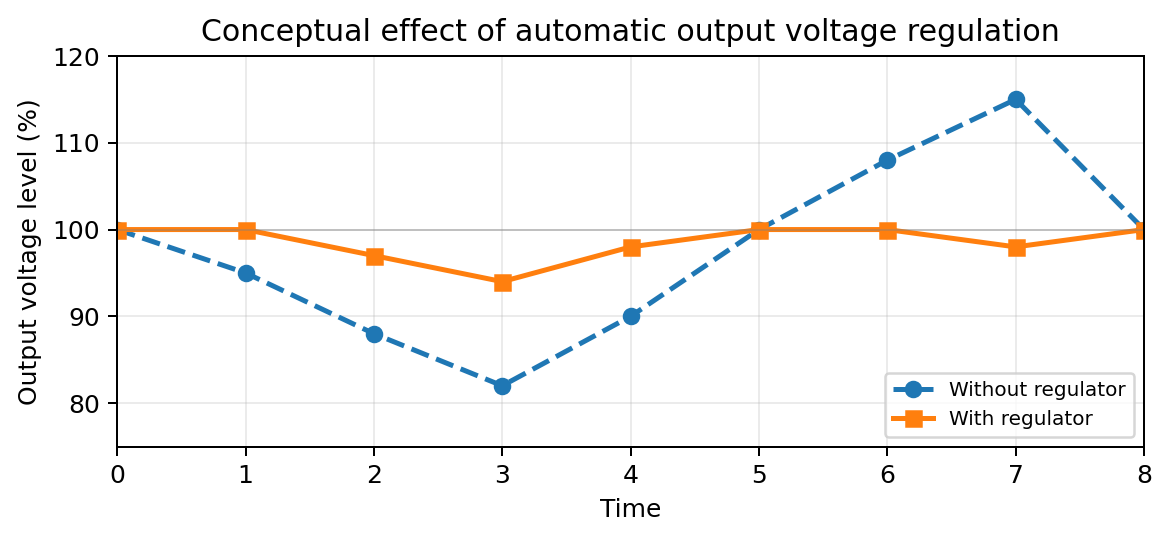
نمودار1- اثر فانکشن AVR بر روی پایداری ولتاژ خروجی درایو
۶. محدودیتها و نکات ایمنی
• این قابلیت جایگزین حفاظتهای اصلی درایو نیست و در شرایط خطای ولتاژ یا اضافه جریان، حفاظتها باید فعال بمانند.
• در صورتی که ولتاژ ورودی کمتر از حد مجاز باشد، امکان تولید ولتاژ نامی کامل در خروجی وجود ندارد.
• برای موتورهای حساس یا بارهای سنگین، تنظیمات ابتدا با بار سبک آزمایش شود.
• اگر از ترمز دیسی، تست موتور یا مدهای کنترلی خاص استفاده میشود، رفتار ولتاژ خروجی باید جداگانه بررسی شود.
• در صورت استفاده از کابل موتور بسیار بلند، جریان نشتی و اثرات خازنی کابل نیز باید در نظر گرفته شود.
۷. راهاندازی سریع
برای تست اولیه محافظهکارانه، مراحل زیر پیشنهاد میشود:
ردیف | تنظیم | مقدار پیشنهادی |
|---|---|---|
1 | نوع موتور | موتور القایی |
2 | مد کنترل | V/F,H40 = 0 |
3 | ولتاژ نامی خروجی | مطابق پلاک موتور |
4 | فرکانس پایه | مطابق پلاک موتور |
5 | F41 | 1 |
6 | تست اولیه | بدون بار یا با بار سبک |
7 | بهرهبرداری نهایی | پس از بررسی جریان و ولتاژ موتور |
پس از موفقیت در تست اولیه، عملکرد موتور را در شرایط واقعی بار و در تغییرات محدود ولتاژ ورودی بررسی کنید. در صورت مشاهده جریان غیرعادی، صدای غیرمعمول یا خطای ولتاژ، ابتدا تنظیمات پایه موتور و وضعیت برق ورودی را اصلاح کنید.
۱۱. صرفهجویی انرژی در مد V/F
۱. معرفی کلی
قابلیت Energy Saving یا صرفهجویی انرژی، یک قابلیت کمکی در مد V/F است که برای کاهش مصرف انرژی موتور در شرایط بار سبک استفاده میشود. در بسیاری از کاربردهای صنعتی مانند فن، پمپ و نوار نقاله سبک، موتور همیشه با بار کامل کار نمیکند. در این حالت اگر ولتاژ خروجی مانند حالت بار کامل باقی بماند، بخشی از انرژی صرف جریان بیباری، تلفات آهنی و گرم شدن موتور میشود.
در این قابلیت، درایو پس از محاسبه ولتاژ پایه V/F، جریان واقعی موتور را بررسی میکند. اگر جریان موتور کمتر از جریان نامی باشد، ولتاژ خروجی به صورت کنترلشده کاهش داده میشود. با افزایش بار و نزدیک شدن جریان موتور به جریان نامی، ولتاژ خروجی دوباره به مقدار عادی V/F نزدیک میشود تا گشتاور موتور حفظ شود.
۲. Energy Saving چیست؟
در حالت V/F معمولی، ولتاژ خروجی فقط بر اساس فرکانس و منحنی V/F تعیین میشود. اما در حالت صرفهجویی انرژی یا Energy Saving، درایو علاوه بر فرکانس، مقدار جریان بار موتور را نیز در نظر میگیرد. هرچه بار موتور سبکتر باشد، مقدار کاهش ولتاژ بیشتر است و هرچه بار به مقدار نامی نزدیکتر شود، اثر صرفهجویی کمتر میشود.
جدول (1)
وضعیت بار موتور | رفتار درایو | نتیجه مورد انتظار |
|---|---|---|
بار سبک یا بیباری | کاهش ولتاژ خروجی | کاهش جریان بیباری و تلفات موتور |
بار متوسط | کاهش محدود ولتاژ | صرفهجویی انرژی بدون افت محسوس گشتاور |
نزدیک بار نامی | بازگشت ولتاژ به مقدار عادی | حفظ توان و گشتاور موتور |
بار سنگین | عدم کاهش ولتاژ | اولویت با تأمین گشتاور موتور |
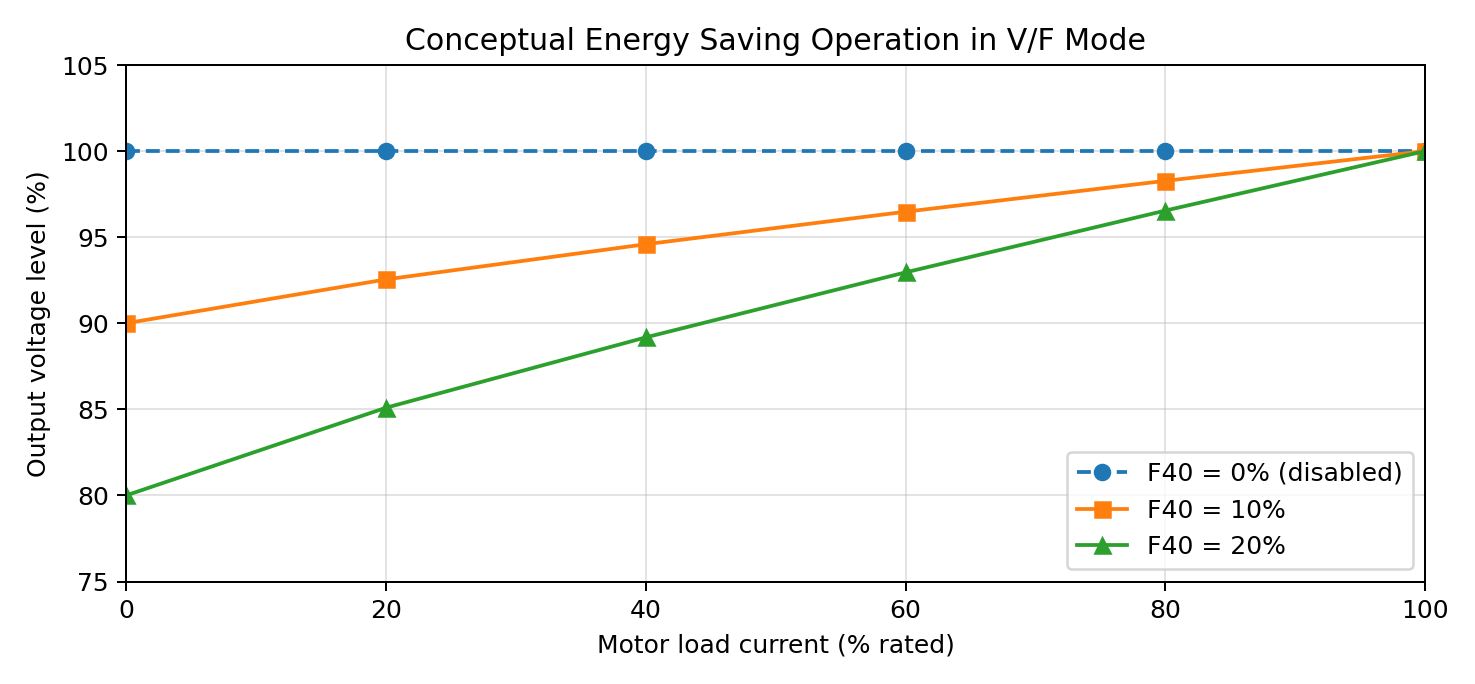
نمودار(۱): عملکرد مفهومی فانکشن Energy saving
۳. کاربردهای پیشنهادی
این قابلیت برای بارهایی مناسب است که در بخش زیادی از زمان کار، بار سبک یا متوسط دارند. در چنین کاربردهایی، کاهش ولتاژ میتواند باعث کاهش جریان، کاهش تلفات و در برخی موارد کاهش صدای موتور شود. برای بارهای سنگین یا بارهایی که به گشتاور ثابت نیاز دارند، این قابلیت باید با احتیاط استفاده شود.
جدول (2)
کاربرد | میزان مناسب بودن | نکته تنظیم |
|---|---|---|
فن و پمپ | زیاد | از مقدار کم F40 شروع شود و سپس در صورت پایداری افزایش یابد. |
نوار نقاله سبک | متوسط | در صورت افت گشتاور هنگام شروع حرکت، F40 کاهش یابد. |
بارهای گشتاور ثابت | کم | کاهش ولتاژ زیاد ممکن است باعث ضعف موتور شود. |
جرثقیل، بالابر، بار ضربهای | توصیه نمیشود | به دلیل نیاز به گشتاور مطمئن، بهتر است غیرفعال بماند. |
۴. شرطهای فعال شدن قابلیت
فعال بودن پارامتر Energy Saving به تنهایی کافی نیست. در منطق فعلی برنامه، این قابلیت فقط در شرایط مشخص وارد عمل میشود. بنابراین ممکن است F40 مقدار داشته باشد، اما در بعضی وضعیتها اثر آن در خروجی دیده نشود.
جدول (3)
شرط | وضعیت لازم | توضیح |
|---|---|---|
مد کنترل | H40 = 0 یا V/F | قابلیت فقط در مد V/F اعمال میشود. |
نوع موتور | موتور القایی سهفاز یا دوفاز | برای مدهای PMSM یا کنترل سنسورلس برداری اعمال نمیشود. |
Auto Tuning | غیرفعال | در زمان اتوتیونینگ، ولتاژ تست نباید تغییر کند. |
DC Brake | غیرفعال | در زمان ترمز DC، اولویت با توقف موتور است. |
F40 | بزرگتر از صفر | F40 صفر یعنی قابلیت غیرفعال است. |
جریان بار | کمتر از جریان نامی | در بار نامی، ولتاژ به حالت عادی برمیگردد. |
۵. پارامترهای مهم و اثر هرکدام
برای استفاده از جدول زیر، فقط وضعیت سه ورودی را با ردیف متناظر تطبیق دهید. نیازی به محاسبه دودویی نیست.
جدول (4)
پارامتر | نام کاربردی | اثر در Energy Saving |
|---|---|---|
H40 | انتخاب مد کنترل | برای استفاده از این قابلیت باید روی V/F تنظیم شود. |
H28 | نوع موتور | باید موتور القایی سهفاز یا دوفاز انتخاب شده باشد. |
F40 | سطح Energy Saving | صفر یعنی غیرفعال؛ مقدار بالاتر یعنی کاهش ولتاژ بیشتر در بار سبک. |
F22 | فرکانس نامی موتور | در محاسبه ولتاژ پایه V/F اثر دارد. |
F39 | سطح ولتاژ خروجی | مبنای ولتاژ خروجی قبل از اعمال Energy Saving است. |
F41 | AVR | پس از Energy Saving میتواند اثر تغییرات DC Bus را اصلاح کند. |
در منطق فعلی برنامه، پارامتر اصلی این قابلیت F40 است. مقدار پیشفرض F40 برابر صفر است؛ بنابراین قابلیت در تنظیمات کارخانه غیرفعال میباشد.
۶. روش تنظیم عملی F40
برای تنظیم F40، ابتدا موتور را در حالت V/F معمولی و با F40 = 0 تست کنید. پس از اطمینان از عملکرد صحیح موتور، مقدار F40 را به صورت مرحلهای افزایش دهید. پیشنهاد عملی این است که از مقدار ۱۰ درصد شروع شود و سپس با توجه به جریان، صدا، دما و رفتار بار تنظیم نهایی انجام گیرد.
جدول (5)
مشاهده اپراتور | اقدام پیشنهادی |
|---|---|
جریان بیباری زیاد است و بار سبک میباشد. | F40 کمی افزایش داده شود. |
موتور هنگام افزایش بار ضعیف میشود. | F40 کاهش داده شود. |
صدای موتور یا لرزش افزایش یافته است. | مقدار Energy Saving کاهش یابد و منحنی V/F بررسی شود. |
دمای موتور و جریان کاهش یافته و عملکرد پایدار است. | تنظیم فعلی مناسب است. |
۷. ارتباط با AVR، V/F و DC Brake
Energy Saving جایگزین کنترل V/F نیست؛ بلکه بعد از محاسبه ولتاژ پایه V/F، مقدار ولتاژ را در بارهای سبک اصلاح میکند. بنابراین اگر تنظیمات V/F، فرکانس نامی یا ولتاژ خروجی موتور درست نباشد، Energy Saving نیز نتیجه مناسبی نخواهد داشت.
جدول (6)
قابلیت مرتبط | ارتباط با Energy Saving |
|---|---|
V/F Pattern | ولتاژ پایه ابتدا از منحنی V/F گرفته میشود. |
Torque Boost | اگر Boost زیاد باشد، ممکن است اثر کاهش ولتاژ کمتر دیده شود. |
AVR | پس از Energy Saving، ولتاژ خروجی را نسبت به تغییرات DC Bus اصلاح میکند. |
DC Brake | در زمان ترمز DC، Energy Saving اعمال نمیشود. |
Auto Tuning | در زمان اتوتیونینگ، این قابلیت غیرفعال است. |
۸. نکات کاربردی و محدودیتها
این قابلیت برای کاهش مصرف انرژی در بار سبک است، نه برای افزایش گشتاور راهاندازی.
اگر کاربرد دارای تغییر بار ناگهانی است، مقدار F40 را کم انتخاب کنید.
در بارهای گشتاور ثابت، کاهش ولتاژ زیاد میتواند باعث افزایش لغزش و گرم شدن موتور شود.
پس از تغییر موتور، کابل، اتصال ستاره/مثلث یا تنظیمات V/F، مقدار F40 دوباره بررسی شود.
اگر با فعال شدن Energy Saving جریان یا دمای موتور بهتر نشد، مقدار F40 را بیدلیل افزایش ندهید.
۹. عیبیابی سریع
جدول (7)
علامت مشاهدهشده | علت احتمالی | اقدام پیشنهادی |
|---|---|---|
موتور ضعیف شده است. | F40 زیاد است یا بار سنگین است. | F40 کاهش یابد و زمان شتاب بررسی شود. |
صرفهجویی محسوس نیست. | بار نزدیک نامی است یا F40 کم است. | در بار سبک تست شود؛ در بار نامی انتظار کاهش زیاد وجود ندارد. |
جریان موتور نوسان دارد. | کاهش ولتاژ زیاد یا بار ناپایدار است. | F40 کاهش یابد و جریان فازها بررسی شود. |
موتور گرمتر شده است. | شار کم شده و لغزش افزایش یافته است. | F40 کاهش یابد یا قابلیت غیرفعال شود. |
با وجود F40 فعال، ولتاژ کم نمیشود. | یکی از شرطهای بخش ۴ برقرار نیست. | مد کنترل، Auto Tuning، DC Brake و جریان بار بررسی شود. |
۱۰. مطالعه و راهاندازی سریع
جدول (8)
ردیف | کار مورد نیاز | مقدار یا اقدام پیشنهادی |
|---|---|---|
۱ | انتخاب مد کنترل | H40 = 0 یا V/F |
۲ | انتخاب نوع موتور | موتور القایی سهفاز یا دوفاز |
۳ | تست اولیه | F40 = 0 و بررسی عملکرد عادی موتور |
۴ | فعال کردن قابلیت | F40 = 10%برای شروع |
۵ | افزایش مرحلهای | در صورت پایداری، مقدار به آرامی افزایش یابد. |
۶ | کنترل نهایی | جریان، دما، صدا و توان ورودی بررسی شود. |
قاعده عملی: هرچه بار سبکتر و یکنواختتر باشد، Energy Saving مؤثرتر است. هرچه بار سنگینتر یا ضربهایتر باشد، مقدار F40 باید کمتر انتخاب شود.
تکمیل راهنما: فرکانس حامل تطبیقی و مدیریت گرمای درایو
فرکانس حامل H39 نرخ سوئیچزنی بخش قدرت است و با فرکانس خروجی موتور تفاوت دارد. انتخاب آن بر صدای موتور، تلفات و دمای درایو اثر میگذارد. ابتدا مقدار کارخانه و تهویه صحیح مبنا قرار گیرد و پس از هر تغییر، جریان، صدا و دمای کار در بار واقعی بررسی شود.
در H38 = 0، فرکانس حامل ثابت است. در H38 = 1، در محدوده سرعت پایین، فرکانس حامل کاهش مییابد و پس از خروج از این محدوده به مقدار H39 برمیگردد. در H38 = 2، کاهش فرکانس حامل با افزایش دمای هیتسینک انجام میشود. در برنامه بررسیشده، کاهش حرارتی از حدود 45 درجه سلسیوس آغاز میشود، در 75 درجه به حداقل 2 کیلوهرتز میرسد و با سردشدن، تدریجاً بازیابی میشود؛ آستانه بازگشت این حالت 42 درجه است. این اعداد آستانههای کنترل حاملاند و نباید به عنوان دمای مجاز محیط نصب تعبیر شوند.
H77 رفتار فن را تعیین میکند. در حالت H77 = 1، فن هنگام فعالبودن خروجی روشن است؛ پس از توقف یا خطا نیز تا زمانی که دما 50 درجه سانتیگراد یا بیشتر باشد، روشن میماند. در حالت دمایی H77 = 2، فن در دمای بیش از 42 درجه روشن و پس از کاهش آن به کمتر از 38 درجه سانتیگراد خاموش میشود.
تغییر فرکانس حامل و کنترل فن به دفع گرما کمک میکنند، اما جای فاصله نصب، گردش هوای کافی و رفع گرفتگی مسیر هوا را نمیگیرند. در صورت تکرار OHt، ابتدا شرایط خنککاری و بار بررسی شود.
۱۲. کنترل جریان شار
۱. معرفی کلی
کنترل جریان شار یا FCC یک قابلیت کمکی در درایو موتور القایی است که برای بهبود عملکرد حالت V/F استفاده میشود. در حالت V/F معمولی، درایو با افزایش فرکانس، ولتاژ خروجی را طبق یک الگوی ثابت زیاد میکند. این روش ساده و قابل اعتماد است؛ اما در سرعتهای پایین یا هنگام تغییر بار، ممکن است بخشی از ولتاژ موتور صرف افت داخلی سیمپیچ شود و گشتاور موتور کمتر از مقدار مورد انتظار باشد.
قابلیت FCC با اندازهگیری جریان و ولتاژ خروجی، وضعیت شار موتور را زیر نظر میگیرد و در صورت نیاز مقدار ولتاژ جبرانی را به خروجی اضافه میکند. نتیجه این کار، راهاندازی نرمتر، افت گشتاور کمتر، و پایداری بهتر جریان موتور در مقایسه با V/F ساده است.
FCC یک مد حلقهباز تقویتشده است؛ یعنی برای استفاده از آن به انکودر، سنسور سرعت یا فیدبک مکانیکی نیاز نیست.
۲. FCC چیست و چه کاری انجام میدهد؟
در موتور القایی، تولید گشتاور مناسب به وجود میدان مغناطیسی کافی در موتور وابسته است. اگر شار موتور کم شود، موتور در برابر بار ضعیفتر عمل میکند و ممکن است در سرعتهای پایین، هنگام شتابگیری یا در زمان افزایش ناگهانی بار، جریان بالا برود ولی گشتاور کافی ایجاد نشود.
در FCC، درایو مقدار شار تخمینی موتور را با مقدار هدف مقایسه میکند. اگر شار از مقدار هدف کمتر باشد، درایو ولتاژ جبرانی را افزایش میدهد. اگر شار کافی باشد یا فضای ولتاژ خروجی محدود شود، مقدار جبران کاهش یافته یا ثابت نگه داشته میشود. این کار به صورت خودکار انجام میشود و اپراتور فقط باید پارامترهای اصلی موتور و راهاندازی را درست تنظیم کند.
۳. کاربردهای پیشنهادی
مد FCC برای کاربردهایی مناسب است که سادگی و پایداری حالت V/F مورد نیاز است، اما اپراتور انتظار دارد موتور در سرعتهای پایین و هنگام تغییر بار، گشتاور بهتری داشته باشد. این مد معمولاً برای بارهای عمومی صنعتی که نیاز به انکودر ندارند انتخاب مناسبی است.
کاربرد | دلیل مناسب بودن FCC | نکته راهاندازی |
|---|---|---|
نوار نقاله سبک و متوسط | کاهش افت گشتاور در شروع حرکت و هنگام تغییر بار | زمان شتاب را خیلی کوتاه انتخاب نکنید. |
فن و پمپ با راهاندازی سنگین | بهبود شروع حرکت نسبت به V/F ساده | در بارهای سبک، مقدار جبران شار را بیش از حد بالا نبرید. |
میکسر و همزن | پایداری بهتر در تغییرات بار لحظهای | جریان موتور در لحظه شروع و تغییر بار کنترل شود. |
ماشینآلات عمومی | حفظ ساختار ساده V/F همراه با جبران افت گشتاور | قبل از بهرهبرداری، اتوتیونینگ انجام شود. |
برای کاربردهایی که نگهداشتن دقیق سرعت، کنترل دقیق گشتاور یا عملکرد در سرعت صفر لازم است، از مدهای برداری سنسورلس یا کنترل دارای فیدبک استفاده شود. | ||
۴. تفاوت FCC با حالت V/F معمولی
ویژگی | حالت V/F معمولی | حالت FCC |
|---|---|---|
روش کنترل | ولتاژ خروجی فقط طبق فرکانس و منحنی V/F تعیین میشود. | ولتاژ پایه طبق V/F است، اما مقدار جبرانی نیز بر اساس شار موتور اضافه میشود. |
عملکرد در سرعت پایین | ممکن است گشتاور افت کند و نیاز به Torque Boost دستی داشته باشد. | افت شار بهتر تشخیص داده شده و جبران ولتاژ به صورت خودکار اعمال میشود. |
نیاز به تنظیم دستی | تنظیم Torque Boost و منحنی V/F اهمیت زیادی دارد. | تنظیم درست موتور و اتوتیونینگ اهمیت بیشتری دارد؛ جبران اصلی خودکار است. |
پیچیدگی برای اپراتور | سادهترین حالت راهاندازی | کمی دقیقتر از V/F، ولی همچنان بدون انکودر و مناسب اپراتور صنعتی |
دقت کنترل سرعت | وابسته به بار و فرکانس فرمان | مانند V/F، کنترل سرعت دقیق حلقهبسته محسوب نمیشود. |
بنابراین FCC را میتوان یک V/F هوشمندتر دانست. این مد جایگزین کنترل برداری دقیق نیست، اما برای بسیاری از بارهای عمومی باعث کاهش ضعف گشتاور و بهبود کیفیت راهاندازی میشود.
۴.۱. مقایسه نموداری مدهای FCC و V/F
برای درک دیداری بهتر تفاوت دو مد، دو نمودار زیر اضافه شدهاند. نمودار اول، رفتار جبران شار را مقایسه میکند و نمودار دوم، اختلاف روند ولتاژ خروجی را نشان میدهد.
نمودار ۱ به صورت مفهومی نشان میدهد که مقدار جبران شار در دو مد چگونه رفتار میکند. در این نمودار، محور افقی بار موتور و محور عمودی سطح جبران شار یا ولتاژ جبرانی است. هدف از این نمودار، مقایسه روند عملکرد دو مد است، نه نمایش دادههای آزمایشگاهی دقیق.
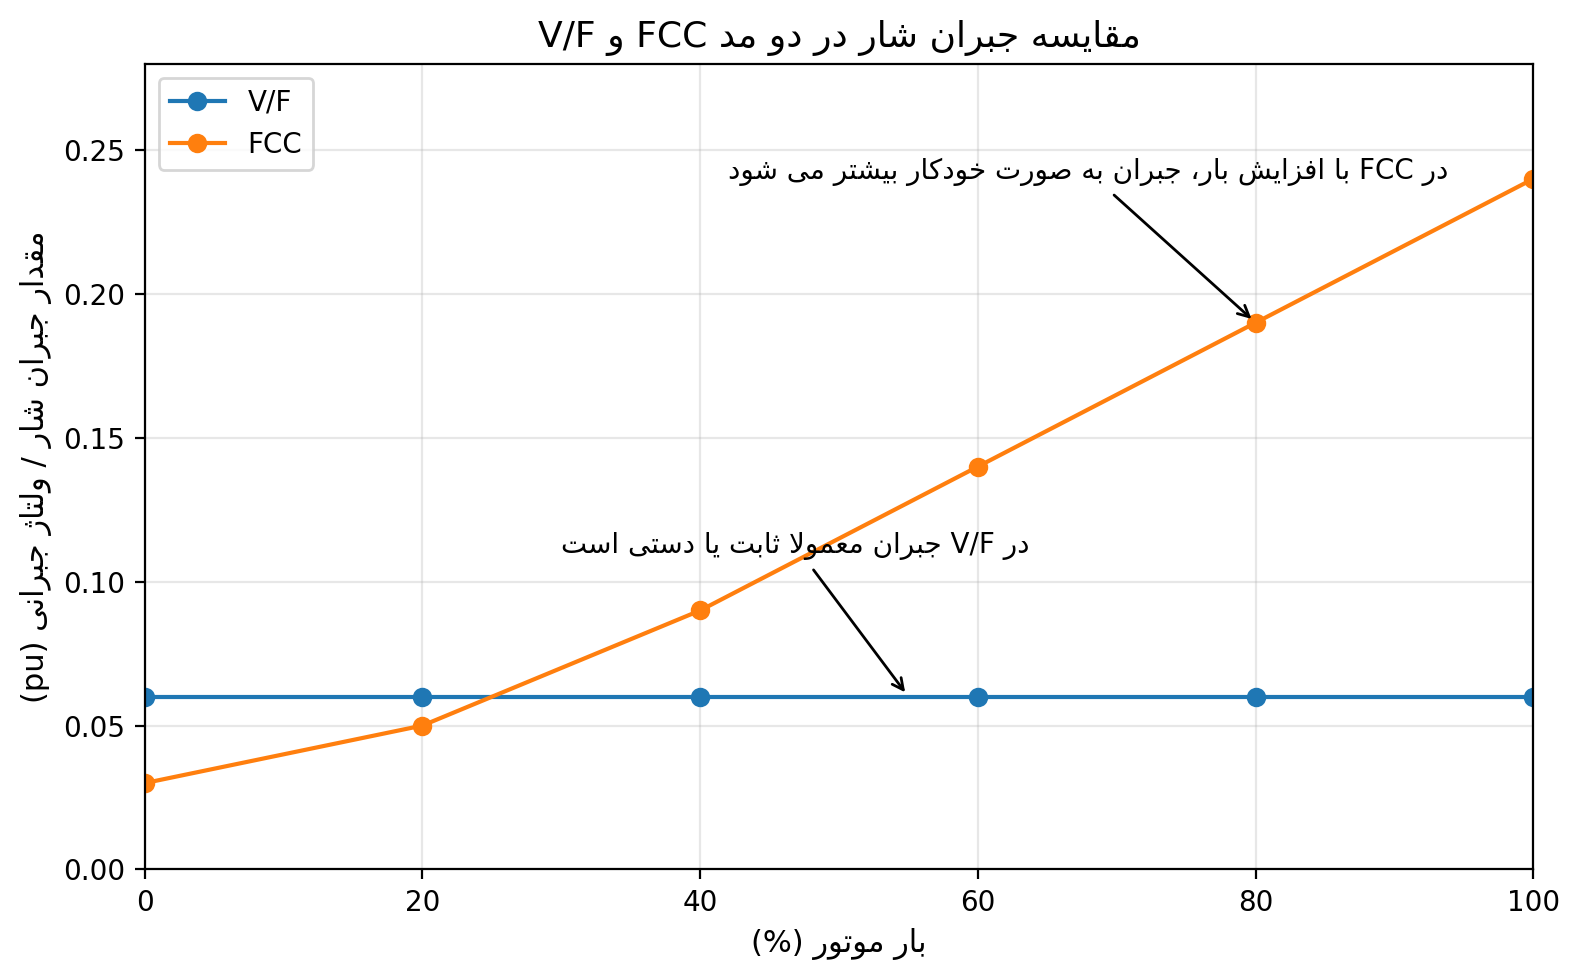
نمودار ۱ – مقایسه مفهومی جبران شار در مدهای V/F و FCC
در نمودار جبران شار مشخص است که در مد V/F میزان جبران معمولاً ثابت یا وابسته به تنظیم دستی است؛ در نتیجه با تغییر بار، سیستم واکنش هوشمند محدودی دارد. اما در مد FCC با افزایش بار یا کاهش شار، درایو مقدار جبران را به صورت خودکار بیشتر میکند. همین موضوع یکی از دلایل بهبود گشتاور و کاهش افت عملکرد موتور در سرعت پایین است.
نمودار ۲ یک مقایسه مفهومی از رفتار ولتاژ خروجی را نشان میدهد. این نمودار برای درک بهتر عملکرد دو مد تهیه شده است و ماهیت آموزشی دارد؛ بنابراین مقادیر دقیق آن به تنظیمات درایو، ولتاژ ورودی، مشخصات موتور و میزان بار بستگی خواهد داشت.
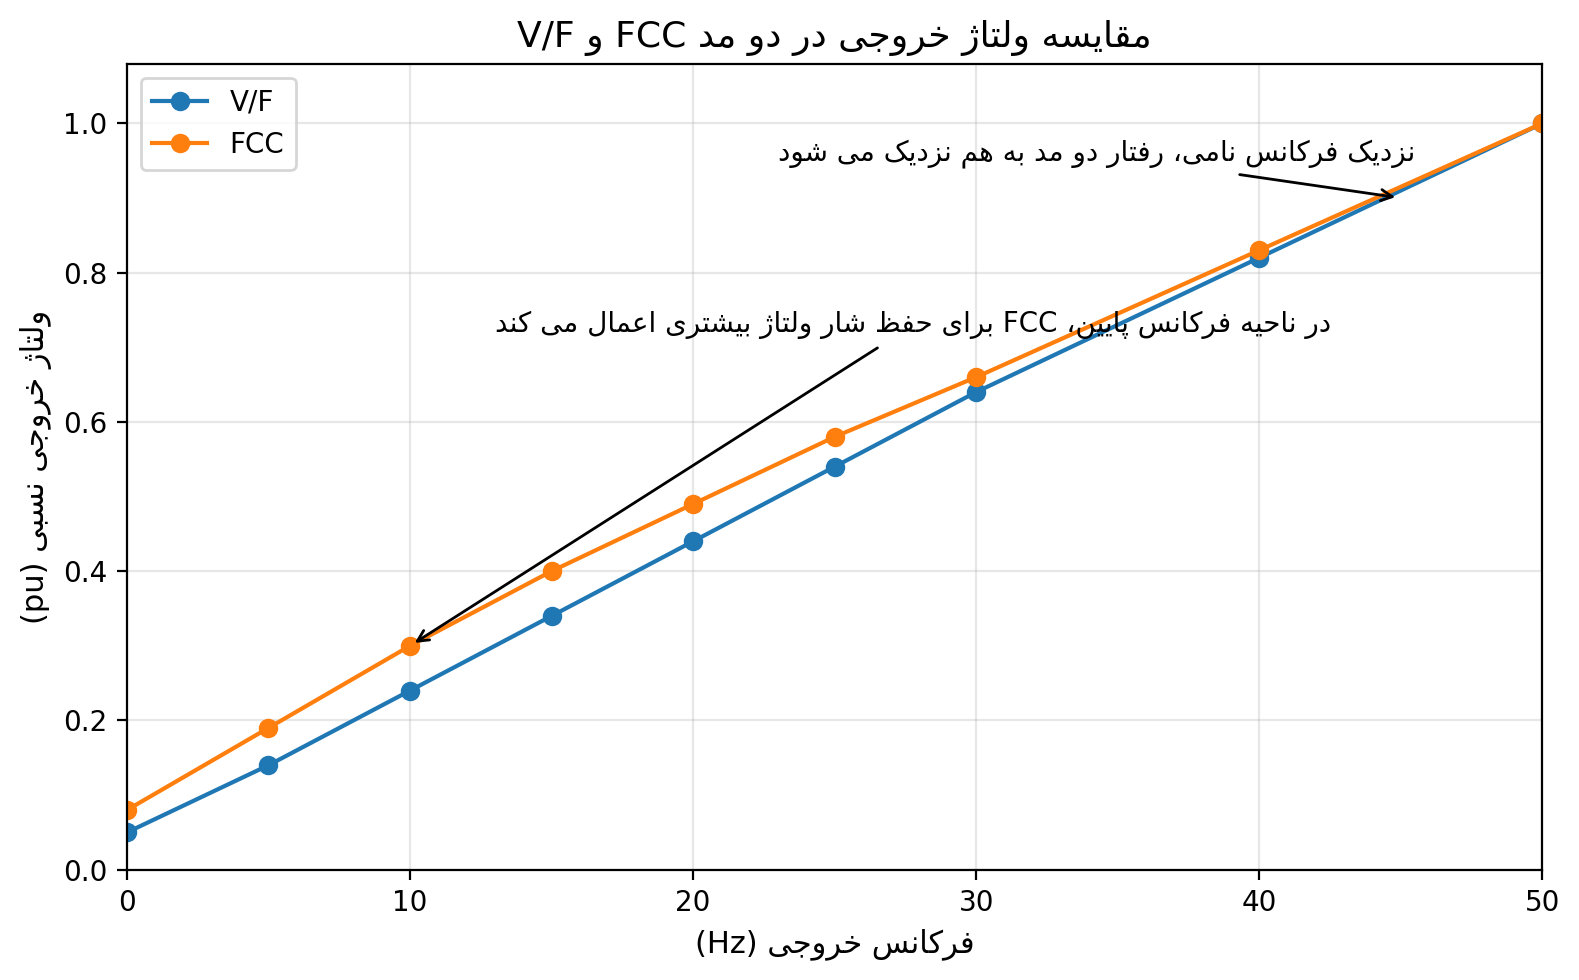
نمودار ۲ – مقایسه مفهومی ولتاژ خروجی در مدهای V/F و FCC
در نمودار ولتاژ خروجی مشاهده میشود که در مد V/F ولتاژ معمولاً فقط از الگوی از پیش تعیینشده ولتاژ به فرکانس پیروی میکند. در مقابل، در مد FCC همان الگوی پایه حفظ میشود، اما در ناحیه فرکانسهای پایین و هنگام افت شار، درایو ولتاژ خروجی را کمی افزایش میدهد تا موتور بتواند شار و گشتاور مناسبتری حفظ کند. در نزدیکی فرکانس نامی، تفاوت دو مد کمتر میشود.
۵. شرطهای اصلی قبل از استفاده
• نوع موتور باید موتور القایی سهفاز باشد. در تنظیمات درایو، پارامتر H28 باید روی موتور القایی سهفاز تنظیم شود.
• پارامترهای نامی موتور شامل توان، جریان نامی، فرکانس نامی و ولتاژ نامی باید مطابق پلاک موتور وارد شود.
• قبل از فعالسازی FCC، اتوتیونینگ موتور انجام شود تا مقدار مقاومت استاتور و سایر پارامترهای مورد نیاز درایو دقیقتر باشند.
• در لحظه راهاندازی، موتور و بار مکانیکی باید آزادانه و بدون گیر مکانیکی حرکت کنند.
• در فرکانسهای بسیار پایین، انتظار گشتاور کامل یا کنترل دقیق مانند سروو وجود نداشته باشد.
۶. پارامترهای مهم و اثر هرکدام
جدول زیر مهمترین پارامترهایی را نشان میدهد که در راهاندازی FCC برای اپراتور یا تکنسین برق اهمیت دارند. نام دقیق پارامترها باید مطابق منوی نهایی محصول بررسی شود، اما منطق کاربرد آنها در این راهنما ثابت است.
پارامتر | مقدار یا محدوده پیشنهادی | اثر در مد FCC |
|---|---|---|
H28 | موتور القایی سهفاز | شرط اصلی فعال شدن FCC برای موتور القایی سهفاز |
H40 | ۱ = FCC | انتخاب مد کنترل جریان شار |
H41 | ۱ یا ۲ مطابق نوع اتوتیونینگ | انتخاب روش شناسایی پارامترهای موتور |
H30 | توان نامی موتور | برای تطبیق درایو با اندازه موتور و محدوده جریان |
H33 | جریان نامی موتور | برای محدودیت جریان، حفاظت و محاسبات داخلی |
H42 | مقاومت استاتور حاصل از اتوتیونینگ یا ورود دستی | پارامتر مهم برای دقت تخمین شار و جبران افت ولتاژ |
H48 | معمولاً ۱۰۰٪؛ در صورت نیاز ۱۰۵ تا ۱۱۵٪ | ضریب تقویت مرجع شار؛ افزایش زیاد آن میتواند جریان و صدا را بالا ببرد. |
F22 | فرکانس پایه موتور | پایه تنظیم منحنی ولتاژ به فرکانس |
F39 | ولتاژ خروجی نامی یا درصد ولتاژ | تعیین سطح ولتاژ پایه قبل از جبران FCC |
ACC / dEC | متناسب با اینرسی بار | زمان کوتاه شتاب یا توقف میتواند باعث اضافهجریان یا نوسان شود. |
برای شروع، مقدار H48 را روی ۱۰۰٪ قرار دهید. فقط در صورت کمبود گشتاور، آن را مرحلهای و با کنترل جریان موتور افزایش دهید. | ||
۷. انجام اتوتیونینگ موتور
اتوتیونینگ برای مد FCC بسیار مهم است؛ زیرا درایو برای تشخیص وضعیت شار موتور به پارامترهای الکتریکی موتور نیاز دارد. اگر مقدار مقاومت استاتور یا اطلاعات موتور اشتباه باشد، جبران ولتاژ ممکن است کم، زیاد یا ناپایدار شود.
۷.۱. قبل از شروع اتوتیونینگ
• مطمئن شوید موتور مطابق پلاک به درایو متصل شده و اتصال ستاره یا مثلث درست است.
• توان و جریان نامی موتور را در پارامترهای مربوط وارد کنید.
• در صورت امکان، موتور را از بار مکانیکی جدا کنید تا تست بدون بار با دقت بیشتری انجام شود.
• اگر جدا کردن موتور از بار امکان ندارد، از روش اتوتیونینگ ایستا استفاده کنید و بعد از راهاندازی، عملکرد را با بار واقعی کنترل کنید.
• در زمان اتوتیونینگ به موتور دست نزنید و از آزاد بودن محور و ایمن بودن محیط اطمینان داشته باشید.
۷.۲. انتخاب روش اتوتیونینگ
مقدار H41 | روش پیشنهادی استفاده | توضیح عملی برای اپراتور |
|---|---|---|
۱ | اتوتیونینگ ایستا یا بدون تست چرخشی کامل | زمانی استفاده شود که موتور به بار متصل است یا امکان چرخش آزاد وجود ندارد. |
۲ | اتوتیونینگ کاملتر با تست بدون بار | زمانی پیشنهاد میشود که موتور میتواند بدون بار و با ایمنی کامل بچرخد. برای بهترین نتیجه FCC این حالت ترجیح دارد. |
پس از اتمام اتوتیونینگ، مقادیر شناساییشده باید در حافظه درایو ذخیره شوند. اگر درایو خطای اتوتیونینگ نمایش داد، مد FCC را فعال نکنید و ابتدا علت خطا، اتصال موتور، جریان نامی و آزاد بودن محور را بررسی کنید.
در صورت تعویض موتور، تغییر اتصال ستاره/مثلث، تغییر کابل موتور یا تغییر محسوس شرایط مکانیکی، اتوتیونینگ دوباره انجام شود.
۸. فعالسازی مد FCC
برای فعالسازی FCC، ابتدا موتور را در حالت توقف قرار دهید. سپس پارامترهای اصلی موتور و نتایج اتوتیونینگ را بررسی کنید و در نهایت مقدار پارامتر H40 را روی ۱ قرار دهید.
مرحله | عملیات | توضیح |
|---|---|---|
۱ | توقف کامل درایو | فعالسازی مد را در حالت توقف انجام دهید. |
۲ | بررسی نوع موتور | پارامتر H28 باید موتور القایی سهفاز باشد. |
۳ | بررسی اطلاعات پلاک موتور | توان، جریان، فرکانس و ولتاژ نامی مطابق پلاک وارد شود. |
۴ | اجرای اتوتیونینگ | روش H41 را انتخاب و اتوتیونینگ را کامل کنید. |
۵ | انتخاب مد FCC | پارامتر H40 را روی مقدار ۱ قرار دهید. |
۶ | راهاندازی آزمایشی | ابتدا بدون بار یا با بار سبک، در فرکانس پایین تا متوسط تست کنید. |
پس از فعالسازی FCC، فرمان فرکانس، زمان شتاب، زمان توقف و جهت چرخش مانند مد V/F تنظیم میشود. | ||
۹. رفتار درایو در حین کار
در مد FCC، درایو ابتدا ولتاژ پایه را از منحنی V/F محاسبه میکند. سپس با توجه به جریان و ولتاژ خروجی، شار موتور را تخمین میزند. اگر شار کمتر از مقدار هدف باشد، ولتاژ جبرانی افزایش مییابد تا افت گشتاور کاهش پیدا کند. این جبران به صورت پیوسته و محدودشده انجام میشود تا خروجی درایو از محدوده مجاز عبور نکند.
۹.۱. محدوده سرعت پایین
در سرعتهای خیلی پایین، دقت تخمین شار کمتر است و اثر مقاومت سیمپیچ موتور بیشتر دیده میشود. بنابراین درایو جبران را با احتیاط اعمال میکند. اگر بار راهاندازی سنگین است، زمان شتاب را افزایش دهید و مقدار جبران شار را مرحلهای تنظیم کنید.
۹.۲. محدوده سرعت متوسط
در سرعت متوسط، مد FCC معمولاً بیشترین اثر مثبت را دارد. در این ناحیه، جبران ولتاژ باعث میشود موتور در برابر تغییر بار نرمتر و پایدارتر عمل کند.
۹.۳. نزدیک فرکانس نامی
در نزدیکی فرکانس نامی، فضای ولتاژ درایو محدودتر میشود. اگر ولتاژ شبکه پایین باشد یا بار سنگین باشد، امکان دارد درایو نتواند جبران بیشتری اعمال کند. در این شرایط افزایش بیش از حد H48 معمولاً کمکی نمیکند و فقط جریان یا دمای موتور را بالا میبرد.
۱۰. نکات تنظیم و بهرهبرداری
مشاهده در زمان کار | اقدام پیشنهادی | توضیح |
|---|---|---|
گشتاور شروع حرکت کم است. | H48 را ۵٪ افزایش دهید و دوباره تست کنید. | افزایش زیاد یکباره توصیه نمیشود. |
جریان موتور در بیباری زیاد است. | H48 یا Torque Boost را کاهش دهید. | شار بیش از حد باعث جریان اضافی و گرم شدن موتور میشود. |
صدای موتور در سرعت پایین زیاد است. | زمان شتاب را افزایش دهید و مقدار جبران را کاهش دهید. | در سرعت پایین، تنظیم تهاجمی میتواند نوسان ایجاد کند. |
در شتابگیری خطای اضافهجریان رخ میدهد. | شتاب را ملایمتر کنید و بار مکانیکی را بررسی کنید. | کمبود زمان شتاب یکی از علتهای رایج است. |
در سرعت بالا موتور ضعیف است. | ولتاژ ورودی، فرکانس پایه و ولتاژ نامی را بررسی کنید. | درایو ممکن است به محدودیت ولتاژ رسیده باشد. |
تنظیم FCC باید با مشاهده جریان موتور انجام شود. معیار اصلی، راهاندازی نرم با کمترین جریان اضافی و بدون صدای غیرعادی است. | ||
۱۱. محدودیتها و نکات ایمنی
• FCC برای نگه داشتن موتور در سرعت صفر طراحی نشده است. برای گشتاور نگهدارنده یا کنترل دقیق در سرعت صفر، باید از روش مناسبتری استفاده شود.
• در بارهای بالابر، جرثقیل، آسانسور یا سیستمهایی که افت کنترل میتواند خطرناک باشد، استفاده از FCC بدون سیستم ایمنی مکانیکی و حفاظتی توصیه نمیشود.
• اگر موتور بیش از حد گرم میشود، افزایش جبران شار را ادامه ندهید. ابتدا جریان نامی، تهویه، بار مکانیکی و اتوتیونینگ بررسی شود.
• در کابلهای بسیار بلند، فیلتر خروجی یا موتورهای قدیمی، ممکن است جریان اندازهگیریشده نویز بیشتری داشته باشد. در این موارد تنظیمات باید محافظهکارانهتر انتخاب شوند.
• در صورت تغییر موتور یا تغییر اتصال موتور، پارامترهای قبلی قابل اعتماد نیستند و اتوتیونینگ باید دوباره اجرا شود.
۱۲. مطالعه و راهاندازی سریع
این بخش برای زمانی است که کاربر فقط به ترتیب سریع تنظیمات نیاز دارد. برای راهاندازی اولیه، رعایت همین موارد معمولاً کافی است؛ اما در صورت مشاهده جریان، صدا یا گرمای غیرعادی باید بخشهای قبلی مطالعه شود.
ردیف | کار مورد نیاز | مقدار پیشنهادی |
|---|---|---|
۱ | انتخاب نوع موتور | H28 = موتور القایی سهفاز |
۲ | ورود اطلاعات پلاک موتور | توان، جریان، ولتاژ و فرکانس نامی مطابق پلاک |
۳ | انتخاب روش اتوتیونینگ | H41 = 2 اگر موتور بدون بار امکان چرخش دارد؛ در غیر این صورت H41 = 1 |
۴ | اجرای اتوتیونینگ | تا پایان کامل تست و بدون قطع برق |
۵ | فعالسازی FCC | H40 = 1 |
۶ | تنظیم جبران شار | H48 = 100%برای شروع |
۷ | اولین تست حرکت | فرکانس پایین، بار سبک، شتاب ملایم |
۸ | اصلاح نهایی | در صورت کمبود گشتاور، افزایش H48 به صورت ۵٪ مرحلهای |
قاعده عملی: اگر موتور ضعیف است، جبران را کمی افزایش دهید؛ اگر جریان، صدا یا گرما زیاد است، جبران را کاهش دهید و اتوتیونینگ را بررسی کنید. | ||
پس از پایان تنظیمات، چند بار استارت و استاپ با بار واقعی انجام دهید و مطمئن شوید جریان، صدا، دمای موتور و عملکرد مکانیکی در محدوده قابل قبول هستند. سپس مقادیر نهایی را در سوابق راهاندازی دستگاه ثبت کنید.
۱۳. Auto Tune موتور
۱. معرفی کلی AutoTune
AutoTune قابلیتی است که به درایو کمک میکند مشخصات اصلی موتور را قبل از راهاندازی دقیقتر بشناسد. با انجام صحیح این تست، کنترل موتور نرمتر، پایدارتر و قابل اعتمادتر میشود.
در این درایو، AutoTune برای موتور القایی سهفاز در سه سطح انجام میشود: شناسایی الکتریکی پایه، شناسایی کامل همراه با تست بیباری، و تست اینرسی موتور و بار متصل.
توجه: AutoTune جایگزین تنظیم صحیح پلاک موتور نیست. قبل از شروع، اطلاعات اصلی موتور مانند توان، ولتاژ، جریان نامی، فرکانس، تعداد قطب و نوع موتور باید درست وارد شده باشد.
۲. زمان مناسب برای انجام AutoTune
بهتر است پس از نصب موتور، پس از تعویض موتور، پس از تغییر نوع کنترل، یا زمانی که عملکرد درایو ناپایدار است، AutoTune انجام شود.
وضعیت | پیشنهاد |
|---|---|
نصب موتور جدید | AutoTune انجام شود. |
تغییر توان یا مدل موتور | اطلاعات پلاک اصلاح و سپس AutoTune تکرار شود. |
استفاده از کنترل برداری Sensorless | تست کامل موتور توصیه میشود. |
نیاز به کنترل بهتر سرعت یا گشتاور | تست اینرسی H41 = 3 فقط پس از اجرای موفق H41 = 2 انجام شود. |
فقط استفاده ساده V/F | در بسیاری از کاربردها H41 = 1 کافی است. |
موتور با توان کمتر از یک اسب | انجام اتوتیونینگ متناسب با نوع موتور پیشنهاد میشود. |
۳. شرطهای ایمنی قبل از شروع
پیش از شروع AutoTune، تابلو، موتور، بار مکانیکی و مسیر حرکت باید بررسی شوند. در برخی مراحل ممکن است موتور حرکت کند؛ بنابراین اطراف موتور و تجهیزات متصل باید ایمن باشد.
• در زمان AutoTune، اپراتور باید کنار دستگاه حضور داشته باشد.
• اگر تست بیباری انجام میشود، موتور باید از بار مکانیکی جدا باشد یا بار کاملاً آزاد و ایمن باشد.
• فرمان RUN خارجی، ورودیهای ناخواسته و فرمانهای ارتباطی باید کنترل شوند.
• در صورت وجود ترمز مکانیکی، وضعیت آن باید مطابق روش تست انتخاب شود.
• اگر موتور یا بار صدای غیرعادی، لرزش شدید یا جریان غیرعادی داشت، تست متوقف شود.
احتیاط: برای موتورهای توان بالا، تست را ابتدا بدون بار و با نظارت کامل انجام دهید. خطای اضافهجریان معمولاً نشانه شتاب یا ولتاژ نامناسب، اتصال اشتباه، یا ناسازگاری اطلاعات پلاک موتور است.
۴. معرفی گزینههای H41
پارامتر H41 نوع AutoTune را انتخاب میکند. پس از انتخاب مقدار مورد نظر و تأیید، درایو تست را شروع میکند و پس از پایان، H41 به حالت غیرفعال برمیگردد.
کاربرد پیشنهادی | حرکت موتور | نام کاربردی | مقدار H41 | |
|---|---|---|---|---|
حالت عادی؛ هیچ تستی انجام نمیشود. | ندارد | غیرفعال | 0 | |
برای اندازهگیری پارامترهای پایه موتور(اگر امکان چرخش موتور بدون بار وجود ندارد). | حرکت اصلی ندارد | AutoTune الکتریکی پایه | 1 | |
برای شناسایی کاملتر موتور و تست بیباری. | دارد | AutoTune کامل | 2 | |
برای محاسبه اینرسی و کمک به تنظیم بهتر کنترل سرعت. پیش از این تست، اجرای موفق H41 = 2 الزامی است. | دارد | AutoTune اینرسی | 3 | |
نکته: در پایان تست، حالت کنترل قبلی موتور حفظ میشود و کاربر مجبور نیست پس از AutoTune دوباره نوع کنترل را تنظیم کند. | ||||
۵. AutoTune الکتریکی پایه - H41 = 1
این حالت برای شناسایی پارامترهای پایه موتور استفاده میشود. در بیشتر کاربردها، این تست اولین مرحله راهاندازی موتور است.
توضیح | ویژگی |
|---|---|
الزامی نیست، اما موتور باید در وضعیت ایمن باشد. | نیاز به جدا کردن بار |
حرکت قابل توجهی انتظار نمیرود. | حرکت موتور |
پارامترهای اصلی موتور برای کنترل بهتر ذخیره میشوند. | خروجی تست |
راهاندازی اولیه، اصلاح پارامترها، آمادهسازی برای کنترل برداری. | کاربرد |
روش انجام H41 = 1
• 1. اطلاعات پلاک موتور را تنظیم کنید.
• 2. مطمئن شوید خروجی درایو در حالت STOP است.
• 3. مقدار H41 را روی 1 قرار دهید و تأیید کنید.
• 4. تا پایان نمایش تست صبر کنید.
• 5. پس از پایان، نتیجه را بررسی و در صورت نبود خطا، موتور را بدون بار تست کنید.
۶. AutoTune کامل با تست بیباری - H41 = 2
این حالت علاوه بر شناسایی پارامترهای پایه، موتور را در حالت بیباری راهاندازی میکند تا مقدارهای مرتبط با شار و جریان بیباری دقیقتر تعیین شوند.
توضیح | ویژگی |
|---|---|
توصیه جدی میشود. | نیاز به بیباری |
موتور تا سرعت تست حرکت میکند. | حرکت موتور |
آمادهسازی بهتر برای کنترل Sensorless و کنترل دقیقتر موتور. | کاربرد |
در صورت اتصال بار سنگین یا تنظیم اشتباه پلاک، احتمال اضافهجریان وجود دارد. | ریسک اصلی |
روش انجام H41 = 2
• 1. بار مکانیکی را جدا یا کاملاً آزاد کنید.
• 2. مسیر حرکت موتور را ایمن کنید.
• 3. اطلاعات پلاک موتور را دوباره کنترل کنید.
• 4. مقدار H41 را روی 2 قرار دهید و تأیید کنید.
• 5. تا پایان تست، به صدا، لرزش و جریان موتور توجه کنید.
• 6. در صورت خطا، ابتدا اتصال موتور و اطلاعات پلاک را بررسی کنید و سپس تست را تکرار کنید.
۷. AutoTune اینرسی - H41 = 3
این حالت برای محاسبه اینرسی سیستم استفاده میشود. پیش از شروع آن، اجرای موفق H41 = 2 الزامی است. در این تست، درایو موتور را چند بار با شیب کنترلشده شتاب و کاهش سرعت میدهد و نتیجه نهایی را فقط زمانی قبول میکند که چند اندازهگیری پشت سر هم قابل تکرار باشند.
نتیجه این تست در H37 نمایش داده میشود و برای تطبیق پاسخ حلقه سرعت به کار میرود. محدودسازی سرعت در مد گشتاور با H67 و H68 تنظیم میشود.
توضیح | ویژگی |
|---|---|
اجرای موفق H41 = 2 پیش از شروع H41 = 3 الزامی است. | پیشنیاز الزامی |
موتور چند بار بین دو سرعت تست حرکت میکند. | حرکت موتور |
اگر هدف تنظیم سیستم واقعی است، بار معمول باید متصل باشد. | نیاز به بار واقعی |
پارامتر H37 مقدار نهایی اینرسی را نشان میدهد. | خروجی تست |
اگر نتایج تکرارپذیر نباشند، مقدار قبلی حفظ میشود. | قبولی تست |
۸. پارامترهای مهم برای کاربر
جدول زیر فقط پارامترهایی را نشان میدهد که کاربر هنگام استفاده از AutoTune با آنها سروکار دارد. محدوده پارامترهای خروجی الکتریکی موتور نیز در جدولها درج شده است تا کاربر بتواند مقدار مشاهدهشده را با بازه قابل قبول نمایشگر مقایسه کند.
کاربرد برای کاربر | نام فارسی و محدوده | پارامتر |
|---|---|---|
انتخاب نوع موتور قبل از AutoTune. | نوع موتور | H28 |
برای محاسبه سرعت و کنترل صحیح موتور. | تعداد قطب موتور | H31 |
توان موتور در H30 و فرکانس لغزش نامی در H32 تنظیم میشود؛ هر دو با اطلاعات پلاک موتور تطبیق داده شوند. | توان موتور / فرکانس لغزش نامی | H30 / H32 |
یکی از مهمترین موارد برای جلوگیری از خطای جریان. | جریان نامی موتور | H33 |
پس از تست کامل میتواند بهروزرسانی شود. | جریان بیباری | H34 |
نتیجه تست H41 = 3 با مقیاس J×10000، برای تطبیق پاسخ حلقه سرعت؛ J بر حسب kg·m² است. | اینرسی سیستم | H37 |
پس از پایان AutoTune به حالت قبلی کاربر برمیگردد. | نوع کنترل موتور | H40 |
انتخاب نوع تست: 1، 2 یا 3. اجرای H41 = 3 مشروط به انجام موفق H41 = 2 است. | انتخاب AutoTune | H41 |
برای مشاهده نتیجه AutoTune الکتریکی و مقایسه پس از تعویض موتور. | مقاومت استاتور: 0.00 تا 20.00 Ω | H42 |
برای کنترل برداری Sensorless و پایداری تخمین سرعت استفاده میشود. | مقاومت رتور معادل: 0.00 تا 20.00 Ω | H43 |
نتیجه تست الکتریکی و مؤثر در تنظیم مدل جریان و ولتاژ موتور. | اندوکتانس نشتی: 0 تا 300.0 mH (معادل 0 تا 0.3000 H) | H44 |
نشاندهنده توانایی مغناطیسشوندگی موتور و مؤثر در شاردهی صحیح. | اندوکتانس مغناطیسکننده: 0 تا 3000 mH (معادل 0 تا 3.000 H) | H45 |
نتایج خروجی پارامترهای الکتریکی موتور
پس از پایان موفق AutoTune الکتریکی، نتیجههای شناسایی موتور در پارامترهای H42 تا H45 ذخیره میشوند. این مقدارها معمولاً توسط کاربر تنظیم دستی نمیشوند، اما برای بررسی نتیجه تست، مقایسه پس از تعویض موتور و عیبیابی قابل مشاهده هستند. اگر مقدارها غیرعادی یا دور از انتظار بود، ابتدا اطلاعات پلاک، اتصال موتور، وضعیت بار و شرایط انجام تست بررسی شود و سپس AutoTune تکرار گردد.
نحوه خواندن و کاربرد | محدوده قابل مشاهده | نتیجه قابل مشاهده | پارامتر |
|---|---|---|---|
نمایشگر مقدار را مستقیماً بر حسب اهم با دو رقم اعشار نشان میدهد؛ برای نمونه 0.46 یعنی 0.46 Ω. افزایش غیرعادی باید با سیمبندی و شرایط اندازهگیری تطبیق داده شود. | 0.00 تا 20.00 Ω در نمایشگر | مقاومت سیمپیچ استاتور | H42 |
نمایشگر مقدار را مستقیماً بر حسب اهم با دو رقم اعشار نشان میدهد؛ برای نمونه 0.56 یعنی 0.56 Ω. این مقدار در مدل کنترل موتور القایی مؤثر است. | 0.00 تا 20.00 Ω در نمایشگر | مقاومت رتور معادل | H43 |
نمایشگر مقدار را بر حسب میلیهانری با یک رقم اعشار نشان میدهد؛ برای نمونه 2.8 یعنی 2.8 mH یا 0.0028 H. مقدار خام ذخیرهشده در این مثال 28 است. | 0 تا 300.0 mH در نمایشگر / 0 تا 0.3000 H | اندوکتانس نشتی موتور | H44 |
نمایشگر مقدار را بر حسب میلیهانری بدون اعشار نشان میدهد؛ برای نمونه 14 یعنی 14 mH یا 0.014 H. این مقدار در شاردهی موتور القایی مؤثر است. | 0 تا 3000 mH در نمایشگر / 0 تا 3.000 H | اندوکتانس مغناطیسکنندگی | H45 |
نکته: محدودههای بالا بر اساس بازه قابل ذخیره و نمایش درایو درج شدهاند. H41 = 3 مربوط به تست اینرسی است و خروجی آن در H37 نمایش داده میشود؛ بنابراین اجرای تست اینرسی، پارامترهای H42 تا H45 را جایگزین نمیکند.
۹. نمایشهای روی صفحه و پایان تست
در زمان AutoTune، نمایشگر درایو وضعیت اجرای تست را نشان میدهد. کاربر باید تا پایان تست صبر کند و در زمان تست از تغییر پارامترهای دیگر خودداری کند.
معنی برای کاربر | نمایش |
|---|---|
شروع یا آمادهسازی تست. | tun0 |
مرحله اندازهگیری اولیه. | tun1 |
مرحله اندازهگیری بعدی یا تثبیت جریان. | tun2 |
مرحله تکمیلی شناسایی. | tun3 |
تست بیباری یا حرکت کنترلشده موتور. | tun4 |
پایان یا ذخیره نتیجه. | tun5 |
۱۰. راهاندازی مرحلهای و عیبیابی
برای راهاندازی مطمئن، AutoTune را مرحلهای انجام دهید. ابتدا اطلاعات موتور را وارد کنید، سپس تست پایه و در صورت نیاز تست کامل و تست اینرسی را انجام دهید.
توضیح | اقدام | مرحله |
|---|---|---|
ولتاژ، جریان، فرکانس، توان و قطبها کنترل شود. | بررسی پلاک موتور | 1 |
برای شناسایی پایه موتور. | اجرای H41 = 1 | 2 |
برای شناسایی کاملتر و آمادهسازی کنترل دقیقتر. | اجرای H41 = 2 در بیباری | 3 |
صدا، لرزش و جریان بررسی شود. | تست حرکت بدون بار | 4 |
برای محاسبه اینرسی سیستم. اجرای موفق H41 = 2 پیش از این مرحله الزامی است. | اجرای H41 = 3 با شرایط واقعی | 5 |
پاسخ سرعت، گشتاور، توقف و خطاها بررسی شود. | تست زیر بار | 6 |
اقدام پیشنهادی | علتهای رایج | خطا یا نشانه |
|---|---|---|
تست را متوقف کنید؛ اتصال موتور و جریان نامی را بررسی کنید؛ برای H41 = 2 بیباری را رعایت کنید. | جریان زیاد، اتصال اشتباه، بار سنگین، اطلاعات پلاک اشتباه | OCt |
زمان کاهش سرعت را بیشتر کنید و تجهیزات ترمز را بررسی کنید. | کاهش سرعت تند یا اینرسی زیاد | OVt |
ولتاژ ورودی و کابلکشی را بررسی کنید. | افت ولتاژ ورودی یا ضعف منبع تغذیه | LVt |
ابتدا بدون بار تست کنید و اطلاعات موتور را دوباره کنترل کنید. | تنظیم اشتباه، بار نامناسب یا مشکل مکانیکی | لرزش یا صدای غیرعادی |
حرکت مکانیکی، بار، اتصال کوپلینگ و جریان نامی بررسی شود. | نتایج تست اینرسی تکرارپذیر نیست | عدم قبول H37 |
تکمیل راهنما: خواندن نتیجه اینرسی و کاربرد H37
در نسخه بررسیشده، H37 با مقیاس J×10000 ذخیره میشود و J بر حسب kg·m² است؛ برای نمونه H37 = 500 متناظر با J = 0.05 kg·m² است. این پارامتر یک ضریب نسبی دلخواه نیست. مقدار معتبر حاصل از H41 = 3 مبنا قرار گیرد و تنظیم دستی فقط با مقدار اینرسی معتبر و همین مقیاس انجام شود.
تست H41 = 3 به پارامترهای الکتریکی معتبر موتور القایی سهفاز نیاز دارد و طی آن موتور با بار متصل چند بار شتاب و کاهش سرعت میگیرد. پس از تغییر بار یا نسبت انتقال، در صورت نیاز تست با شرایط واقعی تکرار شود. برای PMSM فقط H41 = 1 مجاز است و تیونینگ موتور القایی تکفاز در این نسخه فعال نیست.
بازه قابل ذخیره H37 از صفر تا 65535 است؛ اگر نتیجه از این سقف بیشتر باشد، مقدار ذخیرهشده به سقف محدود میشود. H37 در تنظیم پاسخ حلقه سرعت استفاده میشود؛ اثر آن در برنامه نامحدود و خطی تا انتهای بازه نیست. بنابراین افزایش آزمایشی پیدرپی H37 توصیه نمیشود و نباید آن را جایگزین H67/H68 برای محدودسازی سرعت در مد گشتاور کرد.
۱۴. کنترل برداری سنسورلس سرعت و گشتاور
۱. معرفی کلی
کنترل برداری سنسورلس روشی است که در آن درایو بدون استفاده از انکودر یا سنسور سرعت، وضعیت موتور را از روی ولتاژ، جریان و پارامترهای موتور تخمین میزند. در این روش، جریان موتور به دو بخش اصلی تقسیم میشود: جریان شارساز برای ایجاد میدان مغناطیسی و جریان گشتاورساز برای تولید گشتاور.
نتیجه این روش، عملکرد نرمتر و دقیقتر نسبت به حالت ولتاژ به فرکانس (V/F) است؛ بهخصوص زمانی که بار تغییر میکند و درایو باید سرعت یا گشتاور موتور را پایدار نگه دارد.
۲. انتخاب مد کاری
مقدار پارامتر H40 | نام مد | توضیح |
|---|---|---|
۰ | V/F | کنترل ساده ولتاژ به فرکانس |
۱ | FCC | کنترل شار/جریان در حالت حلقهباز |
۳ | Sensorless_S | کنترل برداری سنسورلس در مد سرعت |
۴ | Sensorless_T | کنترل برداری سنسورلس در مد گشتاور |
برای کنترل سرعت، مقدار H40 = ۳ و برای کنترل گشتاور، مقدار H40 = ۴ تنظیم شود.
۳. تفاوت مد کنترل سرعت و کنترل گشتاور
۳.۱. مد کنترل سرعت سنسورلس - مقدار ۳ در H40
در این مد، کاربر سرعت مورد نظر موتور را تعیین میکند و درایو تلاش میکند سرعت موتور را روی همان مقدار نگه دارد. اگر بار موتور زیاد یا کم شود، درایو بهصورت خودکار گشتاور لازم را تغییر میدهد تا سرعت تا حد امکان ثابت بماند.
این مد برای فن، پمپ، نوار نقاله، میکسر و ماشینآلاتی مناسب است که سرعت ثابت یا کنترلشده نیاز دارند. در این حالت، اپراتور معمولاً سرعت، زمان شتاب، زمان توقف و جهت چرخش را تنظیم میکند و کنترل گشتاور توسط درایو انجام میشود.
۳.۲. مد کنترل گشتاور سنسورلس - مقدار ۴ در H40
در این مد، هدف اصلی درایو ثابت نگه داشتن گشتاور موتور است، نه سرعت. کاربر مقدار گشتاور مورد نیاز را مشخص میکند و درایو متناسب با آن، جریان گشتاورساز موتور را کنترل میکند.
این مد برای رولپیچ، رولبازکن، کنترل کشش، اکسترودر، پرس و سیستمهایی مناسب است که مقدار نیرو یا کشش مهمتر از سرعت است. در مد گشتاور، سرعت موتور ممکن است با توجه به بار تغییر کند؛ بنابراین محدودکننده سرعت باید حتماً تنظیم شود.
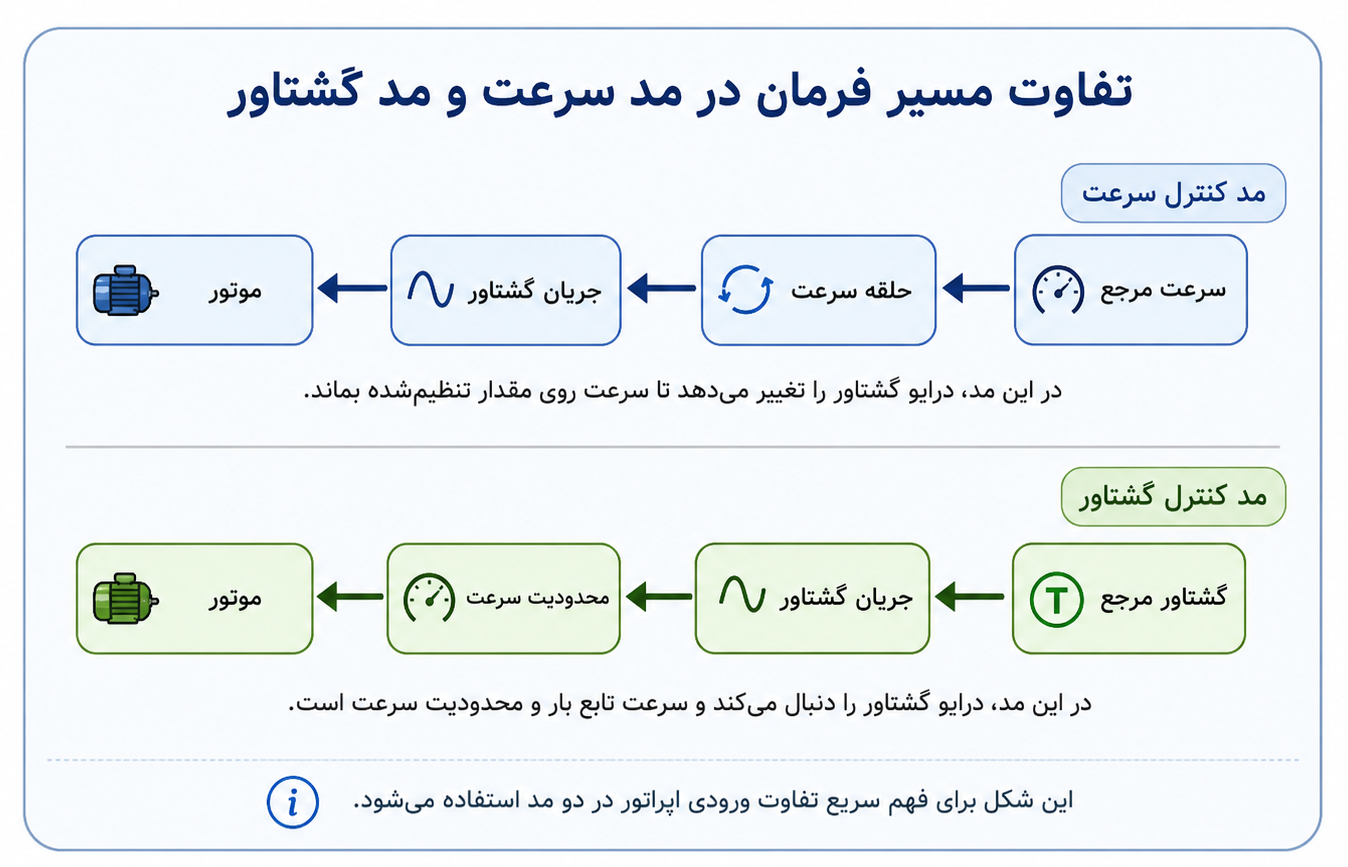
شکل ۱ - مقایسه مسیر فرمان در مد سرعت و مد گشتاور
۳.۳. مرجع گشتاور در مد کنترل گشتاور سنسورلس
در مد کنترل گشتاور سنسورلس، فرمان ورودی کاربر بهعنوان مرجع گشتاور در نظر گرفته میشود، نه مرجع سرعت. یعنی عددی که اپراتور وارد میکند، بیانگر درصد گشتاور درخواستی موتور است.
در این مد، مقدار مرجع گشتاور از ۰ تا ۱۵۰ درصد قابل اعمال است. مقدار ۱۰۰ درصد بهمعنی گشتاور نامی موتور و مقدار ۱۵۰ درصد بهمعنی گشتاور اضافه در محدوده مجاز درایو و موتور است.
مقدار مرجع | مفهوم |
|---|---|
۰٪ | بدون فرمان گشتاور / توقف |
۱۰٪ | گشتاور کم برای تست یا بار سبک |
۵۰٪ | تقریباً نصف گشتاور نامی موتور |
۱۰۰٪ | گشتاور نامی موتور |
۱۵۰٪ | گشتاور اضافه، در محدوده مجاز درایو و موتور |
در مد گشتاور، درایو مقدار گشتاور درخواستی را به جریان گشتاورساز موتور تبدیل میکند. هرچه مرجع گشتاور بیشتر باشد، جریان گشتاورساز بیشتر میشود و موتور نیروی بیشتری تولید میکند. البته مقدار نهایی گشتاور توسط محدودیت جریان موتور و درایو کنترل میشود تا از اضافهجریان و آسیب به موتور جلوگیری شود.
۳.۴. تفاوت مرجع گشتاور با مرجع سرعت
در مد کنترل سرعت، عددی که کاربر وارد میکند بهعنوان سرعت هدف موتور در نظر گرفته میشود. درایو سرعت واقعی موتور را تخمین میزند و اگر سرعت کمتر یا بیشتر از مقدار تنظیمشده باشد، بهصورت خودکار گشتاور موتور را کم یا زیاد میکند تا سرعت به مقدار مرجع برسد.
اما در مد کنترل گشتاور، عدد واردشده سرعت نیست. این عدد مقدار گشتاور درخواستی است. در این حالت، درایو مستقیماً گشتاور را کنترل میکند و سرعت موتور بسته به مقدار بار تغییر میکند.
مد کاری | ورودی اپراتور | عملکرد درایو |
|---|---|---|
کنترل سرعت | سرعت مرجع | درایو گشتاور را تغییر میدهد تا سرعت ثابت بماند. |
کنترل گشتاور | درصد گشتاور مرجع | درایو گشتاور را کنترل میکند و سرعت تابع بار است. |
در مد گشتاور، اگر بار موتور سبک باشد و مرجع گشتاور زیاد تنظیم شود، سرعت موتور میتواند افزایش پیدا کند. بنابراین در این مد باید حتماً محدودیت سرعت تنظیم شود.
۴. شرط اصلی قبل از استفاده از سنسورلس
کنترل سنسورلس برای عملکرد صحیح، به پارامترهای دقیق موتور نیاز دارد. اگر پارامترهای موتور اشتباه باشند، احتمال لرزش در شروع حرکت، جریان زیاد، ورود نکردن به حلقهبسته، ناپایداری سرعت، گشتاور ضعیف یا خطای اضافهجریان وجود دارد.
بنابراین قبل از فعال کردن Sensorless_S یا Sensorless_T، تیونینگ موتور باید انجام شود.
۵. تیونینگ موتور برای کنترل برداری سنسورلس
۵.۱. تنظیم الزامی H41 برای تیونینگ دینامیک
برای استفاده مطمئن از کنترل برداری سنسورلس در مد سرعت و مد گشتاور، مقدار H41 باید روی عدد ۲ قرار گیرد.
H41 = ۲ یعنی تیونینگ دینامیک موتور. در این حالت، درایو علاوه بر تستهای ایستا، موتور را در حالت بدون بار میچرخاند تا پارامترهای دقیقتری مانند جریان بیباری و اندوکتانس مغناطیسکنندگی را محاسبه کند.
۵.۲. چرا تیونینگ دینامیک لازم است؟
در موتور القایی، کنترل سنسورلس برای تخمین صحیح شار، سرعت و لغزش موتور به مقاومت استاتور، مقاومت روتور، اندوکتانس نشتی، اندوکتانس مغناطیسکنندگی، جریان بیباری، جریان نامی و لغزش نامی نیاز دارد.
بخشی از این پارامترها با تست ایستا قابل تخمین هستند، اما برای دقت بهتر، مخصوصاً برای محاسبه جریان بیباری و شار موتور، باید موتور بدون بار بچرخد. بنابراین موتور باید از بار مکانیکی جدا شود و سپس H41 روی ۲ قرار گیرد.
۵.۳. شرایط ایمنی قبل از تیونینگ دینامیک
• موتور باید از بار مکانیکی جدا باشد و آزادانه بچرخد.
• جهت چرخش موتور نباید برای دستگاه یا اپراتور خطر ایجاد کند.
• پایه موتور، کوپلینگ و قسمتهای چرخان باید ایمن باشند.
• هیچ نفر یا جسمی نزدیک شفت، کوپلینگ یا بخش چرخان موتور نباشد.
• اطلاعات پلاک موتور باید درست وارد شده باشد.
• ولتاژ تغذیه باید در محدوده مجاز درایو باشد.
• جریان نامی موتور نباید بیشتر از توان مجاز درایو باشد.
• اگر ترمز مکانیکی وجود دارد، قبل از تیونینگ باید آزاد شود.
• اگر موتور به گیربکس یا بار متصل است، تیونینگ دینامیک اجرا نشود مگر با مجوز سازنده دستگاه.
۶. ترتیب پیشنهادی راهاندازی سنسورلس
۶.۱. انتخاب نوع موتور
پارامتر | مقدار پیشنهادی | توضیح |
|---|---|---|
H28 | Induction_3Phase | انتخاب موتور القایی سهفاز |
H37 | در شروع راهاندازی | H37 اینرسی معادل موتور و بار با مقیاس J×10000 است؛ J بر حسب kg·m² بیان میشود. نتیجه معتبر H41 = 3 مبنا قرار گیرد؛ تنظیم دستی فقط با اینرسی معتبر انجام شود. |
۶.۲. ورود اطلاعات پلاک موتور
در صورت عدم استفاده از تیونینگ دینامیک به دلیل محدودیتهای فیزیکی، اطلاعات جدول زیر باید بهصورت دستی وارد شوند. با این حال، پارامترهای H30، H31 و H32 در هر شرایطی باید توسط کاربر مطابق پلاک موتور تنظیم شوند.
پارامتر | توضیح | اثر اشتباه بودن |
|---|---|---|
H30 | توان نامی موتور | خطا در محدودیت توان و حفاظت |
H31 | تعداد قطبهای موتور | خطا در محاسبه سرعت و لغزش |
H32 | لغزش نامی موتور | تخمین اشتباه گشتاور و سرعت |
H33 | جریان نامی موتور | محدودیت جریان و گشتاور اشتباه |
H34 | جریان بیباری موتور | خطا در شار، مخصوصاً در بار سبک |
H37 | لختی معادل موتور و بار در حلقه سرعت | H37 اینرسی معادل موتور و بار با مقیاس J×10000 است؛ J بر حسب kg·m² بیان میشود. نتیجه معتبر H41 = 3 مبنا قرار گیرد؛ تنظیم دستی فقط با اینرسی معتبر انجام شود. |
H42 | مقاومت استاتور Rs | خطا در تخمین شار، مخصوصاً سرعت پایین |
H43 | مقاومت روتور Rr | خطا در تخمین لغزش و گشتاور |
H44 | اندوکتانس نشتی | ناپایداری جریان یا گشتاور |
H45 | اندوکتانس مغناطیسکنندگی Lm | خطا در شار موتور و عملکرد سنسورلس |
۶.۳. اجرای تیونینگ دینامیک
• موتور را بدون بار آماده کنید.
• مقدار H41 = ۲ را تنظیم کنید.
• فرمان شروع تیونینگ را اجرا کنید.
• تا پایان کامل تیونینگ، فرمان توقف ندهید مگر در شرایط اضطراری.
• پس از پایان تیونینگ، مطمئن شوید خطا وجود ندارد.
۷. فعالسازی مد کنترل سرعت سنسورلس
برای فعال کردن کنترل سرعت سنسورلس، ابتدا تیونینگ دینامیک را انجام دهید، سپس مقدار H40 = ۳ را تنظیم کنید. سرعت مرجع میتواند از کیپد، ورودی آنالوگ، ترمینال یا شبکه ارتباطی دریافت شود.
در زمان استارت، درایو ابتدا موتور را در حالت حلقهباز راهاندازی میکند. سپس وقتی سرعت، شار و شرایط تخمین به حد قابل قبول رسید، کنترل از حالت حلقهباز به حلقهبسته سنسورلس منتقل میشود.
اقدام | توضیح |
|---|---|
شروع با سرعت پایین | برای بررسی جهت چرخش، جریان و لرزش |
افزایش تدریجی سرعت | برای اطمینان از ورود نرم به حلقهبسته |
کنترل جریان و دما | برای جلوگیری از اضافهبار موتور و درایو |
تنظیم ACC و dEC | برای جلوگیری از جریان زیاد یا اضافهولتاژ DC |
تنظیم H37 در بارهای لخت | H37 اینرسی معادل موتور و بار با مقیاس J×10000 است؛ J بر حسب kg·m² بیان میشود. نتیجه معتبر H41 = 3 مبنا قرار گیرد؛ تنظیم دستی فقط با اینرسی معتبر انجام شود. |
۸. فعالسازی مد کنترل گشتاور سنسورلس
برای فعال کردن کنترل گشتاور سنسورلس، ابتدا تیونینگ دینامیک را با H41 = ۲ انجام دهید، سپس مقدار H40 = ۴ را تنظیم کنید. مرجع گشتاور را از منبع مورد نظر انتخاب کرده و در شروع، مقدار آن را کم بگذارید.
نکته ایمنی: در مد گشتاور، سرعت مستقیماً کنترل نمیشود. اگر بار سبک باشد و مرجع گشتاور زیاد تنظیم شود، سرعت موتور میتواند افزایش یابد. بنابراین محدودیت سرعت باید حتماً تنظیم شود.
اقدام | توضیح |
|---|---|
شروع با گشتاور کم | برای جلوگیری از حرکت ناگهانی بار |
تنظیم محدودیت سرعت | برای جلوگیری از افزایش بیش از حد سرعت |
کنترل جریان موتور | برای جلوگیری از اضافهبار و گرم شدن موتور |
افزایش مرحلهای گشتاور | برای رسیدن به مقدار مورد نیاز بدون شوک مکانیکی |
۹. پارامترهای مهم و اثر هرکدام
۹.۱. انتخاب مد کنترل و تیونینگ
پارامتر | نام/وظیفه | اثر |
|---|---|---|
H40 | انتخاب روش کنترل | تعیین مد V/F، FCC، سنسورلس سرعت یا سنسورلس گشتاور |
H41 | نوع تیونینگ موتور | برای سنسورلس دقیق باید روی ۲ قرار گیرد تا تیونینگ دینامیک انجام شود |
H37 | لختی معادل در حلقه سرعت | H37 اینرسی معادل موتور و بار با مقیاس J×10000 است؛ J بر حسب kg·m² بیان میشود. نتیجه معتبر H41 = 3 مبنا قرار گیرد؛ تنظیم دستی فقط با اینرسی معتبر انجام شود. |
۹.۲. پارامترهای موتور
پارامتر | توضیح | اثر در کنترل سنسورلس |
|---|---|---|
H30 | توان نامی موتور | مبنای محدودیت توان و انتخاب ظرفیت موتور |
H31 | تعداد قطبها | تبدیل سرعت مکانیکی و الکتریکی |
H32 | لغزش نامی | تخمین لغزش و گشتاور |
H33 | جریان نامی موتور | محدودیت جریان و حفاظت موتور |
H34 | جریان بیباری | تنظیم شار و دقت گشتاور در بار سبک |
H37 | لختی معادل بار | H37 اینرسی معادل موتور و بار با مقیاس J×10000 است؛ J بر حسب kg·m² بیان میشود. نتیجه معتبر H41 = 3 مبنا قرار گیرد؛ تنظیم دستی فقط با اینرسی معتبر انجام شود. |
H42 | Rs | دقت مدل ولتاژی و رفتار سرعت پایین |
H43 | Rr | دقت مدل روتور و تخمین لغزش |
H44 | اندوکتانس نشتی؛ 0 تا 300.0 mH، معادل 0 تا 0.3000 H | پایداری جریان و مدل موتور |
H45 | اندوکتانس مغناطیسکننده Lm؛ 0 تا 3000 mH، معادل 0 تا 3.000 H | دقت شار مغناطیسی و عملکرد سنسورلس |
۹.۳. پارامترهای جریان و محدودیتها
پارامتر | توضیح | اثر |
|---|---|---|
H48 | درصد مجاز جریان/ظرفیت کنترلی | روی سقف جریان و توانایی تولید گشتاور اثر دارد. مقدار زیاد باعث افزایش جریان و حرارت میشود. |
H46 | ضریب تناسبی حلقه جریان گشتاور | پاسخ گشتاور را سریعتر میکند. مقدار زیاد باعث صدای موتور یا نوسان جریان میشود. |
H47 | ضریب انتگرالی حلقه جریان گشتاور | خطای گشتاور را کاهش میدهد. مقدار زیاد میتواند باعث اضافهجریان شود. |
H37 | جبران لختی در تولید فرمان گشتاور | H37 حد جریان را تغییر نمیدهد؛ اینرسی معتبر در تطبیق پاسخ حلقه سرعت به کار میرود. این پارامتر با مقیاس J×10000 و ترجیحاً با H41 = 3 تعیین شود. |
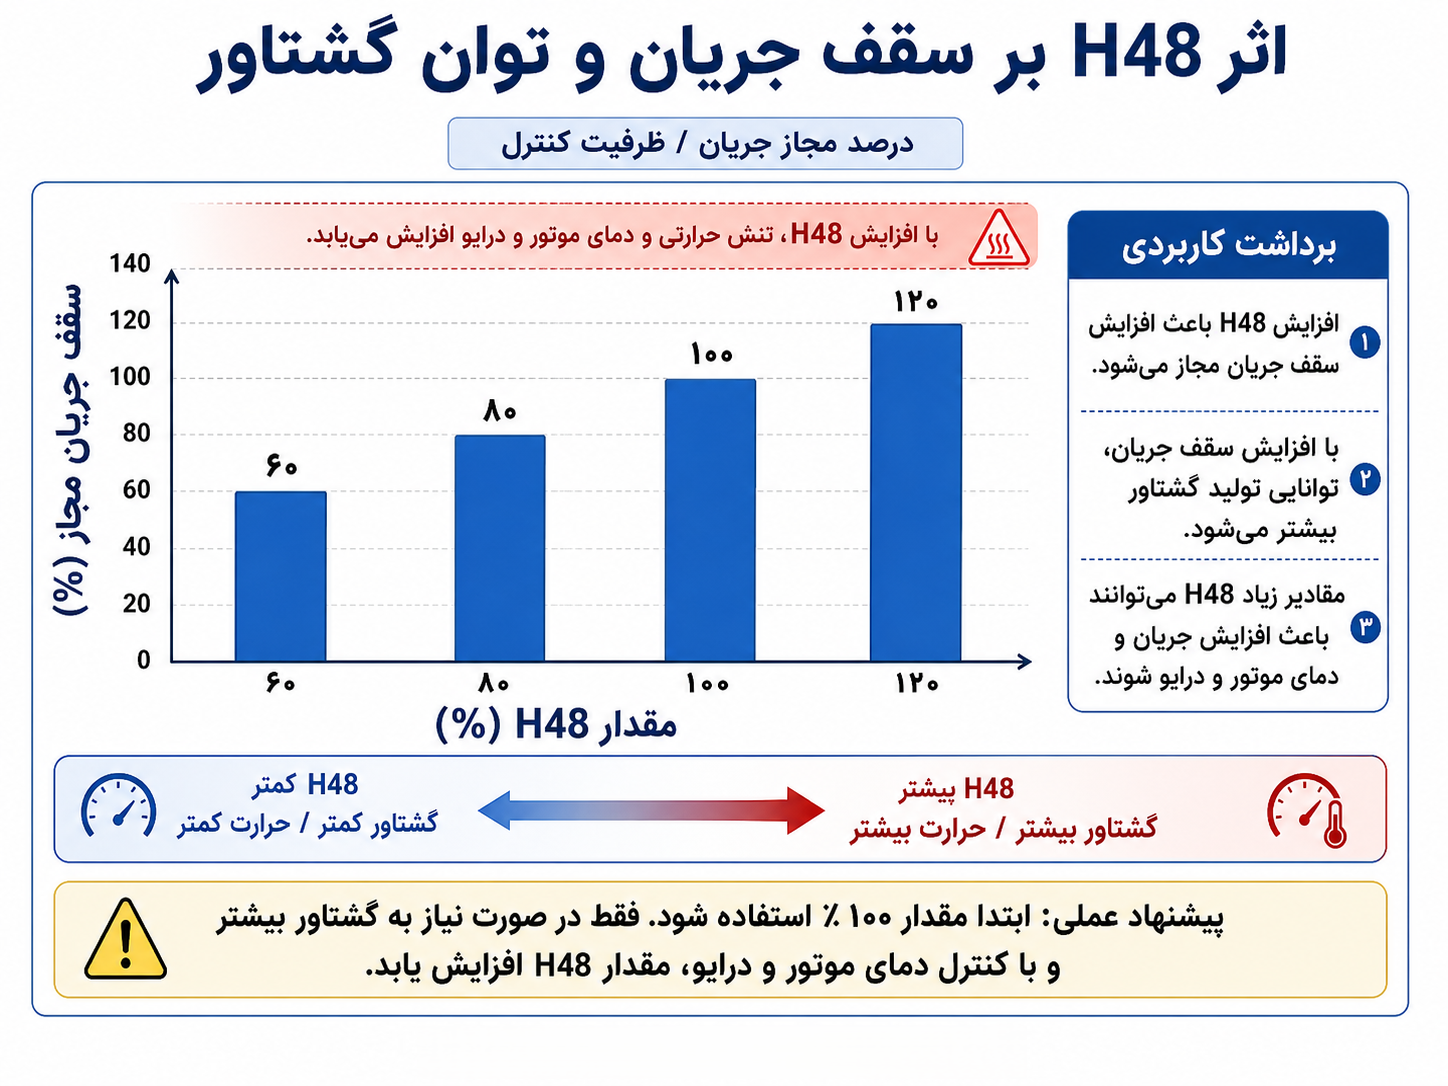
نمودار ۴ - اثر H48 بر سقف جریان و توان گشتاور
۹.۴. پارامترهای راهاندازی و انتقال حلقهباز به حلقهبسته
پارامتر | توضیح | اثر |
|---|---|---|
F14 | زمان شاردهی اولیه موتور القایی | مقدار کم باعث ضعف گشتاور راهاندازی میشود. |
F21 | حداکثر فرکانس مرجع یا محدوده کاری | نباید بیش از مقدار مجاز موتور و دستگاه تنظیم شود. |
F22 | حداکثر فرکانس جهت اعمال ولتاژ نامی درایو | برای کنترل گشتاور موتور در کنترل حلقهباز استفاده میشود. مقدار زیاد میتواند باعث Stall زیر بار سنگین و مقدار خیلی کم میتواند باعث افزایش جریان راهاندازی شود. |
ACC | زمان شتاب | مقدار کم باعث جریان زیاد، لرزش یا خطا میشود. |
dEC | زمان توقف | مقدار کم میتواند باعث اضافهولتاژ DC یا ناپایداری شود. |
H37 | تنظیم پاسخ سرعت پس از ورود به حلقهبسته | H37 اینرسی معادل موتور و بار با مقیاس J×10000 است؛ J بر حسب kg·m² بیان میشود. نتیجه معتبر H41 = 3 مبنا قرار گیرد؛ تنظیم دستی فقط با اینرسی معتبر انجام شود. |
۹.۵. پارامترهای پاسخ سرعت و فرکانس سوئیچینگ
پارامتر | توضیح | اثر |
|---|---|---|
H37 | لختی معادل موتور و بار | H37 اینرسی معادل موتور و بار با مقیاس J×10000 است؛ J بر حسب kg·m² بیان میشود. نتیجه معتبر H41 = 3 مبنا قرار گیرد؛ تنظیم دستی فقط با اینرسی معتبر انجام شود. |
H38 | تغییر فرکانس سوئیچینگ در سرعت پایین | برای کاهش جریان ضربهای یا بهبود رفتار سرعت پایین استفاده میشود. |
H39 | فرکانس سوئیچینگ اصلی | روی صدای موتور، تلفات درایو و نرمی جریان اثر دارد. |
۹.۶. محدودیت سرعت در مد گشتاور
پارامتر | توضیح | اثر |
|---|---|---|
H37 | پارامتر حلقه سرعت، نه محدودکننده سرعت گشتاور | در مد گشتاور اثر مستقیم ندارد؛ برای جلوگیری از افزایش سرعت، H67 و H68 تنظیم شوند. |
H67 | درصد محدودیت سرعت در مد گشتاور | از افزایش بیش از حد سرعت در مد گشتاور جلوگیری میکند. |
H68 | بایاس سرعت در مد گشتاور | برای ایجاد حاشیه یا اصلاح رفتار سرعت در کنترل گشتاور استفاده میشود. |
۱۰. نکات مهم در استفاده از مد سرعت
• قبل از فعالسازی، تیونینگ دینامیک انجام شود.
• تا حد امکان پارامتر ACC کمتر از ۵ ثانیه قرار داده نشود؛ مقادیر خیلی کم احتمال خطا و جریان زیاد در راهاندازی را افزایش میدهند.
• اگر موتور وارد حلقهبسته نمیشود، ابتدا بار را کم کنید و زمان شتاب را افزایش دهید.
• اگر موتور لرزش دارد، پارامترهای موتور و نتیجه تیونینگ را بررسی کنید.
• اگر سرعت واقعی با مرجع اختلاف دارد، ابتدا H31، H32، H33 و نتایج تیونینگ بررسی شوند.
• در سرعتهای خیلی پایین، عملکرد سنسورلس محدود است.
• برای بارهای سنگین، زمان شتاب باید بیشتر انتخاب شود.
۱۱. نکات مهم در استفاده از مد گشتاور
• مد گشتاور بدون محدودیت سرعت خطرناک است.
• همیشه ابتدا با مرجع گشتاور کم تست کنید.
• اگر بار سبک باشد، سرعت میتواند افزایش یابد.
• برای کاربردهای کشش، مقدار گشتاور باید مرحلهبهمرحله تنظیم شود.
• در سرعت نزدیک صفر، کنترل گشتاور سنسورلس محدودیت دارد.
• برای نگهداشتن بار آویزان یا آسانسوری، سنسورلس بدون ترمز مکانیکی کافی نیست.
• اگر جریان بیش از حد بالا میرود، H33، H48، H46 و H47 بررسی شوند.
• اگر گشتاور ضعیف است، H41 = ۲ را دوباره با موتور بدون بار اجرا کنید.
۱۲. محدودیتهای کنترل برداری سنسورلس
• در سرعت صفر، تخمین سرعت دقیق نیست.
• در سرعتهای خیلی پایین، گشتاور ممکن است محدود شود.
• برای بارهای ضربهای شدید باید تنظیمات با دقت انجام شود.
• پارامترهای اشتباه موتور باعث ناپایداری میشوند.
• تیونینگ دینامیک باید بدون بار انجام شود.
• در کاربردهای ایمنیحساس، استفاده از ترمز مکانیکی یا فیدبک واقعی سرعت توصیه میشود.
• تغییر موتور بدون تیونینگ مجدد مجاز نیست.
۱۳. عیبیابی سریع
نشانه | علت احتمالی | راهکار |
|---|---|---|
موتور وارد حلقهبسته نمیشود | تیونینگ ناقص، بار زیاد یا سرعت راهاندازی ناکافی | H41 = ۲ را اجرا کنید، بار را جدا کنید و ACC را افزایش دهید. |
جریان راهاندازی زیاد است | شتاب کم، پارامتر موتور اشتباه یا H48 زیاد | ACC را افزایش دهید، تیونینگ را تکرار کنید و H48 را بررسی کنید. |
موتور در سرعت پایین میلرزد | تخمین ضعیف، Rs یا Lm اشتباه، بار سنگین | تیونینگ دینامیک، بررسی H42 تا H45 و کاهش بار. |
سرعت ناپایدار است | H31/H32 اشتباه یا ضرایب کنترل نامناسب | تعداد قطب و لغزش نامی را بررسی کنید. |
گشتاور ضعیف است | جریان بیباری یا Lm اشتباه، محدودیت جریان پایین | H41 = ۲، سپس H33/H34/H45/H48 را بررسی کنید. |
صدای زیاد موتور | فرکانس سوئیچینگ یا ضرایب جریان نامناسب | H39، H46 و H47 را بررسی کنید. |
موتور در مد گشتاور بیش از حد سرعت میگیرد | محدودیت سرعت تنظیم نشده | H67 و H68 را تنظیم کنید. |
سرعت هنگام رسیدن به مرجع نوسان یا اُورشوت دارد | تنظیم نبودن یا نامناسب بودن H37 برای لختی بار | ابتدا صحت اطلاعات موتور و تکمیل موفق H41 = 2 بررسی شود؛ سپس در شرایط ایمن H41 = 3 با بار واقعی اجرا و نتیجه H37 کنترل شود. تنظیم دستی فقط با اینرسی معتبر و مقیاس J×10000 انجام شود. |
۱۴. مطالعه و راهاندازی سریع
۱۴.۱. جدول سریع مد کنترل سرعت سنسورلس
ترتیب | پارامتر | مقدار/عمل پیشنهادی | توضیح کوتاه |
|---|---|---|---|
۱ | H28 | Induction_3Phase | انتخاب نوع موتور؛ بازه: ۰ تا ۲ |
۲ | H30 | طبق پلاک موتور | توان نامی؛ بازه: طبق پلاک/ظرفیت |
۳ | H31 | طبق پلاک موتور | تعداد قطبها؛ بازه: طبق پلاک |
۴ | H32 | طبق پلاک موتور | فرکانس لغزش نامی؛ محدوده قابل ورود از کیپد 0.0 تا 9.9 Hz |
۵ | H33 | طبق پلاک موتور | جریان نامی RMS؛ بازه 0.5 تا 76.0 A |
۶ | H34 | در صورت موجود بودن | جریان بیباری؛ بازه 0.1 تا 25.0 A |
۷ | H41 | ۲ | تیونینگ دینامیک با چرخش بدون بار؛ بازه: ۰ تا ۳ |
۸ | H40 | ۳ | فعالسازی کنترل سرعت سنسورلس؛ بازه: ۰ تا ۴ |
۹ | F14 | متناسب با موتور | زمان شاردهی اولیه؛ بازه 0 تا 60.0 s |
۱۰ | ACC | متناسب با بار | زمان شتاب؛ بازه 0.1 تا 900.0 s |
۱۱ | dEC | متناسب با بار | زمان کاهش سرعت؛ بازه 0.1 تا 900.0 s |
۱۲ | H37 | نتیجه معتبر H41 = 3؛ پیشفرض 0 | اینرسی با مقیاس J×10000؛ بازه ذخیره 0 تا 65535، با J بر حسب kg·m² |
۱۳ | H48 | طبق ظرفیت موتور/درایو | محدودیت جریان/بوست؛ بازه: ۰ تا ۲۲۰٪ |
۱۴ | H46/H47 | مقدار پیشفرض یا تنظیمشده | ضرایب حلقه جریان؛ بازه هر کدام 0.1 تا 30.0 |
۱۵ | H38/H39 | طبق نیاز | H38: حالت حامل 0 تا 2؛ H39: فرکانس حامل 2 تا 15 kHz |
۱۴.۲. جدول سریع مد کنترل گشتاور سنسورلس
ترتیب | پارامتر | مقدار/عمل پیشنهادی | توضیح کوتاه |
|---|---|---|---|
۱ | H28 | Induction_3Phase | انتخاب نوع موتور؛ بازه: ۰ تا ۲ |
۲ | H30 | طبق پلاک موتور | توان نامی؛ بازه: طبق پلاک/ظرفیت |
۳ | H31 | طبق پلاک موتور | تعداد قطبها؛ بازه: طبق پلاک |
۴ | H32 | طبق پلاک موتور | فرکانس لغزش نامی؛ محدوده قابل ورود از کیپد 0.0 تا 9.9 Hz |
۵ | H33 | طبق پلاک موتور | جریان نامی RMS؛ بازه 0.5 تا 76.0 A |
۶ | H34 | در صورت موجود بودن | جریان بیباری؛ بازه 0.1 تا 25.0 A |
۷ | H41 | ۲ | تیونینگ دینامیک الزامی، موتور بدون بار بچرخد؛ بازه: ۰ تا ۳ |
۸ | H40 | ۴ | فعالسازی کنترل گشتاور سنسورلس؛ بازه: ۰ تا ۴ |
۹ | H37 | معمولاً ۰ | در مد گشتاور کاربرد مستقیم ندارد؛ محدودیت سرعت با H67/H68 انجام شود؛ بازه: ۰ تا ۶۵۵۳۵ |
۱۰ | مرجع گشتاور | ابتدا کم تنظیم شود | شروع ایمن با گشتاور پایین؛ بازه: ۰ تا ۱۵۰٪ |
۱۱ | H67 | فعال/تنظیم شود | حد سرعت به صورت درصدی از F21؛ بازه 0.0 تا 600.0%؛ صفر: غیرفعال |
۱۲ | H68 | در صورت نیاز | پهنای کاهش گشتاور به صورت درصدی از F21؛ بازه 0.0 تا 50.0% |
۱۳ | H48 | طبق ظرفیت موتور/درایو | محدودیت جریان و توان گشتاور؛ بازه: ۰ تا ۲۲۰٪ |
۱۴ | H46/H47 | مقدار پیشفرض یا تنظیمشده | ضرایب حلقه جریان؛ بازه هر کدام 0.1 تا 30.0 |
۱۵ | F14 | متناسب با موتور | زمان شاردهی اولیه؛ بازه 0 تا 60.0 s |
۱۶ | ACC/dEC | متناسب با بار | زمان شتاب و کاهش سرعت؛ بازه هر کدام 0.1 تا 900.0 s |
تکمیل راهنما: تضعیف شار بالاتر از فرکانس مبنا
در کنترل برداری سنسورلس موتور القایی، ناحیه بالاتر از فرکانس مبنا به توجه ویژه نیاز دارد. F22 باید با فرکانس مبنای موتور و مشخصات پلاک سازگار باشد؛ F21 حد بالای فرکانس کاری را تعیین میکند. صرف افزایش F21 به معنی مجاز بودن سرعت بالاتر برای موتور، کوپلینگ یا ماشین نیست.
در مسیر کنترل سرعت سنسورلس این برنامه، شار تا F22 حفظ میشود و بالاتر از آن، مرجع جریان مغناطیسکننده بهتدریج کاهش مییابد. این رفتار به استفاده از محدوده ولتاژ موجود در سرعت بالاتر کمک میکند، اما نباید انتظار گشتاور نامی ثابت در تمام این ناحیه را داشت. برای استفاده، اطلاعات موتور و تیونینگ باید معتبر باشد و محدوده سرعت، جریان و بار با نظارت بررسی شود. این قابلیت پارامتر فعالسازی جداگانهای ندارد و نباید با صرفهجویی انرژی F40 در مد V/F اشتباه گرفته شود.
۱۵. کنترل سنسورلس موتور PMSM
۱. معرفی کلی
کنترل سنسورلس موتور PMSM روشی است که در آن درایو بدون انکودر یا سنسور سرعت، موتور آهنربایی دائم را کنترل میکند. در این روش، درایو با اندازهگیری جریان و ولتاژ خروجی، وضعیت موتور را تخمین میزند و سپس فرمان مناسب برای چرخش نرم و پایدار موتور را اعمال میکند.
برای اپراتور، نکته مهم این است که کیفیت عملکرد این مد به ورود صحیح اطلاعات موتور، انجام اتوتیونینگ، تنظیم مناسب جریان راهاندازی و انتخاب زمان شتاب مناسب وابسته است. اگر این موارد درست تنظیم شوند، موتور با صدای کمتر، جریان مناسبتر و انتقال نرمتر از راهاندازی اولیه به کنترل سنسورلس منتقل میگردد.
کنترل سنسورلس PMSM برای راهاندازی عمومی موتور بدون انکودر طراحی شده است. این روش جایگزین سرووکنترل دقیق در سرعت صفر یا کاربردهای ایمنیحساس نیست.
۲. کنترل سنسورلس PMSM چیست و چه کاری انجام میدهد؟
در موتور آهنربایی دائم، موقعیت میدان موتور برای کنترل صحیح اهمیت دارد. در کنترل دارای انکودر، این موقعیت از سنسور خوانده میشود. در کنترل سنسورلس، درایو این موقعیت را از روی رفتار الکتریکی موتور تشخیص میدهد.
در زمان شروع حرکت، چون موتور هنوز سرعت کافی ندارد، درایو ابتدا موتور را به صورت کنترلشده و حلقهباز راه اندازی میکند. پس از رسیدن موتور به محدوده مناسب، درایو به کنترل سنسورلس حلقهبسته منتقل میشود. از این لحظه، سرعت تخمینی موتور برای کنترل دقیقتر استفاده میشود.
۳. کاربردهای پیشنهادی
مد سنسورلس PMSM برای کاربردهایی مناسب است که موتور آهنربایی دائم بدون انکودر استفاده میشود و هدف، راهاندازی نرم، کنترل سرعت مناسب و کاهش قطعات جانبی است. جدول زیر نمونه کاربردها را نشان میدهد.
کاربرد | دلیل مناسب بودن | نکته راهاندازی |
|---|---|---|
فن و پمپ با موتور PMSM | کاهش نیاز به انکودر و راهاندازی نرم | ابتدا با سرعت پایین و بار سبک تست شود. |
کمپرسور و بلوئر سبک | کنترل سرعت بهتر از راهاندازی ساده | زمان شتاب خیلی کوتاه انتخاب نشود. |
نوار نقاله سبک | کنترل مناسب سرعت در بارهای معمولی | جهت چرخش و جریان موتور بررسی شود. |
ماشینآلات عمومی | کاهش سیمکشی و سنسور مکانیکی | قبل از بهرهبرداری، اتوتیونینگ انجام شود. |
برای کاربردهایی که نیاز به نگهداشتن بار در سرعت صفر، کنترل موقعیت، دقت بسیار بالا یا ایمنی مکانیکی ویژه دارند، استفاده از انکودر، ترمز مکانیکی یا روش کنترلی مناسبتر توصیه میشود.
۴. تفاوت کنترل سنسورلس PMSM با کنترل معمولی
در کنترل معمولی یا حلقهباز، درایو بدون شناخت دقیق از موقعیت واقعی موتور، فرمان چرخش را طبق برنامه داخلی اعمال میکند. این روش برای شروع حرکت ساده مفید است، اما در برابر تغییر بار یا سرعت پایین، محدودیت بیشتری دارد.
در کنترل سنسورلس حلقه بسته، درایو پس از راهاندازی اولیه، وضعیت موتور را تخمین میزند و کنترل را بر اساس سرعت و زاویه تخمینی ادامه میدهد. به همین دلیل، در محدوده کاری مناسب، عملکرد نرمتر و پایدارتری نسبت به کنترل ساده دارد.
ویژگی | حلقهباز یا راهاندازی ساده | کنترل سنسورلس PMSM |
|---|---|---|
نیاز به انکودر | ندارد | ندارد |
کیفیت کنترل پس از شروع حرکت | وابسته به تنظیم اولیه و بار | بهتر، با استفاده از تخمین داخلی |
عملکرد در سرعت خیلی پایین | محدود | محدود، اما نرمتر در محدوده قابل تخمین |
حساسیت به پارامتر موتور | متوسط | زیاد؛ ورود اطلاعات صحیح ضروری است |
۴.۱. مقایسه نموداری رفتار راهاندازی و تنظیمات
نمودارهای زیر برای درک مفهومی رفتار درایو اضافه شدهاند. در این نسخه از نمودارهای خواناتر نسخه قبلی استفاده شده است تا اثر پارامترها روی راهاندازی، جریان، نقطه انتقال و صدای موتور واضحتر دیده شود. این نمودارها آموزشی هستند و مقدار دقیق آنها به موتور و بار واقعی بستگی دارد.
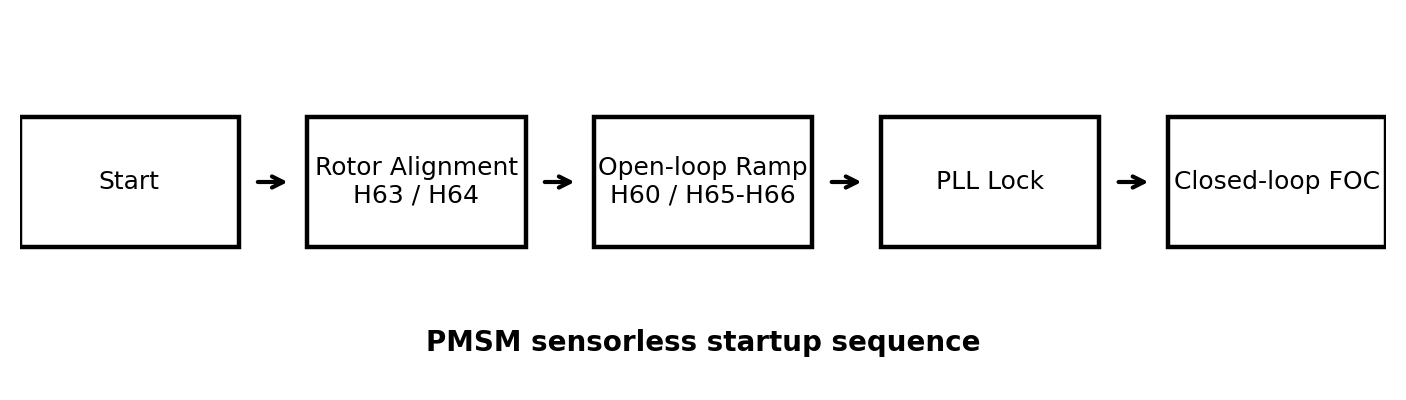
نمودار ۱ - ترتیب مفهومی راهاندازی سنسورلس PMSM
در این نمودار، درایو ابتدا در حالت توقف قرار دارد، سپس اتوتیونینگ و تست اولیه انجام میشود. پس از راهاندازی حلقهباز و رسیدن به محدوده مناسب، کنترل به حالت سنسورلس حلقهبسته منتقل میشود.
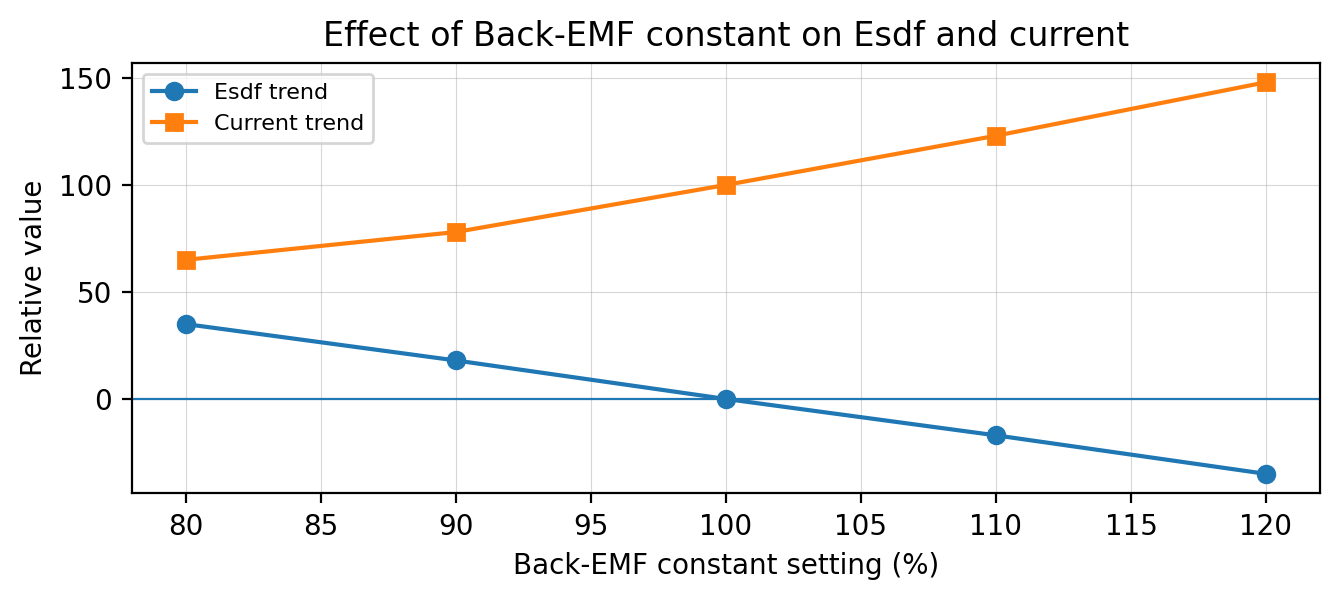
نمودار ۲ - اثر تنظیم ثابت ولتاژ موتور روی جریان و کیفیت شروع حرکت
اگر ثابت ولتاژ موتور خیلی پایین یا خیلی بالا تنظیم شود، موتور ممکن است با جریان غیرطبیعی، صدای بیشتر یا شروع حرکت نامناسب کار کند. مقدار مناسب معمولاً با جریان بیباری طبیعی، صدای کمتر و شروع حرکت نرمتر شناخته میشود.
۵. شرطهای اصلی قبل از استفاده
• نوع موتور باید موتور آهنربایی دائم باشد و پارامتر H28 مطابق آن تنظیم شود.(H28 = 2)
• قبل از فعالسازی نهایی، اتوتیونینگ انجام شود تا مقاومت و اندوکتانس موتور دقیقتر در درایو ثبت شود.
• موتور و بار مکانیکی در زمان تست اولیه نباید گیر مکانیکی داشته باشند.
• در اولین راهاندازی، سرعت و بار باید کم انتخاب شوند و جریان موتور کنترل شود.
• در کاربردهای دارای اینرسی زیاد یا بار سنگین، زمان شتاب نباید خیلی کوتاه تنظیم شود.
۶. پارامترهای مهم و اثر هرکدام
جدول زیر مهمترین پارامترهایی را نشان میدهد که در راهاندازی سنسورلس PMSM برای اپراتور اهمیت دارند. مقدار دقیق هر پارامتر باید بر اساس موتور، بار و نسخه نرمافزار درایو انتخاب شود.
پارامتر | مقدار یا محدوده پیشنهادی | اثر در راهاندازی و کارکرد |
|---|---|---|
H28 = 2 | PMSM | انتخاب نوع موتور آهنربایی دائم |
H30 | طبق پلاک موتور | مبنای توان و ظرفیت موتور |
H31 | طبق پلاک موتور | تعداد قطبها و تبدیل سرعت |
H33 | طبق پلاک موتور | محدودیت جریان و حفاظت موتور |
H41 = 1 | طبق روش اتوتیونینگ | شناسایی مقاومت و اندوکتانس موتور |
H39 | طبق ظرفیت درایو | فرکانس سوئیچینگ؛ روی صدا و تلفات اثر دارد |
H60 | متناسب با موتور | حداکثر فرکانس راهاندازی حلقهباز |
H61 | مقدار پیشفرض یا تنظیمشده | ضریب تناسبی حلقه جریان؛ مقدار زیاد میتواند صدا و نوسان ایجاد کند |
H62 | مقدار پیشفرض یا تنظیمشده | ضریب انتگرالی حلقه جریان؛ مقدار زیاد میتواند باعث اضافهجریان شود |
H63 | متناسب با موتور و اینرسی بار | زمان همراستاسازی اولیه قبل از حرکت |
H64 | متناسب با موتور و اینرسی بار | جریان همراستاسازی اولیه |
H65 | کم تا متوسط | حداقل جریان راهاندازی حلقهباز |
H66 | متناسب با بار | حداکثر جریان راهاندازی حلقهباز |
ACC / dEC | متناسب با اینرسی بار | نرمی شتاب و توقف موتور |
H60 مربوط به حداکثر فرکانس راهاندازی حلقهباز است. ثابت ولتاژ موتور یک تنظیم جداگانه است و نباید با H60 اشتباه گرفته شود.
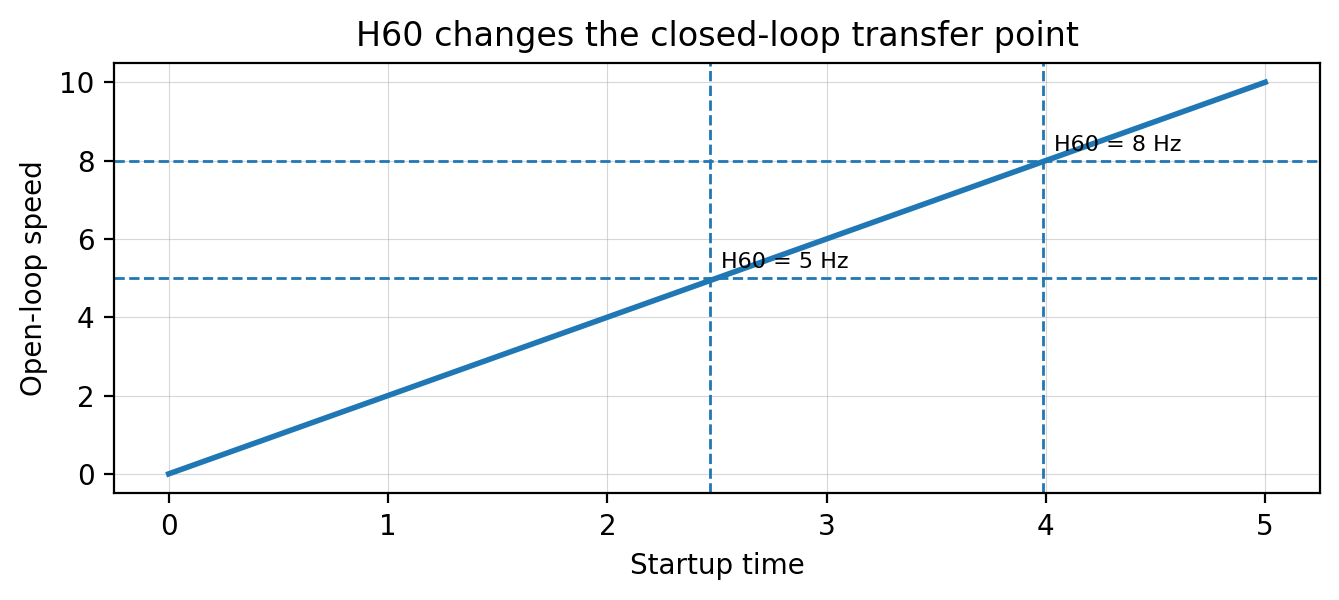
نمودار ۳ - اثر H60 روی نقطه انتقال از حلقهباز به کنترل سنسورلس
افزایش H60 باعث میشود موتور مدت بیشتری در راهاندازی حلقهباز بماند و انتقال به کنترل سنسورلس در سرعت بالاتری انجام شود. مقدار خیلی کم ممکن است باعث انتقال زودهنگام و ناپایداری شود؛ مقدار خیلی زیاد نیز زمان راهاندازی را طولانیتر میکند.
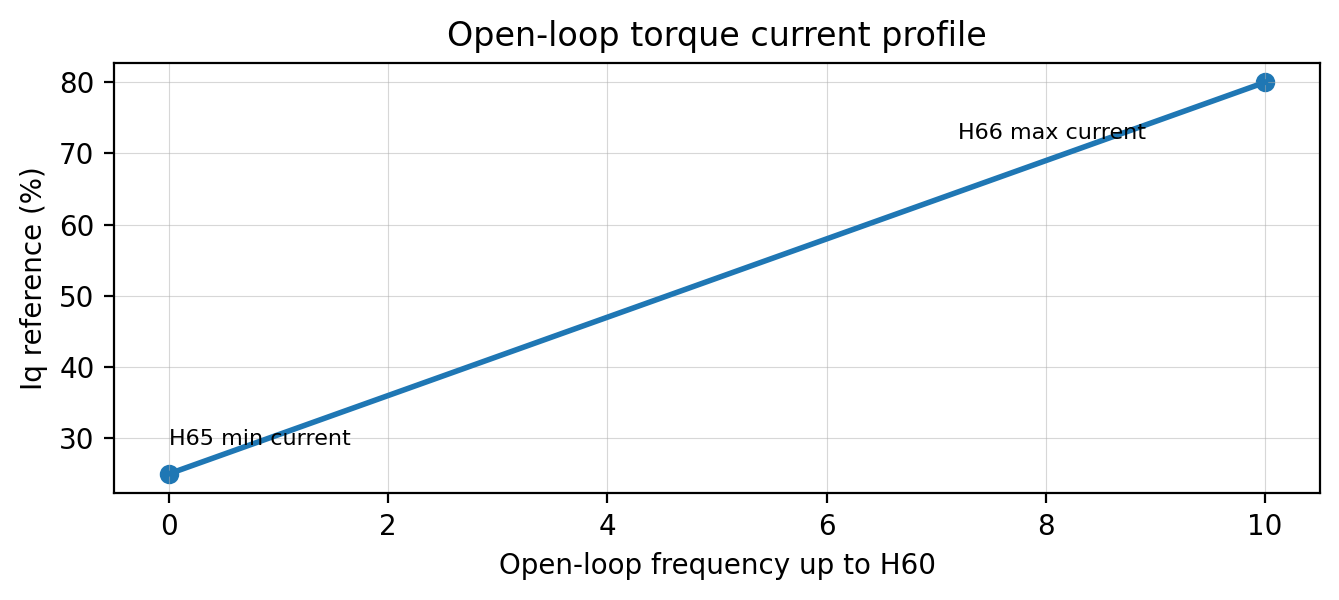
نمودار ۴ - اثر H65 و H66 روی جریان راهاندازی حلقهباز
۷. انجام اتوتیونینگ موتور
اتوتیونینگ برای کنترل سنسورلس PMSM بسیار مهم است؛ زیرا درایو برای کنترل صحیح موتور به مقدار مقاومت و اندوکتانس موتور نیاز دارد. اگر این اطلاعات اشتباه باشند، موتور ممکن است با لرزش، جریان زیاد یا ورود نامطمئن به حلقهبسته کار کند. برای انجام اتوتیونینگ موتورهای PMSM حتما بایستی H41 = 1 (روش استاتیک) تنظیم گردد.
۷.۱. نتیجه مورد انتظار از اتوتیونینگ
پس از پایان اتوتیونینگ، درایو باید بتواند پارامترهای اصلی موتور را ذخیره کند. در موتور PMSM، اندازهگیری مقاومت و اندوکتانس نقش مهمی در دقت کنترل جریان و کیفیت شروع حرکت دارد.
نتیجه | وضعیت قابل قبول | اقدام در صورت مشکل |
|---|---|---|
مقاومت موتور(H42) | مقدار غیرصفر و منطقی | اتصال کابل و توان موتور بررسی شود. |
اندوکتانس موتور(H44) | مقدار پایدار و منطقی | اتوتیونینگ تکرار و جریان تست بررسی شود. |
جریان تست | بدون خطای اضافهجریان | زمان شتاب، کابل و موتور بررسی شود. |
۸. نکات تنظیم و بهرهبرداری
مشاهده در زمان کار | اقدام پیشنهادی | توضیح |
|---|---|---|
موتور در شروع حرکت ضعیف است | H65 یا H66 کمی افزایش یابد | افزایش یکباره توصیه نمیشود. |
صدای موتور در شروع زیاد است | H61/H62 یا H65/H66 کاهش یابد | تنظیم تهاجمی باعث نوسان جریان میشود. |
در شتابگیری خطای اضافهجریان رخ میدهد | ACC افزایش یابد و بار مکانیکی بررسی شود | زمان شتاب کم یکی از علتهای رایج است. |
ورود به سنسورلس ناپایدار است | H60 بررسی شود | موتور باید به سرعت مناسب برای تخمین برسد. |
افزایش ضرایب H61 و H62 پاسخ جریان را سریعتر میکند، اما اگر بیش از حد زیاد باشند، صدای موتور، نوسان جریان و احتمال خطای اضافهجریان افزایش مییابد.
برای درک بهتر اثر تنظیم ضرایب حلقه جریان، دو نمودار مفهومی زیر رفتار سرعت را در سه حالت کم، مناسب و زیاد نشان میدهند. این نمودارها آموزشی هستند و مقدار دقیق آنها به نوع موتور، مقدار بار و سایر تنظیمات درایو وابسته است.
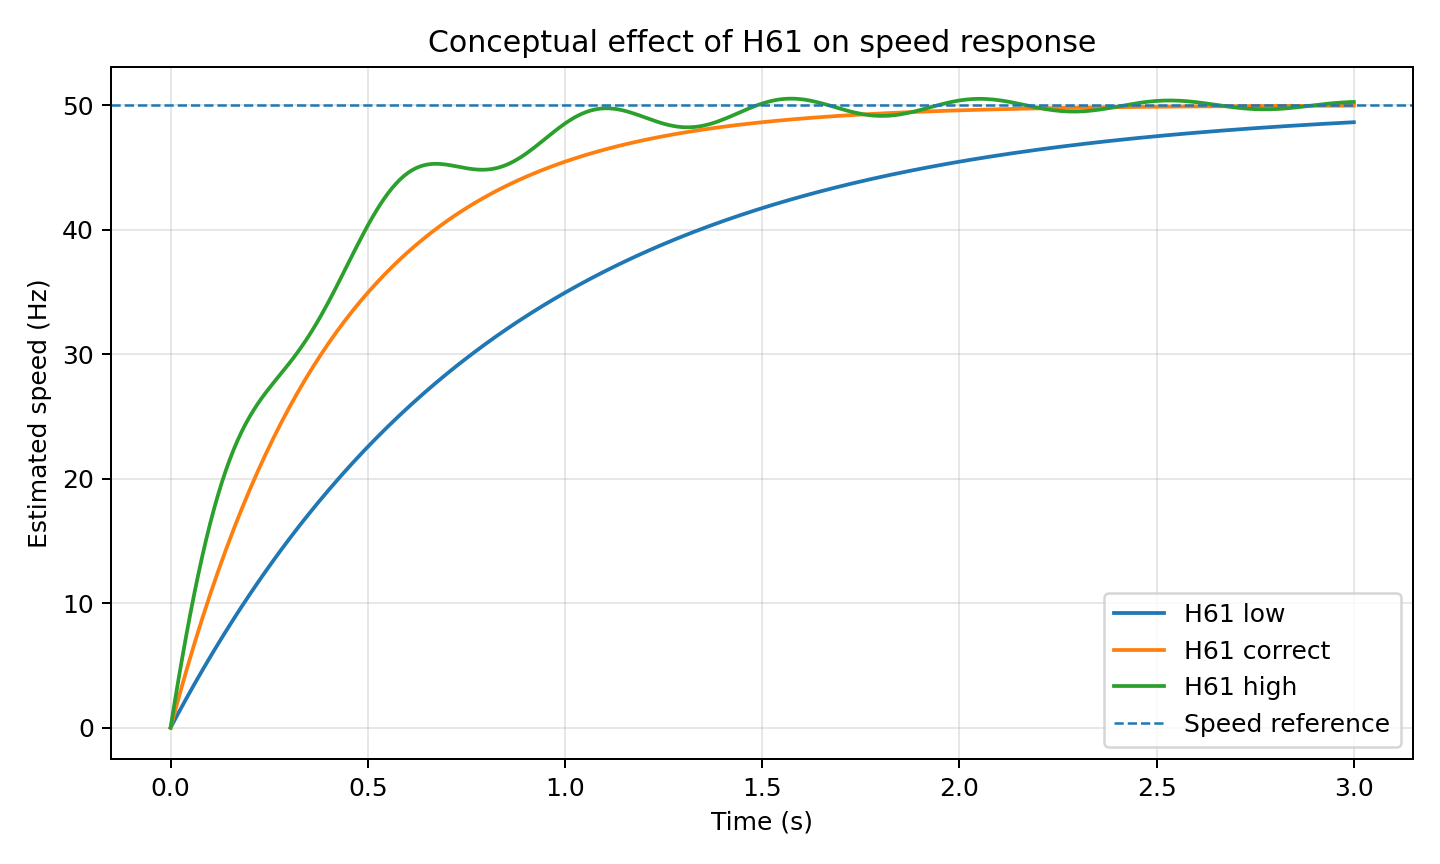
نمودار ۷ - اثر پارامتر H61 بر پاسخ سرعت
اگر مقدار پارامتر H61 کم باشد، موتور به فرمان سرعت، کندتر پاسخ میدهد و رسیدن به سرعت مرجع بیشتر طول میکشد. اگر مقدار آن مناسب باشد، پاسخ سرعت نرم و بدون نوسان خواهد بود. در صورت زیاد بودن این پارامتر، پاسخ اولیه تند میشود اما احتمال لرزش یا نوسان سرعت افزایش پیدا میکند.
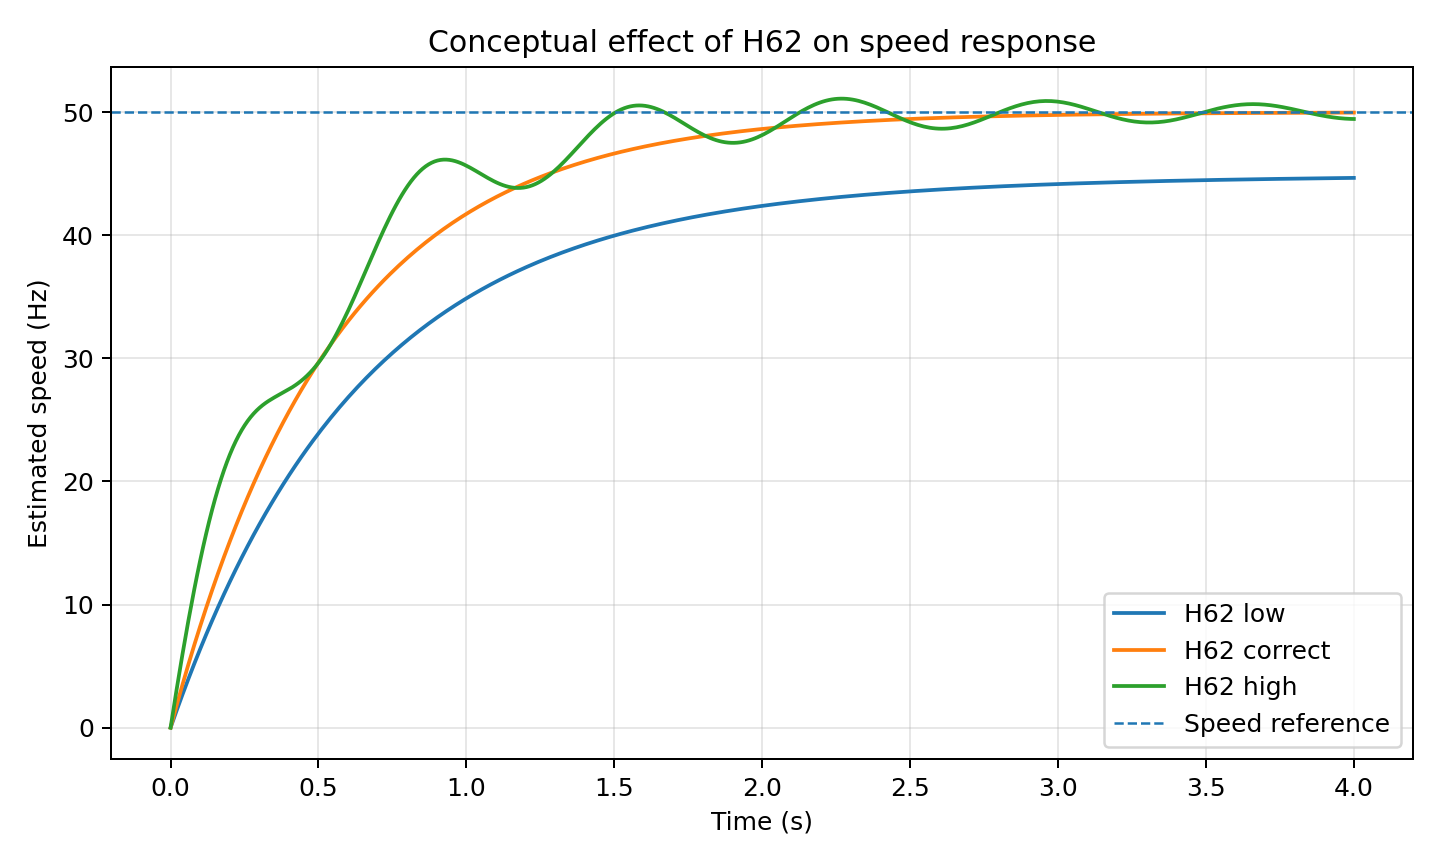
نمودار ۸ - اثر پارامتر H62 بر پاسخ سرعت
اگر مقدار پارامتر H62 خیلی کم باشد، درایو ممکن است با تأخیر بیشتری خطای سرعت را اصلاح کند و سرعت واقعی کمی پایینتر از مقدار مرجع بماند. اگر مقدار آن مناسب باشد، موتور با پایداری خوب به سرعت مرجع میرسد. اگر مقدار این پارامتر بیش از حد زیاد شود، سرعت میتواند دچار موجدار شدن یا نوسان گردد.
۹. محدودیتها و نکات ایمنی
• کنترل سنسورلس PMSM برای نگهداشتن دقیق موتور در سرعت صفر طراحی نشده است.
• برای بارهای آویزان، بالابر، جرثقیل یا کاربردهای ایمنیحساس، ترمز مکانیکی و حفاظت مستقل الزامی است.
• در سرعت بسیار پایین، دقت تخمین کمتر است و نباید انتظار رفتار سروو وجود داشته باشد.
• اگر موتور بیش از حد گرم میشود، افزایش جریان راهاندازی را ادامه ندهید و ابتدا پارامترهای موتور و بار مکانیکی را بررسی کنید.
• در صورت تغییر موتور، کابل موتور، اتصال موتور یا توان درایو، اتوتیونینگ باید دوباره بررسی شود.
• در اولین تست، اپراتور باید آماده توقف اضطراری باشد.
۱۰. عیبیابی سریع
نشانه | علت احتمالی | راهکار |
|---|---|---|
موتور حرکت نمیکند | جریان راهاندازی کم، بار گیر کرده یا جهت نامناسب | H65/H66 و بار مکانیکی بررسی شود. |
جریان راهاندازی زیاد است | جریان حلقهباز زیاد یا زمان شتاب کم | H65/H66 کاهش و ACC افزایش یابد. |
موتور صدا یا لرزش دارد | ضرایب جریان یا ثابت ولتاژ نامناسب | H61/H62 و ثابت ولتاژ موتور بررسی شود. |
درایو وارد حلقهبسته نمیشود | سرعت راهاندازی کافی نیست یا تخمین پایدار نیست | H60، H65 و H66 مرحلهای اصلاح شوند. |
خطای اضافهجریان رخ میدهد | بار سنگین، شتاب کم یا تنظیم تهاجمی | ACC افزایش، بار بررسی و ضرایب کاهش یابد. |
سرعت نمایش دادهشده ناپایدار است | تخمین سرعت ضعیف یا پارامتر موتور اشتباه | اتوتیونینگ و اطلاعات پلاک بررسی شود. |
۱۱. مطالعه و راهاندازی سریع
این بخش برای زمانی است که کاربر فقط به ترتیب سریع تنظیمات نیاز دارد. در صورت مشاهده جریان، صدا، لرزش یا گرمای غیرعادی، بخشهای قبلی باید مطالعه شود.
ردیف | کار مورد نیاز | مقدار پیشنهادی |
|---|---|---|
۱ | انتخاب نوع موتور | H28 = 2 |
۲ | ورود اطلاعات پلاک موتور | H30، H31 و H33 طبق پلاک موتور |
۳ | اجرای اتوتیونینگ استاتیک | H41 = 1 مطابق روش تست و تا پایان کامل |
۴ | تنظیم فرکانس آستانه حلقهباز به حلقه بسته | H60 متناسب با موتور و بار |
۵ | تنظیم همراستاسازی اولیه | H63 و H64 با مقدار محافظهکارانه |
۶ | تنظیم جریان شروع حرکت | H65 و H66 ابتدا کم و سپس مرحلهای |
۷ | تنظیم حلقه جریان | H61 و H62 با مقدار پیشفرض شروع شود |
۸ | اولین تست حرکت | سرعت پایین، بار سبک، شتاب ملایم |
۹ | اصلاح نهایی | بر اساس جریان، صدا و کیفیت شروع حرکت |
قاعده عملی: اگر موتور ضعیف شروع میکند، جریان راهاندازی را کمی افزایش دهید؛ اگر جریان، صدا یا گرما زیاد است، تنظیمات را کاهش دهید و اتوتیونینگ را بررسی کنید.
پس از پایان تنظیمات، چند بار استارت و استاپ با بار واقعی انجام دهید و مطمئن شوید جریان، صدا، دمای موتور و عملکرد مکانیکی در محدوده قابل قبول هستند. سپس مقادیر نهایی را در سوابق راهاندازی دستگاه ثبت کنید.
۱۶. Flying Start / Speed Search
۱. معرفی کلی
قابلیت Speed Search یا Flying Start برای راهاندازی ایمن موتور القایی در شرایطی استفاده میشود که موتور قبل از وصل دوباره خروجی درایو، به علت اینرسی مکانیکی هنوز در حال چرخش است. در چنین وضعیتی اگر درایو مانند یک راهاندازی معمولی عمل کند، اختلاف بین سرعت واقعی موتور و فرکانس خروجی میتواند باعث افزایش ناگهانی جریان، خطای اضافهجریان و ضربه مکانیکی شود.
در این حالت، درایو ابتدا خروجی را با ولتاژ کم اعمال میکند و با کنترل جریان موتور، فرکانس مناسب برای اتصال نرم به موتور در حال چرخش را پیدا میکند. پس از پایدار شدن جریان و ولتاژ، حرکت موتور با شتابگیری یا کاهش سرعت عادی ادامه پیدا میکند.
Speed Search برای اندازهگیری دقیق سرعت مکانیکی موتور نیست؛ هدف آن پیدا کردن نقطه امن برای اتصال دوباره خروجی درایو به موتور در حال چرخش است.
۲. Speed Search چیست و چه کاری انجام میدهد؟
در موتور القایی، جریان موتور نسبت به اختلاف بین فرکانس خروجی درایو و سرعت واقعی موتور حساس است. اگر این اختلاف زیاد باشد، جریان افزایش مییابد. این قابلیت از همین رفتار برای نزدیک شدن به سرعت مناسب استفاده میکند.
در شروع جستجو، ولتاژ خروجی پایین نگه داشته میشود تا حتی در صورت اختلاف سرعت یا اختلاف فاز، جریان به صورت ناگهانی بالا نرود. سپس درایو جریان را کنترل میکند. اگر جریان بیش از حد مجاز شود، فرکانس جستجو کاهش مییابد. وقتی جریان در محدوده مجاز قرار گیرد و ولتاژ به مقدار مناسب برسد، موتور به صورت نرم به خروجی درایو متصل شده در نظر گرفته میشود.
مرحله | رفتار درایو | هدف |
|---|---|---|
شروع جستجو | اعمال خروجی با ولتاژ کم | جلوگیری از ضربه جریان در لحظه اتصال |
کنترل جریان | مقایسه جریان موتور با حد تنظیمشده | تشخیص اختلاف سرعت و محدود کردن جریان |
اصلاح فرکانس | کاهش فرکانس در صورت بالا بودن جریان | نزدیک شدن به سرعت واقعی موتور |
اتصال نرم | پایدار شدن جریان و ولتاژ | ادامه حرکت با شتاب یا کاهش سرعت عادی |
۳. کاربردهای پیشنهادی
استفاده از Speed Search برای بارهایی مناسب است که پس از قطع خروجی یا قطع لحظهای برق، موتور فوراً متوقف نمیشود. این قابلیت بهخصوص در بارهای اینرسیدار باعث کاهش خطای اضافهجریان و کاهش ضربه مکانیکی هنگام راهاندازی مجدد میشود.
کاربرد | دلیل مناسب بودن | نکته راهاندازی |
|---|---|---|
فن و بلوئر | پروانه پس از قطع خروجی همچنان با اینرسی میچرخد | حد جریان را خیلی پایین انتخاب نکنید. |
پمپ و سیستمهای سیالی | امکان چرخش موتور تحت اثر جریان سیال وجود دارد | جهت چرخش و فرمان راهاندازی بررسی شود. |
سانتریفیوژ و بارهای اینرسی بالا | توقف کامل موتور زمانبر است | زمان شتاب و حد جریان با احتیاط تنظیم شود. |
نوار نقاله و ماشینآلات عمومی | ممکن است بار پس از توقف خروجی هنوز حرکت داشته باشد | پس از اتصال نرم، شتابگیری نباید بسیار سریع باشد. |
اگر موتور همیشه از سکون کامل راهاندازی میشود، فعال بودن دائمی Speed Search ضروری نیست و ممکن است فقط زمان شروع حرکت را افزایش دهد.
۴. تفاوت Speed Search با استارت معمولی V/F
در استارت معمولی V/F، درایو فرض میکند موتور متوقف است و از فرکانس پایین به سمت فرکانس هدف شتاب میگیرد. اما در Speed Search، فرض اولیه این است که موتور ممکن است از قبل در حال چرخش باشد. بنابراین درایو ابتدا با ولتاژ محدود و کنترل جریان، شرایط موتور را بررسی میکند و سپس به کنترل عادی برمیگردد.
ویژگی | استارت معمولی V/F | Speed Search |
|---|---|---|
فرض اولیه | موتور متوقف است | موتور ممکن است در حال چرخش باشد |
ولتاژ شروع | طبق منحنی V/F یا مقدار Boost تنظیم میشود | با ولتاژ کم شروع میشود |
معیار تصمیمگیری | فرکانس فرمان و زمان شتاب | جریان موتور و پایداری ولتاژ |
ریسک در موتور چرخان | احتمال خطای OC و ضربه مکانیکی بیشتر است | اتصال دوباره نرمتر و ایمنتر انجام میشود |
زمان راهاندازی | برای موتور متوقف سریعتر است | برای موتور چرخان ایمنتر است ولی ممکن است کمی زمان ببرد |
۴.۱. مقایسه نموداری رفتار جستجو
نمودارهای زیر رفتار مفهومی قابلیت را نشان میدهند. این نمودارها برای آموزش و درک عملکرد هستند و مقدارهای واقعی به مشخصات موتور، بار، ولتاژ ورودی، فرکانس هدف و تنظیمات درایو بستگی دارد.
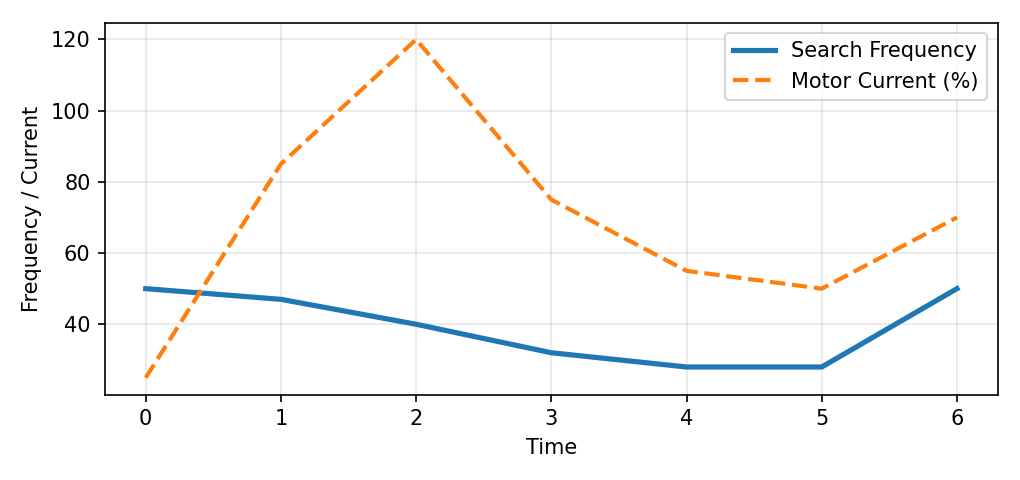
نمودار ۱ – روند مفهومی کاهش فرکانس و کنترل جریان در Speed Search
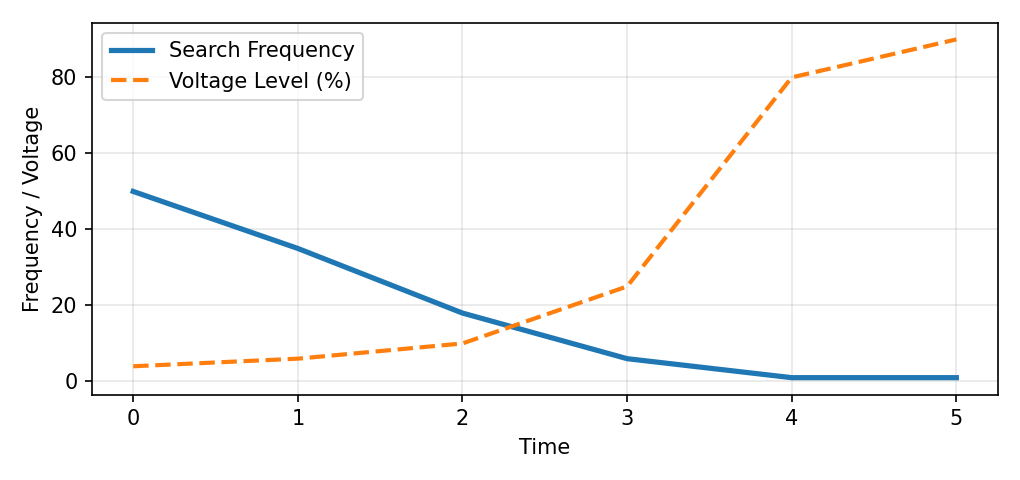
نمودار ۲ – رفتار مفهومی هنگام تشخیص موتور متوقف یا تقریباً متوقف
۵. شرطهای اصلی قبل از استفاده
این قابلیت برای موتور القایی سهفاز در کنترل حلقهباز V/F در نظر گرفته شده است. قبل از فعالسازی، مشخصات موتور و پارامترهای پایه باید بهدرستی تنظیم شوند. استفاده از این قابلیت برای موتورهای سنکرون یا مدهای کنترلی برداری توصیه نمیشود.
شرط | توضیح | اقدام پیشنهادی |
|---|---|---|
نوع موتور | موتور باید القایی سهفاز باشد | پارامتر نوع موتور را روی حالت موتور القایی سهفاز قرار دهید. |
مد کنترل | مد کنترل باید V/F باشد | از فعال بودن مدهای سنسورلس یا برداری خودداری کنید. |
جریان نامی موتور | حد جریان جستجو بر اساس جریان نامی موتور تعیین میشود | جریان نامی را مطابق پلاک موتور وارد کنید. |
فرکانس هدف | فرکانس فرمان باید معتبر و بالاتر از حداقل راهاندازی باشد | فرکانس مرجع و محدودیتهای فرکانس را بررسی کنید. |
وضعیت خطا | در زمان خطا یا تنظیمات خاص موتور، راهاندازی مجدد مجاز نیست | ابتدا خطا را برطرف و تنظیمات موتور را کامل کنید. |
۶. پارامترهای مهم و اثر هرکدام
پارامترهای اصلی این قابلیت در گروه H قرار دارند. تنظیم درست این پارامترها باعث راهاندازی نرمتر و کاهش خطای اضافهجریان میشود. مقدارهای پیشنهادی زیر برای شروع تست اولیه هستند و باید متناسب با موتور و بار اصلاح شوند.
پارامتر | نام نمایشی | محدوده | پیشفرض پیشنهادی | توضیح |
|---|---|---|---|---|
H22 | Speed Search Mode | 0 تا 6؛ مقادیر 4، 5 و 6 رزرو هستند | 0 | انتخاب حالت فعالسازی قابلیت |
H23 | Current Limit Level | 50 تا 200 ٪ | 100% | حد جریان مجاز در زمان جستجو، بر اساس درصد جریان نامی موتور |
H24 | P Gain | 1 تا 999 از کیپد | 100 | بهره واکنش سریع کنترل جریان در زمان جستجو |
H25 | I Gain | 1 تا 999 از کیپد | 100 | بهره اصلاح تدریجی کنترل جریان در زمان جستجو |
H33 | Motor Rated Current | مطابق پلاک موتور | - | مبنای محاسبه حد جریان جستجو |
F22 | Base Frequency | مطابق موتور | - | مبنای شکلگیری ولتاژ خروجی در حالت V/F |
F30 | V/F Pattern | Linear / Square / User | - | انتخاب الگوی ولتاژ نسبت به فرکانس |
جدول زیر حالتهای پارامتر H22 را نشان میدهد.
مقدار H22 | حالت | شرح عملکرد |
|---|---|---|
0 | Disable | قابلیت غیرفعال است و راهاندازی بهصورت معمولی انجام میشود. |
1 | Normal Start | قابلیت در شروع عادی موتور فعال میشود. |
2 | Fault Reset / Auto Restart | قابلیت برای راهاندازی مجدد پس از خطا یا Restart خودکار استفاده میشود. |
3 | Power On / Restart | قابلیت برای شروع پس از روشن شدن یا برگشت برق استفاده میشود. |
۷. فعالسازی و تنظیم اولیه
برای استفاده اولیه، ابتدا نوع موتور، مد کنترل و جریان نامی موتور را تنظیم کنید. سپس حالت فعالسازی و حد جریان جستجو را انتخاب کنید. در اولین تست بهتر است بار سبک باشد و جریان خروجی در مانیتور درایو بررسی شود.
مرحله | عملیات | مقدار پیشنهادی اولیه |
|---|---|---|
1 | تنظیم نوع موتور | موتور القایی سهفاز |
2 | انتخاب مد کنترل | V/F |
3 | تنظیم جریان نامی موتور | مطابق پلاک موتور |
4 | فعالسازی برای شروع عادی | H22 = 1 |
5 | تنظیم حد جریان جستجو | H23 = 120 تا 200 ٪ |
6 | تنظیم بهره P | H24 = 100 |
7 | تنظیم بهره I | H25 = 100 |
8 | تست اولیه | بدون بار یا با بار سبک |
۸. نکات تنظیم و بهرهبرداری
اگر در زمان شروع، خطای اضافهجریان رخ میدهد، ابتدا مقدار H23 و جریان نامی موتور را بررسی کنید. مقدار خیلی پایین H23 باعث حساسیت زیاد و خروج ناموفق از جستجو میشود. مقدار خیلی بالا نیز ممکن است اجازه عبور جریان زیاد را بدهد. برای اغلب کاربردها، مقدار 120 تا 150 درصد جریان نامی برای شروع تست مناسب است.
اگر جستجو ناپایدار است یا رفتار فرکانس و جریان نوسانی است، بهرههای H24 و H25 را با گامهای کوچک اصلاح کنید. افزایش بیش از حد بهره P باعث واکنش تند میشود و افزایش بیش از حد بهره I ممکن است باعث اصلاح دیرهنگام یا تجمع اثر کنترلی شود.
علامت مشاهدهشده | علت محتمل | اقدام پیشنهادی |
|---|---|---|
خطای OC در شروع | حد جریان پایین، بار سنگین یا اختلاف زیاد سرعت | H23 را افزایش دهید و بار مکانیکی را بررسی کنید. |
طولانی شدن جستجو | جریان به محدوده پایدار نمیرسد | H23، زمان شتاب و وضعیت بار را بررسی کنید. |
ضربه مکانیکی پس از اتصال | شتاب خیلی تند یا بهره P زیاد | زمان شتاب را افزایش دهید و H24 را کاهش دهید. |
زمان شروع زیاد در موتور متوقف | قابلیت در حالتهای غیرضروری فعال است | H22 را فقط برای شرایط مورد نیاز فعال کنید. |
۹. راهاندازی سریع
برای تست اولیه محافظهکارانه، مراحل زیر پیشنهاد میشود:
ردیف | تنظیم | مقدار پیشنهادی |
|---|---|---|
1 | نوع موتور | موتور القایی سهفاز |
2 | مد کنترل | V/F |
3 | جریان نامی موتور | مطابق پلاک موتور |
4 | H22 | 1 برای شروع عادی |
5 | H23 | 120 ٪ برای شروع تست، سپس بر اساس جریان واقعی اصلاح شود |
6 | H24 | 100 |
7 | H25 | 100 |
8 | زمان شتاب | خیلی کوتاه انتخاب نشود |
9 | تست اولیه | بدون بار یا با بار سبک |
پس از موفقیت در تست اولیه، مقدار H23 و بهرههای H24/H25 را با توجه به جریان واقعی، زمان جستجو و رفتار مکانیکی بار تنظیم کنید.
۱۷. پروتکل ارتباطی Modbus
۱. معرفی کلی
این راهنما روش تنظیم ارتباط مدباس، انتخاب فرمان مناسب، نوشتن هدف حرکت و خواندن بازخورد درایو را توضیح میدهد. تعریف اصطلاحات، مثالهای تبادل و نقشه رجیسترها به برنامهنویسی مستر کمک میکنند؛ شرح حفاظتها و عیبیابی خطاهای درایو در دفترچه جامع ارائه شده است.
مستر، مانند PLC، HMI یا رایانه، درخواست را میفرستد و درایو به آن پاسخ میدهد. هر رجیستر یک مقدار 16 بیتی با آدرس مشخص است. «کد تابع» نوع عملیات، مانند خواندن یا نوشتن، را تعیین میکند؛ «آدرس رجیستر» مشخص میکند این عملیات روی کدام داده انجام شود. شکل ۱ ترتیب تنظیم، فرمان و پایش را نشان میدهد.
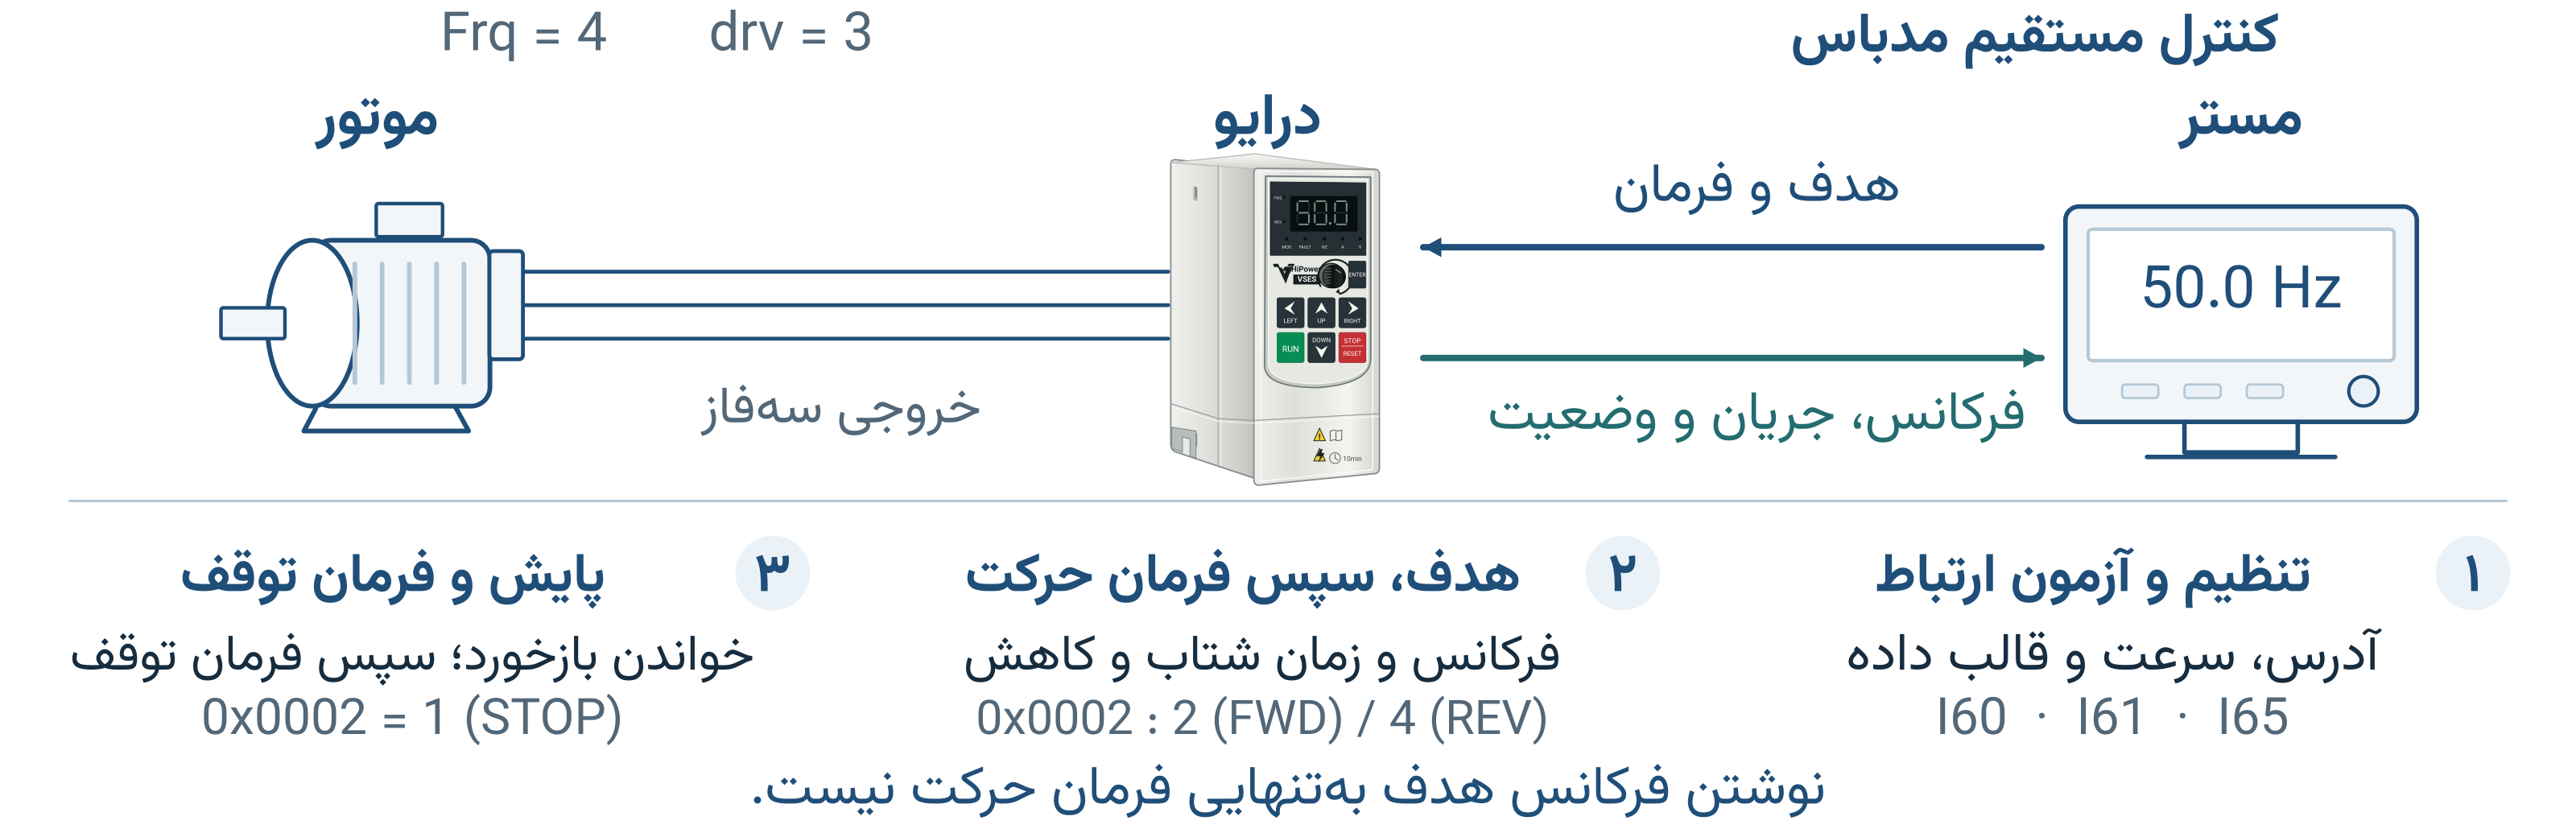
شکل ۱: مسیر پیشنهادی راهاندازی و پایش مدباس
۲. پیکربندی ارتباط
پارامترهای I60، I61 و I65 بهترتیب برای تعیین آدرس درایو، نرخ تبادل داده و تنظیم Parity و Stop Bit استفاده میشوند. پارامتر I74 نیز نحوه نگهداری فرکانس هدف مدباس را تعیین میکند. مقادیر قابل انتخاب و مقدار پیشفرض هر پارامتر در جدول ۱ آمده است.
برای کنترل مستقیم فرکانس از مدباس، Frq = 4 انتخاب و PID، JOG و فرکانس چندسرعته غیرفعال شوند. اگر حرکت و توقف نیز از مدباس فرمان میگیرند، drv = 3 انتخاب شود. برای شروع ارتباط میتوان 9600 بیتبرثانیه، هشت بیت داده، بدون پاریتی و یک بیت توقف را انتخاب کرد؛ تنظیمات مستر و درایو باید یکسان باشند.
جدول ۱: پارامترهای پیکربندی ارتباط مدباس
پارامتر | محدوده تعیین | مقدار پیشفرض | توضیح |
|---|---|---|---|
I60 | 1 تا 250 | 1 | تعیین آدرس درایو؛ برای شبکه استاندارد از آدرسهای 1 تا 247 استفاده شود. |
I61 | 0 تا 5 | 0 | تعیین نرخ تبادل [bps] 1: 14400 2: 19200 4: 57600 5: 115200 |
I65 | 0 تا 3 | 0 | تعیین Parity و Stop Bit |
I74 | 0 تا 1 | 1 | تعیین حافظه فرکانس هدف مدباس؛ 0: فقط RAM؛ 1: RAM و EEPROM |
۳. نقشه رجیسترهای خواندنی (0x03/0x04)
آدرسهای جدول ۲ با فرمان Read Holding Registers (0x03) خوانده میشوند. فرمان Read Input Registers (0x04) فقط برای بازههای 0x0005 تا 0x000E و 0x0064 تا 0x006B قابل استفاده است. منبع فرمان در آدرس 0x0002 و وضعیت I74 در آدرس 0x000F فقط با فرمان 0x03 خوانده میشوند. ضریب تبدیل هر مقدار در جدول مشخص شده است.
آدرس داخل فریم مدباس (PDU) صفرمبنا است، اما بسیاری از HMI/PLCها شماره مرجع 4xxxx را نمایش میدهند. شماره مرجع از جمع 40001 با مقدار دهدهی آدرس PDU به دست میآید؛ بنابراین 0x0001 برابر 40002 و 0x0002 برابر 40003 است. در فریم خام، آدرس PDU ارسال میشود و نباید شماره مرجع 4xxxx بهجای آن قرار گیرد. برای نمونه، فرکانس 50.0 هرتز با مقدار خام 500 یا 0x01F4 نوشته میشود.
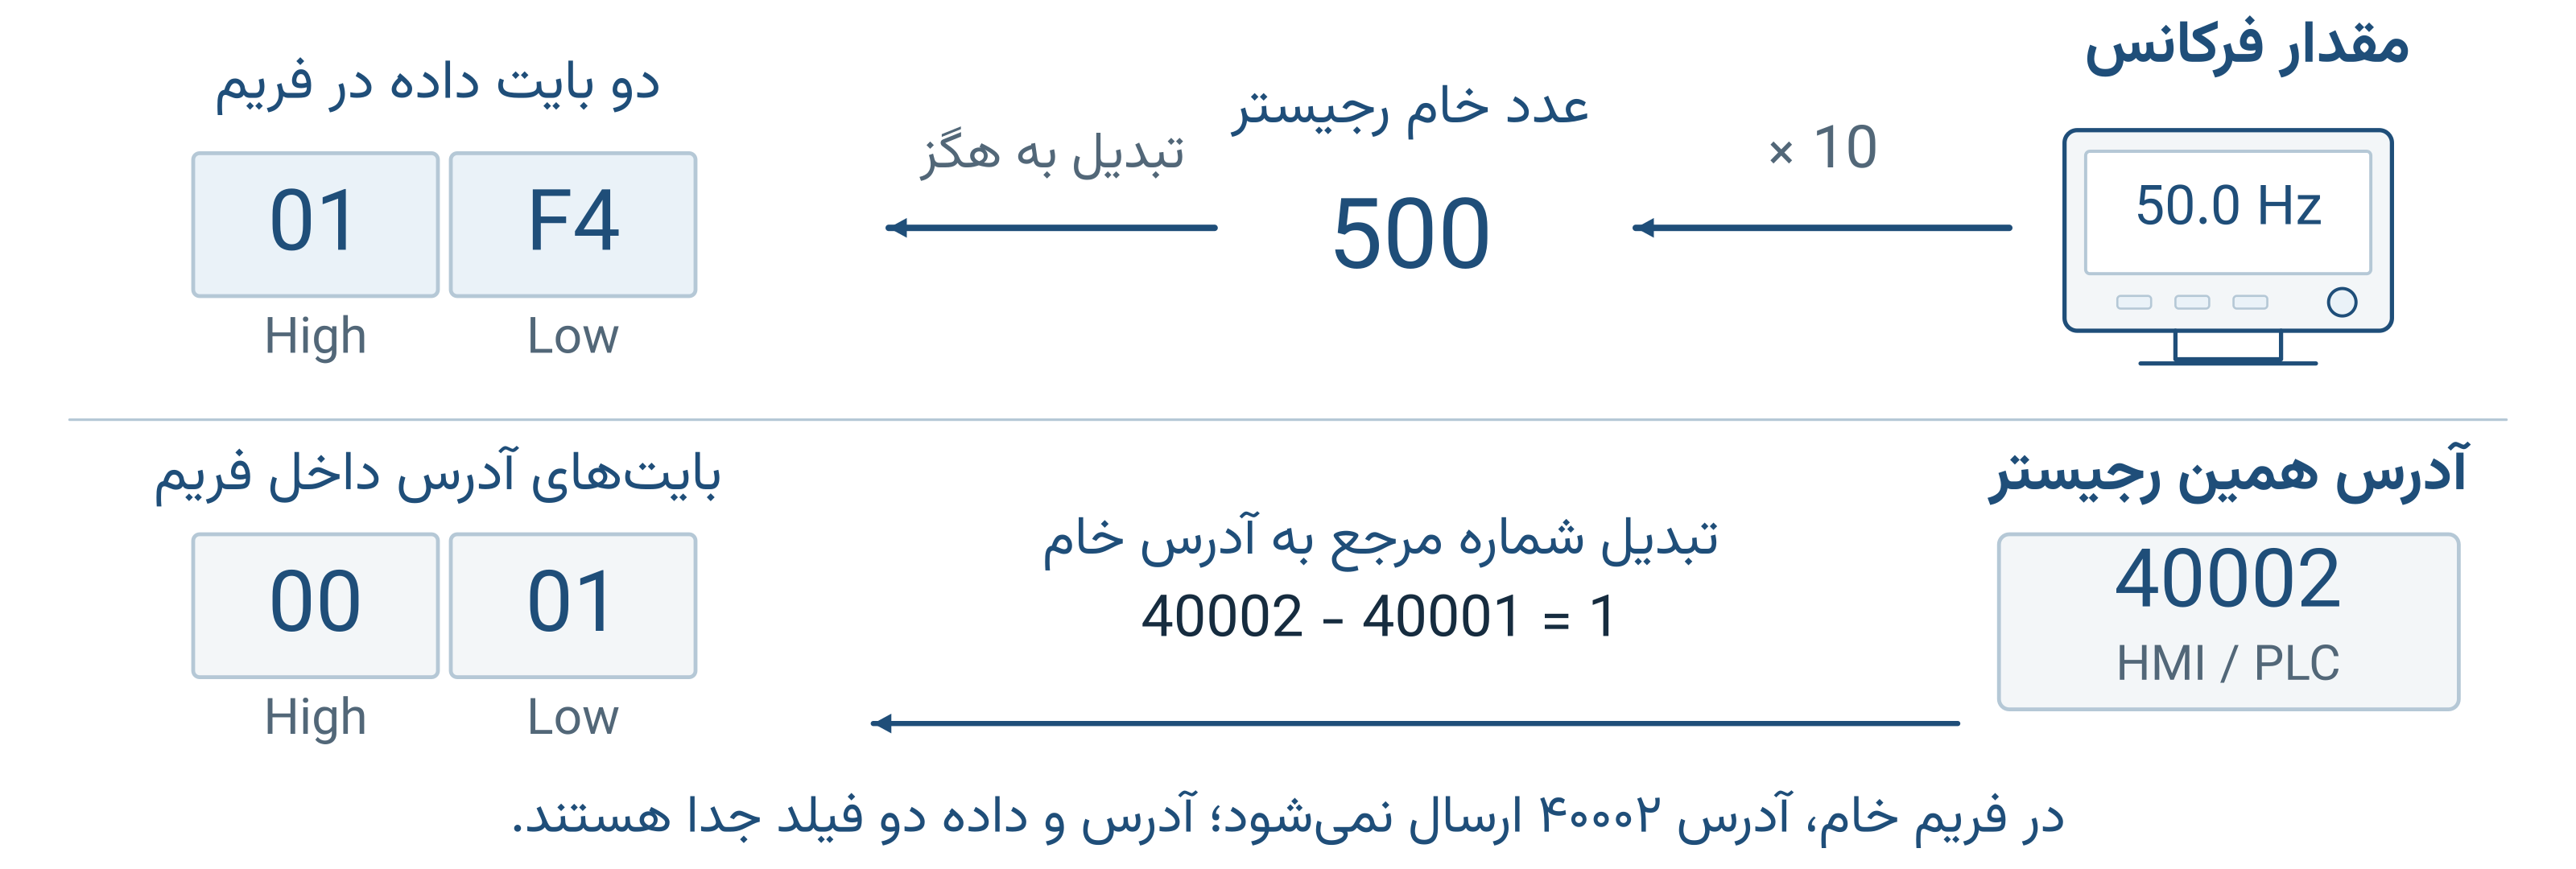
شکل ۲: ارتباط مقدار مهندسی، داده خام و آدرس رجیستر
جدول ۲: نقشه رجیسترهای خواندنی
آدرس PDU / مرجع 4xxxx | شرح پارامتر | ضریب تبدیل |
|---|---|---|
0x0001 / 40002 | Target Frequency | x10 |
0x0002 / 40003 | منبع فرمان drvMode | بدون ضریب تبدیل |
0x0003 / 40004 | Acceleration Time | x10 |
0x0004 / 40005 | Deceleration Time | x10 |
0x0005 / 40006 | Current | x100 |
0x0006 / 40007 | Motor Frequency | x10 |
0x0007 / 40008 | Voltage | x10 |
0x0008 / 40009 | DC Link Voltage | x10 |
0x0009 / 40010 | Temperature | x10 |
0x000A / 40011 | Iq Current Component | مقدار تشخیصی با کدگذاری داخلی |
0x000B / 40012 | Id Current Component | مقدار تشخیصی با کدگذاری داخلی |
0x000C / 40013 | Vq Voltage Component | مقدار تشخیصی با کدگذاری داخلی |
0x000D / 40014 | Vd Voltage Component | مقدار تشخیصی با کدگذاری داخلی |
0x000E / 40015 | Error Code | No Scaling |
0x000F / 40016 | Modbus Frequency Memory Mode (I74) | No Scaling |
0x0064-0x006B | Custom Parameters | وابسته به انتخاب I66 تا I73 |
در مؤلفههای Iq، Id، Vq و Vd، مقدار دریافتی دارای مقیاس و آفست داخلی است و نباید مستقیم به آمپر یا ولت تعبیر شود. برای نمایش عمومی جریان و ولتاژ، رجیسترهای 0x0005 و 0x0007 به کار میروند. کانالهای انتخابی تابع I66 تا I73 هستند؛ انتخابهای 10 تا 14 در این نسخه مقدار صفر میدهند و انتخاب 15 وضعیت I74 را برمیگرداند.
۴. نقشه رجیسترهای نوشتنی (0x06/0x10/0x17)
رجیسترهای این بخش برای تنظیم هدف و فرمان درایو هستند. تابع 0x06 یک مقدار و 0x10 چند مقدار با آدرسهای پشتسرهم را مینویسد. تابع 0x17 ابتدا مینویسد و سپس در همان درخواست میخواند. برای نمونه، 0x0003 و 0x0004 پیوستهاند، اما 0x0001 و 0x000F پیوسته نیستند.
۴.۱. آدرس 0x0001- تنظیم فرکانس هدف
این رجیستر برای تنظیم فرکانس هدف درایو استفاده میشود؛
مقدار دریافتی در واحد 0.1 هرتز تفسیر میشود؛ برای مثال مقدار 500 معادل 50.0 هرتز است؛
مقادیر خام مجاز فقط 0 یا بازه F23×10 تا F21×10 هستند؛ برای مثال اگر F23 = 5.0 Hz و F21 = 50.0 Hz باشد، مقدار خام مجاز 0 یا 50 تا 500 است. مقادیر دیگر با Exception 0x03 رد میشوند؛ و
کنترل مستقیم یعنی فرکانس نوشتهشده در 0x0001 هدف حرکت موتور باشد. برای این کاربرد، Frq = 4 انتخاب شود و PID، JOG و فرکانس چندسرعته غیرفعال باشند. تنظیم drv = 3 فقط منبع فرمان حرکت و توقف را تعیین میکند و بهتنهایی مرجع فرکانس را به مدباس تغییر نمیدهد.
پذیرش مقدار یعنی درایو نوشتن فرکانس هدف را قبول کرده است؛ این پاسخ تضمین نمیکند که همان مقدار، در آن حالت کاری، مرجع خروجی باشد. برای مثال، هنگام فعالبودن PID مقدار معتبر میتواند بهعنوان فرکانس دستی نگهداری شود، اما خروجی را کنترلکننده PID تعیین میکند و هدف فرآیند آن با این نوشتن تغییر نمیکند.
نمونه: نوشتن 500 در 0x0001 معادل هدف 50.0 Hz است. اگر درایو متوقف باشد، موتور فقط با نوشتن این مقدار راه نمیافتد. پس از فرمان حرکت نیز فرکانس خروجی طبق زمان شتاب افزایش مییابد؛ برای بررسی هدف ثبتشده، 0x0001 و برای فرکانس گزارششده موتور، 0x0006 خوانده شود.
توجه: برای کنترل مستقیم فرکانس درایو از طریق ارتباط مدباس، پارامتر Frq باید روی مقدار 4 تنظیم شود. |
|
۴.۲. آدرس 0x0002- فرمان استارت، توقف و جهت حرکت
نوشتن در رجیستر 0x0002، فرمان توقف، حرکت راستگرد یا حرکت چپگرد را صادر میکند و به انتخاب drv = 3 نیاز دارد. فقط مقادیر دقیق جدول ۳ معتبرند. خواندن همین رجیستر، مقدار منبع فرمان drvMode را برمیگرداند و نشاندهنده آخرین فرمان یا وضعیت حرکت نیست؛ وضعیت از 0x000E خوانده میشود.
جدول ۳: مقادیر فرمان رجیستر 0x0002
مقدار فرمان | عملکرد | توضیح |
|---|---|---|
0x01 | توقف | درایو را متوقف میکند. |
0x02 | حرکت راستگرد | درایو را در جهت راستگرد راهاندازی میکند. |
0x04 | حرکت چپگرد | درایو را در جهت چپگرد راهاندازی میکند. |
زمان شتاب در رجیستر 0x0003 و زمان کاهش سرعت در 0x0004، سپس فرکانس هدف در 0x0001 تنظیم میشوند. فرمان حرکت پس از این تنظیمات و در تراکنش مستقل ارسال میشود. پس از توقف، فرکانس هدف در RAM باقی میماند و خواندن 0x0001 همان مقدار ذخیرهشده را نشان میدهد؛ فرکانس گزارششده از 0x0006 خوانده میشود. نگهداری هدف پس از قطع برق به I74 وابسته است. زمانهای شتاب و کاهش سرعت فقط هنگام نیاز بازنویسی شوند؛ I74 مسئول ذخیره این دو زمان نیست.
در حالت Frq = 5 و با PID غیرفعال، مقادیر 2 یا 4 درخواست اجرای PLC هستند؛ جهت و فرکانس را منطق PLC تعیین میکند. دریافت پاسخ موفق، تأیید رسیدن موتور به سرعت هدف نیست و بازخورد باید جداگانه بررسی شود.
توجه: برای اجرای فرمانهای استارت، توقف و جهت حرکت از طریق مدباس، پارامتر drv باید روی مقدار 3 تنظیم شود. |
|
۴.۳. آدرس 0x0003- تنظیم زمان شتاب
زمان شتاب موتور در واحد 0.1 ثانیه تنظیم میشود؛ برای مثال مقدار 100 معادل 10.0 ثانیه است؛
مقدار خام معتبر فقط 1 تا 60000 است که بازه 0.1 تا 6000.0 ثانیه را پوشش میدهد؛ مقدار 0 یا بیش از 60000 با Exception 0x03 رد میشود؛ و
این زمان برای محاسبه افزایش گام فرکانس در جهت افزایش سرعت استفاده میشود.
۴.۴. آدرس 0x0004- تنظیم زمان کاهش سرعت
زمان کاهش سرعت موتور در واحد 0.1 ثانیه تنظیم میشود؛ برای مثال مقدار 100 معادل 10.0 ثانیه است؛
همانند زمان شتاب، مقدار خام معتبر فقط 1 تا 60000 است؛ مقدار 0 یا بیش از 60000 با Exception 0x03 رد میشود؛ و
این مقدار برای کنترل نمایه کاهش سرعت موتور استفاده میشود.
۴.۵. آدرس 0x000F- حافظه فرکانس هدف (پارامتر I74)
پارامتر I74 تعیین میکند فرکانس هدف مدباس فقط در حافظه موقت نگهداری شود یا علاوه بر آن در حافظه غیر فرار ذخیره گردد. مقدار پیشفرض بازنشانی کارخانه در نسخه نرمافزاری مبنای این راهنما، 1 است؛ مقدار واقعی دستگاه از رجیستر 0x000F خوانده شود.
مقدار 0: فرکانس هدف در RAM حفظ میشود؛ پس از توقف برای استارت بعدی در دسترس است، اما پس از قطع برق یا بازنشانی بازیابی نمیشود؛
مقدار 1: هر فرکانس هدف معتبر در RAM و EEPROM نگهداری میشود و پس از روشنشدن مجدد، برای فرمان حرکت بعدی بازیابی میگردد؛
رجیستر 0x000F بدون ضریب تبدیل است؛ مقدار آن با 0x03 خوانده و با 0x06، 0x10 یا 0x17 نوشته میشود. فرمان 0x04 برای این آدرس مجاز نیست؛
تغییر I74 از 0 به 1، ذخیره فرکانس فعلی RAM را در EEPROM درخواست میکند. تغییر از 1 به 0، پاکسازی مقدار غیر فرار را درخواست میکند، ولی مقدار RAM تا بازنشانی باقی میماند. عملیات ذخیره در پسزمینه انجام میشود؛ پاسخ موفق مدباس بهتنهایی تأیید تکمیل ذخیره غیر فرار نیست؛
در روشنشدن مجدد، مقدار بازیابیشده با حدود فعلی پارامترهای F23 و F21 تطبیق داده میشود؛
ارسال دوباره همان فرکانس، نوشتن اضافی در EEPROM ایجاد نمیکند؛ فقط تغییر واقعی مقدار ذخیره میشود.
برای مرجع فرکانسی که پیوسته تغییر میکند، حالت I74 = 0 مناسب است. بازیابی فرکانس ذخیرهشده بهتنهایی فرمان حرکت نیست. نوشتن زمانهای شتاب و کاهش سرعت در مسیر مدباس فعلی، تنظیمات RAM را تغییر میدهد.
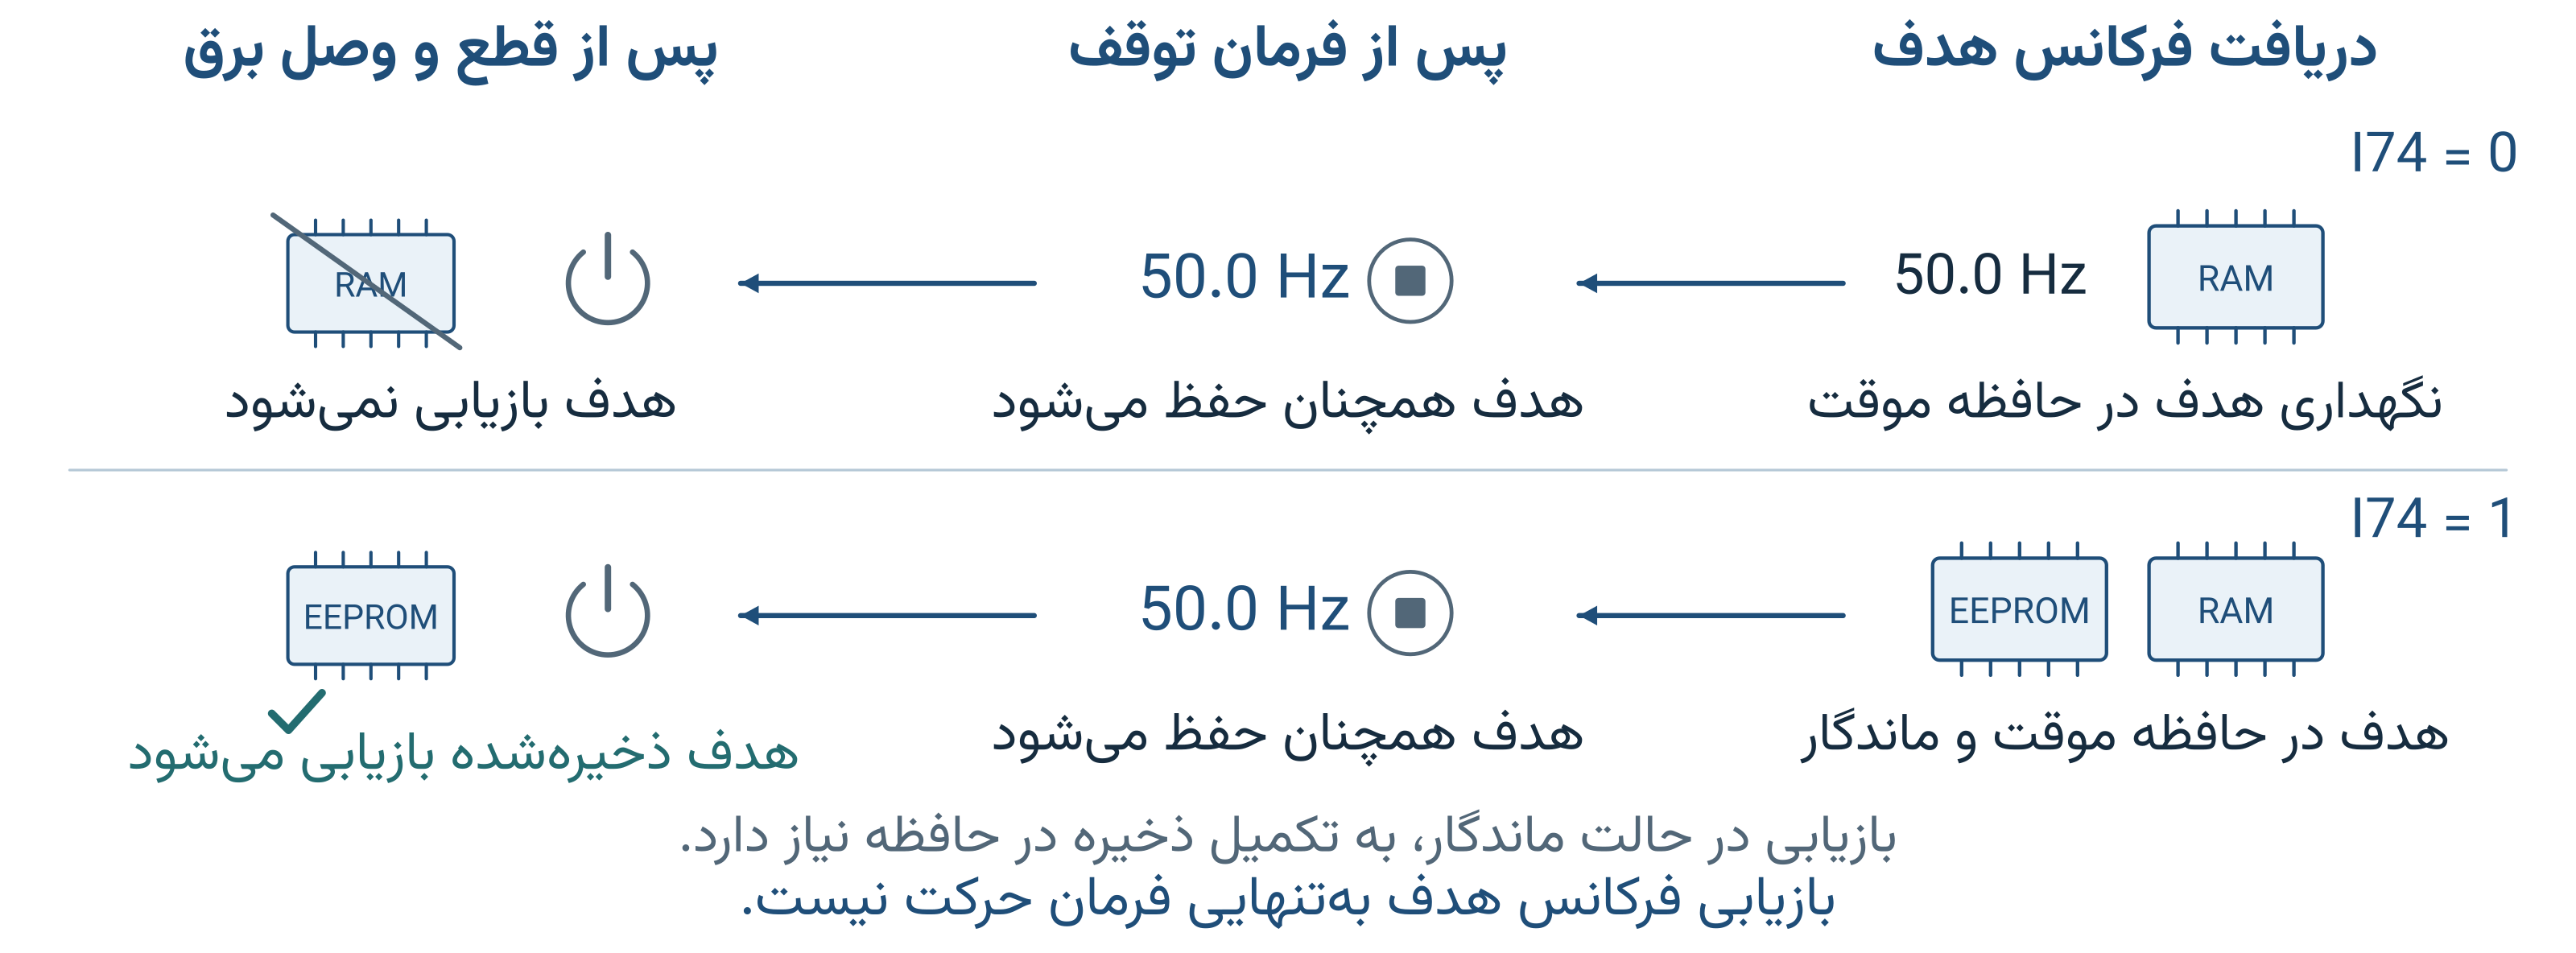
شکل ۳: مقایسه رفتار حافظه فرکانس هدف در دو حالت I74
مثال کاربردی: ابتدا 0x000F = 1 و سپس 0x0001 = 500 ارسال شود. مقدار 500 معادل 50.0 Hz است و پس از تکمیل ذخیره و وصل مجدد برق نیز با خواندن 0x0001 بازیابی میشود. در حالت توقف ممکن است 0x0006 مقدار صفر را بهعنوان فرکانس واقعی موتور نشان دهد. |
|
۵. جدول خلاصه رجیسترهای نوشتنی
جدول ۴ پنج رجیستر کنترلی قابل نوشتن، شماره مرجع 4xxxx، مقدار خام مجاز و شرط اجرای هر کدام را بهصورت صریح نشان میدهد. مقدار خارج از محدوده مجاز با Exception 0x03 رد میشود.
جدول ۴: خلاصه رجیسترهای نوشتنی
آدرس PDU / مرجع 4xxxx | نام رجیستر | مقدار خام مجاز | شرط اجرا و توضیح |
|---|---|---|---|
0x0001 | تنظیم فرکانس هدف | 0 یا از F23×10 تا F21×10 | برای کنترل مستقیم: Frq = 4. PID، JOG و چندسرعته غیرفعال باشند. توضیح پذیرش و اجرا در بخش ۴.۱. |
0x0002 | فرمان استارت، توقف و جهت | 0x01، 0x02 یا 0x04 | شرط drv = 3؛ در کنترل مستقیم: 1 توقف، 2 راستگرد و 4 چپگرد. در حالت PLC، جهت و فرکانس تابع برنامه PLC است. |
0x0003 | تنظیم زمان شتاب | از 1 تا 60000 | واحد خام 0.1 ثانیه است؛ مقدار 0 یا بیش از 60000 مجاز نیست. |
0x0004 | تنظیم زمان کاهش سرعت | از 1 تا 60000 | واحد خام 0.1 ثانیه است؛ مقدار 0 یا بیش از 60000 مجاز نیست. |
0x000F | حافظه فرکانس هدف مدباس (I74) | 0 یا 1 | بدون ضریب تبدیل؛ 0 فقط RAM و 1 حافظه RAM+EEPROM را فعال میکند. |
۶. جدول کدهای وضعیت و خطا
رجیستر 0x000E وضعیت یا شناسه خطا را برمیگرداند. 0xA000 یعنی حرکت و 0xA001 یعنی توقف؛ این دو کد خطا نیستند. جدول ۵ برای تبدیل کد دریافتی در برنامه مستر است.
جدول ۵: نگاشت کد وضعیت و خطا در رجیستر 0x000E
کد | شناسه | کد | شناسه | کد | شناسه | کد | شناسه |
|---|---|---|---|---|---|---|---|
0xA000 | START | 0xA005 | OHt | 0xA00A | OC2 | 0xA00F | PVt |
0xA001 | STOP | 0xA006 | HWE | 0xA00B | IOL | 0xA010 | OAs |
0xA002 | OCt | 0xA007 | OVt | 0xA00C | ntC | 0xA011 | CAs |
0xA003 | OLt | 0xA008 | POF | 0xA00D | CSE | 0xA012 | AtE |
0xA004 | LVt | 0xA009 | EST | 0xA00E | EEP | 0xA013 | StL |
شرح خطاها، علت وقوع و روش رفع آنها در «دفترچه جامع راهنمای درایوهای القایی» در سایت hipowervses.ir آمده است. تعریف Exception مدباس و تفاوت آن با خطای حفاظتی در بخش ۹ توضیح داده میشود.
۷. کدهای تابع پشتیبانیشده
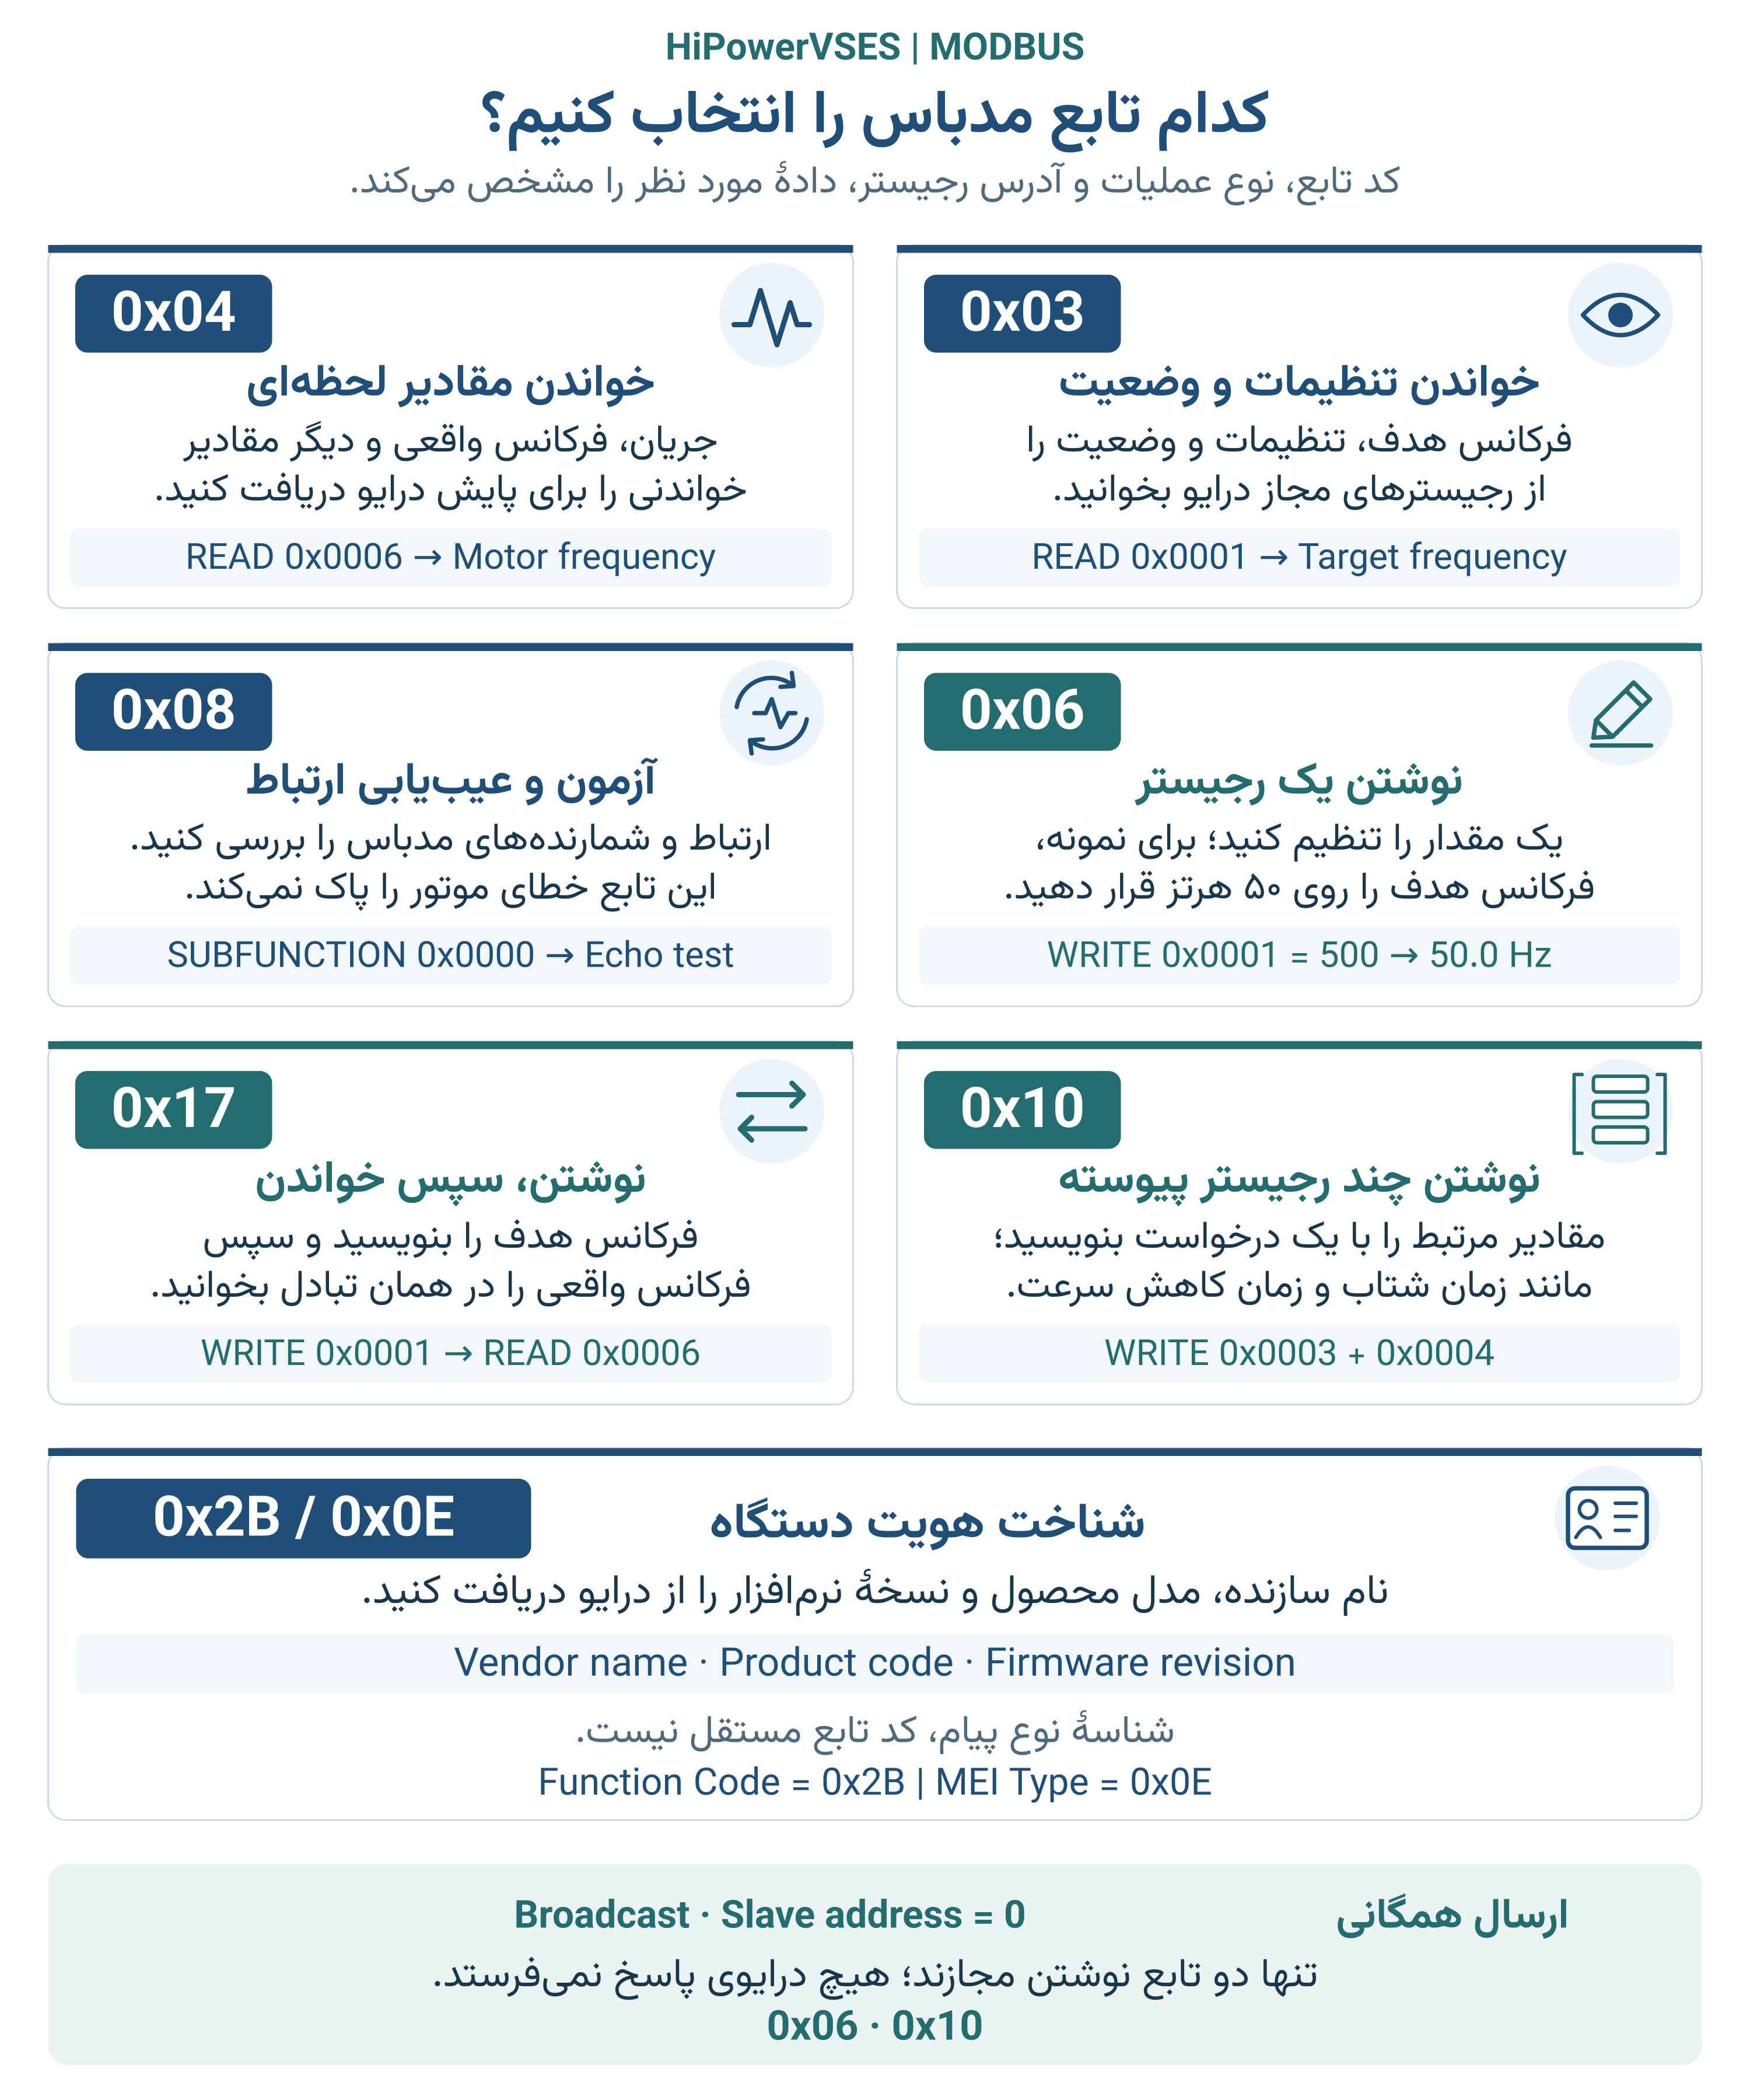
راهنمای تصویری انتخاب کد تابع؛ جزئیات قالب پیامها در ادامه آمده است.
جدول ۶ هفت تابع عمومی قابل استفاده در برنامه مستر را خلاصه میکند. اعداد دارای پیشوند 0x در مبنای شانزده هستند؛ برای مثال 0x10 همان کد دهدهی 16 است. در فیلدهای 16 بیتی آدرس، تعداد و داده، بایت پرارزش ابتدا ارسال میشود؛ در CRC ترتیب برعکس است. CRC برای تشخیص خرابی پیام در مسیر ارتباط به کار میرود.
جدول ۶: کدهای تابع پشتیبانیشده
کد تابع | نام استاندارد | کاربرد و محدودیت |
|---|---|---|
0x03 | Read Holding Registers | خواندن رجیسترهای نگهدارنده و نقشه کاربردی جدول ۲، شامل وضعیت I74 در 0x000F، از 1 تا 125 رجیستر پیوسته؛ Broadcast مجاز نیست. |
0x04 | Read Input Registers | خواندن مقادیر Actual/Input در بازههای 0x0005 تا 0x000E و 0x0064 تا 0x006B، از 1 تا 125 رجیستر پیوسته؛ Broadcast مجاز نیست. |
0x06 | Write Single Register | نوشتن یک رجیستر در بازه 0x0001 تا 0x0004 یا آدرس 0x000F؛ پاسخ عادی تکرار درخواست است؛ Broadcast مجاز است. |
0x08 | Diagnostics | آزمون ارتباط، خواندن رجیستر تشخیصی و شمارندهها و پاککردن آنها؛ Broadcast مجاز نیست. |
0x10 | Write Multiple Registers | نوشتن چند رجیستر پیوسته پس از اعتبارسنجی کامل؛ بازه 0x0001 تا 0x0004 یا یک رجیستر در 0x000F؛ Broadcast مجاز است. |
0x17 | Read/Write Multiple Registers | نوشتن و سپس خواندن در یک تراکنش؛ بخش نوشتن بازه 0x0001 تا 0x0004 یا یک رجیستر 0x000F را میپذیرد؛ Broadcast مجاز نیست. |
0x2B/0x0E | Read Device Identification | خواندن شناسه سازنده، کد محصول و نسخه نرمافزار؛ Broadcast مجاز نیست. |
انتخاب سریع تابع: برای خواندن مقدارهای تنظیمی و I74 از 0x03، برای مقدارهای لحظهای از 0x04، برای نوشتن یک رجیستر از 0x06، برای چند رجیستر پیوسته از 0x10 و برای نوشتن و خواندن در یک تراکنش از 0x17 استفاده کنید. 0x08 برای عیبیابی و 0x2B/0x0E برای شناسایی دستگاه است. |
|
۷.۱. خواندن رجیسترها (0x03/0x04)
«خواندن» یعنی دریافت مقدار موجود در درایو، بدون تغییر آن. در قالب زیر، Start Address آدرس نخستین رجیستر، Quantity تعداد رجیسترهای پشتسرهم و Byte Count تعداد بایت داده در پاسخ است. داده هر رجیستر دو بایت دارد؛ بنابراین پاسخ خواندن سه رجیستر، شش بایت داده خواهد داشت.
ساختار درخواست:
Slave Address | Function Code | Start Address | Quantity | CRC
ساختار پاسخ:
Slave Address | Function Code | Byte Count | Register Data | CRC
تعداد رجیستر در هر درخواست باید از 1 تا 125 باشد. تمام آدرسهای بازه درخواستی پیش از پاسخ بررسی میشوند و غیرمجاز بودن حتی یک آدرس، پاسخ Exception 0x02 ایجاد میکند؛
در فرمان 0x04 فقط بازههای 0x0005 تا 0x000E و 0x0064 تا 0x006B مجاز هستند. بازه اصلی 0x0001 تا 0x000F با فرمان 0x03 قابل خواندن است. درخواست 0x04 برای 0x000F با Exception 0x02 پاسخ داده میشود.
۷.۲. نوشتن رجیسترها (0x06/0x10)
برای تغییر فقط یک مقدار، مانند I74، تابع 0x06 کافی است. اگر چند مقدارِ مرتبط، آدرسهای پیوسته دارند، 0x10 تعداد پیامها را کم میکند. مثال مناسب، تنظیم زمان شتاب در 0x0003 و زمان کاهش سرعت در 0x0004 با یک درخواست است؛ راهنمای انتخاب در جدول ۸ آمده است.
فرمان 0x06 یک آدرس و یک مقدار 16 بیتی را مینویسد و در پاسخ عادی، آدرس و مقدار درخواست را تکرار میکند؛
فرمان 0x10 شامل آدرس شروع، تعداد رجیستر، تعداد بایت و دادههای نوشتنی است. حد پروتکلی تعداد رجیستر 1 تا 123 است؛ با توجه به نقشه کاربردی این درایو، بازه پیوسته 0x0001 تا 0x0004 یا یک رجیستر در آدرس 0x000F قابل نوشتن است؛
در 0x10 همه آدرسها، مقادیر و شرایط کاری پیش از نخستین تغییر بررسی میشوند. اگر درخواست در این مرحله رد شود، دادهای از آن نوشته نمیشود. پس از تأیید، نوشتنها بهترتیب انجام میشوند؛ چندرجیستری بودن پیام به معنی تغییر دقیقاً همزمان همه مقادیر نیست.
مقدار خام هر رجیستر باید دقیقاً مطابق جدول ۴ باشد. هر مقدار خارج از محدوده جدول ۴، Exception 0x03 و آماده نبودن وضعیت درایو برای فرمان موردنظر، Exception 0x06 ایجاد میکند.
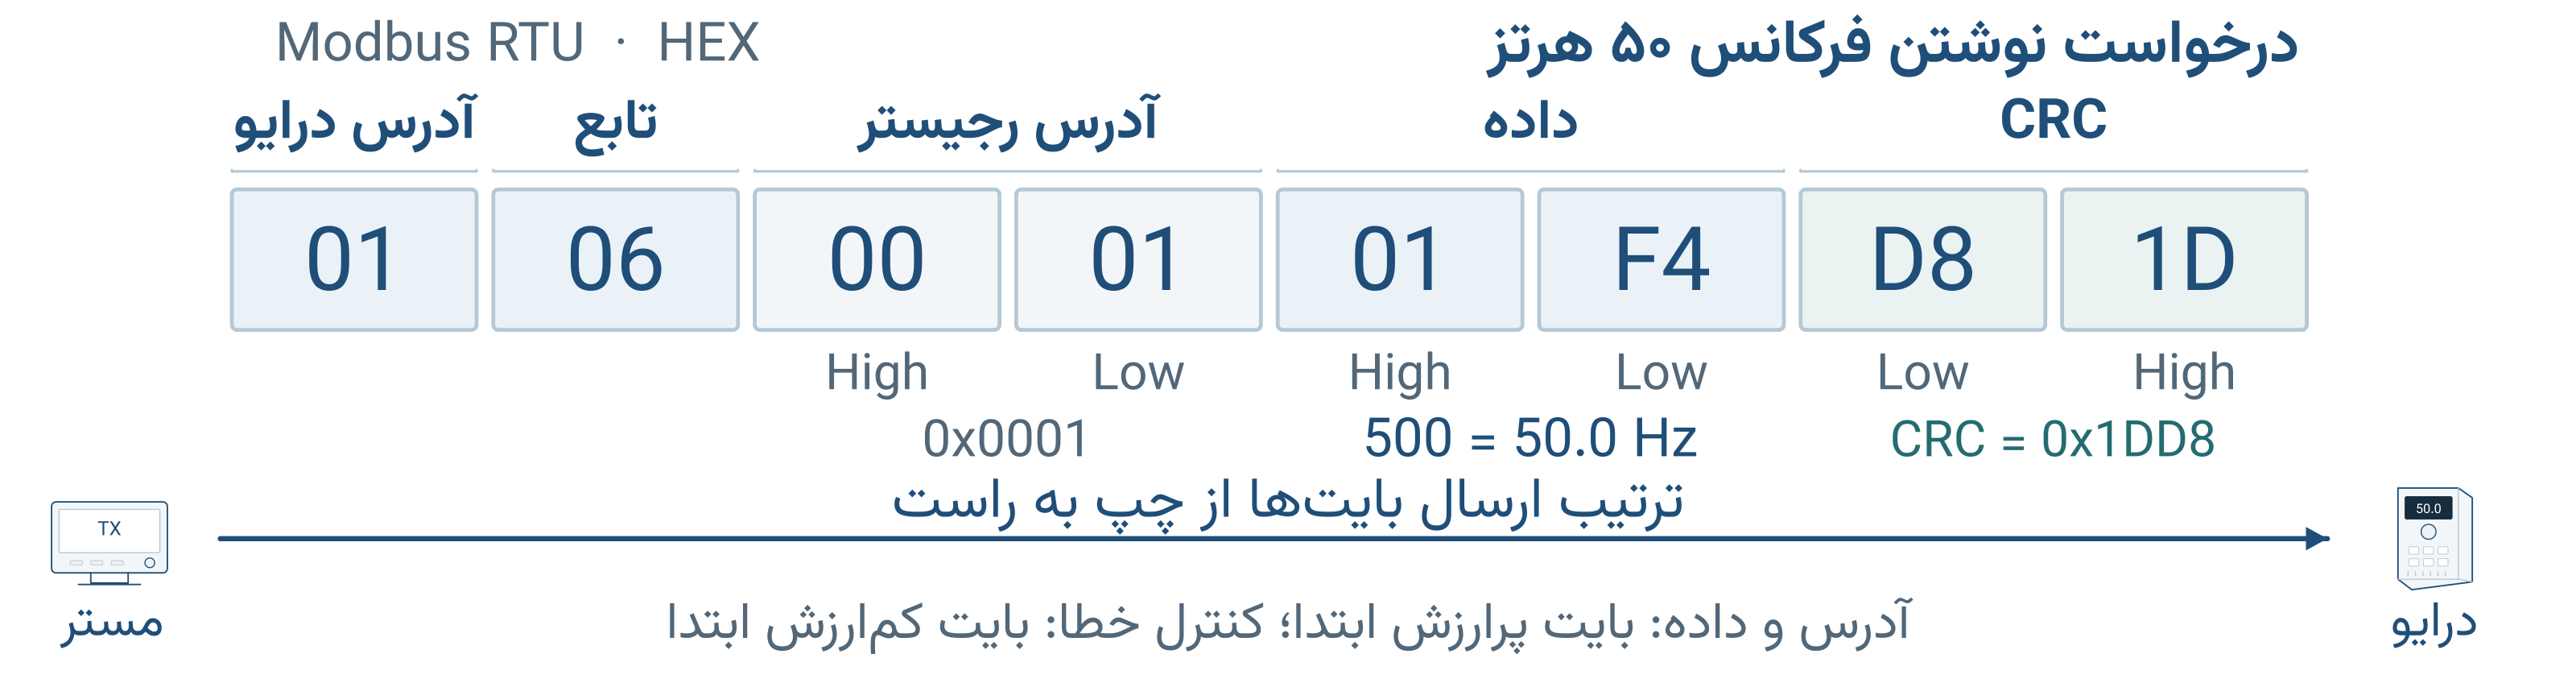
شکل ۴: اجزای فریم نوشتن فرکانس 50 هرتز با تابع 0x06
در مثال شکل ۴، نشانی درایو 01، نشانی رجیستر 0001 و مقدار 01F4 معادل 500 است. دو بایت پایانی D8 و 1D، CRC فریم را تشکیل میدهند. پاسخ موفق تابع 0x06 همین آدرس و مقدار را تکرار میکند.
۷.۳. عیبیابی و شمارندهها (Diagnostics 0x08)
تابع Diagnostics برای بررسی کیفیت ارتباط است؛ مثلاً مستر دادهای آزمایشی میفرستد و همان داده را پس میگیرد، یا تعداد پیامها و خطاهای ارتباطی را میخواند. این تابع با حفاظتهای موتور تفاوت دارد؛ پاککردن شمارنده ارتباط، خطای حفاظتی درایو را ریست نمیکند.
در فرمان Diagnostics، زیرتابع در دو بایت پس از Function Code قرار میگیرد. بهجز زیرتابع 0x0000، فیلد Data درخواست باید 0x0000 باشد. برای زیرتابع 0x0000، داده آزمون حداقل دو بایت و دارای طول زوج است و همان داده بازگردانده میشود. سایر زیرتابعهای پشتیبانیشده در جدول ۷ آمدهاند.
جدول ۷: زیرتابعهای پشتیبانیشده Diagnostics
زیرتابع | عنوان | عملکرد و مقدار بازگشتی |
|---|---|---|
0x0000 | Return Query Data | تمام دادههای درخواست را با طول زوج، بدون تغییر بازمیگرداند و برای آزمون مسیر ارتباط مناسب است. |
0x0002 | Return Diagnostic Register | رجیستر تشخیصی را برمیگرداند؛ بیت 0 خطای ارتباط و بیت 1 سرریز دریافت کاراکتر را نشان میدهد. |
0x000A | Clear Counters and Diagnostic Register | رجیستر تشخیصی و همه شمارندههای مدباس را صفر میکند. |
0x000B | Bus Message Count | تعداد فریمهای دریافتشده با CRC صحیح را برمیگرداند. |
0x000C | Bus Communication Error Count | تعداد خطاهای ارتباطی شامل CRC نامعتبر، فریم ناقص و خطاهای دریافت را برمیگرداند. |
0x000D | Exception Error Count | تعداد پاسخها یا رخدادهای Exception را برمیگرداند. |
0x000E | Server Message Count | تعداد پیامهای معتبر دریافتشده برای آدرس درایو یا آدرس Broadcast را برمیگرداند. |
0x000F | Server No Response Count | شمارنده پیامهای بدون پاسخ؛ ارسال همگانی و برخی موارد ناموفقبودن ارسال پاسخ در آن ثبت میشوند. |
0x0010 | Server NAK Count | شمارنده NAK برای سازگاری و توسعه آینده است؛ نسخه فعلی مسیر عملیاتی تولید Exception 0x07 ندارد. |
0x0011 | Server Busy Count | شمارنده مشغولبودن سرور؛ شامل رخدادهای Exception 0x06 و مشغولبودن فرستنده هنگام ارسال پاسخ. |
0x0012 | Character Overrun Count | تعداد رخدادهای سرریز بافر یا دریافت کاراکتر را برمیگرداند. |
0x0014 | Clear Overrun Counter and Flag | فقط شمارنده سرریز، بیت سرریز رجیستر تشخیصی و پرچم داخلی مرتبط را پاک میکند. |
توجه: شمارندهها در 0xFFFF اشباع میشوند و با بازنشانی دستگاه یا زیرتابع 0x000A صفر میشوند. زیرتابعهای Restart Communications Option و Force Listen Only Mode در این نسخه فعال نیستند و Exception 0x03 ایجاد میکنند. |
|
۷.۴. نوشتن و سپس خواندن در یک درخواست 0x17
این تابع زمانی مفید است که مستر بخواهد یک یا چند مقدار را تنظیم کند و بلافاصله اطلاعاتی از همان درایو بخواند. بهجای دو درخواست جدا، یک درخواست فرستاده میشود؛ درایو ابتدا نوشتن را انجام میدهد و سپس مقادیر بخش خواندن را در پاسخ برمیگرداند.
«اتمیک» به عملیاتی گفته میشود که از دید سایر بخشها یک واحد تقسیمناپذیر است. در این راهنما نباید از این واژه برای 0x17، تغییر همزمان تمام رجیسترها را برداشت کرد. تضمین این فرمان در درایو، بررسی درخواست پیش از نوشتن و انجام نوشتن پیش از خواندن است. عنوان این بخش، ترتیب واقعی عملیات را بیان میکند.
ساختار درخواست:
Slave | 0x17 | Read Start | Read Quantity | Write Start | Write Quantity | Write Byte Count | Write Data | CRC
تعداد رجیستر خواندنی باید از 1 تا 125 و تعداد رجیستر نوشتنی از 1 تا 121 باشد. بخش نوشتن بازه 0x0001 تا 0x0004 یا یک رجیستر در 0x000F و بخش خواندن فقط نقشه کاربردی رجیسترها را میپذیرد؛
بازه خواندن و نوشتن مستقل است؛ مثلاً میتوان 0x0001 = 500 را نوشت و 0x0006 را خواند. خروجی به علت زمان شتاب الزاماً 50.0 Hz نیست. برای بازخوانی هدف، 0x0001 خوانده شود.
نوشتن «اتمیک» برای هیچ رجیستری الزامی نیست؛ تابع بر اساس تعداد آدرسهای پیوسته و نیاز به بازخوانی انتخاب شود. در خطای داخلی حین اجرا، بازگشت خودکار تغییرات تضمین نمیشود. 0x17 با آدرس Broadcast مجاز نیست.
جدول ۸: انتخاب کاربردی نوشتن گروهی و بازخوانی
نیاز مستر | تابع مناسب | بازه و مثال |
|---|---|---|
زمان شتاب و کاهش سرعت | 0x10 | شروع 0x0003؛ تعداد 2؛ نمونه: 100 = 10.0 s و 150 = 15.0 s. |
همان تنظیم همراه با بازخوانی | 0x17 | نوشتن از 0x0003 به تعداد 2؛ خواندن همان بازه، به تعداد 2. |
هدف جدید همراه با پایش | 0x17 | نوشتن یک مقدار در 0x0001؛ خواندن یک مقدار از 0x0006. |
فقط حالت حافظه I74 | 0x06 | نوشتن 0 یا 1 در 0x000F؛ برای یک مقدار، نوشتن گروهی ضروری نیست. |
0x0001 و 0x000F را نمیتوان در یک بلوک نوشتن جمع کرد؛ بین آنها آدرسهای غیرقابلنوشتن وجود دارد. در 0x10 و 0x17 فقط یک بازه پیوسته برای نوشتن تعریف میشود؛ این دو تنظیم جداگانه ارسال شوند.
برای راهاندازی، ابتدا زمانهای شتاب و کاهش سرعت، سپس فرکانس هدف و در پایان فرمان حرکت ارسال شود. از قرار دادن فرمان RUN همراه با تنظیمات جدید در بلوک 0x0001 تا 0x0004 استفاده نشود؛ در این ترتیب، فرمان 0x0002 پیش از اعمال زمانهای جدید در 0x0003 و 0x0004 اجرا میشود.
۷.۵. خواندن شناسه دستگاه (0x2B/0x0E)
این تابع برای شناسایی خودکار دستگاه متصل است؛ نرمافزار مستر میتواند نام سازنده، مدل و نسخه نرمافزار را دریافت کند. 0x2B کد تابع و 0x0E نوع زیرخدمت MEI است؛ این دو، دو فرمان مستقل نیستند.
ساختار درخواست:
Slave | 0x2B |MEI = 0x0E | Read Device ID Code | Object ID | CRC
کدهای Read Device ID از 0x01 تا 0x04 پشتیبانی میشوند؛ 0x04 فقط شیء درخواستی را برمیگرداند. ProductCode به نوع ورودی و توان مدل بستگی دارد.
جدول ۹: اشیای شناسایی دستگاه
شناسه شیء | نام شیء | مقدار فعلی پاسخ |
|---|---|---|
0x00 | VendorName | HiPowerVSES |
0x01 | ProductCode | وابسته به مدل؛ برای مثال K100-S1R5G |
0x02 | MajorMinorRevision | V2.0 |
توجه: مقدار Conformity Level برابر 0x81 است. این فرمان با آدرس Broadcast مجاز نیست. |
|
۸. ارسال همگانی با آدرس صفر Broadcast
در ارتباط معمول، مستر پیام را به آدرس اختصاصی یک درایو میفرستد و همان درایو پاسخ میدهد. Broadcast یا «ارسال همگانی» یعنی فرستادن یک فرمان مشترک به همه درایوهای متصل به همان خط ارتباط. مستر برای این کار آدرس مقصد پیام را 0 قرار میدهد؛ آدرس اختصاصی درایوها در I60 تغییر نمیکند.
هدف این روش، کاهش تعداد پیامها هنگام نوشتن یک مقدار مشترک در چند درایو است. در این محصول فقط توابع نوشتن 0x06 و 0x10 با آدرس صفر قابل استفادهاند. فرمانهای خواندن، 0x08، 0x17 و شناسایی دستگاه برای این کاربرد پشتیبانی نمیشوند.
مثال: سه درایو با آدرسهای 1، 2 و 3 به یک خط متصلاند و شرایط کنترل مستقیم مدباس را دارند. برای ثبت هدف 50.0 Hz در هر سه، مستر یک درخواست 0x06 با آدرس مقصد 0، آدرس رجیستر 0x0001 و مقدار 500 میفرستد. این پیام فقط هدف فرکانس را مینویسد و بهتنهایی فرمان حرکت نیست.
هیچ درایوی به پیام همگانی پاسخ نمیدهد تا پاسخ چند دستگاه روی خط با هم تداخل نکند. برنامه مستر نباید منتظر پاسخ این درخواست بماند؛ پس از فرصت لازم برای پردازش، میتواند تراکنش بعدی را آغاز کند. سکوت در این حالت، رفتار عادی پروتکل است و تأیید موفقیت عملیات محسوب نمیشود.
برای تأیید مثال بالا، مستر بعداً 0x0001 را با تابع 0x03 از آدرسهای 1، 2 و 3 جداگانه میخواند. شرایط پذیرش نوشتن برای هر درایو مستقل بررسی میشود؛ ممکن است یکی مقدار را بپذیرد و دیگری به دلیل حالت کاری خود نپذیرد. ارسال مشترک نیز تضمین شروع دقیقاً همزمان موتورهای مختلف نیست.
در حالت I74 = 1، هدف معتبرِ دریافتشده از ارسال همگانی نیز برای ذخیره در EEPROM ثبت میشود. پیام همگانیِ نامعتبر هیچ پاسخ Exception روی خط ایجاد نمیکند؛ با این حال، رخداد آن ممکن است در شمارندههای تشخیصی درایو ثبت شود.
۹. پاسخ رد درخواست Exception
Exception یا «پاسخ استثنا» روشی است که درایو با آن اعلام میکند درخواست دریافت شده، اما اجرای آن به علت مشخصی پذیرفته نشده است. برای نمونه، آدرس رجیستر وجود ندارد، مقدار خارج از محدوده است یا شرایط اجرای فرمان برقرار نیست. هدف این پاسخ آن است که برنامه مستر علت رد درخواست را تشخیص دهد و اقدام مناسب انجام دهد.
این پاسخ با خطای حفاظتی درایو تفاوت دارد. IOL و دیگر خطاهای حفاظتی از رجیستر 0x000E خوانده میشوند و در دفترچه جامع شرح داده شدهاند. همچنین «هیچ پاسخی نرسید» با «پاسخ Exception رسید» متفاوت است: حالت اول برای یک درخواست عادی، پایان مهلت انتظار Timeout است و میتواند به ارتباط، آدرس یا خرابی پیام مربوط باشد.
مثال: مقدار صفر برای زمان شتاب مجاز نیست. اگر مستر با تابع 0x06 مقدار 0 را در 0x0003 بنویسد، درایو در شرایط دریافت صحیح پیام، پاسخ با کد تابع 0x86 و کد استثنای 0x03 میدهد. مستر باید مقدار را اصلاح کند؛ تکرار همان درخواست نامعتبر، مشکل را حل نمیکند.
در پاسخ استثنا، 0x80 به کد تابع درخواست اضافه میشود؛ بنابراین 0x86 در مثال بالا یعنی پاسخ خطای تابع 0x06. بایت بعدی، علت رد را مشخص میکند. کد استثنای 0x03 در این جایگاه به معنی «مقدار نامعتبر» است و نباید با تابع خواندن 0x03 اشتباه گرفته شود.
جدول ۱۰: کدهای Exception مدباس و اقدام مستر
کد | عنوان استاندارد | معنی و اقدام پیشنهادی |
|---|---|---|
0x01 | Illegal Function | تابع یا زیرخدمت پشتیبانی نمیشود؛ کد تابع و MEI درخواست بررسی شوند. |
0x02 | Illegal Data Address | آدرس یا بخشی از بازه مجاز نیست؛ آدرس شروع، تعداد و تفاوت PDU با مرجع 4xxxx بررسی شوند. |
0x03 | Illegal Data Value | مقدار، تعداد، طول داده یا زیرتابع معتبر نیست؛ محدوده رجیستر و قالب پیام اصلاح شوند. |
0x04 | Server Device Failure | عملیات داخلی حین اجرا ناموفق بوده است؛ وضعیت و نتیجه با خواندن مجدد بررسی شود. انجامنشدن همه تغییرات تضمین نمیشود. |
0x06 | Server Device Busy | شرایط اجرای درخواست برقرار نیست؛ منبع فرمان و حالت کاری بررسی شوند و پس از رفع علت، درخواست دوباره ارسال شود. |
ساختار پاسخ: Slave Address | (Function Code + 0x80) | Exception Code | CRC Low | CRC High برای فریم با CRC نامعتبر، فریم ناقص، آدرس متعلق به دستگاه دیگر یا هر پیام Broadcast، پاسخی ارسال نمیشود. |
|
در برنامه مستر، پاسخ عادی، پاسخ Exception و پایان مهلت انتظارِ درخواست عادی، جداگانه مدیریت شوند.
۱۸. راهنمای کاربردی کنترلر PID
۱. کنترل PID به زبان ساده
کنترلر PID سرعت موتور را طوری تنظیم میکند که یک کمیت مانند فشار، دبی، سطح مخزن یا دما به مقدار دلخواه برسد. اپراتور مقدار هدف را تعیین میکند و سنسور، مقدار واقعی را به درایو میفرستد. درایو از اختلاف این دو مقدار، فرمان فرکانس موتور را میسازد.
مثلاً در یک پمپ فشار، با باز شدن شیر مصرف، فشار افت میکند. اگر جهت کنترل درست انتخاب شده باشد، درایو سرعت پمپ را افزایش میدهد تا فشار دوباره به مقدار هدف نزدیک شود. با کم شدن مصرف، سرعت کاهش مییابد.
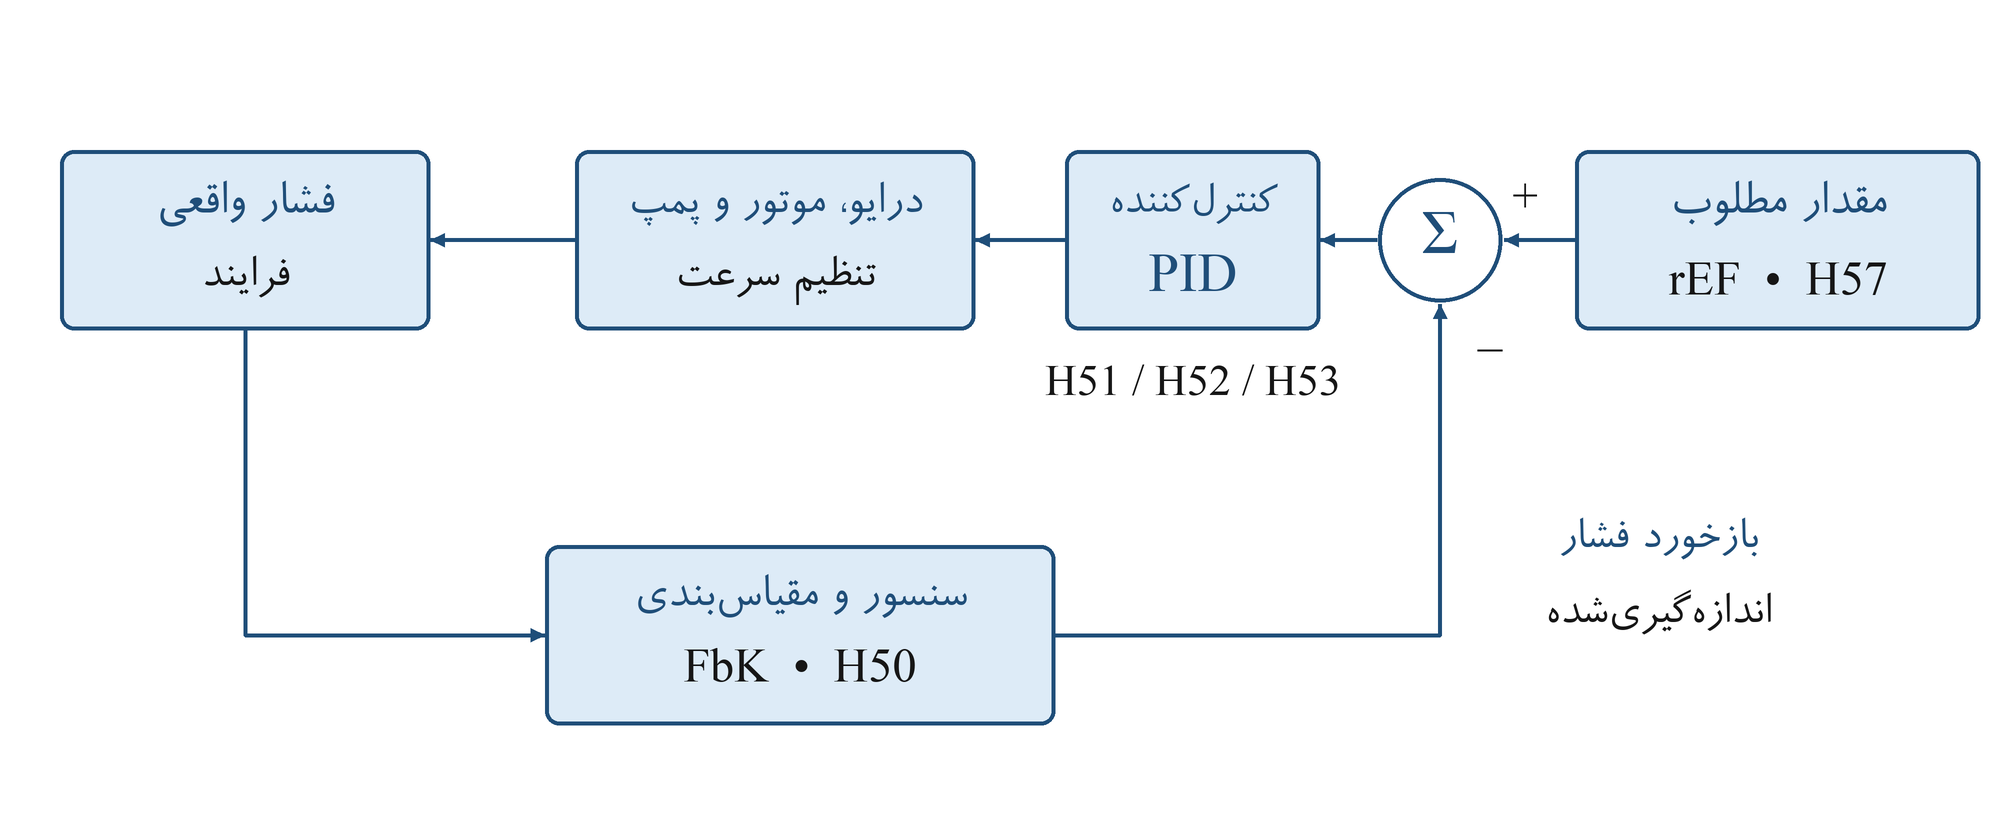
شکل (۱) نمونه کنترل فشار در حالت Direct و برگشت مقدار سنسور به کنترلر
جدول (۱)
عبارت | معنی برای اپراتور |
|---|---|
Reference یا Setpoint | مقدار هدف فرآیند؛ روی صفحه rEF دیده میشود. |
Feedback | مقدار واقعی سنسور پس از مقیاسبندی؛ روی صفحه FbK دیده میشود. |
خطای کنترل | اختلاف مقدار هدف و مقدار واقعی با جهت تعیینشده در H59. |
فرمان خروجی PID | فرکانس درخواستی برای موتور؛ با مقدار هدف فرآیند تفاوت دارد. |
برای راهاندازی، ابتدا ورودیها و جهت کنترل را درست کنید؛ سپس ضرایب PID را تنظیم کنید. عملکرد خواب و بیداری را پس از پایدار شدن کنترل فعال کنید. بخشهای ۵ تا ۸ این عملکرد را با یک مثال مشترک توضیح میدهند.
۲. انتخاب مرجع و سنسور و کنترل نمایشگر
جدول (۲)
پارامتر | انتخاب روی کیپد | کاربرد |
|---|---|---|
H49 | 0 غیرفعال | فعال کردن PID؛ شروع موتور همچنان به فرمان اجرا نیاز دارد. |
H57 | 0 مقدار عددی کیپد | منبع مقدار هدف فرآیند را انتخاب میکند. |
H50 | 0 ورودی جریان I | ورودی سنسور فیدبک را انتخاب میکند. |
H59 | 0 حالت Direct | مشخص میکند کاهش یا افزایش مقدار سنسور، درخواست افزایش خروجی ایجاد کند. |
کنترل rEF و FbK پیش از تنظیم ضرایب
وقتی H49 = 1 است، در منوی مانیتور، rEF مقدار هدف و FbK مقدار سنسور را با یک رقم اعشار نشان میدهند. این دو صفحه برای مشاهده هستند. با تغییر مقدار هدف، rEF باید تغییر کند؛ با تغییر واقعی فشار یا کمیت مورد کنترل، FbK باید تغییر منطقی داشته باشد.
با انتخاب H57 = 0، مقدار عددی کیپد در صفحه تنظیم فرکانس، مرجع فرآیند را تعیین میکند؛ هنگام کار با PID آن را با فرکانس واقعی خروجی اشتباه نگیرید. انتخاب Frq جای انتخاب مرجع H57 را نمیگیرد.
مقیاس عددی و جهت کنترل
مقدار هدف و فیدبک باید در یک مقیاس عددی باشند. نمایش 40.0 الزاماً به معنی 40.0 bar نیست. ابتدا رابطه عدد نمایشگر با فشار، دما یا کمیت واقعی را با یک اندازهگیری معتبر مشخص کنید؛ اتصال سنسور بهتنهایی واحد فیزیکی را تعیین نمیکند.
در حالت H59 = 0، کمتر شدن فیدبک از هدف، درخواست افزایش خروجی ایجاد میکند؛ این حالت برای بسیاری از پمپهای فشار مناسب است. در حالت H59 = 1، بیشتر شدن فیدبک از هدف چنین درخواستی ایجاد میکند. H59 جهت اثر کنترل را تغییر میدهد و ارتباطی با جهت چرخش FWD/REV ندارد.
توجه: برای فیدبک فقط انتخابهای H50 = 0/1 و برای مرجع فقط H57 = 0/1/2/3 به کار روند. گزینههای دیگر، منبع قابل استفاده برای این عملکرد نیستند.
۳. پارامترهای PID و روش تنظیم ضرایب
جدول (۳)
کد | کاربرد و اثر تغییر | محدوده روی کیپد | پیشفرض |
|---|---|---|---|
H51 | بهره تناسبی؛ افزایش آن، واکنش به خطای جاری را قویتر میکند. | 0 تا 1000 | 300 |
H52 | زمان انتگرال؛ کاهش آن، اصلاح خطای باقیمانده را قویتر میکند. | 0.1 تا 32.0 s | 1.0 s |
H53 | زمان مشتق؛ به تغییر سریع خطا واکنش نشان میدهد و به نویز حساس است. | 0.0 تا 30.0 s | 0.0 s |
H55 | حد بالای فرمان فرکانس خروجی PID. | 0.0 تا 600.0 Hz | 50.0 Hz |
H56 | حد پایین فرمان فرکانس در کار عادی PID. | 0.0 تا 600.0 Hz | 0.5 Hz |
همه اعداد این راهنما، مقدار قابل مشاهده روی کیپد هستند. مثلاً برای حد بالای 50.0 Hz، مقدار H55 را روی 50.0 تنظیم کنید. H51 بدون اعشار نمایش داده میشود؛ مقدار 300 را همان 300 وارد کنید.
حدود H55 و H56 را مطابق موتور و ماشین انتخاب کنید و H56 را کمتر از H55 قرار دهید. مجاز بودن یک عدد در منو، به معنی مناسب بودن آن برای موتور یا پمپ نیست. زمانهای شتاب و کاهش سرعت نیز بر پاسخ واقعی اثر دارند.
تنظیم مرحلهای بدون تغییر همزمان چند پارامتر
۱. شروع با مشتق صفر؛ H53 = 0.0 باشد. برای شروع میتوان مقدار پیشفرض H51 = 300 و H52 = 1.0 s را بررسی کرد؛ این اعداد تضمینکننده پایداری همه ماشینها نیستند.
۲. بررسی سرعت واکنش؛ اگر پاسخ کند است و نوسان ندارد، H51 را کمکم افزایش دهید. اگر نوسان ایجاد شد، آن را کاهش دهید و نتیجه را پس از پایدار شدن مشاهده کنید.
۳. حذف خطای باقیمانده؛ اگر مقدار واقعی نزدیک هدف میماند ولی اختلاف از بین نمیرود، H52 را کمی کاهش دهید. اگر نوسان بیشتر شد، H52 را افزایش دهید. صفر، مقدار معتبر برای این پارامتر نیست.
۴. بررسی مشتق فقط در صورت نیاز؛ در بسیاری از کاربردهای پمپ و فن، H53 = 0.0 کافی است. فقط با فیدبک کمنویز، مقدار کوچک مشتق را آزمایش کنید؛ با افزایش نوسان یا صدای موتور، آن را به صفر برگردانید.
توجه: اگر rEF یا FbK اشتباه باشد، تغییر ضرایب مشکل اصلی را حل نمیکند. ابتدا سنسور، مقیاس و جهت H59 را اصلاح کنید.
۴. راهاندازی اولیه پیش از فعال کردن Sleep
راهاندازی را ابتدا با H69 = 0.0 انجام دهید تا عملکرد خواب غیرفعال بماند. مراحل زیر را با بار واقعی و در محدوده مجاز ماشین اجرا کنید.
۱. بررسی موتور در حالت عادی؛ با H49 = 0، صحت حرکت موتور، جهت چرخش و زمانهای شتاب و توقف را بررسی کنید. سپس موتور را متوقف کنید.
۲. انتخاب ورودیها؛ H50 را مطابق سنسور و H57 را مطابق منبع مقدار هدف تنظیم کنید. تغذیه سنسور و اتصال صحیح سیمها را کنترل کنید.
۳. بررسی مقیاس؛ در حالت توقف و بدون فرمان اجرا، H49 = 1 را فعال کنید. هدف را تغییر دهید و rEF را ببینید. کمیت واقعی را در دو یا چند نقطه معلوم بررسی کنید و مطمئن شوید FbK تغییر متناسب دارد. سنسور جریان با خروجی دارای آفست، الزاماً صفر فیزیکی را به صورت صفر عددی نشان نمیدهد.
۴. تعیین حدود و جهت؛ H55 و H56 را بر اساس ماشین تعیین کنید. H59 را متناسب با جهت اثر فرآیند انتخاب کنید؛ برای نمونه پمپ فشار، افت فشار باید درخواست افزایش خروجی ایجاد کند.
۵. شروع کنترل موتور؛ با باقی ماندن H49 = 1، در شرایط ایمن فرمان Run را صادر کنید. افزایش یا کاهش خروجی باید مقدار واقعی را به هدف نزدیک کند. اگر اثر کنترل برعکس است، متوقف شوید و H59 را بررسی کنید.
۶. تنظیم ضرایب؛ طبق بخش ۳، هر بار فقط یک پارامتر را تغییر دهید. با کم و زیاد کردن مصرف، پایداری در بار کم و زیاد را بررسی کنید. خروجی نباید بدون علت روی حد بالا یا پایین باقی بماند.
۷. آزمایش توقف؛ فرمان Stop و مسیر توقف ترمینالی مورد استفاده را آزمایش کنید. سپس تنظیمات خواب و بیداری را مطابق بخش ۵ انجام دهید.
مواردی که پیش از ادامه باید روشن باشند
مقدار هدف، مقدار واقعی سنسور و فرکانس خروجی سه مقدار جدا هستند. اپراتور باید بداند هرکدام را از کجا میخواند و تغییرشان چه معنایی دارد. در یک پمپ، رسیدن فشار به هدف به معنی ثابت ماندن فرکانس در همه شرایط مصرف نیست.
در کاربرد فشار، حدود مجاز لوله و پمپ و حفاظت مکانیکی مانند شیر اطمینان رعایت شود. سنسور قطعشده یا مقدار غیرواقعی میتواند خروجی PID را به حد بالا یا پایین ببرد؛ عملکرد خواب، جای حفاظت سنسور یا خشککارکردن پمپ را نمیگیرد.
توجه: تنظیم خواب را زمانی شروع کنید که PID بهتنهایی پایدار باشد. نوسان ناشی از تنظیم نامناسب ضرایب را با طولانی کردن زمان خواب پنهان نکنید.
۵. معنی Sleep و Wakeup و چهار تنظیم اصلی
Sleep یعنی درایو در زمان کم شدن نیاز فرآیند، موتور را متوقف کند و آماده راهاندازی خودکار بماند. Wakeup یعنی وقتی نیاز دوباره ایجاد شد، موتور با همان فرمان اجرای معتبر قبلی، از مسیر معمول راهاندازی شروع به کار کند.
در خواب، خروجی پس از کاهش سرعت قطع میشود، اما خواندن مرجع و سنسور ادامه دارد. مدت خواب ثابت نیست؛ تا وقتی شرط بیدار شدن برقرار نشده است، درایو میتواند در خواب بماند.
جدول (۴)
کد | سؤال ساده | محدوده و معنی | پیشفرض |
|---|---|---|---|
H69 | چه مدت شرایط کمنیازی ادامه داشته باشد تا خواب آغاز شود؟ | 0.0 تا 600.0 s | 0.0 s |
H70 | چه فرکانسی، فرکانس پایین محسوب شود؟ | 0.1 تا 600.0 Hz | 20.0 Hz |
H71 | چه مقدار اختلاف با هدف، درخواست بیدار شدن ایجاد کند؟ | 0.1 تا 100.0% | 5.0% |
H72 | نیاز جدید چه مدت ادامه داشته باشد تا موتور راه بیفتد؟ | 0.0 تا 600.0 s | 1.0 s |
ترتیب فعال کردن
پس از تنظیم پایدار PID، ابتدا H70، H71 و H72 را انتخاب کنید. در پایان، H69 را بیشتر از صفر قرار دهید؛ برای کارکرد این قابلیت، H49 = 1 و فرمان اجرای معتبر نیز لازم است.
فرکانس خواب باید حداقل برابر حد پایین PID و کمتر از حد بالای آن باشد:
H56 ≤ H70 < H55
مثلاً با H56 = 5.0 Hz و H55 = 50.0 Hz، انتخاب H70 = 20.0 Hz این شرط را تأمین میکند. انتخاب نهایی فرکانس خواب به حداقل دور مجاز پمپ و رفتار فرآیند بستگی دارد.
توجه: H71 درصد فرکانس موتور یا درصد کل محدوده سنسور نیست. مثلاً با rEF = 40.0 و H71 = 5.0%، اختلاف لازم برای بیداری برابر 2.0 واحد روی همان مقیاس نمایشگر است.
۶. درایو چه زمانی وارد Sleep میشود
ورود به خواب فقط وقتی ممکن است که PID در حال کنترل باشد، فرمان اجرا برقرار بماند، مرجع مثبت باشد و فرمان توقف یا خطای درایو وجود نداشته باشد. سپس شرطهای زیر باید همزمان برقرار بمانند.
۱. کم بودن درخواست سرعت؛ هم فرمان فرکانس PID و هم فرکانس جاری خروجی یا فرکانس تخمینی موتور باید حداکثر برابر H70 باشند. پایین بودن فقط یکی از این دو کافی نیست.
۲. کم بودن نیاز فرآیند؛ خطای کنترل در جهت درخواست افزایش خروجی، باید حداکثر نصف اختلاف لازم برای بیداری باشد. در مثال rEF = 40.0، H71 = 5.0% و H59 = 0، این شرط یعنی FbK حداقل 39.0 باشد.
۳. پیوسته ماندن شرایط؛ هر دو شرط بالا باید در تمام مدت H69 برقرار بمانند. با از بین رفتن هر شرط، زمان سپریشده کنار گذاشته میشود و انتظار بعدی از صفر شروع میشود.
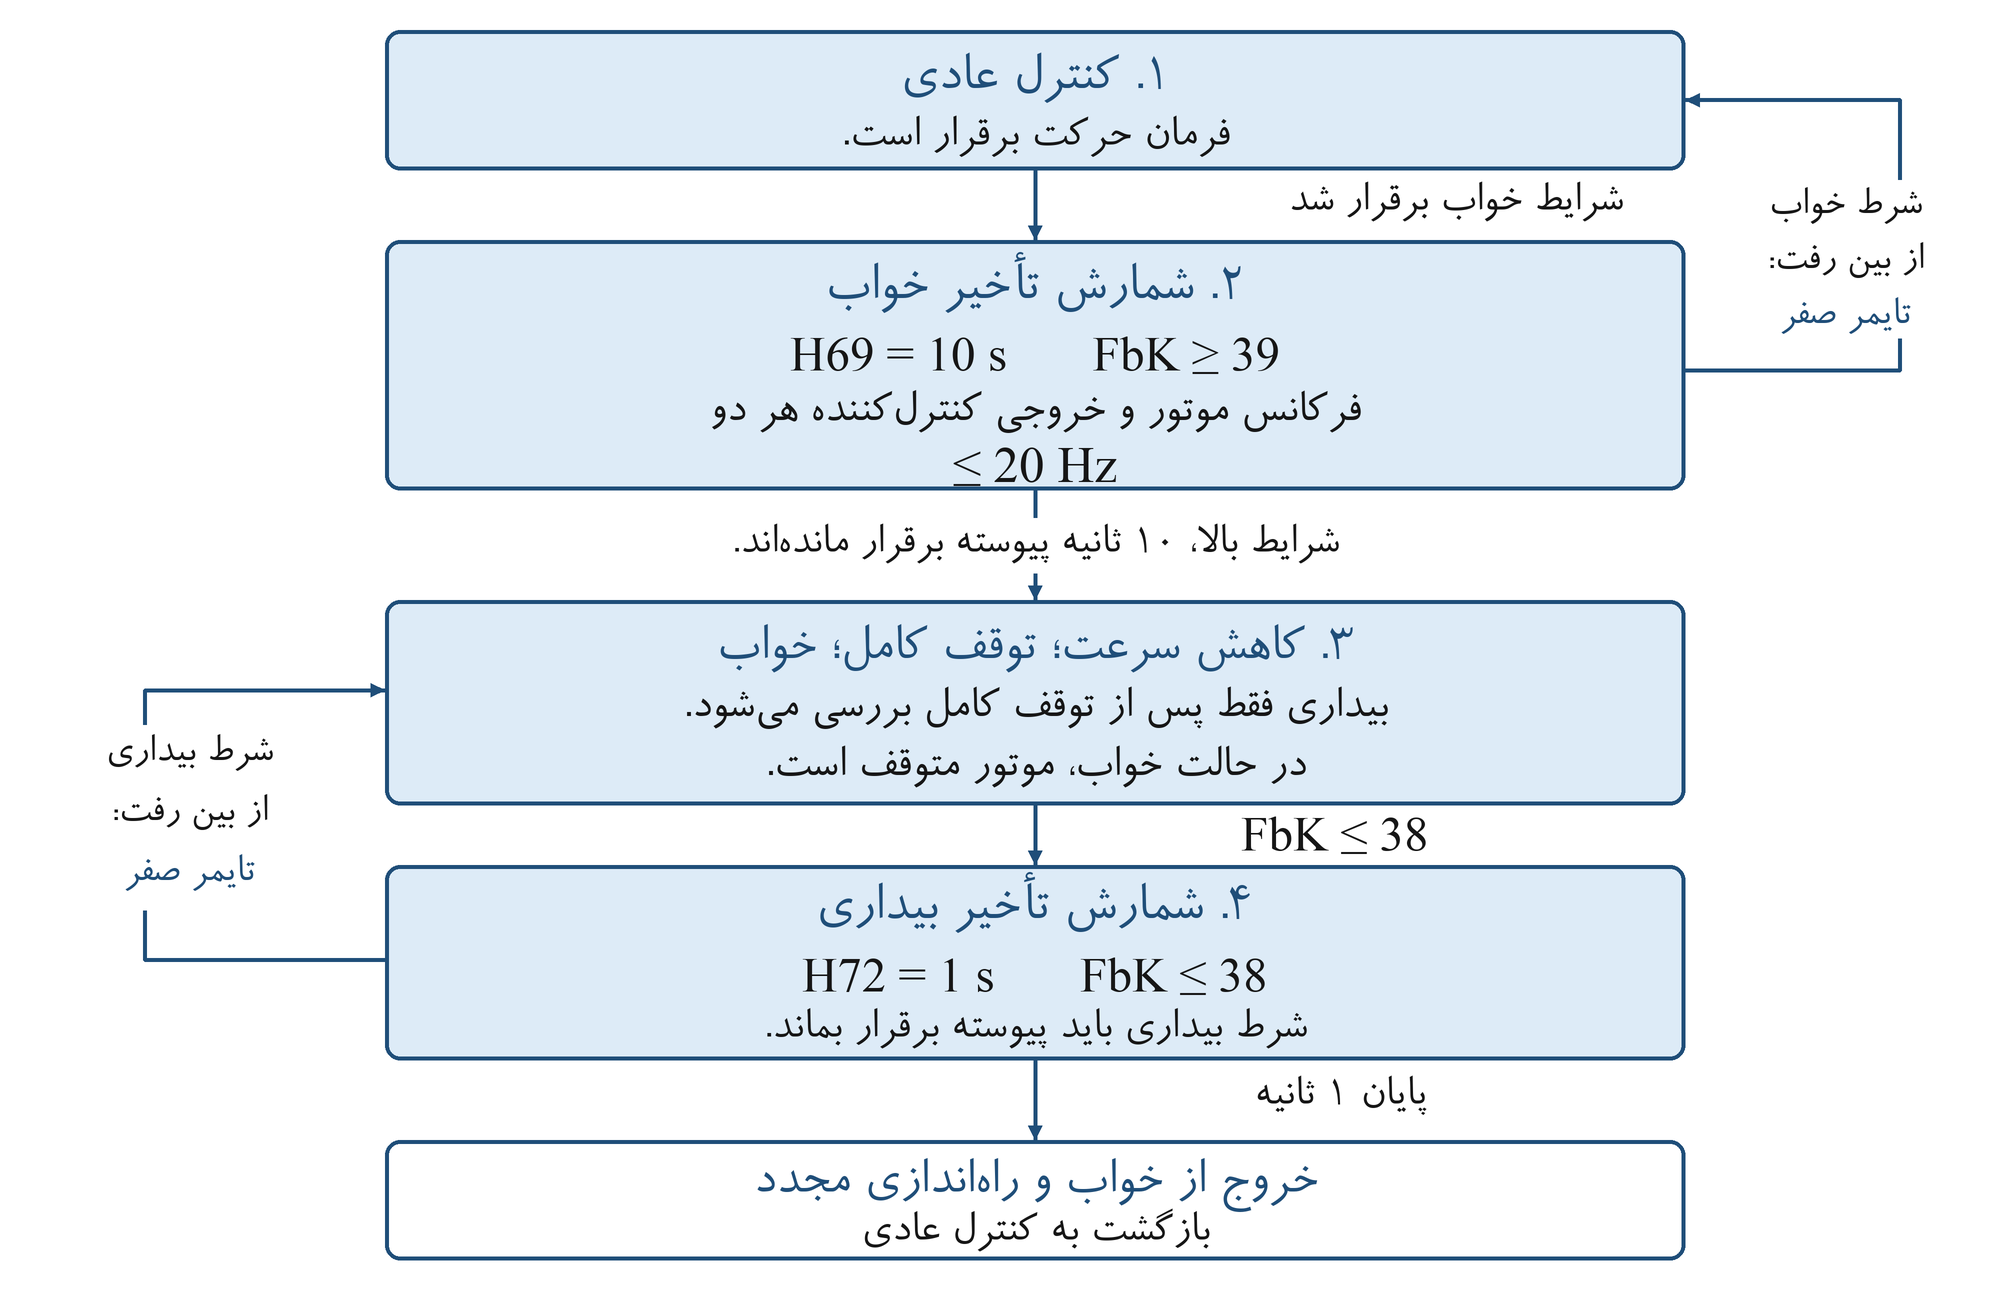
شکل (۲) مسیر خواب و بیداری در مثال Direct با rEF = 40.0 و H71 = 5.0% و فرمان اجرای معتبر
بعد از کامل شدن H69، کاهش سرعت آغاز میشود و سپس خروجی قطع میگردد. بنابراین زمان H69 شامل زمان رمپ توقف نیست. حد پایین H56، مانع رسیدن خروجی به توقف در Sleep نمیشود.
توجه: در شتابگیری، اجرای توقف، ترمز DC یا Speed Search، انتظار ورود به خواب پیش نمیرود. این قابلیت برای حالت عادی کنترل سرعت با PID است؛ محدودیت سایر مدها در بخش ۹ آمده است.
۷. محاسبه آستانه Wakeup با یک مثال ساده
ابتدا درصد H71 را روی مرجع فعلی rEF اعمال کنید. عدد حاصل، اختلاف لازم بین هدف و فیدبک برای درخواست بیداری است. جهت این اختلاف را H59 مشخص میکند.
40.0 × 5.0 / 100 = 2.0
در این مثال، rEF = 40.0 و H71 = 5.0% است؛ بنابراین اختلاف بیداری 2.0 واحد و نصف آن برای شرط خواب 1.0 واحد است. نتیجه برای دو جهت کنترل در جدول زیر آمده است.
جدول (۵)
جهت کنترل | شرط فیدبک برای اجازه خواب | شرط فیدبک برای درخواست بیداری |
|---|---|---|
H59 = 0 | FbK ≥ 39.0 | FbK ≤ 38.0 |
H59 = 1 | FbK ≤ 41.0 | FbK ≥ 42.0 |
ستون خواب فقط شرط فیدبک را نشان میدهد؛ شرط فرکانس و زمان H69 نیز باید برقرار باشد. به همین ترتیب، رسیدن به آستانه بیداری باید پس از توقف خروجی، به مدت H72 ادامه پیدا کند.
تفاوت دو آستانه چه فایدهای دارد
در حالت Direct، شرط فیدبک خواب در 39.0 برقرار میشود، اما بیداری تا رسیدن فیدبک به 38.0 درخواست نمیشود. این فاصله، از عوض شدن پیدرپی وضعیت با یک تغییر کوچک فیدبک جلوگیری میکند. قرار گرفتن بین دو آستانه، بهتنهایی فرمان تغییر وضعیت نیست.
زمان بیداری از چه لحظهای حساب میشود
درایو ابتدا کاهش سرعت را تمام و خروجی را قطع میکند. از آن پس، اگر فیدبک به آستانه بیداری رسیده باشد، زمان H72 شروع میشود. اگر قبل از پایان این زمان، فیدبک از شرط بیداری خارج شود، شمارش به صفر برمیگردد.
با H72 = 1.0 s، یک افت کوتاه 0.5 s برای راهاندازی کافی نیست. پس از کامل شدن یک ثانیه پیوسته و با باقی ماندن فرمان اجرا، موتور از مسیر عادی راهاندازی و شتابگیری شروع میکند؛ فشار دادن دوباره Run لازم نیست.
توجه: با مرجع صفر یا نبود داده تازه معتبر، بیداری انجام نمیشود. این موضوع به معنی تشخیص همه خرابیهای سنسور نیست؛ مثلاً مقدار صفرِ دریافتی از سنسور میتواند در حالت Direct شرط بیداری را ایجاد کند.
۸. مشاهده یک چرخه کامل خواب و بیداری
مثال زیر برای حالت Direct و یک فرآیند با مرجع ثابت است. اعداد فیدبک در مقیاس نمایشگر هستند؛ برای استفاده با فشار واقعی، ابتدا مقیاس سنسور و مرجع باید تطبیق داده شود. این تنظیمات، نسخه عمومی برای همه پمپها نیستند.
جدول (۶)
تنظیم | مقدار مثال | تنظیم | مقدار مثال |
|---|---|---|---|
rEF | 40.0 | H59 | 0 |
H55 | 50.0 Hz | H56 | 5.0 Hz |
H69 | 10.0 s | H70 | 20.0 Hz |
H71 | 5.0% | H72 | 1.0 s |
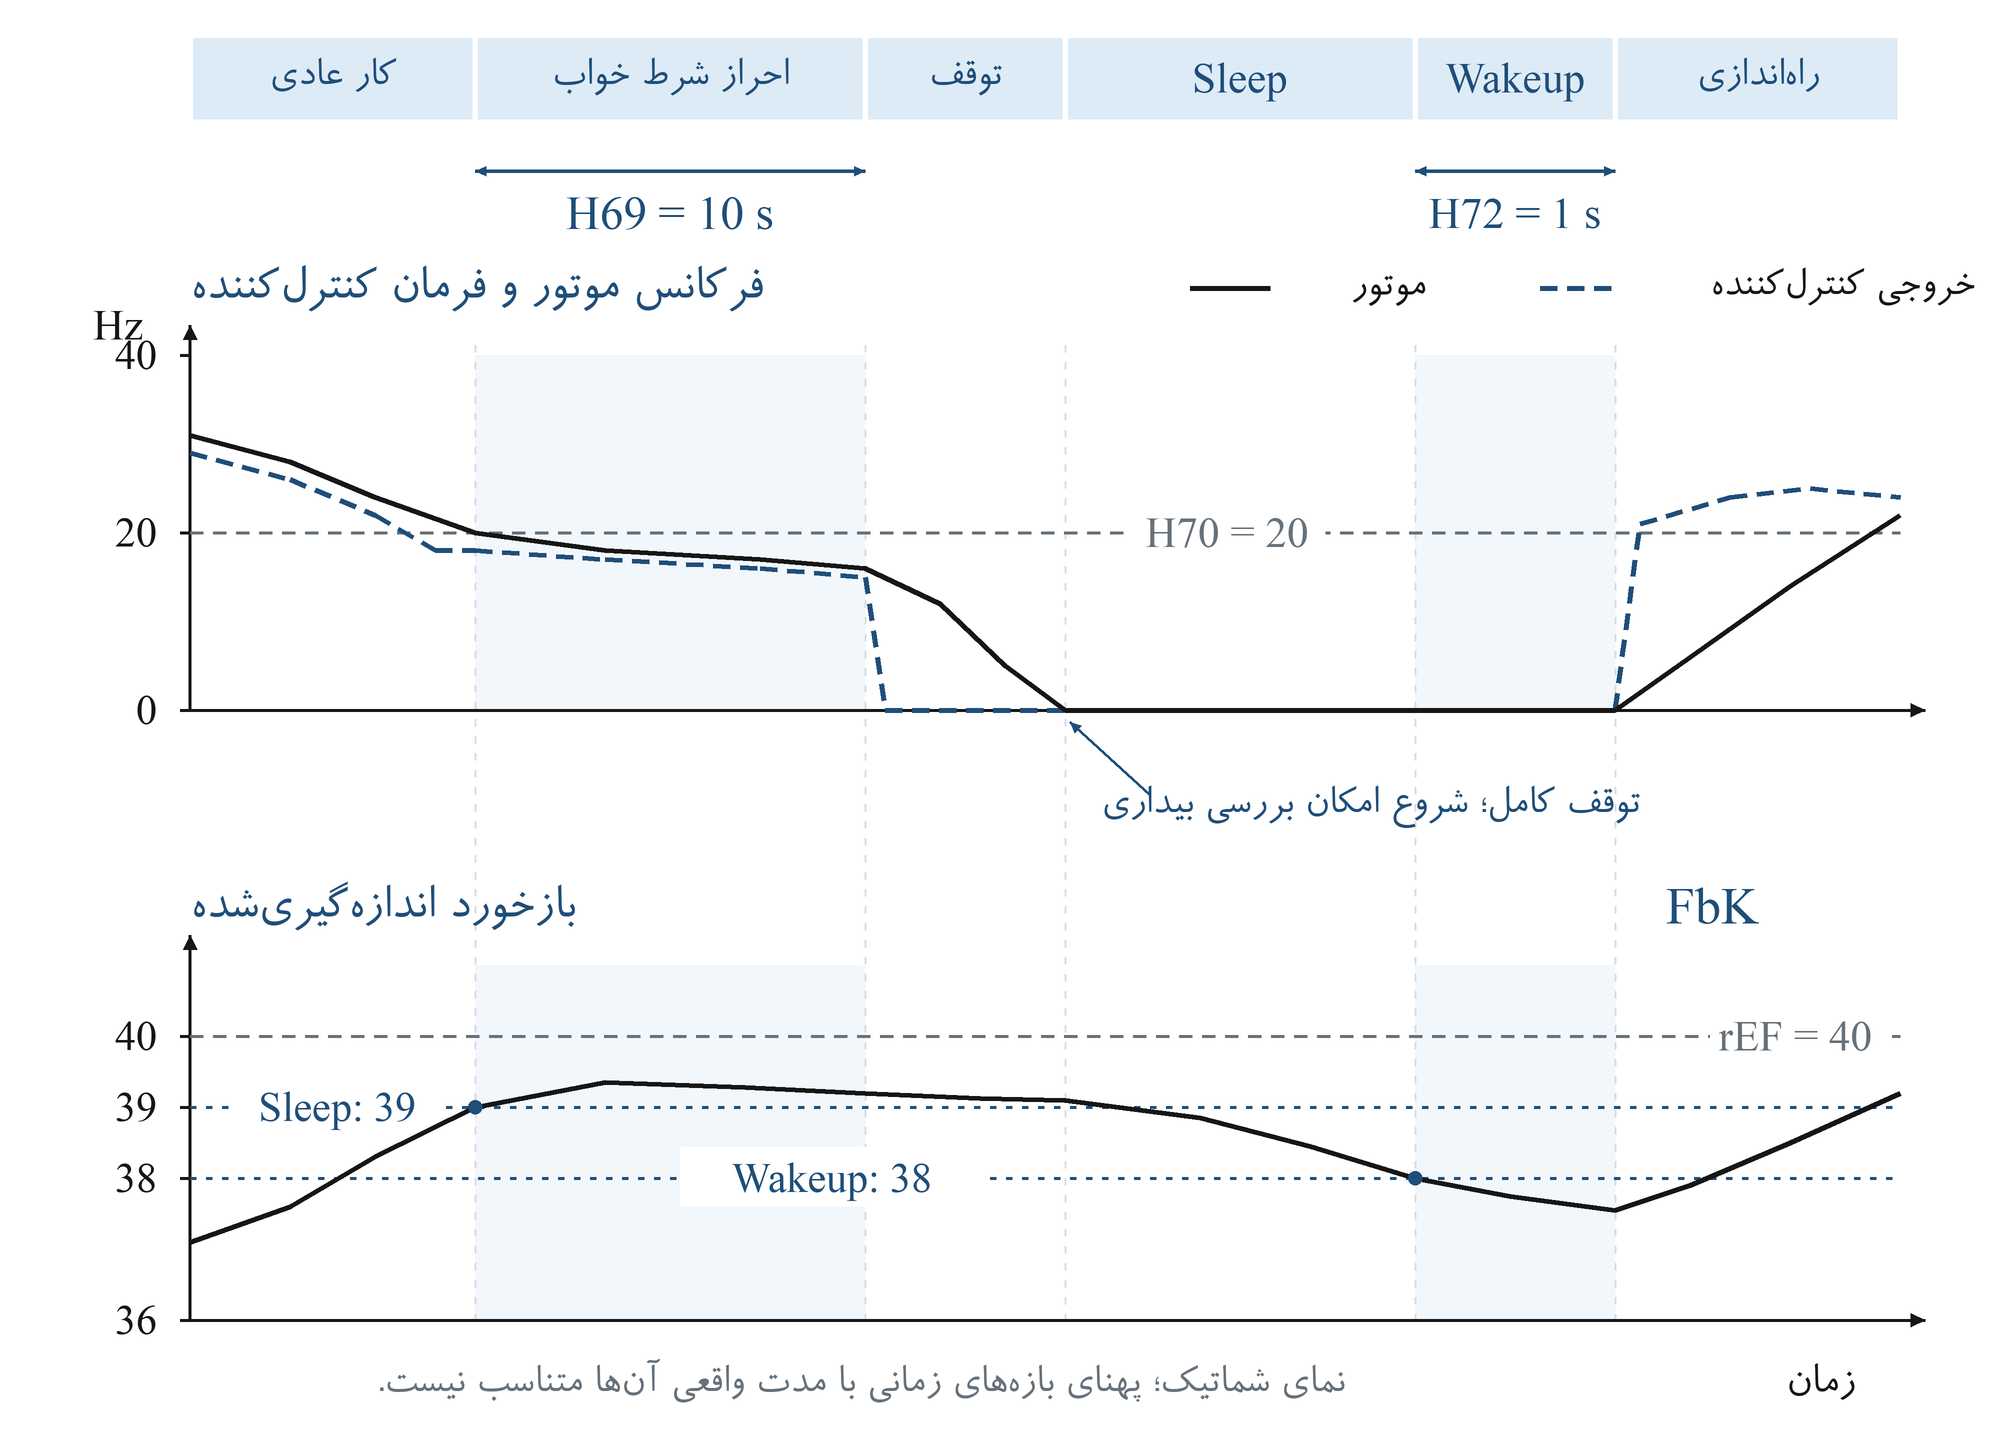
شکل (۳) چرخه نمونه در حالت Direct؛ شکل منحنیها و پهنای همه بازههای زمانی مفهومی هستند
۱. کم شدن مصرف؛ فیدبک حداقل 39.0 است و هر دو فرکانس مورد بررسی، حداکثر 20.0 Hz هستند. از این لحظه، انتظار 10.0 s آغاز میشود.
۲. شروع خواب؛ اگر شرایط ده ثانیه پیوسته برقرار بمانند، درایو با رمپ کاهش سرعت متوقف میشود. بعد از قطع خروجی، در خواب میماند؛ زمان توقف به رمپ تنظیمشده بستگی دارد.
۳. ایجاد نیاز جدید؛ پس از توقف، فیدبک به 38.0 یا کمتر میرسد. اگر یک ثانیه پیوسته در این محدوده بماند، بیداری انجام و کنترل PID دوباره فعال میشود.
توجه: اگر در ثانیه هشتمِ انتظار خواب، فرکانس یا شرط فیدبک از محدوده خارج شود، هشت ثانیه قبلی ذخیره نمیشود؛ پس از برقراری دوباره شرایط، ده ثانیه کامل لازم است.
۹. رفتار Run و Stop و تغییر حالت هنگام خواب
خواب به معنی آماده بودن برای شروع خودکار است. برای اینکه موتور متوقف بماند، فرمان Stop بدهید؛ تغییر تنظیمات خواب، روش توقف موتور نیست.
جدول (۷)
فرمان یا تغییر | رفتار درایو | اقدام یا نکته اپراتور |
|---|---|---|
Run از کیپد یا Modbus | مجوز اجرای معتبر در خواب حفظ میشود. | با کامل شدن شرط بیداری، به فرمان اجرای تکراری نیاز نیست. |
فرمان ترمینالی دوسیمه یا سهسیمه | اعتبار فرمان و وضعیت ترمینال توقف بررسی میشود. | در سهسیمه، رها شدن پالس شروع، فرمان ذخیرهشده را حذف نمیکند؛ قطع فرمان توقف آن را لغو میکند. |
Stop یا خطای درایو | درخواست اجرای ذخیرهشده برای خواب لغو میشود. | رفع خطا، همان درخواست خواب را برنمیگرداند؛ راهاندازی بعدی تابع فرمانها و مد دستگاه است. |
H69 = 0.0 یا H49 = 0 | با باقی بودن مجوز اجرا، خروج از خواب و ادامه کار عادی ممکن است. | پیش از غیرفعال کردن این حالتها، اگر حرکت مجاز نیست، Stop بدهید. |
فعال شدن PID Bypass | با مجوز اجرای معتبر، کنترل به مرجع عادی سرعت برمیگردد. | برای این فرمان، یکی از I20 تا I24 روی 21 تنظیم میشود. |
تغییر جهت، مد فرمان، نوع موتور یا مد کنترل | درخواست ذخیرهشده خواب لغو میشود. | پس از تغییر حالت، فرمانهای معتبر را مطابق همان مد دوباره برقرار کنید. |
مدهایی که برای این قابلیت استفاده نمیشوند
خواب در حالت PLC با Frq = 5، فرمان JOG، تنظیم خودکار موتور Auto Tuning و کنترل گشتاور با H40 = 4 فعال نمیشود. ورود به این حالتها هنگام خواب، درخواست ذخیرهشده آن را لغو میکند.
با تغییر H69 تا H72، منبع مرجع یا فیدبک، جهت H59 و حدود H55/H56، زمان انتظار جاری از ابتدا محاسبه میشود. بهتر است تنظیمات را در حالت توقف تغییر دهید و سپس یک چرخه کامل را دوباره آزمایش کنید.
هنگام فعال بودن ورودی PID Bypass، مرجع عادی سرعت استفاده میشود. با غیرفعال شدن این ورودی، بازگشت به PID با خروجی جاری هماهنگ میشود. محدودیتها و رمپهای معمول نیز اعمال میشوند.
توجه: برای کار روی موتور یا ماشین، به خواب بودن آن اکتفا نکنید. توقف و قطع ایمن تغذیه را طبق دستورالعمل دستگاه انجام دهید؛ تغییر فیدبک میتواند راهاندازی خودکار ایجاد کند.
۱۰. عیبیابی و آزمون نهایی تنظیمات
جدول (۸) بررسی کنترل PID
نشانه | ابتدا چه چیزی بررسی شود | اقدام پیشنهادی |
|---|---|---|
خروجی در جهت اشتباه تغییر میکند. | جهت اثر کنترل و جهت تغییر سنسور. | H59، انتخاب H50 و صحت فیدبک را بررسی کنید. |
فشار یا خروجی نوسان میکند. | H51 زیاد، H52 کوچک، یا سنسور نویزی است. | هر بار یک تغییر: کاهش H51، افزایش H52 یا بازگرداندن H53 به صفر. |
پاسخ کند است یا اختلاف باقی میماند. | ضرایب و حدود فرکانس. | ابتدا H55/H56 را کنترل کنید؛ سپس H51 را کمی افزایش یا برای خطای ماندگار H52 را کمی کاهش دهید. |
FbK ثابت یا غیرواقعی است. | سنسور، تغذیه، سیمکشی و مقیاس ورودی. | پیش از تغییر ضرایب، مقدار ورودی را در چند نقطه معلوم بررسی کنید. |
جدول (۹) بررسی Sleep و Wakeup
نشانه | علتهای قابل بررسی | اقدام پیشنهادی |
|---|---|---|
وارد خواب نمیشود. | خواب غیرفعال، شرط فرکانس یا فیدبک ناپیوسته، یا مد نامناسب. | H49، H69، هر دو فرکانس، شرط فیدبک و رابطه H56 ≤ H70 < H55 را کنترل کنید. |
از خواب بیدار نمیشود. | فرمان اجرا لغو شده، مرجع صفر، جهت یا آستانه نامناسب، یا زمان کامل نشده است. | Run، rEF/FbK، H59، H71/H72 و اعتبار حدود فرکانس را بررسی کنید. |
خواب و بیداری زیاد تکرار میشوند. | نوسان فرآیند، آستانه نامناسب یا زمانهای کوتاه. | ابتدا پایداری PID و سنسور را اصلاح کنید؛ سپس H70/H71 و زمانهای H69/H72 را متناسب با فرآیند تغییر دهید. |
با غیرفعال کردن خواب، موتور راه میافتد. | فرمان اجرا هنوز معتبر است. | برای ثابت ماندن توقف، ابتدا Stop بدهید؛ تغییر H69 جای توقف نیست. |
آزمون نهایی پس از تنظیم
۱. با مصرف معمول، رسیدن پایدار به هدف را بررسی کنید. ۲) مصرف را کم کنید و تداوم شرایط خواب، زمان انتظار و توقف با رمپ را ببینید. ۳) نیاز را دوباره افزایش دهید و زمان بیداری و شروع مجدد را بررسی کنید. ۴) هنگام خواب، Stop بدهید و مطمئن شوید همان درخواست خواب دیگر موتور را راه نمیاندازد.
در پایان، تنظیمات نهایی، مقدار هدف و مقیاس سنسور را ثبت کنید. با تغییر مرجع یا مقیاس ورودی، آستانه واقعی متناظر با H71 نیز تغییر میکند و باید دوباره بررسی شود.
۱۹. فانکشن PLC داخلی
۱. معرفی کلی
فانکشن PLC داخلی یک قابلیت کنترلی در درایو است که امکان اجرای یک پروفایل حرکتی چندمرحلهای را بدون نیاز به PLC خارجی فراهم میکند. در این حالت، اپراتور برای هر Step مقدار فرکانس، زمان نگهداری، زمان شتاب، زمان توقف و جهت چرخش را تنظیم میکند و درایو پس از دریافت فرمان Run، Stepها را به ترتیب اجرا میکند.
این قابلیت برای کاربردهایی مناسب است که ماشین باید یک سیکل تکرارشونده یا یک توالی حرکتی مشخص داشته باشد؛ مانند حرکت مرحلهای نوار نقاله، پر کردن و تخلیه، رفت و برگشت ساده، توقف کوتاه بین دو حرکت، یا اجرای یک سیکل تست و راهاندازی.
نکته: PLC داخلی جایگزین PLC ایمنی یا کنترلر فرایندی پیچیده نیست. این فانکشن برای اجرای توالیهای ساده فرکانس، زمان و جهت در خود درایو طراحی شده است.
۲. فانکشن PLC داخلی چیست و چه کاری انجام میدهد؟
در حالت PLC، مرجع فرکانس معمولی درایو کنار گذاشته میشود و مقدار فرکانس هدف از جدول Stepهای PLC خوانده میشود. هر Step شامل پنج جزء اصلی است: فرکانس، مدت زمان ماندن روی آن Step، زمان شتاب، زمان توقف و جهت چرخش.
درایو ابتدا به فرکانس Step جاری میرسد. پس از پایان شتاب یا توقف، شمارنده زمان همان Step فعال میشود. وقتی زمان Step تمام شد، درایو به Step بعدی میرود. Stepهایی که زمان آنها صفر باشد اجرا نمیشوند و درایو آنها را رد میکند.
قاعده مهم: برای ایجاد مکث واقعی در برنامه، فرکانس Step را صفر و زمان Step را غیرصفر قرار دهید. اگر زمان Step صفر باشد، آن Step به عنوان Step غیرفعال در نظر گرفته میشود.
۳. کاربردهای پیشنهادی
فانکشن PLC برای ماشینهایی مناسب است که سیکل کاری آنها با چند سرعت، چند زمان توقف یا تغییر جهت ساده قابل تعریف است.
احتیاط: برای کاربردهای ایمنی، بالابر، جرثقیل، آسانسور، یا هر سیستمی که توقف یا تغییر جهت اشتباه میتواند خطرناک باشد، از PLC داخلی به تنهایی استفاده نشود.
PLC داخلی را میتوان یک مولد پروفایل حرکتی ساده در داخل درایو دانست. این قابلیت برای ترتیبهای زمانی و سرعتی ساده مناسب است، اما برای منطق شرطی پیچیده، شمارش ورودیهای متعدد، ارتباط با چند دستگاه، یا کنترل ایمنی، باید از PLC صنعتی یا کنترلر مناسب استفاده شود.
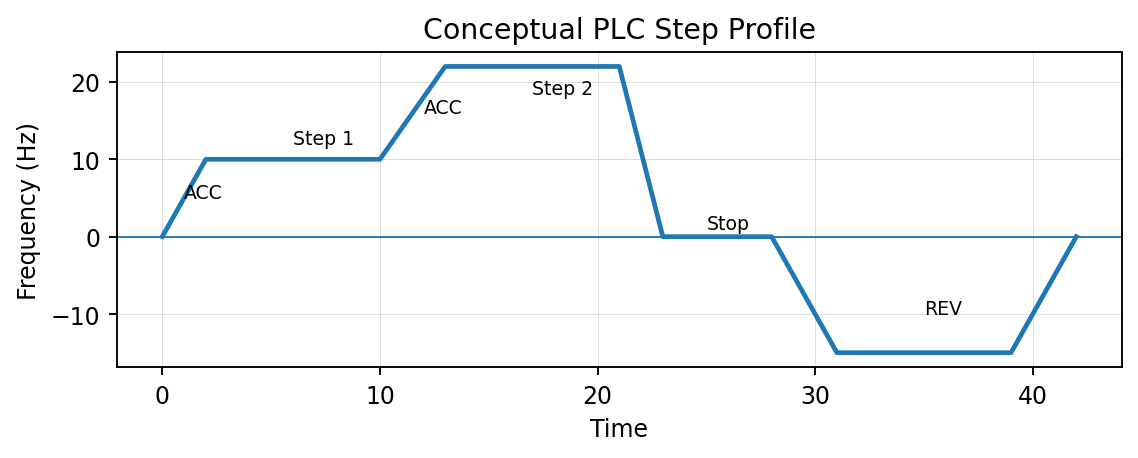
نمودار (1): نمونه مفهومی تغییر فرکانس در چند Step با شتاب، توقف، مکث و حرکت معکوس
در این نمودار، درایو ابتدا به فرکانس Step اول میرسد، سپس پس از پایان زمان نگهداری، به Step بعدی میرود. در قسمت مکث، فرکانس هدف صفر است و پس از رسیدن فرکانس خروجی به صفر، زمان مکث محاسبه میشود. برای حرکت معکوس نیز بهتر است قبل از تغییر جهت، فرکانس به صفر برسد.
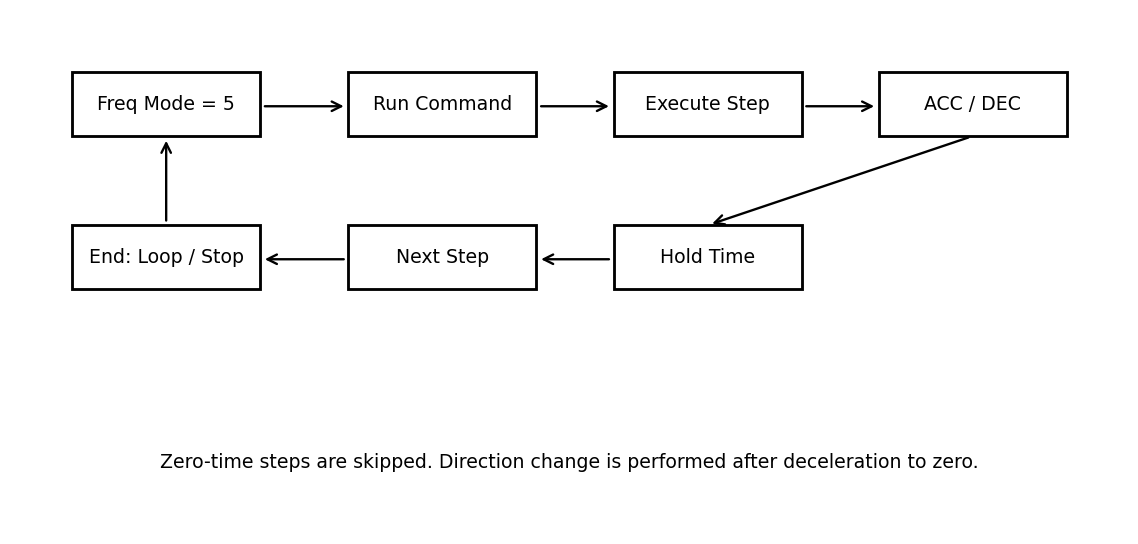
نمودار (2): فلوچارت مفهومی روند اجرای PLC داخلی در firmware
۴. شرطهای اصلی قبل از استفاده
درایو باید در وضعیت بدون خطای خطرناک باشد و Auto Tuning فعال نباشد.
برای فعال شدن اجرای PLC، حالت مرجع فرکانس باید روی مقدار مربوط به PLC قرار گیرد؛ بدین منظور بایستی در این حالت مقدار Frq = 5 / Freq_Mode = 5 تنظیم گردد.
فرمان Run باید مطابق منبع فرمان درایو فعال شود. در حالت ترمینالی، ورودی FX پس از حذف نویز به عنوان فرمان Run استفاده میشود.
قبل از اولین تست، جهت چرخش موتور، اتصال موتور، زمانهای شتاب و توقف و محدودیت فرکانس بررسی شود.
برای Stepهایی که جهت آنها تغییر میکند، زمان توقف کافی تعریف شود تا درایو قبل از Reverse شدن به فرکانس صفر برسد.
اگر در برنامه Step با فرکانس صفر وجود دارد، برای آن زمان غیرصفر تعریف شود؛ در غیر این صورت Step اجرا نخواهد شد.
برای استفاده از قابلیت PLC Suspend، یکی از ورودیهای P1 تا P5 باید با کد 18 به عنوان PLC Suspend تعریف شود. در مثالهای این راهنما فرض شده است P3 این وظیفه را دارد.
برای انتخاب مرجع دستی در زمان Suspend، ورودیهای انتخاب مرجع باید در گروه I20 تا I24 تعریف شوند: کد 19 برای PLC Ref Select Low و کد 20 برای PLC Ref Select High استفاده میشود. در مثالها، P4 به عنوان Low و P5 به عنوان High در نظر گرفته شده است.
ورودی PLC Suspend توقف ایمنی نیست. این ورودی فقط اجرای PLC را موقتاً نگه میدارد یا مرجع دستی را فعال میکند و نباید جایگزین مدار ایمنی یا کلید اضطراری شود.
۵. پارامترهای مهم و اثر هرکدام
جدول (1) مهمترین پارامترهای قابل تنظیم برای PLC داخلی را نشان میدهد. نام دقیق پارامترها باید مطابق منوی نهایی محصول بررسی شود، اما منطق آنها بر اساس کد ارائهشده در این راهنما توضیح داده شده است.
جدول (1)
پارامتر | مقدار / واحد | اثر در PLC داخلی |
|---|---|---|
Frq | 5 | انتخاب حالت مرجع فرکانس PLC و فعال شدن فراخوانی PLC_Function. |
F68 | ۰، ۱ یا ۲ | انتخاب مقیاس زمان Stepها. در منطق فعلی، مقادیر ۰، ۱ و ۲ به ضرایب ۱، ۱۰ و ۱۰۰ تبدیل میشوند. |
F69 | ۰، ۱ یا ۲ | انتخاب حالت اجرای سیکل: - ۰ = پیوسته / تکرارشونده - ۱ = یکبار اجرا و توقف در پایان برنامه - 2 = یکبار اجرا و باقیماندن در وضعیت آخر برنامه. |
F70 ... F79 | فرکانس Step 1 تا Step 10 با مقیاس 0.1 Hz | تعیین فرکانس هدف هر Step که مقدار صفر برای توقف یا مکث استفاده میشود. |
F80 ... F89 | زمان Step 1 تا Step 10 | تعیین مدت نگهداری هر Step پس از پایان شتاب یا توقف که مقدار صفر باعث Skip شدن Step میشود. |
F90 ... F99 | زمان شتاب هر Step با مقیاس 0.1 s | تعیین شیب افزایش فرکانس هنگام رفتن به فرکانس بالاتر که اگر مقدار صفر باشد، در firmware مقدار پیشفرض 0.5 s اعمال میشود. |
F100 ... F109 | زمان توقف هر Step با مقیاس 0.1 s | تعیین شیب کاهش فرکانس هنگام کاهش سرعت یا توقف قبل از تغییر جهت که اگر مقدار صفر باشد، مقدار پیشفرض 0.5 s اعمال میشود. |
F110 ... F119 | جهت Step 1 تا Step 10 | تعیین جهت چرخش هر Step که مقدار دقیق Forward/Reverse باید مطابق تعریف منوی محصول بررسی شود. |
drv | مطابق منبع فرمان | - در حالت کیپد/داخلی، Stop داخلی درایو اعمال میشود. - در حالت ترمینالی، Run/Stop از ورودی FX کنترل میشود. |
I20 ... I24 | کد 18 | تعریف ورودی PLC Suspend. با فعال شدن این ورودی، اجرای Step، تایمر PLC و تغییر Step متوقف میشود و در صورت فعال بودن خروجی، فرکانس فعلی نگه داشته میشود. |
I20 ... I24 | کد 19 | تعریف ورودی PLC Ref Select Low. در مثال این راهنما، فعال شدن P4 همراه با P3، مرجع دستی پتانسیومتر کیپد را انتخاب میکند. |
I20 ... I24 | کد 20 | تعریف ورودی PLC Ref Select High. در مثال این راهنما، فعال شدن P5 همراه با P3، مرجع V1 و فعال شدن همزمان P4 و P5، مرجع I1 را انتخاب میکند. |
جدول ارتباط پارامترها با Stepها
جدول (2)
Step | فرکانس | زمان ماندن | زمان شتاب | زمان توقف | جهت |
|---|---|---|---|---|---|
۱ | F70 | F80 | F90 | F100 | F110 |
۲ | F71 | F81 | F91 | F101 | F111 |
۳ | F72 | F82 | F92 | F102 | F112 |
۴ | F73 | F83 | F93 | F103 | F113 |
۵ | F74 | F84 | F94 | F104 | F114 |
۶ | F75 | F85 | F95 | F105 | F115 |
۷ | F76 | F86 | F96 | F106 | F116 |
۸ | F77 | F87 | F97 | F107 | F117 |
۹ | F78 | F88 | F98 | F108 | F118 |
۱۰ | F79 | F89 | F99 | F109 | F119 |
۶. ساختار Stepها و ترتیب اجرای برنامه
هر Step زمانی اجرا میشود که مقدار زمان آن Step غیرصفر باشد، Step قبلاً اجرا نشده باشد و شرط Run فعال باشد. در زمان اجرای Step، درایو فرکانس هدف و جهت چرخش را از جدول PLC میخواند و بر اساس اختلاف فرکانس هدف با فرکانس فعلی، مسیر شتاب یا توقف را انتخاب میکند.
جدول (3)
وضعیت Step | رفتار درایو | نتیجه عملی |
|---|---|---|
زمان Step صفر است. | Step اجرا نمیشود و شمارنده به Step بعدی میرود. | برای غیرفعال کردن Step استفاده شود. |
فرکانس Step صفر و زمان غیرصفر است. | درایو تا صفر Decel میکند و سپس زمان Step را محاسبه میکند. | برای مکث بین دو حرکت استفاده شود. |
فرکانس Step بالاتر از فرکانس فعلی است. | زمان شتاب همان Step اعمال میشود. | افزایش سرعت با شیب تنظیمشده انجام میشود. |
فرکانس Step پایینتر از فرکانس فعلی است. | زمان توقف همان Step اعمال میشود. | کاهش سرعت یا توقف با شیب تنظیمشده انجام میشود. |
جهت Step جدید با Step قبلی متفاوت است. | ابتدا Decel تا صفر انجام میشود، سپس جهت جدید اعمال میشود. | از Reverse ناگهانی جلوگیری میشود. |
توضیح عملی: در پایان هر Step، شمارنده PLC تنها وقتی شروع به عبور از Step میکند که شتاب یا توقف تمام شده باشد. بنابراین زمان Step، زمان ماندن بعد از رسیدن به فرکانس هدف است، نه زمان کل شامل شتاب و توقف.
حالت پیوسته، ناپیوسته و حفظ وضعیت آخر
جدول (4)
مقدار F69 | نام حالت | رفتار پایان برنامه |
|---|---|---|
۰ | Continuous / پیوسته | پس از رسیدن به انتهای Stepها، برنامه از Step 1 دوباره شروع میشود و Step_Executeها ریست میشوند. |
۱ | Discontinuous / ناپیوسته | پس از پایان آخرین Step معتبر، Run Condition صفر میشود و درایو با Decel یا Disconnect متوقف میشود. |
۲ | Hold Last / حفظ وضعیت آخر | پس از پایان آخرین Step معتبر، سیکل از ابتدا تکرار نمیشود و Stop خودکار نیز اجرا نمیشود؛ درایو در وضعیت آخرین فرمان برنامه باقی میماند. |
در حالت پیوسته، مطمئن شوید آخرین Step معتبر و اولین Step از نظر فرکانس و جهت، انتقال مکانیکی قابل قبول دارند. | ||
۷. فعالسازی فانکشن PLC
برای فعالسازی PLC داخلی، ابتدا برنامه Stepها را در پارامترهای مربوط وارد کنید. سپس منبع فرکانس را روی حالت PLC قرار دهید و فرمان Run را مطابق منبع فرمان درایو فعال کنید.
جدول (5)
مرحله | عملیات | توضیح |
|---|---|---|
۱ | توقف کامل درایو | قبل از تغییر پارامترهای Stepها، درایو را Stop کنید. |
۲ | تنظیم مقیاس زمان | F68 را مطابق واحد زمانی مورد نظر انتخاب کنید. |
۳ | انتخاب حالت اجرا | F69 = 0 برای تکرار سیکل F69 = 1 برای اجرای یکبار و توقف F69 = 2 برای اجرای یکبار و باقیماندن در وضعیت آخر. |
۴ | تعریف فرکانس Stepها | F70 تا F79 را برای Stepهای مورد نیاز تنظیم کنید. Stepهای استفادهنشده زمان صفر داشته باشند. |
۵ | تعریف زمان Stepها | F80 تا F89 را تنظیم کنید. زمان صفر به معنی Skip است. |
۶ | تعریف ACC و dEC | F90 تا F109 را با مقدار محافظهکارانه شروع کنید. |
۷ | تعریف جهت Stepها | F110 تا F119 را مطابق جهت مکانیکی ماشین تنظیم کنید. |
۸ | انتخاب حالت فرکانس PLC | Frq = 5 قرار دهید تا PLC_Function در سیکل کاری firmware اجرا شود. |
۹ | ارسال فرمان Run | در حالت ترمینالی ورودی FX باید فعال باشد؛ در حالت داخلی از فرمان Run درایو استفاده شود. |
۸. رفتار درایو در حین کار
۸.۱. شروع برنامه
در اولین اجرای برنامه، firmware اولین Step دارای زمان غیرصفر را پیدا میکند و فرکانس هدف را بر اساس آن مقداردهی میکند. پس از فعال شدن Run Condition، همان Step اجرا میشود و خروجی درایو مطابق شرایط Start_Ok وصل میشود.
۸.۲. توقف برنامه
اگر فرمان Stop دریافت شود، درایو ابتدا در صورت نیاز فرکانس هدف را صفر میکند و مسیر Decel را شروع میکند. اگر فرکانس فعلی به محدوده صفر برسد یا Step جاری فرکانس صفر داشته باشد، خروجی میتواند Disconnect شود. در حالت ترمینالی، غیر فعال شدن FX پس از عبور از فیلتر حذف نویز به عنوان Stop در نظر گرفته میشود.
۸.۳. تغییر جهت
اگر جهت Step جاری با Step قبلی متفاوت باشد و Step قبلی فرکانس و زمان معتبر داشته باشد، درایو ابتدا با زمان توقف Step قبلی به فرکانس صفر میرود. پس از تکمیل این توقف، جهت جدید اعمال و Step جدید اجرا میشود. برای ماشینهای دارای اینرسی بالا، مقدار dEC را افزایش دهید و یک Step مکث با فرکانس صفر اضافه کنید.
۸.۴. اثر Fault و شرایط حفاظتی
اجرای PLC زمانی انجام میشود که خطای خطرناک فعال نباشد و Tuning Auto در حال اجرا نباشد. در صورت وقوع خطا، خروجی درایو قطع شده و برنامه PLC باید پس از رفع خطا و Reset مناسب دوباره راهاندازی شود.
۸.۵. PLC Suspend و انتخاب مرجع دستی در حالت PLC
در حالت Frq = 5، ورودی PLC Suspend برای توقف موقت برنامه PLC استفاده میشود. اگر این ورودی در حین شتابگیری یا کاهش سرعت فعال شود، firmware فرکانس خروجی فعلی را نگه میدارد، تایمر شتاب/توقف را متوقف میکند و اجرای Step جاری را Pause میکند. با غیر فعال شدن Suspend، Step جاری دوباره از همان وضعیت ادامه پیدا میکند و درایو با زمان ACC یا dEC همان Step به سمت فرکانس برنامه PLC حرکت میکند.
اگر هیچ ورودی انتخاب مرجع دستی تعریف نشده باشد، PLC Suspend فقط نقش Pause/Hold دارد و مقدار فرکانس هدف را به مرجع کیپد یا آنالوگ تغییر نمیدهد. اگر ورودیهای انتخاب مرجع تعریف شده باشند ولی هیچکدام فعال نباشند، حالت P3 تنها به عنوان Hold Only در نظر گرفته میشود.
جدول رفتار ورودیهای Suspend و انتخاب مرجع دستی
ورودیهای فعال | منبع یا حالت انتخابشده | رفتار درایو |
|---|---|---|
P3 تنها | Hold Only / Pause PLC | فرکانس خروجی در مقدار فعلی نگه داشته میشود و برنامه PLC تا آزاد شدن P3 ادامه نمییابد. |
P3 + P4 | Keypad Potentiometer | فرکانس هدف از پتانسیومتر کیپد خوانده میشود و با ACC/dEC اصلی به آن مقدار میرسد. |
P3 + P5 | V1 Analog Reference | فرکانس هدف از ورودی آنالوگ V1 خوانده میشود. |
P3 + P4 + P5 | I1 Analog Reference | فرکانس هدف از ورودی آنالوگ I1 خوانده میشود. |
در این جدول، P3، P4 و P5 فقط مثال هستند. اگر کدهای 18، 19 و 20 به ورودیهای دیگری از P1 تا P5 اختصاص داده شوند، منطق دقیقاً همان است و فقط نام ترمینال تغییر میکند.
در حالت مرجع دستی، مسیر محاسبه رفرنس آنالوگ با مسیر اصلی firmware مشترک است. بنابراین مقدار نمایشدادهشده روی کیپد و مقدار هدف کنترل موتور باید از یک منبع مشترک یعنی RefOFkeypadPot، RefOFV1Terminal یا RefOFI1Terminal خوانده شود.
اگر مرجع انتخابشده صفر شود، درایو با dEC تا فرکانس صفر پایین میآید و در صورت نیاز خروجی Disconnect میشود. اگر کاربر Stop نداده باشد و فرمان Run همچنان معتبر باشد، با افزایش دوباره ولوم یا مرجع آنالوگ، خروجی درایو باید بدون نیاز به Start مجدد وصل شود و با ACC از صفر به سمت مرجع جدید حرکت کند.
در صورت غیر فعال شدن P3، حالت Suspend آزاد میشود و برنامه PLC از Step جاری ادامه میدهد. اگر قبل از Suspend، درایو در حال شتاب یا توقف بوده باشد، ادامه حرکت بر اساس فرکانس Step جاری و زمان ACC یا dEC همان Step انجام میشود.
۹. نکات تنظیم و بهرهبرداری
اولین راهاندازی را با بار سبک، فرکانس پایین و زمان شتاب/توقف بلندتر انجام دهید.
اگر در شتابگیری خطای اضافهجریان رخ میدهد، زمان ACC همان Step را افزایش دهید و گیر مکانیکی را بررسی کنید.
اگر در توقف خطای اضافهولتاژ رخ میدهد، زمان dEC را افزایش دهید یا از مقاومت ترمز مناسب استفاده کنید.
برای ایجاد توقف بین دو حرکت، فرکانس Step را صفر و زمان Step را غیرصفر قرار دهید.
برای حذف Stepهای اضافی، زمان آن Stepها را صفر کنید؛ فقط صفر کردن فرکانس کافی نیست.
در تغییر جهت، استفاده از Step مکث با فرکانس صفر باعث کاهش ضربه مکانیکی و جریان لحظهای میشود.
اگر زمان واقعی Stepها با انتظار اپراتور تفاوت دارد، ابتدا F68 و سپس واحد نمایش زمان در کیپد بررسی شود.
برای تست PLC Suspend، ابتدا در حین شتابگیری یا کاهش سرعت فقط P3 را فعال کنید؛ فرکانس باید در همان مقدار فعلی ثابت بماند. سپس P3 را آزاد کنید و ادامه حرکت PLC را کنترل کنید.
برای تست مرجع دستی، P3 را فعال کنید و سپس P4، P5 یا ترکیب P4+P5 را فعال کنید. فرکانس باید از مقدار نگهداشتهشده به سمت مرجع انتخابشده با شیب ACC یا dEC حرکت کند.
در تست مرجع پتانسیومتر کیپد، ابتدا ولوم را روی صفر قرار دهید تا درایو تا صفر پایین بیاید؛ سپس بدون زدن Stop، ولوم را افزایش دهید و راهاندازی مجدد خودکار خروجی را بررسی کنید.
۱۰. محدودیتها و نکات ایمنی
PLC داخلی یک کنترلر ایمنی نیست و نباید برای حفاظت نفرات یا جلوگیری از سقوط بار به تنهایی استفاده شود.
در سیستمهای بالابر، جرثقیل، آسانسور، پرس، برش یا کاربردهای پرخطر، مدار ایمنی مستقل و ترمز مکانیکی مناسب الزامی است.
تغییر جهت در سرعت بالا میتواند باعث اضافهجریان، تنش مکانیکی و آسیب به گیربکس یا کوپلینگ شود. همیشه ابتدا توقف تا صفر را در نظر بگیرید.
در صورت قطع برق، خطا، Reset یا تغییر ناگهانی فرمان Run، رفتار ماشین باید از نظر مکانیکی ایمن باشد.
قبل از تحویل دستگاه، کل سیکل PLC چند بار با بار واقعی تست شود و جریان، ولتاژ DC Bus، دمای موتور و صدای مکانیکی کنترل شود.
PLC Suspend و Hold Only برای توقف ایمن ماشین طراحی نشدهاند. در زمان فعال بودن P3 ممکن است با انتخاب مرجع دستی یا افزایش ولوم، خروجی دوباره فعال شود؛ بنابراین برای توقف اضطراری همیشه از مدار ایمنی مستقل استفاده کنید.
۱۱. عیبیابی سریع
جدول (6) انواع عیوب، علتهای محتمل و اقدام پیشنهادی مرتبط با فانکشن PLC را توضیح میدهد.
جدول (6)
مشاهده | علتهای محتمل | اقدام پیشنهادی |
|---|---|---|
PLC شروع نمیشود. | Frq روی 5 نیست، Run فعال نیست، FX فعال نشده، Fault یا Dangerous Fault وجود دارد، Auto Tuning فعال است. | منبع فرکانس، فرمان Run، وضعیت خطا و ورودی FX را بررسی کنید. |
Stepها سریع رد میشوند. | زمان F80 تا F89 برای آن Step صفر است. | برای Stepهای مورد نیاز، زمان غیرصفر تعریف کنید. |
زمان ماندن Step درست نیست. | F68 یا واحد زمانی کیپد اشتباه انتخاب شده است. | F68 را بررسی و زمان واقعی را با کرنومتر اندازهگیری کنید. |
در پایان برنامه دوباره از اول شروع میشود. | F69 روی حالت پیوسته است. | برای اجرای یکبار همراه با توقف، F69 = 1 قرار دهید؛ برای اجرای یکبار همراه با حفظ وضعیت آخر، F69 = 2 قرار دهید. |
در پایان برنامه متوقف میشود اما انتظار تکرار وجود دارد. | F69 روی حالت ناپیوسته است. | برای تکرار، F69 = 0 قرار دهید. |
در تغییر جهت خطای اضافهجریان رخ میدهد. | dEC کوتاه است یا مکث صفر بین جهتها وجود ندارد. | dEC را افزایش دهید و Step فرکانس صفر اضافه کنید. |
موتور در Step مکث حرکت نمیکند اما خروجی قطع نمیشود. | فرکانس صفر با زمان غیرصفر به عنوان مکث برنامه تعریف شده است. | این رفتار برای مکث طبیعی است؛ در صورت نیاز به قطع کامل خروجی، منطق Stop پایان برنامه را استفاده کنید. |
بعد از Stop، سیکل از محل غیرمنتظره شروع میشود. | Step قبلی، Last_Step یا Step_Execute در چرخه قبلی اثر گذاشته است. | پس از Stop کامل و Reset مناسب، Stepها را از ابتدا تست کنید و حالت پیوسته/ناپیوسته را بررسی کنید. |
با فعال شدن فقط P3، فرکانس Freeze میشود. | PLC Suspend فعال شده و ورودی انتخاب مرجع فعال نیست یا حالت 00 به عنوان Hold Only تعریف شده است. | این رفتار طبیعی است. برای ادامه PLC، P3 را آزاد کنید؛ برای مرجع دستی، P4 یا P5 را مطابق جدول انتخاب مرجع فعال کنید. |
با آزاد شدن P3، فرکانس همچنان Freeze میماند. | حالت Suspend آزاد نشده یا Step جاری PLC پس از Hold دوباره Resume نشده است. | وضعیت Run/FX، SuspendActive و Step جاری را بررسی کنید. پس از آزاد شدن P3، PLC باید با ACC/dEC همان Step ادامه دهد. |
با P3+P4، فرکانس به مرجع پتانسیومتر کیپد نمیرود. | P4 به کد 19 تعریف نشده، رفرنس پتانسیومتر صفر است، یا MultiCode هدف PLC را جایگزین Target_Frequency کرده است. | پارامترهای I20 تا I24، وضعیت PLCRefSelL و مقدار RefOFkeypadPot را بررسی کنید. در حالت Suspend manual، Target_Frequency باید مبنای ramp باشد. |
رفرنس صفر میشود، خروجی قطع میشود و با افزایش ولوم دوباره راه نمیافتد. | Start_Ok بعد از zero-reference disconnect صفر شده ولی RunCondition هنوز معتبر است. | اگر Stop زده نشده و P3+selector فعال است، با افزایش مرجع باید Output_Connect خودکار و ACC از صفر انجام شود. RunCondition و وضعیت FX را بررسی کنید. |
در حالت Stop، نمایش کیپد به جای رفرنس دستی عدد 50 Hz یا فرکانس کیپد را نشان میدهد. | source انتخاب مرجع درست مقداردهی نشده یا حالت 00 به اشتباه به عنوان keypad reference تفسیر شده است. | در حالت P3+P4، مقدار source باید 1 و نمایش باید از RefOFkeypadPot باشد. در حالت P3 تنها، نمایش Override نشود. |
۱۲. مطالعه و راهاندازی سریع
این بخش برای زمانی است که کاربر فقط به ترتیب سریع تنظیمات نیاز دارد. برای راهاندازی اولیه رعایت همین موارد معمولاً کافی است؛ اما در صورت مشاهده جریان، صدا، لرزش یا گرمای غیرعادی باید بخشهای قبلی مطالعه شود.
جدول (7)
ردیف | کار مورد نیاز | مقدار یا اقدام پیشنهادی |
|---|---|---|
۱ | بررسی ایمنی مکانیکی | مطمئن شوید حرکت Stepها، توقف، Hold و راهاندازی مجدد برای ماشین و اپراتور ایمن است. |
۲ | انتخاب مقیاس زمان | F68 را مطابق واحد زمانی مورد نیاز تنظیم کنید. |
۳ | انتخاب نوع اجرای برنامه | F69 = 0 برای تکرار / F69 = 1 برای یکبار اجرا و توقف / F69 = 2 برای یکبار اجرا و حفظ وضعیت آخر. |
۴ | تعریف Stepها | F70...F119 را برای فرکانس، زمان، ACC، dEC و جهت Stepها وارد کنید. |
۵ | غیرفعال کردن Stepهای اضافی | زمان Stepهای استفادهنشده را صفر قرار دهید. |
۶ | تنظیم ورودیهای PLC Suspend | در صورت نیاز، در I20 تا I24 کد 18 را برای PLC Suspend، کد 19 را برای Ref Select Low و کد 20 را برای Ref Select High تنظیم کنید. |
۷ | فعالسازی PLC | Frq = 5 قرار دهید. |
۸ | تست Hold با P3 | در حین ACC یا dEC، فقط P3 را فعال کنید. فرکانس باید Freeze شود و با آزاد شدن P3 برنامه ادامه یابد. |
۹ | تست مرجع دستی | P3+P4 برای پتانسیومتر کیپد، P3+P5 برای V1 و P3+P4+P5 برای I1 را تست کنید. |
۱۰ | تست رفرنس صفر | با صفر بودن ولوم، کاهش تا صفر و Disconnect را بررسی کنید؛ سپس بدون Stop، ولوم را افزایش دهید و Auto Restart را کنترل کنید. |
۱۱ | اولین تست | با بار سبک، Run کوتاه و آمادگی برای Stop اضطراری تست کنید. |
۱۲ | اصلاح نهایی | ACC/dEC، زمانهای مکث، جهتها و ورودیهای Suspend را بر اساس رفتار واقعی ماشین اصلاح کنید. |
قاعده عملی: اگر حرکت ضربهای است، ACC و dEC را زیاد کنید. اگر Step اجرا نمیشود، زمان آن Step را بررسی کنید. اگر مکث لازم است، فرکانس صفر با زمان غیرصفر تنظیم کنید. اگر P3 فعال است و حرکت نمیکند، وضعیت P4/P5 و مرجع دستی را بررسی کنید. | ||
پس از پایان تنظیمات، چند سیکل کامل با بار واقعی انجام دهید و مطمئن شوید جریان، صدای موتور، دمای موتور، زمان واقعی Stepها و عملکرد مکانیکی در محدوده قابل قبول هستند. سپس مقادیر نهایی پارامترها در سوابق راهاندازی دستگاه ثبت شود.
۲۰. تراورس و مکث در نقاط برگشت
برای نوسان، پارامترهای F120 تا F124 و برای مکث خودکار، F125 و F126 لازماند. وجود این پارامترها و مقادیر واقعی دستگاه را پیش از راهاندازی بررسی کنید. تراورس بدون تنظیم قبلی معتبر، بهصورت پیشفرض خاموش است.
واحد فرکانس در این راهنما هرتز، واحد زمان ثانیه و واحد دامنه و جهش درصد است.
۱. تنظیم سریع تراورس
موتور کاملاً متوقف، خروجی قطع و قفل ویرایش باز باشد. مقادیر جدول نمونهاند؛ با دامنه کم آغاز کنید.
در این مثال، مرجع فرکانس مرکزی 40.0 هرتز، F21=60.0 و F23=1.0 هرتز است. موتور و مد کاری باید از حالتهای مجاز تراورس باشند.
پارامتر | مقدار مثال | کاربرد و نتیجه مقدار مثال |
|---|---|---|
F120 | 1 | انتخاب مبنای دامنه: 0 خاموش؛ 1 فرکانس مرکزی؛ 2: دامنه نسبت به F21 تعیین میشود. مقدار درصد را در F121 تنظیم کنید. |
F121 | 10.0 درصد | دامنه یکطرفه از درصد مبنای انتخابشده در F120 محاسبه میشود. در مثال، 10٪ از 40 هرتز یعنی 4 هرتز؛ حدود موج 36 و 44 هرتز. |
F122 | 0.0 درصد | جهش مرجع به سمت مرکز در انتهای موج؛ درصدی از دامنه واقعی یکطرفه. 0 بدون جهش؛ 10٪ از 4 هرتز، جهش 0.4 هرتزی پس از مکث. |
F123 | 5.0 ثانیه | زمان افزایش از حد پایین تا حد بالا، بدون مکث: 36 تا 44 در 5 ثانیه. با جهش صفر، 36 تا 40 و 40 تا 44 هرکدام 2.5 ثانیه. |
F124 | 3.0 ثانیه | زمان کاهش از حد بالا تا حد پایین، بدون مکث: 44 تا 36 در 3 ثانیه. با جهش صفر، 44 تا 40 و 40 تا 36 هرکدام 1.5 ثانیه. |
F125 | 2.0 ثانیه | مکث پایین: 2 ثانیه در 36 هرتز، سپس افزایش فرکانس. 0 بدون مکث. |
F126 | 1.0 ثانیه | مکث بالا: 1 ثانیه در 44 هرتز، سپس کاهش فرکانس. 0 بدون مکث. |
۵ ثانیه برای مسیر ۳۶ تا ۴۴ است؛ مکثها به آن اضافه میشوند. چرخه مثال: ۵ + ۱ + ۳ + ۲ = ۱۱ ثانیه.
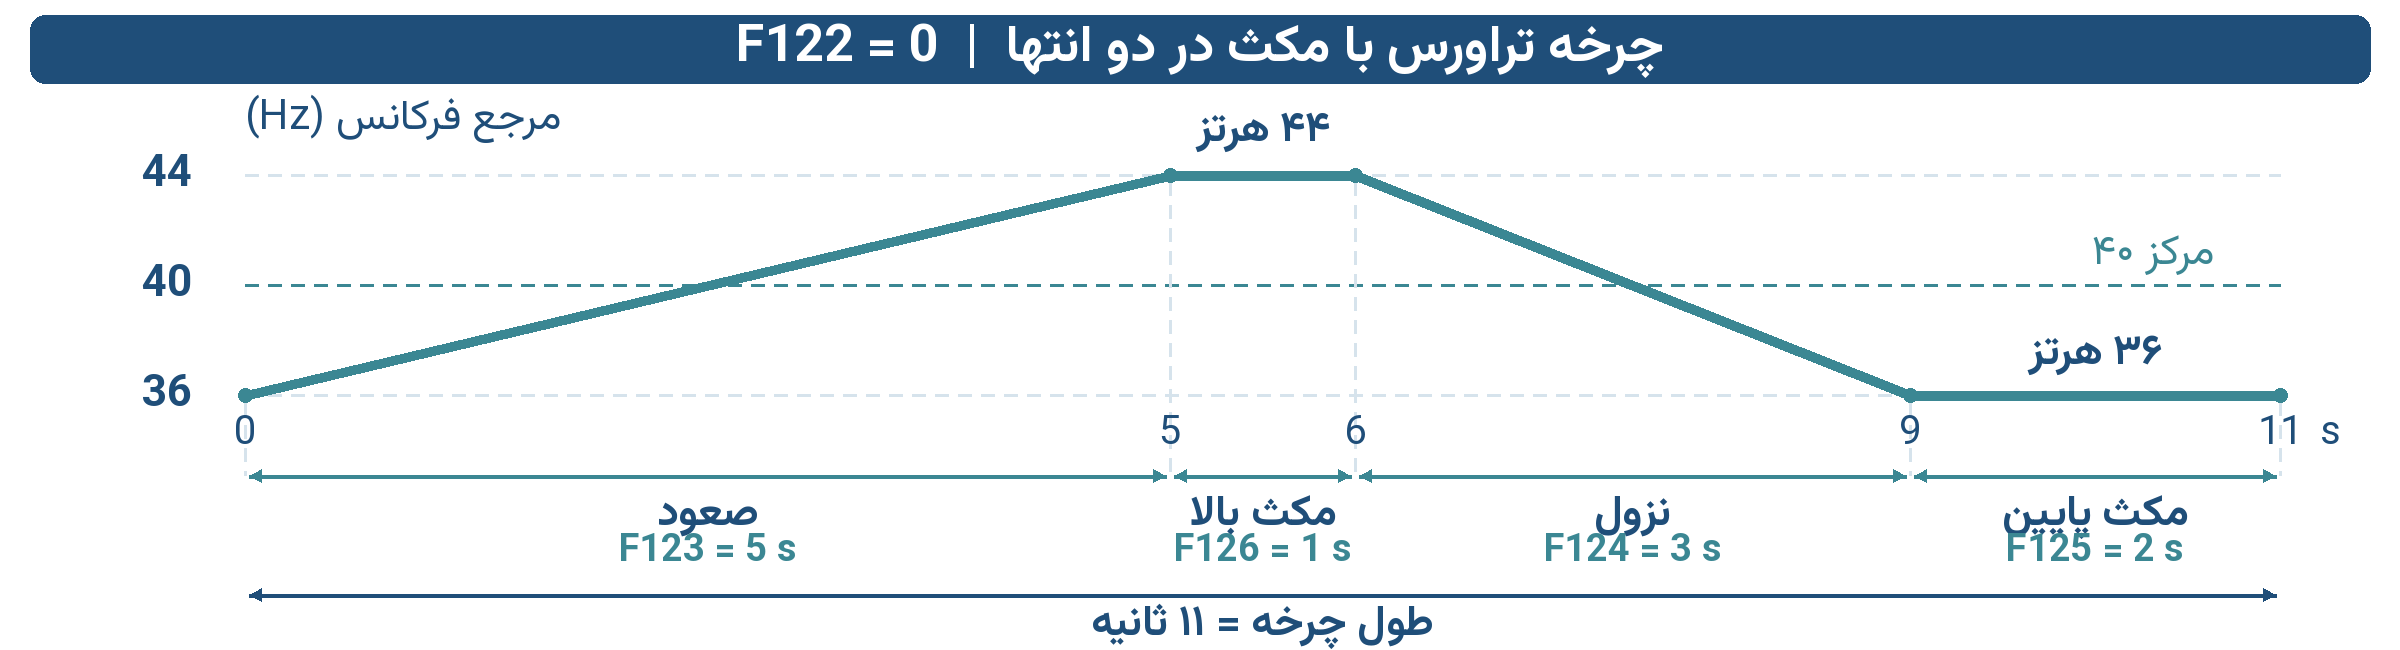
شکل ۲۰-۱ ـ زمان حرکت و مکث در چرخه مثال، با F122=0
شروع: فرمان RUN را صادر کنید. ACC عادی تا مرکز 40؛ سپس 2.5 ثانیه تا 44، مکث بالا و ادامه چرخه شکل. برای حذف مکث، زمان آن سمت را صفر کنید.
مکث، فرکانس را ثابت نگه میدارد؛ موتور همچنان میچرخد. زمانهای شکل برای مرکز ثابت و بدون تعلیق یا نگهداشت حفاظتیاند.
۲. مفهوم تراورس و کاربرد آن
تراورس یا Wobble، فرکانس خروجی موتور را بهطور تکراری در اطراف یک فرکانس مرکزی افزایش و کاهش میدهد. اگر مرکز 40.0 هرتز و دامنه یکطرفه 4.0 هرتز باشد، خروجی بین 36.0 و 44.0 هرتز نوسان میکند.
در کاربردهای پیچش نخ، سیم یا مواد مشابه، تغییر دورهای سرعت میتواند به توزیع بهتر پیچش کمک کند. مقدار مناسب نوسان به مکانیزم ماشین، جنس محصول و نیاز فرآیند وابسته است؛ تنظیم اولیه باید با دامنه کم انجام شود.
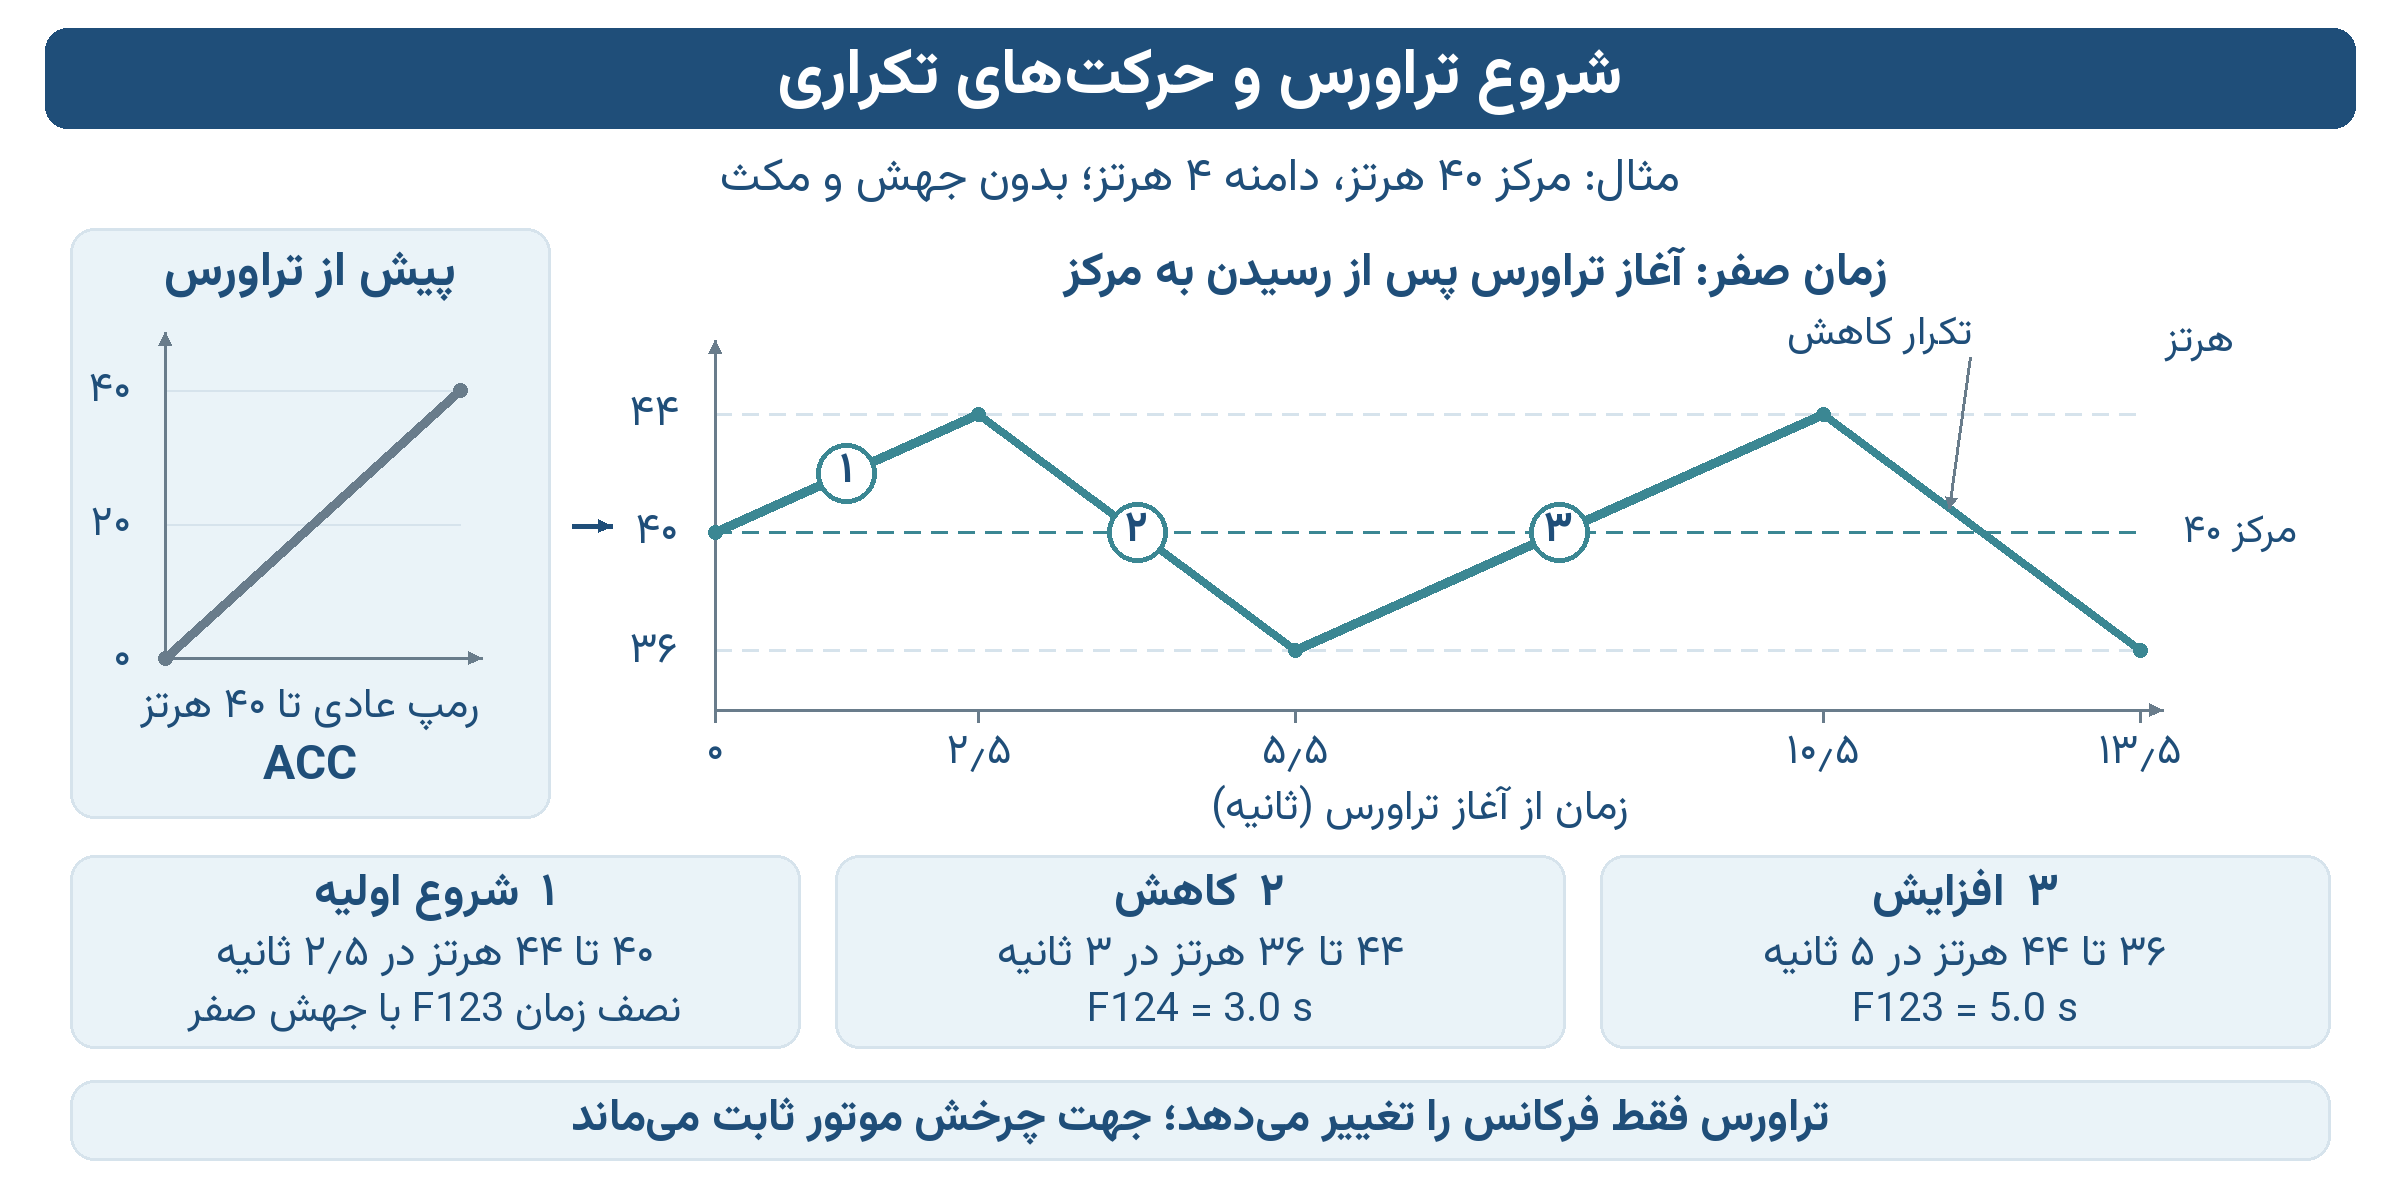
شکل ۲۰-۲ ـ موج پایه بدون جهش و مکث؛ F122=F125=F126=0
فرکانس مرکزی از کجا میآید
مرکز از همان منبع فرکانس انتخابشده درایو گرفته میشود؛ مانند کیپد، ورودی آنالوگ، مدباس، Up/Down یا سرعت چندمرحلهای. برای داشتن نوسان منظم، مرکز باید ثابت بماند. تغییر مرکز ابتدا با رمپ عادی انجام میشود و سپس نوسان تازهای آغاز میگردد.
تفاوت با حرکت رفت و برگشتی محور
این قابلیت جهت چرخش انتخابشده را حفظ میکند و برای نوسان، موتور را خودکار راستگرد و چپگرد نمیکند. همچنین موقعیت نخ یا محور تراورس را اندازه نمیگیرد. کنترل حرکت عرضی ماشین به مکانیزم و کنترل مستقل آن وابسته است.
برای تولید این نوسان فرکانس، انکودر لازم نیست. در مد سنسورلس سرعت، تراورس پس از ورود کنترل موتور به حلقه بسته فعال میشود.
۳. مبنای دامنه و شرایط فعالسازی
هفت پارامتر تراورس در گروه F قرار دارند؛ محدوده و پیشفرض آنها در جداول مرجع بخش دوم آمده است. ویرایش فقط پس از توقف کامل و قطع خروجی، بدون درخواست شروع یا اتوتیونینگ و با دسترسی باز به پارامترها ممکن است.
انتخاب مبنای دامنه با F120
درصد دامنه با F121 تعیین میشود. با F121=10.0 و F120=1، دامنه 10٪ از فرکانس مرکزی است؛ برای مرکز 40 هرتز، دامنه 4 هرتز میشود. با همان F121=10.0 و F120=2، دامنه 10٪ از F21 است؛ برای F21=60 هرتز، دامنه 6 هرتز میشود.
فعال و غیرفعال کردن
تراورس با F120=1 یا 2 و F121>0 فعال است. F120=0 یا F121=0 آن را خاموش میکند؛ این کار فرمان STOP نیست و درایو طبق مرجع و فرمان عادی حرکت میکند.
انتخاب دامنه و رعایت حدود فرکانس
F121 دامنه از مرکز تا یک سمت را تعیین میکند. فاصله حد پایین تا حد بالا دو برابر این دامنه است. در مثال مرکز 40.0 و دامنه 4.0 هرتز، حد پایین 36.0، حد بالا 44.0 و کل بازه نوسان 8.0 هرتز است.
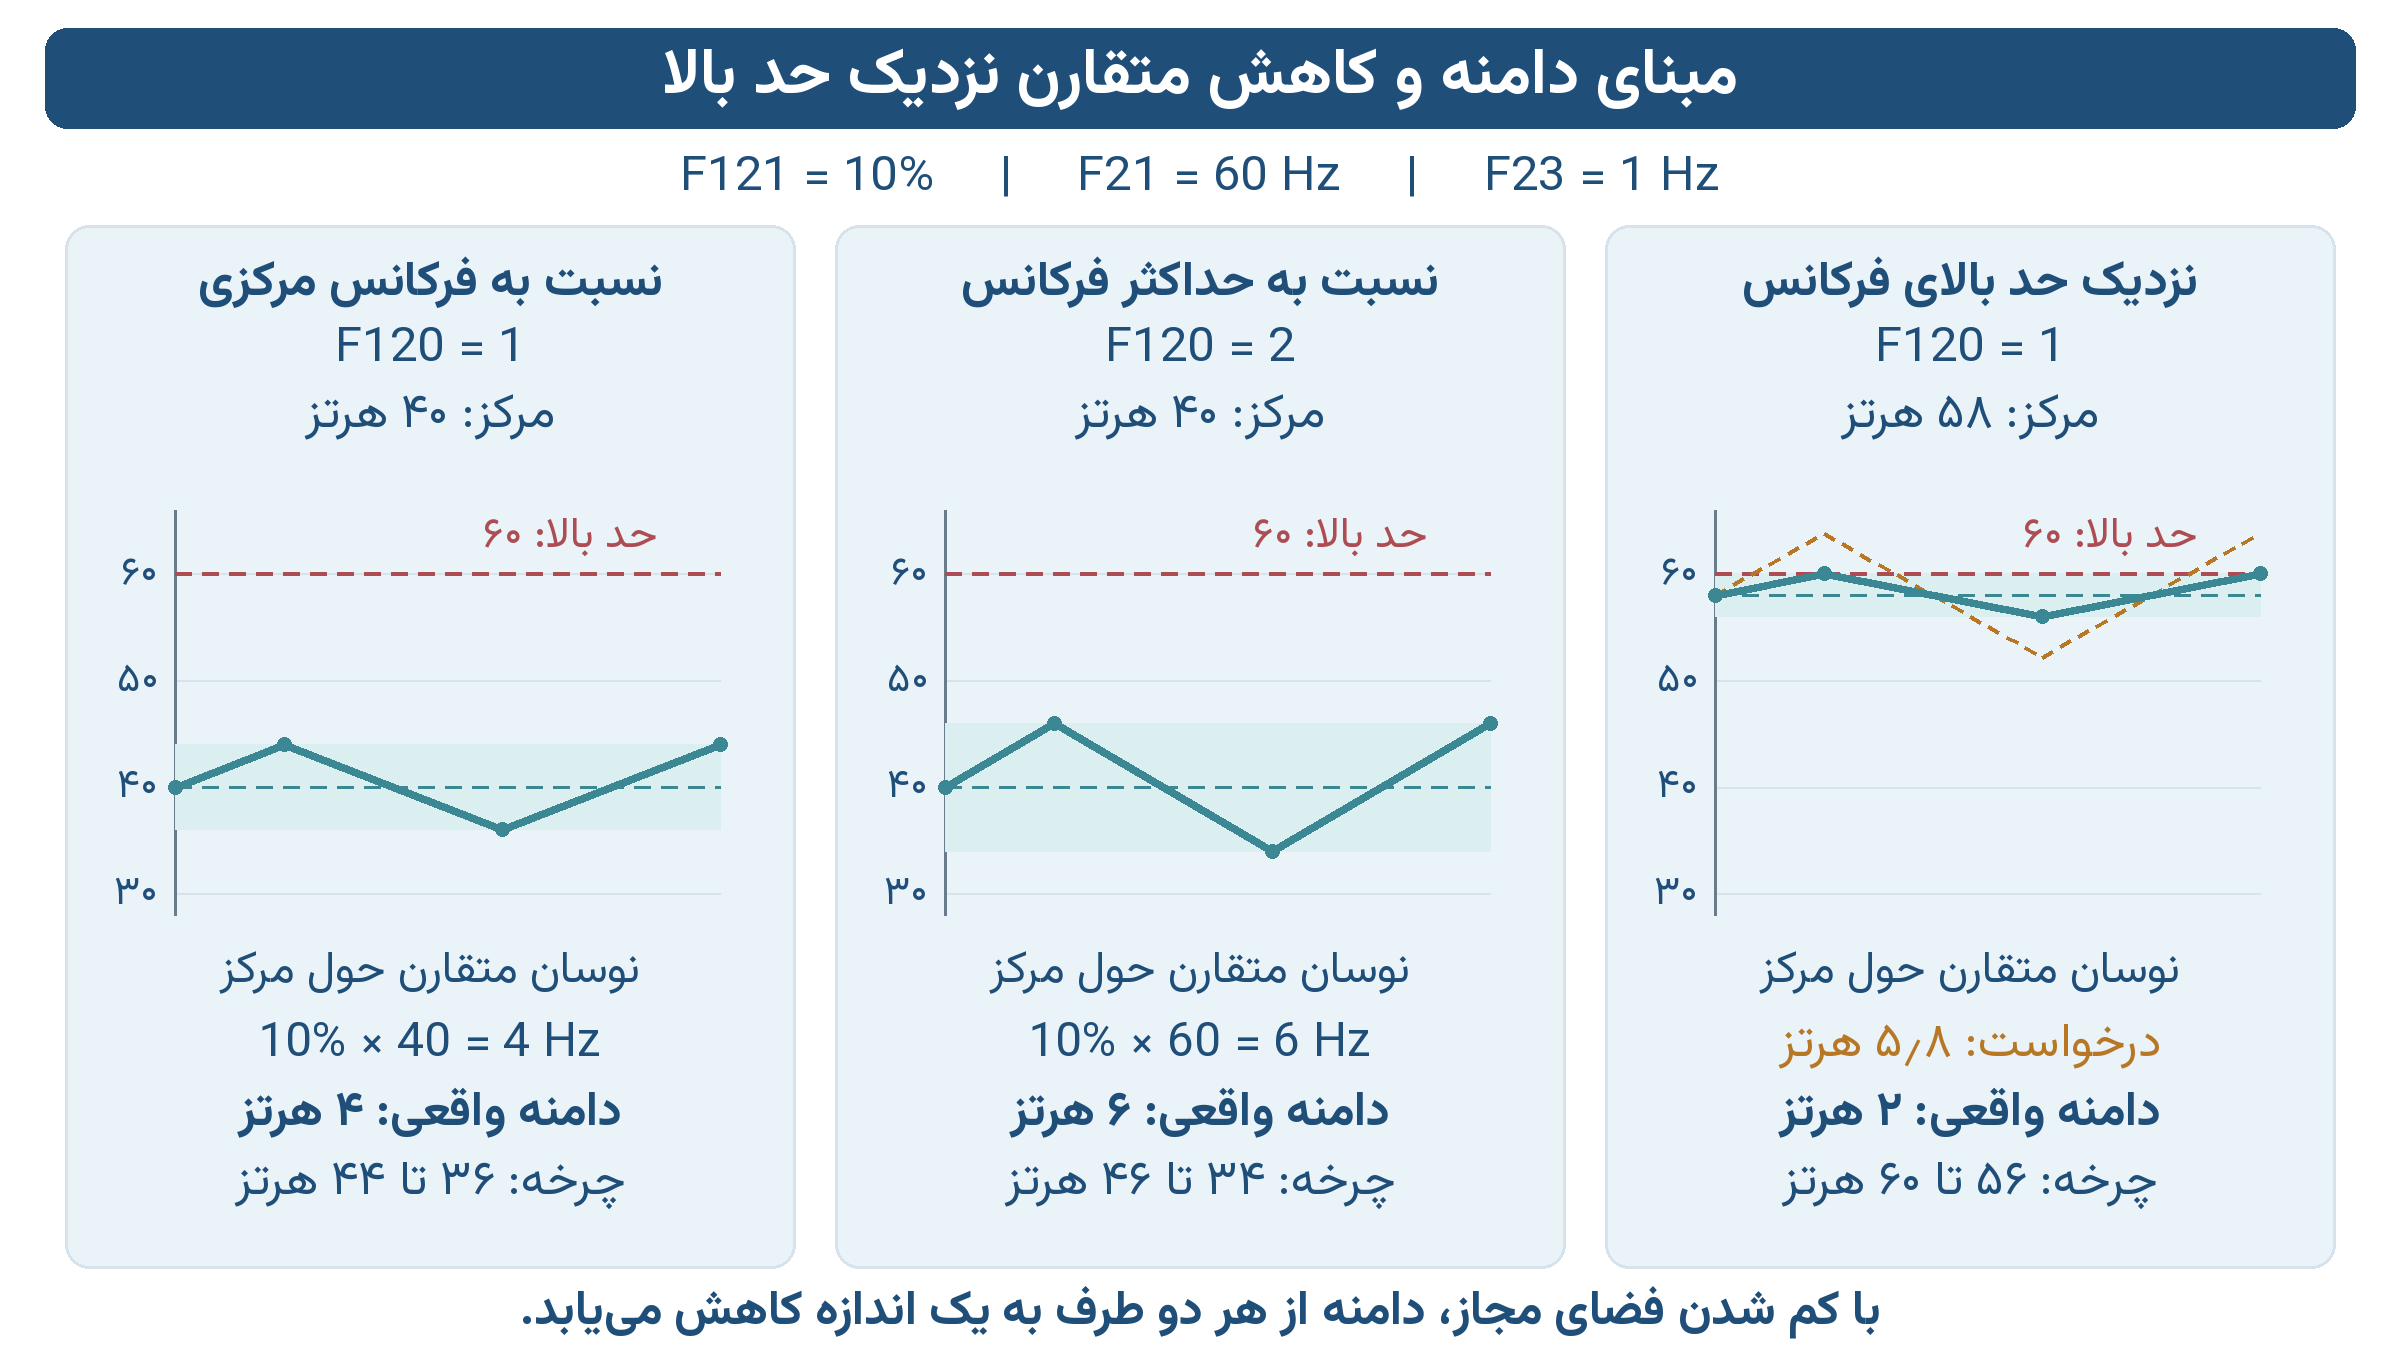
شکل ۲۰-۳ ـ تأثیر مبنای دامنه و کاهش متقارن نوسان نزدیک حد فرکانس
حدود خروجی همواره رعایت میشوند
حد پایین از F23 و حد بالا از F21 گرفته میشود. در سنسورلس سرعت، حد پایین مؤثر کمتر از 4.0 هرتز نمیشود. درایو دامنه را بهصورت متقارن کاهش میدهد تا هر دو سمت موج در محدوده مجاز بمانند؛ مرکز جابهجا نمیشود.
مثال: مرکز 58.0 هرتز، F21=60.0 هرتز و F121=10.0 درصد با F120=1، دامنه درخواستی 5.8 هرتز میدهد. چون تا حد بالا فقط 2.0 هرتز فاصله وجود دارد، دامنه واقعی 2.0 هرتز و خروجی بین 56.0 و 60.0 هرتز خواهد بود.
اگر مرکز روی حد پایین یا حد بالا باشد، فضای نوسان وجود ندارد و تراورس فعال نمیشود. برای دامنه مورد نیاز، مرکز را با فاصله کافی از هر دو حد انتخاب کنید.
۴. راهاندازی مرحله به مرحله
برای اولین آزمون، مد کاری مجاز، جهت چرخش و مرجع فرکانس را پیش از فعالسازی تراورس مشخص کنید. اعداد مثال زیر فقط برای شناخت رفتار موج هستند و باید با موتور و ماشین شما سازگار باشند.
ورودی آنالوگ و سرعت چندمرحلهای
تنظیمات حداقل و حداکثر ورودی آنالوگ، مرکز را تعیین میکنند. دامنه نوسان خروجی با F23 و F21 محدود میشود و لزوماً داخل بازه کالیبراسیون آنالوگ نمیماند. در سرعت چندمرحلهای نیز سرعت انتخابشده مرکز است؛ با عوضشدن مرحله، درایو ابتدا به مرکز جدید میرود.
۱ ـ موتور را با فرمان توقف عادی متوقف کنید و تا قطع کامل خروجی صبر کنید. قفل ویرایش پارامترها باز باشد و اتوتیونینگ انتخاب نشده باشد.
۲ ـ موتور القایی و مد مجاز را انتخاب کنید. برای نمونه اولیه میتوان از V/F استفاده کرد. PID فعال، PLC و ترمز DC نباید با تراورس همزمان فعال باشند.
۳ ـ فرکانس مرکزی و حدود را بررسی کنید. در مثال، مرکز 40.0، F21=60.0 و F23=1.0 هرتز در نظر گرفته شده است.
۴ ـ پارامترهای تراورس را مطابق جدول تنظیم سریع ابتدای این فصل تنظیم کنید. برای راهاندازی واقعی، ابتدا دامنهای کوچکتر از دامنه مثال انتخاب و رفتار ماشین را مشاهده کنید.
۵ ـ مقادیر ثبتشده را دوباره بخوانید و سپس فرمان RUN را از منبع انتخابشده صادر کنید. تنظیم تراورس بهتنهایی موتور را روشن نمیکند.
۶ ـ ACC عادی درایو را به 40 هرتز میرساند؛ سپس 2.5 ثانیه تا 44 میرود و 1 ثانیه مکث میکند. بعد، نزول تا 36 در 3 ثانیه، مکث 2 ثانیه، صعود تا 44 در 5 ثانیه و مکث 1 ثانیه تکرار میشوند. دوره کاملِ تکرار 11 ثانیه است.
فرکانس، جریان و کیفیت محصول را پایش کنید. برای اصلاح F120 تا F124 یا F125 و F126، دوباره توقف کامل انجام دهید. روش فرمان RUN و STOP همان روش عادی دستگاه است.
۵. زمان کامل موج و جهش فرکانس
در مثال بدون جهش، F123=5.0 یعنی افزایش کامل از 36.0 تا 44.0 هرتز در 5 ثانیه؛ عبور از مرکز 40.0 در نیمه مسیر است. F124=3.0 یعنی کاهش کامل از 44.0 تا 36.0 در 3 ثانیه. F122 پرش کوچکی در نقطه برگشت ایجاد میکند: در بالا به سمت پایین و در پایین به سمت بالا. مقدار آن درصدی از دامنه واقعیِ یکطرفه است.
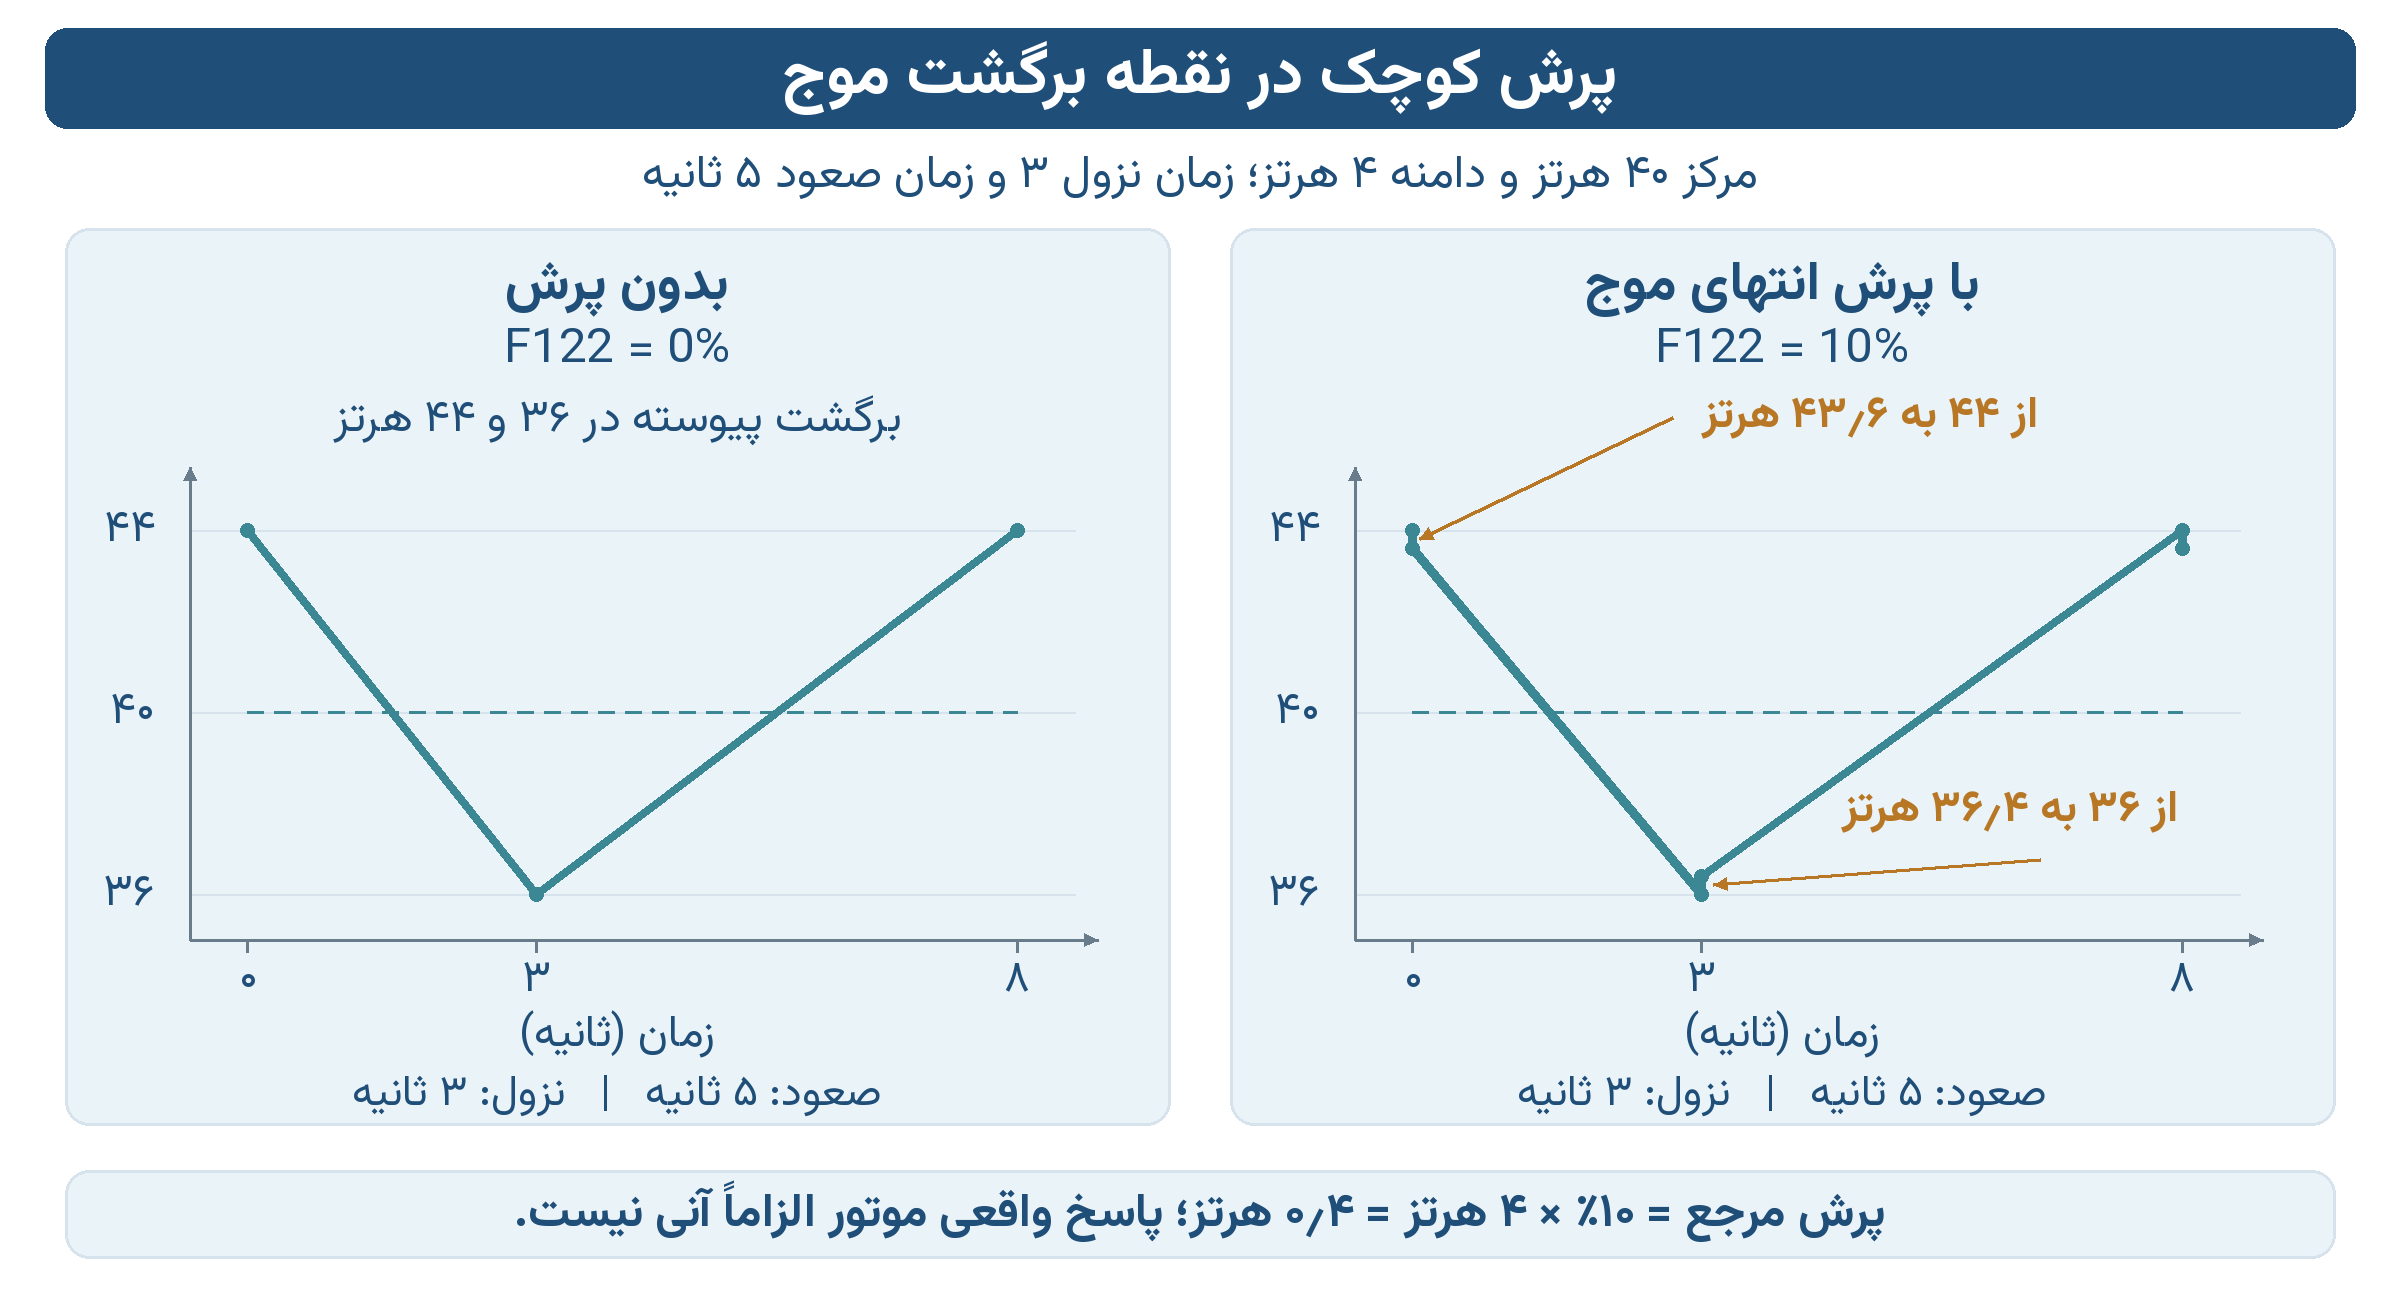
شکل ۲۰-۴ ـ اثر جهش F122، بدون مکث؛ F125=F126=0
با دامنه واقعی 4.0 هرتز و F122=10.0 درصد، جهش 0.4 هرتز است. در بالا، ابتدا مکث F126 در 44.0 انجام میشود، سپس مرجع به حدود 43.6 میجهد و طی F124 تا 36.0 پایین میرود. در پایین، ابتدا مکث F125 در 36.0، سپس جهش به حدود 36.4 و صعود طی F123 تا 44.0 انجام میشود. حدود موج عوض نمیشوند؛ سرعت موتور لزوماً جهش آنی مرجع را دنبال نمیکند.
نقش F123 و F124
F123 و F124 فقط مدت حرکت دو مسیر کاملاند. با جهش غیرصفر، صعود از «حد پایین + جهش» و نزول از «حد بالا منهای جهش» آغاز میشود. دوره اسمی برابر F123 + F124 + F125 + F126 است؛ تعلیق یا نگهداشت حفاظتی آن را طولانیتر میکند.
زمان شروع از مرکز تا حد بالا را با زمان مسیر کامل اشتباه نگیرید. با F122=0، این زمان نصف F123 است؛ برای F123=5.0 برابر 2.5 ثانیه. با جهش 0.4 هرتزی، همین شروع اولیه حدود 2.63 ثانیه میشود؛ بنابراین قاعده نصفزمان فقط برای مثال بدون جهش است.
ACC و dEC عادی برای شروع، تغییر مرکز و برگشت به مرکز استفاده میشوند. زمانهای F123 و F124 فقط شکل نوسان تراورس را تعیین میکنند. برای کاهش تنش مکانیکی، ابتدا F122=0.0 انتخاب و افزایش جهش فقط در صورت نیاز فرآیند انجام شود.
۶. مکث خودکار در نقاط برگشت
اگر میخواهید موج در انتهای پایین یا بالا مدتی ثابت بماند، F125 و F126 را تنظیم کنید. این دو زمان مستقلاند؛ میتوان یکی، هر دو یا هیچکدام را فعال کرد. بازه هرکدام 0.0 تا 999.9 ثانیه، با گام 0.1 ثانیه و پیشفرض صفر است.
مثال: برای 2 ثانیه مکث در 36 هرتز، F125=2.0؛ برای 1 ثانیه مکث در 44 هرتز، F126=1.0. مکث از رسیدن مرجع به حد واقعی موج شروع میشود و پس از پایان آن، حرکت برگشت ادامه مییابد.
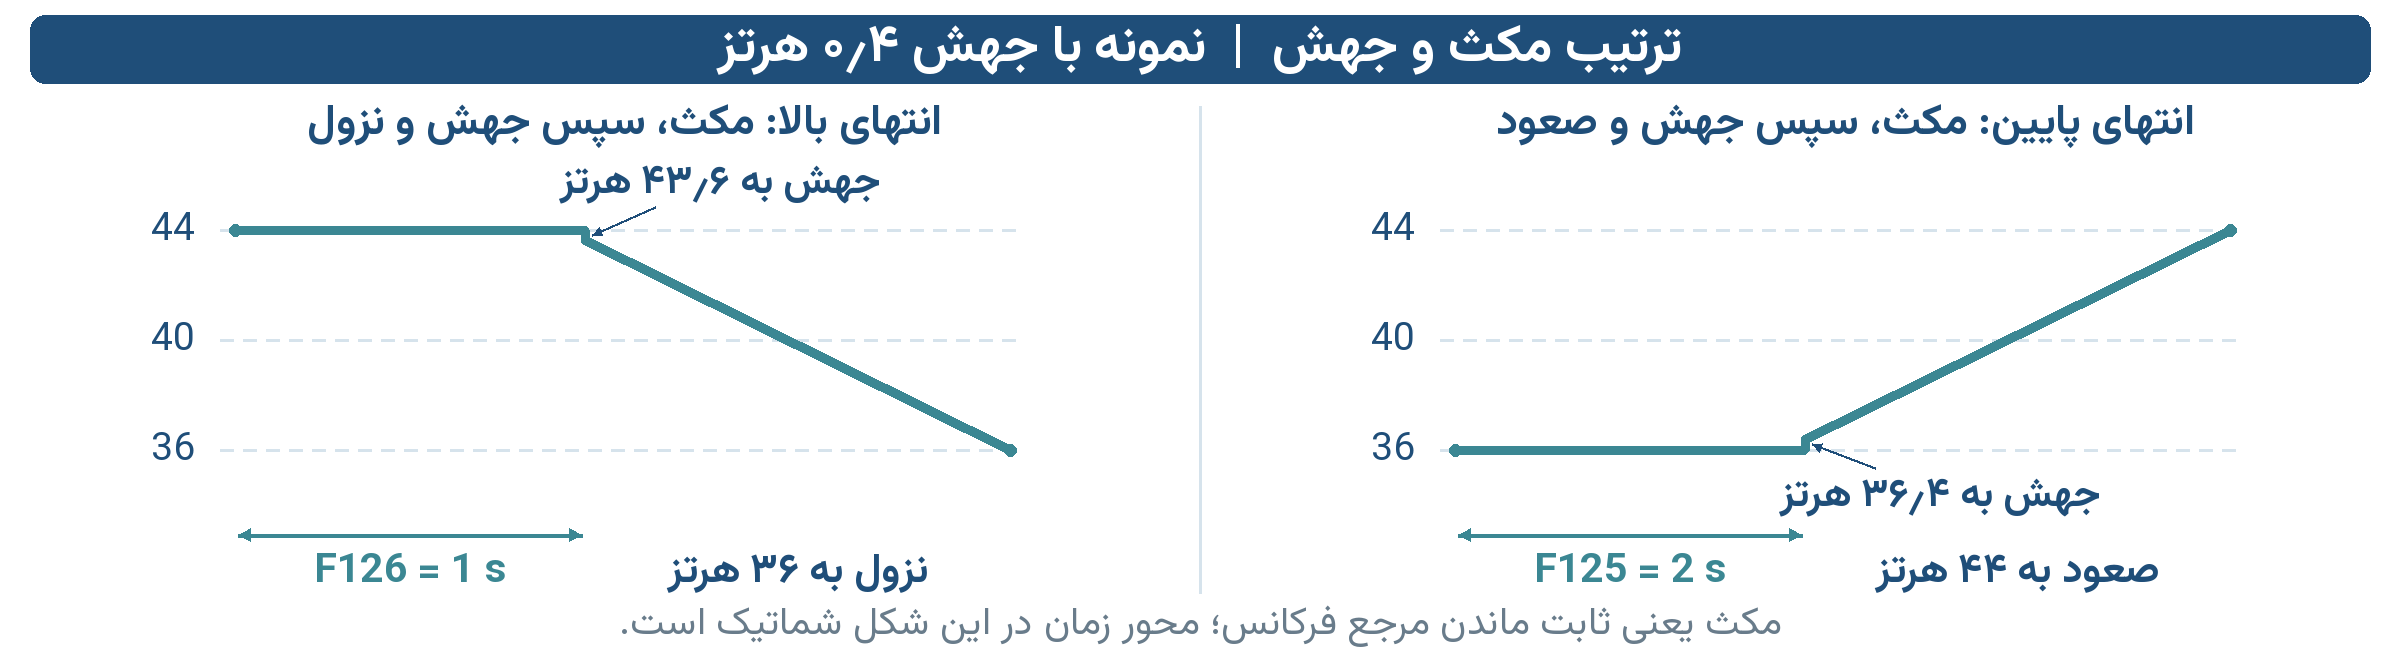
شکل ۲۰-۵ ـ ابتدا مکث در انتها، سپس جهش F122 و ادامه حرکت
مکث در کدام فرکانس انجام میشود
F125 و F126 به اعداد ثابت 36 یا 44 وابسته نیستند؛ همیشه حد پایین و بالای واقعیِ موج را نگه میدارند. با تغییر مرکز یا محدودشدن دامنه نزدیک F21/F23، محل مکث هم تغییر میکند. مکث در 36 یا 44 فرمان توقف موتور نیست؛ موتور در همان فرکانس کار میکند.
تعلیق و حفاظت چه اثری دارند
ورودی تعلیق 25 یا منع ACC/DEC با کد 24، زمان باقیمانده مکث را ثابت نگه میدارد. حفاظت مرتبط با حرکت بعدی نیز میتواند آن را نگه دارد: جریان در مکث پایین و ولتاژ باس در مکث بالا. پس از رفع شرط، زمان باقیمانده ادامه مییابد؛ زمان ازدسترفته جبران نمیشود.
STOP، خطا، بازنشانی تراورس یا تغییر مرکز، مکث جاری را کنار میگذارند. بازنشانی به مرکز برمیگردد؛ تغییر مرکز با رمپ عادی انجام میشود و چرخه تازه از مرکز جدید شروع خواهد شد.
نگهداری تنظیمات
F120 تا F124 و F125/F126 پس از قطع برق حفظ میشوند. نسخههای قدیمیِ بدون مکث با زمانهای صفر بازیابی میشوند؛ زمانهای نسخه دارای مکث حفظ میشوند. بدون تنظیم قبلی معتبر، تراورس خاموش است. بازنشانی گروه F یا کارخانه، هر هفت پارامتر را به پیشفرض برمیگرداند؛ پاککردن آرشیو خطا آنها را پاک نمیکند.
اگر ذخیره ناموفق باشد، F120 در حافظه جاری صفر میشود. پس از رفع مشکل، مقدارها را دوباره بنویسید و بخوانید. با قطع و وصل برق ممکن است آخرین تنظیمات سالم بازیابی شوند؛ خاموشماندن دائمی را فرض نکنید.
۷. تعلیق و بازنشانی با ورودی دیجیتال
در پارامترهای I20 تا I24 میتوان ورودیهای P1 تا P5 را به دو فرمان جدید اختصاص داد. عدد 25 یا 26 «کد عملکرد ورودی» است؛ این اعداد شماره ترمینال نیستند.
کد عملکرد | نام | رفتار هنگام فعال بودن |
|---|---|---|
25 | تعلیق تراورس | فرکانس فعلی و زمان موج یا مکث نگه داشته میشوند؛ با آزادشدن، ادامه مییابند. |
26 | بازنشانی تراورس | خروجی با رمپ عادی به مرکز میرود؛ تا آزادشدن ورودی، نوسان تازه شروع نمیشود. |
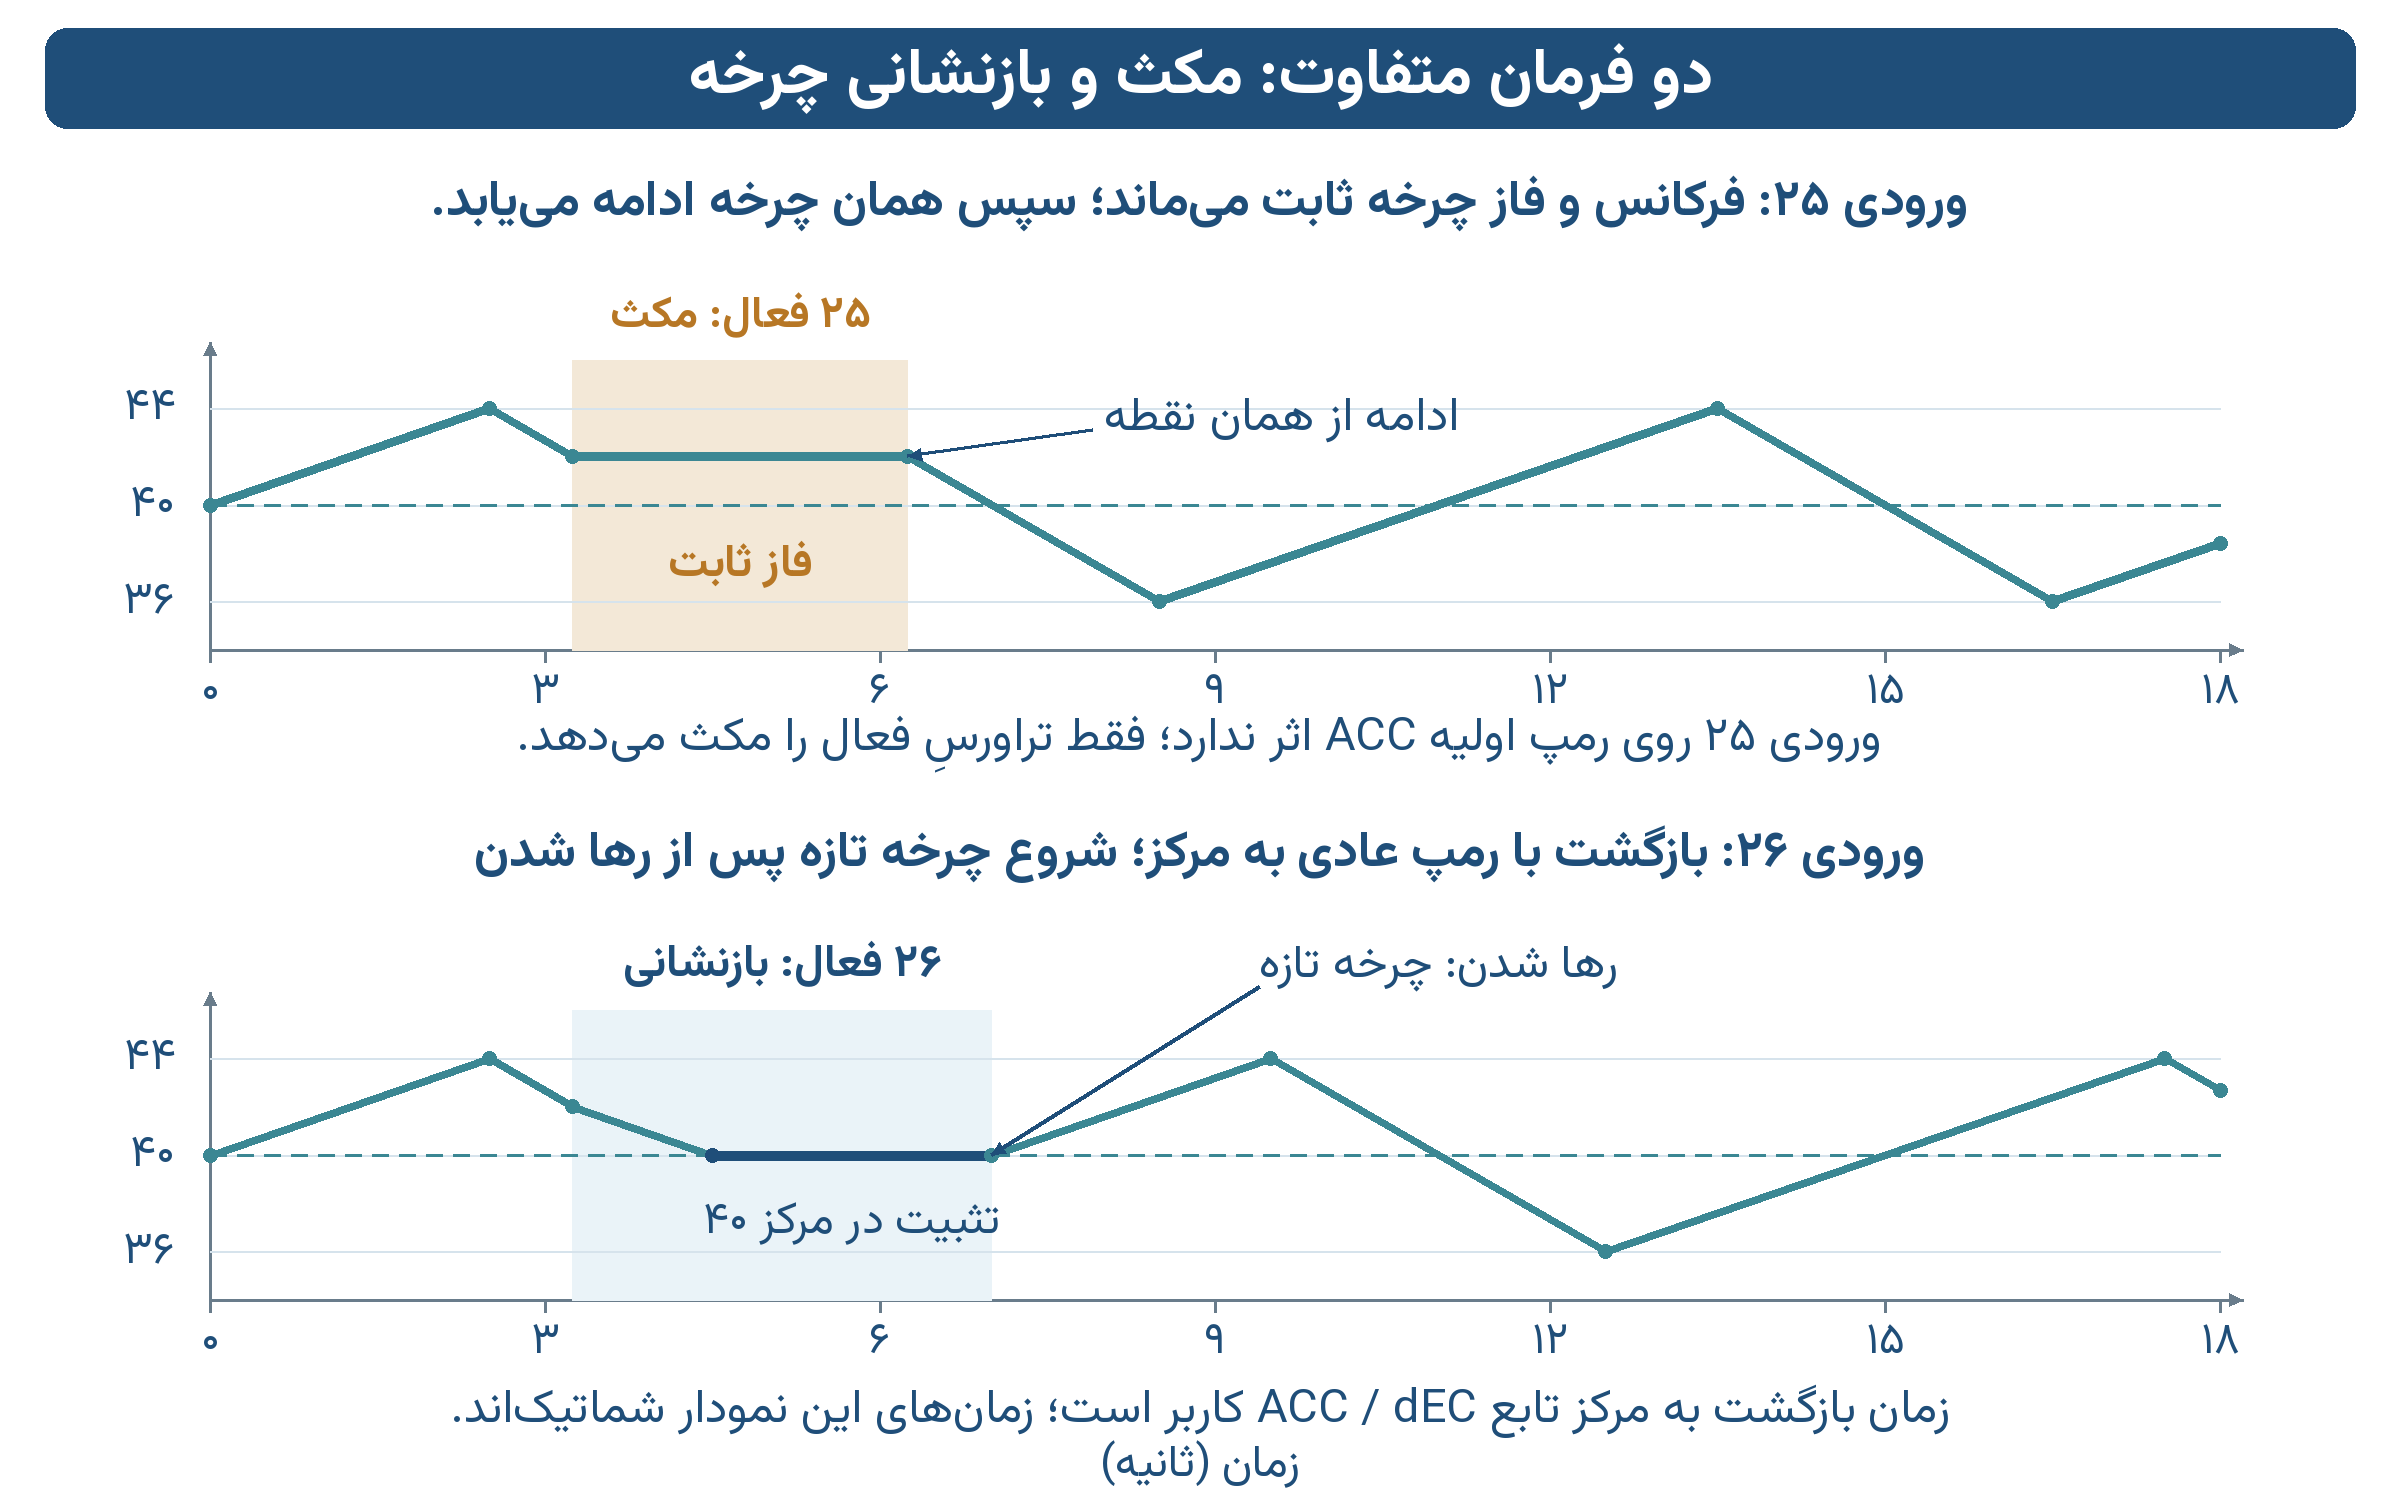
شکل ۲۰-۶ ـ تعلیق در فرکانس فعلی و بازنشانی با برگشت به فرکانس مرکزی
مثال: I20=25، ورودی P1 را برای تعلیق و I21=26، ورودی P2 را برای بازنشانی انتخاب میکند. سیمکشی و وضعیت NPN/PNP همان قواعد ورودیهای دیجیتال دستگاه را دارد؛ برای اتصال الکتریکی به راهنمای ترمینالها مراجعه کنید. فعال و آزاد شدن هر فرمان باید دستکم 20 میلیثانیه پایدار باشد.
اولویت ورودیها و مسیر اجرای تراورس
مکث خودکار F125/F126 در هر رسیدن به انتهای موج اجرا میشود. ورودی تعلیق میتواند در هر نقطه، فرکانس و زمان موج یا مکث را تا آزادشدن ثابت نگه دارد؛ موتور همچنان میچرخد. تعلیق رمپ اولیه را متوقف نمیکند. با تغییر مرکز، درایو با رمپ عادی به مرکز جدید میرود و سپس تعلیق را نگه میدارد.
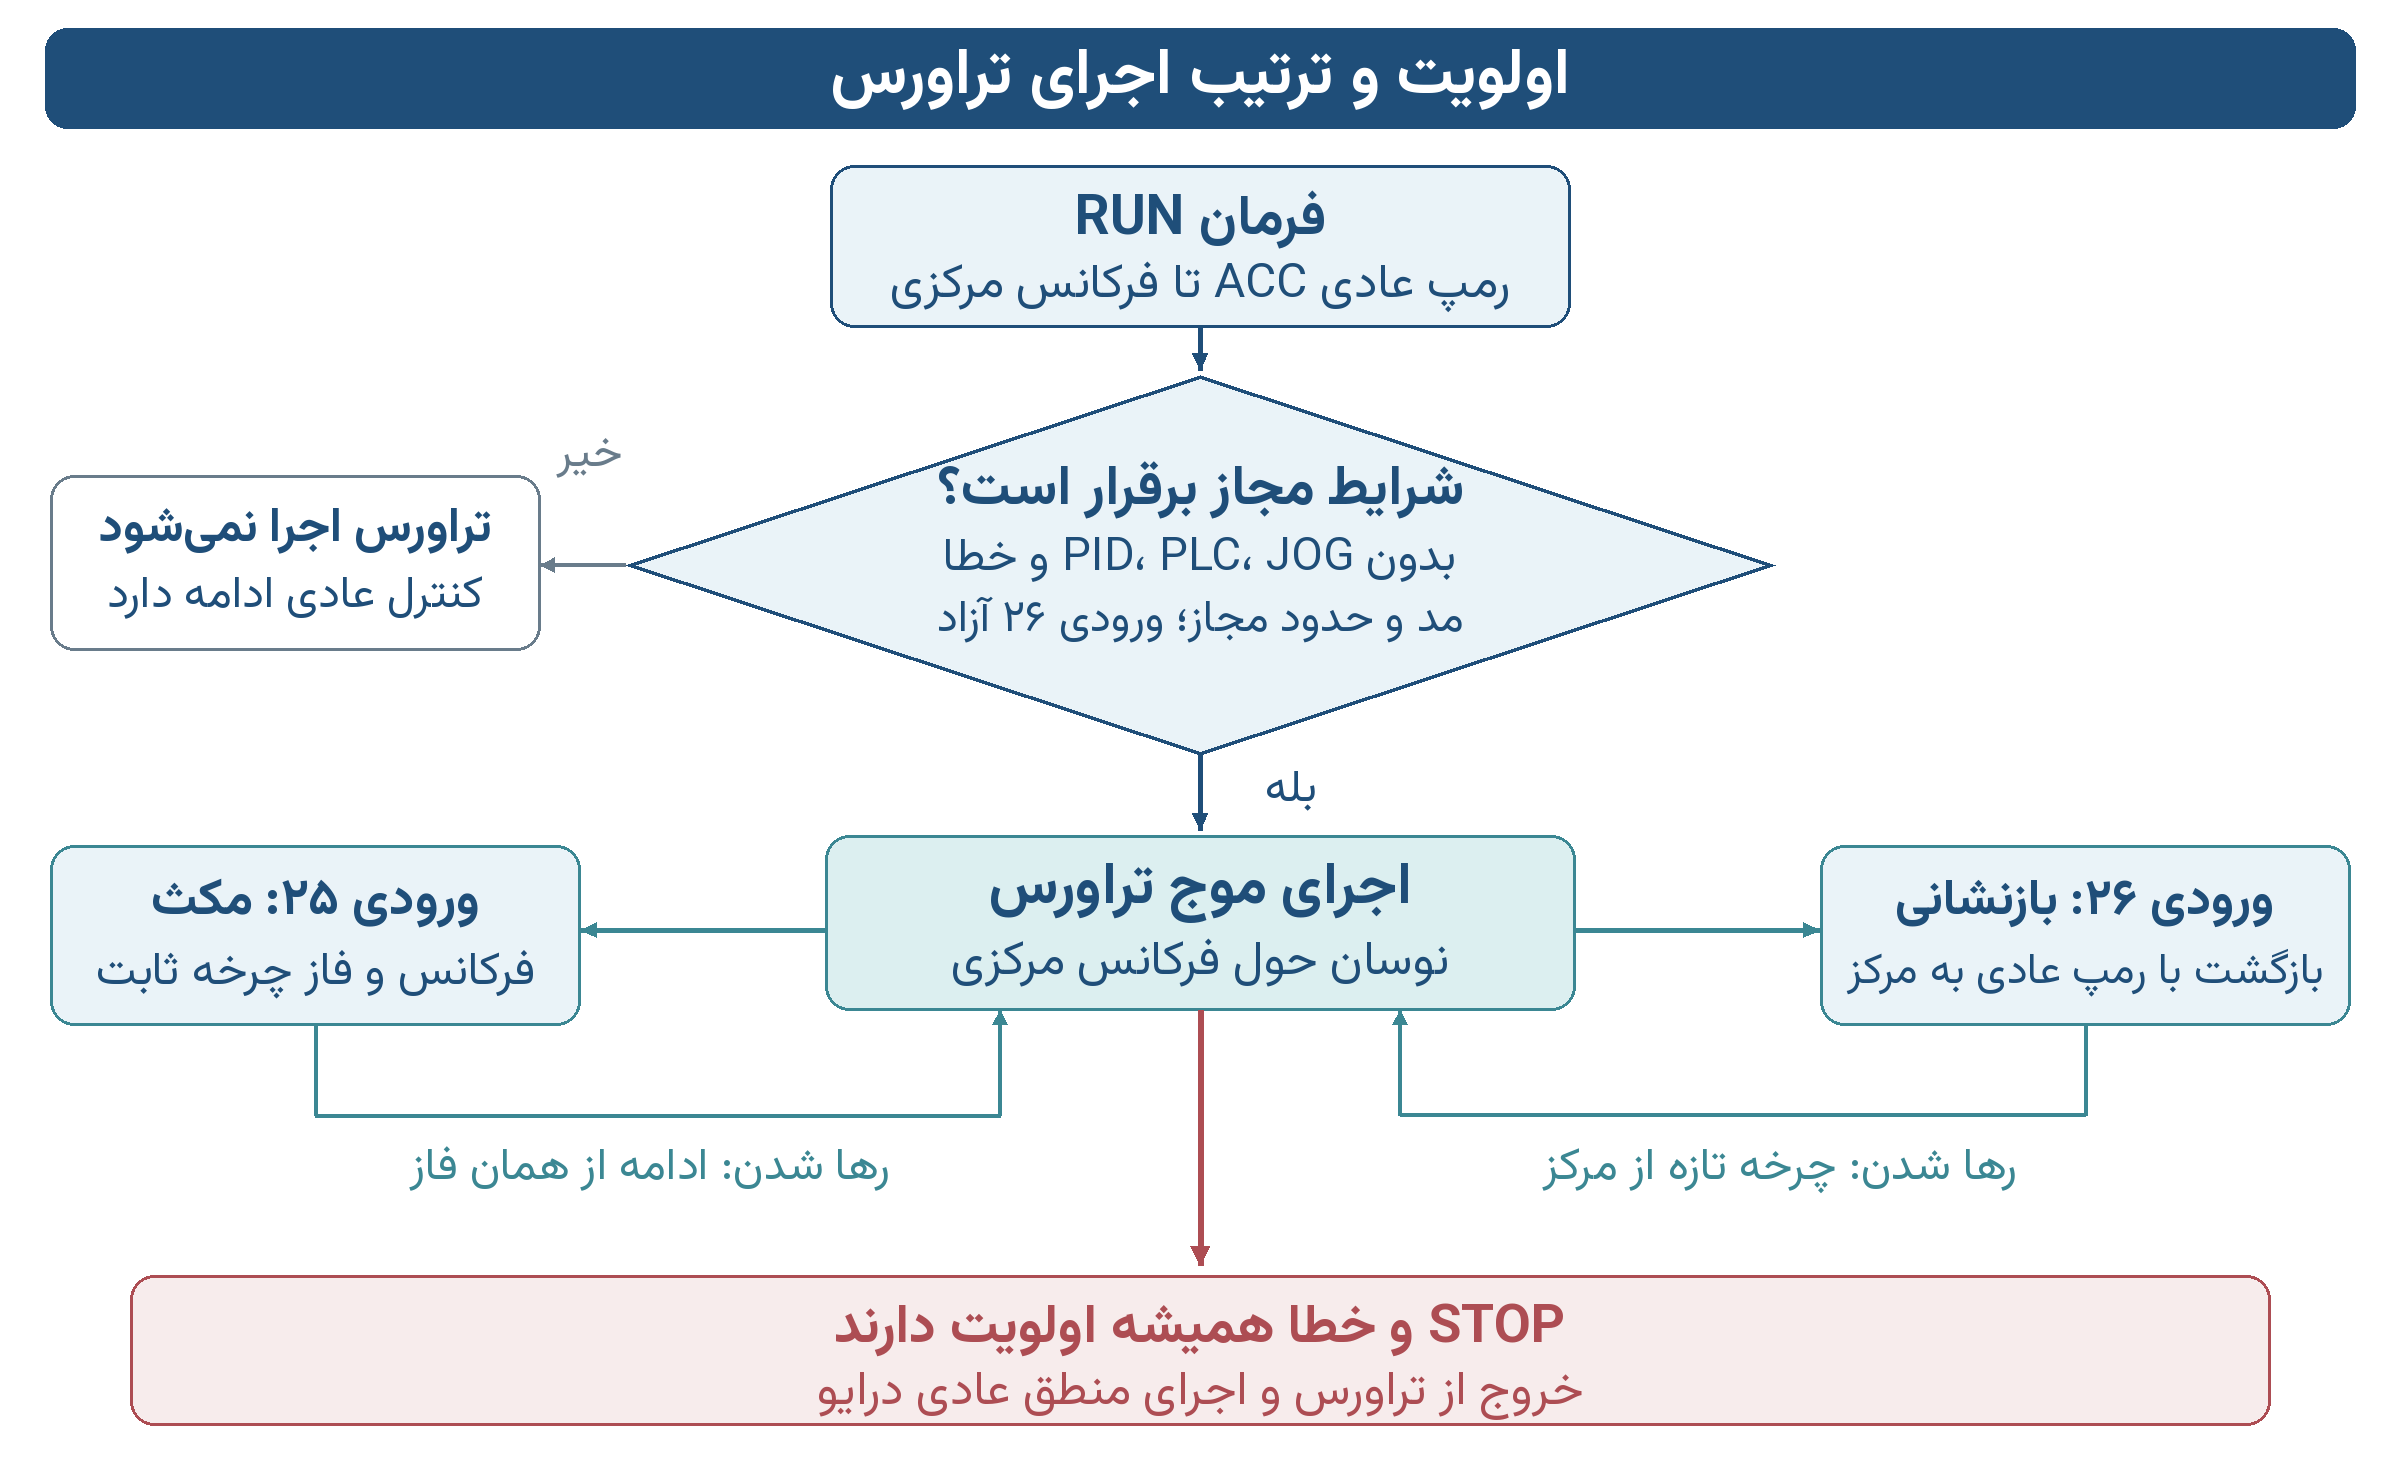
شکل ۲۰-۷ ـ مسیر شروع تراورس و اولویت توقف و فرمانهای ورودی
بازنشانی هم فرمان RUN نیست و درایو متوقف را راه نمیاندازد. با آزادشدن آن، سیکل تازه از مرکز آغاز میشود. اگر هر دو فرمان فعال باشند، بازنشانی اولویت دارد؛ پس از آزادشدن بازنشانی، تعلیق میتواند فرکانس را در مرکز نگه دارد.
اگر چند ورودی یک کد مشترک داشته باشند، فعال بودن هرکدام برای نگهداشت آن فرمان کافی است. فرمان توقف، خطا و تغییر حالت کاری همچنان بر این ورودیها اولویت دارند.
۸. سازگاری با حالتهای کاری و حفاظتها
نوع موتور و مد | وضعیت تراورس | شرط |
|---|---|---|
القایی سهفاز، H40=0 / V/F | پشتیبانی میشود | پس از رسیدن به مرکز |
القایی سهفاز، H40=1 / FCC | پشتیبانی میشود | پس از رسیدن به مرکز |
القایی سهفاز، H40=3 / Sensorless Speed | پشتیبانی میشود | پس از ورود به حلقه بسته؛ کف موج حداقل 4 هرتز |
القایی دوفاز، V/F | پشتیبانی میشود | مدهای دیگر دوفاز پشتیبانی نمیشوند |
PMSM یا H40=4 / Torque | اجرا نمیشود | کنترل گشتاور و موتور آهنربای دائم خارج از این قابلیتاند |
تراورس با PID فعال، حالت PLC با Frq=5 حتی در تعلیق PLC، JOG، اتوتیونینگ، Speed Search و ترمز DC فعال اجرا نمیشود. در PID Bypass، در صورتی که PID طبق منطق دستگاه از کنترل مرجع خارج شده باشد و شرایط دیگر برقرار باشند، تراورس میتواند اجرا شود.
توقف و تغییر مرجع
فرمان توقف، خطا، قطع خروجی و تغییر جهت، تراورس را کنار میگذارند. توقف با روش انتخابشده خود درایو انجام میشود؛ مانند کاهش سرعت، ترمز DC یا توقف آزاد. با تغییر مرکز، منبع فرکانس یا مرحله چندسرعته، رمپ عادی اعمال و پس از رسیدن به مرکز جدید، سیکل تازه آغاز میشود.
حفاظت جریان و ولتاژ باس
با فعالبودن جلوگیری از استال، محدودیت جریان در صعود و مکث پایین، و محدودیت ولتاژ باس در نزول و مکث بالا میتوانند پیشروی را نگه دارند. زمان و فرکانس باهم ثابت میمانند و پس از رفع محدودیت ادامه مییابند؛ جبران ناگهانی زمان انجام نمیشود. حفاظتهای قطعکننده خطا همچنان طبق منطق عادی دستگاه عمل میکنند.
ورودی منع ACC/DEC با کد 24 نیز پیشروی تراورس را نگه میدارد. پارامترهای ACC، dEC و Multi ACC/DEC بازنویسی نمیشوند. خروجی Constant Run در طول تراورس وضعیت تکمیل راهاندازی را حفظ میکند؛ این وضعیت به معنی ثابت بودن لحظهای فرکانس نیست.
کاهش ولتاژ Energy Saving در زمان فعالیت تراورس تعلیق میشود؛ مقدار ذخیرهشده کاربر تغییر نمیکند. با خروج از تراورس، این قابلیت تابع شرایط عادی درایو خواهد بود.
۹. عیبیابی و تنظیم بهتر فرآیند
نشانه | علت قابل بررسی | اقدام |
|---|---|---|
نوسان شروع نمیشود | F120 یا F121 صفر؛ مرکز روی حد؛ هنوز رمپ اولیه تمام نشده | مقدارها، F21/F23 و رسیدن به مرکز را بررسی کنید. |
در بعضی مدها تراورس ندارد | PID یا PLC فعال؛ گشتاور، PMSM، JOG، ترمز DC یا اتوتیونینگ | مد کاری و قابلیتهای همزمان را طبق بخش ۸ این فصل بررسی کنید. |
دامنه کمتر از مقدار محاسبهشده است | مرکز به حد بالا یا پایین نزدیک است | دامنه واقعی متقارن محدود شده است؛ مرکز و حدود را بررسی کنید. |
موج در یک فرکانس میماند | مکث F125/F126؛ ورودی 25 یا 24؛ حفاظت جریان یا باس | زمان مکث همان سمت، وضعیت ورودیها و حفاظت را بررسی کنید. |
فرکانس در مرکز ثابت میماند | ورودی 26 فعال؛ یا فضای نوسان وجود ندارد | بازنشانی را آزاد و فاصله مرکز از حدود را بررسی کنید. |
چرخه مدام از نو آغاز میشود | مرکز، منبع یا مرحله فرکانس تغییر میکند | مرجع را ثابت کنید؛ نویز یا تغییرات ورودی آنالوگ را بررسی کنید. |
پارامتر قابل تغییر نیست | خروجی وصل، درخواست RUN، اتوتیونینگ یا قفل ویرایش | پس از توقف کامل و رفع محدودیت، دوباره تنظیم کنید. |
پس از قطع برق تنظیم قبلی برگشته است | آخرین نوشتن با موفقیت ذخیره نشده است | نتیجه نوشتن و خواندن مجدد را بررسی؛ علت خطای ذخیره را رفع کنید. |
روش تنظیم تدریجی
ابتدا عملکرد عادی موتور و مکانیزم را بدون تراورس بررسی کنید. سپس F120=1، F122=0.0، F125=0.0، F126=0.0 و دامنهای کم انتخاب کنید. پس از تأیید نوسان، مکث مورد نیاز را اضافه کنید. دامنه را تدریجی افزایش دهید و جریان، لرزش، کشش و کیفیت پیچش را مقایسه کنید.
اگر جریان بالا میرود، کشش ناپایدار میشود یا نگهداشتهای حفاظتی زیاد تکرار میشوند، دامنه و جهش را کاهش دهید یا زمانهای F123 و F124 را بیشتر کنید. حفاظتها را برای حفظ شکل موج غیرفعال نکنید. حداقل زمان قابل انتخاب، توصیه عمومی برای هر موتور و ماشین نیست.
پس از تأیید تنظیم، توقف و شروع دوباره انجام دهید و رسیدن به مرکز، شروع موج، مکث بالا و پایین، تعلیق، بازنشانی و توقف نهایی را در شرایط واقعی بررسی کنید. تنظیم مناسب باید هم رفتار موتور و هم کیفیت فرآیند را تأمین کند.
۲۱. خروجیهای رله و ترانزیستور و FDT
این دو خروجی، وضعیت انتخابشده درایو را به چراغ، ورودی کنترلر یا مدار فرمان منتقل میکنند. I54 عملکرد خروجی ترانزیستوری MO و I55 عملکرد رله را تعیین میکند. عملکرد هر خروجی جداگانه انتخاب میشود؛ I52، I53 و I56 تنظیمات مشترک دو خروجی هستند.
۱. تنظیم سریع و انتخاب عملکرد
ابتدا خروجی مورد نیاز را انتخاب کنید؛ سپس کد جدول زیر را در I54 یا I55 وارد کنید. برای بیشتر کاربردهای وضعیت، تنظیم I52 و I53 لازم نیست؛ این دو پارامتر فقط برای FDT هستند.
کار مورد نیاز | کد انتخاب | تنظیم و نتیجه |
|---|---|---|
اعلام فعال بودن خروجی موتور | 12 | خروجی هنگام وصل بودن خروجی درایو فعال میشود؛ شامل ترمز DC و جستوجوی سرعت نیز هست. |
اعلام همه خطاها | 26 | همه خطاهای واقعی، شامل افت ولتاژ LV اعلام میشوند؛ مقدار I56 اثری ندارد. |
اعلام خطاهای انتخابی | 17 | I56 را تعیین کنید: 1 فقط LV؛ 2 همه خطاها بهجز LV؛ 3 همه خطاها. |
رسیدن به مرجع فعلی | 0 — FDT1 | I53 پهنای باند اطراف مرجع است؛ I52 در این حالت اثری ندارد. |
اعلام عبور از یک سطح | 3 — FDT4 | I52 سطح فعالشدن و نصف I53 فاصله تا سطح غیرفعالشدن در مسیر کاهش است. |
اعلام تراورس یا خواب PID | 25 / 24 | کد 25 برای تراورس فعال و کد 24 برای خواب کامل PID است. |
غیرفعال کردن یک خروجی | 31 | خروجی انتخابشده غیرفعال میماند. |
نمونه کاربردی: I54=12 برای اعلام فعال بودن خروجی موتور و I55=26 برای اعلام همه خطاها. اگر فقط بعضی خطاها باید اعلام شوند، I55=17 و I56 متناسب با نیاز تنظیم شود. پیشفرض I55=17 و I56=2 است؛ بنابراین افت ولتاژ در تنظیم پیشفرض از این خروجی اعلام نمیشود.
معنای «فعال» در این فصل: رله تحریک میشود؛ COM به N.O وصل و از N.C جدا میشود. در خروجی ترانزیستوری، MO به مسیر هدایت نسبت به MG میرود. سیمبندی، تغذیه بار و ظرفیت مجاز خروجی مطابق فصل «خروجیهای وضعیت و تجهیزات جانبی» در بخش نصب انتخاب شوند.
۲. FDT1 تا FDT3؛ تشخیص در یک باند فرکانس
FDT یعنی تشخیص وضعیت فرکانس. «فرکانس خروجی» فرکانس الکتریکی تولیدشده برای موتور است. «مرجع فعلی» مقدار نهاییِ خواستهشده از درایو است و میتواند از صفحهکلید، ورودی آنالوگ، سرعت چندمرحلهای، PLC یا PID بیاید. در تراورس، این مرجع همراه موج تغییر میکند. این تشخیص، اندازهگیری مستقیم سرعت مکانیکی محور نیست.
I52 سطح تشخیص و I53 پهنای کامل باند، هر دو بر حسب هرتز هستند. مثال این فصل: I52=30.0 و I53=10.0؛ نصف باند 5.0 هرتز است. بنابراین باندِ مرکز 30 هرتز، از 25 تا 35 هرتز امتداد دارد، نه از 20 تا 40 هرتز.
حالت / کد | مرکز باند | شرط فعالشدن و مثال |
|---|---|---|
FDT1 / 0 | مرجع فعلی | فرکانس خروجی در فاصله حداکثر نصف I53 از مرجع فعلی باشد. اگر مرجع 40 و I53=10.0 باشد، باند 35 تا 45 هرتز است؛ I52 نقشی ندارد. |
FDT2 / 1 | مرجع فعلی، برابر I52 | شرط FDT1 برقرار باشد و مرجع فعلی با I52 برابر باشد. با I52=30.0، مرجع 30 و خروجی 25 تا 35 هرتز، خروجی فعال است؛ مرجع 40 این شرط را برقرار نمیکند. |
FDT3 / 2 | سطح I52 | فرکانس خروجی در فاصله حداکثر نصف I53 از I52 باشد. با I52=30.0 و I53=10.0، باند 25 تا 35 هرتز است؛ مقدار مرجع، مرکز این باند را تغییر نمیدهد. |
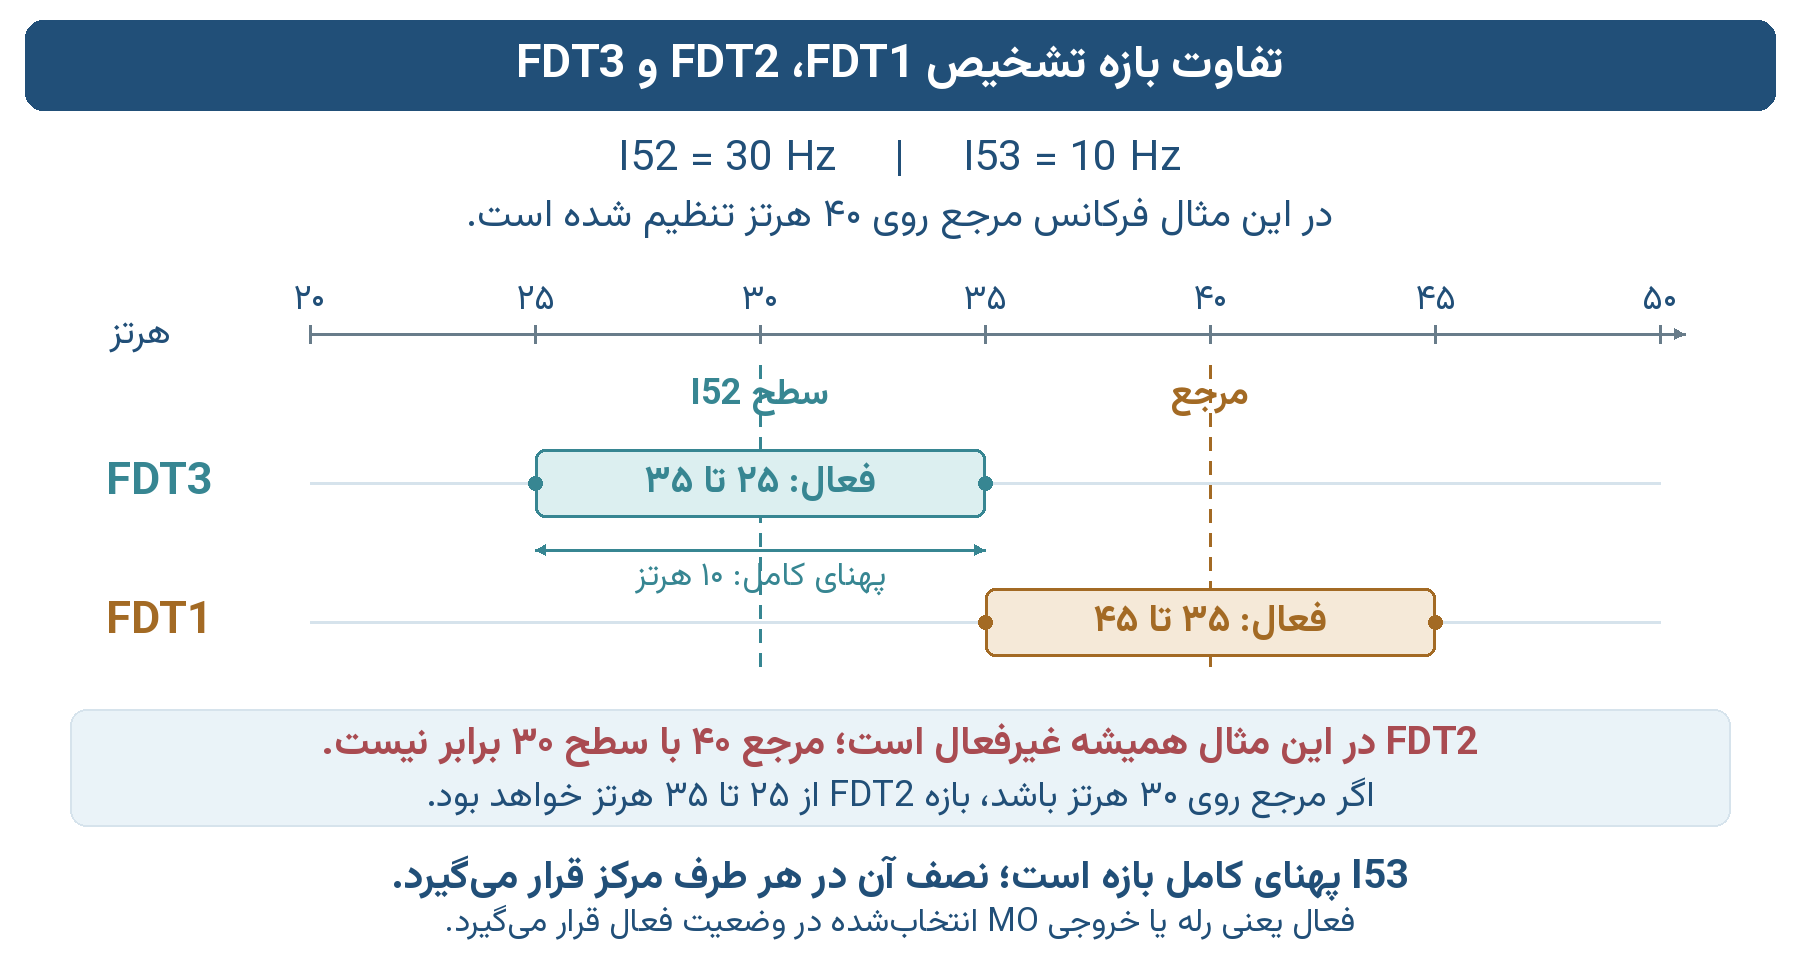
شکل ۲۱ـ۱ تفاوت مرکز باند در FDT1 و FDT3
دو سر باند نیز جزو محدوده فعال هستند. باند فقط در محدوده واقعی فرکانس خروجی قابل استفاده است. I53=0.0 یعنی تطابق دقیق بدون باند؛ برای کاربرد معمول، باندی متناسب با نوسان واقعی فرکانس انتخاب کنید. FDT1 و FDT2 با شروع توقف کنترلی خاموش میشوند؛ تفاوت آنها با FDT3 در بخش ۵ آمده است.
۳. FDT4 و FDT5؛ دو آستانه برای کاهش قطعووصل
در FDT4، خروجی با رسیدن فرکانس به I52 فعال میشود. هنگام کاهش، تا رسیدن به I52 منهای نصف I53 فعال میماند. فاصله این دو آستانه، از قطعووصل مکرر نزدیک سطح جلوگیری میکند. در فاصله بین آنها، حالت قبلی خروجی حفظ میشود.
حالت / کد | مثال I52=30.0 و I53=10.0 | رفتار خروجی |
|---|---|---|
FDT4 / 3 | فعال در 30؛ غیرفعال در 25 هرتز | در افزایش، رسیدن به 30 هرتز خروجی را فعال میکند. در کاهش، رسیدن به 25 هرتز آن را غیرفعال میکند؛ در فاصله 25 تا 30، حالت قبلی حفظ میشود. |
FDT5 / 4 | معکوس FDT4 در خروجی AC معتبر | هر زمان FDT4 فعال باشد، FDT5 غیرفعال است و برعکس؛ این رابطه فقط هنگام خروجی AC معتبر برقرار است. با قطع خروجی یا وقوع خطا، FDT5 نیز غیرفعال میشود. |
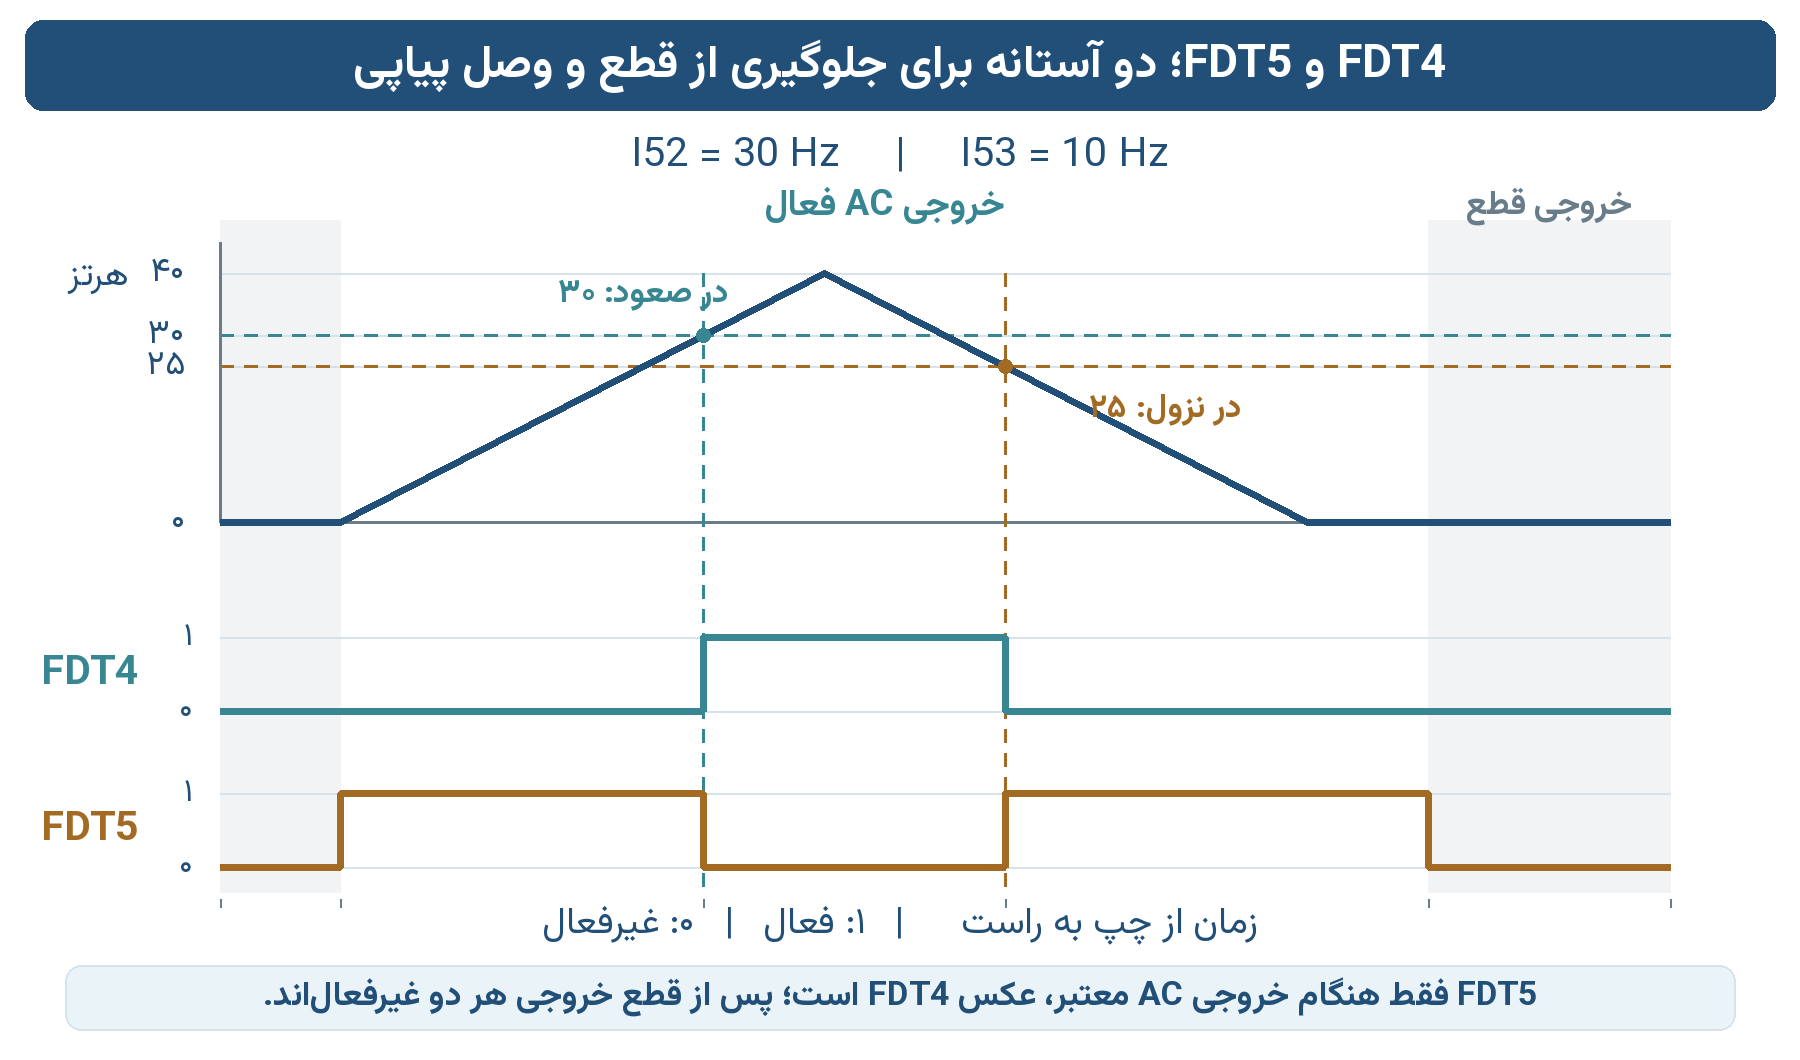
شکل ۲۱ـ۲ فعالشدن در ۳۰ و غیرفعالشدن در ۲۵ هرتز
I53=10.0 در این مثال، فاصله 10 هرتزی بین دو آستانه ایجاد نمیکند؛ فاصله آستانهها نصف آن، یعنی 5 هرتز است. برای فاصله 2 هرتزی، I53=4.0 انتخاب میشود. I53=0.0 فاصله آستانهها را صفر میکند.
اگر I53 از دو برابر I52 بیشتر شود، آستانه پایین منفی میشود؛ در این حالت FDT4 پس از فعالشدن، با کاهش فرکانس به صفر خاموش نمیشود و تا قطع خروجی فعال میماند. برای داشتن آستانه برگشت در محدوده غیرمنفی، I53 را حداکثر برابر دو برابر I52 انتخاب کنید.
حافظه آستانه پس از قطع خروجی، ورود به حالت نامعتبر فرکانس یا تغییر هر یک از تنظیمات I52 تا I56 بازنشانی میشود. تغییر این تنظیمات، حافظه هر دو خروجی را بازنشانی میکند. هنگام شروع دوباره از فرکانسی بین دو آستانه، FDT4 تا رسیدن به آستانه بالا غیرفعال میماند.
۴. خروجی خطا و وضعیتهای پرکاربرد
I56 فقط برای کد 17 در I54 یا I55 کاربرد دارد. انتخاب آن، خطاهای اعلامشده از ترمینال را تغییر میدهد؛ ثبت خطا، نمایش خطا و حفاظت خود درایو تغییری نمیکنند. LV به معنی افت ولتاژ است.
مقدار I56 | اعلام LV | اعلام سایر خطاهای واقعی |
|---|---|---|
0 | خیر | خیر؛ خروجی کد 17 برای هیچ خطایی فعال نمیشود. |
1 | بله | خیر؛ فقط افت ولتاژ اعلام میشود. |
2 — پیشفرض | خیر | بله؛ همه خطاهای واقعی بهجز افت ولتاژ اعلام میشوند. |
3 | بله | بله؛ همه خطاهای واقعی اعلام میشوند. |
کد 26 همه خطاهای واقعی را مستقل از I56 اعلام میکند. کدهای 6، 8، 9 و 10 نیز بهترتیب فقط خطای اضافهبار درایو، اضافهولتاژ، افت ولتاژ و افزایش دما را اعلام میکنند. هشدار اضافهبار موتور با کد 5 و تنظیمات F54 و F55، با خطای اضافهبار درایو در کد 6 متفاوت است.
کد | کاربرد | نکته انتخاب |
|---|---|---|
12 / 13 | خروجی موتور فعال / قطع | کد 12 وصل بودن خروجی درایو و کد 13 قطع بودن آن را نشان میدهد. این دو، چرخیدن یا ایستادن قطعی محور را ثابت نمیکنند؛ موتور پس از قطع خروجی ممکن است آزادانه بچرخد. |
14 | کار در فرکانس ثابت | فرکانس خروجی نزدیک مرجع باشد و دستکم 0.1 ثانیه تغییر نکند. در توقف، جلوگیری از استال، تراورس، ترمز DC و جستوجوی سرعت فعال نمیشود. |
15 / 16 | جستوجوی سرعت / آمادهبهکار | کد 15 هنگام اجرای واقعی جستوجوی سرعت فعال است. کد 16 در توقف و آماده بودن شرایط شروع، بدون خطا یا مانع راهاندازی فعال میشود. |
20 / 21 | افزایش / کاهش فرکانس | حرکت واقعی فرکانس خروجی را اعلام میکند؛ در نگهداشت حفاظتیِ فرکانس یا جلوگیری از استال، صرف وجود فرمان شتاب کافی نیست. |
22 / 23 | جهت Forward / Reverse | جهت جاری درایو هنگام خروجی AC معتبر اعلام میشود. این انتخاب، جهت را عوض نمیکند. |
24 / 25 | خواب PID / تراورس فعال | خواب فقط پس از توقف کامل برای خواب PID اعلام میشود. تراورس شامل مکث انتهایی و تعلیق موج نیز هست؛ در توقف کنترلی خاموش میشود. |
کد 7 فعال بودن منطق جلوگیری از استال را اعلام میکند و تشخیص قطعی قفلشدن محور نیست. کد 11 رزرو و غیرفعال است؛ تشخیص قطع فرمان در آن پیادهسازی نشده است. کدهای 18، 19 و 27 تا 30 قابل انتخاب نیستند. برای خاموشکردن خروجی، کد 31 را انتخاب کنید.
۵. رفتار هنگام توقف و همراه سایر قابلیتها
خروجی وضعیت، همان شرط انتخابشده را گزارش میکند و جایگزین حفاظت یا کنترل ترمز مکانیکی نیست. جدول زیر برای انتخاب درست رفتار در توقف و حالتهای خاص است. «خروجی AC معتبر» یعنی خروجی عادی موتور وصل باشد، خطای واقعی وجود نداشته باشد و ترمز DC، جستوجوی سرعت یا تنظیم خودکار در حال اجرا نباشد.
شرایط | FDT1 و FDT2 | FDT3 تا FDT5 و نکات دیگر |
|---|---|---|
کار عادی | مطابق باند مرجع | مطابق باند یا آستانه I52؛ رله و MO مستقل عمل میکنند. |
شروع توقف کنترلی، تغییر جهت یا کاهش سرعت برای خواب PID | غیرفعال | تا وقتی خروجی AC معتبر برقرار است، تشخیص مطابق فرکانس ادامه دارد؛ پس از قطع خروجی همه FDTها خاموش میشوند. |
توقف کامل یا خروجی قطع | غیرفعال | همه FDTها غیرفعالاند، شامل FDT5. کد 13 میتواند فعال باشد؛ کد 16 فقط با آماده بودن شرایط شروع فعال است. |
وقوع خطای واقعی | غیرفعال | همه FDTها غیرفعالاند. خروجیهای خطا طبق کد و I56 عمل میکنند؛ کد 13 وضعیت قطع خروجی را اعلام میکند. |
ترمز DC، جستوجوی سرعت، تنظیم خودکار | غیرفعال | همه FDTها غیرفعالاند. کد 12 هنگام خروجی فعال در ترمز DC یا جستوجوی سرعت قابل فعالشدن است؛ هنگام تنظیم خودکار غیرفعال است. |
تراورس فعال | مرجع فعلیِ موج مبنا است | FDT3 تا FDT5 به فرکانس خروجی و I52 وابستهاند. کد 25 در مکث و تعلیق نیز فعال است؛ کد 14 در تراورس فعال نمیشود. |
خواب PID | از آغاز کاهش سرعت غیرفعال | کد 24 فقط در خواب کامل فعال است؛ هنگام کاهش سرعت برای رسیدن به خواب، هنوز فعال نیست. |
حدود تنظیم و تغییر حین کار
I52 و I53 با گام 0.1 هرتز و تا حد F21 قابل تنظیماند. اگر بعداً F21 کمتر شود، مقدار مؤثر تشخیص از F21 بیشتر نمیشود؛ مقدار ذخیرهشده I52 و I53 خودکار عوض نمیشود. پس از تغییر F21، باند و آستانهها را دوباره بررسی کنید.
I52 تا I56 حین کار نیز قابل تغییرند؛ تغییر میتواند وضعیت خروجی را فوراً عوض کند. اگر خروجی به مدار فرمان ماشین متصل است، تغییر تنظیم در وضعیت مناسب فرآیند انجام شود. قفل H95 مانع ویرایش پارامترهاست، اما بهتنهایی فرمان RUN/STOP و اعلام آمادهبهکار را غیرفعال نمیکند.
۶. عیبیابی و آزمون تنظیم
نشانه | علت قابل بررسی | اقدام |
|---|---|---|
FDT2 هرگز فعال نمیشود | مرجع فعلی با I52 برابر نیست یا فرکانس خروجی بیرون باند است. | مقدار مرجع فعال را کنترل کنید. اگر فقط باند ثابت لازم است، FDT3 را انتخاب کنید. |
FDT4 در کاهش خاموش نمیشود | آستانه پایین هنوز نرسیده یا I53 بیش از دو برابر I52 است. | آستانه I52 منهای نصف I53 را حساب و در محدوده غیرمنفی تنظیم کنید. |
قطعووصل نزدیک یک فرکانس | باند کم، باند صفر یا انتخاب FDT1/3 برای کاربرد نیازمند دو آستانه. | برای تشخیص عبور از سطح، FDT4 را با فاصله برگشت مناسب انتخاب کنید. |
افت ولتاژ از خروجی خطا اعلام نمیشود | کد 17 همراه I56=0 یا I56=2 انتخاب شده است. | برای همه خطاها، کد 26 یا کد 17 همراه I56=3 را انتخاب کنید. |
بار رله برخلاف انتظار روشن است | بار به N.C وصل شده یا وضعیت فعال با وضعیت کنتاکت اشتباه شده است. | انتخاب I55 و اتصال COM/N.O/N.C را مطابق بخش نصب بررسی کنید. |
FDT5 در توقف خاموش است | رفتار صحیح نسخه فعلی است. | برای اعلام قطع بودن خروجی موتور، کد 13 را انتخاب کنید. |
کد 14 در مکث تراورس فعال نیست | تراورس هنوز فعال است، حتی وقتی فرکانس موقتاً ثابت است. | برای وضعیت تراورس کد 25 و برای تشخیص باند ثابت، FDT3 را انتخاب کنید. |
کد 20 یا 21 هنگام نگهداشت حفاظتی خاموش است | فرکانس خروجی واقعاً افزایش یا کاهش ندارد. | رفتار صحیح است؛ برای اعلام جلوگیری از استال، کد 7 مناسب است. |
آزمون کوتاه پیش از بهرهبرداری
۱ ـ I54 یا I55 و سیمبندی همان خروجی را کنترل کنید؛ تغییر را با خروجی دیگر اشتباه نگیرید.
۲ ـ برای FDT، از مثال I52=30.0 و I53=10.0 فقط در محدوده مجاز موتور و ماشین استفاده کنید؛ افزایش و کاهش از دو طرف آستانه را بررسی کنید.
۳ ـ توقف عادی و حالتهای مورد استفاده مانند تراورس، مکث یا خواب PID را آزمایش و وضعیت خروجی را مشاهده کنید.
۴ ـ برای خروجی خطا، کد انتخاب و I56 را کنترل کنید؛ برای آزمایش، اتصال کوتاه، اضافهولتاژ یا خطای واقعی خطرناک ایجاد نکنید.
خروجیهای این فصل، سیگنال وضعیت هستند. ظرفیت الکتریکی، روش اتصال بار و حفاظت مدار فرمان باید مطابق سختافزار و بخش نصب همین راهنما رعایت شوند.
منابع و مبنای تدوین
این راهنما بخش نصب و جداول تأییدشده را با متن کامل ۱۹ مقاله فنی منتشرشده در وبسایت HiPowerVSES.ir یکپارچه میکند.
تاریخ گردآوری مقالهها: ۱۰ سپتامبر ۲۰۲۶. انتخاب مدل دستگاه، توان نامی و امکانات سختافزاری باید با پلاک همان دستگاه کنترل شود.
۱ فرمان حرکت درایو← نسخه آنلاین
۲ تنظیم رفرنس فرکانس درایو← نسخه آنلاین
۳ ترمینالهای ورودی دیجیتال← نسخه آنلاین
۴ انواع الگوی ولت بر فرکانس← نسخه آنلاین
۵ فانکشن چندزمانه شتاب/کاهش سرعت← نسخه آنلاین
۶ فانکشن UP/DOWN← نسخه آنلاین
۷ فانکشن چندمرحلهای فرکانس← نسخه آنلاین
۸ عملکرد ترمز در درایو صنعتی← نسخه آنلاین
۹ جلوگیری از استال← نسخه آنلاین
۱۰ تنظیمکننده خودکار ولتاژ خروجی← نسخه آنلاین
۱۱ صرفهجویی انرژی در مد V/F← نسخه آنلاین
۱۲ کنترل جریان شار← نسخه آنلاین
۱۳ Auto Tune موتور← نسخه آنلاین
۱۴ کنترل برداری سنسورلس سرعت و گشتاور← نسخه آنلاین
۱۵ کنترل سنسورلس موتور PMSM← نسخه آنلاین
۱۶ Flying Start / Speed Search← نسخه آنلاین
۱۷ پروتکل ارتباطی Modbus← نسخه آنلاین
۱۸ راهنمای کاربردی کنترلر PID← نسخه آنلاین
۱۹ فانکشن PLC داخلی← نسخه آنلاین
بخش چهارم ـ خطاها، علتهای احتمالی و روش رفع
کد خطا نشان میدهد کدام حفاظت یا شرط کنترلی فعال شده است؛ یک کد میتواند بیش از یک علت داشته باشد. پیش از ریست، کد نمایشگر و شرایط رخداد، مانند شتابگیری، کار با سرعت ثابت، کاهش سرعت یا اجرای تنظیم خودکار، ثبت شوند. بررسی علت از اتصالات، تغذیه و بار آغاز و سپس تنظیمات مرتبط کنترل شود.
پیش از دستزدن به ترمینالها، کابل موتور یا قطعات داخلی، ایمنسازی و تخلیه باس DC مطابق بخش ایمنی همین راهنما انجام شود. عیبیابی داخلی و اندازهگیریهای برقدار باید توسط فرد صلاحیتدار انجام شوند. ریست مکرر بدون رفع علت، روش عیبیابی نیست.
پس از رفع علت و ایمنشدن ماشین، فرمان حرکت برداشته شود؛ سپس از کلید STOP/RESET یا ورودی دیجیتال تعریفشده برای RST استفاده شود. باقیماندن فرمان حرکت میتواند بسته به حالت drv و تنظیم H21 به راهاندازی مجدد پس از ریست منجر شود. EST خروجی را قطع میکند و موتور بهصورت آزاد متوقف میشود؛ آزادکردن ورودی EST بهتنهایی خطای ثبتشده را پاک نمیکند.
کدهای خطا و شرایط ثبت
نمایشگر | تابع حفاظتی | توضیحات |
|---|---|---|
| اضافه جریان سختافزاری Hardware overcurrent | با فعالشدن حفاظت سختافزاری اضافه جریان در بخش قدرت، خروجی درایو فوراً قطع میشود. این کد در صورت ناموفقبودن جستجوی سرعت طی 15 ثانیه نیز ثبت میشود. اتصال کوتاه خروجی، کابل موتور، بخش قدرت و تنظیمات جستجوی سرعت بررسی شود. |
| اضافه بار زمانمعکوس اینورتر Inverse-time overload | اگر جریان RMS خروجی به 107% جریان نامی مجاز درایو برسد، حفاظت زمانمعکوس فعال میشود؛ زمان قطع از 60 ثانیه در 107% تا 1 ثانیه در 170% یا بیشتر کاهش مییابد. بار موتور و تطابق توان موتور و درایو بررسی شود. |
| تریپ اضافه بار Overload trip | اگر حفاظت اضافه بار F56 فعال باشد و جریان RMS خروجی بیش از درصد تعیینشده در F57 نسبت به جریان نامی موتور، برای زمان F58 باقی بماند، خروجی درایو قطع میشود. |
| دمای بیش از حد مجاز هیت سینک Heat sink overheat | اگر دمای محاسبهشده هیت سینک توسط سنسور NTC از 90 درجه سانتیگراد بیشتر شود، خروجی درایو قطع میشود. مسیر هوا، فن خنککننده، نصب هیت سینک، دمای محیط و بار بررسی شود. |
| قطع فاز خروجی Output phase loss | اگر حفاظت قطع فاز خروجی H19 فعال باشد و عدم تعادل جریان، قطع یکی از فازهای خروجی موتور را تأیید کند، خروجی درایو قطع میشود. کابل و اتصالات U، V و W، سیمپیچ موتور و سنسورهای جریان بررسی شود. |
| اضافه ولتاژ Over voltage | اگر ولتاژ باس DC از حد بالای مجاز مدل درایو بیشتر شود، خروجی قطع میشود. ولتاژ ورودی، زمان کاهش سرعت، برگشت انرژی موتور و مدار یا مقاومت ترمز بررسی شود. |
| کمبود ولتاژ Low voltage | اگر ولتاژ باس DC از حد پایین مجاز مدل درایو کمتر شود، خروجی قطع میشود. ولتاژ و سیمکشی ورودی، یکسوساز و افت شبکه بررسی شود. |
| خطای حافظه پارامتر Parameter memory error | اگر هنگام راهاندازی، دادههای ذخیرهشده در EEPROM خوانده نشوند یا خارج از محدوده معتبر باشند، این کد نمایش داده میشود. حافظه EEPROM، تغذیه و مسیر ارتباطی آن بررسی شود. |
| خطای سیستمی کنترلر Controller system fault | این کد پس از بازیابی از ریست Watchdog یا رخداد خطای پردازنده مانند HardFault، BusFault، MemManage یا UsageFault ثبت میشود. تغذیه و نویز برد کنترل، اتصالات و علت ریست بررسی شود. |
| خطای سنسور جریان Current sensor error | اگر افست اولیه یکی از کانالهای اندازهگیری جریان خارج از محدوده مجاز باشد، خروجی وصل نمیشود و این کد نمایش داده میشود. سنسورهای جریان، تغذیه آنالوگ، مسیر ADC و وجود جریان ناخواسته هنگام راهاندازی بررسی شود. |
| اضافه جریان نرمافزاری Software overcurrent | اگر جریان RMS فیلترشده خروجی برای مدت تشخیص از 180% جریان نامی مجاز درایو بیشتر شود، خروجی قطع میشود. اتصال کوتاه، ضربه بار، انتخاب توان درایو و مدار اندازهگیری جریان بررسی شود. |
| خطای سنسور دما NTC sensor fault | اگر ورودی سنسور NTC نزدیک اشباع ADC باشد یا دمای محاسبهشده به کمتر از منفی 10 درجه سانتیگراد برسد، این خطا ثبت میشود. قطعی یا اتصال نادرست NTC، سیمکشی و مدار ورودی بررسی شود. |
| عدم همزمانی حلقه باز PMSM PMSM open-loop sync fault | در کنترل موتور PMSM، اگر اختلاف زاویه فرمان حلقه باز با زاویه تخمینی PLL بیش از حد مجاز باقی بماند، خروجی قطع میشود. پارامترهای موتور، ترتیب فازها، بار راهاندازی و تنظیمات کنترل بررسی شود. |
| توقف زاویه در حلقه بسته PMSM PMSM angle stall | در کنترل حلقه بسته موتور PMSM، اگر زاویه تخمینی PLL برای مدت مجاز تقریباً ثابت بماند، خروجی قطع میشود. قفلبودن روتور، بار بیش از حد، کمبود گشتاور و پارامترهای موتور بررسی شود. |
| خطای پارامتر تنظیم خودکار Auto-tune parameter error | اگر یکی از پارامترهای محاسبهشده در تنظیم خودکار نامعتبر یا خارج از محدوده قابل ذخیره باشد، تنظیم خودکار متوقف و خروجی قطع میشود و داده نامعتبر ذخیره نخواهد شد. اطلاعات پلاک موتور و شرایط اجرای Auto-tune بررسی شود. |
| پایان مهلت جلوگیری از توقف Stall-prevention timeout | اگر عملکرد جلوگیری از توقف در زمان شتابگیری بهطور پیوسته 10 ثانیه فعال بماند، خروجی قطع میشود. گیر مکانیکی یا بار زیاد، جریان نامی H33، پارامترهای F59 و F60، زمان شتاب و ولتاژ ورودی بررسی شود. |
| قطع فوری Instant cut off | با فعالشدن ورودی دیجیتال تعریفشده بهعنوان EST در حین کار، خروجی درایو پس از تأیید ورودی قطع میشود و خطای ESt ثبت میگردد. این فرمان موجب قطع خروجی و توقف آزاد موتور میشود. |
هشدار: غیرفعالکردن EST بهتنهایی خطا را پاک نمیکند؛ پس از رفع علت، ریست لازم است. اگر فرمان حرکت باقی بماند، بسته به حالت drv و تنظیم H21، امکان راهاندازی مجدد پس از ریست وجود دارد. |
علتهای احتمالی و راه رفع خطا
کد / عنوان | علتهای احتمالی | اقدام پیشنهادی برای رفع |
|---|---|---|
OCt | اتصال کوتاه یا اتصال زمین در کابل و موتور؛ ایراد بخش قدرت؛ یا ناتمامماندن جستجوی سرعت موتورِ در حال گردش. | پس از ایمنسازی، کابل و موتور از نظر آسیب و اتصال نامناسب بررسی شوند. اگر خطا هنگام Speed Search رخ داده است، اطلاعات موتور و تنظیمات همان قابلیت کنترل شوند. در صورت تکرار با اتصالات سالم، بخش قدرت توسط خدمات فنی بررسی شود. |
IOL | بار مکانیکی مداوم یا شتابگیری سنگین؛ انتخاب درایو با جریان نامی ناکافی برای موتور و کاربرد. | گیر مکانیکی و جریان بار کنترل شوند؛ زمان شتاب متناسب با بار افزایش یابد. جریان موردنیاز موتور با جریان مجاز مدل درایو تطبیق داده شود. حفاظت با تغییر نامتناسب تنظیمات دور زده نشود. |
OLt | بار بیش از حد موتور؛ ورود نادرست جریان نامی H33؛ یا نامتناسببودن سطح و زمان حفاظت F57 و F58. | ابتدا بار و سلامت حرکت موتور بررسی شود. H33 مطابق پلاک موتور ثبت شود و F56 تا F58 متناسب با توان حرارتی موتور و کاربرد تنظیم شوند. پس از رفع اضافهبار و فراهمشدن شرایط کار، ریست انجام شود. |
OHt | گرفتگی مسیر هوا، خرابی فن، دمای بالای تابلو، بار زیاد یا اتصال حرارتی نامناسب هیتسینک. | کار متوقف و فرصت خنکشدن فراهم شود. مسیر تهویه و فن بررسی و گرفتگیها پس از ایمنسازی برطرف شوند. شرایط نصب و بار اصلاح شوند؛ اگر دمای نمایشدادهشده با وضعیت دستگاه سازگار نیست، سنسور و مدار آن بررسی شوند. |
POF | شلشدن یا قطع اتصال یکی از فازهای U، V و W؛ آسیب کابل یا سیمپیچ موتور؛ ایراد مدار اندازهگیری جریان. | پس از قطع و ایمنسازی تغذیه، پیوستگی کابل، محکمبودن ترمینالها و سلامت سیمپیچها کنترل شوند. در صورت سالمبودن موتور و کابل، مسیر اندازهگیری جریان توسط خدمات فنی بررسی شود. |
OVt | ولتاژ بالای ورودی؛ بازگشت انرژی بار هنگام کاهش سرعت؛ زمان توقف کوتاه؛ نقص یا انتخاب نامناسب مدار و مقاومت ترمز. | ولتاژ ورودی با مشخصات مدل تطبیق داده شود. برای خطای هنگام توقف، زمان کاهش سرعت و انرژی برگشتی بررسی شوند. در مدل مجهز به ترمز، اتصالات و انتخاب مقاومت طبق راهنمای ترمز کنترل شوند. |
LVt | افت یا قطع تغذیه ورودی؛ اتصال سست، فیوز یا کابل نامناسب؛ ایراد یکسوساز یا مدار تغذیه قدرت. | وجود و مقدار ولتاژ ورودی، اتصالات، فیوزها و افت ولتاژ زیر بار توسط فرد صلاحیتدار بررسی شوند. در صورت تکرار با شبکه و سیمکشی سالم، مدار قدرت به خدمات فنی ارجاع شود. |
EEP | خواندهنشدن یا نامعتبرشدن دادههای ذخیرهشده؛ اختلال تغذیه، ارتباط حافظه یا خرابی EEPROM. | کد و تنظیمات قابلخواندن ثبت شوند. تغذیه و اتصال حافظه بررسی شوند. بازیابی تنظیمات فقط پس از حفظ نسخه تنظیمات و مشخصشدن علت انجام شود؛ تکرار خطا نیازمند بررسی حافظه و برد کنترل است. |
HWE | ریست Watchdog یا خطای پردازنده؛ اختلال تغذیه یا نویز برد کنترل؛ ایراد سختافزاری یا نرمافزاری کنترلر. | شرایط رخداد، حالت کاری و کد خطا ثبت شوند. تغذیه، اتصال زمین و جداسازی کابلهای قدرت و فرمان کنترل شوند. اگر خطا تکرار شد، دستگاه برای بررسی اطلاعات تشخیصی و نسخه نرمافزار به خدمات فنی ارجاع شود. |
CSE | افست نامعتبر یکی از کانالهای جریان؛ اشکال سنسور، تغذیه آنالوگ یا مسیر ADC؛ جریان ناخواسته هنگام راهاندازی. | فرمان حرکت برداشته و شرایط راهاندازی بدون جریان ناخواسته بررسی شود. اگر خطا باقی ماند، سنسورها و مدار اندازهگیری توسط خدمات فنی کنترل شوند؛ تغییر پارامترهای موتور راهحل خطای افست نیست. |
OC2 | ضربه بار یا گیر مکانیکی؛ شتاب نامتناسب؛ اتصال نامناسب موتور؛ توان ناکافی درایو؛ ایراد اندازهگیری جریان. | بار مکانیکی، کابل و اتصال موتور بررسی شوند. اطلاعات پلاک و انتخاب روش کنترل بازبینی و زمان شتاب با بار هماهنگ شود. در صورت تکرار غیرعادی، جریان واقعی و مدار اندازهگیری توسط خدمات فنی کنترل شوند. |
ntC | قطعی یا اتصال نامناسب NTC؛ خرابی مسیر ورودی سنسور؛ یا محاسبه دمای کمتر از منفی ۱۰ درجه سانتیگراد. | اتصال سنسور و سیمکشی آن پس از ایمنسازی بررسی شوند. دمای نمایشدادهشده با شرایط محیط مقایسه شود. در صورت باقیماندن خطا، NTC و مدار ورودی آن توسط خدمات فنی بررسی شوند. |
OAs | پارامترهای نامتناسب موتور PMSM؛ سیمبندی نامناسب؛ بار یا اینرسی زیاد در راهاندازی؛ تنظیم نامناسب گذار کنترل. | نوع موتور و دادههای آن با تنظیمات درایو تطبیق داده شوند. ترتیب و سلامت اتصالات موتور بررسی شود و راهاندازی کنترلشده با بار مجاز مطابق مقاله PMSM تکرار شود. تنظیمات کنترل بهصورت مرحلهای بازبینی شوند. |
CAs | قفلشدن روتور، گشتاور ناکافی یا بار بیش از حد؛ پارامترهای نامناسب موتور یا اختلال تخمین زاویه PLL. | آزادی حرکت روتور و بار مکانیکی کنترل شوند. جریان و پارامترهای موتور و تنظیمات کنترل PMSM بازبینی شوند. با رفع علت، آزمایش راهاندازی تحت شرایط کنترلشده انجام شود؛ تکرار خطا نیازمند بررسی تخصصی است. |
AtE | اطلاعات نادرست پلاک؛ انتخاب نامناسب نوع یا حالت تنظیم خودکار؛ اتصال ناقص موتور یا شرایط نامناسب اجرای آزمون. | دادههای موتور و سیمبندی تصحیح شوند و شرایط لازم برای حالت انتخابشده Auto-tune فراهم شود. آزمون دوباره مطابق مقاله تنظیم خودکار اجرا شود. پارامتر نامعتبر بهصورت دستی و بدون مبنای معتبر جایگزین نشود. |
StL | گیر مکانیکی یا بار سنگین؛ زمان شتاب کوتاه؛ جریان نامی H33 یا سطح جلوگیری از استال نامتناسب؛ افت ولتاژ ورودی. | بار و ولتاژ ورودی بررسی و گیر مکانیکی رفع شود. H33 مطابق پلاک و F59 و F60 مطابق کاربرد کنترل شوند. زمان شتاب متناسب با اینرسی افزایش یابد و علت ادامهداشتن محدودیت جریان برطرف شود. |
ESt | فعالشدن ورودی دیجیتال اختصاصیافته به EST؛ فرمان خارجی توقف یا اشکال در مدار همان ورودی. | علت فرمان EST و مدار ورودی بررسی و وضعیت خطر برطرف شود. فرمان حرکت نیز برداشته شود؛ سپس ورودی EST غیرفعال و خطا ریست شود. غیرفعالکردن ورودی بهتنهایی خطای ثبتشده را پاک نمیکند. |
آخرین بهروزرسانی آموزش: 2026-10-02