

۱) معرفی کلی
این راهنما روش تنظیم ارتباط مدباس، تغییر پارامترهای قابلدسترسی کیپد، انتخاب فرمان مناسب، نوشتن هدف حرکت و خواندن بازخورد درایو را توضیح میدهد. تعریف اصطلاحات، مثالهای تبادل و نقشه رجیسترها به تنظیم ارتباط مستر کمک میکنند؛ شرح حفاظتها و عیبیابی خطاهای درایو در دفترچه جامع ارائه شده است.
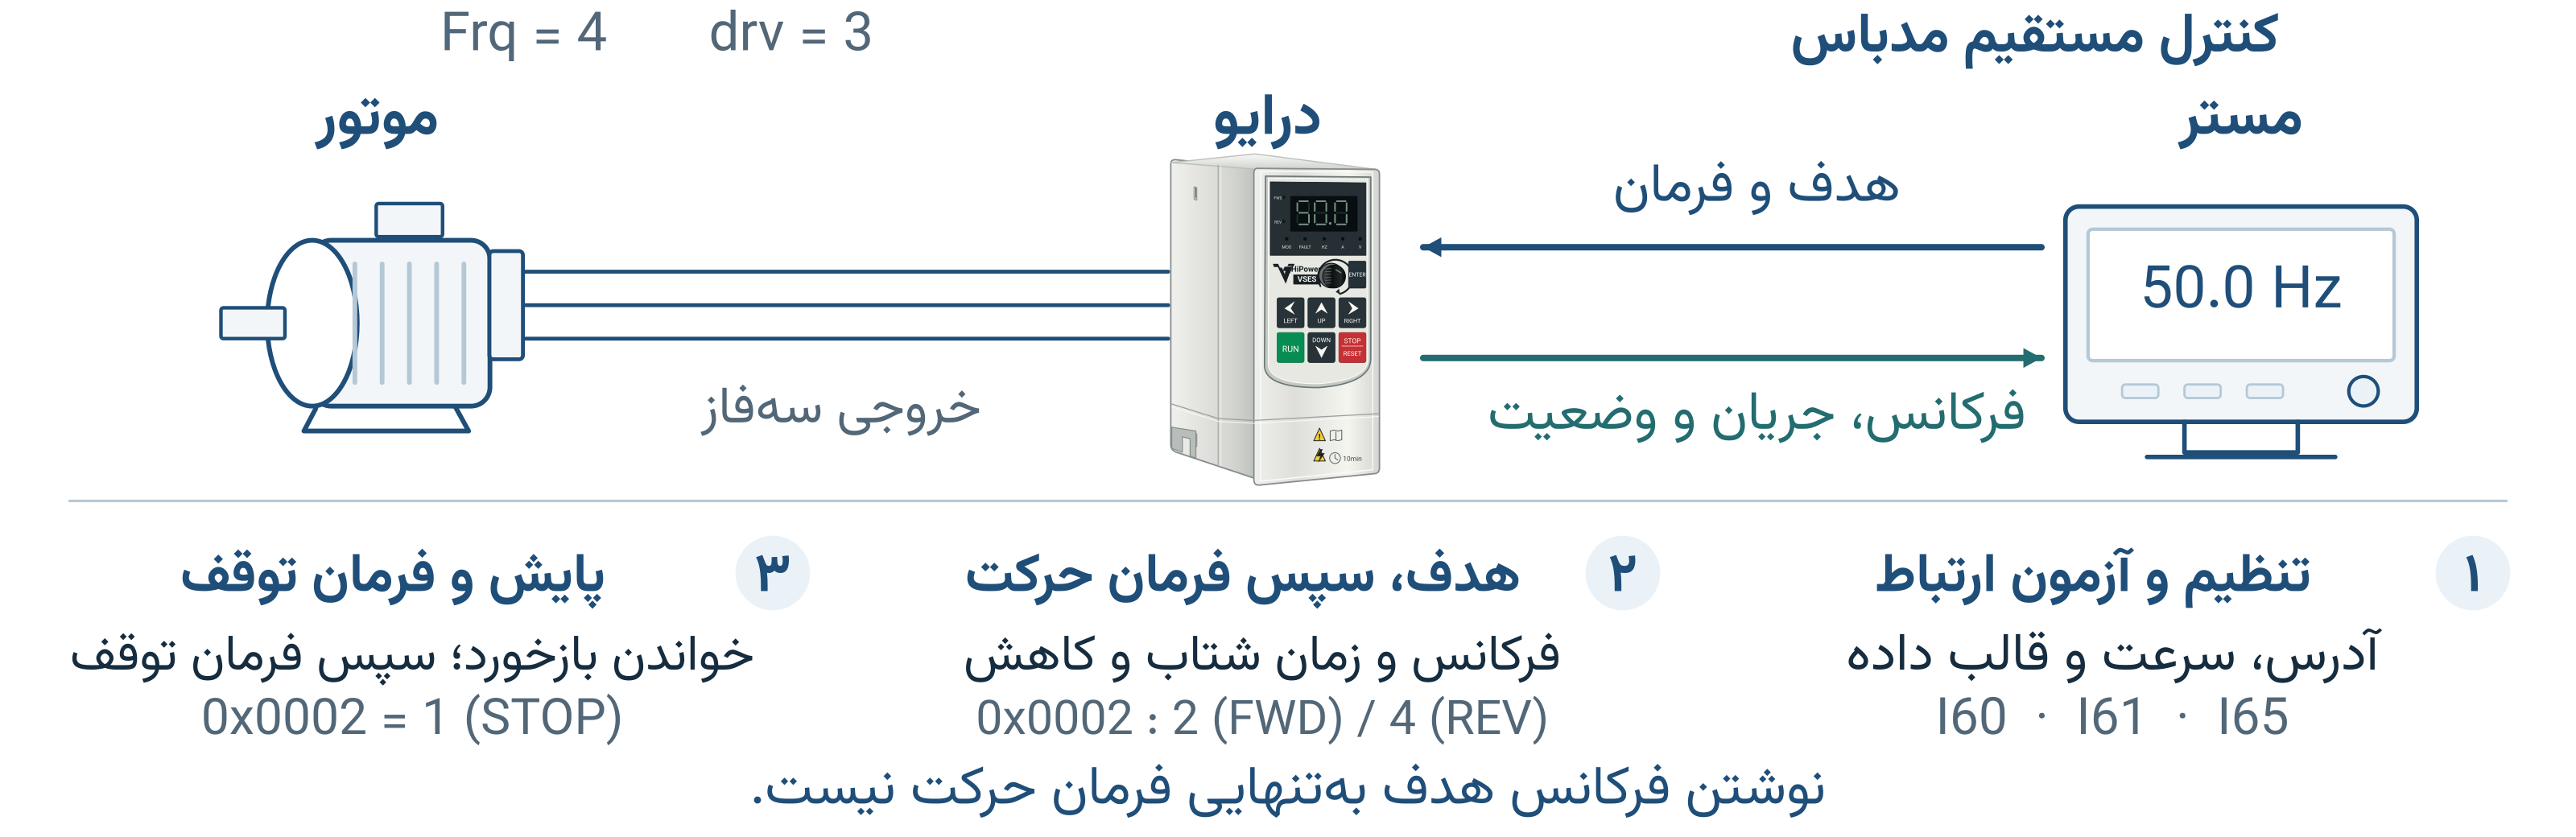
مستر، مانند PLC، HMI یا رایانه، درخواست را میفرستد و درایو به آن پاسخ میدهد. هر رجیستر یک مقدار 16 بیتی با آدرس مشخص است. «کد تابع» نوع عملیات، مانند خواندن یا نوشتن، را تعیین میکند؛ «آدرس رجیستر» مشخص میکند این عملیات روی کدام داده انجام شود. شکل ۱ ترتیب تنظیم، فرمان و پایش را نشان میدهد.
شکل ۱: مسیر پیشنهادی راهاندازی و پایش مدباس
۲) پیکربندی ارتباط
پارامترهای I60، I61 و I65 بهترتیب برای تعیین آدرس درایو، نرخ تبادل داده و تنظیم Parity و Stop Bit استفاده میشوند. پارامتر I74 نیز نحوه نگهداری فرکانس هدف مدباس را تعیین میکند. مقادیر قابل انتخاب و مقدار پیشفرض هر پارامتر در جدول ۱ آمده است.
این پارامترها از طریق مدباس نیز قابل تنظیماند. I60، I61 و I65 با آدرس اختصاصی درایو و در حالت توقف تغییر داده شوند. پاسخ درخواست تغییر با آدرس و تنظیمات ارتباطی قبلی ارسال میشود؛ درخواست بعدی باید با تنظیمات جدید فرستاده شود. هنگام تغییر چند تنظیم، هر پارامتر در یک درخواست مستقل نوشته و پس از پاسخ، تنظیم متناظر مستر اصلاح شود.
برای کنترل مستقیم فرکانس از مدباس، Frq=4 انتخاب و PID، JOG و فرکانس چندسرعته غیرفعال شوند. اگر حرکت و توقف نیز از مدباس فرمان میگیرند، drv=3 انتخاب شود. برای شروع ارتباط میتوان 9600 بیتبرثانیه، هشت بیت داده، بدون پاریتی و یک بیت توقف را انتخاب کرد؛ تنظیمات مستر و درایو باید یکسان باشند.
جدول ۱: پارامترهای پیکربندی ارتباط مدباس
پارامتر / آدرس PDU | محدوده تعیین | مقدار پیشفرض | توضیح |
|---|---|---|---|
I60 | 1 تا 250 | 1 | تعیین آدرس درایو؛ برای شبکه استاندارد از آدرسهای 1 تا 247 استفاده شود. |
I61 | 0 تا 5 | 0 | تعیین نرخ تبادل [bps] 1: 14400 2: 19200 4: 57600 5: 115200 |
I65 | 0 تا 3 | 0 | تعیین Parity و Stop Bit |
I74 | 0 تا 1 | 1 | تعیین حافظه فرکانس هدف مدباس؛ 0: فقط RAM؛ 1: RAM و EEPROM |
۳) نقشه رجیسترهای خواندنی (0x03/0x04)
آدرسهای جدول ۲ با فرمان Read Holding Registers (0x03) خوانده میشوند. فرمان Read Input Registers (0x04) برای بازههای 0x0005 تا 0x000E، 0x0064 تا 0x006B، پارامترهای Traverse در 0x0010 تا 0x0016 و پارامترهای خروجی رله/MO در 0x0FD4 تا 0x0FD8 قابل استفاده است. منبع فرمان در 0x0002 و وضعیت I74 در 0x000F فقط با 0x03 خوانده میشوند. سایر پارامترهای کیپد با 0x03 خوانده شوند.
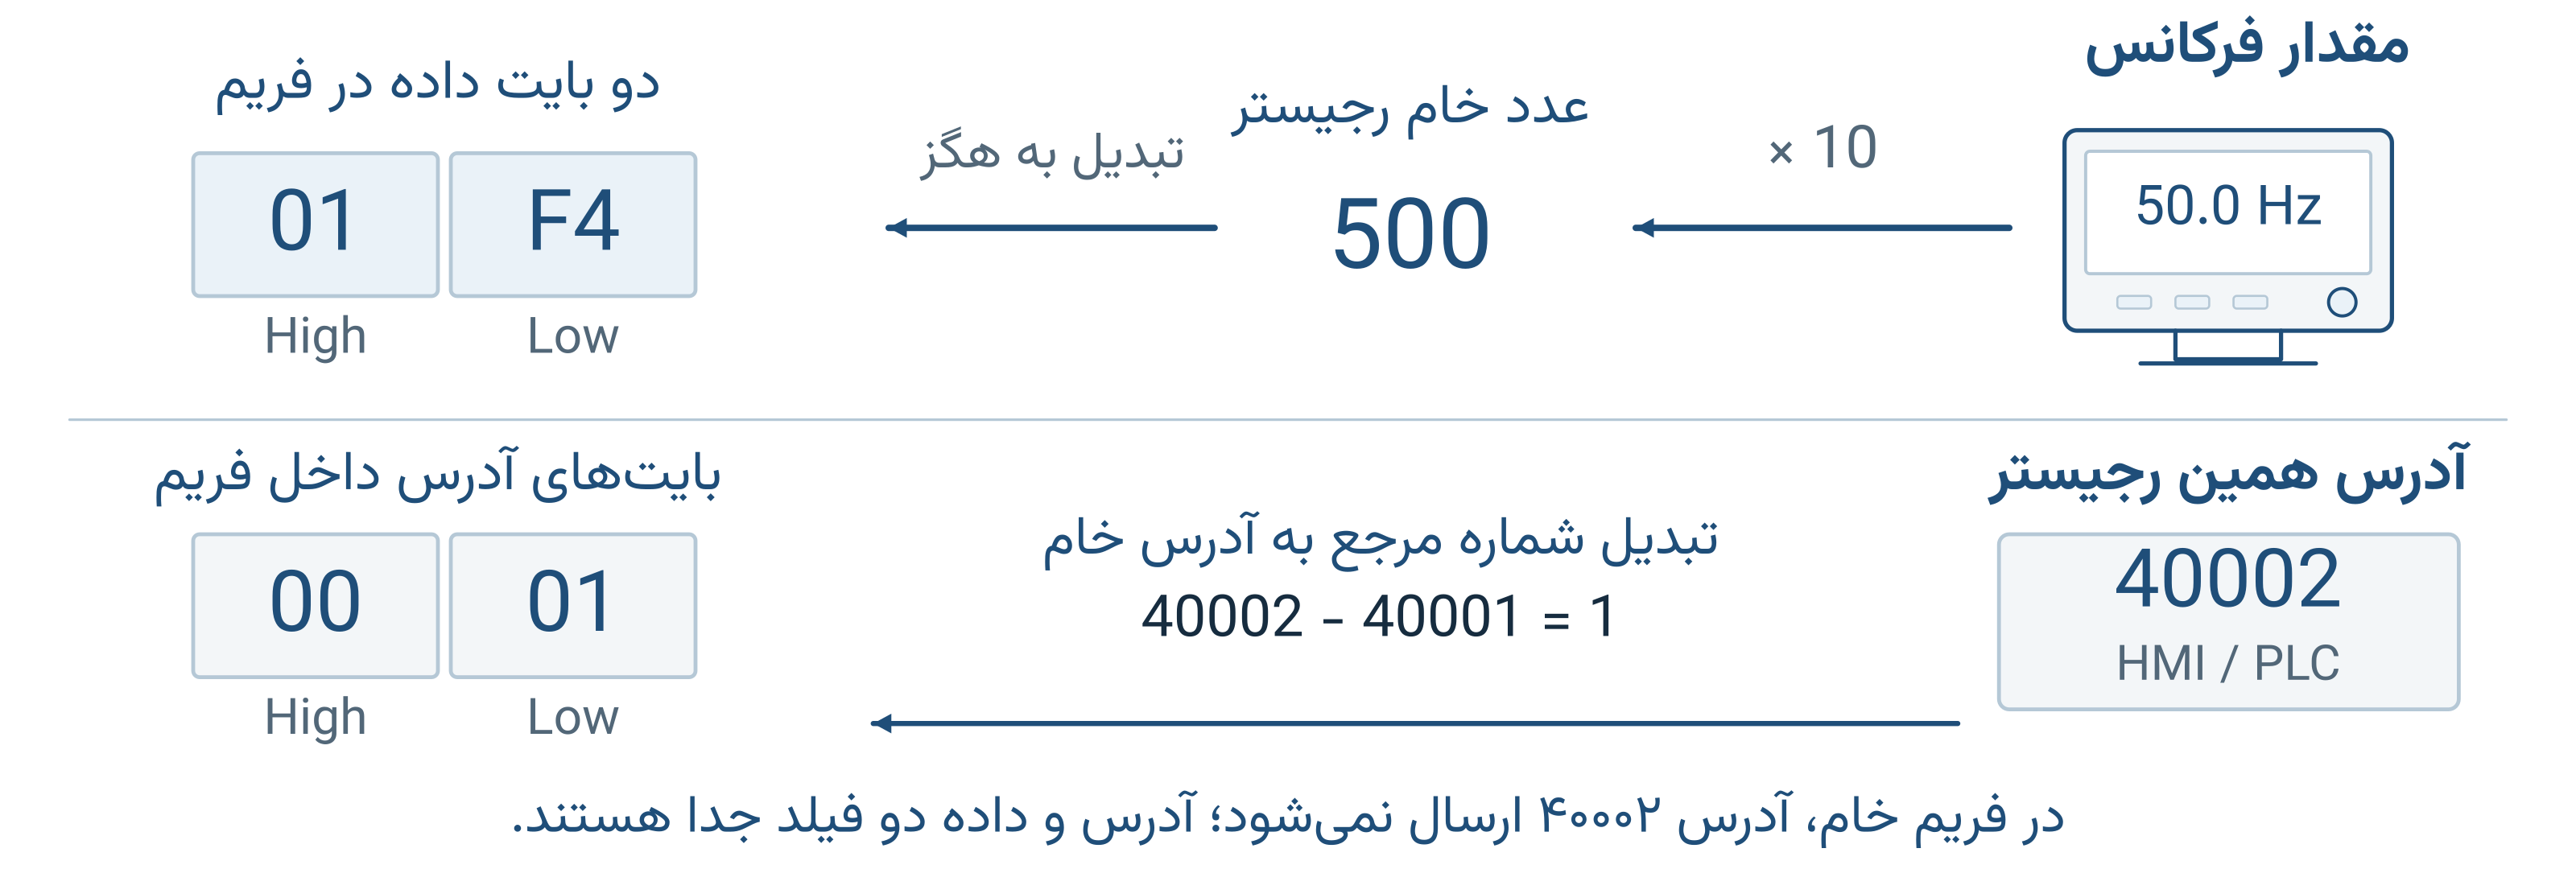
آدرس داخل فریم مدباس (PDU) صفرمبنا است، اما بسیاری از HMI/PLCها شماره مرجع 4xxxx را نمایش میدهند. شماره مرجع از جمع 40001 با مقدار دهدهی آدرس PDU به دست میآید؛ بنابراین 0x0001 برابر 40002 و 0x0002 برابر 40003 است. در فریم خام، آدرس PDU ارسال میشود و نباید شماره مرجع 4xxxx بهجای آن قرار گیرد. برای نمونه، فرکانس 50.0 هرتز با مقدار خام 500 یا 0x01F4 نوشته میشود.
شکل ۲: ارتباط مقدار مهندسی، داده خام و آدرس رجیستر
جدول ۲: نقشه رجیسترهای خواندنی
آدرس PDU / مرجع 4xxxx | شرح پارامتر | ضریب تبدیل |
|---|---|---|
0x0001 / 40002 | Target Frequency | x10 |
0x0002 / 40003 | منبع فرمان (drv) | بدون ضریب تبدیل |
0x0003 / 40004 | Acceleration Time | x10 |
0x0004 / 40005 | Deceleration Time | x10 |
0x0005 / 40006 | Current | x100 |
0x0006 / 40007 | Motor Frequency | x10 |
0x0007 / 40008 | Voltage | x10 |
0x0008 / 40009 | DC Link Voltage | x10 |
0x0009 / 40010 | Temperature | x10 |
0x000A / 40011 | Iq Current Component | مقدار تشخیصی با کدگذاری داخلی |
0x000B / 40012 | Id Current Component | مقدار تشخیصی با کدگذاری داخلی |
0x000C / 40013 | Vq Voltage Component | مقدار تشخیصی با کدگذاری داخلی |
0x000D / 40014 | Vd Voltage Component | مقدار تشخیصی با کدگذاری داخلی |
0x000E / 40015 | Error Code | No Scaling |
0x000F / 40016 | Modbus Frequency Memory Mode (I74) | No Scaling |
0x0064-0x006B | Custom Parameters | وابسته به انتخاب I66 تا I73 |
در مؤلفههای Iq، Id، Vq و Vd، مقدار دریافتی دارای مقیاس و آفست داخلی است و نباید مستقیم به آمپر یا ولت تعبیر شود. برای نمایش عمومی جریان و ولتاژ، رجیسترهای 0x0005 و 0x0007 به کار میروند. کانالهای انتخابی تابع I66 تا I73 هستند؛ انتخابهای 10 تا 14 در این نسخه مقدار صفر میدهند و انتخاب 15 وضعیت I74 را برمیگرداند.
۴) نقشه رجیسترهای نوشتنی (0x06/0x10/0x17)
رجیسترهای کنترلی این بخش برای تنظیم هدف و فرمان درایو هستند. تابع 0x06 یک مقدار و 0x10 چند مقدار با آدرسهای پشتسرهم را مینویسد. تابع 0x17 ابتدا مینویسد و سپس در همان درخواست میخواند. نوشتن گروهی تابع نوع رجیستر است؛ برای بیشتر پارامترهای کیپد، بخش نوشتن فقط یک رجیستر را میپذیرد. برای نمونه، 0x0003 و 0x0004 را میتوان با هم نوشت، اما 0x0001 و 0x000F پیوسته نیستند.
۴–۱) آدرس 0x0001- تنظیم فرکانس هدف
این رجیستر برای تنظیم فرکانس هدف درایو استفاده میشود؛
مقدار دریافتی در واحد 0.1 هرتز تفسیر میشود؛ برای مثال مقدار 500 معادل 50.0 هرتز است؛
مقادیر خام مجاز فقط 0 یا بازه F23×10 تا F21×10 هستند؛ برای مثال اگر F23=5.0 Hz و F21=50.0 Hz باشد، مقدار خام مجاز 0 یا 50 تا 500 است. مقادیر دیگر با Exception 0x03 رد میشوند؛ و
کنترل مستقیم یعنی فرکانس نوشتهشده در 0x0001 هدف حرکت موتور باشد. برای این کاربرد، Frq=4 انتخاب شود و PID، JOG و فرکانس چندسرعته غیرفعال باشند. تنظیم drv=3 فقط منبع فرمان حرکت و توقف را تعیین میکند و بهتنهایی مرجع فرکانس را به مدباس تغییر نمیدهد.
پذیرش مقدار یعنی درایو نوشتن فرکانس هدف را قبول کرده است؛ این پاسخ تضمین نمیکند که همان مقدار، در آن حالت کاری، مرجع خروجی باشد. برای مثال، هنگام فعالبودن PID مقدار معتبر میتواند بهعنوان فرکانس دستی نگهداری شود، اما خروجی را کنترلکننده PID تعیین میکند و هدف فرآیند آن با این نوشتن تغییر نمیکند.
در حالت قفل پارامترها و drv=3، درخواست تکرجیستری 0x06 برای 0x0001، 0x0003 و 0x0004 میتواند پاسخ عادی دریافت کند، اما مقدار تغییر نمیکند؛ نتیجه با خواندن مجدد بررسی شود.
نمونه: نوشتن 500 در 0x0001 معادل هدف 50.0 Hz است. اگر درایو متوقف باشد، موتور فقط با نوشتن این مقدار راه نمیافتد. پس از فرمان حرکت نیز فرکانس خروجی طبق زمان شتاب افزایش مییابد؛ برای بررسی هدف ثبتشده، 0x0001 و برای فرکانس گزارششده موتور، 0x0006 خوانده شود.
توجه: برای کنترل مستقیم فرکانس درایو از طریق ارتباط مدباس، پارامتر Frq باید روی مقدار 4 تنظیم شود. |
|
۴–۲) آدرس 0x0002- فرمان استارت، توقف و جهت حرکت
نوشتن در رجیستر 0x0002، فرمان توقف، حرکت راستگرد یا حرکت چپگرد را صادر میکند و به انتخاب drv=3 نیاز دارد. فقط مقادیر دقیق جدول ۳ معتبرند. خواندن همین رجیستر، مقدار منبع فرمان انتخابشده با پارامتر drv را برمیگرداند و نشاندهنده آخرین فرمان یا وضعیت حرکت نیست؛ وضعیت از 0x000E خوانده میشود.
جدول ۳: مقادیر فرمان رجیستر 0x0002
مقدار فرمان | عملکرد | توضیح |
|---|---|---|
0x01 | توقف | درایو را متوقف میکند. |
0x02 | حرکت راستگرد | درایو را در جهت راستگرد راهاندازی میکند. |
0x04 | حرکت چپگرد | درایو را در جهت چپگرد راهاندازی میکند. |
زمان شتاب در رجیستر 0x0003 و زمان کاهش سرعت در 0x0004، سپس فرکانس هدف در 0x0001 تنظیم میشوند. فرمان حرکت پس از این تنظیمات و در تراکنش مستقل ارسال میشود. پس از توقف، فرکانس هدف در RAM باقی میماند و خواندن 0x0001 همان مقدار ذخیرهشده را نشان میدهد؛ فرکانس گزارششده از 0x0006 خوانده میشود. نگهداری هدف پس از قطع برق به I74 وابسته است. زمانهای شتاب و کاهش سرعت فقط هنگام نیاز بازنویسی شوند؛ I74 مسئول ذخیره این دو زمان نیست.
در حالت Frq=5 و با PID غیرفعال، مقادیر 2 یا 4 درخواست اجرای PLC هستند؛ جهت و فرکانس را منطق PLC تعیین میکند. دریافت پاسخ موفق، تأیید رسیدن موتور به سرعت هدف نیست و بازخورد باید جداگانه بررسی شود.
توجه: برای اجرای فرمانهای استارت، توقف و جهت حرکت از طریق مدباس، پارامتر drv باید روی مقدار 3 تنظیم شود. |
|
۴–۳) آدرس 0x0003- تنظیم زمان شتاب
زمان شتاب موتور در واحد 0.1 ثانیه تنظیم میشود؛ برای مثال مقدار 100 معادل 10.0 ثانیه است؛
مقدار خام معتبر فقط 1 تا 60000 است که بازه 0.1 تا 6000.0 ثانیه را پوشش میدهد؛ مقدار 0 یا بیش از 60000 با Exception 0x03 رد میشود؛ و
این زمان برای محاسبه افزایش گام فرکانس در جهت افزایش سرعت استفاده میشود.
نوشتن در 0x0003 فقط مقدار جاری زمان شتاب را در RAM تغییر میدهد و پس از قطع برق حفظ نمیشود. برای ذخیره ماندگار ACC، در حالت توقف از آدرس 0x03E9 استفاده شود؛ محدوده خام این تنظیم 1 تا 9000، برابر 0.1 تا 900.0 ثانیه است.
۴–۴) آدرس 0x0004- تنظیم زمان کاهش سرعت
زمان کاهش سرعت موتور در واحد 0.1 ثانیه تنظیم میشود؛ برای مثال مقدار 100 معادل 10.0 ثانیه است؛
همانند زمان شتاب، مقدار خام معتبر فقط 1 تا 60000 است؛ مقدار 0 یا بیش از 60000 با Exception 0x03 رد میشود؛ و
این مقدار برای کنترل نمایه کاهش سرعت موتور استفاده میشود.
نوشتن در 0x0004 فقط مقدار جاری زمان کاهش سرعت را در RAM تغییر میدهد و پس از قطع برق حفظ نمیشود. برای ذخیره ماندگار dEC، در حالت توقف از آدرس 0x03EA استفاده شود؛ محدوده خام این تنظیم 1 تا 9000، برابر 0.1 تا 900.0 ثانیه است.
۴–۵) آدرس 0x000F- حافظه فرکانس هدف (پارامتر I74)
پارامتر I74 تعیین میکند فرکانس هدف مدباس فقط در حافظه موقت نگهداری شود یا علاوه بر آن در حافظه غیر فرار ذخیره گردد. مقدار پیشفرض بازنشانی کارخانه 1 است؛ مقدار واقعی دستگاه از رجیستر 0x000F خوانده شود.
مقدار 0: فرکانس هدف در RAM حفظ میشود؛ پس از توقف برای استارت بعدی در دسترس است، اما پس از قطع برق یا بازنشانی بازیابی نمیشود؛
مقدار 1: هر فرکانس هدف معتبر در RAM و EEPROM نگهداری میشود و پس از روشنشدن مجدد، برای فرمان حرکت بعدی بازیابی میگردد؛
رجیستر 0x000F بدون ضریب تبدیل است؛ مقدار آن با 0x03 خوانده و با 0x06، 0x10 یا 0x17 نوشته میشود. فرمان 0x04 برای این آدرس مجاز نیست؛
تغییر I74 از 0 به 1، ذخیره فرکانس فعلی RAM را در EEPROM درخواست میکند. تغییر از 1 به 0، پاکسازی مقدار غیر فرار را درخواست میکند، ولی مقدار RAM تا بازنشانی باقی میماند. عملیات ذخیره در پسزمینه انجام میشود؛ پاسخ موفق مدباس بهتنهایی تأیید تکمیل ذخیره غیر فرار نیست؛
در روشنشدن مجدد، مقدار بازیابیشده با حدود فعلی پارامترهای F23 و F21 تطبیق داده میشود؛
ارسال دوباره همان فرکانس، نوشتن اضافی در EEPROM ایجاد نمیکند؛ فقط تغییر واقعی مقدار ذخیره میشود.
برای مرجع فرکانسی که پیوسته تغییر میکند، حالت I74=0 مناسب است. بازیابی فرکانس ذخیرهشده بهتنهایی فرمان حرکت نیست. نوشتن زمانهای شتاب و کاهش سرعت در 0x0003 و 0x0004 فقط تنظیمات RAM را تغییر میدهد؛ ذخیره ماندگار این زمانها از آدرسهای تنظیماتی ACC و dEC انجام میشود.
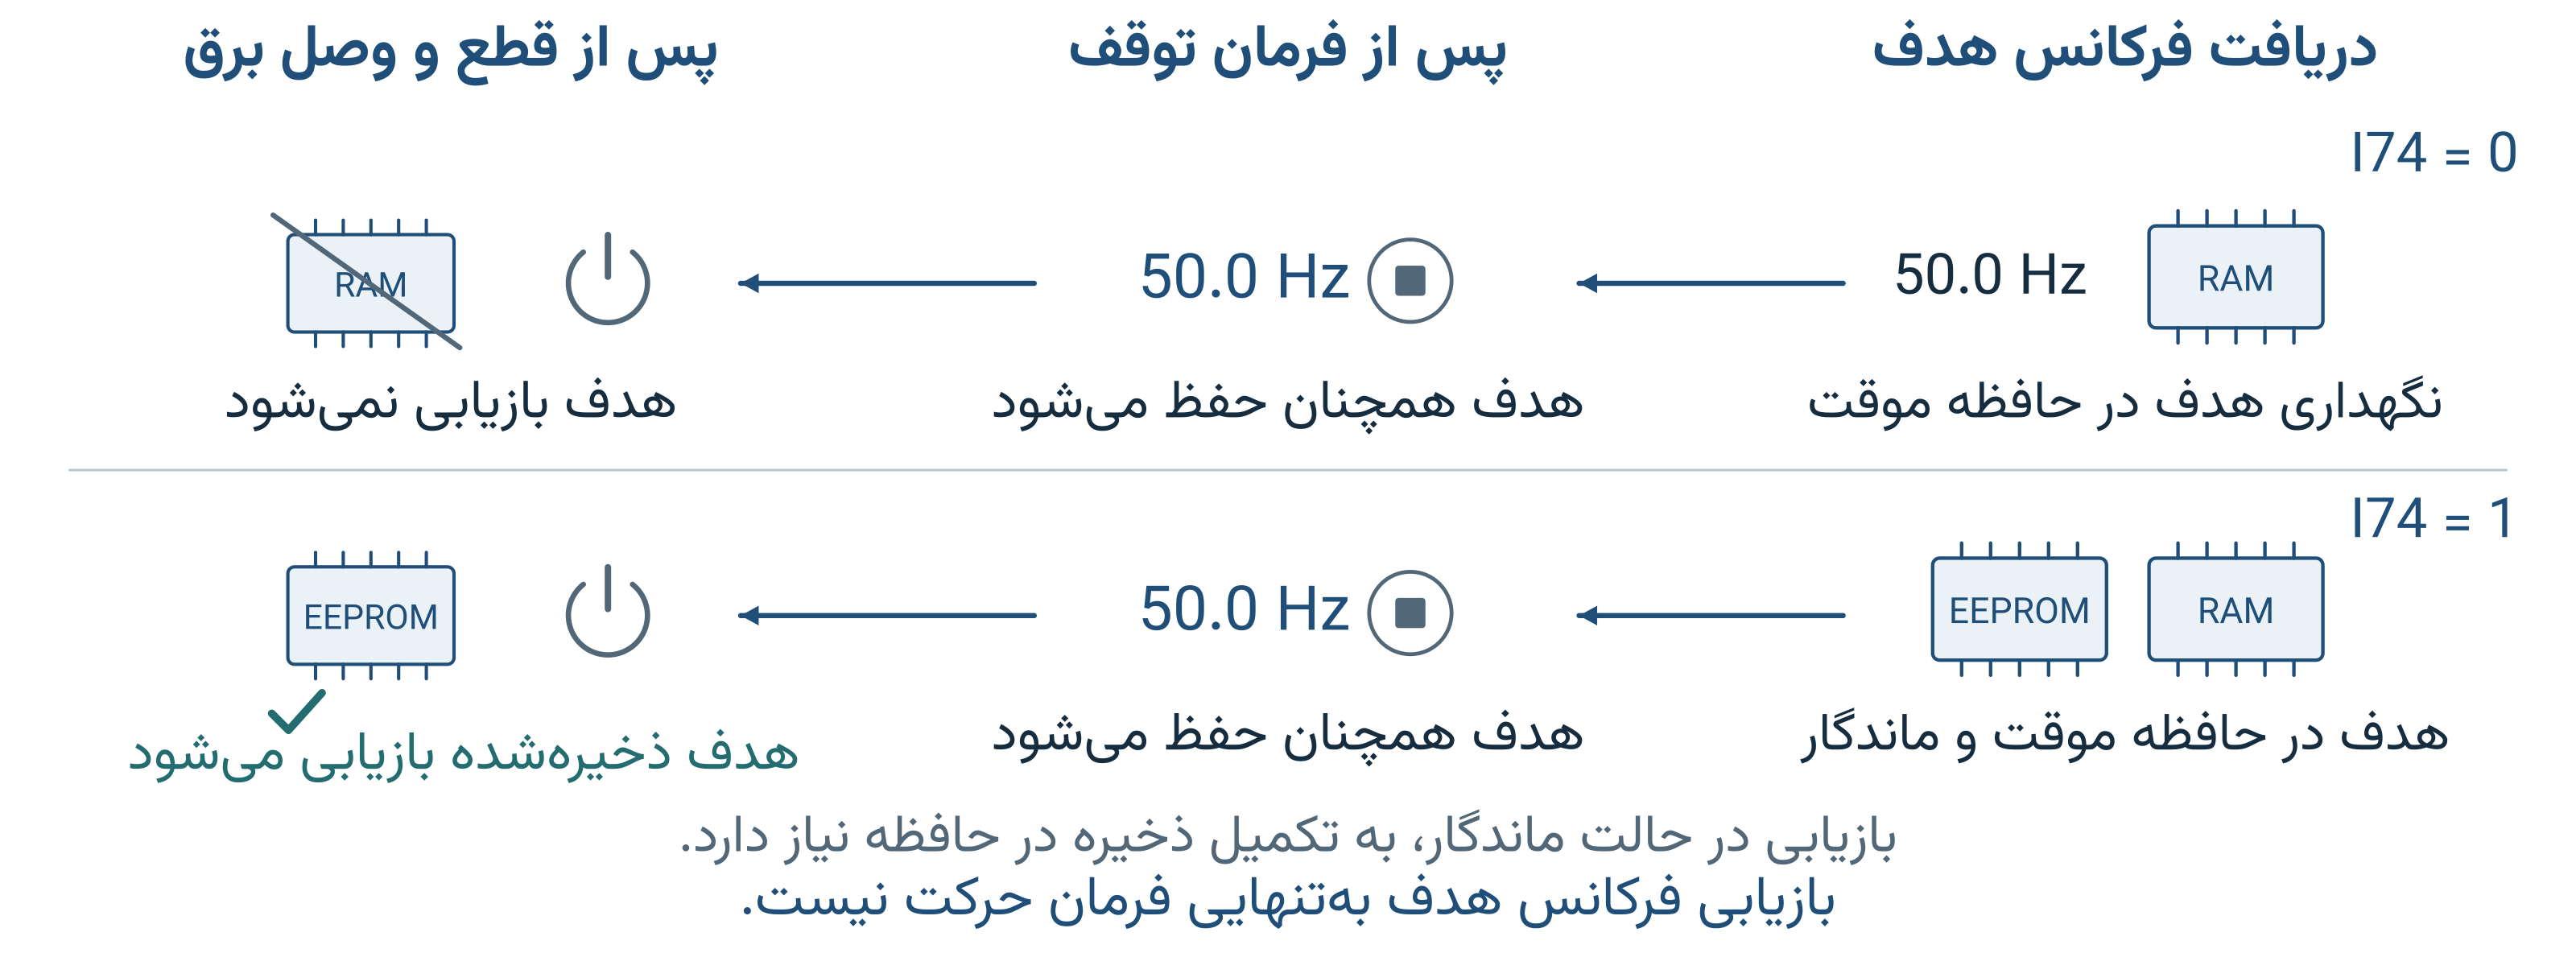
شکل ۳: مقایسه رفتار حافظه فرکانس هدف در دو حالت I74
مثال کاربردی: ابتدا 0x000F=1 و سپس 0x0001=500 ارسال شود. مقدار 500 معادل 50.0 Hz است و پس از تکمیل ذخیره و وصل مجدد برق نیز با خواندن 0x0001 بازیابی میشود. در حالت توقف ممکن است 0x0006 مقدار صفر را بهعنوان فرکانس واقعی موتور نشان دهد. |
|
۵) جدول خلاصه رجیسترهای نوشتنی
جدول ۴ پنج رجیستر کنترلی قابل نوشتن، شماره مرجع 4xxxx، مقدار خام مجاز و شرط اجرای هر کدام را نشان میدهد. نقشه کامل پارامترهای قابلدسترسی کیپد در بخش ۱۰ آمده است. مقدار خارج از محدوده مجاز با Exception 0x03 رد میشود.
جدول ۴: خلاصه رجیسترهای نوشتنی
آدرس PDU / مرجع 4xxxx | نام رجیستر | مقدار خام مجاز | شرط اجرا و توضیح |
|---|---|---|---|
0x0001 | تنظیم فرکانس هدف | 0 یا از F23×10 تا F21×10 | برای کنترل مستقیم: Frq=4. PID، JOG و چندسرعته غیرفعال باشند. توضیح پذیرش و اجرا در بخش ۴–۱. |
0x0002 | فرمان استارت، توقف و جهت | 0x01، 0x02 یا 0x04 | شرط drv=3؛ در کنترل مستقیم: 1 توقف، 2 راستگرد و 4 چپگرد. در حالت PLC، جهت و فرکانس تابع برنامه PLC است. |
0x0003 | تنظیم زمان شتاب | از 1 تا 60000 | واحد خام 0.1 ثانیه است؛ مقدار 0 یا بیش از 60000 مجاز نیست. |
0x0004 | تنظیم زمان کاهش سرعت | از 1 تا 60000 | واحد خام 0.1 ثانیه است؛ مقدار 0 یا بیش از 60000 مجاز نیست. |
0x000F | حافظه فرکانس هدف مدباس (I74) | 0 یا 1 | بدون ضریب تبدیل؛ 0 فقط RAM و 1 حافظه RAM+EEPROM را فعال میکند. |
۶) جدول کدهای وضعیت و خطا
رجیستر 0x000E وضعیت یا شناسه خطا را برمیگرداند. 0xA000 یعنی حرکت و 0xA001 یعنی توقف؛ این دو کد خطا نیستند. جدول ۵ برای تبدیل کد دریافتی در برنامه مستر است.
جدول ۵: نگاشت کد وضعیت و خطا در رجیستر 0x000E
کد | شناسه | کد | شناسه | کد | شناسه | کد | شناسه |
|---|---|---|---|---|---|---|---|
0xA000 | START | 0xA005 | OHt | 0xA00A | OC2 | 0xA00F | PVt |
0xA001 | STOP | 0xA006 | HWE | 0xA00B | IOL | 0xA010 | OAs |
0xA002 | OCt | 0xA007 | OVt | 0xA00C | ntC | 0xA011 | CAs |
0xA003 | OLt | 0xA008 | POF | 0xA00D | CSE | 0xA012 | AtE |
0xA004 | LVt | 0xA009 | EST | 0xA00E | EEP | 0xA013 | StL |
شرح خطاها، علت وقوع و روش رفع آنها در «دفترچه جامع راهنمای درایوهای القایی» در سایت hipowervses.ir آمده است. تعریف Exception مدباس و تفاوت آن با خطای حفاظتی در بخش ۹ توضیح داده میشود.
۷) کدهای تابع پشتیبانیشده

راهنمای تصویری انتخاب کد تابع؛ جزئیات قالب پیامها در ادامه آمده است.
جدول ۶ هفت تابع عمومی قابل استفاده در برنامه مستر را خلاصه میکند. اعداد دارای پیشوند 0x در مبنای شانزده هستند؛ برای مثال 0x10 همان کد دهدهی 16 است. در فیلدهای 16 بیتی آدرس، تعداد و داده، بایت پرارزش ابتدا ارسال میشود؛ در CRC ترتیب برعکس است. CRC برای تشخیص خرابی پیام در مسیر ارتباط به کار میرود.
جدول ۶: کدهای تابع پشتیبانیشده
کد تابع | نام استاندارد | کاربرد و محدودیت |
|---|---|---|
0x03 | Read Holding Registers | خواندن رجیسترهای کنترل، پایش و پارامترهای کیپد؛ 1 تا 125 رجیستر پیوسته معتبر؛ Broadcast مجاز نیست. |
0x04 | Read Input Registers | خواندن بازههای 0x0005 تا 0x000E، 0x0064 تا 0x006B، 0x0010 تا 0x0016 و 0x0FD4 تا 0x0FD8؛ Broadcast مجاز نیست. |
0x06 | Write Single Register | نوشتن یک رجیستر قابلنوشتن؛ پاسخ عادی تکرار درخواست است. Broadcast فقط برای کنترل، I74، Traverse و خروجی رله/MO مجاز است. |
0x08 | Diagnostics | آزمون ارتباط، خواندن رجیستر تشخیصی و شمارندهها و پاککردن آنها؛ Broadcast مجاز نیست. |
0x10 | Write Multiple Registers | نوشتن گروهی در یک بازه پیوسته کنترل، Traverse یا خروجی رله/MO؛ برای سایر پارامترها تعداد نوشتن 1 است. محدودیت Broadcast همان 0x06 است. |
0x17 | Read/Write Multiple Registers | نوشتن و سپس خواندن در یک تراکنش؛ محدودیت بخش نوشتن همان 0x10 و خواندن از نقشه معتبر است؛ Broadcast مجاز نیست. |
0x2B/0x0E | Read Device Identification | خواندن شناسه سازنده، کد محصول و نسخه نرمافزار؛ Broadcast مجاز نیست. |
انتخاب سریع تابع: برای خواندن مقادیر تنظیمی از 0x03، برای مقادیر لحظهای جدول ۲ از 0x04، برای تغییر یک پارامتر از 0x06، برای نوشتن گروهی مجاز از 0x10 و برای نوشتن و خواندن در یک تراکنش از 0x17 استفاده شود. 0x08 برای عیبیابی و 0x2B/0x0E برای شناسایی دستگاه است. حدود نوشتن گروهی و ارسال همگانی به نوع رجیستر بستگی دارند. |
|
۷–۱) خواندن رجیسترها (0x03/0x04)
«خواندن» یعنی دریافت مقدار موجود در درایو، بدون تغییر آن. در قالب زیر، Start Address آدرس نخستین رجیستر، Quantity تعداد رجیسترهای پشتسرهم و Byte Count تعداد بایت داده در پاسخ است. داده هر رجیستر دو بایت دارد؛ بنابراین پاسخ خواندن سه رجیستر، شش بایت داده خواهد داشت.
ساختار درخواست:
Slave Address | Function Code | Start Address | Quantity | CRC
ساختار پاسخ:
Slave Address | Function Code | Byte Count | Register Data | CRC
تعداد رجیستر در هر درخواست باید از 1 تا 125 باشد. تمام آدرسهای بازه درخواستی پیش از پاسخ بررسی میشوند و غیرمجاز بودن حتی یک آدرس، پاسخ Exception 0x02 ایجاد میکند؛
در فرمان 0x04، فقط بازههای 0x0005 تا 0x000E، 0x0064 تا 0x006B، 0x0010 تا 0x0016 و 0x0FD4 تا 0x0FD8 مجاز هستند. رجیسترهای کنترلی و پارامترهای کیپد با 0x03 خوانده میشوند. درخواست 0x04 برای 0x000F یا سایر پارامترهای تنظیماتی، با Exception 0x02 پاسخ داده میشود.
۷–۲) نوشتن رجیسترها (0x06/0x10)
برای تغییر فقط یک مقدار، مانند I74 یا St1، تابع 0x06 کافی است. نوشتن گروهی 0x10 برای رجیسترهای کنترلی، Traverse و خروجی رله/MO قابل استفاده است؛ سایر پارامترهای کیپد جداگانه نوشته شوند. مثال مناسب، تنظیم زمان شتاب در 0x0003 و زمان کاهش سرعت در 0x0004 با یک درخواست است؛ راهنمای انتخاب در جدول ۸ آمده است.
فرمان 0x06 یک آدرس و یک مقدار 16 بیتی را مینویسد و در پاسخ عادی، آدرس و مقدار درخواست را تکرار میکند؛
فرمان 0x10 شامل آدرس شروع، تعداد رجیستر، تعداد بایت و دادههای نوشتنی است. حد پروتکلی تعداد رجیستر 1 تا 123 است. نوشتن گروهی برای بازه 0x0001 تا 0x0004، گروه Traverse در 0x0010 تا 0x0016 و گروه خروجی رله/MO در 0x0FD4 تا 0x0FD8 مجاز است؛ هر گروه باید مستقل نوشته شود. برای I74 و سایر پارامترهای کیپد، تعداد رجیستر نوشتنی 1 انتخاب شود؛
در 0x10 همه آدرسها، مقادیر و شرایط کاری پیش از نخستین تغییر بررسی میشوند. اگر درخواست در این مرحله رد شود، دادهای از آن نوشته نمیشود. پس از تأیید، نوشتنها بهترتیب انجام میشوند؛ چندرجیستری بودن پیام به معنی تغییر دقیقاً همزمان همه مقادیر نیست.
مقدار خام هر رجیستر باید مطابق جدول مربوط به آن باشد. مقدار خارج از محدوده یا ناسازگار با تنظیمات وابسته، Exception 0x03 و برقرارنبودن شرایط اجرای درخواست، Exception 0x06 ایجاد میکند.
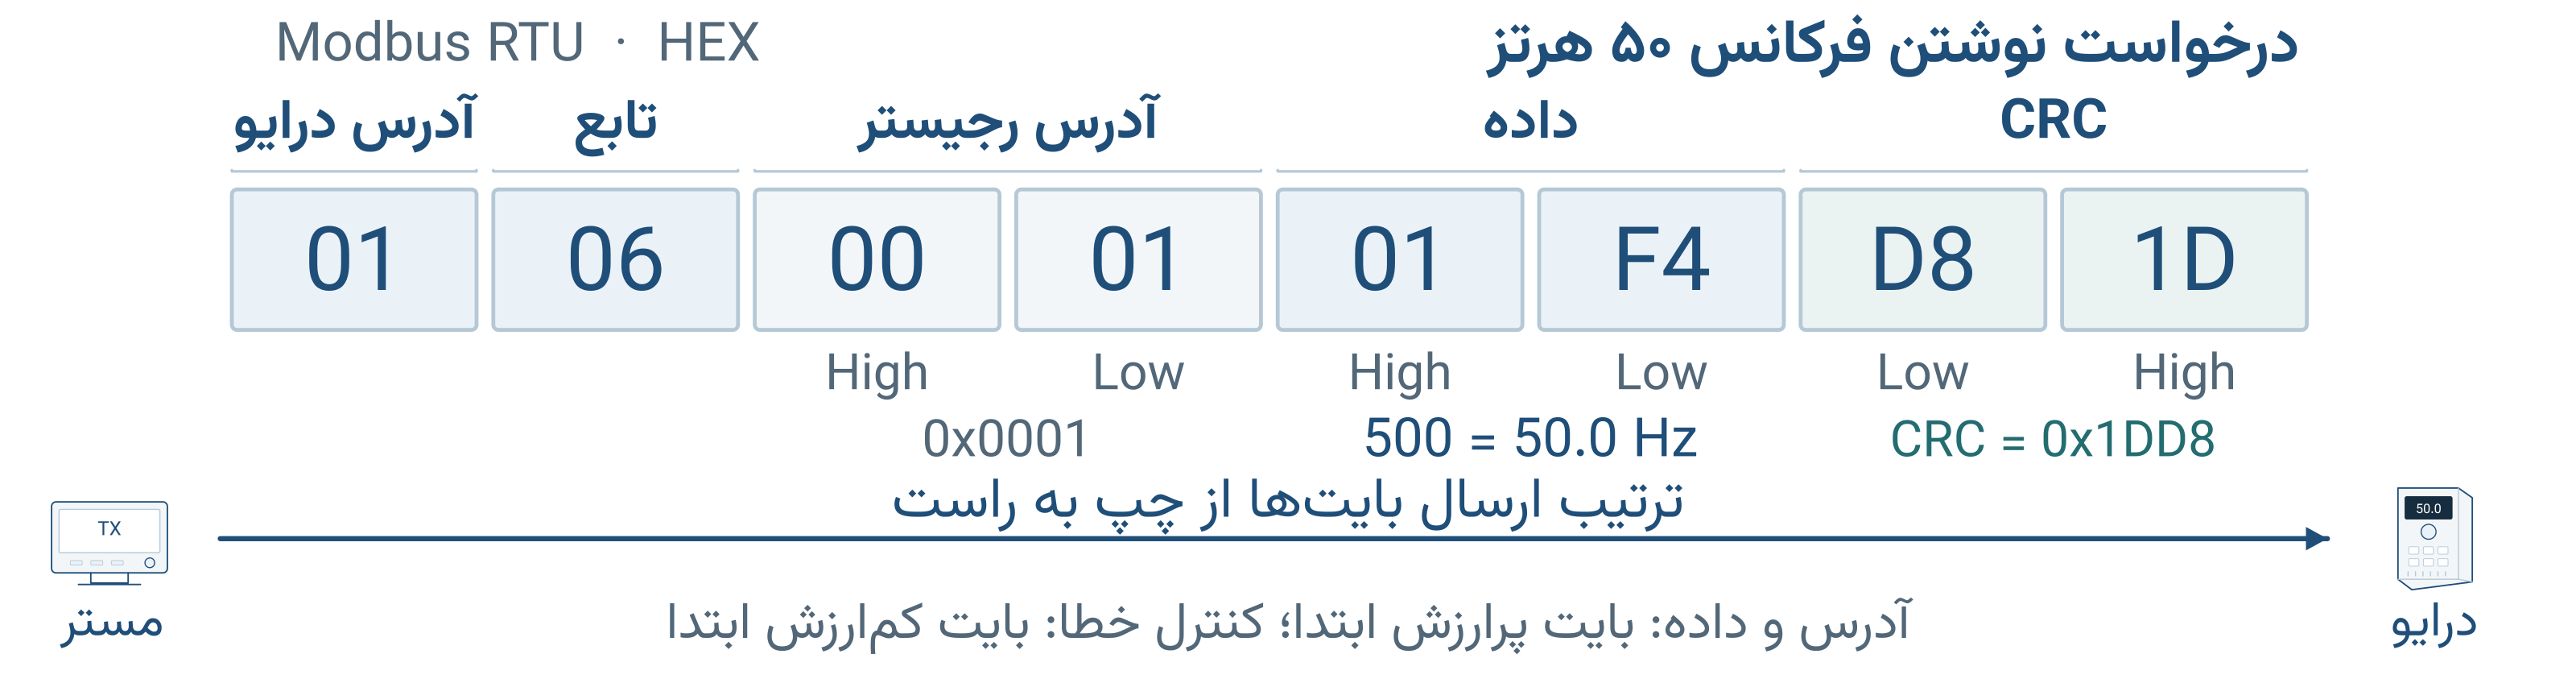
شکل ۴: اجزای فریم نوشتن فرکانس 50 هرتز با تابع 0x06
در مثال شکل ۴، نشانی درایو 01، نشانی رجیستر 0001 و مقدار 01F4 معادل 500 است. دو بایت پایانی D8 و 1D، CRC فریم را تشکیل میدهند. پاسخ موفق تابع 0x06 همین آدرس و مقدار را تکرار میکند.
۷–۳) عیبیابی و شمارندهها (Diagnostics 0x08)
تابع Diagnostics برای بررسی کیفیت ارتباط است؛ مثلاً مستر دادهای آزمایشی میفرستد و همان داده را پس میگیرد، یا تعداد پیامها و خطاهای ارتباطی را میخواند. این تابع با حفاظتهای موتور تفاوت دارد؛ پاککردن شمارنده ارتباط، خطای حفاظتی درایو را ریست نمیکند.
در فرمان Diagnostics، زیرتابع در دو بایت پس از Function Code قرار میگیرد. بهجز زیرتابع 0x0000، فیلد Data درخواست باید 0x0000 باشد. برای زیرتابع 0x0000، داده آزمون حداقل دو بایت و دارای طول زوج است و همان داده بازگردانده میشود. سایر زیرتابعهای پشتیبانیشده در جدول ۷ آمدهاند.
جدول ۷: زیرتابعهای پشتیبانیشده Diagnostics
زیرتابع | عنوان | عملکرد و مقدار بازگشتی |
|---|---|---|
0x0000 | Return Query Data | تمام دادههای درخواست را با طول زوج، بدون تغییر بازمیگرداند و برای آزمون مسیر ارتباط مناسب است. |
0x0002 | Return Diagnostic Register | رجیستر تشخیصی را برمیگرداند؛ بیت 0 خطای ارتباط و بیت 1 سرریز دریافت کاراکتر را نشان میدهد. |
0x000A | Clear Counters and Diagnostic Register | رجیستر تشخیصی و همه شمارندههای مدباس را صفر میکند. |
0x000B | Bus Message Count | تعداد فریمهای دریافتشده با CRC صحیح را برمیگرداند. |
0x000C | Bus Communication Error Count | تعداد خطاهای ارتباطی شامل CRC نامعتبر، فریم ناقص و خطاهای دریافت را برمیگرداند. |
0x000D | Exception Error Count | تعداد پاسخها یا رخدادهای Exception را برمیگرداند. |
0x000E | Server Message Count | تعداد پیامهای معتبر دریافتشده برای آدرس درایو یا آدرس Broadcast را برمیگرداند. |
0x000F | Server No Response Count | شمارنده پیامهای بدون پاسخ؛ ارسال همگانی و برخی موارد ناموفقبودن ارسال پاسخ در آن ثبت میشوند. |
0x0010 | Server NAK Count | شمارنده NAK برای سازگاری و توسعه آینده است؛ نسخه فعلی مسیر عملیاتی تولید Exception 0x07 ندارد. |
0x0011 | Server Busy Count | شمارنده مشغولبودن سرور؛ شامل رخدادهای Exception 0x06 و مشغولبودن فرستنده هنگام ارسال پاسخ. |
0x0012 | Character Overrun Count | تعداد رخدادهای سرریز بافر یا دریافت کاراکتر را برمیگرداند. |
0x0014 | Clear Overrun Counter and Flag | فقط شمارنده سرریز، بیت سرریز رجیستر تشخیصی و پرچم داخلی مرتبط را پاک میکند. |
توجه: شمارندهها در 0xFFFF اشباع میشوند و با بازنشانی دستگاه یا زیرتابع 0x000A صفر میشوند. زیرتابعهای Restart Communications Option و Force Listen Only Mode در این نسخه فعال نیستند و Exception 0x03 ایجاد میکنند. |
|
۷–۴) نوشتن و سپس خواندن در یک درخواست 0x17
این تابع زمانی مفید است که مستر بخواهد یک یا چند مقدار را تنظیم کند و بلافاصله اطلاعاتی از همان درایو بخواند. بهجای دو درخواست جدا، یک درخواست فرستاده میشود؛ درایو ابتدا نوشتن را انجام میدهد و سپس مقادیر بخش خواندن را در پاسخ برمیگرداند.
درایو پیش از نوشتن، آدرسها، مقادیر و شرایط درخواست را بررسی میکند و نوشتن را پیش از خواندن انجام میدهد. تابع 0x17 به معنی تغییر دقیقاً همزمان تمام رجیسترها نیست؛ محدودیت نوشتن گروهی و شرایط هر پارامتر همچنان برقرار است.
ساختار درخواست:
Slave | 0x17 | Read Start | Read Quantity | Write Start | Write Quantity | Write Byte Count | Write Data | CRC
تعداد رجیستر خواندنی باید از 1 تا 125 و تعداد رجیستر نوشتنی از 1 تا 121 باشد. بخش خواندن آدرسهای معتبر نقشه رجیسترها را میپذیرد. بخش نوشتن برای رجیسترهای کنترلی 0x0001 تا 0x0004، گروه Traverse و گروه خروجی رله/MO، بازه پیوسته همان گروه را میپذیرد؛ برای I74 و سایر پارامترهای کیپد، تعداد نوشتن باید 1 باشد؛
بازه خواندن و نوشتن مستقل است؛ مثلاً میتوان 0x0001=500 را نوشت و 0x0006 را خواند. خروجی به علت زمان شتاب الزاماً 50.0 Hz نیست. برای بازخوانی هدف، 0x0001 خوانده شود.
تابع بر اساس تعداد آدرسهای پیوسته و نیاز به بازخوانی انتخاب شود. در پاسخ خطا، موفقیت عملیات فرض نشود و نتیجه با خواندن مجدد بررسی گردد. 0x17 با آدرس Broadcast مجاز نیست.
جدول ۸: انتخاب کاربردی نوشتن گروهی و بازخوانی
نیاز مستر | تابع مناسب | بازه و مثال |
|---|---|---|
زمان شتاب و کاهش سرعت | 0x10 | شروع 0x0003؛ تعداد 2؛ نمونه: 100 = 10.0 s و 150 = 15.0 s. |
همان تنظیم همراه با بازخوانی | 0x17 | نوشتن از 0x0003 به تعداد 2؛ خواندن همان بازه، به تعداد 2. |
هدف جدید همراه با پایش | 0x17 | نوشتن یک مقدار در 0x0001؛ خواندن یک مقدار از 0x0006. |
فقط حالت حافظه I74 | 0x06 | نوشتن 0 یا 1 در 0x000F؛ برای یک مقدار، نوشتن گروهی ضروری نیست. |
0x0001 و 0x000F را نمیتوان در یک بلوک نوشتن جمع کرد؛ بین آنها آدرسهای غیرقابلنوشتن وجود دارد. در 0x10 و 0x17 فقط یک بازه پیوسته برای نوشتن تعریف میشود؛ این دو تنظیم جداگانه ارسال شوند. گروه Traverse و گروه خروجی رله/MO نیز نباید با رجیسترهای کنترلی یا دیگر گروهها در یک بلوک نوشتن ترکیب شوند.
برای راهاندازی، ابتدا زمانهای شتاب و کاهش سرعت، سپس فرکانس هدف و در پایان فرمان حرکت ارسال شود. از قرار دادن فرمان RUN همراه با تنظیمات جدید در بلوک 0x0001 تا 0x0004 استفاده نشود؛ در این ترتیب، فرمان 0x0002 پیش از اعمال زمانهای جدید در 0x0003 و 0x0004 اجرا میشود.
۷–۵) خواندن شناسه دستگاه (0x2B/0x0E)
این تابع برای شناسایی خودکار دستگاه متصل است؛ نرمافزار مستر میتواند نام سازنده، مدل و نسخه نرمافزار را دریافت کند. 0x2B کد تابع و 0x0E نوع زیرخدمت MEI است؛ این دو، دو فرمان مستقل نیستند.
ساختار درخواست:
Slave | 0x2B | MEI=0x0E | Read Device ID Code | Object ID | CRC
کدهای Read Device ID از 0x01 تا 0x04 پشتیبانی میشوند؛ 0x04 فقط شیء درخواستی را برمیگرداند. ProductCode به نوع ورودی و توان مدل بستگی دارد.
جدول ۹: اشیای شناسایی دستگاه
شناسه شیء | نام شیء | مقدار فعلی پاسخ |
|---|---|---|
0x00 | VendorName | HiPowerVSES |
0x01 | ProductCode | وابسته به مدل؛ برای مثال K100-S1R5G |
0x02 | MajorMinorRevision | V2.0 |
توجه: مقدار Conformity Level برابر 0x81 است. این فرمان با آدرس Broadcast مجاز نیست. |
|
۸) ارسال همگانی با آدرس صفر Broadcast
در ارتباط معمول، مستر پیام را به آدرس اختصاصی یک درایو میفرستد و همان درایو پاسخ میدهد. Broadcast یا «ارسال همگانی» یعنی فرستادن یک فرمان مشترک به همه درایوهای متصل به همان خط ارتباط. مستر برای این کار آدرس مقصد پیام را 0 قرار میدهد؛ آدرس اختصاصی درایوها در I60 تغییر نمیکند.
در این محصول، ارسال همگانی با توابع نوشتن 0x06 و 0x10 فقط برای رجیسترهای کنترلی 0x0001 تا 0x0004، I74 در 0x000F، گروه Traverse در 0x0010 تا 0x0016 و گروه خروجی رله/MO در 0x0FD4 تا 0x0FD8 قابل استفاده است. تغییر سایر پارامترهای کیپد باید با آدرس اختصاصی درایو انجام شود. فرمانهای خواندن، 0x08، 0x17 و شناسایی دستگاه برای ارسال همگانی پشتیبانی نمیشوند.
مثال: سه درایو با آدرسهای 1، 2 و 3 به یک خط متصلاند و شرایط کنترل مستقیم مدباس را دارند. برای ثبت هدف 50.0 Hz در هر سه، مستر یک درخواست 0x06 با آدرس مقصد 0، آدرس رجیستر 0x0001 و مقدار 500 میفرستد. این پیام فقط هدف فرکانس را مینویسد و بهتنهایی فرمان حرکت نیست.
هیچ درایوی به پیام همگانی پاسخ نمیدهد تا پاسخ چند دستگاه روی خط با هم تداخل نکند. برنامه مستر نباید منتظر پاسخ این درخواست بماند؛ پس از فرصت لازم برای پردازش، میتواند تراکنش بعدی را آغاز کند. سکوت در این حالت، رفتار عادی پروتکل است و تأیید موفقیت عملیات محسوب نمیشود.
برای تأیید مثال بالا، مستر بعداً 0x0001 را با تابع 0x03 از آدرسهای 1، 2 و 3 جداگانه میخواند. شرایط پذیرش نوشتن برای هر درایو مستقل بررسی میشود؛ ممکن است یکی مقدار را بپذیرد و دیگری به دلیل حالت کاری خود نپذیرد. ارسال مشترک نیز تضمین شروع دقیقاً همزمان موتورهای مختلف نیست.
در حالت I74=1، هدف معتبرِ دریافتشده از ارسال همگانی نیز برای ذخیره در EEPROM ثبت میشود. پیام همگانیِ نامعتبر هیچ پاسخ Exception روی خط ایجاد نمیکند؛ با این حال، رخداد آن ممکن است در شمارندههای تشخیصی درایو ثبت شود.
۹) پاسخ رد درخواست Exception
Exception یا «پاسخ استثنا» روشی است که درایو با آن اعلام میکند درخواست دریافت شده، اما اجرای آن به علت مشخصی پذیرفته نشده است. برای نمونه، آدرس رجیستر وجود ندارد، مقدار خارج از محدوده است یا شرایط اجرای فرمان برقرار نیست. هدف این پاسخ آن است که برنامه مستر علت رد درخواست را تشخیص دهد و اقدام مناسب انجام دهد.
این پاسخ با خطای حفاظتی درایو تفاوت دارد. IOL و دیگر خطاهای حفاظتی از رجیستر 0x000E خوانده میشوند و در دفترچه جامع شرح داده شدهاند. همچنین «هیچ پاسخی نرسید» با «پاسخ Exception رسید» متفاوت است: حالت اول برای یک درخواست عادی، پایان مهلت انتظار Timeout است و میتواند به ارتباط، آدرس یا خرابی پیام مربوط باشد.
مثال: مقدار صفر برای زمان شتاب مجاز نیست. اگر مستر با تابع 0x06 مقدار 0 را در 0x0003 بنویسد، درایو در شرایط دریافت صحیح پیام، پاسخ با کد تابع 0x86 و کد استثنای 0x03 میدهد. مستر باید مقدار را اصلاح کند؛ تکرار همان درخواست نامعتبر، مشکل را حل نمیکند.
در پاسخ استثنا، 0x80 به کد تابع درخواست اضافه میشود؛ بنابراین 0x86 در مثال بالا یعنی پاسخ خطای تابع 0x06. بایت بعدی، علت رد را مشخص میکند. کد استثنای 0x03 در این جایگاه به معنی «مقدار نامعتبر» است و نباید با تابع خواندن 0x03 اشتباه گرفته شود.
جدول ۱۰: کدهای Exception مدباس و اقدام مستر
کد | عنوان استاندارد | معنی و اقدام پیشنهادی |
|---|---|---|
0x01 | Illegal Function | تابع یا زیرخدمت پشتیبانی نمیشود؛ کد تابع و MEI درخواست بررسی شوند. |
0x02 | Illegal Data Address | آدرس یا بخشی از بازه مجاز نیست، رجیستر فقط خواندنی است یا نوشتن گروهی برای آن مجاز نیست؛ آدرس، تعداد و تفاوت PDU با مرجع 4xxxx بررسی شوند. |
0x03 | Illegal Data Value | مقدار، تعداد، طول داده یا زیرتابع معتبر نیست، یا مقدار با پارامترهای وابسته سازگار نیست؛ محدوده و ترتیب تنظیم اصلاح شوند. |
0x04 | Server Device Failure | عملیات داخلی حین اجرا ناموفق بوده است؛ وضعیت و نتیجه با خواندن مجدد بررسی شود. انجامنشدن همه تغییرات تضمین نمیشود. |
0x06 | Server Device Busy | شرایط اجرای درخواست برقرار نیست؛ توقف، قفل پارامترها، صفحه اصلی کیپد و پایان اتوتیونینگ یا بازنشانی تنظیمات بررسی شوند. پس از رفع علت، درخواست دوباره ارسال شود. |
ساختار پاسخ: Slave Address | (Function Code + 0x80) | Exception Code | CRC Low | CRC High برای فریم با CRC نامعتبر، فریم ناقص، آدرس متعلق به دستگاه دیگر یا هر پیام Broadcast، پاسخی ارسال نمیشود. |
|
در برنامه مستر، پاسخ عادی، پاسخ Exception و پایان مهلت انتظارِ درخواست عادی، جداگانه مدیریت شوند.
۱۰) تنظیم پارامترهای کیپد از مدباس
پارامترهای این بخش، تنظیمات و نمایشگرهای قابلدسترسی کیپد هستند. نام، آدرس PDU، محدوده خام، ضریب تبدیل و نوع دسترسی در جدولهای ۱۴ تا ۱۷ آمدهاند. برای خواندن از 0x03 و برای تغییر یک پارامتر از 0x06 استفاده شود. فقط آدرسهای درجشده در جدول معتبرند؛ فاصله میان شمارهها، رجیستر قابل استفاده محسوب نمیشود.
۱۰–۱) شرایط تغییر و نگهداری تنظیمات
برای تنظیم پارامترها از طریق مدباس، کاربر باید از تمام منوها خارج شده باشد و سونسگمنت درایو فرکانس را نمایش دهد.
تغییر پارامترهای تنظیماتی عمومی زمانی پذیرفته میشود که درایو متوقف و آماده تنظیم باشد، خطای حفاظتی فعال نباشد، قفل پارامترها غیرفعال باشد و اتوتیونینگ یا بازنشانی تنظیمات در حال اجرا نباشد. برای تغییر این پارامترها، آدرس اختصاصی درایو استفاده شود؛ Broadcast مجاز نیست.
پاسخ موفق تنظیمات عمومی پس از ثبت مقدار در حافظه غیر فرار ارسال میشود و مقدار پس از قطع و وصل برق حفظ میگردد. برای جلوگیری از نوشتن غیرضروری، تنظیمات پایدار فقط هنگام تغییر مقدار نوشته شوند. پس از نوشتن، مقدار با 0x03 بازخوانی شود. رفتار حافظه I74، Traverse و خروجی رله/MO در جدول ۱۱ جدا مشخص شده است.
جدول ۱۱: شرایط اختصاصی دسترسی پارامترها
گروه رجیستر | شرایط تنظیم و ذخیره | نوشتن گروهی / Broadcast |
|---|---|---|
تنظیمات عمومی | توقف، قفل غیرفعال، کیپد در صفحه اصلی، بدون خطا و عملیات تنظیم خودکار؛ ذخیره ماندگار | 0x10 و 0x17 فقط یک رجیستر نوشتنی؛ بدون Broadcast |
Traverse | توقف و لغو فرمان حرکت در انتظار اجرا؛ بدون اتوتیونینگ، بازنشانی یا قفل؛ ذخیره ماندگار | گروه پیوسته تا 7 رجیستر؛ Broadcast با 0x06 و 0x10 مجاز |
خروجی رله/MO | قفل پارامترها غیرفعال؛ تغییر هنگام حرکت نیز مجاز است؛ ذخیره ماندگار | گروه پیوسته تا 5 رجیستر؛ Broadcast با 0x06 و 0x10 مجاز |
حافظه هدف مدباس | شرط توقف عمومی ندارد؛ ذخیره غیر فرار با تأخیر انجام میشود؛ طبق بخش ۴–۵ | یک رجیستر؛ Broadcast با 0x06 و 0x10 مجاز |
برای هر گروه پیوسته، فقط زیرمجموعه همان گروه در یک درخواست نوشته شود. وجود آدرسهای متوالی بهتنهایی مجوز نوشتن گروهی نیست. در 0x17، بخش خواندن مستقل است و میتواند از بازه معتبر دیگری انتخاب شود.
۱۰–۲) آدرسدهی، مقدار خام و ضریب تبدیل
آدرس PDU با مبنای صفر است و در جدولهای پارامترها به هر دو صورت دهدهی و هگز درج شده است. همه آدرسهای PDU این راهنما در محدوده دهدهی 0 تا 9999 هستند. اگر درایور HMI/PLC شماره مرجع 4xxxx میخواهد، ابتدا آدرس هگز به دهدهی تبدیل و سپس قرارداد آدرسدهی همان درایور بررسی شود. در قرارداد 40001، شماره مرجع برابر 40001 بهعلاوه آدرس دهدهی PDU است. در فریم خام همیشه آدرس PDU فرستاده میشود؛ شماره مرجع جایگزین آن نمیشود.
چینش آدرسهای دهدهی: پارامترهای منوی اصلی در بانک 1000، گروه F در بانک 2000، گروه H در بانک 3000 و گروه I در بانک 4000 قرار دارند. برای گروههای F، H و I، آدرس معمول برابر شماره بانک بهعلاوه شماره پارامتر است؛ برای نمونه F21 در 2021 یا 0x07E5 است. استثناها: F120 تا F126 در آدرسهای 16 تا 22 یا 0x0010 تا 0x0016 و I74 در آدرس 15 یا 0x000F قرار دارند. آدرس دقیق منوی اصلی از جدول ۱۴ انتخاب شود. همه آدرسهای رجیسترهای عملیاتی و پایش بخشهای ۳ تا ۵ طبق جدولهای همان بخشاند.
ضریب x10 یعنی مقدار خام برابر مقدار مهندسی ضربدر 10 است؛ x100، x1000 و x10000 نیز به همین ترتیباند. مثال: 50.0 Hz با ضریب x10 برابر خام 500، و 1.25 با ضریب x100 برابر خام 125 است. برای گزینهها، کدها و مقادیر بدون ضریب، عدد خام عیناً ارسال شود. در H51 و H37، ضریب مربوط به کمیت مهندسی است؛ یادداشتهای این دو پارامتر در جدول ۱۸ آمدهاند.
همه حدود جدول بر حسب مقدار خام هستند. وقتی حد با نام یک پارامتر مانند F21 یا F23 مشخص شده، مقدار خام جاری همان پارامتر منظور است؛ دوباره در ضریب ضرب نشود. برای نمونه، اگر خواندن F21 مقدار 500 را برگرداند، حد خام St1 برابر 500 است.
۱۰–۳) تفاوت رجیستر تنظیم و فرمان عملیاتی
جدول ۱۲: انتخاب آدرس متناسب با کاربرد
تنظیم کیپد | رجیستر عملیاتی یا پایش | تفاوت کاربرد |
|---|---|---|
Hz | 0x0001 | Hz مرجع کیپد را تنظیم میکند؛ 0x0001 مرجع مستقل فرکانس مدباس است. واحد Hz در PID و کنترل گشتاور تابع حالت کنترل است. |
drv | 0x0002 | drv منبع فرمان را انتخاب میکند؛ نوشتن 0x0002 فرمان توقف، راستگرد یا چپگرد است. خواندن 0x0002 منبع انتخابشده را نشان میدهد. |
ACC | 0x0003 | یک زمان جاری با دو روش نوشتن: 0x0003 تغییر موقت RAM؛ 0x03E9 ذخیره ماندگار در توقف. محدوده خام بهترتیب 1 تا 60000 و 1 تا 9000 است. |
dEC | 0x0004 | یک زمان جاری با دو روش نوشتن: 0x0004 تغییر موقت RAM؛ 0x03EA ذخیره ماندگار در توقف. محدوده خام بهترتیب 1 تا 60000 و 1 تا 9000 است. |
I66 تا I73 | 0x0064 تا 0x006B | I66 تا I73 نوع مقدار نمایشدادهشده را انتخاب میکنند؛ 0x0064 تا 0x006B نتیجه پایش انتخابشده را میخوانند. |
خواندن آدرس عملیاتی و تنظیماتی ACC یا dEC، همان مقدار جاری زمان را نشان میدهد؛ این آدرسها دو مقدار مستقل نیستند. برای مرجع فرکانسی متغیر حین کار، از 0x0001 و حالت حافظه مناسب I74 استفاده شود. تغییر نقطه تنظیم کیپد، جایگزین فرمان حرکت یا توقف نیست.
۱۰–۴) نمونه تنظیم St1 و بازخوانی
برای تنظیم St1 روی 50.0 Hz، درایو متوقف و شرایط بخش ۱۰–۱ برقرار باشد. F21 باید حداقل 50.0 Hz باشد. آدرس St1 برابر 0x03ED، دهدهی PDU برابر 1005 و مقدار خام برابر 500 یا 0x01F4 است. در قرارداد 40001، شماره مرجع آن 41006 است؛ این شماره فقط برای درایورهایی استفاده شود که همان قرارداد را میپذیرند.
جدول ۱۳: نمونه فریم RTU برای آدرس درایو 1
عملیات | فریم کامل با CRC | نتیجه مورد انتظار |
|---|---|---|
نوشتن 0x06 | 01 06 03 ED 01 F4 19 AC | پاسخ عادی، همان آدرس و مقدار درخواست را تکرار میکند. |
خواندن 0x03 | 01 03 03 ED 00 01 14 7B | پاسخ، مقدار خام 500 را برمیگرداند. |
در HMI معمولاً CRC را خود درایور ارتباطی محاسبه میکند. اگر از 0x10 یا 0x17 برای St1 استفاده شود، تعداد نوشتن باید 1 باشد. حتی برای St1، St2 و St3 که آدرسهای پیوسته دارند، درخواستهای نوشتن جداگانه ارسال شوند.
۱۰–۵) حدود وابسته و ترتیب تنظیم
هر مقدار علاوه بر محدوده جدول، باید با پارامترهای وابسته سازگار باشد. پیش از کاهش F21، فرکانسهای وابسته از جمله St1 تا St3 و فرکانسهای چندسرعته تا حد جدید کاهش داده شوند. مقادیر وابسته در این روش خودکار تغییر نمیکنند. تنظیمات چندمرحلهای جداگانه نوشته و پس از هر مرحله بازخوانی شوند.
ترتیب نقاط منحنی V/F باید F31 ≤ F33 ≤ F35 ≤ F37 ≤ F21 باقی بماند. F22 بین F23 و F21 تنظیم شود؛ F23 از F21، F22 و F8 بیشتر نباشد. برای PID، حد پایین H56 باید کمتر از حد بالای H55 باشد. در کالیبراسیون ورودیها، I3 < I5، I8 < I10 و I13 < I15 حفظ شوند. دیگر شرطهای اختصاصی در جدول ۱۸ آمدهاند.
نمایشگرها و فرمانهای فقط خواندنی، با نوشتن مدباس اجرا یا تنظیم نمیشوند. تنظیم H30 و اجرای F45، F46، H41 و H93 از کیپد انجام شوند. آیتمهای انتخاب منو F0، H0 و I0 و تنظیمات امنیت H94 و H95 آدرس عمومی برای تغییر از مدباس ندارند.
۱۰–۶) نقشه پارامترهای منوی اصلی
خواندن/نوشتن در توقف: شروط تنظیمات عمومی بخش ۱۰–۱ برقرار باشد. Traverse و خروجی رله/MO و I74 از شرایط اختصاصی جدول ۱۱ پیروی میکنند. فقط خواندن: تغییر یا اجرای فرمان از مدباس مجاز نیست. حدود بر حسب مقدار خاماند و ضریب برای تبدیل به واحد درجشده استفاده میشود.
برای تنظیم پارامترها از طریق مدباس، کاربر باید از تمام منوها خارج شده باشد و سونسگمنت درایو فرکانس را نمایش دهد.
جدول ۱۴: پارامترهای منوی اصلی
نام | شرح پارامتر و واحد | PDU دهدهی | PDU هگز | مقدار خام مجاز | ضریب تبدیل | دسترسی |
|---|---|---|---|---|---|---|
Hz | مرجع کیپد | 1000 | 0x03E8 | 0 تا F21؛ در کنترل گشتاور 0 تا 1500 | x10 | خواندن/نوشتن در توقف |
ACC | زمان شتاب؛ تنظیم ماندگار | 1001 | 0x03E9 | 1 تا 9000 | x10 | خواندن/نوشتن در توقف |
dEC | زمان کاهش سرعت؛ تنظیم ماندگار | 1002 | 0x03EA | 1 تا 9000 | x10 | خواندن/نوشتن در توقف |
drv | منبع فرمان حرکت و توقف | 1003 | 0x03EB | 0 تا 3 | x1 | خواندن/نوشتن در توقف |
Frq | منبع مرجع فرکانس | 1004 | 0x03EC | 0 تا 5 | x1 | خواندن/نوشتن در توقف |
St1 | فرکانس مرحلهٔ ۱ | 1005 | 0x03ED | 0 تا F21 | x10 | خواندن/نوشتن در توقف |
St2 | فرکانس مرحلهٔ ۲ | 1006 | 0x03EE | 0 تا F21 | x10 | خواندن/نوشتن در توقف |
St3 | فرکانس مرحلهٔ ۳ | 1007 | 0x03EF | 0 تا F21 | x10 | خواندن/نوشتن در توقف |
drc | جهت حرکت در حالت کیپد | 1010 | 0x03F2 | 0 تا 1 | x1 | خواندن/نوشتن در توقف |
۱۰–۷) نقشه پارامترهای گروه F
خواندن/نوشتن در توقف: شروط تنظیمات عمومی بخش ۱۰–۱ برقرار باشد. Traverse و خروجی رله/MO و I74 از شرایط اختصاصی جدول ۱۱ پیروی میکنند. فقط خواندن: تغییر یا اجرای فرمان از مدباس مجاز نیست. حدود بر حسب مقدار خاماند و ضریب برای تبدیل به واحد درجشده استفاده میشود.
جدول ۱۵: پارامترهای گروه F
نام | شرح پارامتر و واحد | PDU دهدهی | PDU هگز | مقدار خام مجاز | ضریب تبدیل | دسترسی |
|---|---|---|---|---|---|---|
F1 | محدودیت جهت حرکت | 2001 | 0x07D1 | 0 تا 2 | x1 | خواندن/نوشتن در توقف |
F4 | روش توقف | 2004 | 0x07D4 | 0 تا 2 | x1 | خواندن/نوشتن در توقف |
F8 | فرکانس شروع ترمز DC | 2008 | 0x07D8 | F23 تا 600 | x10 | خواندن/نوشتن در توقف |
F9 | تأخیر آغاز ترمز DC | 2009 | 0x07D9 | 0 تا 600 | x10 | خواندن/نوشتن در توقف |
F10 | سطح جریان ترمز DC هنگام توقف | 2010 | 0x07DA | 0 تا 200 | x1 | خواندن/نوشتن در توقف |
F11 | مدت ترمز DC هنگام توقف | 2011 | 0x07DB | 0 تا 600 | x10 | خواندن/نوشتن در توقف |
F12 | سطح جریان ترمز DC هنگام راهاندازی | 2012 | 0x07DC | 0 تا 200 | x1 | خواندن/نوشتن در توقف |
F13 | مدت ترمز DC هنگام راهاندازی | 2013 | 0x07DD | 0 تا 600 | x10 | خواندن/نوشتن در توقف |
F14 | مدت همراستاسازی موتور القایی | 2014 | 0x07DE | 0 تا 600 | x10 | خواندن/نوشتن در توقف |
F20 | فرکانس JOG | 2020 | 0x07E4 | 0 تا F21 | x10 | خواندن/نوشتن در توقف |
F21 | حداکثر فرکانس | 2021 | 0x07E5 | 400 تا 6000 | x10 | خواندن/نوشتن در توقف |
F22 | فرکانس پایهٔ منحنی V/F | 2022 | 0x07E6 | 300 تا 6000 | x10 | خواندن/نوشتن در توقف |
F23 | حداقل فرکانس | 2023 | 0x07E7 | 1 تا 100 | x10 | خواندن/نوشتن در توقف |
F27 | انتخاب تقویت ولتاژ در V/F | 2027 | 0x07EB | 0 تا 1 | x1 | خواندن/نوشتن در توقف |
F28 | تقویت ولتاژ جهت جلو | 2028 | 0x07EC | 0 تا 15 | x1 | خواندن/نوشتن در توقف |
F29 | تقویت ولتاژ جهت عقب | 2029 | 0x07ED | 0 تا 15 | x1 | خواندن/نوشتن در توقف |
F30 | شکل منحنی V/F | 2030 | 0x07EE | 0 تا 2 | x1 | خواندن/نوشتن در توقف |
F31 | فرکانس نقطهٔ ۱ منحنی V/F | 2031 | 0x07EF | 0 تا F21 | x10 | خواندن/نوشتن در توقف |
F32 | ولتاژ نقطهٔ ۱ منحنی V/F | 2032 | 0x07F0 | 0 تا 100 | x1 | خواندن/نوشتن در توقف |
F33 | فرکانس نقطهٔ ۲ منحنی V/F | 2033 | 0x07F1 | F31 تا F21 | x10 | خواندن/نوشتن در توقف |
F34 | ولتاژ نقطهٔ ۲ منحنی V/F | 2034 | 0x07F2 | 0 تا 100 | x1 | خواندن/نوشتن در توقف |
F35 | فرکانس نقطهٔ ۳ منحنی V/F | 2035 | 0x07F3 | F33 تا F21 | x10 | خواندن/نوشتن در توقف |
F36 | ولتاژ نقطهٔ ۳ منحنی V/F | 2036 | 0x07F4 | 0 تا 100 | x1 | خواندن/نوشتن در توقف |
F37 | فرکانس نقطهٔ ۴ منحنی V/F | 2037 | 0x07F5 | F35 تا F21 | x10 | خواندن/نوشتن در توقف |
F38 | ولتاژ نقطهٔ ۴ منحنی V/F | 2038 | 0x07F6 | 0 تا 100 | x1 | خواندن/نوشتن در توقف |
F39 | نسبت ولتاژ خروجی V/F | 2039 | 0x07F7 | 40 تا 100 | x1 | خواندن/نوشتن در توقف |
F40 | سطح صرفهجویی انرژی | 2040 | 0x07F8 | 0 تا 30 | x1 | خواندن/نوشتن در توقف |
F41 | تنظیم خودکار ولتاژ خروجی AVR | 2041 | 0x07F9 | 0 تا 1 | x1 | خواندن/نوشتن در توقف |
F45 | آزمون اتصال کوتاه خروجی | 2045 | 0x07FD | 0 تا 1 | x1 | فقط خواندن؛ اجرای فرمان از کیپد |
F46 | آزمون خروجی ترمز باس DC | 2046 | 0x07FE | 0 تا 1 | x1 | فقط خواندن؛ اجرای فرمان از کیپد |
F54 | سطح هشدار اضافهبار | 2054 | 0x0806 | 30 تا 150 | x1 | خواندن/نوشتن در توقف |
F55 | زمان هشدار اضافهبار | 2055 | 0x0807 | 0 تا 300 | x10 | خواندن/نوشتن در توقف |
F56 | فعالسازی قطع در اضافهبار | 2056 | 0x0808 | 0 تا 1 | x1 | خواندن/نوشتن در توقف |
F57 | سطح قطع اضافهبار | 2057 | 0x0809 | 30 تا 200 | x1 | خواندن/نوشتن در توقف |
F58 | زمان قطع اضافهبار | 2058 | 0x080A | 0 تا 600 | x10 | خواندن/نوشتن در توقف |
F59 | جلوگیری از استال هنگام افزایش سرعت | 2059 | 0x080B | 0 تا 1 | x1 | خواندن/نوشتن در توقف |
F60 | سطح جریان تشخیص استال | 2060 | 0x080C | 20 تا 200 | x1 | خواندن/نوشتن در توقف |
F61 | جلوگیری از استال هنگام کاهش سرعت | 2061 | 0x080D | 0 تا 1 | x1 | خواندن/نوشتن در توقف |
F62 | آستانهٔ ولتاژ باس برای جلوگیری از استال | 2062 | 0x080E | ۳۵۰ / ۷۰۰ تا ۳۹۰ / ۷۹۰ | x1 | خواندن/نوشتن در توقف |
F63 | فعالسازی حفاظت اتصال کوتاه | 2063 | 0x080F | 0 تا 1 | x1 | خواندن/نوشتن در توقف |
F64 | رزرو | 2064 | 0x0810 | 0 تا 1 | x1 | خواندن/نوشتن در توقف |
F65 | روش فرمان افزایش و کاهش مرجع | 2065 | 0x0811 | 0 تا 2 | x1 | خواندن/نوشتن در توقف |
F66 | اندازهٔ گام افزایش و کاهش مرجع | 2066 | 0x0812 | 0 تا F21 | x10 | خواندن/نوشتن در توقف |
F68 | مقیاس زمان برنامهٔ PLC | 2068 | 0x0814 | 0 تا 2 | x1 | خواندن/نوشتن در توقف |
F69 | روش اجرای برنامهٔ PLC | 2069 | 0x0815 | 0 تا 2 | x1 | خواندن/نوشتن در توقف |
F70 | فرکانس مرحلهٔ 1 برنامهٔ PLC | 2070 | 0x0816 | 0 تا F21 | x10 | خواندن/نوشتن در توقف |
F71 | فرکانس مرحلهٔ 2 برنامهٔ PLC | 2071 | 0x0817 | 0 تا F21 | x10 | خواندن/نوشتن در توقف |
F72 | فرکانس مرحلهٔ 3 برنامهٔ PLC | 2072 | 0x0818 | 0 تا F21 | x10 | خواندن/نوشتن در توقف |
F73 | فرکانس مرحلهٔ 4 برنامهٔ PLC | 2073 | 0x0819 | 0 تا F21 | x10 | خواندن/نوشتن در توقف |
F74 | فرکانس مرحلهٔ 5 برنامهٔ PLC | 2074 | 0x081A | 0 تا F21 | x10 | خواندن/نوشتن در توقف |
F75 | فرکانس مرحلهٔ 6 برنامهٔ PLC | 2075 | 0x081B | 0 تا F21 | x10 | خواندن/نوشتن در توقف |
F76 | فرکانس مرحلهٔ 7 برنامهٔ PLC | 2076 | 0x081C | 0 تا F21 | x10 | خواندن/نوشتن در توقف |
F77 | فرکانس مرحلهٔ 8 برنامهٔ PLC | 2077 | 0x081D | 0 تا F21 | x10 | خواندن/نوشتن در توقف |
F78 | فرکانس مرحلهٔ 9 برنامهٔ PLC | 2078 | 0x081E | 0 تا F21 | x10 | خواندن/نوشتن در توقف |
F79 | فرکانس مرحلهٔ 10 برنامهٔ PLC | 2079 | 0x081F | 0 تا F21 | x10 | خواندن/نوشتن در توقف |
F80 | زمان مرحلهٔ 1 برنامهٔ PLC | 2080 | 0x0820 | 0 تا 9999 | x10 | خواندن/نوشتن در توقف |
F81 | زمان مرحلهٔ 2 برنامهٔ PLC | 2081 | 0x0821 | 0 تا 9999 | x10 | خواندن/نوشتن در توقف |
F82 | زمان مرحلهٔ 3 برنامهٔ PLC | 2082 | 0x0822 | 0 تا 9999 | x10 | خواندن/نوشتن در توقف |
F83 | زمان مرحلهٔ 4 برنامهٔ PLC | 2083 | 0x0823 | 0 تا 9999 | x10 | خواندن/نوشتن در توقف |
F84 | زمان مرحلهٔ 5 برنامهٔ PLC | 2084 | 0x0824 | 0 تا 9999 | x10 | خواندن/نوشتن در توقف |
F85 | زمان مرحلهٔ 6 برنامهٔ PLC | 2085 | 0x0825 | 0 تا 9999 | x10 | خواندن/نوشتن در توقف |
F86 | زمان مرحلهٔ 7 برنامهٔ PLC | 2086 | 0x0826 | 0 تا 9999 | x10 | خواندن/نوشتن در توقف |
F87 | زمان مرحلهٔ 8 برنامهٔ PLC | 2087 | 0x0827 | 0 تا 9999 | x10 | خواندن/نوشتن در توقف |
F88 | زمان مرحلهٔ 9 برنامهٔ PLC | 2088 | 0x0828 | 0 تا 9999 | x10 | خواندن/نوشتن در توقف |
F89 | زمان مرحلهٔ 10 برنامهٔ PLC | 2089 | 0x0829 | 0 تا 9999 | x10 | خواندن/نوشتن در توقف |
F90 | زمان افزایش سرعت مرحلهٔ 1 PLC | 2090 | 0x082A | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
F91 | زمان افزایش سرعت مرحلهٔ 2 PLC | 2091 | 0x082B | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
F92 | زمان افزایش سرعت مرحلهٔ 3 PLC | 2092 | 0x082C | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
F93 | زمان افزایش سرعت مرحلهٔ 4 PLC | 2093 | 0x082D | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
F94 | زمان افزایش سرعت مرحلهٔ 5 PLC | 2094 | 0x082E | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
F95 | زمان افزایش سرعت مرحلهٔ 6 PLC | 2095 | 0x082F | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
F96 | زمان افزایش سرعت مرحلهٔ 7 PLC | 2096 | 0x0830 | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
F97 | زمان افزایش سرعت مرحلهٔ 8 PLC | 2097 | 0x0831 | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
F98 | زمان افزایش سرعت مرحلهٔ 9 PLC | 2098 | 0x0832 | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
F99 | زمان افزایش سرعت مرحلهٔ 10 PLC | 2099 | 0x0833 | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
F100 | زمان کاهش سرعت مرحلهٔ 1 PLC | 2100 | 0x0834 | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
F101 | زمان کاهش سرعت مرحلهٔ 2 PLC | 2101 | 0x0835 | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
F102 | زمان کاهش سرعت مرحلهٔ 3 PLC | 2102 | 0x0836 | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
F103 | زمان کاهش سرعت مرحلهٔ 4 PLC | 2103 | 0x0837 | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
F104 | زمان کاهش سرعت مرحلهٔ 5 PLC | 2104 | 0x0838 | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
F105 | زمان کاهش سرعت مرحلهٔ 6 PLC | 2105 | 0x0839 | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
F106 | زمان کاهش سرعت مرحلهٔ 7 PLC | 2106 | 0x083A | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
F107 | زمان کاهش سرعت مرحلهٔ 8 PLC | 2107 | 0x083B | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
F108 | زمان کاهش سرعت مرحلهٔ 9 PLC | 2108 | 0x083C | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
F109 | زمان کاهش سرعت مرحلهٔ 10 PLC | 2109 | 0x083D | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
F110 | جهت حرکت مرحلهٔ 1 PLC | 2110 | 0x083E | 0 تا 1 | x1 | خواندن/نوشتن در توقف |
F111 | جهت حرکت مرحلهٔ 2 PLC | 2111 | 0x083F | 0 تا 1 | x1 | خواندن/نوشتن در توقف |
F112 | جهت حرکت مرحلهٔ 3 PLC | 2112 | 0x0840 | 0 تا 1 | x1 | خواندن/نوشتن در توقف |
F113 | جهت حرکت مرحلهٔ 4 PLC | 2113 | 0x0841 | 0 تا 1 | x1 | خواندن/نوشتن در توقف |
F114 | جهت حرکت مرحلهٔ 5 PLC | 2114 | 0x0842 | 0 تا 1 | x1 | خواندن/نوشتن در توقف |
F115 | جهت حرکت مرحلهٔ 6 PLC | 2115 | 0x0843 | 0 تا 1 | x1 | خواندن/نوشتن در توقف |
F116 | جهت حرکت مرحلهٔ 7 PLC | 2116 | 0x0844 | 0 تا 1 | x1 | خواندن/نوشتن در توقف |
F117 | جهت حرکت مرحلهٔ 8 PLC | 2117 | 0x0845 | 0 تا 1 | x1 | خواندن/نوشتن در توقف |
F118 | جهت حرکت مرحلهٔ 9 PLC | 2118 | 0x0846 | 0 تا 1 | x1 | خواندن/نوشتن در توقف |
F119 | جهت حرکت مرحلهٔ 10 PLC | 2119 | 0x0847 | 0 تا 1 | x1 | خواندن/نوشتن در توقف |
F120 | حالت Traverse | 16 | 0x0010 | 0 تا 2 | x1 | خواندن/نوشتن |
F121 | دامنهٔ نوسان Traverse | 17 | 0x0011 | 0 تا 1000 | x10 | خواندن/نوشتن |
F122 | پرش انتهای مسیر Traverse | 18 | 0x0012 | 0 تا 500 | x10 | خواندن/نوشتن |
F123 | زمان صعود Traverse | 19 | 0x0013 | 1 تا 9999 | x10 | خواندن/نوشتن |
F124 | زمان نزول Traverse | 20 | 0x0014 | 1 تا 9999 | x10 | خواندن/نوشتن |
F125 | مکث در انتهای پایین Traverse | 21 | 0x0015 | 0 تا 9999 | x10 | خواندن/نوشتن |
F126 | مکث در انتهای بالا Traverse | 22 | 0x0016 | 0 تا 9999 | x10 | خواندن/نوشتن |
۱۰–۸) نقشه پارامترهای گروه H
خواندن/نوشتن در توقف: شروط تنظیمات عمومی بخش ۱۰–۱ برقرار باشد. Traverse و خروجی رله/MO و I74 از شرایط اختصاصی جدول ۱۱ پیروی میکنند. فقط خواندن: تغییر یا اجرای فرمان از مدباس مجاز نیست. حدود بر حسب مقدار خاماند و ضریب برای تبدیل به واحد درجشده استفاده میشود.
جدول ۱۶: پارامترهای گروه H
نام | شرح پارامتر و واحد | PDU دهدهی | PDU هگز | مقدار خام مجاز | ضریب تبدیل | دسترسی |
|---|---|---|---|---|---|---|
H9 | ساعات کارکرد | 3009 | 0x0BC1 | 0 تا 9999 | x1 | فقط خواندن |
H19 | حفاظت قطع فاز خروجی | 3019 | 0x0BCB | 0 تا 1 | x1 | خواندن/نوشتن در توقف |
H20 | پذیرش فرمان ترمینال پس از روشنشدن | 3020 | 0x0BCC | 0 تا 1 | x1 | خواندن/نوشتن در توقف |
H21 | پذیرش فرمان ترمینال پس از ریست | 3021 | 0x0BCD | 0 تا 1 | x1 | خواندن/نوشتن در توقف |
H22 | شرایط فعالسازی جستوجوی سرعت | 3022 | 0x0BCE | 0 تا 6 | x1 | خواندن/نوشتن در توقف |
H23 | حد جریان جستوجوی سرعت | 3023 | 0x0BCF | 50 تا 200 | x1 | خواندن/نوشتن در توقف |
H24 | ضریب تناسبی جستوجوی سرعت | 3024 | 0x0BD0 | 1 تا 9999 | x1 | خواندن/نوشتن در توقف |
H25 | ضریب انتگرالی جستوجوی سرعت | 3025 | 0x0BD1 | 1 تا 9999 | x1 | خواندن/نوشتن در توقف |
H28 | نوع موتور | 3028 | 0x0BD4 | 0 تا 2 | x1 | خواندن/نوشتن در توقف |
H29 | رزرو | 3029 | 0x0BD5 | 0 تا 1 | x1 | خواندن/نوشتن در توقف |
H30 | توان نامی موتور | 3030 | 0x0BD6 | 4، 7، 15، 22، 37، 55، 75، 110، 150، 185، 220 | x10 | فقط خواندن؛ تنظیم از کیپد |
H31 | تعداد قطب موتور | 3031 | 0x0BD7 | 2 تا 60؛ زوج | x1 | خواندن/نوشتن در توقف |
H32 | فرکانس لغزش نامی موتور | 3032 | 0x0BD8 | 0 تا 100 | x10 | خواندن/نوشتن در توقف |
H33 | جریان نامی موتور | 3033 | 0x0BD9 | 5 تا 760 | x10 | خواندن/نوشتن در توقف |
H34 | جریان بیباری موتور | 3034 | 0x0BDA | 1 تا 250 | x10 | خواندن/نوشتن در توقف |
H37 | ممان اینرسی موتور و بار | 3037 | 0x0BDD | 0 تا 65535 | x10000 | خواندن/نوشتن در توقف |
H38 | تغییر خودکار فرکانس کلیدزنی | 3038 | 0x0BDE | 0 تا 2 | x1 | خواندن/نوشتن در توقف |
H39 | فرکانس کلیدزنی | 3039 | 0x0BDF | 20 تا 150 | x10 | خواندن/نوشتن در توقف |
H40 | روش کنترل موتور | 3040 | 0x0BE0 | 0، 1، 3 یا 4 | x1 | خواندن/نوشتن در توقف |
H41 | فرمان تنظیم خودکار موتور | 3041 | 0x0BE1 | 0 تا 1 | x1 | فقط خواندن؛ اجرای فرمان از کیپد |
H42 | مقاومت استاتور موتور | 3042 | 0x0BE2 | 0 تا 2000 | x100 | خواندن/نوشتن در توقف |
H43 | مقاومت روتور موتور | 3043 | 0x0BE3 | 0 تا 2000 | x100 | خواندن/نوشتن در توقف |
H44 | اندوکتانس نشتی موتور | 3044 | 0x0BE4 | 0 تا 3000 | x10 | خواندن/نوشتن در توقف |
H45 | اندوکتانس مغناطیسکنندهٔ موتور | 3045 | 0x0BE5 | 0 تا 3000 | x1 | خواندن/نوشتن در توقف |
H46 | ضریب تناسبی جریان Iq موتور القایی | 3046 | 0x0BE6 | 1 تا 300 | x10 | خواندن/نوشتن در توقف |
H47 | ضریب انتگرالی جریان Iq موتور القایی | 3047 | 0x0BE7 | 1 تا 300 | x10 | خواندن/نوشتن در توقف |
H48 | سطح مرجع کنترل شار و جریان FCC | 3048 | 0x0BE8 | 0 تا 220 | x1 | خواندن/نوشتن در توقف |
H49 | فعالسازی کنترل PID | 3049 | 0x0BE9 | 0 تا 1 | x1 | خواندن/نوشتن در توقف |
H50 | منبع بازخورد PID | 3050 | 0x0BEA | 0 یا 1 | x1 | خواندن/نوشتن در توقف |
H51 | ضریب تناسبی PID | 3051 | 0x0BEB | 0 تا 1000 | x1000 | خواندن/نوشتن در توقف |
H52 | زمان انتگرال PID | 3052 | 0x0BEC | 1 تا 320 | x10 | خواندن/نوشتن در توقف |
H53 | زمان مشتق PID | 3053 | 0x0BED | 0 تا 300 | x10 | خواندن/نوشتن در توقف |
H55 | حد بالای فرکانس PID | 3055 | 0x0BEF | بزرگتر از H56 تا 6000 | x10 | خواندن/نوشتن در توقف |
H56 | حد پایین فرکانس PID | 3056 | 0x0BF0 | 0 تا کمتر از H55 | x10 | خواندن/نوشتن در توقف |
H57 | منبع مرجع PID | 3057 | 0x0BF1 | 0 تا 3 | x1 | خواندن/نوشتن در توقف |
H59 | جهت عملکرد PID | 3059 | 0x0BF3 | 0 تا 1 | x1 | خواندن/نوشتن در توقف |
H60 | حد فرکانس حلقهباز | 3060 | 0x0BF4 | 1 تا 600 | x1 | خواندن/نوشتن در توقف |
H61 | ضریب تناسبی Iq حلقهباز | 3061 | 0x0BF5 | 1 تا 300 | x10 | خواندن/نوشتن در توقف |
H62 | ضریب انتگرالی Iq حلقهباز | 3062 | 0x0BF6 | 1 تا 300 | x10 | خواندن/نوشتن در توقف |
H63 | مدت همراستاسازی PMSM | 3063 | 0x0BF7 | 1 تا 900 | x10 | خواندن/نوشتن در توقف |
H64 | جریان همراستاسازی PMSM | 3064 | 0x0BF8 | 1 تا 760 | x10 | خواندن/نوشتن در توقف |
H65 | حداقل جریان حلقهباز | 3065 | 0x0BF9 | 1 تا 760 | x10 | خواندن/نوشتن در توقف |
H66 | حداکثر جریان حلقهباز | 3066 | 0x0BFA | 1 تا 760 | x10 | خواندن/نوشتن در توقف |
H67 | حد سرعت در کنترل گشتاور | 3067 | 0x0BFB | 0 تا 6000 | x10 | خواندن/نوشتن در توقف |
H68 | بایاس سرعت در کنترل گشتاور | 3068 | 0x0BFC | 0 تا 500 | x10 | خواندن/نوشتن در توقف |
H69 | تأخیر خواب PID | 3069 | 0x0BFD | 0 تا 6000 | x10 | خواندن/نوشتن در توقف |
H70 | فرکانس ورود به خواب PID | 3070 | 0x0BFE | 1 تا 6000 | x10 | خواندن/نوشتن در توقف |
H71 | خطای بیدارشدن PID | 3071 | 0x0BFF | 1 تا 1000 | x10 | خواندن/نوشتن در توقف |
H72 | تأخیر بیدارشدن PID | 3072 | 0x0C00 | 0 تا 6000 | x10 | خواندن/نوشتن در توقف |
H73 | نوع نمایش در صفحهٔ VOL | 3073 | 0x0C01 | 0 تا 3 | x1 | خواندن/نوشتن در توقف |
H77 | روش کار فن | 3077 | 0x0C05 | 0 تا 2 | x1 | خواندن/نوشتن در توقف |
H79 | نسخهٔ نرمافزار | 3079 | 0x0C07 | 0 تا 100 | x10 | فقط خواندن |
H93 | بازنشانی تنظیمات | 3093 | 0x0C15 | 0 تا 5 | x1 | فقط خواندن؛ اجرای فرمان از کیپد |
۱۰–۹) نقشه پارامترهای گروه I
خواندن/نوشتن در توقف: شروط تنظیمات عمومی بخش ۱۰–۱ برقرار باشد. Traverse و خروجی رله/MO و I74 از شرایط اختصاصی جدول ۱۱ پیروی میکنند. فقط خواندن: تغییر یا اجرای فرمان از مدباس مجاز نیست. حدود بر حسب مقدار خاماند و ضریب برای تبدیل به واحد درجشده استفاده میشود.
جدول ۱۷: پارامترهای گروه I
نام | شرح پارامتر و واحد | PDU دهدهی | PDU هگز | مقدار خام مجاز | ضریب تبدیل | دسترسی |
|---|---|---|---|---|---|---|
I3 | حد پایین مرجع پتانسیومتر کیپد | 4003 | 0x0FA3 | 0 تا 100 | x10 | خواندن/نوشتن در توقف |
I5 | حد بالای مرجع پتانسیومتر کیپد | 4005 | 0x0FA5 | 0 تا 6000 | x10 | خواندن/نوشتن در توقف |
I8 | حد پایین مرجع ورودی V1 | 4008 | 0x0FA8 | 0 تا 100 | x10 | خواندن/نوشتن در توقف |
I10 | حد بالای مرجع ورودی V1 | 4010 | 0x0FAA | 0 تا 6000 | x10 | خواندن/نوشتن در توقف |
I13 | حد پایین مرجع ورودی I1 | 4013 | 0x0FAD | 0 تا 100 | x10 | خواندن/نوشتن در توقف |
I15 | حد بالای مرجع ورودی I1 | 4015 | 0x0FAF | 0 تا 6000 | x10 | خواندن/نوشتن در توقف |
I20 | عملکرد ورودی دیجیتال P1 | 4020 | 0x0FB4 | 0 تا 26 | x1 | خواندن/نوشتن در توقف |
I21 | عملکرد ورودی دیجیتال P2 | 4021 | 0x0FB5 | 0 تا 26 | x1 | خواندن/نوشتن در توقف |
I22 | عملکرد ورودی دیجیتال P3 | 4022 | 0x0FB6 | 0 تا 26 | x1 | خواندن/نوشتن در توقف |
I23 | عملکرد ورودی دیجیتال P4 | 4023 | 0x0FB7 | 0 تا 26 | x1 | خواندن/نوشتن در توقف |
I24 | عملکرد ورودی دیجیتال P5 | 4024 | 0x0FB8 | 0 تا 26 | x1 | خواندن/نوشتن در توقف |
I30 | فرکانس مرحلهٔ 4 | 4030 | 0x0FBE | 0 تا F21 | x10 | خواندن/نوشتن در توقف |
I31 | فرکانس مرحلهٔ 5 | 4031 | 0x0FBF | 0 تا F21 | x10 | خواندن/نوشتن در توقف |
I32 | فرکانس مرحلهٔ 6 | 4032 | 0x0FC0 | 0 تا F21 | x10 | خواندن/نوشتن در توقف |
I33 | فرکانس مرحلهٔ 7 | 4033 | 0x0FC1 | 0 تا F21 | x10 | خواندن/نوشتن در توقف |
I34 | زمان افزایش سرعت مجموعهٔ 1 | 4034 | 0x0FC2 | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
I35 | زمان کاهش سرعت مجموعهٔ 1 | 4035 | 0x0FC3 | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
I36 | زمان افزایش سرعت مجموعهٔ 2 | 4036 | 0x0FC4 | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
I37 | زمان کاهش سرعت مجموعهٔ 2 | 4037 | 0x0FC5 | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
I38 | زمان افزایش سرعت مجموعهٔ 3 | 4038 | 0x0FC6 | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
I39 | زمان کاهش سرعت مجموعهٔ 3 | 4039 | 0x0FC7 | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
I40 | زمان افزایش سرعت مجموعهٔ 4 | 4040 | 0x0FC8 | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
I41 | زمان کاهش سرعت مجموعهٔ 4 | 4041 | 0x0FC9 | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
I42 | زمان افزایش سرعت مجموعهٔ 5 | 4042 | 0x0FCA | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
I43 | زمان کاهش سرعت مجموعهٔ 5 | 4043 | 0x0FCB | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
I44 | زمان افزایش سرعت مجموعهٔ 6 | 4044 | 0x0FCC | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
I45 | زمان کاهش سرعت مجموعهٔ 6 | 4045 | 0x0FCD | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
I46 | زمان افزایش سرعت مجموعهٔ 7 | 4046 | 0x0FCE | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
I47 | زمان کاهش سرعت مجموعهٔ 7 | 4047 | 0x0FCF | 1 تا 9999 | x10 | خواندن/نوشتن در توقف |
I52 | فرکانس تشخیص خروجی | 4052 | 0x0FD4 | 0 تا F21 | x10 | خواندن/نوشتن |
I53 | پهنای باند تشخیص فرکانس خروجی | 4053 | 0x0FD5 | 0 تا F21 | x10 | خواندن/نوشتن |
I54 | عملکرد خروجی دیجیتال MO | 4054 | 0x0FD6 | 0 تا 17؛ 20 تا 26؛ 31 | x1 | خواندن/نوشتن |
I55 | عملکرد خروجی رله | 4055 | 0x0FD7 | 0 تا 17؛ 20 تا 26؛ 31 | x1 | خواندن/نوشتن |
I56 | ماسک اعلان خطا در خروجی | 4056 | 0x0FD8 | 0 تا 3 | x1 | خواندن/نوشتن |
I60 | آدرس دستگاه Modbus | 4060 | 0x0FDC | 1 تا 250 | x1 | خواندن/نوشتن در توقف |
I61 | سرعت ارتباط سریال | 4061 | 0x0FDD | 0 تا 5 | x1 | خواندن/نوشتن در توقف |
I62 | رزرو | 4062 | 0x0FDE | 0 تا 2 | x1 | خواندن/نوشتن در توقف |
I63 | رزرو | 4063 | 0x0FDF | 1 تا 1200 | x10 | خواندن/نوشتن در توقف |
I64 | رزرو | 4064 | 0x0FE0 | 2 تا 100 | x1 | خواندن/نوشتن در توقف |
I65 | قالب داده و پریتی سریال | 4065 | 0x0FE1 | 0 تا 3 | x1 | خواندن/نوشتن در توقف |
I66 | انتخاب دادهٔ خواندنی شبکهٔ 1 | 4066 | 0x0FE2 | 1 تا 15 | x1 | خواندن/نوشتن در توقف |
I67 | انتخاب دادهٔ خواندنی شبکهٔ 2 | 4067 | 0x0FE3 | 1 تا 15 | x1 | خواندن/نوشتن در توقف |
I68 | انتخاب دادهٔ خواندنی شبکهٔ 3 | 4068 | 0x0FE4 | 1 تا 15 | x1 | خواندن/نوشتن در توقف |
I69 | انتخاب دادهٔ خواندنی شبکهٔ 4 | 4069 | 0x0FE5 | 1 تا 15 | x1 | خواندن/نوشتن در توقف |
I70 | انتخاب دادهٔ خواندنی شبکهٔ 5 | 4070 | 0x0FE6 | 1 تا 15 | x1 | خواندن/نوشتن در توقف |
I71 | انتخاب دادهٔ خواندنی شبکهٔ 6 | 4071 | 0x0FE7 | 1 تا 15 | x1 | خواندن/نوشتن در توقف |
I72 | انتخاب دادهٔ خواندنی شبکهٔ 7 | 4072 | 0x0FE8 | 1 تا 15 | x1 | خواندن/نوشتن در توقف |
I73 | انتخاب دادهٔ خواندنی شبکهٔ 8 | 4073 | 0x0FE9 | 1 تا 15 | x1 | خواندن/نوشتن در توقف |
I74 | حافظهٔ مرجع فرکانس Modbus | 15 | 0x000F | 0 تا 1 | x1 | خواندن/نوشتن |
۱۰–۱۰) گزینهها و نکات اختصاصی تنظیم
گزینههای عددی و شرایط جدول زیر برای انتخاب مقدار و ترتیب نوشتن به کار میروند. توضیح کامل عملکرد و تنظیم کاربردی هر گزینه در دفترچه جامع همان محصول ارائه شده است. در پارامترهای دارای حد وابسته، پیش از نوشتن مقدار جدید، تنظیم مرتبط خوانده شود.
جدول ۱۸: گزینهها و شرایط وابسته پارامترها
نام | گزینهها و توضیح تنظیم |
|---|---|
Hz | در کنترل فرکانس، مقدار خام بر 10 تقسیم میشود تا هرتز به دست آید. در کنترل PID یا گشتاور، واحد تابع حالت کنترل و مقیاس تنظیمشده است. این رجیستر مرجع کیپد را تنظیم میکند؛ مرجع مستقل فرکانس مدباس در 0x0001 است. در کنترل گشتاور و با PID غیرفعال، سقف خام 1500 است؛ در سایر حالتها سقف خام F21 است. |
ACC | تنظیم ماندگار زمان شتاب؛ مقدار پس از قطع و وصل برق حفظ میشود. رجیستر عملیاتی 0x0003 همان زمان جاری را بهصورت موقت تغییر میدهد. خواندن هر دو آدرس، زمان جاری را نشان میدهد. |
dEC | تنظیم ماندگار زمان کاهش سرعت؛ مقدار پس از قطع و وصل برق حفظ میشود. رجیستر عملیاتی 0x0004 همان زمان جاری را بهصورت موقت تغییر میدهد. خواندن هر دو آدرس، زمان جاری را نشان میدهد. |
drv | گزینهها: 0: کیپد؛ 1 و 2: فرمان ترمینال؛ 3: مدباس. |
Frq | گزینهها: 0: مقدار کیپد؛ 1: پتانسیومتر؛ 2: V1؛ 3: I1؛ 4: مدباس؛ 5: برنامه PLC. |
drc | گزینهها: 0: عقب (REV)؛ 1: جلو (FWD). |
F1 | گزینهها: 0: هر دو جهت؛ 1: ممنوعیت جلو؛ 2: ممنوعیت عقب. |
F4 | گزینهها: 0: توقف با کاهش سرعت؛ 1: ترمز DC؛ 2: توقف آزاد. |
F21 | پیش از کاهش این حد، تمام فرکانسهای وابسته را تا حد جدید کاهش دهید؛ مقادیر وابسته خودکار تغییر نمیکنند. |
F22 | رابطه F23 ≤ F22 ≤ F21 حفظ شود. |
F23 | باید از F21، F22 و F8 بیشتر نباشد؛ پیش از افزایش، مقادیر وابسته متناسب تنظیم شوند. |
F30 | گزینهها: 0: خطی؛ 1: درجه دوم؛ 2: منحنی چهار نقطهای. |
F31 | ترتیب F31 ≤ F33 ≤ F35 ≤ F37 ≤ F21 حفظ شود؛ هنگام افزایش، نقاط بعدی ابتدا تنظیم شوند. |
F33 | ترتیب F31 ≤ F33 ≤ F35 ≤ F37 ≤ F21 حفظ شود. |
F35 | ترتیب F31 ≤ F33 ≤ F35 ≤ F37 ≤ F21 حفظ شود. |
F37 | ترتیب F31 ≤ F33 ≤ F35 ≤ F37 ≤ F21 حفظ شود. |
F62 | ورودی تکفاز: 350 تا 390 ولت؛ ورودی سهفاز: 700 تا 790 ولت. |
F64 | رزرو؛ مقدار پیشفرض تغییر داده نشود. |
F65 | گزینهها: 0: تکرار هنگام نگهداشتن؛ 1: یک گام به ازای هر لبه؛ 2: لبه همراه با تکرار. |
F68 | گزینهها: 0: ضریب زمان 1؛ 1: ضریب 10؛ 2: ضریب 100. |
F80 | مدت واقعی برابر مقدار خام × 0.1 ثانیه × ضریب F68 است. |
F81 | مدت واقعی برابر مقدار خام × 0.1 ثانیه × ضریب F68 است. |
F82 | مدت واقعی برابر مقدار خام × 0.1 ثانیه × ضریب F68 است. |
F83 | مدت واقعی برابر مقدار خام × 0.1 ثانیه × ضریب F68 است. |
F84 | مدت واقعی برابر مقدار خام × 0.1 ثانیه × ضریب F68 است. |
F85 | مدت واقعی برابر مقدار خام × 0.1 ثانیه × ضریب F68 است. |
F86 | مدت واقعی برابر مقدار خام × 0.1 ثانیه × ضریب F68 است. |
F87 | مدت واقعی برابر مقدار خام × 0.1 ثانیه × ضریب F68 است. |
F88 | مدت واقعی برابر مقدار خام × 0.1 ثانیه × ضریب F68 است. |
F89 | مدت واقعی برابر مقدار خام × 0.1 ثانیه × ضریب F68 است. |
F120 | گزینهها: 0: غیرفعال؛ 1: دامنه نسبت به مرجع مرکزی؛ 2: دامنه نسبت به F21. |
H28 | گزینهها: 0: القایی سهفاز؛ 1: القایی دوفاز؛ 2: PMSM. |
H29 | رزرو؛ مقدار پیشفرض تغییر داده نشود. |
H30 | فقط خواندن از مدباس؛ انتخاب توان نامی از کیپد انجام میشود. |
H31 | فقط اعداد زوج بین 2 و 60 مجازند. |
H33 | باید از جریان بیباری H34 بزرگتر باشد. مقادیر مدل موتور پیش از تغییر بررسی شوند. |
H34 | باید کمتر از جریان نامی H33 باشد. |
H37 | اینرسی برحسب kg·m² برابر مقدار خام تقسیم بر 10000 است. |
H40 | گزینهها: 0: V/F؛ 1: FCC؛ 3: کنترل بدون سنسور سرعت؛ 4: کنترل بدون سنسور گشتاور؛ 2: رزرو. |
H42 | مقاومت برحسب اهم برابر مقدار خام تقسیم بر 100 است. |
H43 | مقاومت برحسب اهم برابر مقدار خام تقسیم بر 100 است. |
H44 | اندوکتانس برحسب میلیهانری برابر مقدار خام تقسیم بر 10 است. |
H45 | هر یک واحد خام برابر یک میلیهانری است. |
H48 | در کنترل FCC سطح مرجع شار و در کنترل برداری سقف جریان را تعیین میکند. |
H50 | گزینهها: 0: I1؛ 1: V1؛ 2: رزرو. |
H51 | ضریب تناسبی PID برابر مقدار خام تقسیم بر 1000 است؛ برای ضریب 0.5، مقدار خام 500 نوشته شود. نمایش کیپد عدد خام است. |
H55 | رابطه H56 < H55 حفظ شود. |
H56 | رابطه H56 < H55 حفظ شود. |
H57 | گزینهها: 0: مقدار کیپد؛ 1: پتانسیومتر؛ 2: V1؛ 3: I1؛ 4: رزرو. |
H59 | گزینهها: 0: مرجع منهای بازخورد؛ 1: جهت معکوس. |
H65 | با حد بالای جریان حلقهباز H66 هماهنگ تنظیم شود. |
H66 | با حد پایین جریان حلقهباز H65 هماهنگ تنظیم شود. |
H69 | مقدار صفر، خواب PID را غیرفعال میکند. |
H70 | برای عملکرد خواب PID، رابطه H56 ≤ H70 < H55 رعایت شود. |
H71 | مقدار خام بر 10 تقسیم میشود تا درصد خطای مرجع PID به دست آید. |
H73 | گزینهها: 0: ولتاژ؛ 1: توان؛ 2: گشتاور؛ 3: ضریب توان. |
H79 | فقط برای مشاهده نسخه نرمافزار دستگاه است. |
I3 | رابطه I3 < I5 حفظ شود. |
I5 | رابطه I3 < I5 حفظ شود. |
I8 | رابطه I8 < I10 حفظ شود. |
I10 | رابطه I8 < I10 حفظ شود. |
I13 | رابطه I13 < I15 حفظ شود. |
I15 | رابطه I13 < I15 حفظ شود. |
I20 | کد عملکرد نباید با ورودی دیجیتال دیگر تکرار شود؛ مقدار 13 از این محدودیت مستثناست. شرح عملکرد ورودیها در دفترچه جامع درایو آمده است. |
I21 | کد عملکرد نباید با ورودی دیجیتال دیگر تکرار شود؛ مقدار 13 از این محدودیت مستثناست. شرح عملکرد ورودیها در دفترچه جامع درایو آمده است. |
I22 | کد عملکرد نباید با ورودی دیجیتال دیگر تکرار شود؛ مقدار 13 از این محدودیت مستثناست. شرح عملکرد ورودیها در دفترچه جامع درایو آمده است. |
I23 | کد عملکرد نباید با ورودی دیجیتال دیگر تکرار شود؛ مقدار 13 از این محدودیت مستثناست. شرح عملکرد ورودیها در دفترچه جامع درایو آمده است. |
I24 | کد عملکرد نباید با ورودی دیجیتال دیگر تکرار شود؛ مقدار 13 از این محدودیت مستثناست. شرح عملکرد ورودیها در دفترچه جامع درایو آمده است. |
I54 | مقادیر 18، 19 و 27 تا 30 رزرو هستند. |
I55 | مقادیر 18، 19 و 27 تا 30 رزرو هستند. |
I56 | گزینهها: بیت 0: خطای افت ولتاژ؛ بیت 1: سایر خطاها. مقدار 0: هیچکدام؛ 1: فقط افت ولتاژ؛ 2: سایر خطاها؛ 3: هر دو. |
I60 | برای شبکه استاندارد، آدرسهای 1 تا 247 به کار روند. پاسخ تغییر با آدرس قبلی صادر میشود؛ درخواست بعدی به آدرس جدید ارسال شود. |
I61 | گزینهها: 0: 9600؛ 1: 14400؛ 2: 19200؛ 3: 38400؛ 4: 57600؛ 5: 115200 بیت بر ثانیه. |
I62 | رزرو؛ مقدار پیشفرض تغییر داده نشود. |
I63 | رزرو؛ مقدار پیشفرض تغییر داده نشود. |
I64 | رزرو؛ مقدار پیشفرض تغییر داده نشود. |
I65 | گزینهها: 0: 8N1؛ 1: 8N2؛ 2: 8E1؛ 3: 8O1. |
I66 | شماره داده کانال انتخابی را تعیین میکند؛ مقدار کانال از رجیستر 0x0064 خوانده شود. |
I67 | شماره داده کانال انتخابی را تعیین میکند؛ مقدار کانال از رجیستر 0x0065 خوانده شود. |
I68 | شماره داده کانال انتخابی را تعیین میکند؛ مقدار کانال از رجیستر 0x0066 خوانده شود. |
I69 | شماره داده کانال انتخابی را تعیین میکند؛ مقدار کانال از رجیستر 0x0067 خوانده شود. |
I70 | شماره داده کانال انتخابی را تعیین میکند؛ مقدار کانال از رجیستر 0x0068 خوانده شود. |
I71 | شماره داده کانال انتخابی را تعیین میکند؛ مقدار کانال از رجیستر 0x0069 خوانده شود. |
I72 | شماره داده کانال انتخابی را تعیین میکند؛ مقدار کانال از رجیستر 0x006A خوانده شود. |
I73 | شماره داده کانال انتخابی را تعیین میکند؛ مقدار کانال از رجیستر 0x006B خوانده شود. |
I74 | گزینهها: 0: حافظه موقت؛ 1: حافظه موقت و غیر فرار. |
آخرین بهروزرسانی آموزش: 2026-10-07