

۱) کنترل PID به زبان ساده
کنترلر PID سرعت موتور را طوری تنظیم میکند که یک کمیت مانند فشار، دبی، سطح مخزن یا دما به مقدار دلخواه برسد. اپراتور مقدار هدف را تعیین میکند و سنسور، مقدار واقعی را به درایو میفرستد. درایو از اختلاف این دو مقدار، فرمان فرکانس موتور را میسازد.
مثلاً در یک پمپ فشار، با باز شدن شیر مصرف، فشار افت میکند. اگر جهت کنترل درست انتخاب شده باشد، درایو سرعت پمپ را افزایش میدهد تا فشار دوباره به مقدار هدف نزدیک شود. با کم شدن مصرف، سرعت کاهش مییابد.
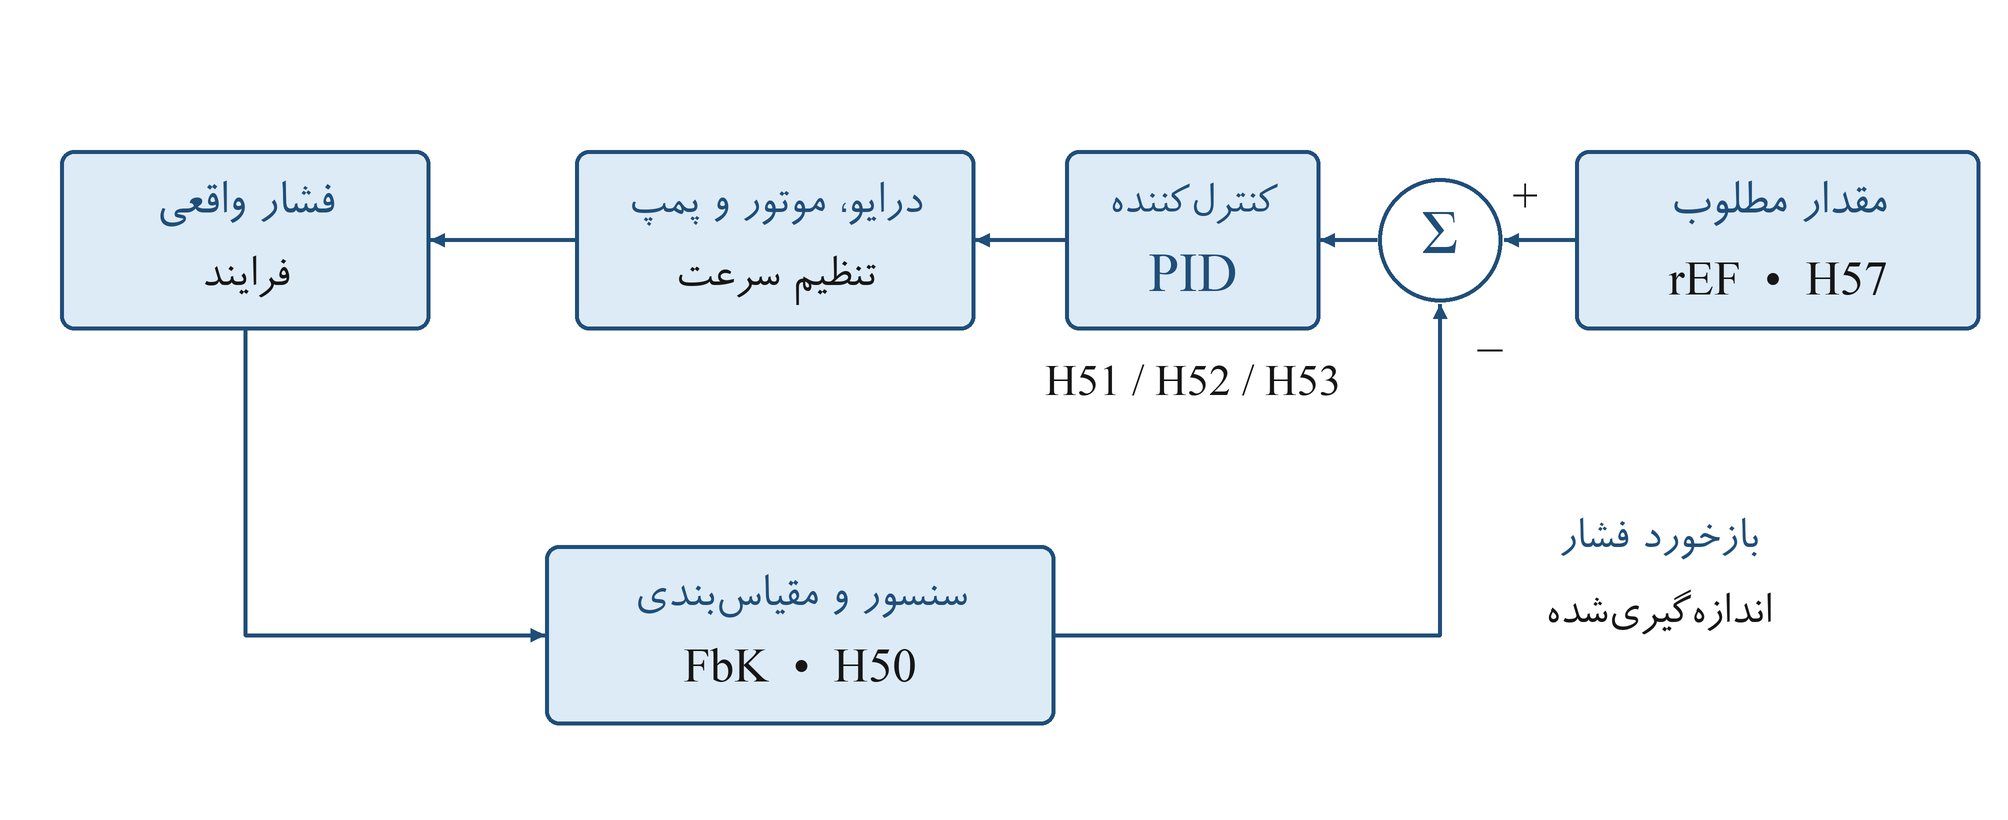
شکل (۱) نمونه کنترل فشار در حالت Direct و برگشت مقدار سنسور به کنترلر
جدول (۱)
عبارت | معنی برای اپراتور |
|---|---|
Reference یا Setpoint | مقدار هدف فرآیند؛ روی صفحه rEF دیده میشود. |
Feedback | مقدار واقعی سنسور پس از مقیاسبندی؛ روی صفحه FbK دیده میشود. |
خطای کنترل | اختلاف مقدار هدف و مقدار واقعی با جهت تعیینشده در H59. |
فرمان خروجی PID | فرکانس درخواستی برای موتور؛ با مقدار هدف فرآیند تفاوت دارد. |
برای راهاندازی، ابتدا ورودیها و جهت کنترل را درست کنید؛ سپس ضرایب PID را تنظیم کنید. عملکرد خواب و بیداری را پس از پایدار شدن کنترل فعال کنید. بخشهای ۵ تا ۸ این عملکرد را با یک مثال مشترک توضیح میدهند.
۲) انتخاب مرجع و سنسور و کنترل نمایشگر
جدول (۲)
پارامتر | انتخاب روی کیپد | کاربرد |
|---|---|---|
H49 | 0 غیرفعال | فعال کردن PID؛ شروع موتور همچنان به فرمان اجرا نیاز دارد. |
H57 | 0 مقدار عددی کیپد | منبع مقدار هدف فرآیند را انتخاب میکند. |
H50 | 0 ورودی جریان I | ورودی سنسور فیدبک را انتخاب میکند. |
H59 | 0 حالت Direct | مشخص میکند کاهش یا افزایش مقدار سنسور، درخواست افزایش خروجی ایجاد کند. |
کنترل rEF و FbK پیش از تنظیم ضرایب
وقتی H49=1 است، در منوی مانیتور، rEF مقدار هدف و FbK مقدار سنسور را با یک رقم اعشار نشان میدهند. این دو صفحه برای مشاهده هستند. با تغییر مقدار هدف، rEF باید تغییر کند؛ با تغییر واقعی فشار یا کمیت مورد کنترل، FbK باید تغییر منطقی داشته باشد.
با انتخاب H57=0، مقدار عددی کیپد در صفحه تنظیم فرکانس، مرجع فرآیند را تعیین میکند؛ هنگام کار با PID آن را با فرکانس واقعی خروجی اشتباه نگیرید. انتخاب Frq جای انتخاب مرجع H57 را نمیگیرد.
مقیاس عددی و جهت کنترل
مقدار هدف و فیدبک باید در یک مقیاس عددی باشند. نمایش 40.0 الزاماً به معنی 40.0 bar نیست. ابتدا رابطه عدد نمایشگر با فشار، دما یا کمیت واقعی را با یک اندازهگیری معتبر مشخص کنید؛ اتصال سنسور بهتنهایی واحد فیزیکی را تعیین نمیکند.
در حالت H59=0، کمتر شدن فیدبک از هدف، درخواست افزایش خروجی ایجاد میکند؛ این حالت برای بسیاری از پمپهای فشار مناسب است. در حالت H59=1، بیشتر شدن فیدبک از هدف چنین درخواستی ایجاد میکند. H59 جهت اثر کنترل را تغییر میدهد و ارتباطی با جهت چرخش FWD/REV ندارد.
توجه: برای فیدبک فقط انتخابهای H50=0/1 و برای مرجع فقط H57=0/1/2/3 به کار روند. گزینههای دیگر، منبع قابل استفاده برای این عملکرد نیستند.
۳) پارامترهای PID و روش تنظیم ضرایب
جدول (۳)
کد | کاربرد و اثر تغییر | محدوده روی کیپد | پیشفرض |
|---|---|---|---|
H51 | بهره تناسبی؛ افزایش آن، واکنش به خطای جاری را قویتر میکند. | 0 تا 1000 | 300 |
H52 | زمان انتگرال؛ کاهش آن، اصلاح خطای باقیمانده را قویتر میکند. | 0.1 تا 32.0 s | 1.0 s |
H53 | زمان مشتق؛ به تغییر سریع خطا واکنش نشان میدهد و به نویز حساس است. | 0.0 تا 30.0 s | 0.0 s |
H55 | حد بالای فرمان فرکانس خروجی PID. | 0.0 تا 600.0 Hz | 50.0 Hz |
H56 | حد پایین فرمان فرکانس در کار عادی PID. | 0.0 تا 600.0 Hz | 0.5 Hz |
همه اعداد این راهنما، مقدار قابل مشاهده روی کیپد هستند. مثلاً برای حد بالای 50.0 Hz، مقدار H55 را روی 50.0 تنظیم کنید. H51 بدون اعشار نمایش داده میشود؛ مقدار 300 را همان 300 وارد کنید.
حدود H55 و H56 را مطابق موتور و ماشین انتخاب کنید و H56 را کمتر از H55 قرار دهید. مجاز بودن یک عدد در منو، به معنی مناسب بودن آن برای موتور یا پمپ نیست. زمانهای شتاب و کاهش سرعت نیز بر پاسخ واقعی اثر دارند.
تنظیم مرحلهای بدون تغییر همزمان چند پارامتر
۱) شروع با مشتق صفر؛ H53=0.0 باشد. برای شروع میتوان مقدار پیشفرض H51=300 و H52=1.0 s را بررسی کرد؛ این اعداد تضمینکننده پایداری همه ماشینها نیستند.
۲) بررسی سرعت واکنش؛ اگر پاسخ کند است و نوسان ندارد، H51 را کمکم افزایش دهید. اگر نوسان ایجاد شد، آن را کاهش دهید و نتیجه را پس از پایدار شدن مشاهده کنید.
۳) حذف خطای باقیمانده؛ اگر مقدار واقعی نزدیک هدف میماند ولی اختلاف از بین نمیرود، H52 را کمی کاهش دهید. اگر نوسان بیشتر شد، H52 را افزایش دهید. صفر، مقدار معتبر برای این پارامتر نیست.
۴) بررسی مشتق فقط در صورت نیاز؛ در بسیاری از کاربردهای پمپ و فن، H53=0.0 کافی است. فقط با فیدبک کمنویز، مقدار کوچک مشتق را آزمایش کنید؛ با افزایش نوسان یا صدای موتور، آن را به صفر برگردانید.
توجه: اگر rEF یا FbK اشتباه باشد، تغییر ضرایب مشکل اصلی را حل نمیکند. ابتدا سنسور، مقیاس و جهت H59 را اصلاح کنید.
۴) راهاندازی اولیه پیش از فعال کردن Sleep
راهاندازی را ابتدا با H69=0.0 انجام دهید تا عملکرد خواب غیرفعال بماند. مراحل زیر را با بار واقعی و در محدوده مجاز ماشین اجرا کنید.
۱) بررسی موتور در حالت عادی؛ با H49=0، صحت حرکت موتور، جهت چرخش و زمانهای شتاب و توقف را بررسی کنید. سپس موتور را متوقف کنید.
۲) انتخاب ورودیها؛ H50 را مطابق سنسور و H57 را مطابق منبع مقدار هدف تنظیم کنید. تغذیه سنسور و اتصال صحیح سیمها را کنترل کنید.
۳) بررسی مقیاس؛ در حالت توقف و بدون فرمان اجرا، H49=1 را فعال کنید. هدف را تغییر دهید و rEF را ببینید. کمیت واقعی را در دو یا چند نقطه معلوم بررسی کنید و مطمئن شوید FbK تغییر متناسب دارد. سنسور جریان با خروجی دارای آفست، الزاماً صفر فیزیکی را به صورت صفر عددی نشان نمیدهد.
۴) تعیین حدود و جهت؛ H55 و H56 را بر اساس ماشین تعیین کنید. H59 را متناسب با جهت اثر فرآیند انتخاب کنید؛ برای نمونه پمپ فشار، افت فشار باید درخواست افزایش خروجی ایجاد کند.
۵) شروع کنترل موتور؛ با باقی ماندن H49=1، در شرایط ایمن فرمان Run را صادر کنید. افزایش یا کاهش خروجی باید مقدار واقعی را به هدف نزدیک کند. اگر اثر کنترل برعکس است، متوقف شوید و H59 را بررسی کنید.
۶) تنظیم ضرایب؛ طبق بخش ۳، هر بار فقط یک پارامتر را تغییر دهید. با کم و زیاد کردن مصرف، پایداری در بار کم و زیاد را بررسی کنید. خروجی نباید بدون علت روی حد بالا یا پایین باقی بماند.
۷) آزمایش توقف؛ فرمان Stop و مسیر توقف ترمینالی مورد استفاده را آزمایش کنید. سپس تنظیمات خواب و بیداری را مطابق بخش ۵ انجام دهید.
مواردی که پیش از ادامه باید روشن باشند
مقدار هدف، مقدار واقعی سنسور و فرکانس خروجی سه مقدار جدا هستند. اپراتور باید بداند هرکدام را از کجا میخواند و تغییرشان چه معنایی دارد. در یک پمپ، رسیدن فشار به هدف به معنی ثابت ماندن فرکانس در همه شرایط مصرف نیست.
در کاربرد فشار، حدود مجاز لوله و پمپ و حفاظت مکانیکی مانند شیر اطمینان رعایت شود. سنسور قطعشده یا مقدار غیرواقعی میتواند خروجی PID را به حد بالا یا پایین ببرد؛ عملکرد خواب، جای حفاظت سنسور یا خشککارکردن پمپ را نمیگیرد.
توجه: تنظیم خواب را زمانی شروع کنید که PID بهتنهایی پایدار باشد. نوسان ناشی از تنظیم نامناسب ضرایب را با طولانی کردن زمان خواب پنهان نکنید.
۵) معنی Sleep و Wakeup و چهار تنظیم اصلی
Sleep یعنی درایو در زمان کم شدن نیاز فرآیند، موتور را متوقف کند و آماده راهاندازی خودکار بماند. Wakeup یعنی وقتی نیاز دوباره ایجاد شد، موتور با همان فرمان اجرای معتبر قبلی، از مسیر معمول راهاندازی شروع به کار کند.
در خواب، خروجی پس از کاهش سرعت قطع میشود، اما خواندن مرجع و سنسور ادامه دارد. مدت خواب ثابت نیست؛ تا وقتی شرط بیدار شدن برقرار نشده است، درایو میتواند در خواب بماند.
جدول (۴)
کد | سؤال ساده | محدوده و معنی | پیشفرض |
|---|---|---|---|
H69 | چه مدت شرایط کمنیازی ادامه داشته باشد تا خواب آغاز شود؟ | 0.0 تا 600.0 s | 0.0 s |
H70 | چه فرکانسی، فرکانس پایین محسوب شود؟ | 0.1 تا 600.0 Hz | 20.0 Hz |
H71 | چه مقدار اختلاف با هدف، درخواست بیدار شدن ایجاد کند؟ | 0.1 تا 100.0% | 5.0% |
H72 | نیاز جدید چه مدت ادامه داشته باشد تا موتور راه بیفتد؟ | 0.0 تا 600.0 s | 1.0 s |
ترتیب فعال کردن
پس از تنظیم پایدار PID، ابتدا H70، H71 و H72 را انتخاب کنید. در پایان، H69 را بیشتر از صفر قرار دهید؛ برای کارکرد این قابلیت، H49=1 و فرمان اجرای معتبر نیز لازم است.
فرکانس خواب باید حداقل برابر حد پایین PID و کمتر از حد بالای آن باشد:
H56 ≤ H70 < H55
مثلاً با H56=5.0 Hz و H55=50.0 Hz، انتخاب H70=20.0 Hz این شرط را تأمین میکند. انتخاب نهایی فرکانس خواب به حداقل دور مجاز پمپ و رفتار فرآیند بستگی دارد.
توجه: H71 درصد فرکانس موتور یا درصد کل محدوده سنسور نیست. مثلاً با rEF=40.0 و H71=5.0%، اختلاف لازم برای بیداری برابر 2.0 واحد روی همان مقیاس نمایشگر است.
۶) درایو چه زمانی وارد Sleep میشود
ورود به خواب فقط وقتی ممکن است که PID در حال کنترل باشد، فرمان اجرا برقرار بماند، مرجع مثبت باشد و فرمان توقف یا خطای درایو وجود نداشته باشد. سپس شرطهای زیر باید همزمان برقرار بمانند.
۱) کم بودن درخواست سرعت؛ هم فرمان فرکانس PID و هم فرکانس جاری خروجی یا فرکانس تخمینی موتور باید حداکثر برابر H70 باشند. پایین بودن فقط یکی از این دو کافی نیست.
۲) کم بودن نیاز فرآیند؛ خطای کنترل در جهت درخواست افزایش خروجی، باید حداکثر نصف اختلاف لازم برای بیداری باشد. در مثال rEF=40.0، H71=5.0% و H59=0، این شرط یعنی FbK حداقل 39.0 باشد.
۳) پیوسته ماندن شرایط؛ هر دو شرط بالا باید در تمام مدت H69 برقرار بمانند. با از بین رفتن هر شرط، زمان سپریشده کنار گذاشته میشود و انتظار بعدی از صفر شروع میشود.
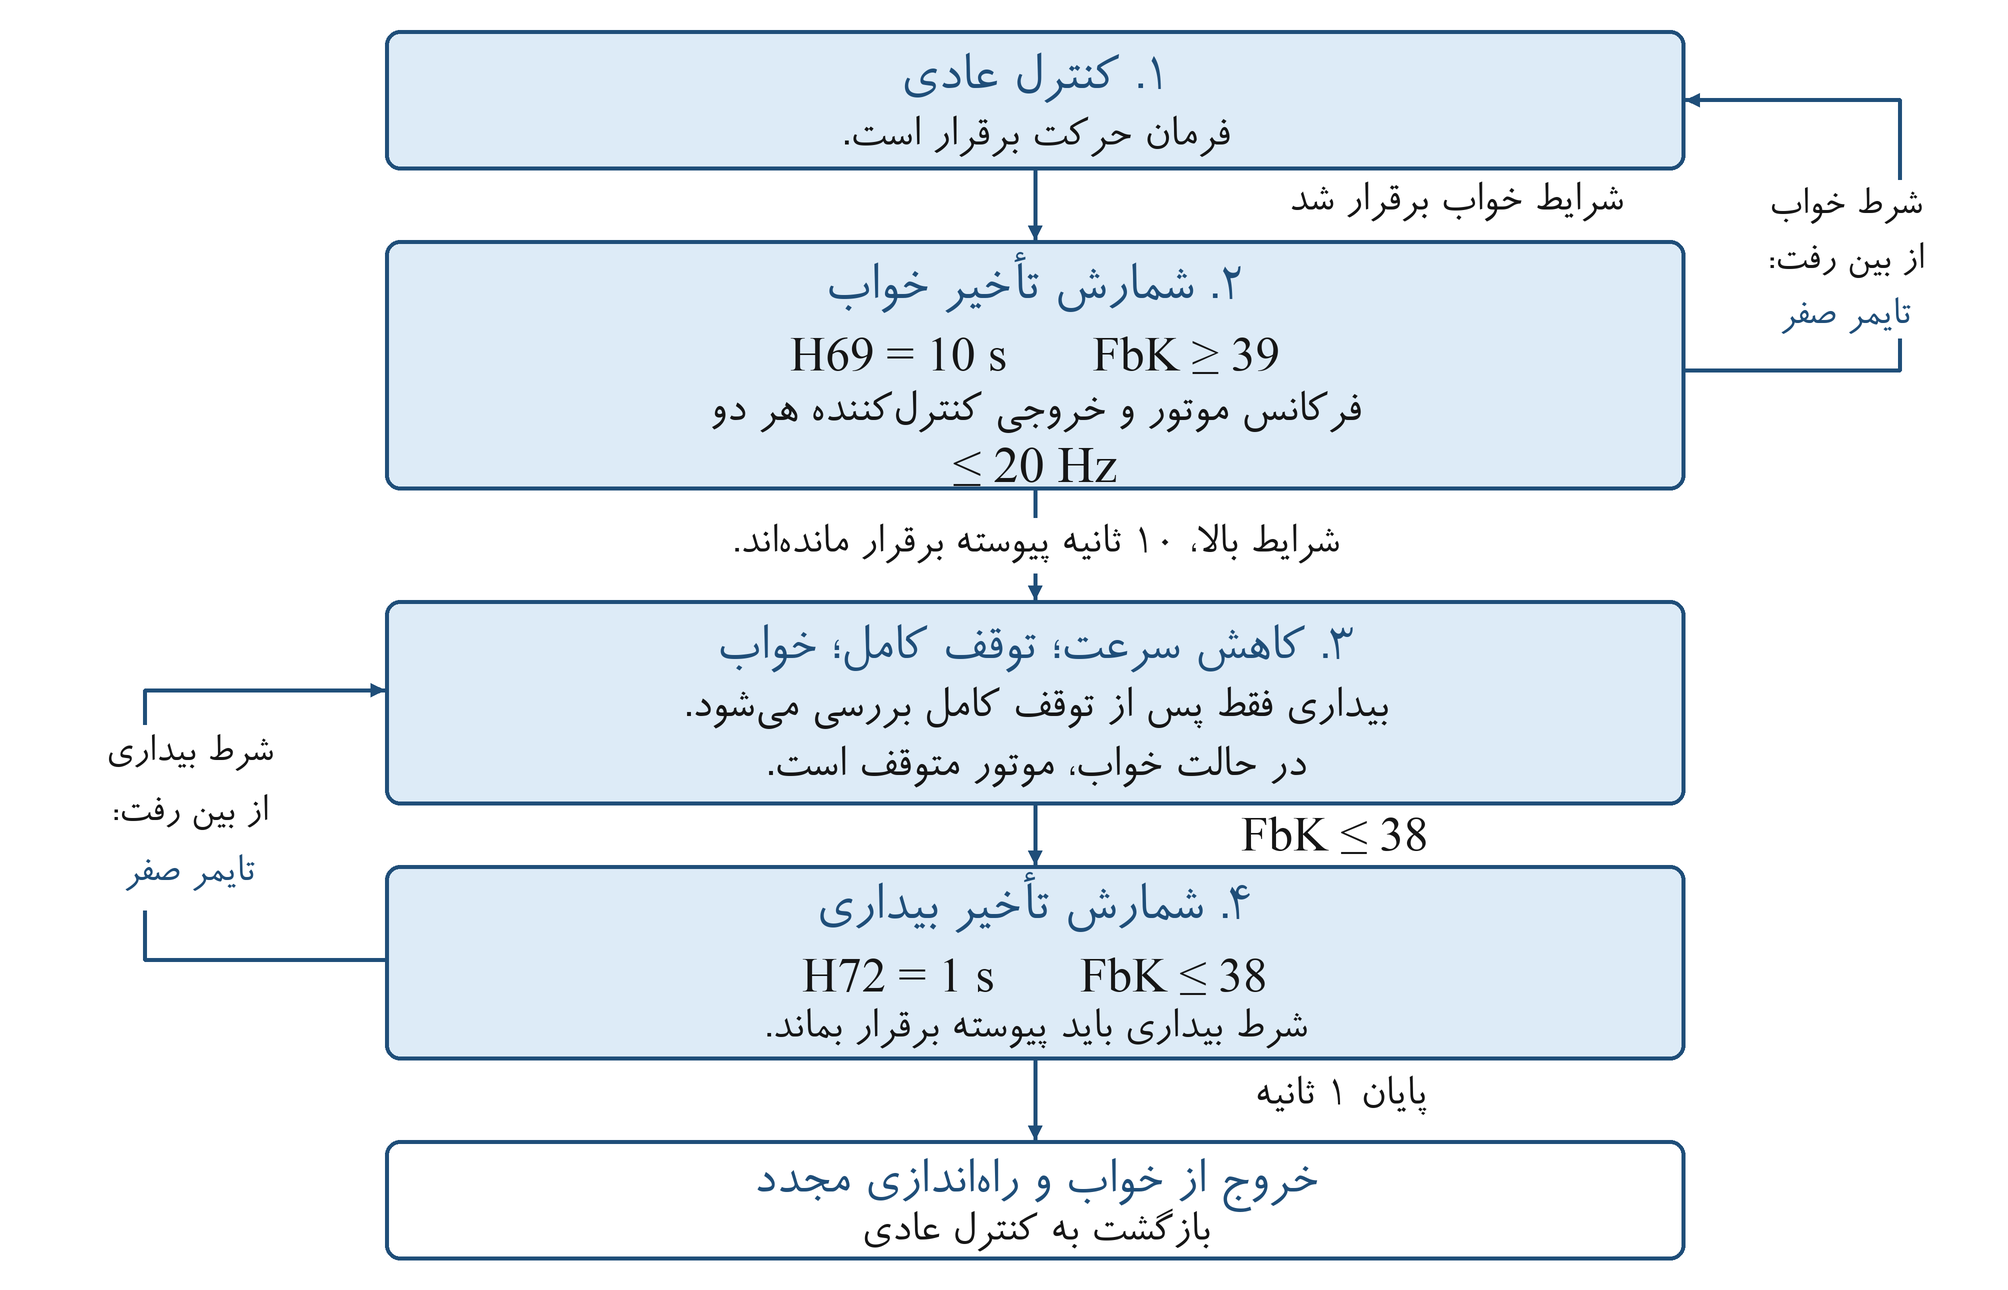
شکل (۲) مسیر خواب و بیداری در مثال Direct با rEF=40.0 و H71=5.0% و فرمان اجرای معتبر
بعد از کامل شدن H69، کاهش سرعت آغاز میشود و سپس خروجی قطع میگردد. بنابراین زمان H69 شامل زمان رمپ توقف نیست. حد پایین H56، مانع رسیدن خروجی به توقف در Sleep نمیشود.
توجه: در شتابگیری، اجرای توقف، ترمز DC یا Speed Search، انتظار ورود به خواب پیش نمیرود. این قابلیت برای حالت عادی کنترل سرعت با PID است؛ محدودیت سایر مدها در بخش ۹ آمده است.
۷) محاسبه آستانه Wakeup با یک مثال ساده
ابتدا درصد H71 را روی مرجع فعلی rEF اعمال کنید. عدد حاصل، اختلاف لازم بین هدف و فیدبک برای درخواست بیداری است. جهت این اختلاف را H59 مشخص میکند.
40.0 × 5.0 / 100 = 2.0
در این مثال، rEF=40.0 و H71=5.0% است؛ بنابراین اختلاف بیداری 2.0 واحد و نصف آن برای شرط خواب 1.0 واحد است. نتیجه برای دو جهت کنترل در جدول زیر آمده است.
جدول (۵)
جهت کنترل | شرط فیدبک برای اجازه خواب | شرط فیدبک برای درخواست بیداری |
|---|---|---|
H59=0 | FbK ≥ 39.0 | FbK ≤ 38.0 |
H59=1 | FbK ≤ 41.0 | FbK ≥ 42.0 |
ستون خواب فقط شرط فیدبک را نشان میدهد؛ شرط فرکانس و زمان H69 نیز باید برقرار باشد. به همین ترتیب، رسیدن به آستانه بیداری باید پس از توقف خروجی، به مدت H72 ادامه پیدا کند.
تفاوت دو آستانه چه فایدهای دارد
در حالت Direct، شرط فیدبک خواب در 39.0 برقرار میشود، اما بیداری تا رسیدن فیدبک به 38.0 درخواست نمیشود. این فاصله، از عوض شدن پیدرپی وضعیت با یک تغییر کوچک فیدبک جلوگیری میکند. قرار گرفتن بین دو آستانه، بهتنهایی فرمان تغییر وضعیت نیست.
زمان بیداری از چه لحظهای حساب میشود
درایو ابتدا کاهش سرعت را تمام و خروجی را قطع میکند. از آن پس، اگر فیدبک به آستانه بیداری رسیده باشد، زمان H72 شروع میشود. اگر قبل از پایان این زمان، فیدبک از شرط بیداری خارج شود، شمارش به صفر برمیگردد.
با H72=1.0 s، یک افت کوتاه 0.5 s برای راهاندازی کافی نیست. پس از کامل شدن یک ثانیه پیوسته و با باقی ماندن فرمان اجرا، موتور از مسیر عادی راهاندازی و شتابگیری شروع میکند؛ فشار دادن دوباره Run لازم نیست.
توجه: با مرجع صفر یا نبود داده تازه معتبر، بیداری انجام نمیشود. این موضوع به معنی تشخیص همه خرابیهای سنسور نیست؛ مثلاً مقدار صفرِ دریافتی از سنسور میتواند در حالت Direct شرط بیداری را ایجاد کند.
۸) مشاهده یک چرخه کامل خواب و بیداری
مثال زیر برای حالت Direct و یک فرآیند با مرجع ثابت است. اعداد فیدبک در مقیاس نمایشگر هستند؛ برای استفاده با فشار واقعی، ابتدا مقیاس سنسور و مرجع باید تطبیق داده شود. این تنظیمات، نسخه عمومی برای همه پمپها نیستند.
جدول (۶)
تنظیم | مقدار مثال | تنظیم | مقدار مثال |
|---|---|---|---|
rEF | 40.0 | H59 | 0 |
H55 | 50.0 Hz | H56 | 5.0 Hz |
H69 | 10.0 s | H70 | 20.0 Hz |
H71 | 5.0% | H72 | 1.0 s |
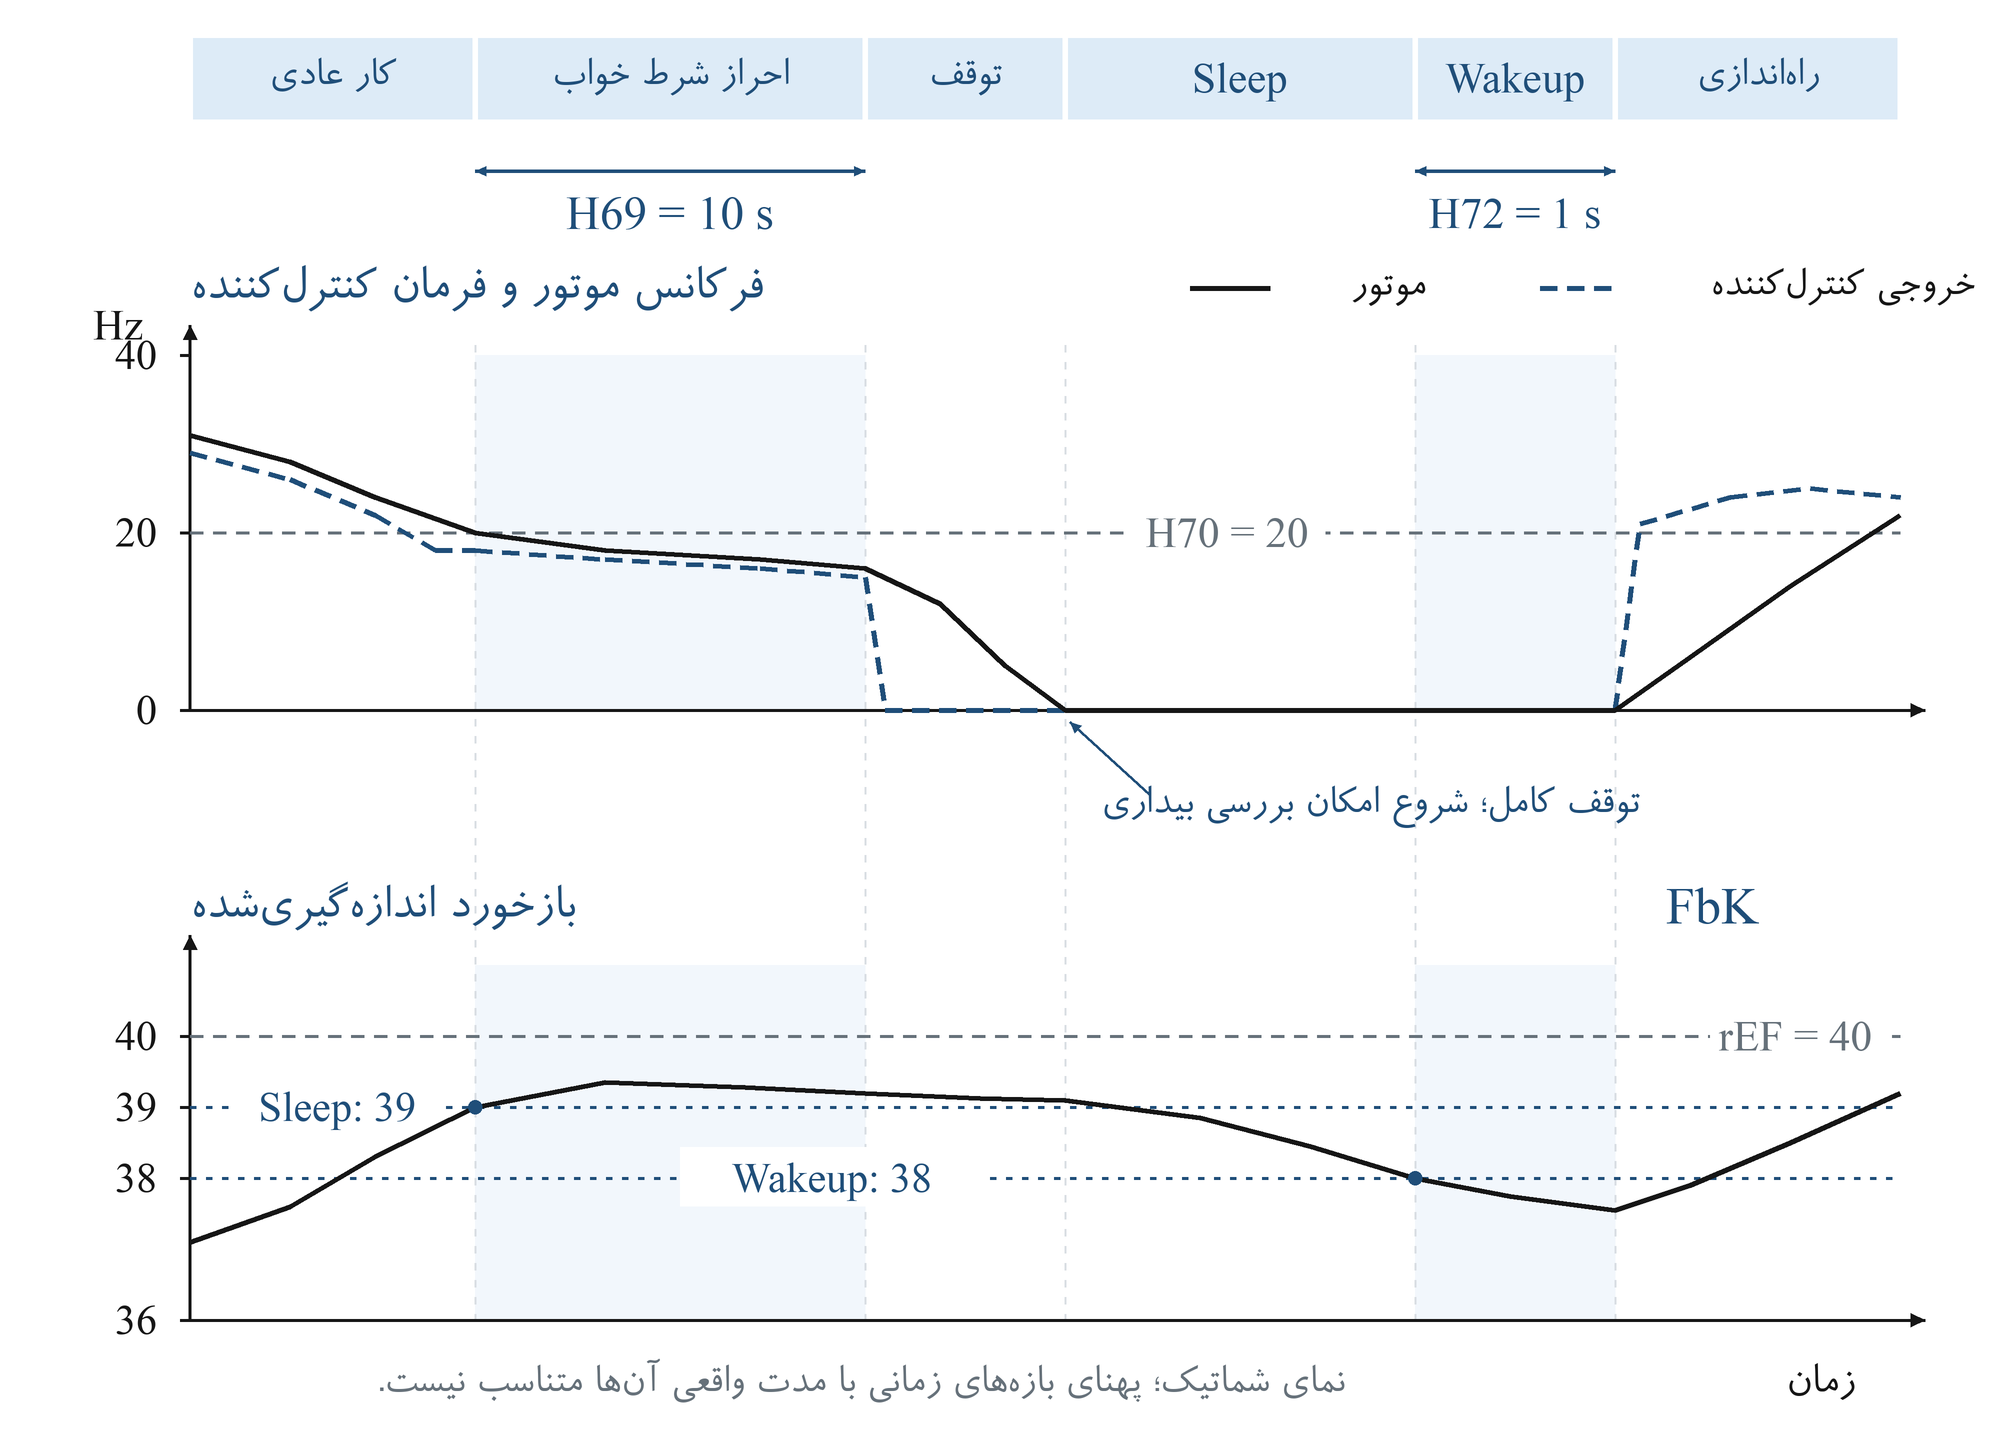
شکل (۳) چرخه نمونه در حالت Direct؛ شکل منحنیها و پهنای همه بازههای زمانی مفهومی هستند
۱) کم شدن مصرف؛ فیدبک حداقل 39.0 است و هر دو فرکانس مورد بررسی، حداکثر 20.0 Hz هستند. از این لحظه، انتظار 10.0 s آغاز میشود.
۲) شروع خواب؛ اگر شرایط ده ثانیه پیوسته برقرار بمانند، درایو با رمپ کاهش سرعت متوقف میشود. بعد از قطع خروجی، در خواب میماند؛ زمان توقف به رمپ تنظیمشده بستگی دارد.
۳) ایجاد نیاز جدید؛ پس از توقف، فیدبک به 38.0 یا کمتر میرسد. اگر یک ثانیه پیوسته در این محدوده بماند، بیداری انجام و کنترل PID دوباره فعال میشود.
توجه: اگر در ثانیه هشتمِ انتظار خواب، فرکانس یا شرط فیدبک از محدوده خارج شود، هشت ثانیه قبلی ذخیره نمیشود؛ پس از برقراری دوباره شرایط، ده ثانیه کامل لازم است.
۹) رفتار Run و Stop و تغییر حالت هنگام خواب
خواب به معنی آماده بودن برای شروع خودکار است. برای اینکه موتور متوقف بماند، فرمان Stop بدهید؛ تغییر تنظیمات خواب، روش توقف موتور نیست.
جدول (۷)
فرمان یا تغییر | رفتار درایو | اقدام یا نکته اپراتور |
|---|---|---|
Run از کیپد یا Modbus | مجوز اجرای معتبر در خواب حفظ میشود. | با کامل شدن شرط بیداری، به فرمان اجرای تکراری نیاز نیست. |
فرمان ترمینالی دوسیمه یا سهسیمه | اعتبار فرمان و وضعیت ترمینال توقف بررسی میشود. | در سهسیمه، رها شدن پالس شروع، فرمان ذخیرهشده را حذف نمیکند؛ قطع فرمان توقف آن را لغو میکند. |
Stop یا خطای درایو | درخواست اجرای ذخیرهشده برای خواب لغو میشود. | رفع خطا، همان درخواست خواب را برنمیگرداند؛ راهاندازی بعدی تابع فرمانها و مد دستگاه است. |
H69=0.0 یا H49=0 | با باقی بودن مجوز اجرا، خروج از خواب و ادامه کار عادی ممکن است. | پیش از غیرفعال کردن این حالتها، اگر حرکت مجاز نیست، Stop بدهید. |
فعال شدن PID Bypass | با مجوز اجرای معتبر، کنترل به مرجع عادی سرعت برمیگردد. | برای این فرمان، یکی از I20 تا I24 روی 21 تنظیم میشود. |
تغییر جهت، مد فرمان، نوع موتور یا مد کنترل | درخواست ذخیرهشده خواب لغو میشود. | پس از تغییر حالت، فرمانهای معتبر را مطابق همان مد دوباره برقرار کنید. |
مدهایی که برای این قابلیت استفاده نمیشوند
خواب در حالت PLC با Frq=5، فرمان JOG، تنظیم خودکار موتور Auto Tuning و کنترل گشتاور با H40=4 فعال نمیشود. ورود به این حالتها هنگام خواب، درخواست ذخیرهشده آن را لغو میکند.
با تغییر H69 تا H72، منبع مرجع یا فیدبک، جهت H59 و حدود H55/H56، زمان انتظار جاری از ابتدا محاسبه میشود. بهتر است تنظیمات را در حالت توقف تغییر دهید و سپس یک چرخه کامل را دوباره آزمایش کنید.
هنگام فعال بودن ورودی PID Bypass، مرجع عادی سرعت استفاده میشود. با غیرفعال شدن این ورودی، بازگشت به PID با خروجی جاری هماهنگ میشود. محدودیتها و رمپهای معمول نیز اعمال میشوند.
توجه: برای کار روی موتور یا ماشین، به خواب بودن آن اکتفا نکنید. توقف و قطع ایمن تغذیه را طبق دستورالعمل دستگاه انجام دهید؛ تغییر فیدبک میتواند راهاندازی خودکار ایجاد کند.
۱۰) عیبیابی و آزمون نهایی تنظیمات
جدول (۸) بررسی کنترل PID
نشانه | ابتدا چه چیزی بررسی شود | اقدام پیشنهادی |
|---|---|---|
خروجی در جهت اشتباه تغییر میکند. | جهت اثر کنترل و جهت تغییر سنسور. | H59، انتخاب H50 و صحت فیدبک را بررسی کنید. |
فشار یا خروجی نوسان میکند. | H51 زیاد، H52 کوچک، یا سنسور نویزی است. | هر بار یک تغییر: کاهش H51، افزایش H52 یا بازگرداندن H53 به صفر. |
پاسخ کند است یا اختلاف باقی میماند. | ضرایب و حدود فرکانس. | ابتدا H55/H56 را کنترل کنید؛ سپس H51 را کمی افزایش یا برای خطای ماندگار H52 را کمی کاهش دهید. |
FbK ثابت یا غیرواقعی است. | سنسور، تغذیه، سیمکشی و مقیاس ورودی. | پیش از تغییر ضرایب، مقدار ورودی را در چند نقطه معلوم بررسی کنید. |
جدول (۹) بررسی Sleep و Wakeup
نشانه | علتهای قابل بررسی | اقدام پیشنهادی |
|---|---|---|
وارد خواب نمیشود. | خواب غیرفعال، شرط فرکانس یا فیدبک ناپیوسته، یا مد نامناسب. | H49، H69، هر دو فرکانس، شرط فیدبک و رابطه H56 ≤ H70 < H55 را کنترل کنید. |
از خواب بیدار نمیشود. | فرمان اجرا لغو شده، مرجع صفر، جهت یا آستانه نامناسب، یا زمان کامل نشده است. | Run، rEF/FbK، H59، H71/H72 و اعتبار حدود فرکانس را بررسی کنید. |
خواب و بیداری زیاد تکرار میشوند. | نوسان فرآیند، آستانه نامناسب یا زمانهای کوتاه. | ابتدا پایداری PID و سنسور را اصلاح کنید؛ سپس H70/H71 و زمانهای H69/H72 را متناسب با فرآیند تغییر دهید. |
با غیرفعال کردن خواب، موتور راه میافتد. | فرمان اجرا هنوز معتبر است. | برای ثابت ماندن توقف، ابتدا Stop بدهید؛ تغییر H69 جای توقف نیست. |
آزمون نهایی پس از تنظیم
۱) با مصرف معمول، رسیدن پایدار به هدف را بررسی کنید. ۲) مصرف را کم کنید و تداوم شرایط خواب، زمان انتظار و توقف با رمپ را ببینید. ۳) نیاز را دوباره افزایش دهید و زمان بیداری و شروع مجدد را بررسی کنید. ۴) هنگام خواب، Stop بدهید و مطمئن شوید همان درخواست خواب دیگر موتور را راه نمیاندازد.
در پایان، تنظیمات نهایی، مقدار هدف و مقیاس سنسور را ثبت کنید. با تغییر مرجع یا مقیاس ورودی، آستانه واقعی متناظر با H71 نیز تغییر میکند و باید دوباره بررسی شود.
آخرین بهروزرسانی آموزش: 2026-09-16