

در فرایند پیچش، رسیدن موتور به یک سرعت ثابت همیشه تمام مسئله نیست. گاهی تغییر آرام و تکرارشونده سرعت، بخشی از تنظیم کیفیت فرایند است. قابلیت تراورس یا Traverse / Wobble در HiPowerVSES، فرکانس خروجی را حول یک مقدار مرکزی بالا و پایین میبرد. شناخت دامنه، زمان حرکت و مکثهای این موج کمک میکند تنظیمی قابل ارزیابی روی ماشین خود بسازیم.
نوسان فرکانس چه نقشی در پیچش دارد؟
تراورس در کاربردهایی مانند پیچش نخ، سیم و مواد مشابه میتواند به توزیع بهتر پیچش کمک کند. درایو ابتدا به فرکانس مرکزی میرسد و سپس یک الگوی تکرارشونده را اجرا میکند. مقدار مناسب نوسان به جنس محصول، مکانیزم و شرایط فرایند وابسته است؛ صرف فعالکردن قابلیت، نتیجه یکسانی در همه ماشینها ایجاد نمیکند.
این قابلیت جهت چرخش موتور را حفظ میکند. بنابراین تراورس فرکانسی را نباید با رفتوبرگشت خودکار جهت موتور یا کنترل موقعیت یک محور اشتباه گرفت. درایو در این حالت موقعیت نخ یا محور تراورس را اندازه نمیگیرد و حرکت عرضی مکانیزم باید مستقل کنترل شود. تولید نوسان فرکانس به انکودر نیاز ندارد؛ در مد Sensorless Speed، اجرای آن پس از ورود کنترل موتور به حلقه بسته آغاز میشود.
مرکز موج همان مرجع انتخابشده دستگاه است؛ برای مثال، مرجع صفحهکلید، آنالوگ، Modbus یا سرعت مرحله انتخابشده در حالت چندسرعته. هرچه این مرجع پایدارتر باشد، مشاهده و ارزیابی موج آسانتر است. تغییر مرکز باعث میشود دستگاه با رمپ عادی به مقدار جدید برود و سپس چرخه تازهای را شروع کند.
مثال ساده: ۴۰ هرتز با دامنه ۱۰ درصد
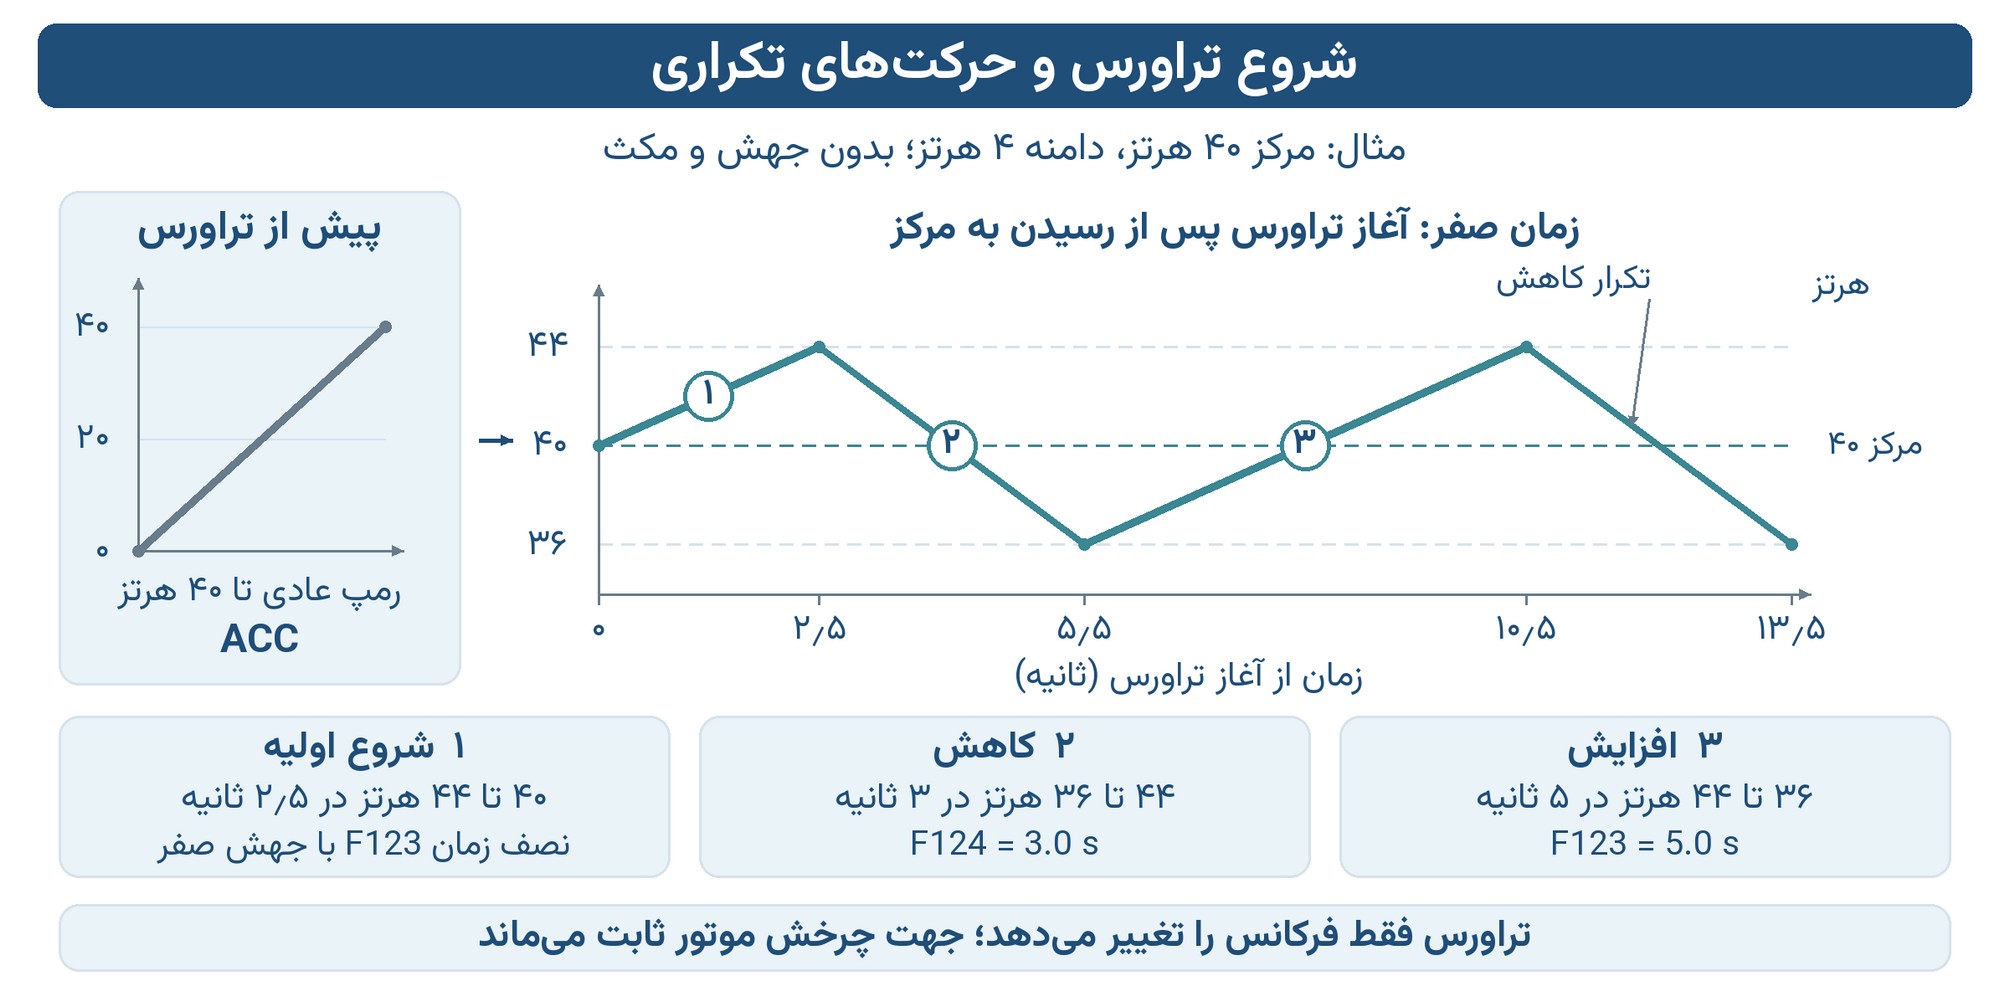
فرض کنیم مرکز ۴۰ هرتز، حد بالا F21=60 و حد پایین F23=1 باشد. با F120=1، دامنه از مرکز محاسبه میشود. اگر F121=10% انتخاب شود، فاصله مرکز تا هر سر موج ۴ هرتز خواهد بود: حد پایین ۳۶ و حد بالا ۴۴ هرتز. گستره کامل موج ۸ هرتز است، زیرا F121 دامنه یکطرفه را بیان میکند.
همان ۱۰ درصد در F120=2 معنای دیگری دارد: مبنا F21 است و با سقف ۶۰ هرتز، دامنه ۶ هرتز میشود؛ در نتیجه حدود درخواستی ۳۴ تا ۴۶ هرتز خواهند بود. انتخاب مبنا را پیش از مقایسه درصدها بررسی کنید.
حدود خروجی همچنان معتبرند. اگر مرکز به یکی از آنها نزدیک باشد، دامنه بهصورت متقارن کاهش مییابد و مرکز جابهجا نمیشود. برای نمونه، مرکز ۵۸ هرتز با سقف ۶۰ و دامنه درخواستی ۵٫۸ هرتز، عملاً موجی با دامنه ۲ هرتز بین ۵۶ و ۶۰ ایجاد میکند. این رفتار توضیح میدهد چرا دامنه دیدهشده ممکن است از محاسبه اولیه کوچکتر باشد.
هفت پارامتر، سه تصمیم اصلی
برای شکلدادن موج باید مبنا و دامنه، زمان رفتوبرگشت و رفتار دو سر موج را انتخاب کنیم. جدول زیر نقش هر پارامتر را خلاصه میکند؛ محدوده مجاز و مقدار پیشفرض همه آنها در آموزش کامل تراورس آمده است.
| پارامتر | نقش در موج | نمونه آموزشی |
|---|---|---|
| F120 | فعالسازی و انتخاب مبنای دامنه | ۱؛ مبنای مرکز |
| F121 | دامنه یکطرفه، به درصد مبنا | ۱۰٪؛ دامنه ۴ هرتز در مرکز ۴۰ |
| F122 | جهش مرجع به سمت مرکز، به درصد دامنه واقعی | ۰٪؛ بدون جهش |
| F123 | زمان کامل صعود، بدون مکث | ۵ ثانیه |
| F124 | زمان کامل نزول، بدون مکث | ۳ ثانیه |
| F125 | مکث در حد پایین | ۲ ثانیه |
| F126 | مکث در حد بالا | ۱ ثانیه |
از RUN تا یک چرخه کامل
در مثال جدول، پس از RUN ابتدا رمپ معمول ACC دستگاه فرکانس را به ۴۰ هرتز میرساند. سپس، چون جهش صفر است، حرکت اولیه از مرکز به ۴۴ هرتز نصف زمان صعود، یعنی ۲٫۵ ثانیه، طول میکشد. پس از یک ثانیه مکث بالا، نزول سهثانیهای تا ۳۶ و مکث دوثانیهای پایین انجام میشود. چرخههای کامل بعدی شامل پنج ثانیه صعود، یک ثانیه مکث بالا، سه ثانیه نزول و دو ثانیه مکث پاییناند.
دوره اسمی این چرخه ۱۱ ثانیه است: F123 + F124 + F125 + F126. زمان رمپ اولیه جزو این دوره تکرارشونده نیست. تعلیق و محدودیتهای حفاظتی نیز میتوانند مدت واقعی چرخه را بیشتر کنند. مکث در دو سر موج، توقف موتور نیست؛ درایو فرکانس آن نقطه را نگه میدارد و موتور همچنان میچرخد.
اگر برای فرایند به جهش نیاز باشد، F122 پس از مکث انتهای موج اعمال میشود. مثلاً ۱۰٪ دامنه واقعی ۴ هرتز، جهشی ۰٫۴ هرتزی به سمت مرکز میدهد. جهش مرجع به معنی جهش آنی سرعت مکانیکی نیست. زمان مرکز تا بالا نیز فقط با جهش صفر نصف F123 است؛ این فرض را به تنظیم دارای جهش تعمیم ندهید.
تعلیق و بازنشانی یک رفتار ندارند
ورودی دیجیتال با کد عملکرد ۲۵، فرکانس جاری و زمان موج یا مکث را نگه میدارد؛ پس از آزادشدن، ادامه از همان نقطه انجام میشود. کد ۲۶، مرجع را با رمپ عادی به مرکز برمیگرداند و تا آزادشدن اجازه شروع چرخه تازه را نمیدهد. بازنشانی خودش RUN نیست و موتور متوقف را راه نمیاندازد.
اگر هر دو فرمان همزمان فعال باشند، بازنشانی اولویت دارد. باقیماندن تعلیق پس از آزادشدن بازنشانی میتواند مرکز را ثابت نگه دارد. STOP، خطا و تغییر حالت کاری همواره بر این فرمانها مقدماند. اعداد ۲۵ و ۲۶ کد عملکرد ورودیاند؛ برای اتصال و تخصیص آنها باید قواعد ورودی دیجیتال دستگاه را رعایت کرد.
تنظیم خوب را با موتور و فرایند بسنجید
پارامترها را پس از توقف کامل، قطع خروجی و رفع قفل ویرایش بنویسید و مقدارها را دوباره بخوانید. ابتدا عملکرد عادی موتور را تأیید کنید؛ سپس با دامنه کم، جهش صفر و بدون مکث شروع کنید. پس از مشاهده موج، مکثها و دامنه را تدریجی تنظیم کنید و جریان، لرزش، کشش و کیفیت پیچش را مقایسه کنید.
تراورس برای مدهای سازگار موتور القایی تعریف شده و با شرایطی مانند PID فعال، PLC، JOG، اتوتیون یا ترمز DC فعال اجرا نمیشود. در Sensorless Speed، کف موج دستکم ۴ هرتز است. محدودیت جریان یا ولتاژ باس میتواند پیشروی موج را نگه دارد؛ برای حفظ شکل موج، حفاظتها را غیرفعال نکنید. اگر جریان زیاد، کشش ناپایدار یا توقف حفاظتی تکرارشونده دیدید، دامنه یا جهش را کاهش دهید یا زمان حرکت را بیشتر کنید.
برای تنظیم دقیق، جدول محدودهها، مراحل راهاندازی، مدهای مجاز و عیبیابی را در آموزش کامل قابلیت تراورس بخوانید. راهنمای اصلی PDF، ویرایش ۸، مورخ ۱۴۰۵/۰۷/۰۹ نیز برای دریافت در دسترس است.