تراورس یا Traverse / Wobble در HiPowerVSES، نوسان تکرارشونده فرکانس خروجی حول یک فرکانس مرکزی است. این آموزش، راهنمای تراورس ویرایش ۸ را برای مطالعه در وب بازآرایی میکند و از شناخت موج تا تنظیم پارامترها، راهاندازی، کنترل با ورودی دیجیتال و عیبیابی پیش میرود.
۱. تراورس چه کاری انجام میدهد؟
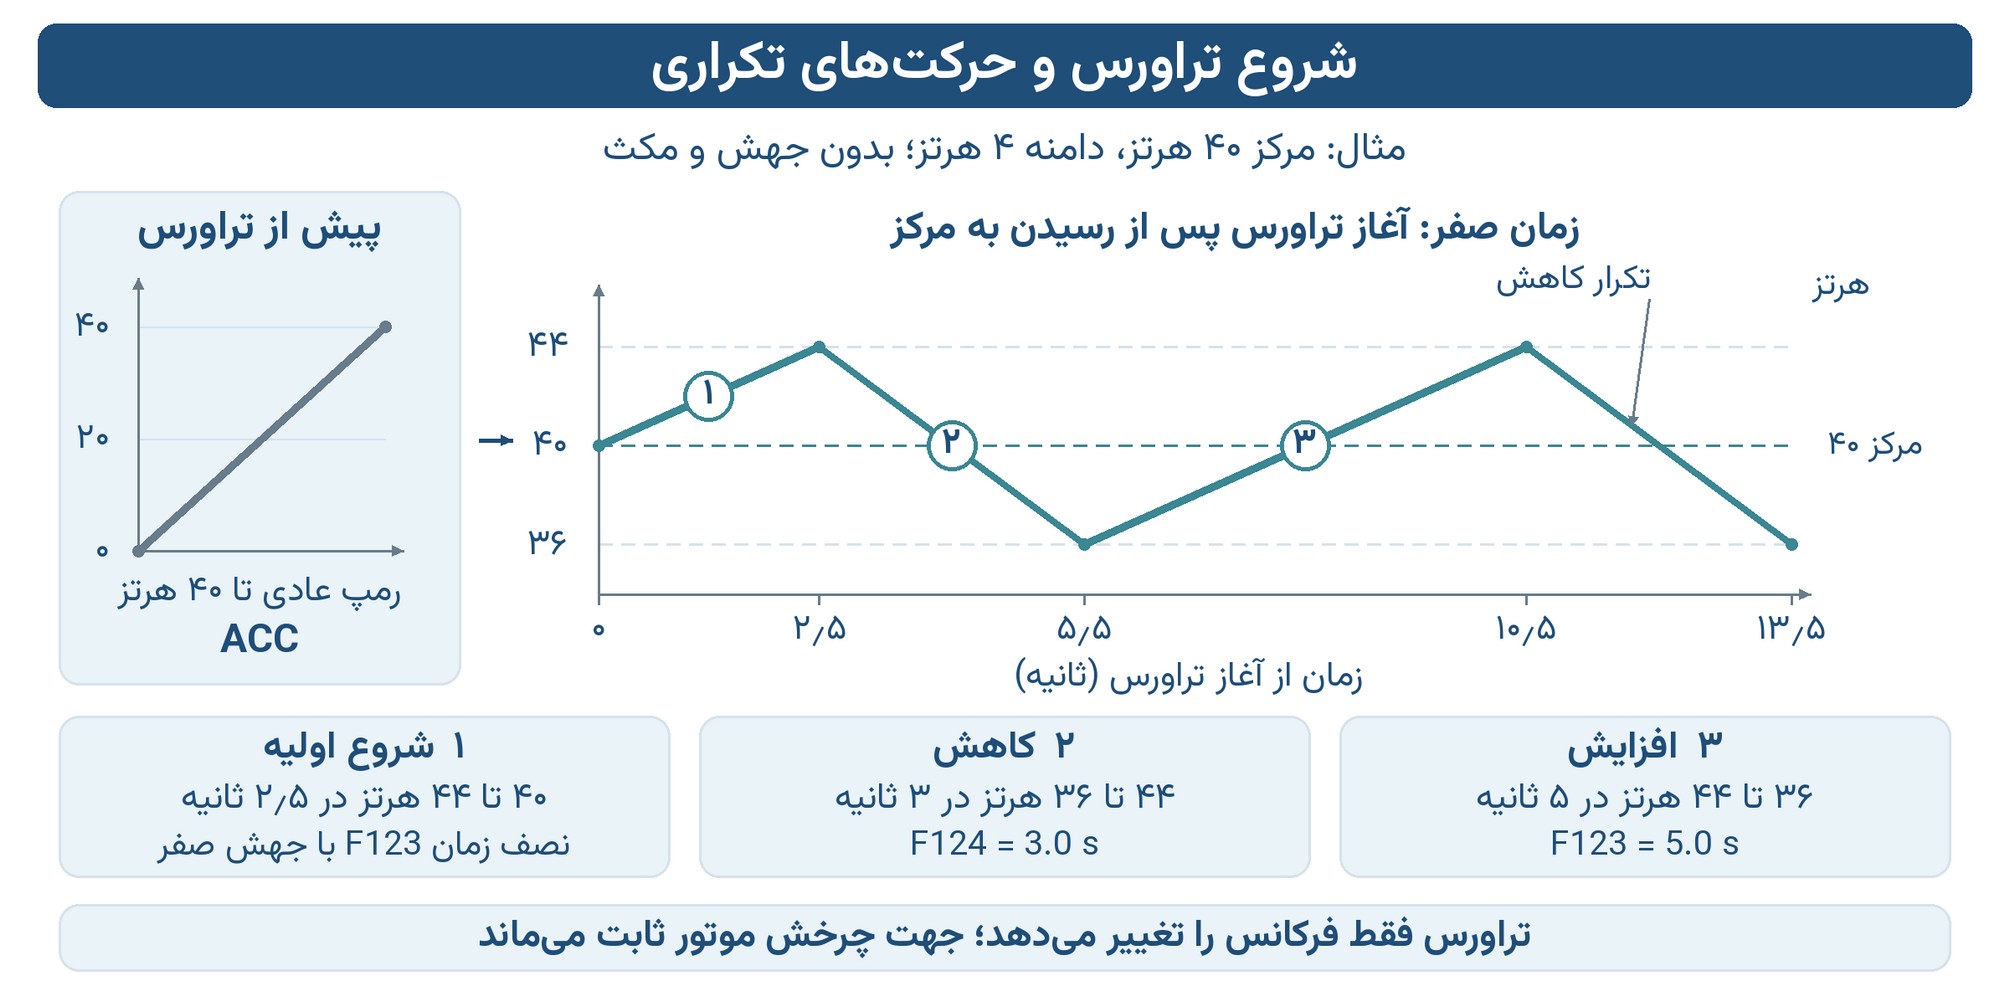
در کار عادی، درایو به فرکانس مرجع انتخابشده میرسد و آن را دنبال میکند. با فعالشدن تراورس، فرکانس خروجی بهصورت تکرارشونده از مرکز به سمت حد بالا و پایین حرکت میکند. برای مثال، مرکز ۴۰ هرتز و دامنه یکطرفه ۴ هرتز، موجی بین ۳۶ و ۴۴ هرتز ایجاد میکند.
این تغییر دورهای سرعت در فرایندهایی مانند پیچش نخ، سیم و مواد مشابه میتواند به توزیع بهتر پیچش کمک کند. دامنه و زمان مناسب به مکانیزم، محصول و شرایط فرایند وابستهاند؛ نتیجه را باید روی همان ماشین بررسی کرد.
فرکانس مرکزی از منبع مرجع انتخابشده دستگاه میآید؛ مانند صفحهکلید، ورودی آنالوگ، Modbus، فرمان افزایش/کاهش یا چندسرعته. برای موج منظم، این مرجع باید پایدار باشد. وقتی مرکز تغییر کند، دستگاه ابتدا با رمپ عادی به مرکز جدید میرود و سپس چرخه تازه را آغاز میکند.
مرجع: راهنمای R8، صفحه ۴.
۲. پارامترها و مقدارهای پیشفرض
پارامترهای زیر در گروه F قرار دارند. آنها را پس از توقف کامل موتور، قطع خروجی و بازکردن قفل ویرایش تنظیم کنید. درخواست شروع یا اتوتیون نباید در انتظار اجرا باشد.
| پارامتر | کارکرد و محدوده | پیشفرض |
|---|---|---|
| F120 | ۰: غیرفعال؛ ۱: محاسبه دامنه از فرکانس مرکزی؛ ۲: محاسبه دامنه از حداکثر فرکانس F21 | ۰ |
| F121 | دامنه یکطرفه؛ ۰٫۰ تا ۱۰۰٫۰ درصد مبنای انتخابشده در F120 | ۰٫۰٪ |
| F122 | جهش مرجع به سمت مرکز؛ ۰٫۰ تا ۵۰٫۰ درصد دامنه واقعی یکطرفه | ۰٫۰٪ |
| F123 | مدت کامل حرکت صعودی از پایین به بالا، بدون مکث؛ ۰٫۱ تا ۹۹۹٫۹ ثانیه | ۵٫۰ ثانیه |
| F124 | مدت کامل حرکت نزولی از بالا به پایین، بدون مکث؛ ۰٫۱ تا ۹۹۹٫۹ ثانیه | ۵٫۰ ثانیه |
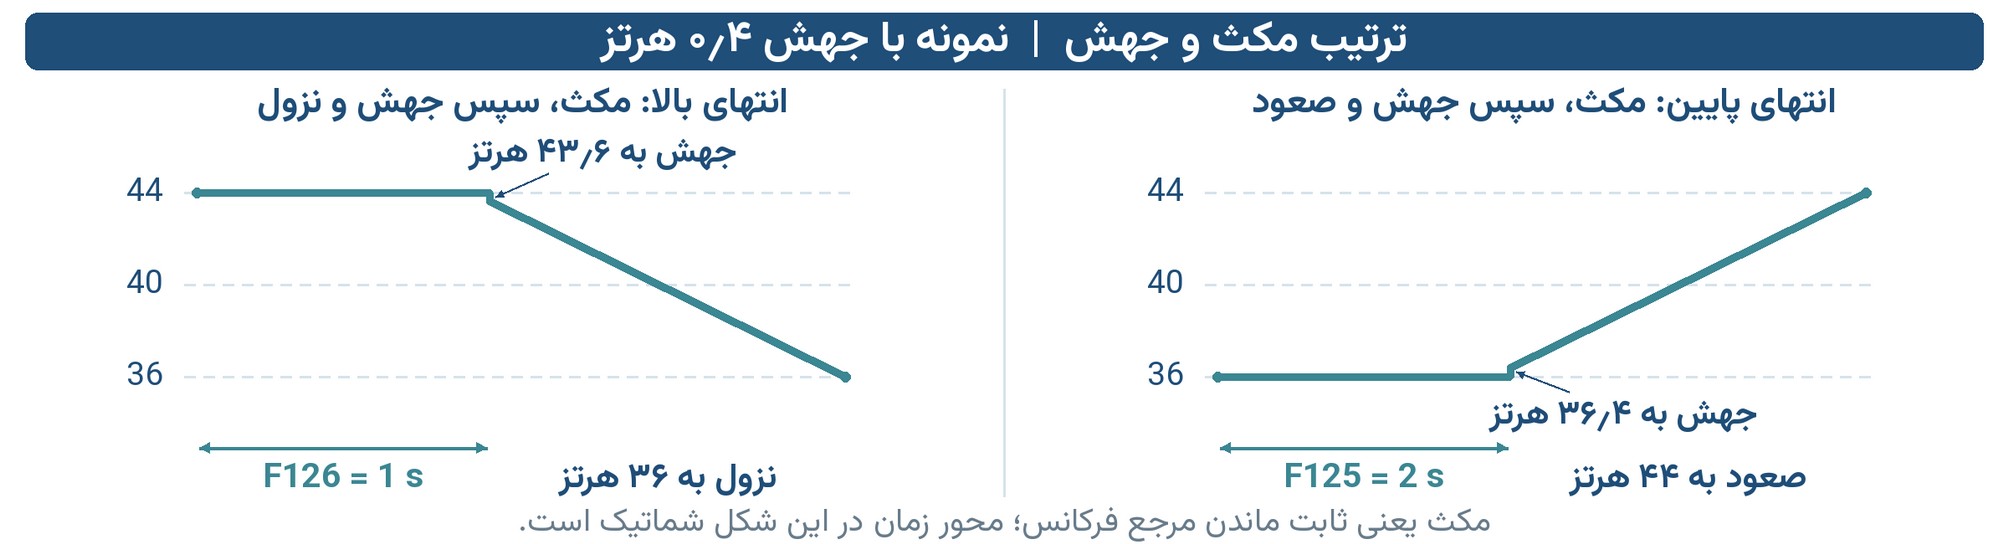
| F125 | مکث در حد پایین موج؛ ۰٫۰ تا ۹۹۹٫۹ ثانیه، با گام ۰٫۱ ثانیه | ۰٫۰ ثانیه |
| F126 | مکث در حد بالای موج؛ ۰٫۰ تا ۹۹۹٫۹ ثانیه، با گام ۰٫۱ ثانیه | ۰٫۰ ثانیه |
تراورس زمانی فعال است که F120 برابر ۱ یا ۲ و F121 بزرگتر از صفر باشد و شرایط کاری مجاز برقرار باشند. مقدار صفر در F120 یا F121 نوسان را غیرفعال میکند؛ این کار فرمان STOP نیست و موتور همچنان از مرجع و فرمانهای عادی پیروی میکند.
۳. محاسبه دامنه و حدود فرکانس
F121 فاصله مرکز تا یک سر موج را تعیین میکند. بنابراین گستره کامل پایین تا بالا، دو برابر دامنه یکطرفه است.
- با F120=1: دامنه درخواستی = فرکانس مرکزی × F121 ÷ ۱۰۰.
- با F120=2: دامنه درخواستی = F21 × F121 ÷ ۱۰۰.
- حد پایین موج = مرکز − دامنه واقعی؛ حد بالا = مرکز + دامنه واقعی.
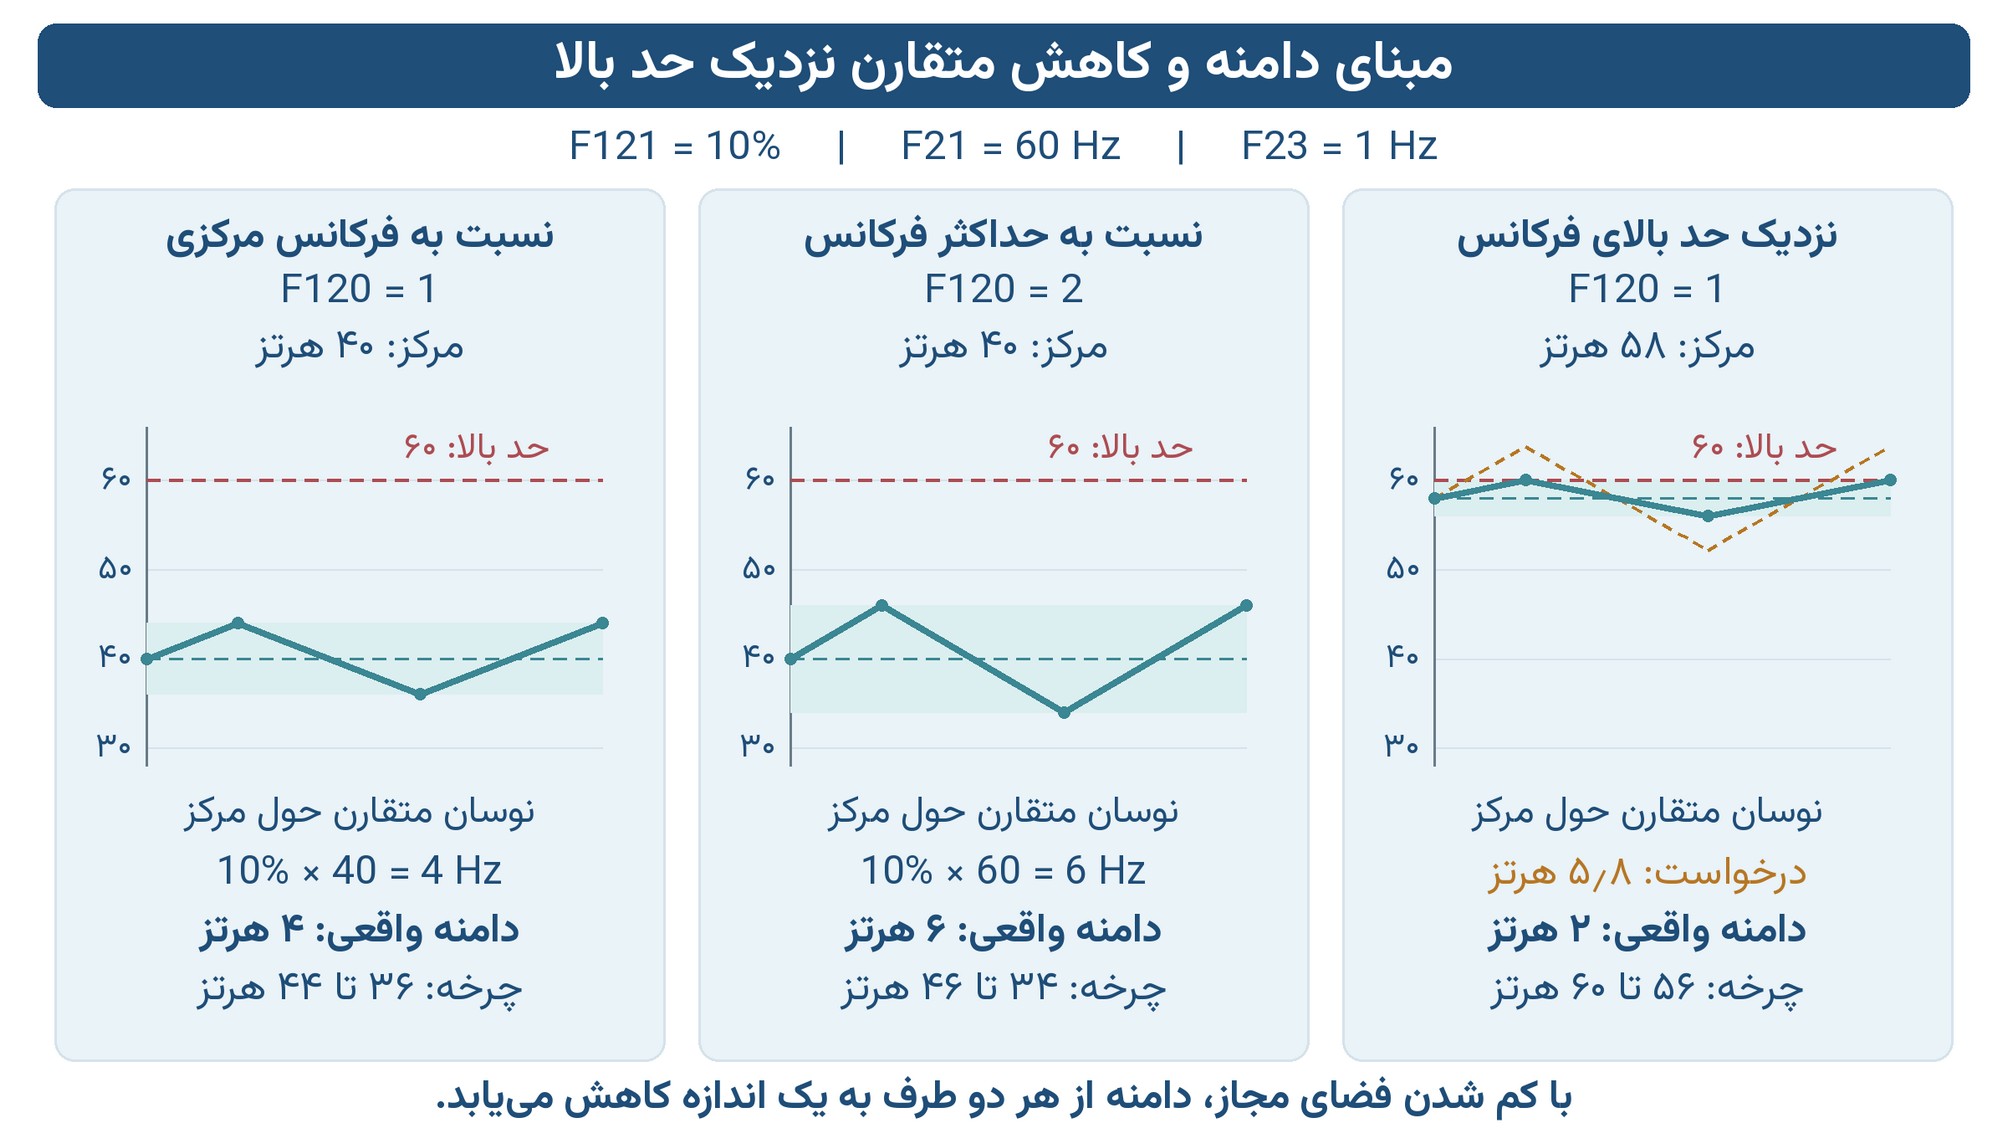
اگر مرکز ۴۰ هرتز، F21=60 و F121=10% باشد، در حالت ۱ دامنه درخواستی ۴ هرتز و حدود موج ۳۶ تا ۴۴ هرتز است. در حالت ۲ دامنه ۶ هرتز و حدود ۳۴ تا ۴۶ هرتز خواهد بود؛ البته به شرط وجود فضای کافی تا حدود خروجی.
کاهش متقارن دامنه نزدیک حدود خروجی
موج از سقف F21 و کف F23 عبور نمیکند. در Sensorless Speed، کف مؤثر موج دستکم ۴ هرتز است. اگر دامنه درخواستی با یکی از این حدود تداخل داشته باشد، دامنه بهصورت متقارن کوچک میشود و فرکانس مرکزی جابهجا نمیشود.
برای مثال، مرکز ۵۸ هرتز، سقف ۶۰ هرتز و دامنه درخواستی ۱۰٪ مرکز، ابتدا ۵٫۸ هرتز به دست میدهد. چون فقط ۲ هرتز تا سقف فاصله وجود دارد، دامنه واقعی ۲ هرتز میشود و موج بین ۵۶ تا ۶۰ هرتز قرار میگیرد. قرارگرفتن مرکز روی حد بالا یا پایین، فضای نوسان را از بین میبرد.
مرجع: صفحه ۶.
۴. راهاندازی مرحلهبهمرحله
نمونه زیر برای فهم عملکرد است. نخست کار عادی موتور و مکانیزم را بدون تراورس بررسی کنید و در راهاندازی واقعی با دامنهای کوچکتر شروع کنید.
- فرمان توقف عادی بدهید؛ تا توقف کامل و قطع خروجی صبر کنید، قفل ویرایش را باز کنید و انتخاب اتوتیون یا درخواست شروع را بررسی کنید.
- نوع موتور و مد کنترل سازگار را انتخاب کنید. مثال میتواند با موتور القایی و مد V/F انجام شود؛ شرایط ناسازگار بخش «مدهای مجاز» را نیز بررسی کنید.
- مرجع مرکزی را روی ۴۰٫۰ هرتز، F21 را روی ۶۰٫۰ هرتز و F23 را روی ۱٫۰ هرتز تنظیم کنید؛ اینها مقدارهای مثالاند و باید برای موتور شما مجاز باشند.
- پارامترهای نمونه جدول زیر را بنویسید و سپس مقدار نوشتهشده هر پارامتر را دوباره بخوانید.
- فرمان RUN را از منبع فرمان انتخابشده دستگاه بدهید. نوشتن پارامترها بهتنهایی موتور را راه نمیاندازد.
- فرکانس، جریان موتور و کیفیت فرایند را مشاهده کنید. برای تغییر دوباره F120–F126، موتور را کاملاً متوقف کنید.
| پارامتر | مقدار نمونه | نتیجه |
|---|---|---|
| F120 | ۱ | مبنای دامنه، مرکز ۴۰ هرتز |
| F121 | ۱۰٫۰٪ | دامنه یکطرفه ۴ هرتز؛ موج ۳۶ تا ۴۴ |
| F122 | ۰٫۰٪ | بدون جهش |
| F123 | ۵٫۰ ثانیه | حرکت کامل از ۳۶ به ۴۴ |
| F124 | ۳٫۰ ثانیه | حرکت کامل از ۴۴ به ۳۶ |
| F125 | ۲٫۰ ثانیه | مکث در ۳۶ هرتز |
| F126 | ۱٫۰ ثانیه | مکث در ۴۴ هرتز |
پس از RUN چه میبینیم؟
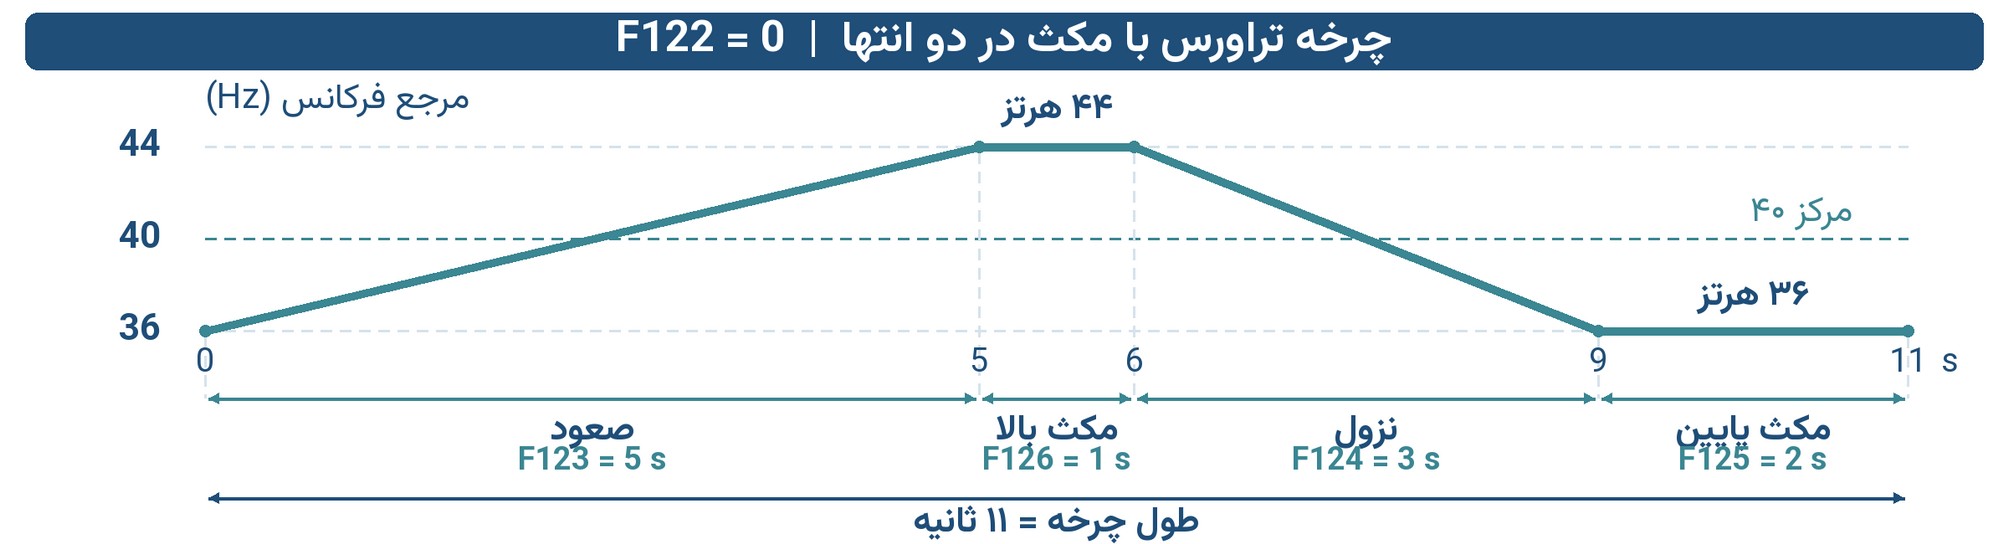
ابتدا رمپ معمول ACC دستگاه فرکانس را به مرکز ۴۰ هرتز میرساند. سپس، چون جهش صفر است، حرکت اولیه از مرکز به ۴۴ هرتز ۲٫۵ ثانیه طول میکشد. دستگاه یک ثانیه در حد بالا میماند، طی سه ثانیه به ۳۶ میرود و دو ثانیه مکث میکند. از این نقطه چرخه کامل تکرار میشود: پنج ثانیه صعود، یک ثانیه مکث بالا، سه ثانیه نزول و دو ثانیه مکث پایین.
دوره اسمی چرخه کامل ۱۱ ثانیه است. رمپ اولیه رسیدن به مرکز و حرکت نخست از مرکز به بالا، با یک چرخه کامل پایین تا بالا تفاوت دارند.
۵. زمان موج، جهش و مکث
زمان حرکت با زمان مکث متفاوت است
F123 مدت کامل صعود از پایین به بالا و F124 مدت کامل نزول از بالا به پاییناند؛ زمان مکث به آنها اضافه میشود. این پارامترها شکل موج تراورس را تعیین میکنند و مقدارهای ACC و dEC عادی دستگاه را بازنویسی نمیکنند. رمپ آغاز حرکت، تغییر مرکز و بازگشت پس از بازنشانی همچنان از منطق عادی شتاب و کاهش سرعت پیروی میکنند.
دوره اسمی = F123 + F124 + F125 + F126. این رابطه برای مرکز ثابت و بدون توقف پیشروی موج است. تعلیق یا محدودیت حفاظتی میتواند مدت واقعی یک چرخه را طولانیتر کند.
جهش کوچک به سمت مرکز
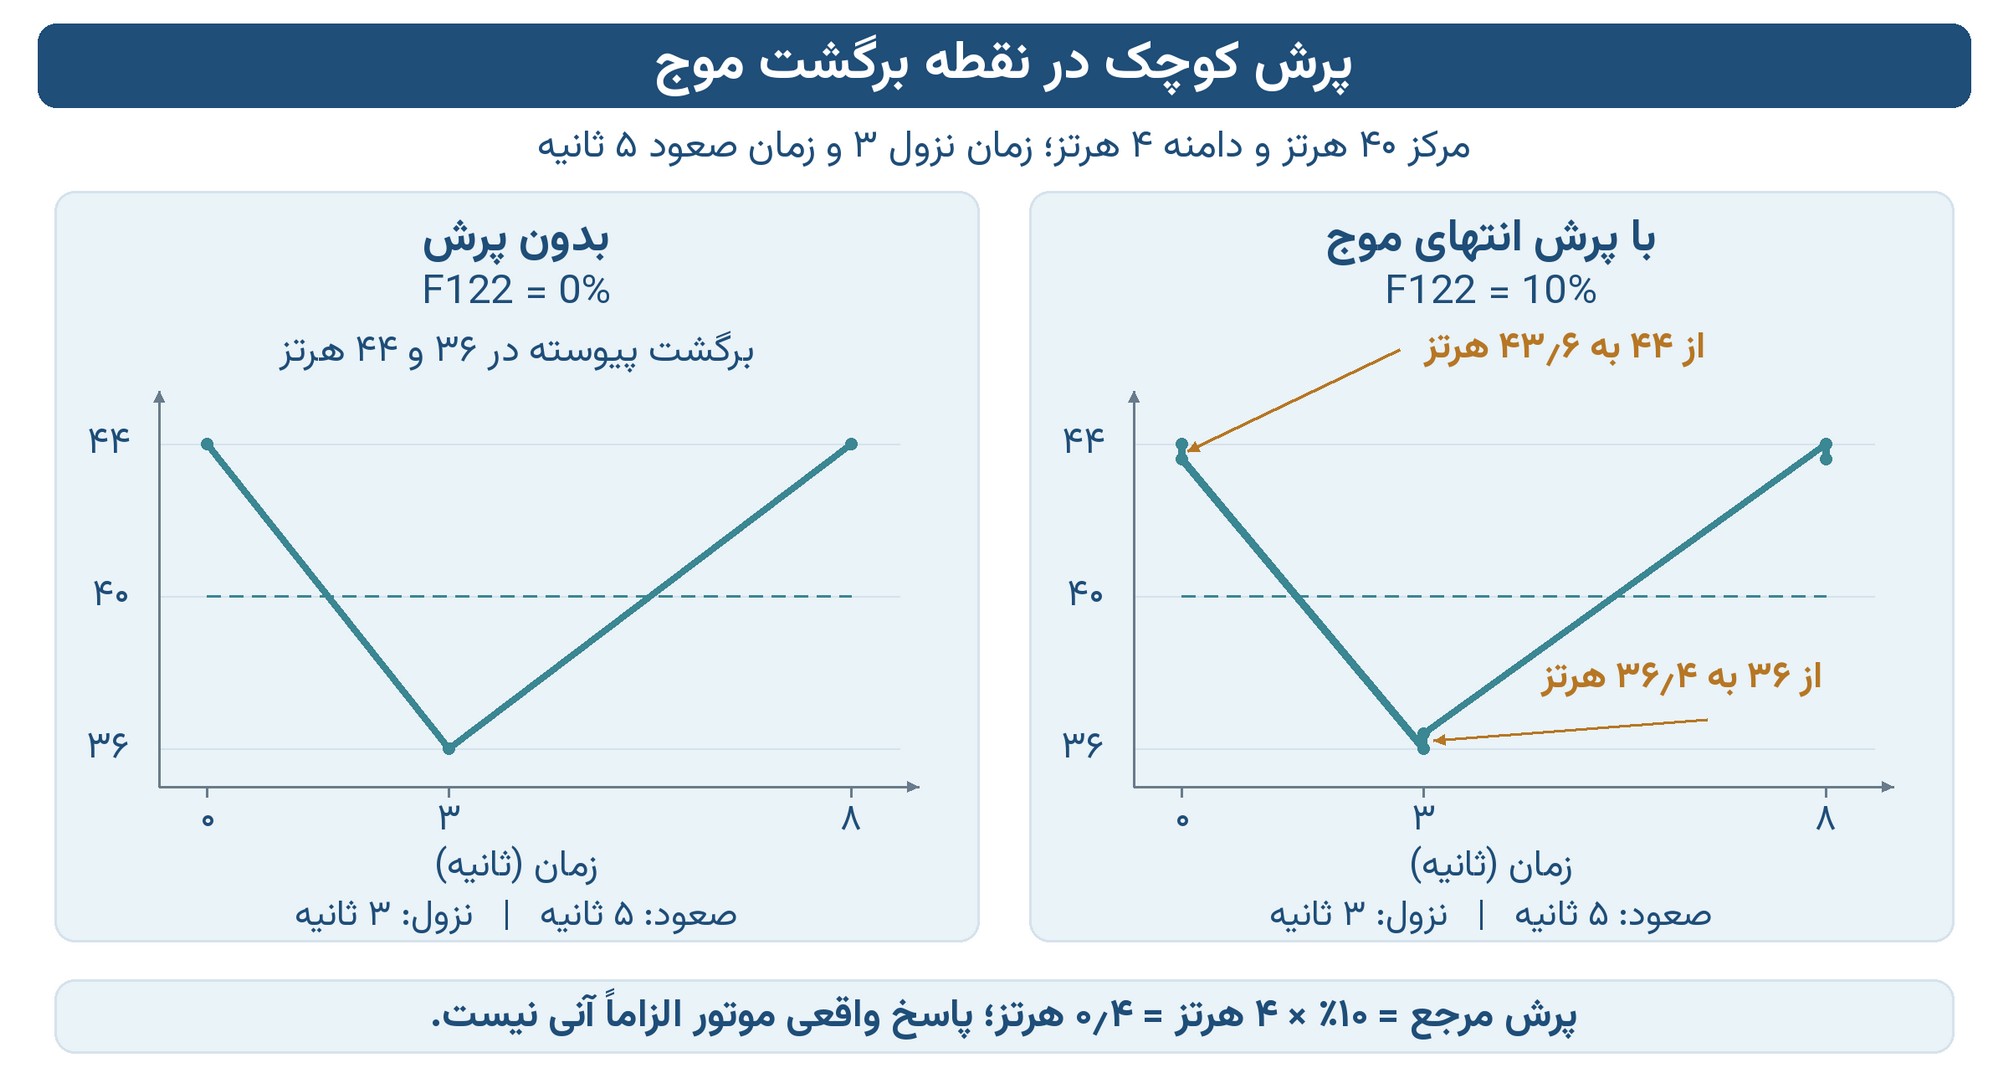
F122 درصدی از دامنه واقعی یکطرفه است. با دامنه واقعی ۴ هرتز و F122=10%، جهش مرجع ۰٫۴ هرتز میشود. در حد بالا، دستگاه ابتدا مکث F126 را کامل میکند، سپس مرجع از ۴۴ به ۴۳٫۶ میپرد و حرکت نزولی را آغاز میکند. در حد پایین نیز پس از مکث F125، جهش از ۳۶ به ۳۶٫۴ انجام میشود و صعود شروع میشود.
با وجود جهش، زمان صعود F123 از «حد پایین بهاضافه جهش» تا حد بالا و زمان نزول F124 از «حد بالا منهای جهش» تا حد پایین محاسبه میشود. حدود نهایی موج عوض نمیشوند. جهش مرجع لزوماً به معنی تغییر آنی سرعت مکانیکی موتور نیست.
زمان حرکت اولیه مرکز تا بالا فقط در حالت F122=0 نصف F123 است. راهنما برای همان مثال با جهش ۱۰٪ و زمان صعود پنج ثانیه، حدود ۲٫۶۳ ثانیه را برای این حرکت اولیه بیان میکند. بنابراین در تنظیم دارای جهش، فرض «نصف زمان» را به کار نبرید. آغاز تنظیم با جهش صفر، ارزیابی رفتار مکانیکی را سادهتر میکند.
مکث، توقف موتور نیست
F125 و F126 مستقلاند؛ میتوان تنها پایین، تنها بالا، هر دو یا هیچکدام را فعال کرد. صفر به معنی نداشتن مکث است. مکث هنگام رسیدن مرجع به حد واقعی موج آغاز میشود و همان فرکانس را نگه میدارد؛ اگر مرکز یا دامنه محدودشده فرق کند، فرکانس مکث هم فرق خواهد کرد. موتور در زمان مکث همچنان میچرخد.
تعلیق با کد ۲۵، ممانعت ACC/DEC با کد ۲۴ و محدودیت حفاظتی مرتبط میتوانند زمان باقیمانده مکث را ثابت نگه دارند. پس از آزادشدن شرط، زمان باقیمانده ادامه پیدا میکند و زمان ازدسترفته جبران نمیشود. STOP، خطا، بازنشانی تراورس یا تغییر مرکز، مکث جاری را کنار میگذارند.
۶. تعلیق، بازنشانی و اولویت ورودیها
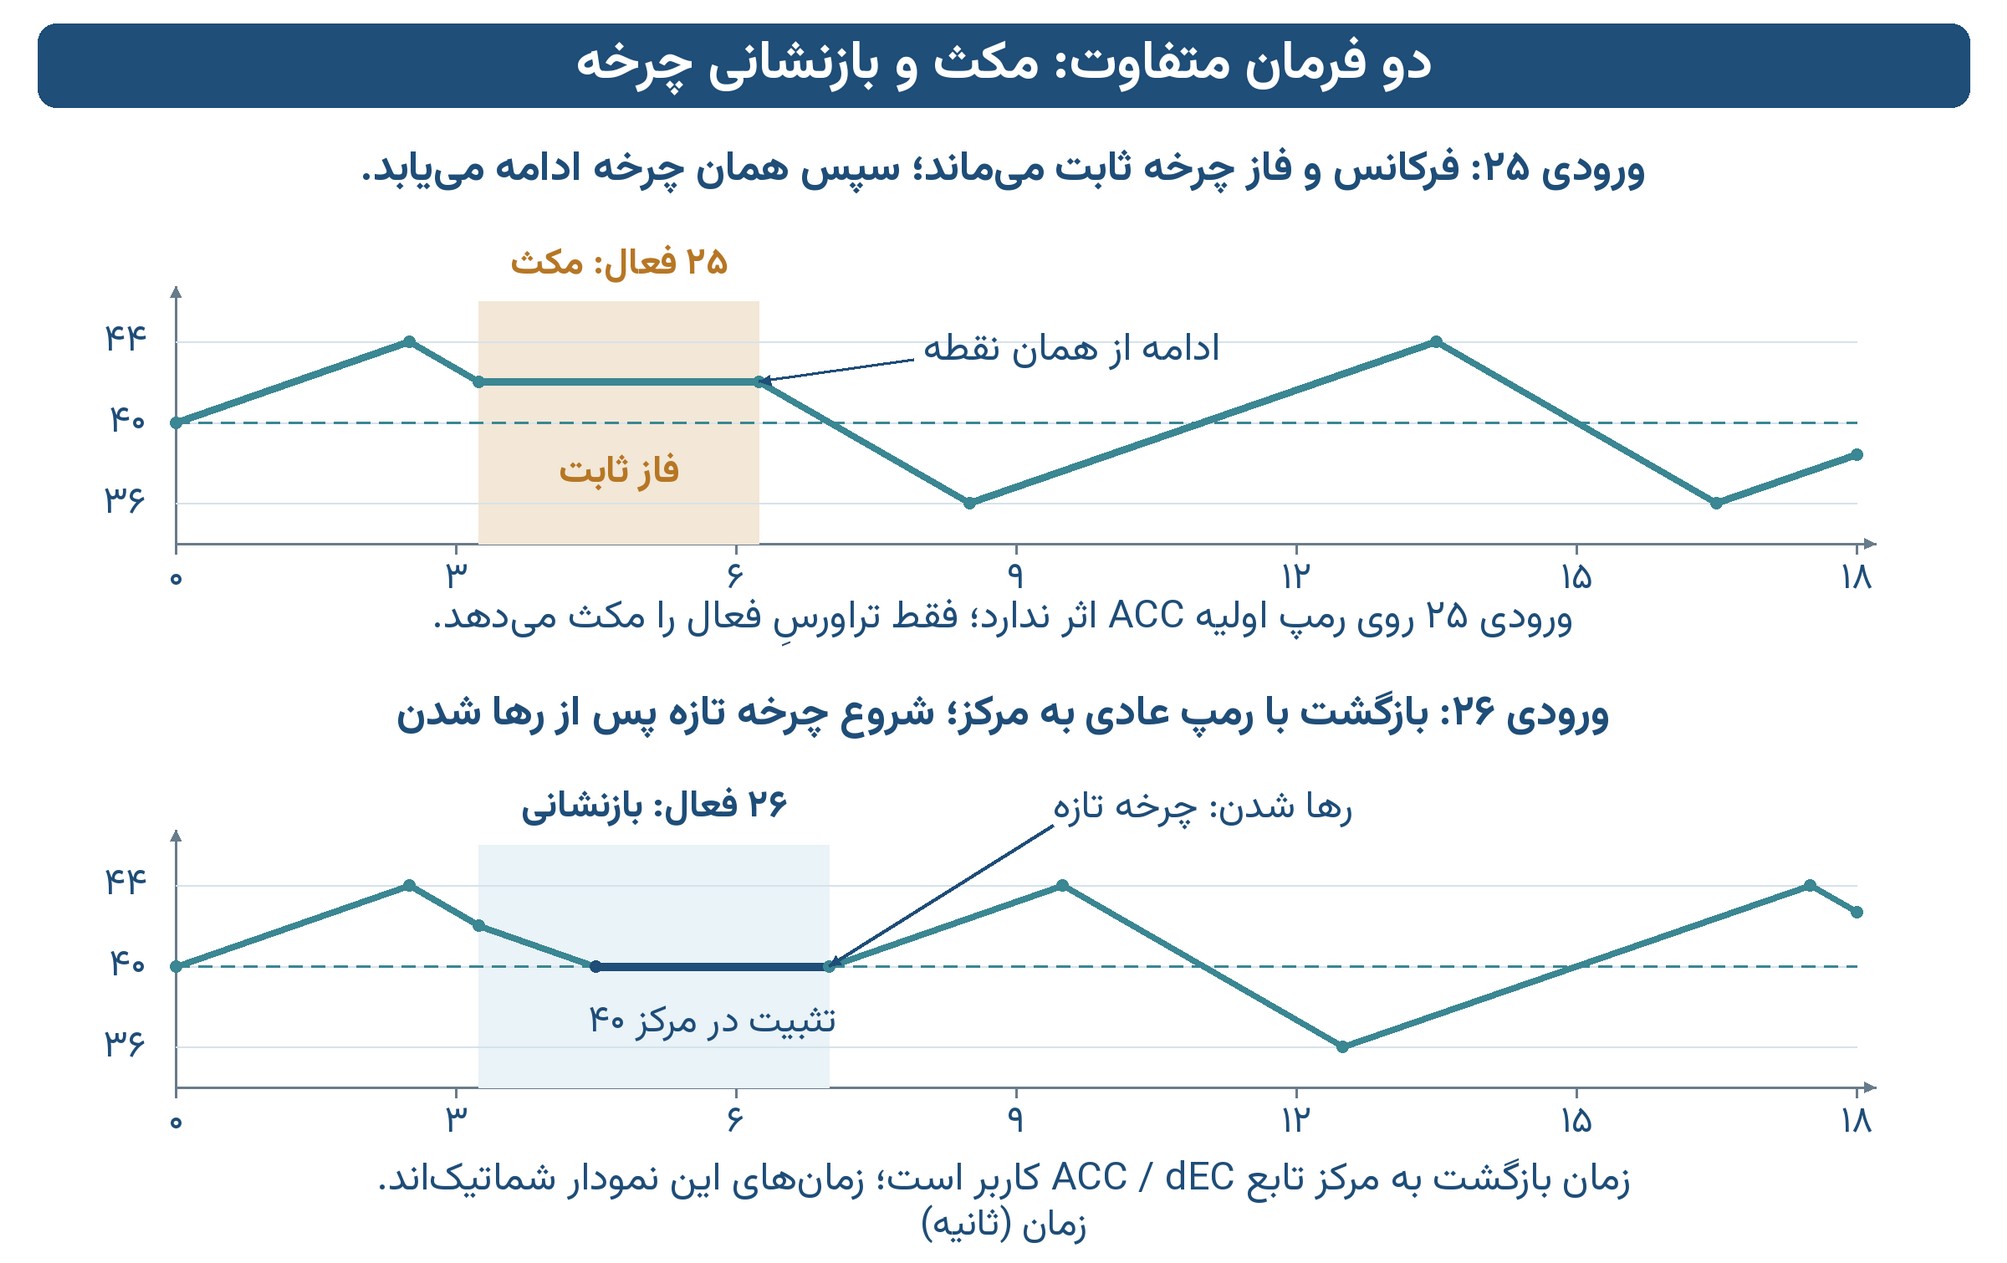
پارامترهای I20 تا I24 عملکرد ورودیهای P1 تا P5 را انتخاب میکنند. اعداد ۲۵ و ۲۶، کد عملکردند و شماره ترمینال نیستند. برای مثال، I20=25 ورودی P1 را به تعلیق و I21=26 ورودی P2 را به بازنشانی اختصاص میدهد. اتصال NPN/PNP را مطابق قواعد ورودی دیجیتال و راهنمای ترمینالهای دستگاه انجام دهید. فعال یا آزادشدن فرمان باید دستکم ۲۰ میلیثانیه پایدار باشد.
| عملکرد | هنگام فعالبودن | پس از آزادشدن |
|---|---|---|
| ۲۵؛ تعلیق تراورس | فرکانس جاری و پیشروی زمان موج یا مکث ثابت میمانند؛ موتور همچنان میچرخد. | ادامه از همان نقطه و زمان باقیمانده |
| ۲۶؛ بازنشانی تراورس | بازگشت با رمپ عادی به مرکز؛ تا آزادشدن، چرخه تازه آغاز نمیشود. | آغاز چرخه تازه از مرکز |
تعلیق، رمپ اولیه رسیدن به مرکز را متوقف نمیکند. اگر هنگام تعلیق مرکز تغییر کند، درایو با رمپ عادی به مرکز جدید میرود و سپس تعلیق را نگه میدارد. بازنشانی نیز فرمان RUN نیست و درایو متوقف را راه نمیاندازد.
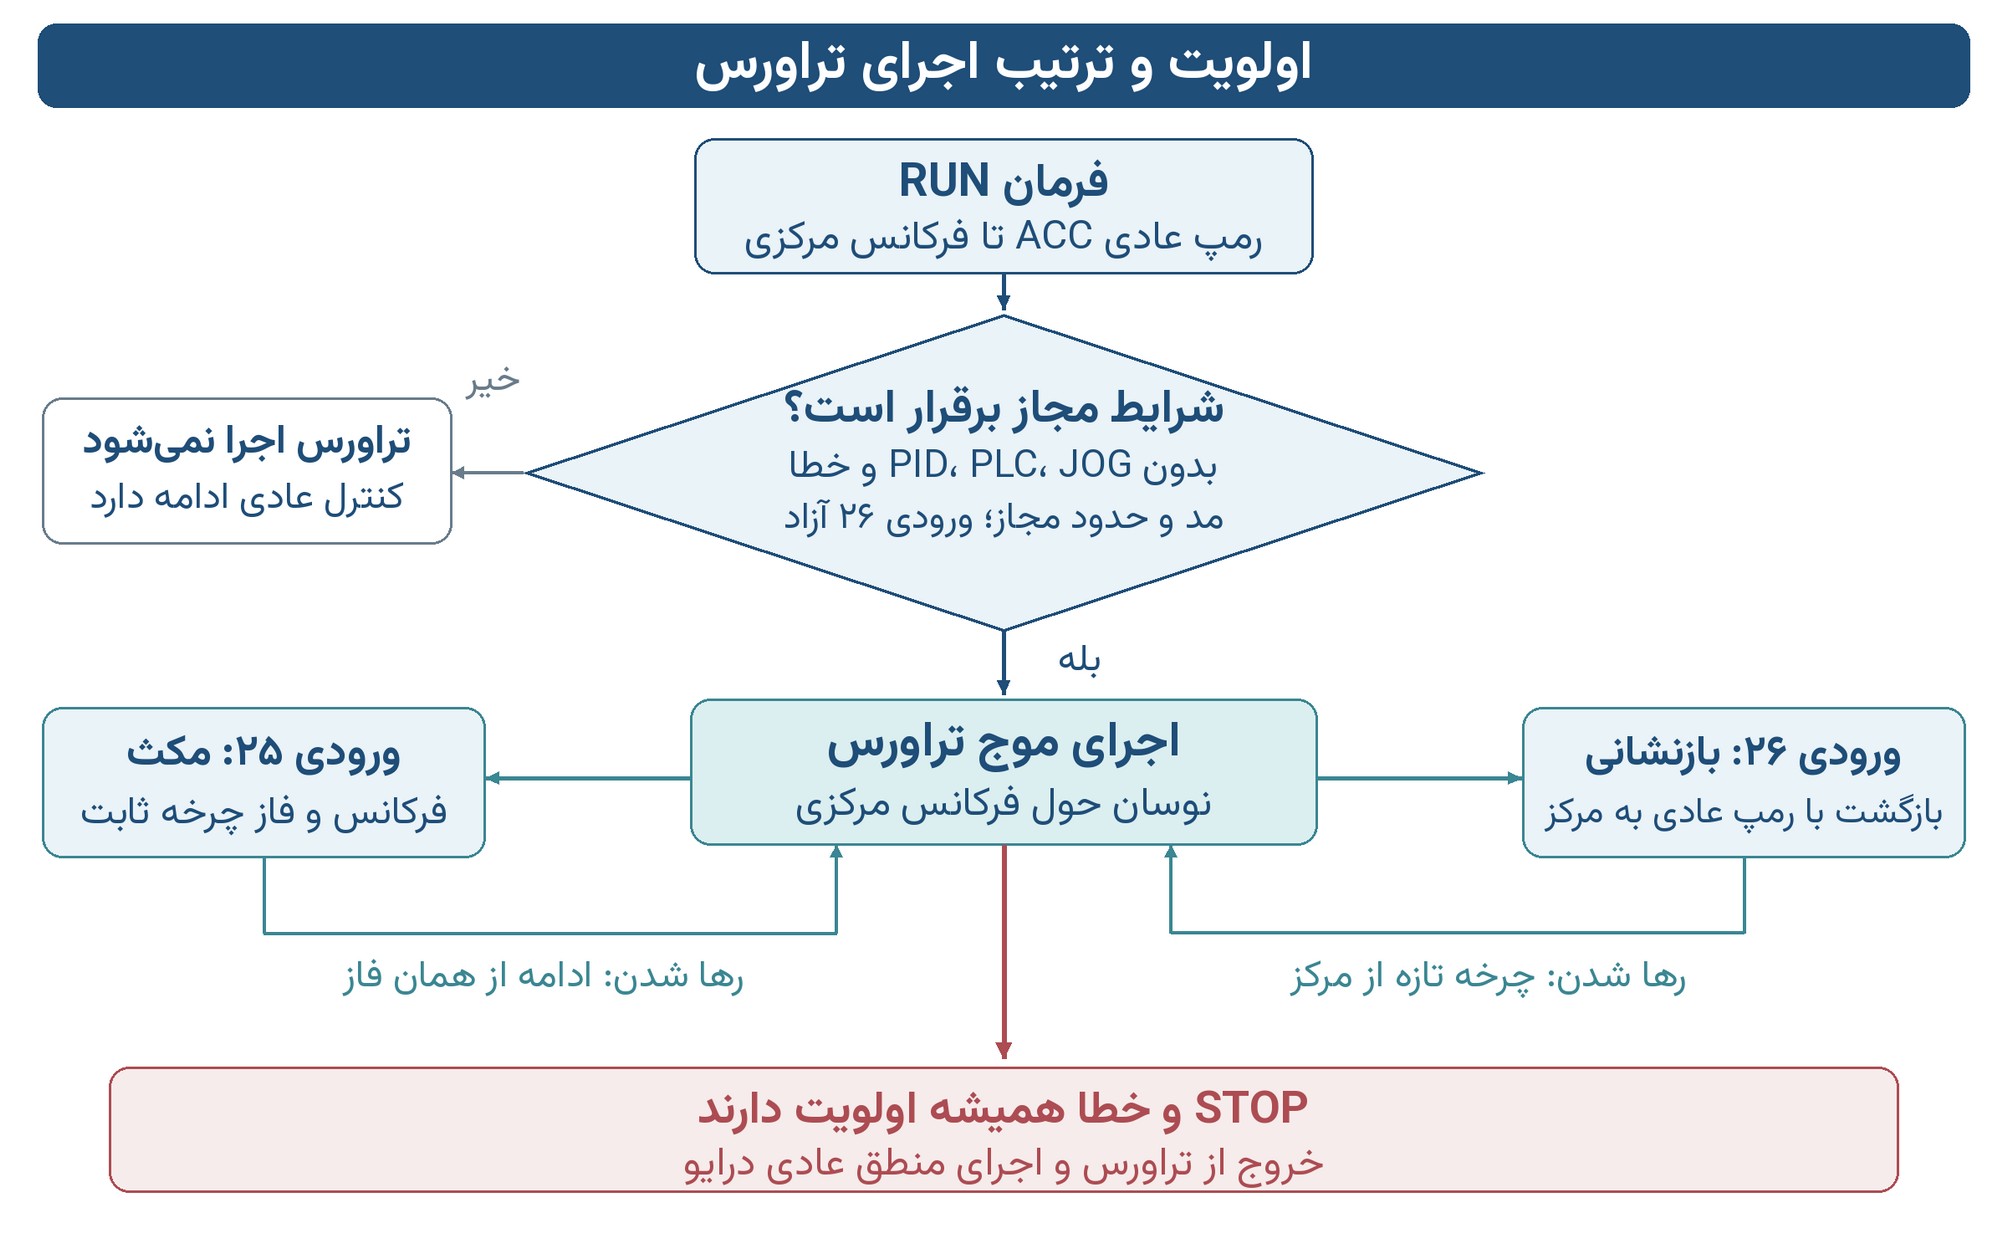
- اگر کدهای ۲۵ و ۲۶ همزمان فعال باشند، بازنشانی ۲۶ اولویت دارد. پس از آزادشدن ۲۶، باقیماندن تعلیق ۲۵ میتواند فرکانس را در مرکز نگه دارد.
- اگر چند ورودی یک کد مشترک داشته باشند، فعالبودن هرکدام برای نگهداشتن آن فرمان کافی است.
- STOP، خطا و تغییر حالت کاری بر این ورودیها اولویت دارند و منطق عادی دستگاه اجرا میشود.
مسیر عادی اجرا چنین است: RUN و رمپ رسیدن به مرکز؛ بررسی شرایط مجاز؛ اجرای موج؛ تعلیق برای ادامه از همان نقطه یا بازنشانی برای شروع تازه از مرکز. اگر شرایط مجاز برقرار نباشند، تراورس اجرا نمیشود و کنترل عادی ادامه دارد.
۷. مدهای مجاز و رفتار حفاظتها
| نوع موتور و مد | وضعیت تراورس | شرط |
|---|---|---|
| القایی سهفاز؛ V/F با H40=0 | پشتیبانی میشود | پس از رسیدن به مرکز |
| القایی سهفاز؛ FCC با H40=1 | پشتیبانی میشود | پس از رسیدن به مرکز |
| القایی سهفاز؛ Sensorless Speed با H40=3 | پشتیبانی میشود | پس از ورود به حلقه بسته؛ کف موج دستکم ۴ هرتز |
| القایی دوفاز؛ V/F | پشتیبانی میشود | مدهای دیگر دوفاز پشتیبانی نمیشوند |
| PMSM یا Torque با H40=4 | اجرا نمیشود | موتور آهنربای دائم و کنترل گشتاور خارج از این قابلیتاند |
تراورس با PID فعال، حالت PLC با Frq=5 حتی در تعلیق PLC، JOG، اتوتیون، Speed Search و ترمز DC فعال اجرا نمیشود. در PID Bypass، فقط اگر طبق منطق دستگاه PID از کنترل مرجع خارج شده باشد و دیگر شرایط مجاز برقرار باشند، تراورس میتواند اجرا شود.
توقف و تغییر مرجع
STOP، خطا، قطع خروجی و تغییر جهت، تراورس را کنار میگذارند. توقف طبق روش انتخابشده خود درایو، مانند کاهش سرعت، ترمز DC یا توقف آزاد، انجام میشود. تغییر مرکز، منبع فرکانس یا مرحله چندسرعته نیز ابتدا رمپ عادی و سپس چرخه تازه در مرکز جدید را ایجاد میکند.
حفاظت جریان و ولتاژ باس
با فعالبودن جلوگیری از استال، محدودیت جریان میتواند پیشروی صعود و مکث پایین را نگه دارد؛ محدودیت ولتاژ باس نیز میتواند نزول و مکث بالا را نگه دارد. در این وضعیت زمان و فرکانس با هم ثابت میمانند و پس از رفع محدودیت ادامه مییابند. خطاهای حفاظتی متوقفکننده همچنان طبق منطق عادی دستگاه عمل میکنند.
ورودی کد ۲۴، ممانعت ACC/DEC، پیشروی تراورس را نیز نگه میدارد. پارامترهای ACC، dEC و Multi ACC/DEC بازنویسی نمیشوند. خروجی Constant Run در طول تراورس وضعیت تکمیل راهاندازی را حفظ میکند؛ این وضعیت به معنی ثابتبودن لحظهای فرکانس نیست. کاهش ولتاژ Energy Saving هنگام فعالبودن تراورس تعلیق میشود، بدون تغییر مقدار ذخیرهشده کاربر؛ پس از خروج از تراورس، رفتار آن دوباره تابع شرایط عادی درایو است.
مرجع: صفحه ۱۲.
۸. نگهداری تنظیمات و بازگشت به پیشفرض
مقادیر F120–F126 برای نگهداری پس از قطع برق ذخیره میشوند. در تنظیمات قدیمی که زمان مکث ندارند، مکثها با صفر بازیابی میشوند؛ تنظیمات جدید مقدارهای نوشتهشده مکث را نگه میدارند. بدون تنظیم معتبر، تراورس بهصورت پیشفرض غیرفعال است.
بازنشانی گروه F یا بازنشانی کارخانهای، هر هفت پارامتر را به مقدارهای پیشفرض برمیگرداند. پاککردن آرشیو خطاها، تنظیمات تراورس را پاک نمیکند.
اگر نوشتن ذخیرهسازی ناموفق باشد، F120 در حافظه جاری صفر میشود. علت را برطرف کنید، مقدارها را دوباره بنویسید و بخوانید. پس از قطع و وصل برق ممکن است آخرین تنظیم معتبر بازیابی شود؛ صفرشدن جاری را به معنی خاموشماندن قطعی پس از روشنشدن دوباره فرض نکنید.
مرجع: صفحه ۹.
۹. عیبیابی و تنظیم تدریجی
| نشانه | علت قابل بررسی | اقدام |
|---|---|---|
| نوسان شروع نمیشود | F120 یا F121 صفر است؛ مرکز روی حد قرار دارد؛ رمپ اولیه تمام نشده است. | مقدار پارامترها، F21/F23 و رسیدن به مرکز را بررسی کنید. |
| در بعضی مدها تراورس ندارد | PID یا PLC فعال، مد گشتاور، PMSM، JOG، ترمز DC یا اتوتیون | مد کاری و قابلیتهای همزمان را با بخش ۷ تطبیق دهید. |
| دامنه از مقدار محاسبهشده کوچکتر است | مرکز به حد بالا یا پایین نزدیک است و دامنه متقارن محدود شده است. | مرکز، حدود و دامنه واقعی را بررسی کنید. |
| موج در یک فرکانس میماند | مکث F125/F126، ورودی ۲۵ یا ۲۴، محدودیت جریان یا ولتاژ باس | زمان مکث همان سمت، ورودیها و حفاظتها را بررسی کنید. |
| فرکانس در مرکز ثابت میماند | ورودی ۲۶ فعال است یا فضای نوسان وجود ندارد. | بازنشانی را آزاد کنید و فاصله مرکز تا حدود را بررسی کنید. |
| چرخه مرتب از نو آغاز میشود | مرکز، منبع یا مرحله فرکانس تغییر میکند. | مرجع را پایدار کنید؛ نویز و تغییرات ورودی آنالوگ را نیز بررسی کنید. |
| پارامتر قابل تغییر نیست | خروجی وصل، درخواست RUN، اتوتیون یا قفل ویرایش | پس از توقف کامل و رفع محدودیتها دوباره تنظیم کنید. |
| پس از قطع برق، تنظیم قبلی برگشته است | آخرین نوشتن یا ذخیرهسازی موفق نبوده است. | نتیجه نوشتن را با خواندن مجدد بررسی و علت خطای ذخیره را رفع کنید. |
از دامنه کم شروع کنید
پس از تأیید عملکرد عادی موتور و مکانیزم، F120=1، F122=0.0، F125=0.0 و F126=0.0 را با دامنه کم انتخاب کنید. پس از تأیید نوسان، مکثهای دو سر را اضافه کنید و دامنه را تدریجی افزایش دهید. در هر مرحله جریان، لرزش، کشش و کیفیت پیچش را مقایسه کنید.
اگر جریان بالا میرود، کشش ناپایدار میشود یا مکث حفاظتی مرتب تکرار میشود، دامنه یا جهش را کم کنید یا زمانهای F123/F124 را بیشتر کنید. حفاظتها را برای حفظ شکل موج غیرفعال نکنید. کمترین زمان قابل انتخاب، توصیه عمومی برای همه موتورها و ماشینها نیست.
پس از تنظیم نهایی، توقف و شروع دوباره، رسیدن به مرکز، آغاز موج، مکث بالا و پایین، تعلیق، بازنشانی و STOP نهایی را در شرایط واقعی بررسی کنید. تنظیم مناسب باید هم رفتار موتور و هم کیفیت فرایند را تأمین کند.
مرجع: صفحه ۱۳.