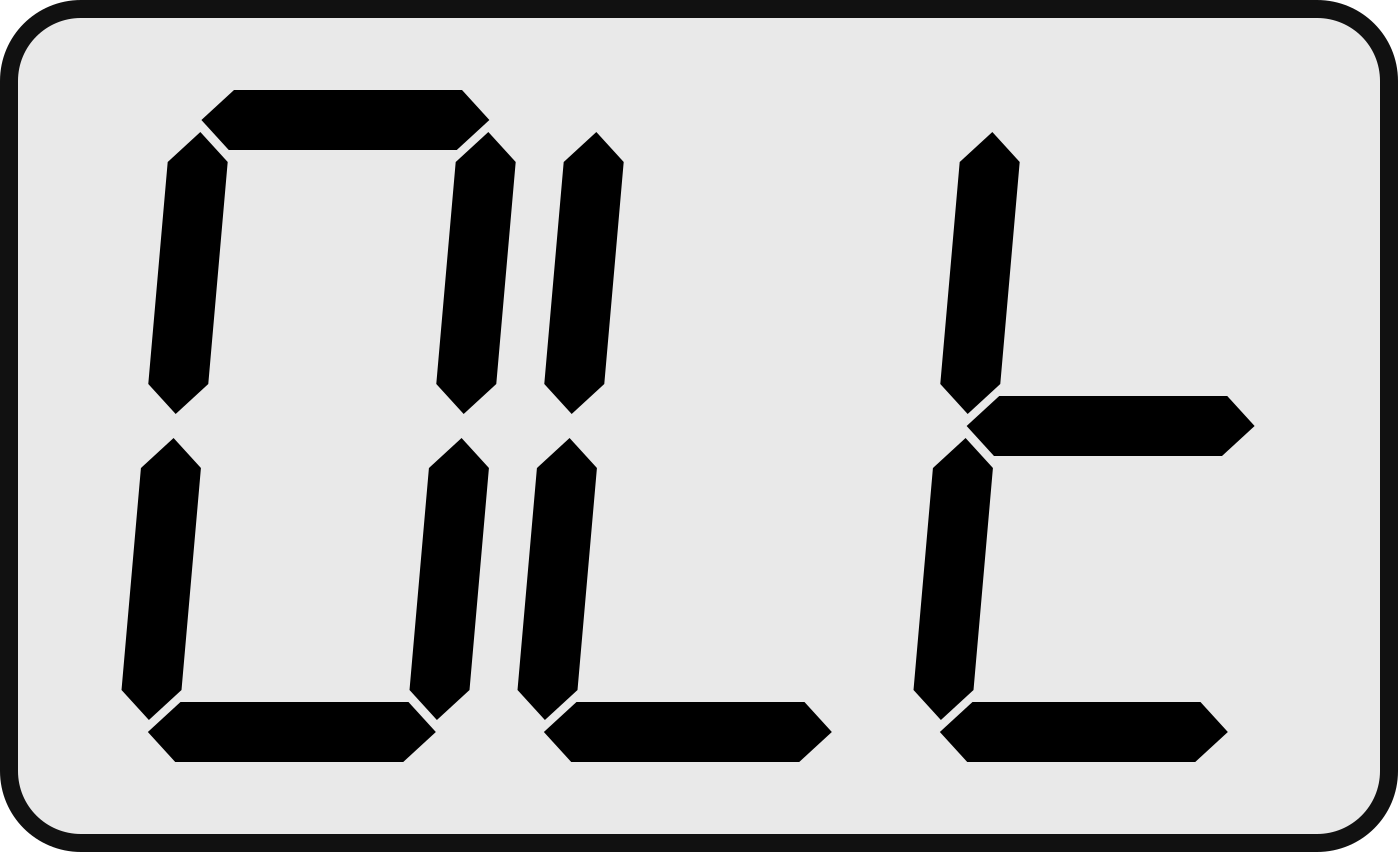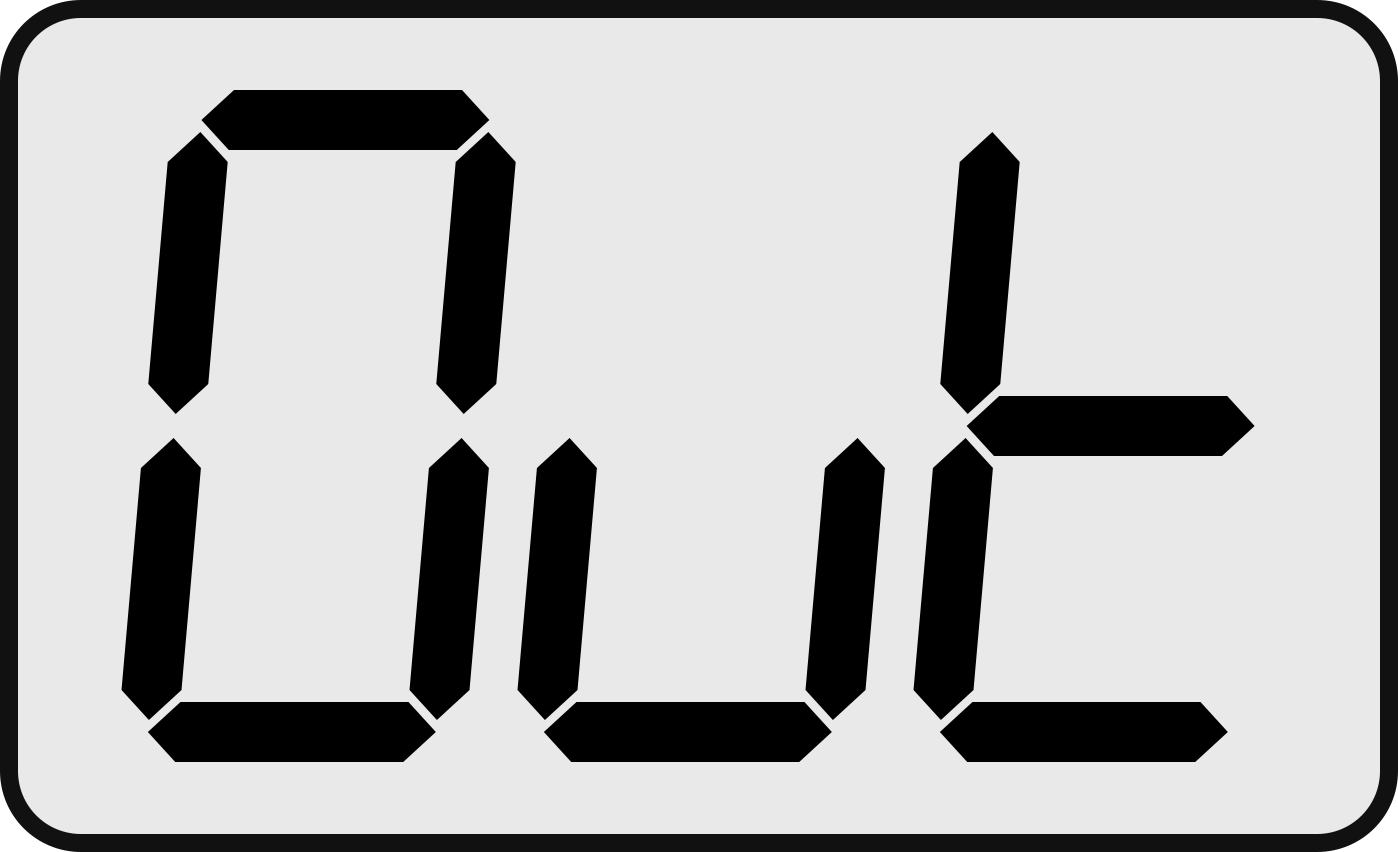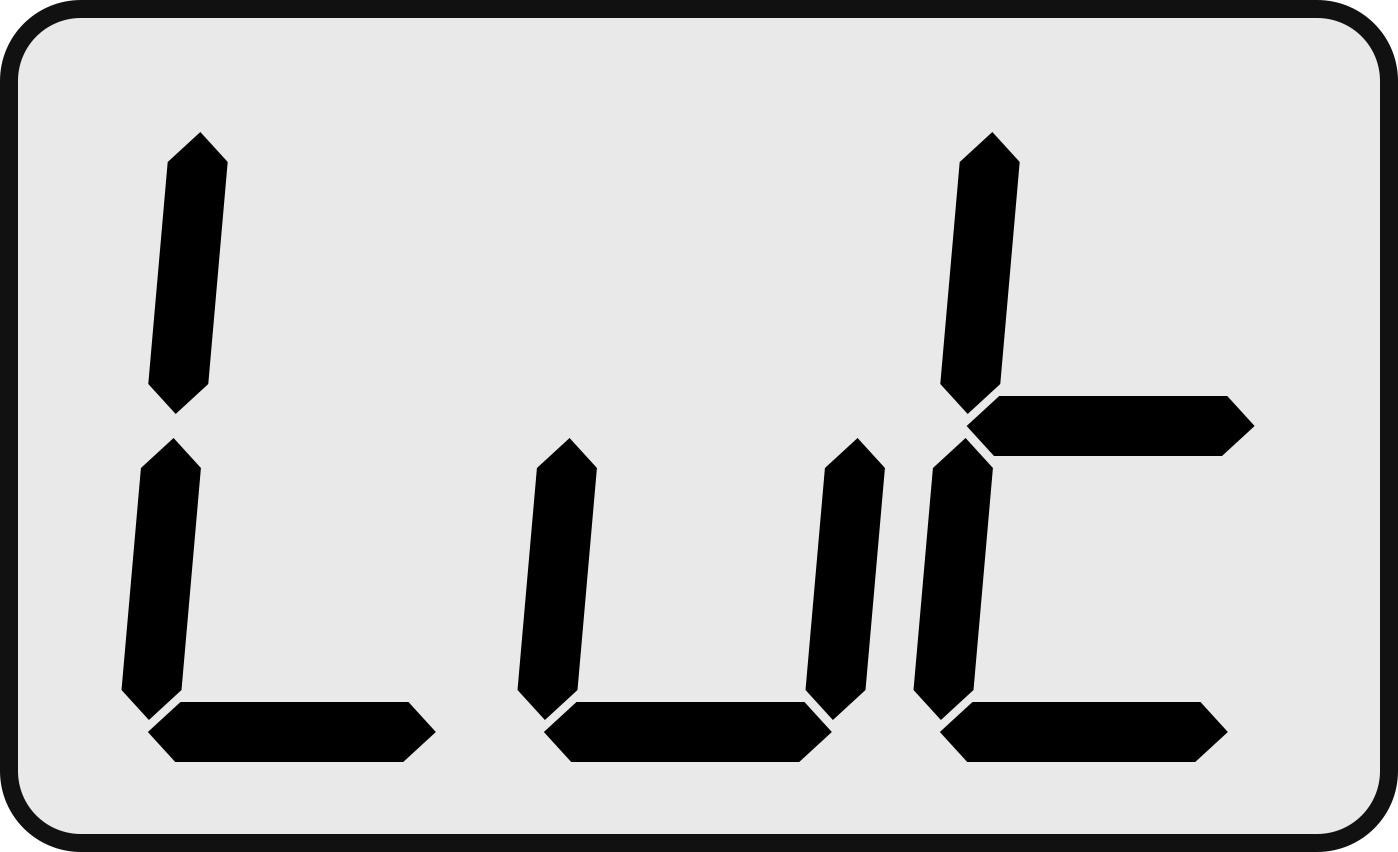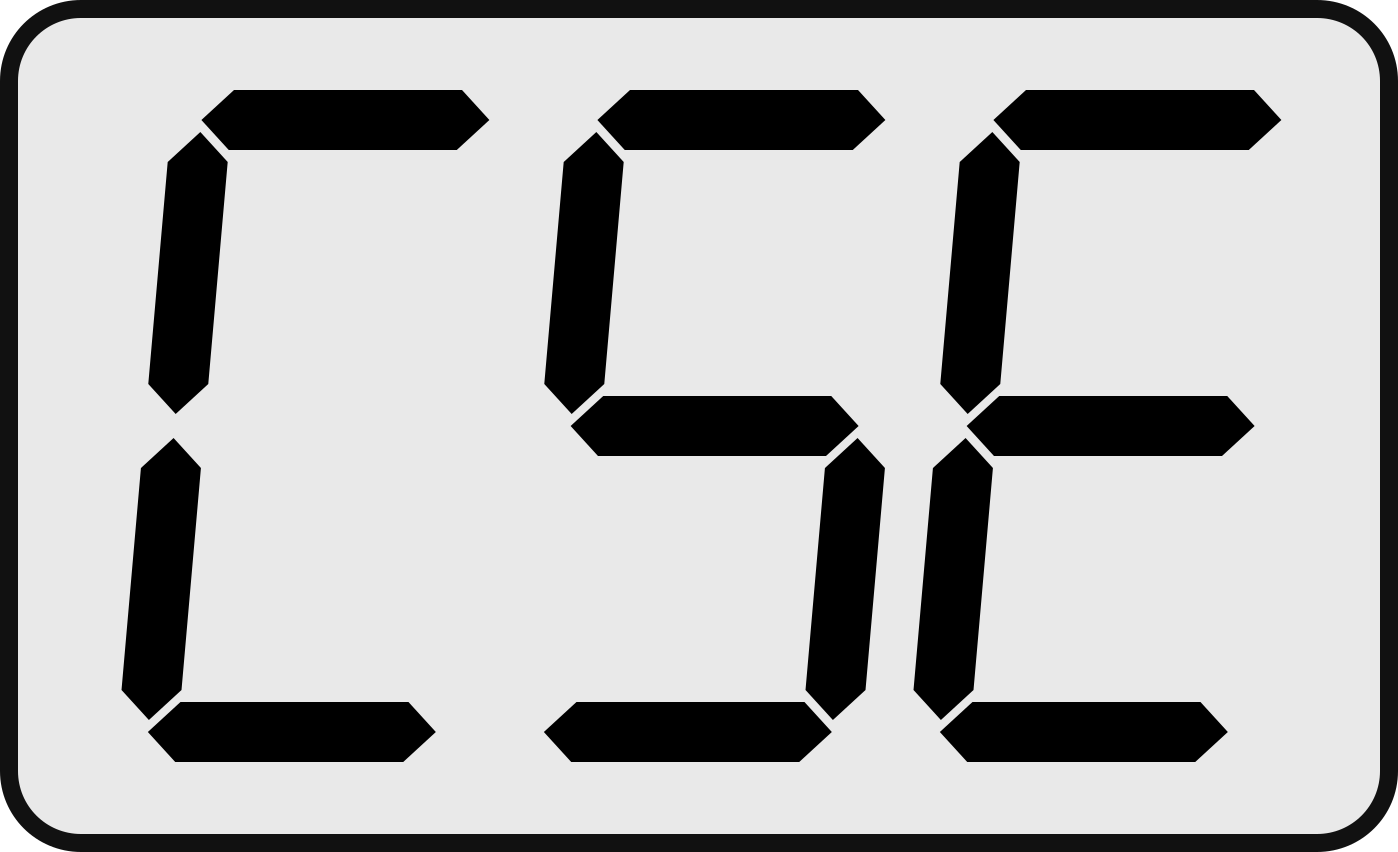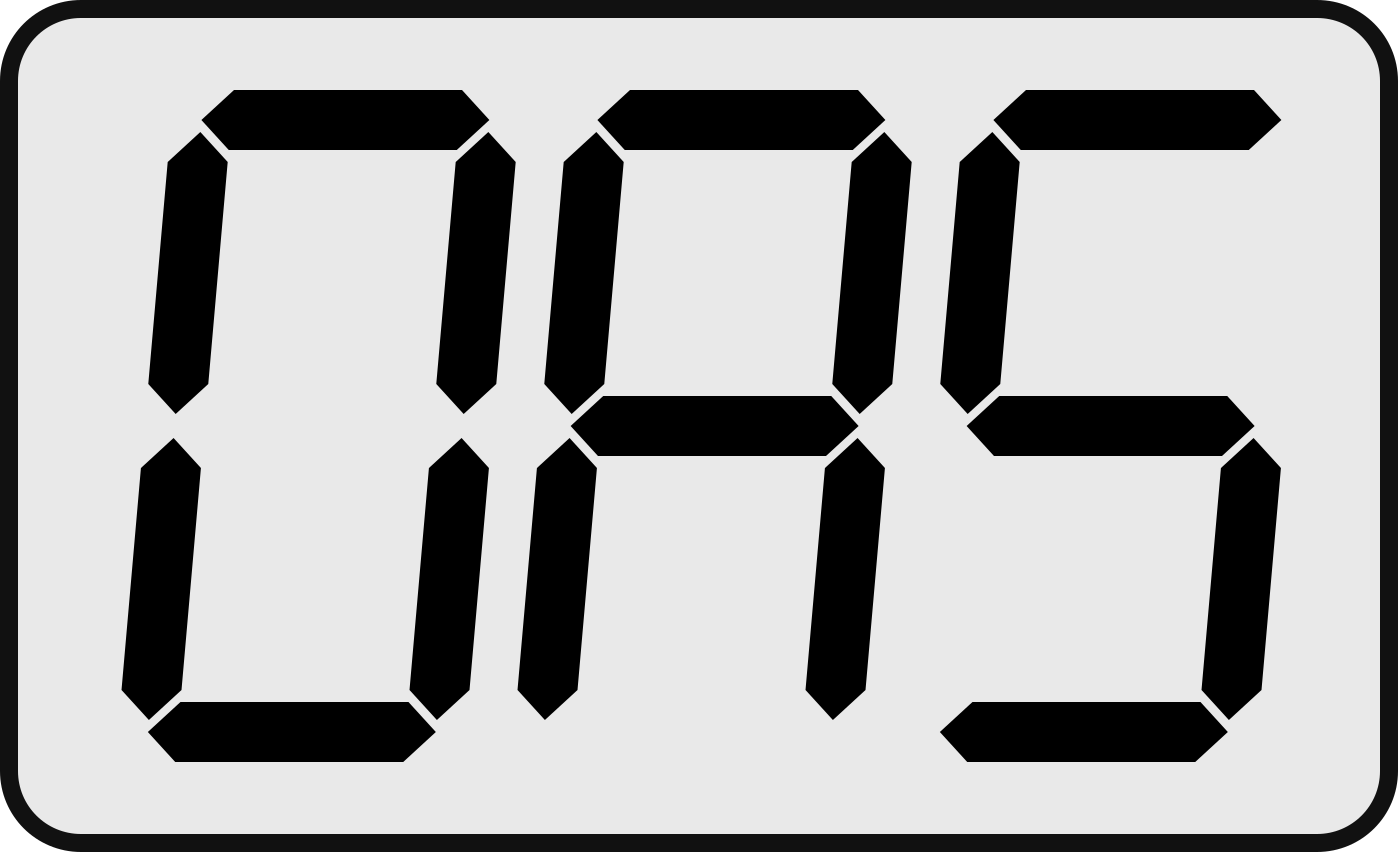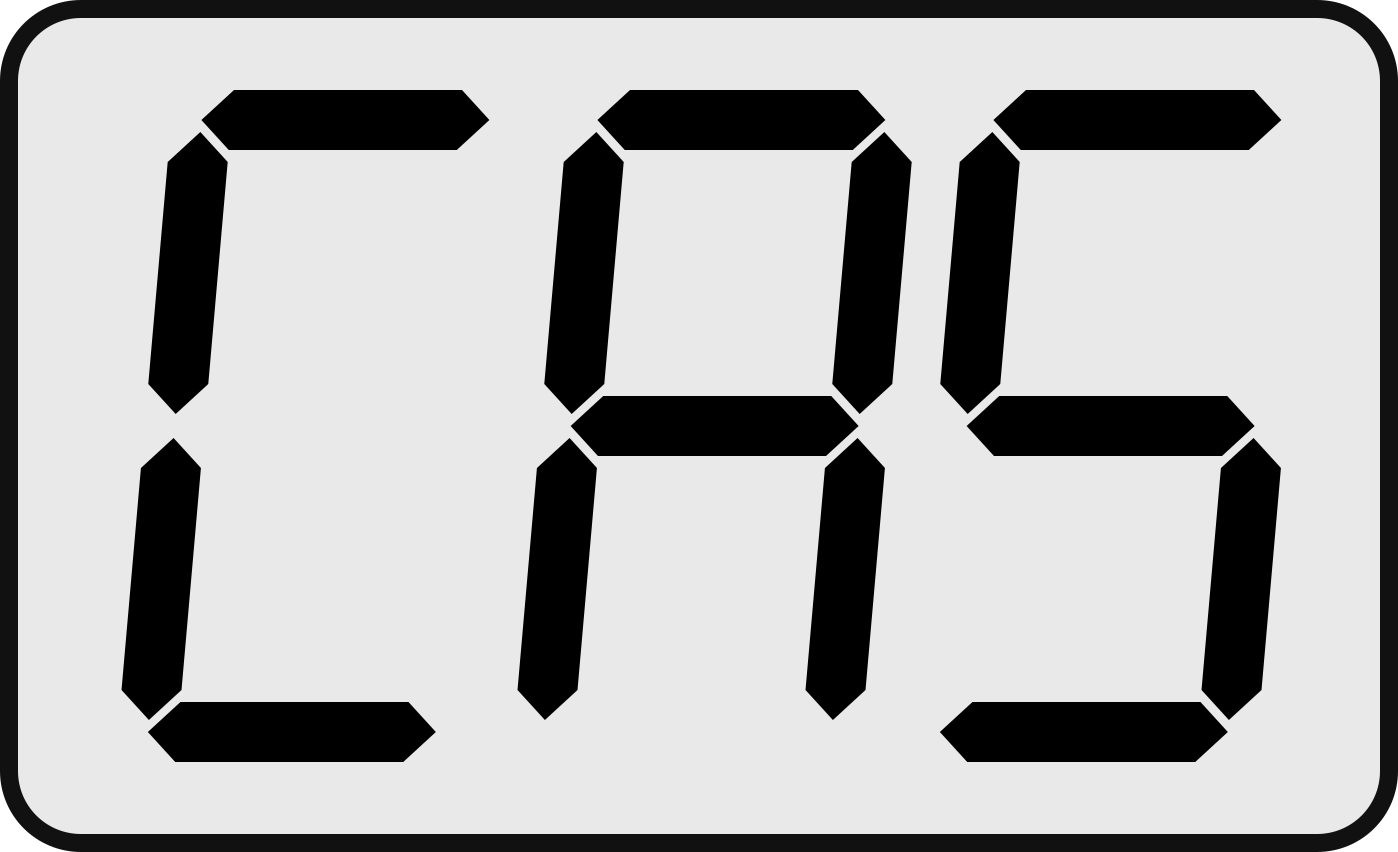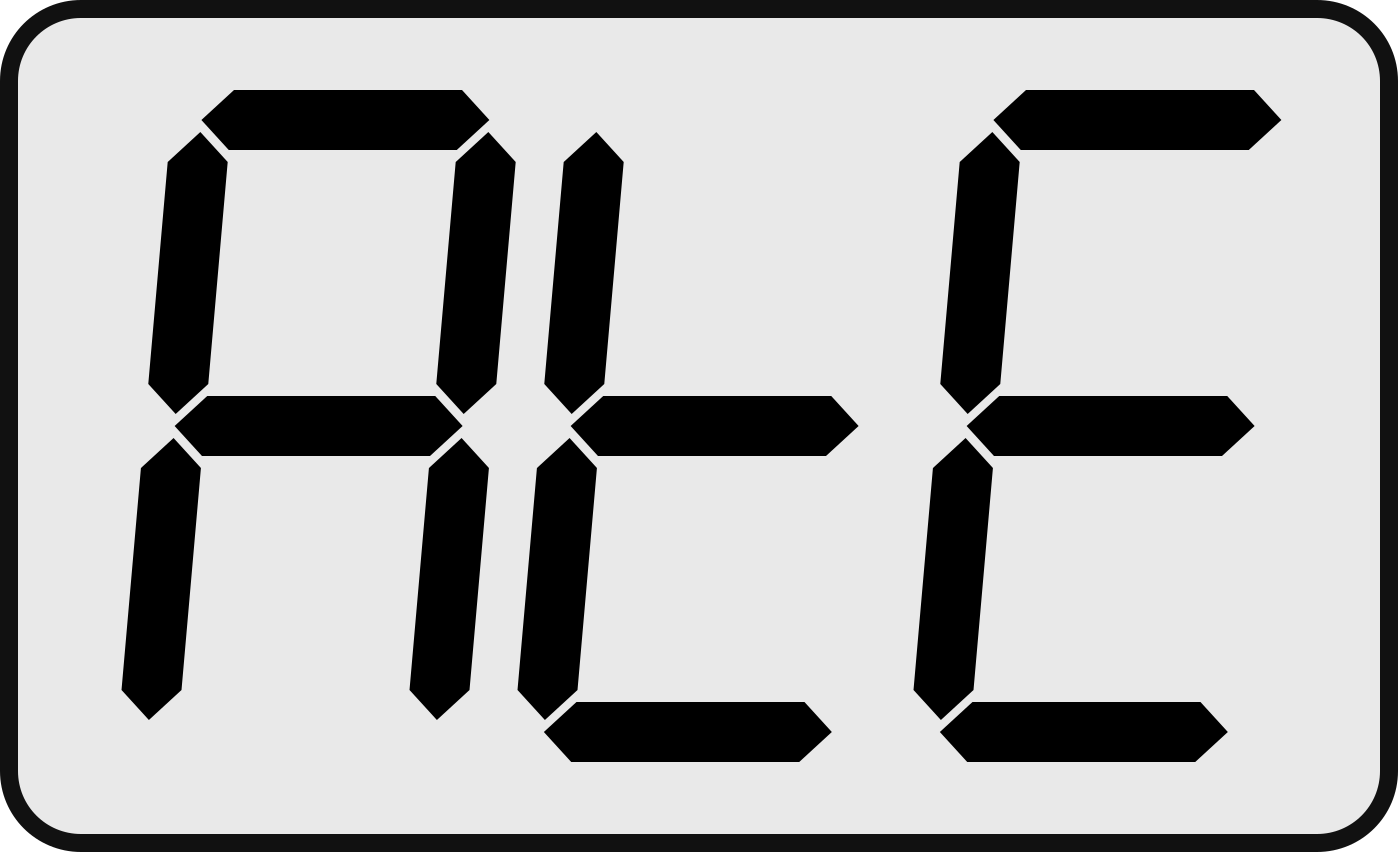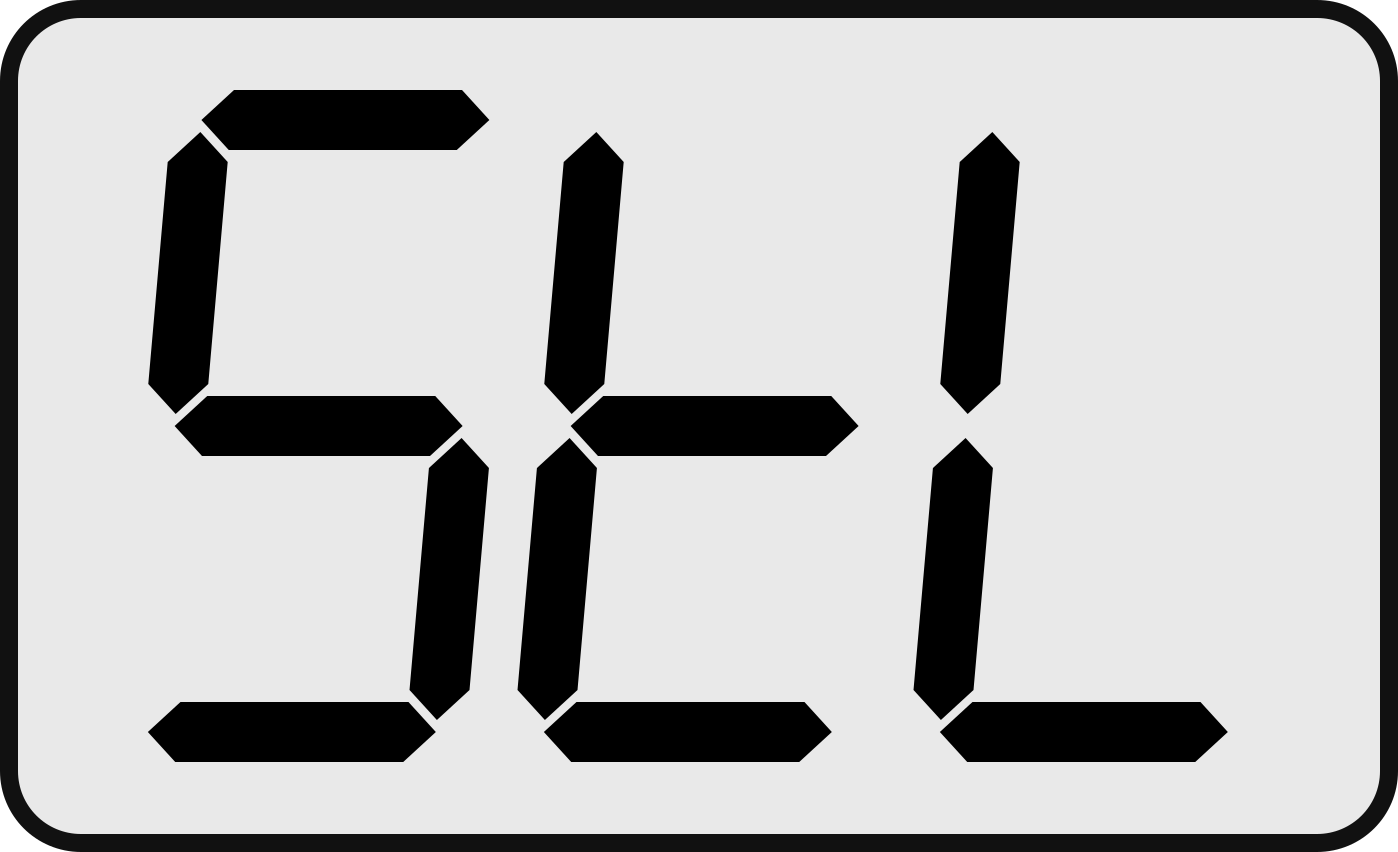
راهنمای خواندن جدولها
در ستون «حین کار»، علامت O به معنی امکان تغییر هنگام کار و علامت X به معنی نیاز به توقف درایو است.
مقادیر پیشفرض وابسته به توان دستگاه و موارد رزرو یا غیرفعال، در ردیف همان پارامتر مشخص شدهاند.
ایمنی پیش از نصب و سرویس
این دستورالعمل را پیش از نصب، راهاندازی و استفاده از درایو HiPower VSES بخوانید و در محل نصب نگه دارید. نصب، سیمکشی و سرویس دستگاه باید توسط فرد دارای صلاحیت برق صنعتی و آشنا با خطرهای درایو و ماشین انجام شود.
خطر برقگرفتگی؛ توقف موتور به معنی بیبرقشدن نیست
ترمینالهای قدرت و مدار داخلی ممکن است در حالت توقف نیز ولتاژ خطرناک داشته باشند. کلید STOP/RESET، فرمان توقف نرمافزاری و ورودی EST وسیله جداسازی الکتریکی نیستند. پیش از بازکردن پوشش، جابهجایی سیم یا تماس با موتور و کابل آن، مراحل قطع و ایمنسازی زیر را کامل انجام دهید.
ترتیب قطع و ایمنسازی
1 ـ ماشین را به روش ایمن متوقف کنید؛ بار معلق، فشار سیال و حرکت ناشی از اینرسی یا نیروی خارجی را مهار کنید.
2 ـ تمام منابع تغذیه را جدا کنید؛ برق ورودی درایو، تغذیه خارجی مدار فرمان و هر منبع دیگری که بتواند مدار را برقدار کند.
3 ـ وسیله قطع را در وضعیت باز قفل کنید و برچسب «وصل نکنید» نصب کنید تا شخص دیگری نتواند برق را برقرار کند.
4 ـ مطابق هشدار روی محصول، دستکم ۱۰ دقیقه صبر کنید. خاموششدن نمایشگر یا چراغها، تخلیه خازنها را اثبات نمیکند.
5 ـ فرد دارای صلاحیت با ابزار سنجش سالم و متناسب با ولتاژ و رده اندازهگیری مدار، بیبرقشدن مدار و تخلیه باس DC را تأیید کند. سنجش فقط از نقاط آزمون تعیینشده برای دستگاه انجام شود؛ در صورت نامشخصبودن نقاط آزمون یا باقیماندن ولتاژ، کار را متوقف و با خدمات فنی تماس بگیرید.
احتیاط هنگام کار
خازنها را برای تخلیه اتصال کوتاه نکنید و از ابزار فلزی برای آزمودن وجود ولتاژ استفاده نکنید. از ابزار عایق و تجهیزات حفاظت فردی متناسب با کار استفاده کنید. قطعات مجاورِ برقدار را نیز از محل کار جدا یا با پوشش مناسب محافظت کنید. پیش از لمس هیتسینک، موتور یا مقاومت ترمز، برای خنکشدن آنها زمان کافی در نظر بگیرید.
خطر تولید ولتاژ توسط موتور
حرکت موتور بر اثر بار، جریان هوا یا جریان سیال میتواند انرژی را به درایو برگرداند؛ این موضوع در موتور آهنربای دائم اهمیت ویژه دارد. هنگام سرویس، تنها قطع برق ورودی کافی نیست؛ امکان چرخش موتور و برگشت انرژی نیز باید حذف شود.
الزامات نصب و حفاظتهای ضروری
پیش از اتصال برق، مدل و مشخصات پلاک درایو و موتور را با شبکه و کاربرد تطبیق دهید. تکفاز یا سهفازبودن ورودی، ولتاژ، جریان و نوع اتصال موتور باید با مدل دستگاه سازگار باشد. انتخاب تجهیزات تابلو باید بر اساس مشخصات همان مدل و شرایط نصب انجام شود.
ارت حفاظتی و حفاظت مدار ورودی
ترمینال PE درایو، بدنه موتور و قسمتهای فلزی قابل لمس تابلو را به ارت حفاظتی مطمئن متصل کنید. هادی حفاظتی باید پیوسته، محکم و دارای سطح مقطع مناسب باشد؛ نول و مشترک سیگنال جایگزین ارت نیستند. در ورودی، وسیله قطع قابل قفلکردن و فیوز یا کلید حفاظتی مناسب نصب کنید. جریان نامی، منحنی قطع و قدرت قطع حفاظت باید با جریان ورودی درایو، کابل و جریان اتصال کوتاه محتمل محل هماهنگ باشد. خطاهای داخلی درایو جایگزین حفاظت مدار ورودی نیستند.
حفاظت نشتی جریان و اضافه بار موتور
اگر حفاظت نشتی جریان لازم است، نوع سازگار با درایو و مؤلفه DC جریان نشتی را در سمت ورودی انتخاب کنید؛ نوع AC معمولی انتخاب مناسبی برای این منظور نیست. برای ورودی سهفاز، نوع B از گزینههای متداول است؛ انتخاب نهایی و حساسیت قطع باید با مشخصات مدل و طرح حفاظت تأیید شود. حفاظت اضافه بار موتور را متناسب با جریان نامی پلاک و شرایط خنککاری تنظیم کنید. در کار طولانی با دور کم یا اتصال چند موتور، حفاظت حرارتی مستقل متناسب با هر موتور در نظر بگیرید.
سیمکشی قدرت و فرمان
برق شبکه را فقط به ترمینالهای ورودی تعیینشده برای همان مدل وصل کنید؛ اتصال آن به U، V و W باعث آسیب شدید میشود. خازن اصلاح ضریب توان را به خروجی درایو یا ترمینال موتور متصل نکنید. کنتاکتور خروجی را هنگام تولید ولتاژ درایو قطع و وصل نکنید؛ توالی توقف و اینترلاک آن باید در طراحی مدار لحاظ شود. مسیر کابل موتور و قدرت را از کابل فرمان و حسگر جدا کنید؛ سرسیم، مهار کابل و گشتاور اتصال متناسب با ترمینال به کار ببرید.
محل نصب و تهویه
دستگاه را عمودی، روی سطح محکم و غیرقابل اشتعال و در محفظه مناسب محیط نصب کنید. مسیر ورود و خروج هوا را باز نگه دارید و برای دفع گرمای تجهیزات تابلو تهویه کافی فراهم کنید. از ورود آب، براده فلز، گردوغبار رسانا و بخار خورنده جلوگیری کنید. دما، رطوبت و فاصله نصب را مطابق مشخصات مدل رعایت کنید؛ از نصب در محیط قابل انفجار بدون تجهیزات و تأییدیه مناسب خودداری کنید.
راهاندازی، بهرهبرداری و نگهداری ایمن
ایمنی مجموعه به درایو، مدار قدرت و فرمان، موتور و مکانیزم متصل به آن وابسته است. پیش از تحویل ماشین، عملکرد توقف، حفاظتها و رفتار سیستم پس از قطع برق یا رفع خطا را در شرایط کنترلشده بررسی کنید.
کنترلهای پیش از اولین استارت
اتصال ارت، صحت سیمکشی و محکمبودن ترمینالها را بررسی کنید. ابزار، پیچ و براده را از داخل تابلو خارج و پوششها را کامل نصب کنید. مشخصات موتور، حد سرعت یا فرکانس، زمان شتاب و توقف و حدود حفاظتی را با موتور و بار تطبیق دهید. ابتدا در شرایط ایمن، جهت چرخش و عملکرد توقف را با سرعت پایین بررسی کنید. پیش از اجرای شناسایی خودکار موتور، احتمال اعمال ولتاژ و حرکت محور را در نظر بگیرید و محدوده حرکت را از افراد و موانع خالی کنید.
جلوگیری از راهاندازی ناخواسته
باقیماندن فرمان RUN، بازگشت برق، رفع خطا یا فرمان کنترلکننده بیرونی میتواند موجب شروع حرکت شود. پیش از تغییر تنظیمات، ریست خطا یا وصل مجدد برق، فرمان حرکت را حذف و وضعیت ماشین را کنترل کنید. راهاندازی یا ریست خودکار را فقط زمانی به کار ببرید که خطر حرکت ناخواسته در طراحی برطرف شده باشد. برای استارت و توقف عادی از فرمانهای کنترلی استفاده کنید و برق ورودی را بهطور مکرر قطع و وصل نکنید.
توقف اضطراری و حفاظت ماشین
توقف اضطراری و اینترلاک حفاظها باید مطابق ارزیابی خطر ماشین و با تجهیزات ایمنی مناسب طراحی شوند. به کلید کیپد، ارتباط سریال یا ورودی معمولی درایو بهعنوان تنها وسیله حفاظت افراد تکیه نکنید. بازشدن توقف اضطراری یا بستن حفاظ نباید بهتنهایی حرکت را آغاز کند. روی کوپلینگ و بخشهای گردان حفاظ نصب کنید. در پمپ و سامانههای تحت فشار، حفاظت لازم در برابر فشار نامجاز و شرایط مخرب فرایند را مستقل از تنظیم سرعت پیشبینی کنید.
رسیدگی به خطا و بازدید دورهای
پس از خطا، علت را پیش از ریست و استارت مجدد برطرف کنید؛ تکرار ریست اضافه بار میتواند موتور را داغ کند. در صورت بو، دود، صدای غیرعادی یا آسیب عایق، دستگاه را متوقف و ایمنسازی کنید. بازرسی فن، مسیر هوا، آلودگی، کابلها و اتصالات را متناسب با محیط برنامهریزی کنید. آزمون مِگِر یا تحمل ولتاژ را روی درایو انجام ندهید؛ برای آزمون عایق موتور و کابل، ابتدا آنها را کاملاً از درایو جدا کنید.
۱ معرفی ترمینالهای دستگاه
چیدمان و عملکرد ترمینالهای کنترلی در شکل زیر نشان داده شده است.
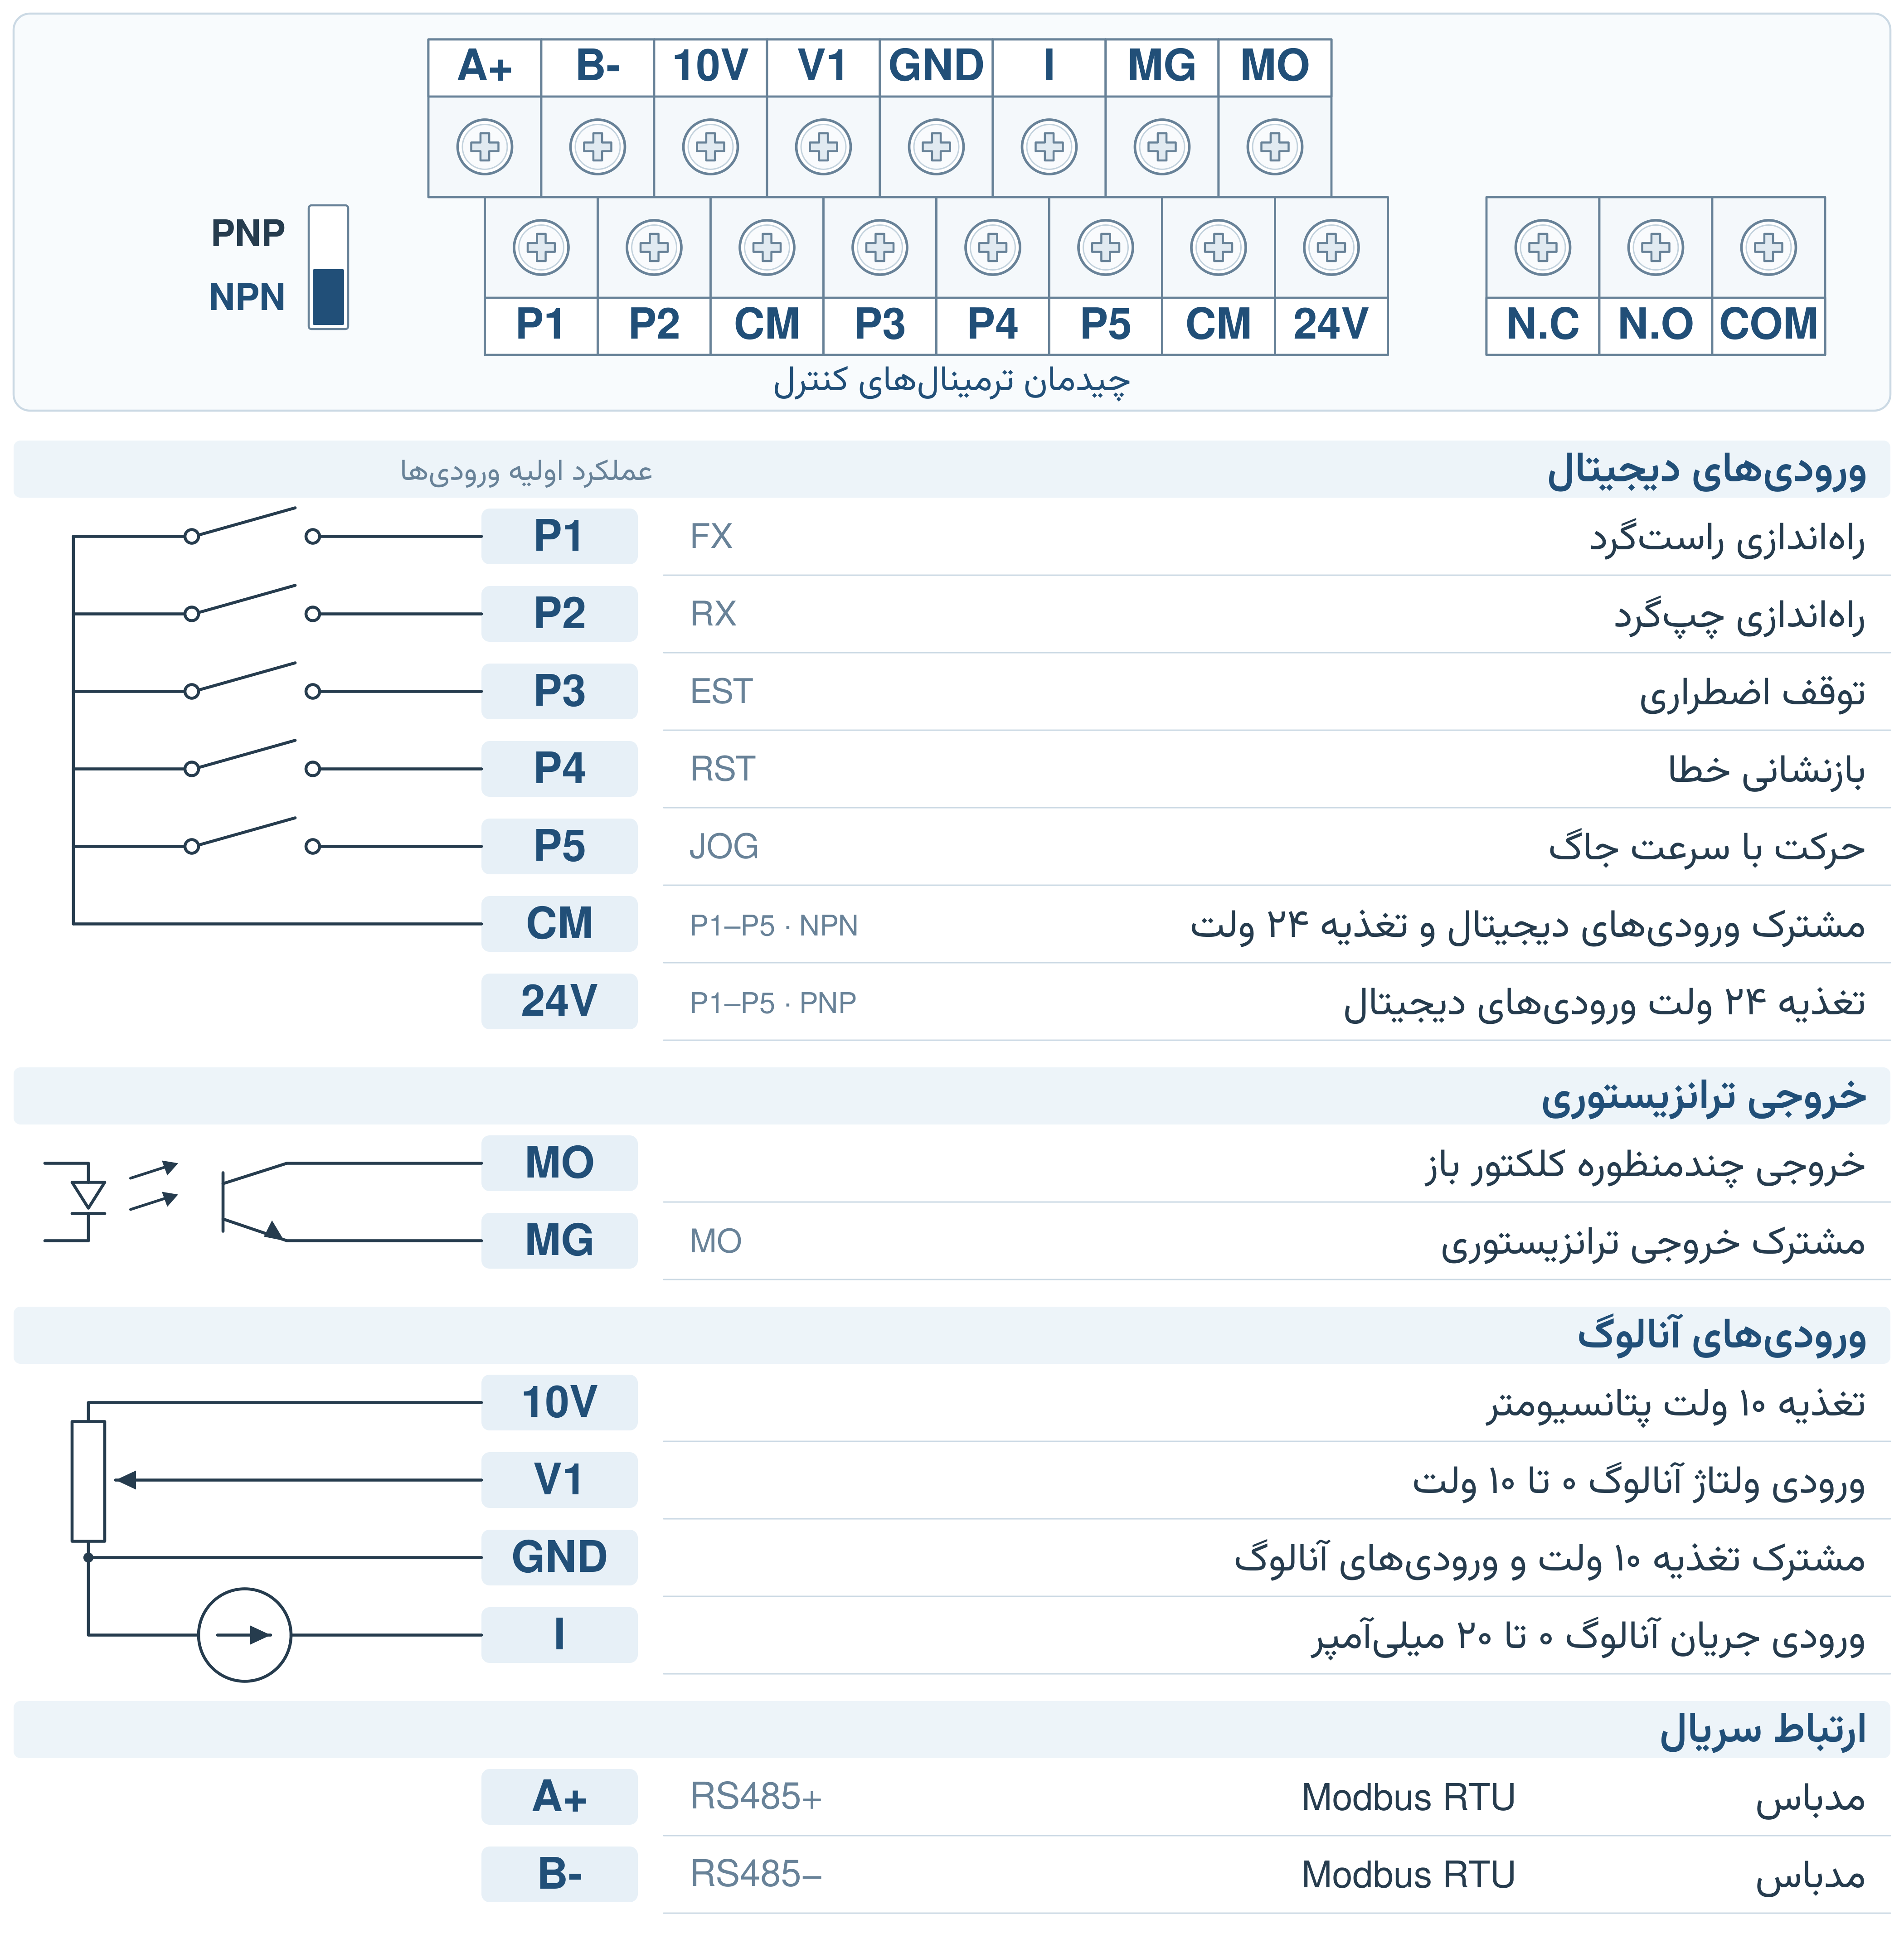
اتصال کلیدهای ورودی در شکل، برای حالت NPN نشان داده شده است.
۲ ابعاد و اندازه دستگاه
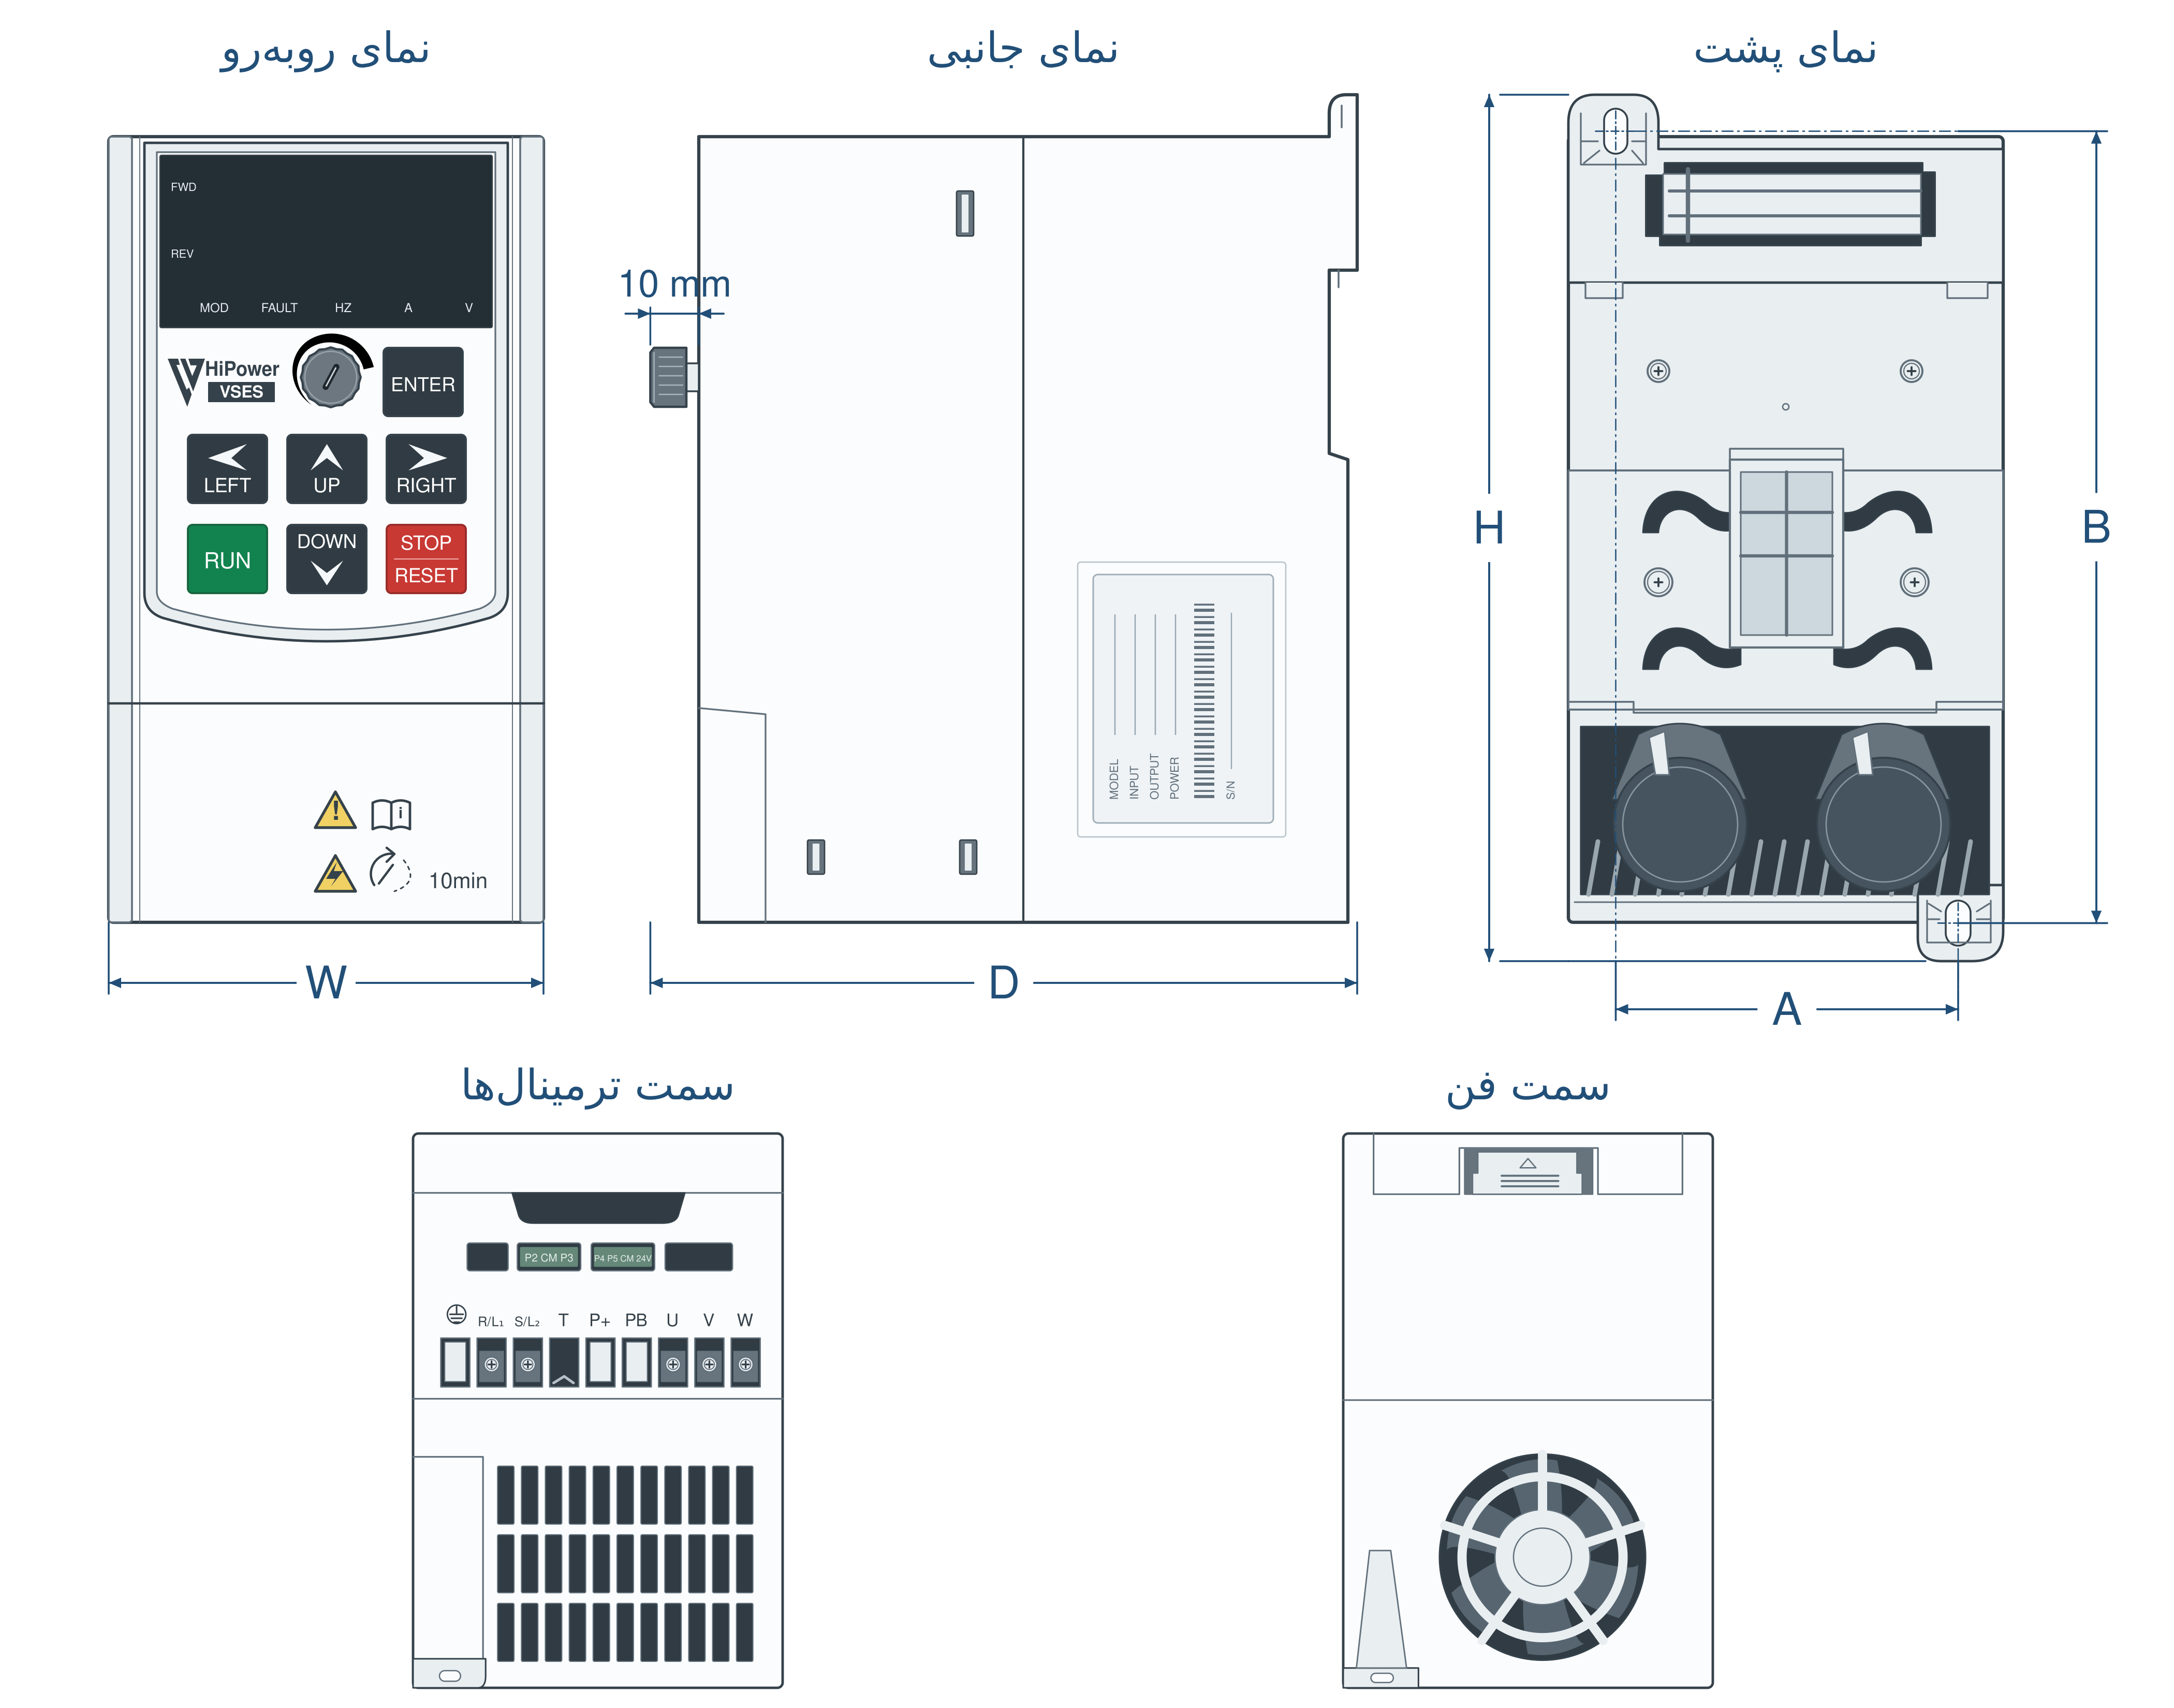
نماهای مشترک بدنه کوچک و بزرگ و ابعاد نصب
مشخصه | ۰٫۷ تا ۲٫۲ کیلووات | ۳٫۷ تا ۵٫۵ کیلووات |
|---|---|---|
عرض بدنه W | 85 mm | 100 mm |
ارتفاع بدنه H | 170 mm | 195 mm |
عمق بدنه D | 130 mm | 150 mm |
فاصله افقی مراکز نصب A | 67.5 mm | 85 mm |
فاصله عمودی مراکز نصب B | 157 mm | 185 mm |
ابعاد کیپد: عرض 70 mm و ارتفاع 95 mm. تمام ابعاد جدول بر حسب میلیمتر هستند.
۲–۱ ابعاد جاکیپدی
در شکل زیر، نماهای روبهرو و پشت جاکیپدی همراه با ابعاد اصلی نشان داده شده است.
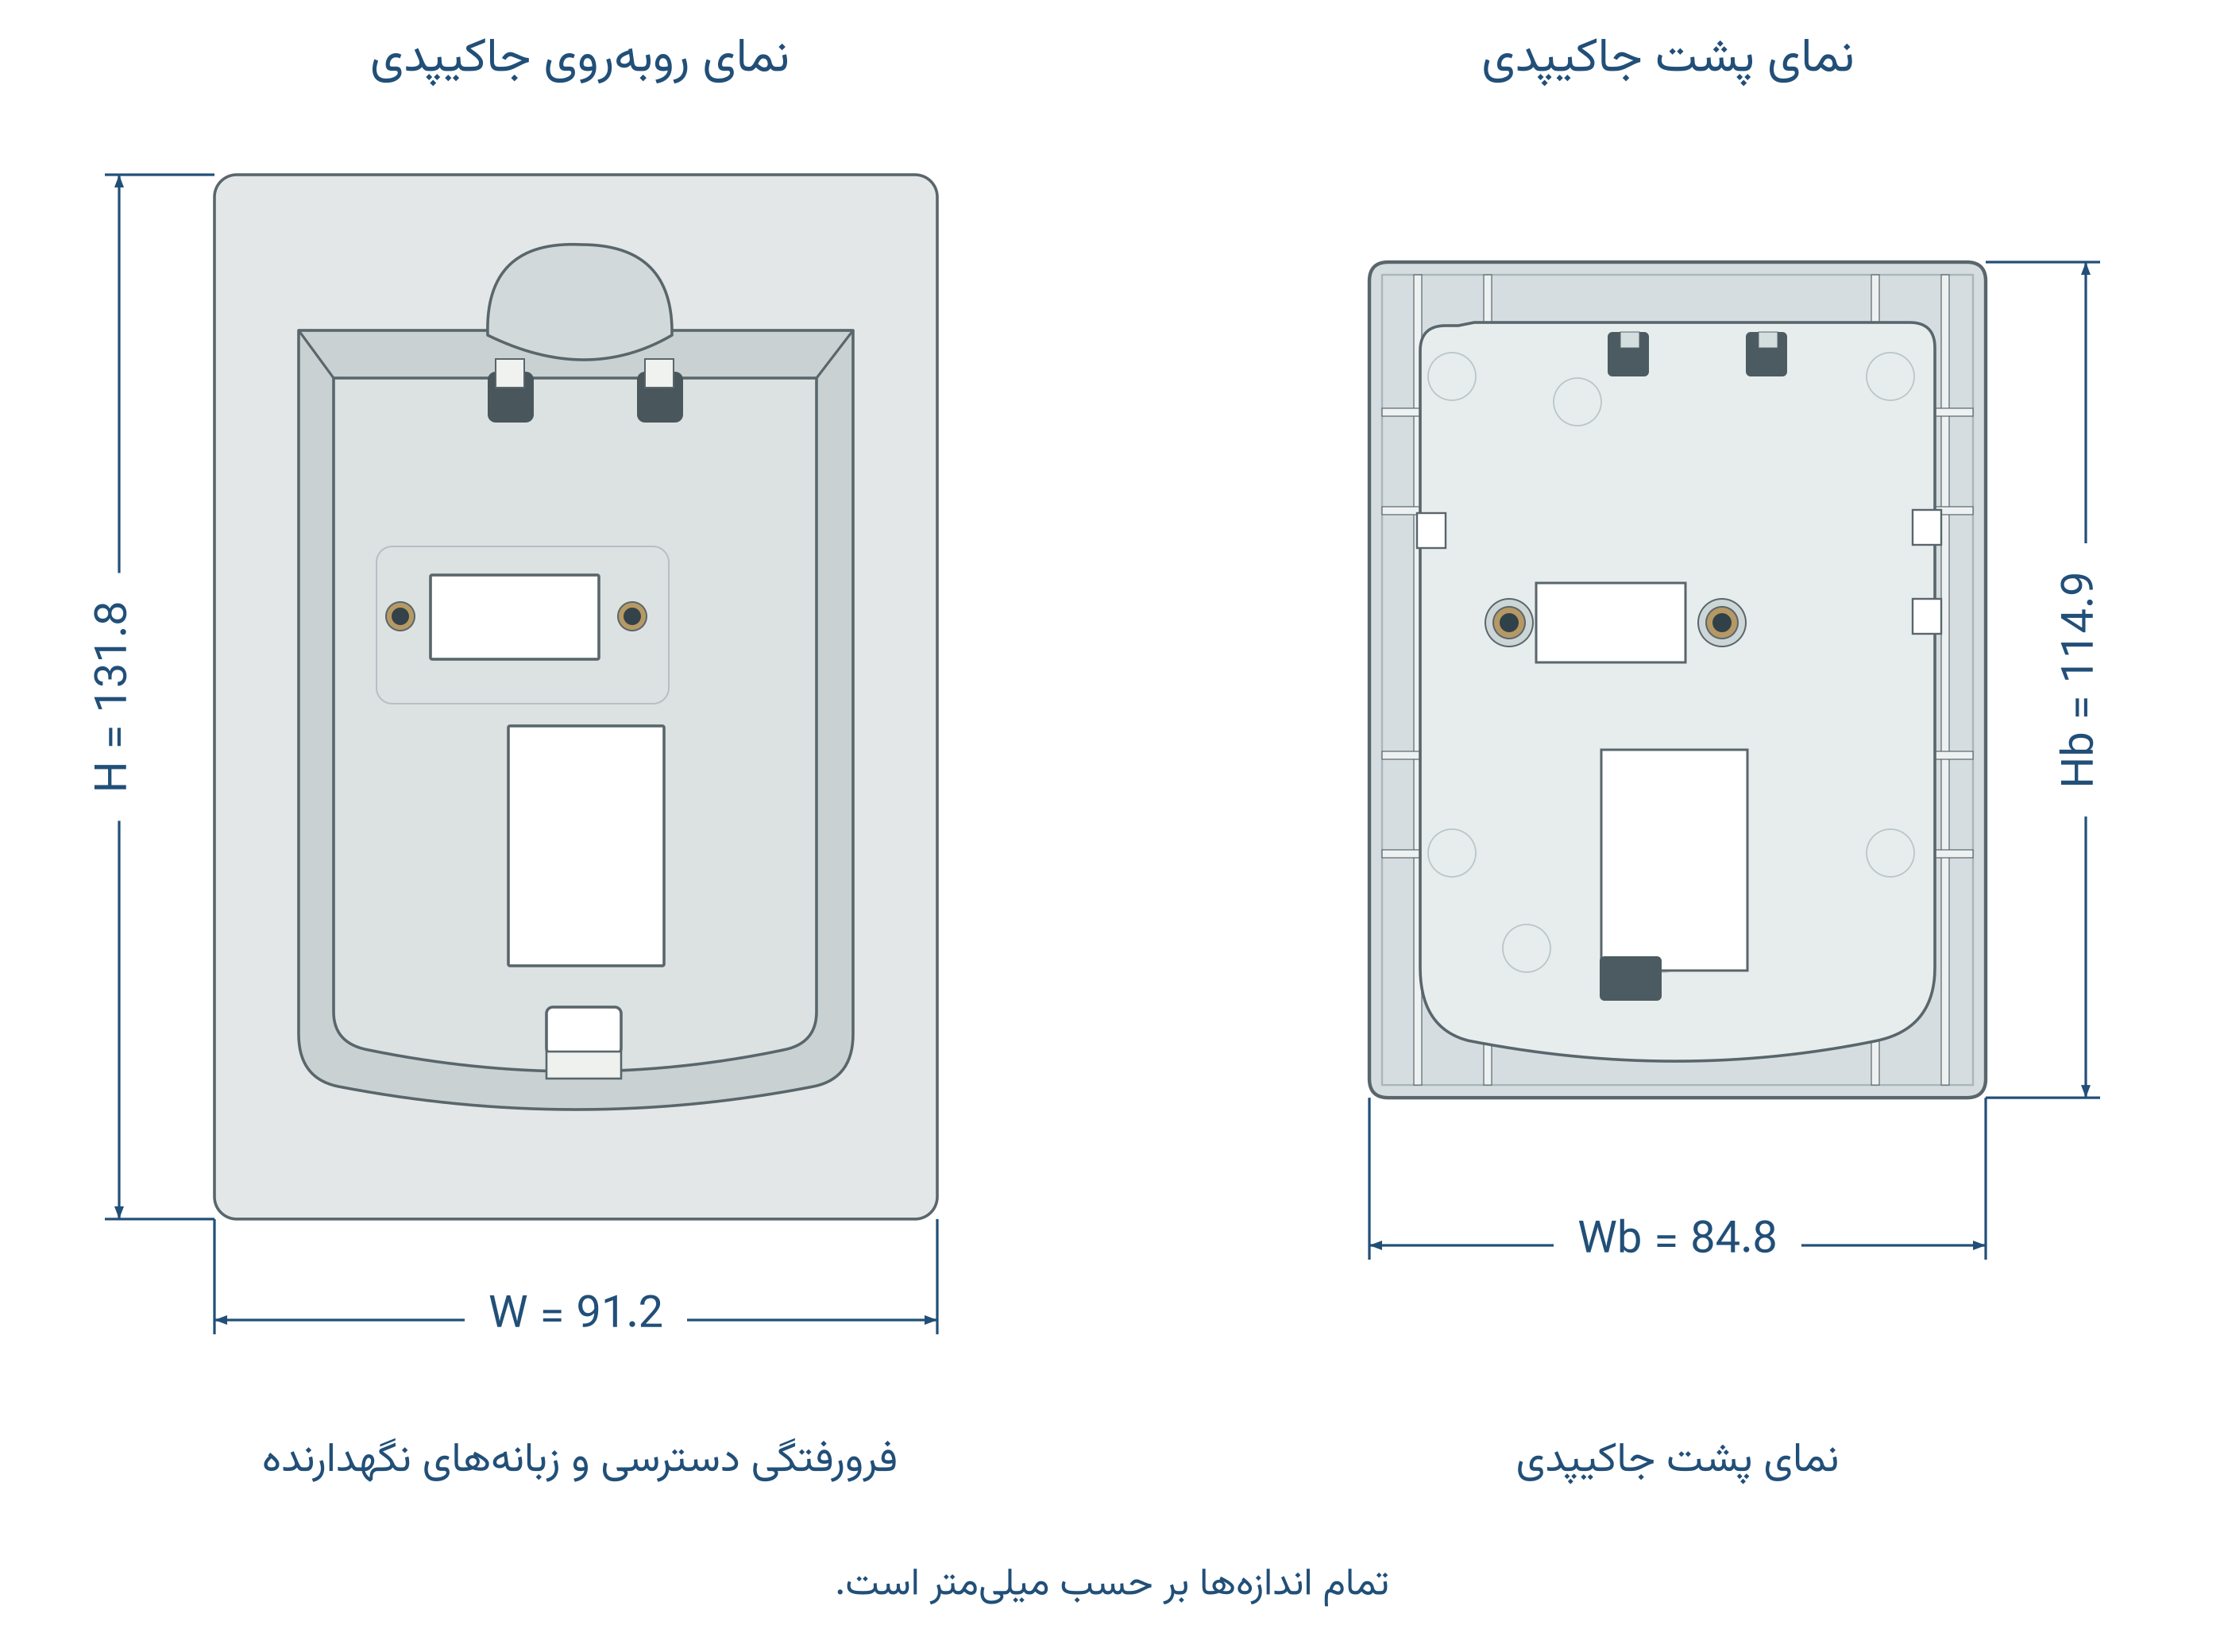
نماهای جاکیپدی و ابعاد آن
مشخصه | نماد | اندازه |
|---|---|---|
عرض قاب جلویی | W | 91.2 mm |
ارتفاع قاب جلویی | H | 131.8 mm |
عرض پوسته پشتی | Wb | 84.8 mm |
ارتفاع پوسته پشتی | Hb | 114.9 mm |
ابعاد این بخش برای جانمایی و نصب جاکیپدی ارائه شده است.
پیش از برش یا سوراخکاری، ابعاد را با قطعه و نقشه نصب همان مدل تطبیق دهید.
۲–۲ ابعاد کیپد
در شکل زیر، ابعاد اصلی کیپد و فاصله مراکز سوراخهای نصب در نمای پشت نشان داده شده است.
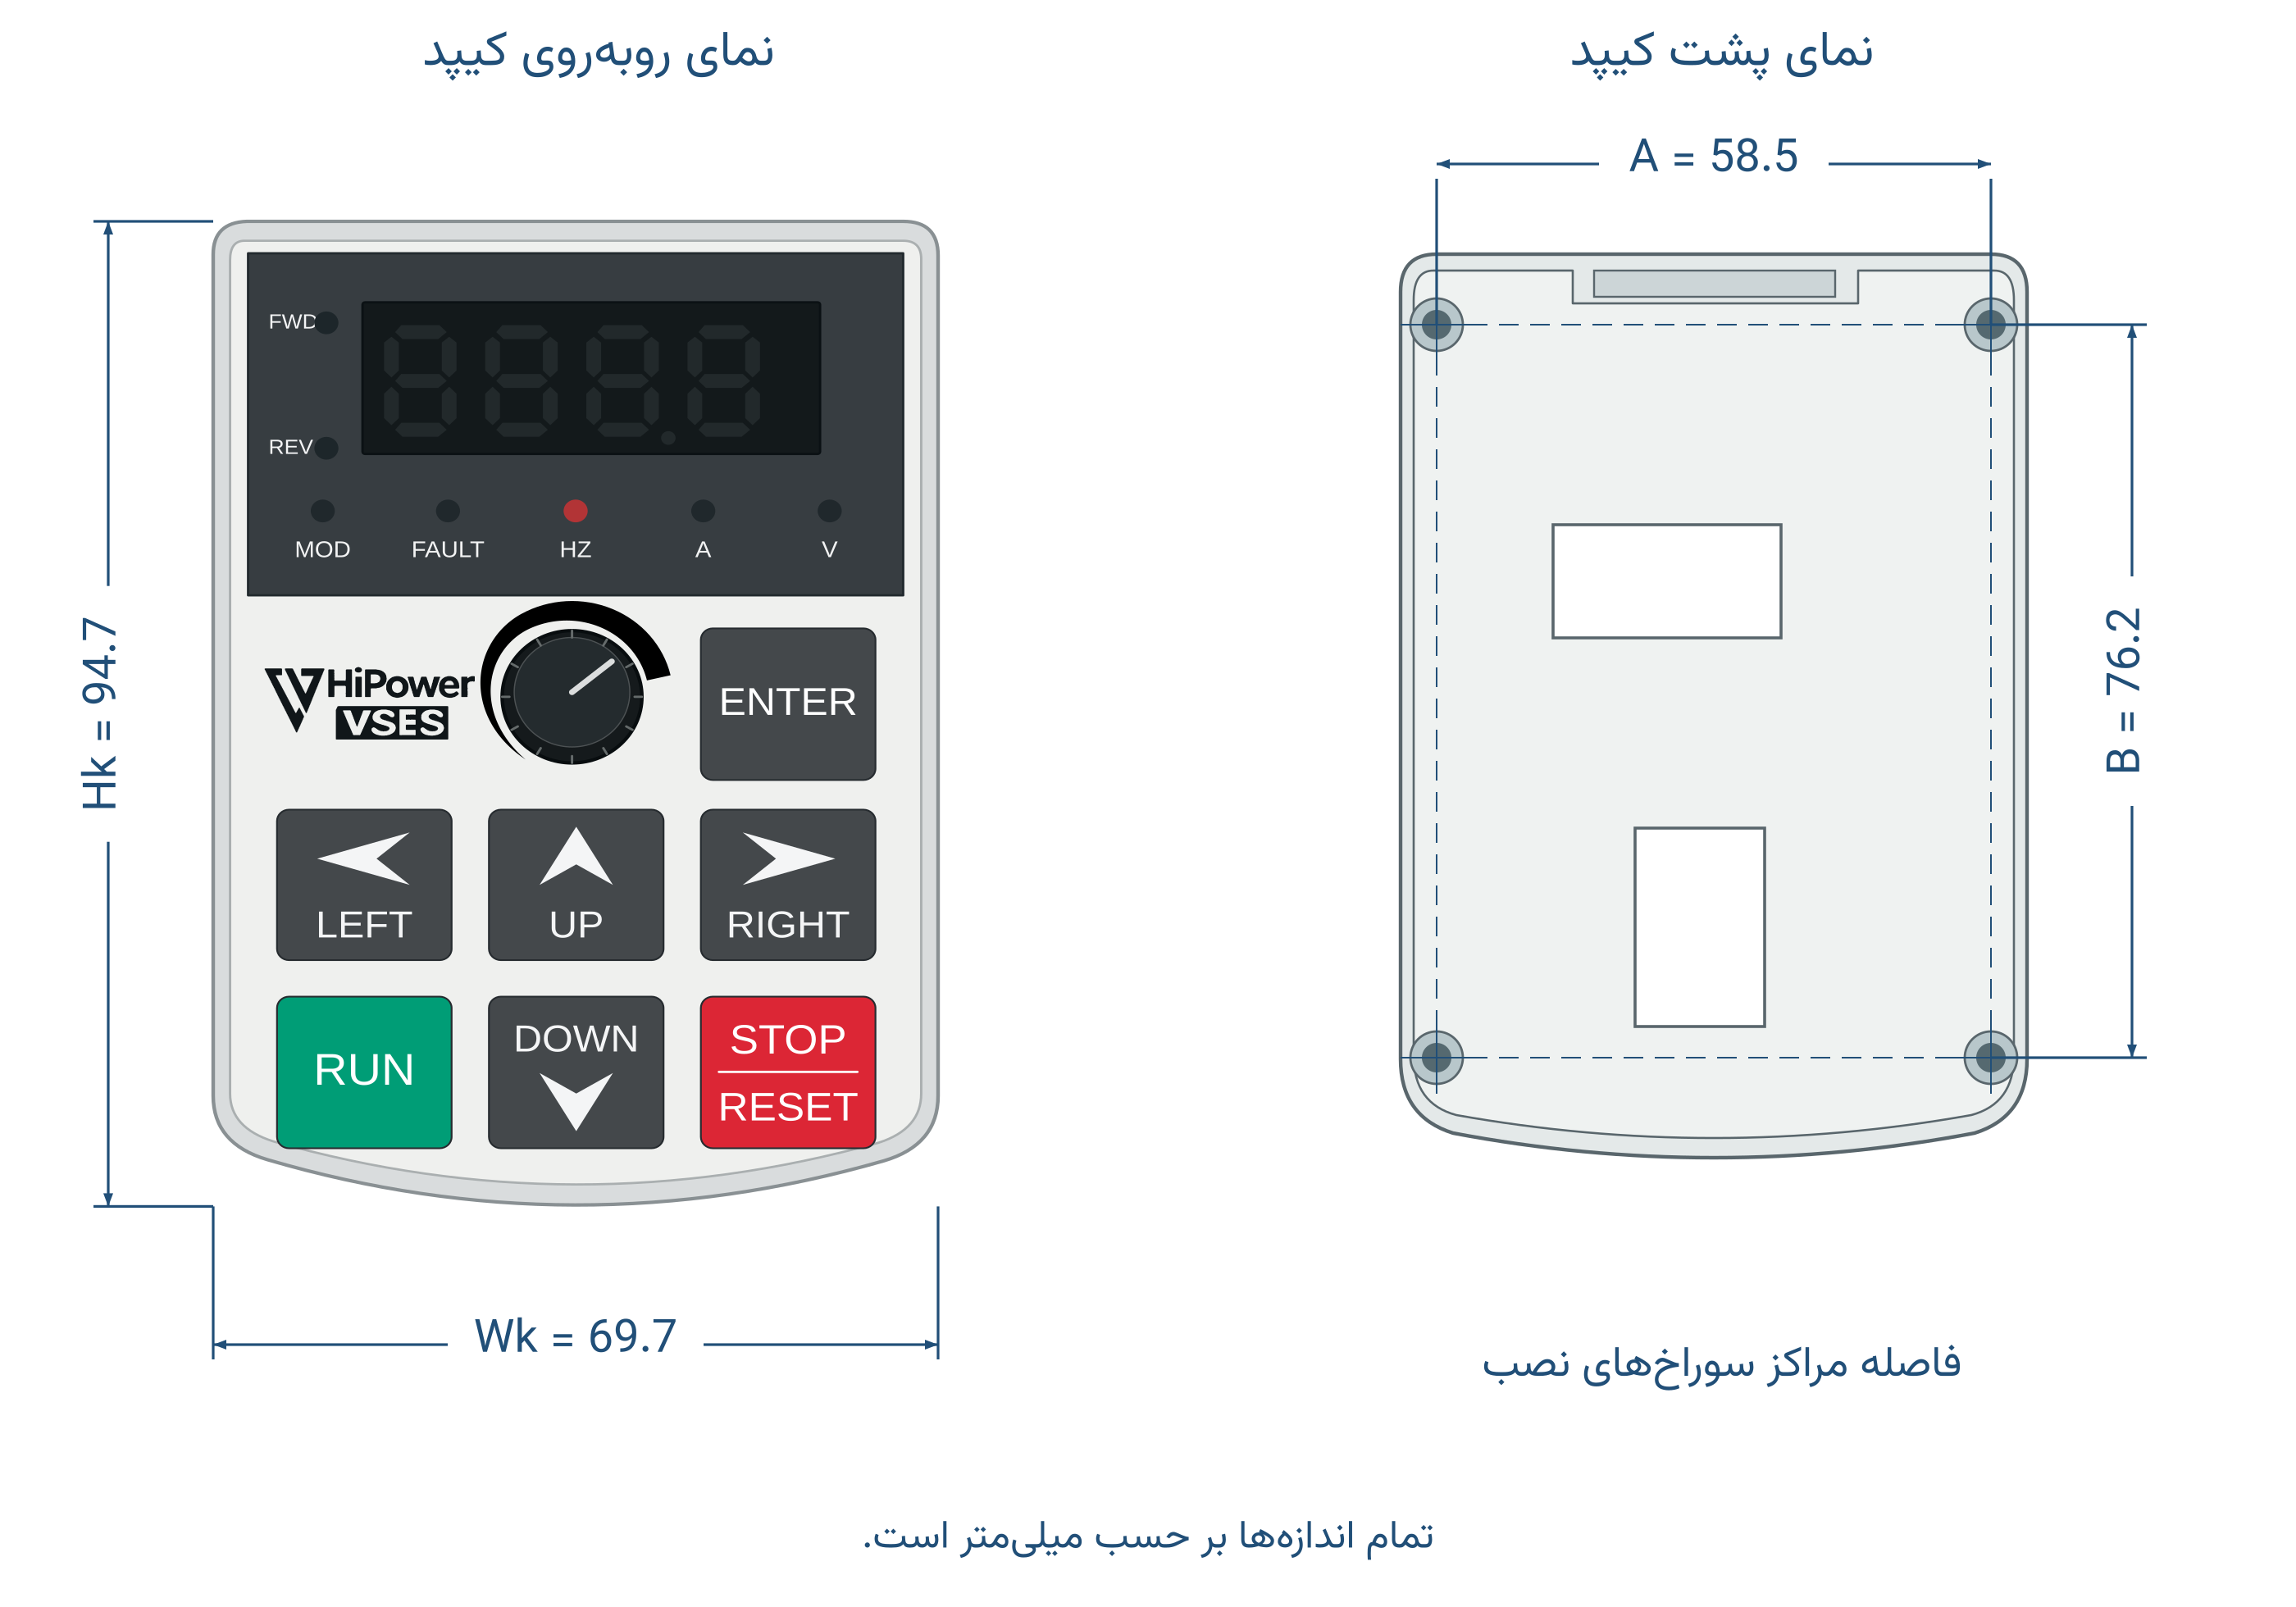
نماهای کیپد و فاصله مراکز سوراخهای نصب
مشخصه | نماد | اندازه |
|---|---|---|
عرض کلی کیپد | Wk | 69.7 mm |
ارتفاع کلی کیپد | Hk | 94.7 mm |
فاصله افقی مراکز سوراخها | A | 58.5 mm |
فاصله عمودی مراکز سوراخها | B | 76.2 mm |
ابعاد این بخش برای جانمایی و نصب کیپد ارائه شده است.
پیش از سوراخکاری، ابعاد را با قطعه و نقشه نصب همان مدل تطبیق دهید.
۳ معرفی کیپد
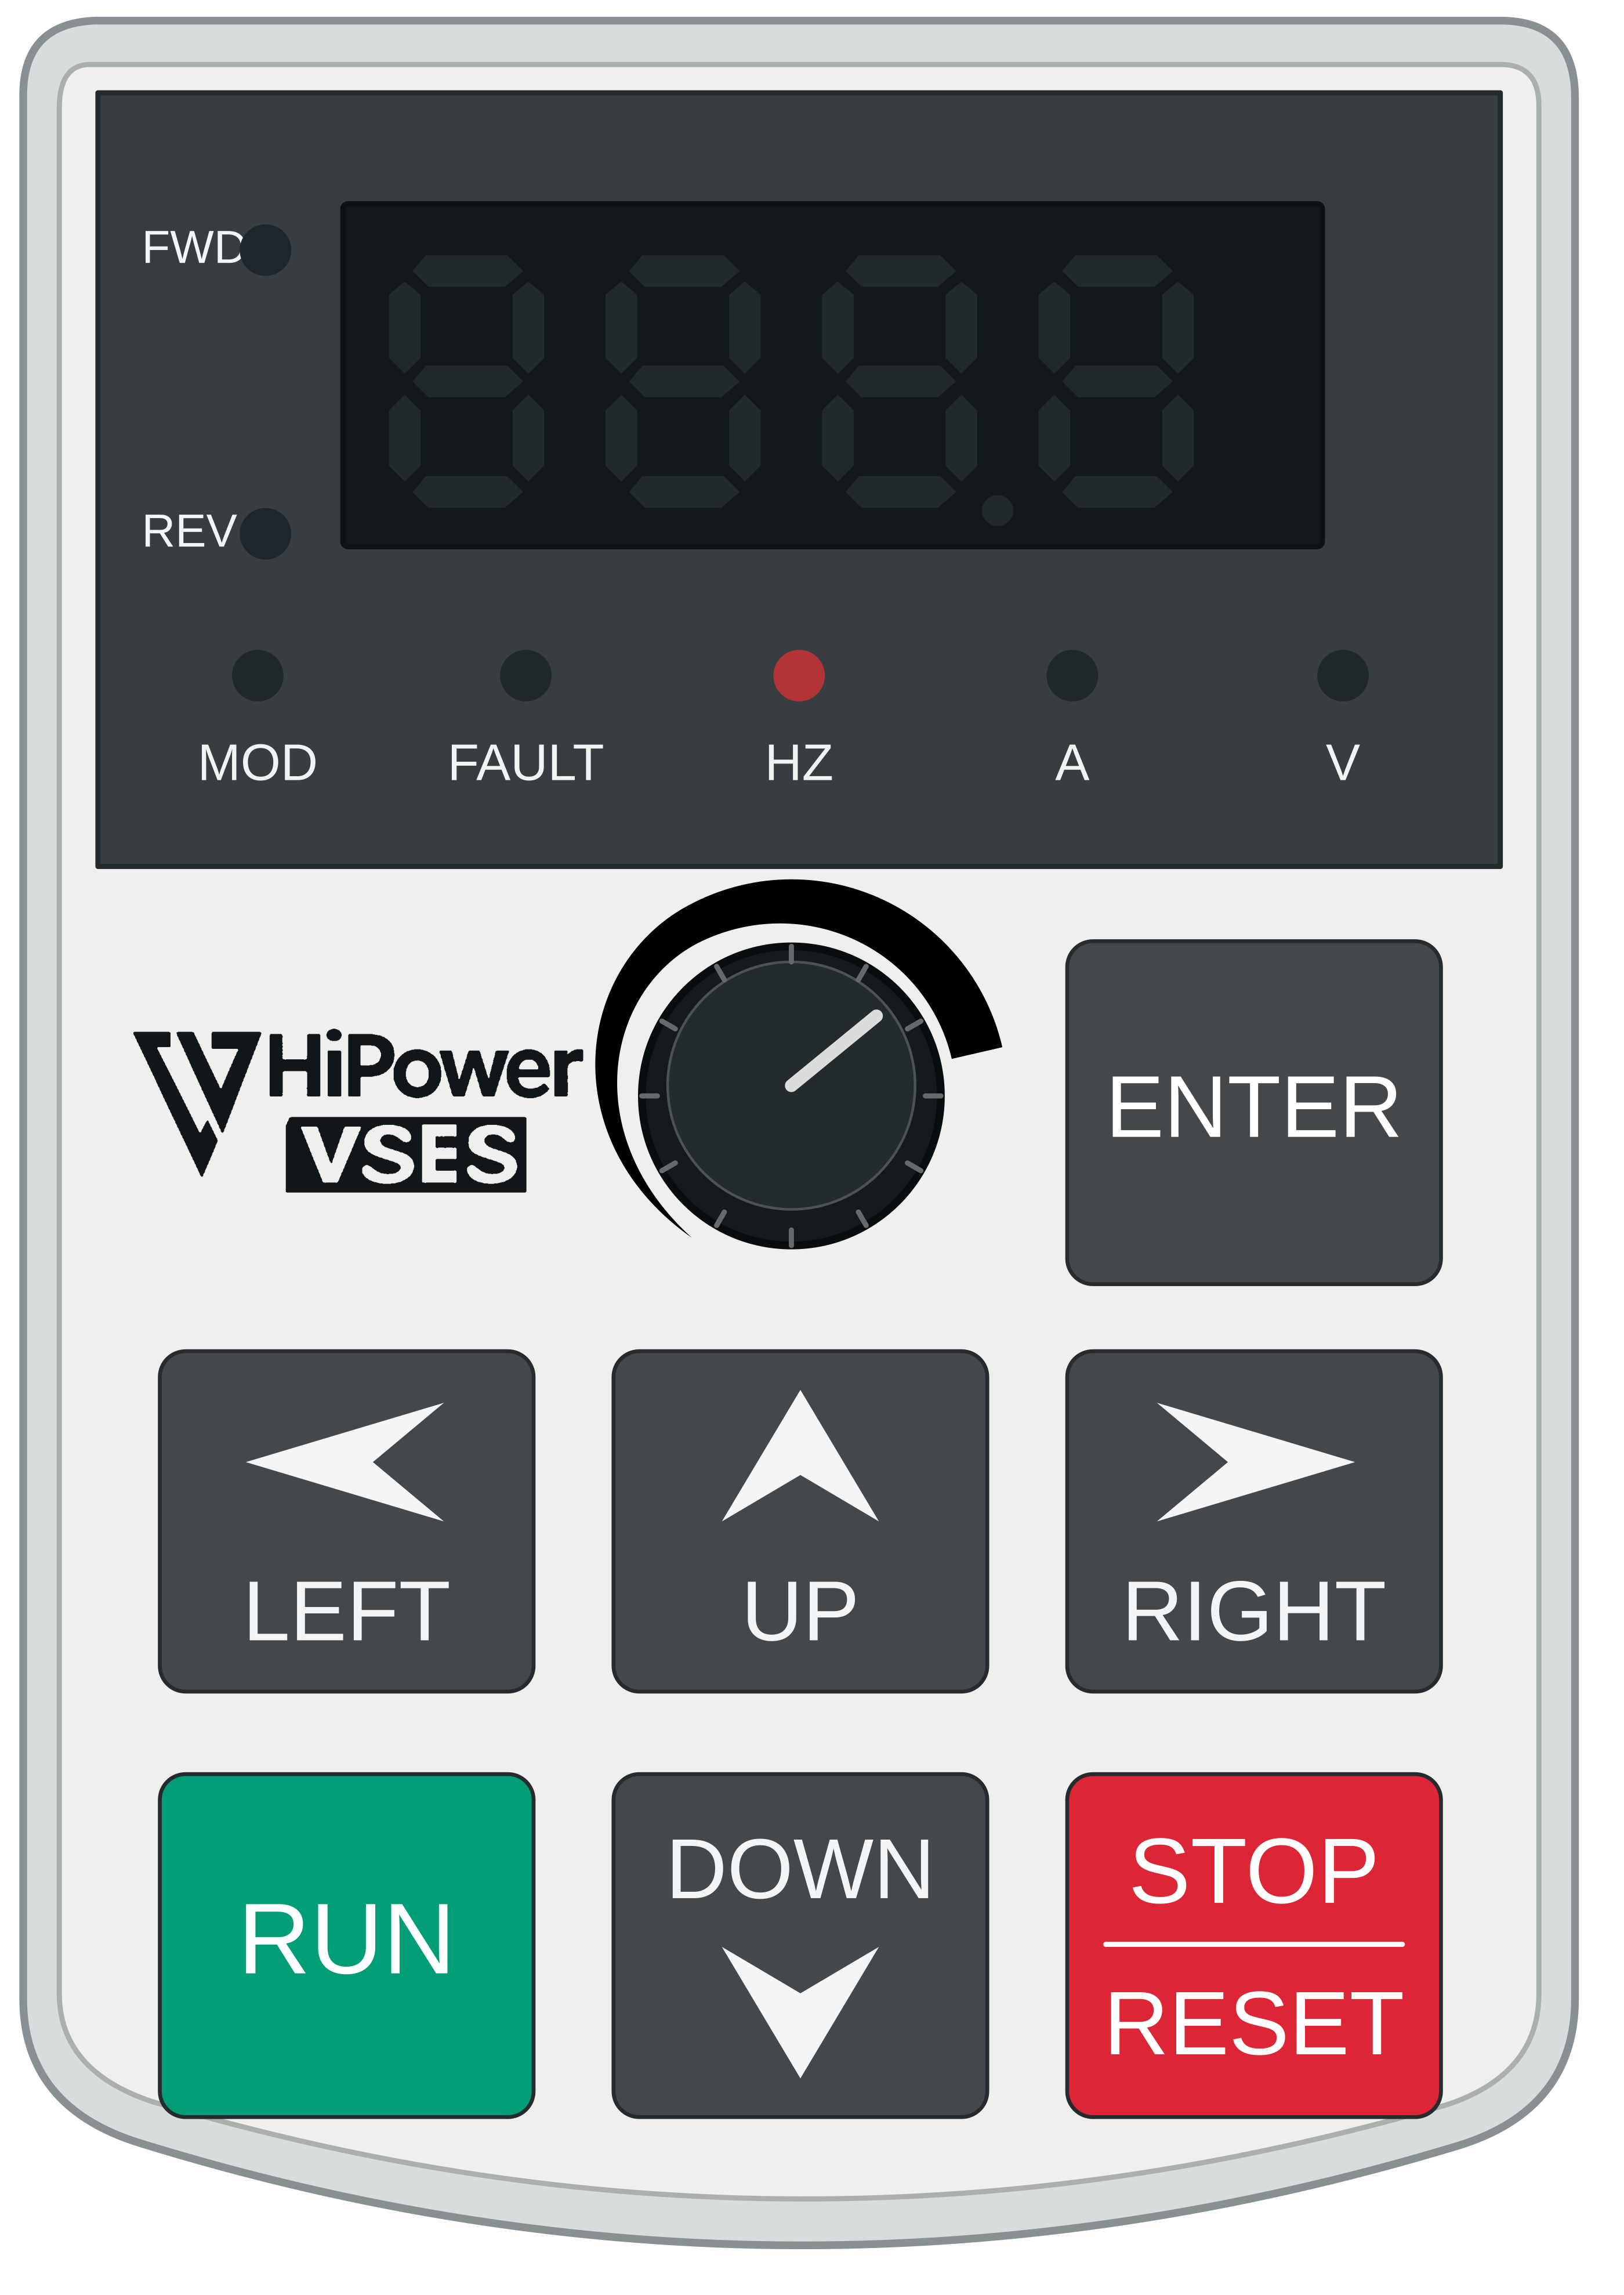
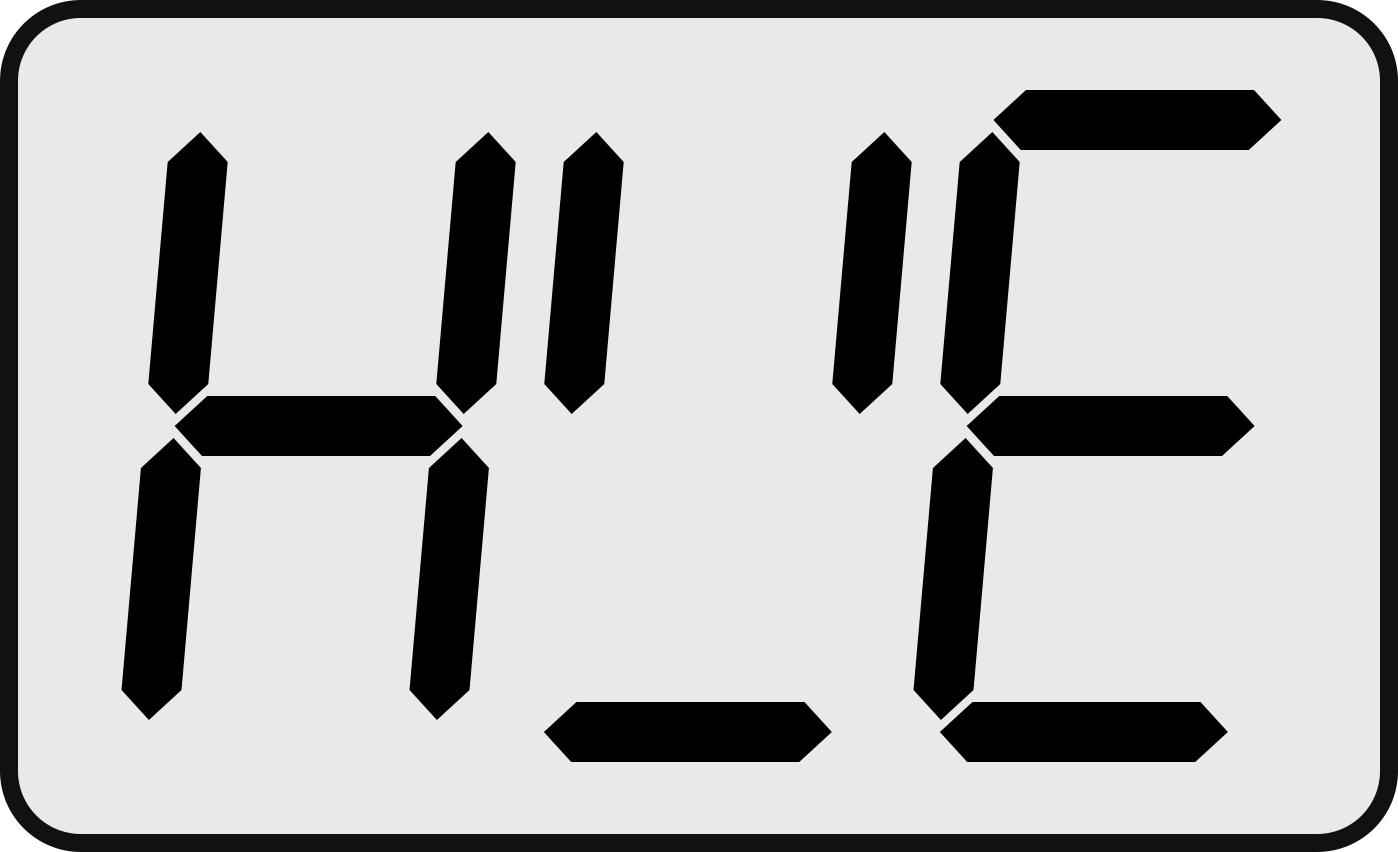
Keys | ||
|---|---|---|
RUN | فرمان راهاندازی از کیپد، فقط در حالت drv = 0. | |
STOP/RESET | STOP: فرمان توقف در حالت کنترل از کیپد و لغو تنظیم خودکار RESET: بازنشانی خطا پس از رفع علت آن | |
▲ | UP | جابهجایی بین پارامترهای گروه انتخاب شده یا افزایش مقدار پارامتر |
▼ | Down | جابهجایی بین پارامترهای گروه انتخاب شده یا کاهش مقدار پارامتر |
◀ | Left | بازگشت به ابتدای گروه و جابهجایی بین گروهها؛ هنگام ویرایش، انتقال نشانگر به رقم سمت چپ. |
▶ | Right | بازگشت به ابتدای گروه و جابهجایی بین گروهها؛ هنگام ویرایش، انتقال نشانگر به رقم سمت راست. |
↵ | ENTER | ورود به پارامتر؛ پس از تغییر مقدار، تأیید اولیه و سپس فشردن دوباره برای ذخیره تغییرات. |
۴ گروه درایو
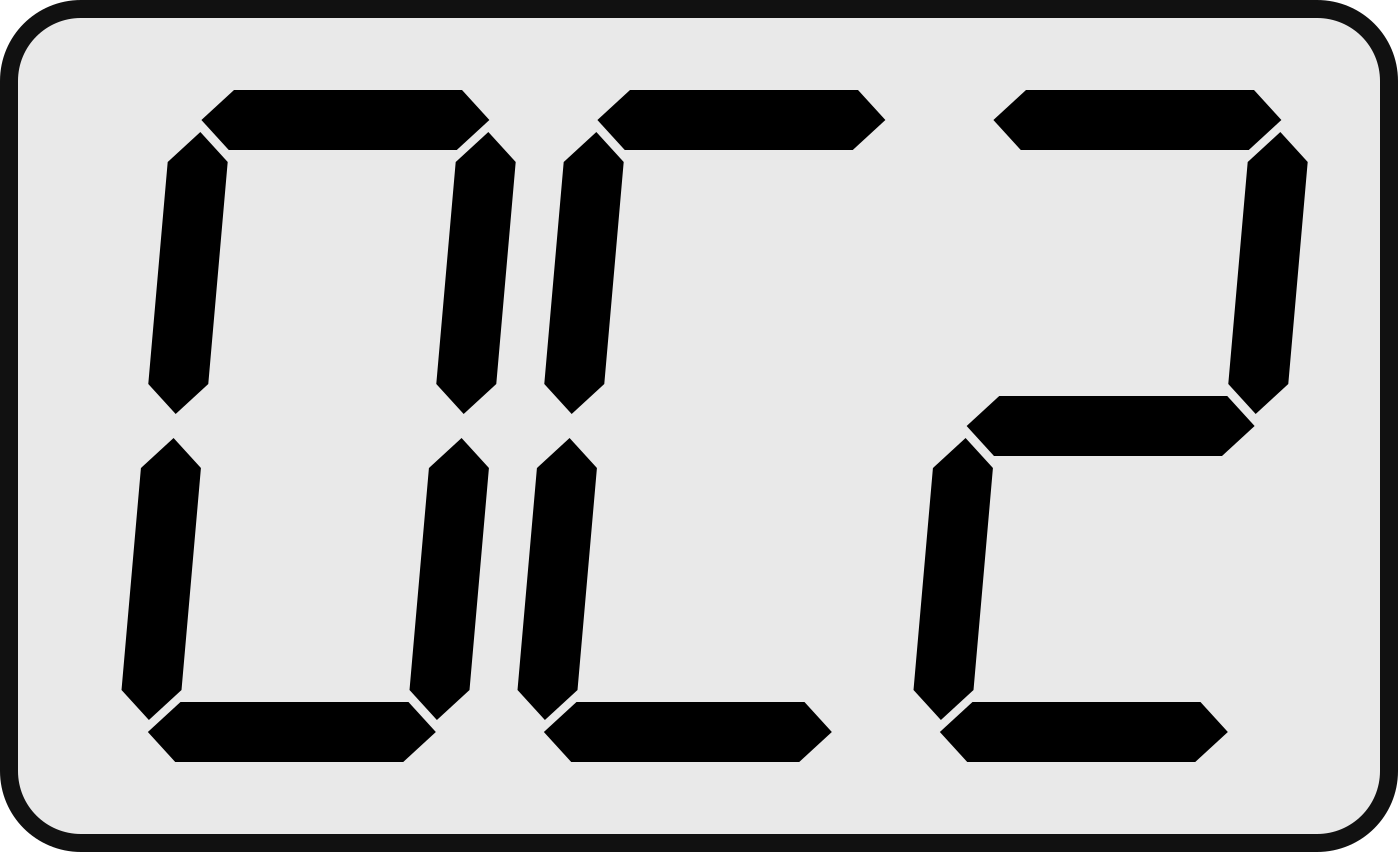
کد | نام پارامتر | دامنه | توضیحات | پیشفرض | حین کار | |||
|---|---|---|---|---|---|---|---|---|
50.0 | فرکانس مرجع / مرجع گشتاور Frequency / torque command | 0~600 Hz H40 = 4: 0~150 % | در حالت Frq = 0، مرجع دیجیتال از کیپد تنظیم میشود. در توقف: مرجع انتخابشده؛ در کار: فرکانس خروجی یا فرکانس تخمینی در کنترل برداری. هنگام تغییر ورودی آنالوگ، مرجع موقتاً نمایش داده میشود. در عملکرد چندمرحلهای، مرجع مرحله صفر است. محدوده فرکانس به F21 محدود میشود. در H40 = 4، مقدار تنظیمی فرمان گشتاور بر حسب درصد است. | 50.0 | O | |||
ACC | زمان شتاب افزاینده Accel time | 0.1~900 s | ACC زمان شتاب افزاینده و dEC زمان شتاب کاهنده را تنظیم میکند. در عملکرد شتاب افزاینده/کاهنده چندمرحلهای، این مقادیر مربوط به مرحله صفر هستند. | 5 | O | |||
dEC | زمان شتاب کاهنده Decel time | 5 | O | |||||
drv | حالت راهاندازی Drive mode | 0~3 | 0 | راهاندازی/توقف از طریق کلید Run/Stop روی کیپد | 1 | X | ||
1 | ازطریق ترمینال | FX: راهاندازی مستقیم موتور RX: راهاندازی معکوس موتور در کنترل دو سیمه، فعال یا غیرفعال بودن همزمان هر دو فرمان موجب توقف میشود. | ||||||
2 | FX: فرمان راهاندازی/توقف RX: انتخاب جهت؛ غیرفعال = مستقیم، فعال = معکوس. برای حرکت، FX باید فعال باشد. | |||||||
3 | فرمان راهاندازی، توقف و جهت از طریق Modbus روی RS485 | |||||||
Frq | روش تنظیم فرکانس Frequency setting method | 0~5 | 0 | دیجیتال | تنظیمات کیپد | 1 | X | |
1 | آنالوگ | پتانسیومتر روی کیپد | ||||||
2 | پتانسیومتر خارجی (V1): 0 ~ +10 V | |||||||
3 | ترمینال I: 0 ~ 20mA | |||||||
4 | مرجع از طریق Modbus روی RS485 | |||||||
5 | PLC داخلی | |||||||
St1 | فرکانس چند مرحلهای1 Multi‑Step frequency 1 | 0~600 Hz | فرکانس مرحله 1 برای عملکرد چندمرحلهای (Multi‑Step) را تنظیم میکند؛ مقدار آن از F21 - فرکانس بیشینه بیشتر نمیشود. | 10.00 | O | |||
St2 | فرکانس چند مرحلهای2 Multi‑Step frequency 2 | فرکانس مرحله 2 برای عملکرد چندمرحلهای (Multi‑Step) را تنظیم میکند؛ مقدار آن از F21 - فرکانس بیشینه بیشتر نمیشود. | 20.00 | O | ||||
St3 | فرکانس چند مرحلهای3 Multi‑Step frequency 3 | فرکانس مرحله 3 برای عملکرد چندمرحلهای (Multi‑Step) را تنظیم میکند؛ مقدار آن از F21 - فرکانس بیشینه بیشتر نمیشود. | 30.00 | O | ||||
CUr | جریان خروجی Output current | - | جریان خروجی موتور بر حسب آمپر نمایش داده میشود؛ در کار عادی مقدار RMS و هنگام ترمز DC مقدار جریان DC نمایش داده میشود. | - | - | |||
rPM | سرعت موتور Motor RPM | - | سرعت محاسبهشده موتور بر حسب دور بر دقیقه نمایش داده میشود. مبنای محاسبه، فرکانس خروجی یا فرکانس تخمینی کنترل برداری و تعداد قطبهای H31 است. | - | - | |||
dCL | ولتاژ لینک DC اینورتر Inverter DC link voltage | - | ولتاژ لینک DC اینورتر بر حسب ولت نمایش داده میشود. | - | - | |||
vOL | انتخاب پارامتر نمایشی توسط کاربر User display select | - | این پارامتر آیتم انتخاب شده در H73 (انتخاب آیتم نمایشی) را نمایش میدهد. | vOL | - | |||
vOL | ولتاژ خروجی، بر حسب V | |||||||
Pow | توان الکتریکی برآوردشده خروجی، بر حسب W | |||||||
tOr | گشتاور برآوردشده، بر حسب N.m | |||||||
COS | ضریب توان برآوردشده، از 0.00 تا 1.00 | |||||||
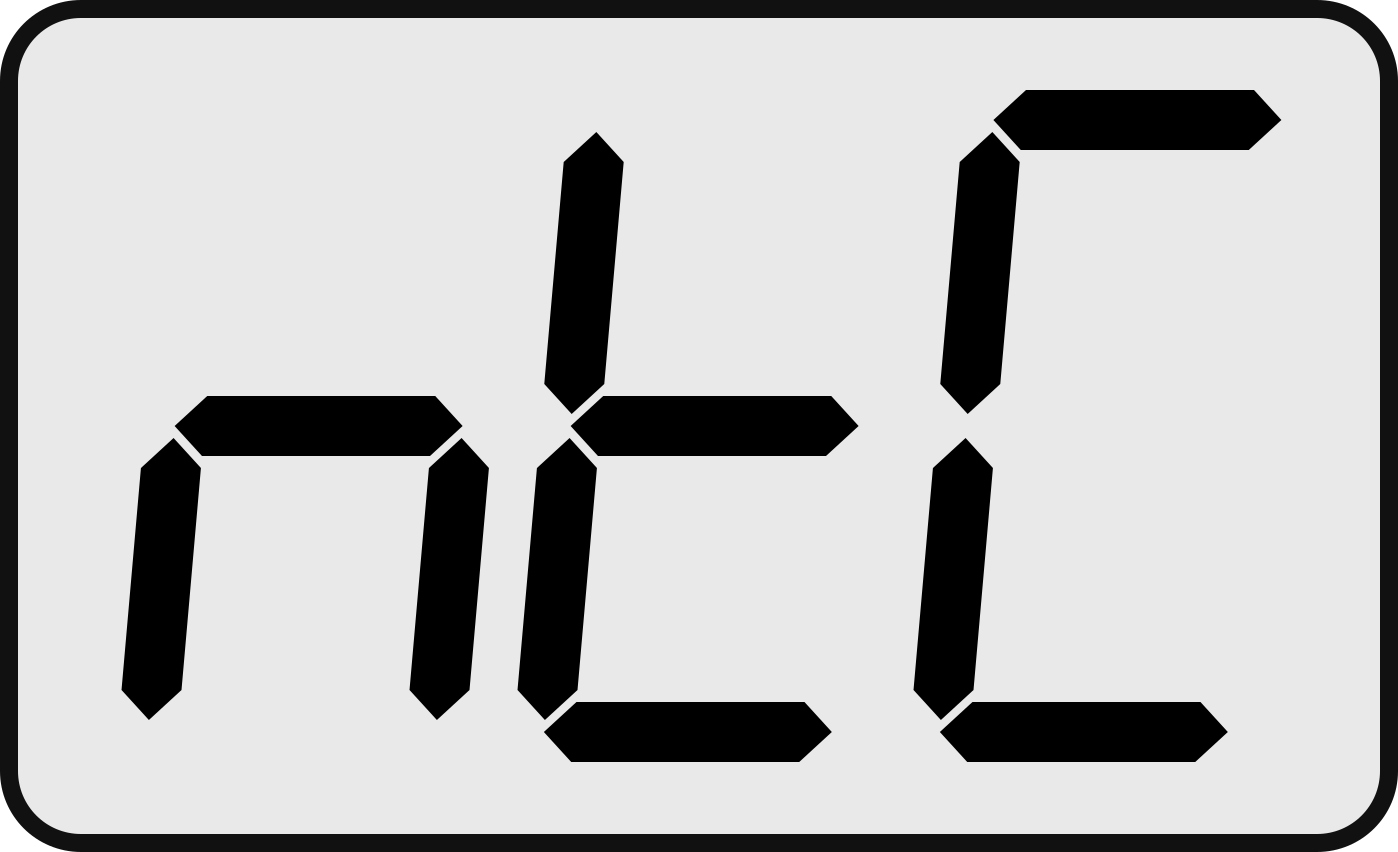
temp | دما Temperature | - | دمای هیت سینک بر پایه سنسور NTC و بر حسب درجه سلسیوس نمایش داده میشود. | - | - | |||
drC | انتخاب جهت چرخش موتور Direction of motor rotation select | F, r | جهت چرخش در حالت drv = 0 تنظیم میشود: F = مستقیم، r = معکوس. انتخاب جهت تابع محدودیت F1 است. | F | O | |||
rEF | مرجع PID PID reference | - | هنگامی که H49 = 1 باشد، مرجع انتخابشده PID از طریق H57 را با یک رقم اعشار نمایش میدهد. مقدار بر اساس مقیاس مرجع و نگاشت ورودیهای آنالوگ است؛ این آیتم فقط نمایشی است. | - | - | |||
FbK | بازخورد PID PID feedback | - | هنگامی که H49 = 1 باشد، بازخورد PID انتخابشده توسط H50 را با یک رقم اعشار نمایش میدهد. مقدار بر اساس نگاشت ورودی آنالوگ است؛ این آیتم فقط نمایشی است. | - | - | |||
۵ گروه توابع ۱
کد | نام پارامتر | دامنه | توضیحات | پیشفرض | حین کار | |
|---|---|---|---|---|---|---|
F0 | کد پرش Jump code | 1~126 | شماره کد پارامتر برای پرش تنظیم میشود. | 1 | O | |
F1 | غیر فعال کردن چرخش مستقیم/معکوس Forward/ Reverse run disable | 0~2 | 0 | فعال بودن راه اندازی در جهت مستقیم و معکوس | 0 | X |
1 | غیر فعال بودن راهاندازی در جهت مستقیم | |||||
2 | غیر فعال بودن راهاندازی در جهت معکوس | |||||
F4 | انتخاب حالت توقف Stop mode select | 0~2 | 0 | توقف مطابق با شتاب کاهنده (Decel time) | 0 | X |
1 | توقف با ترمز DC | |||||
2 | توقف با چرخش آزاد (قطع خروجی درایو) | |||||
F8 | فرکانس راهاندازی ترمز DC DC Brake start frequency | F23~60 Hz | این پارامتر فرکانس شروع به کار ترمز DC را تنظیم میکند. این پارامتر را نمیتوان کمتر از F23 - فرکانس راهاندازی تنظیم نمود. | 5.00 | X | |
F9 | زمان انتظار ترمز DC DC Brake wait time | 0~60 s | زمانی که فرکانس ترمز DC محقق شود، اینورتر به اندازه زمان انتظار تنظیم شده صبر و سپس ترمز DC را اعمال میکند. | 0.1 | X | |
F10 | جریان ترمز DC DC Brake current | 0~200 % | جریان ترمز DC هنگام توقف را به صورت درصدی از H33 - جریان نامی موتور تنظیم میکند. این پارامتر در توقف با ترمز DC به کار میرود. | 50 | X | |
F11 | زمان ترمز DC DC Brake time | 0~60 s | این پارامتر مدت زمان اعمال شدن جریان DC به موتور برای توقف کامل موتور را تنظیم میکند. | 1.0 | X | |
F12 | جریان ترمز DC لحظه راهاندازی DC Brake start current | 0~200 % | جریان ترمز DC پیش از راهاندازی را به صورت درصدی از H33 - جریان نامی موتور تنظیم میکند. مدت اعمال این جریان توسط F13 تعیین میشود. | 50 | X | |
F13 | زمان ترمز DC لحظه راهاندازی DC Brake start time | 0~60 s | مدت اعمال جریان ترمز DC پیش از شروع چرخش موتور را تنظیم میکند. مقدار صفر، ترمز DC پیش از راهاندازی را غیرفعال میکند. | 0 | X | |
F14 | زمان همراستاسازی موتورالقایی Induction motor alignment period | 0~60 s | مدت همراستاسازی اولیه موتور القایی در کنترل برداری بدون حسگر را تنظیم میکند. برای دسترسی مستقیم به این پارامتر، مقدار F0 را روی 14 قرار دهید. | 1.00 | X | |
F20 | فرکانس جاگ Jog frequency | 0~F21 Hz | این پارامتر فرکانس را برای عملکرد آهسته موتور تنظیم میکند. (در هنگام تست اولیه سخت افزار کاربرد دارد). این پارامتر را نمیتوان بیش از F21 - فرکانس بیشینه تنظیم نمود. | 10.00 | O | |
F21 | فرکانس بیشینه Max frequency | 40~600 Hz | این پارامتر بیشترین فرکانسی که اینورتر میتواند در خروجی اعمال کند را تنظیم میکند. این فرکانس مرجع برای شتاب افزاینده/کاهنده میباشد. | 50.00 | X | |
| ||||||
F22 | فرکانس مبنا Base frequency | 30~600 Hz | فرکانسی که در آن ولتاژ نامی به موتور اعمال میشود (پلاک موتور مشاهده شود). | 50.00 | X | |
F23 | فرکانس راهاندازی Start frequency | 0.1~10 Hz | فرکانس اولیه راهاندازی با مرجع کیپد یا مدباس را تنظیم میکند. در ورودیهای آنالوگ، فرکانس متناظر با کمینه ورودی در I3، I8 یا I13 به کار میرود؛ این عملکرد به drv = 0 محدود نیست. | 0.50 | X | |
F27 | انتخاب افزایش گشتاور Torque Boost Select | 0/1 | 0 | غیرفعال | 0 | X |
1 | فعال؛ افزایش ولتاژ در فرکانسهای پایین با F28 و F29 در الگوی خطی V/F | |||||
F28 | افزایش گشتاور در جهت مستقیم Torque Boost in forward direction | 0~15 % | در صورت فعال بودن F27 و انتخاب الگوی خطی V/F، مقدار افزایش ولتاژ در جهت مستقیم را برای تقویت گشتاور دور پایین تنظیم میکند. مقدار به صورت درصدی از ولتاژ مبنا بیان میشود. | 3 | X | |
F29 | افزایش گشتاور در جهت معکوس Torque Boost in reverse direction | 0~15 % | در صورت فعال بودن F27 و انتخاب الگوی خطی V/F، مقدار افزایش ولتاژ در جهت معکوس را برای تقویت گشتاور دور پایین تنظیم میکند. مقدار به صورت درصدی از ولتاژ مبنا بیان میشود. | 3 | X | |
F30 | الگوی کنترلی V/F V/F pattern | 0/1/2 | 0 | خطی | 0 | X |
1 | سهمی | |||||
2 | V/F تعریفی کاربر | |||||
F31 | فرکانس 1 برای V/F تعریفی کاربر User V/F frequency 1 | 0~F21 Hz | فرکانس نقطه 1 منحنی V/F تعریفی کاربر را تنظیم میکند؛ ولتاژ متناظر در F32 تعیین میشود. این نقطه با F30 = 2 به کار میرود. فرکانسهای چهار نقطه را به ترتیب افزایشی تنظیم نمایید. | 12.50 | X | |
F32 | ولتاژ 1 برای V/F تعریفی کاربر User V/F voltage 1 | 0~100 % | ولتاژ نقطه 1 منحنی V/F تعریفی کاربر را در فرکانس F31 تعیین میکند. مقدار درصدی از ولتاژ مبنای منحنی است و ضریب F39 نیز بر آن اعمال میشود؛ فعال با F30 = 2. | 25 | X | |
F33 | فرکانس 2 برای V/F تعریفی کاربر User V/F frequency 2 | F31~F21 Hz | فرکانس نقطه 2 منحنی V/F تعریفی کاربر را تنظیم میکند؛ ولتاژ متناظر در F34 تعیین میشود. این نقطه با F30 = 2 به کار میرود. | 25.00 | X | |
F34 | ولتاژ 2 برای V/F تعریفی کاربر User V/F voltage 2 | 0~100 % | ولتاژ نقطه 2 منحنی V/F تعریفی کاربر را در فرکانس F33 تعیین میکند. مقدار درصدی از ولتاژ مبنای منحنی است و ضریب F39 نیز بر آن اعمال میشود؛ فعال با F30 = 2. | 50 | X | |
F35 | فرکانس 3 برای V/F تعریفی کاربر User V/F frequency 3 | F33~F21 Hz | فرکانس نقطه 3 منحنی V/F تعریفی کاربر را تنظیم میکند؛ ولتاژ متناظر در F36 تعیین میشود. این نقطه با F30 = 2 به کار میرود. | 37.50 | X | |
F36 | ولتاژ 3 برای V/F تعریفی کاربر User V/F voltage 3 | 0~100 % | ولتاژ نقطه 3 منحنی V/F تعریفی کاربر را در فرکانس F35 تعیین میکند. مقدار درصدی از ولتاژ مبنای منحنی است و ضریب F39 نیز بر آن اعمال میشود؛ فعال با F30 = 2. | 75 | X | |
F37 | فرکانس 4 برای V/F تعریفی کاربر User V/F frequency 4 | F35~F21 Hz | فرکانس نقطه 4 منحنی V/F تعریفی کاربر را تنظیم میکند؛ ولتاژ متناظر در F38 تعیین میشود. این نقطه با F30 = 2 به کار میرود. | 50.00 | X | |
F38 | ولتاژ 4 برای V/F تعریفی کاربر User V/F voltage 4 | 0~100 % | ولتاژ نقطه 4 منحنی V/F تعریفی کاربر را در فرکانس F37 تعیین میکند. مقدار درصدی از ولتاژ مبنای منحنی است و ضریب F39 نیز بر آن اعمال میشود؛ فعال با F30 = 2. | 100 | X | |
F39 | تنظیم ولتاژ خروجی Output voltage adjustment | 40~100 % | ضریب ولتاژ منحنی V/F را به صورت درصدی از ولتاژ مبنا تنظیم میکند. در الگوی خطی، هنگام فعال بودن افزایش گشتاور F27، ولتاژ از تنظیمات F28 و F29 محاسبه میشود. | 100 | X | |
F40 | سطح ذخیره انرژی Energy- saving level | 0~30 % | حداکثر کاهش ولتاژ در بار سبک را برای صرفهجویی انرژی تنظیم میکند؛ با افزایش جریان بار، کاهش ولتاژ کمتر میشود. این عملکرد در حالت V/F موتور القایی فعال است. مقدار صفر، عملکرد را غیرفعال میکند. | 0 | X | |
F41 | تنظیم خودکار ولتاژ Auto Voltage Regulation (AVR) | 0/1 | 0 | غیرفعال | 1 | X |
1 | فعال | |||||
F45 | آزمون اتصال کوتاه کارخانه Factory short-circuit test | 0/1 | پارامتر ویژه آزمون کارخانه؛ مقدار 1، آزمون سختافزاری اتصال کوتاه را اجرا کرده و پارامتر به صفر بازمیگردد. برای بهرهبرداری عادی استفاده نشود. | 0 | X | |
F46 | آزمون مدار ترمز کارخانه Factory brake circuit test | 0/1 | پارامتر ویژه آزمون کارخانه؛ فرمان آزمون مدار ترمز لینک DC را فعال کرده و به صفر بازمیگردد. برای بهرهبرداری عادی استفاده نشود. | — | X | |
F54 | سطح هشدار اضافه بار Overload warning level | 30~150 % | با استفاده از این پارامتر میزان جریانی که به ازای آن سیگنال هشدار برای خروجیهای دیجیتال (رله یا ترانزیستور) فرستاده میشود، تنظیم میشود (I54 و I55 مشاهده شود). مقدار تنظیم شده به صورت درصدی از H33 - جریان نامی موتور میباشد. | 150 | O | |
F55 | زمان هشدار اضافه بار Overload warning time | 0~30 s | زمان تأخیر صدور هشدار پس از تداوم جریان بالاتر از F54 را تنظیم میکند. پس از کاهش جریان به زیر F54 نیز همین تأخیر برای رفع هشدار به کار میرود. | 10 | O | |
F56 | قطع اضافه بار Overload trip select | 0~1 | انتخاب حفاظت اضافه بار بر اساس F57 و F58: 0: غیرفعال 1: فعال؛ در صورت تداوم اضافه بار، خروجی قطع و خطای OLt اعلام میشود. | 1 | O | |
F57 | سطح قطع اضافه بار Overload trip level | 30~200 % | این پارامتر میزان جریان اضافه بار را تنظیم مینماید. مقدار تنظیم شده به صورت درصدی از H33 - جریان نامی موتور میباشد. | 180 | O | |
F58 | زمان قطع اضافه بار Overload trip time | 0~60 s | مدت مجاز تداوم جریان بالاتر از F57 را تعیین میکند. با F56 = 1، پس از سپری شدن این زمان خروجی قطع و خطای OLt اعلام میشود. | 60 | O | |
F59 | وضعیت متوقف سازی اضافه جریان Over-current Stall Prevention during Acceleration select | 0~1 | اگر جریان موتور هنگام شتاب افزاینده از آستانه F60 بیشتر شود، افزایش فرکانس موقتاً متوقف میشود تا جریان کاهش یابد. تداوم پیوسته این وضعیت به مدت 10 ثانیه، موجب قطع خروجی و خطای StL میشود. 0: غیرفعال 1: فعال پس از قطع و وصل برق، غیرفعالسازی این عملکرد بهدرستی بازیابی نمیشود. | 1 | O | |
F60 | مقدار جریان آستانه برای جلوگیری از افزایش اضافه جریان Over-current Stall Prevention during Acceleration | 20~200 % | در صورت فعال بودن F59، مقدار جریان آستانه برای جلوگیری از افزایش اضافه جریان تنظیم میگردد. مقدار تنظیم شده به صورت درصدی از H33 - جریان نامی موتور میباشد. | 150 | X | |
F61 | وضعیت متوقف سازی اضافه ولتاژ Over-Voltage Stall select | 0~1 | با فعال بودن این عملکرد، هنگام افزایش ولتاژ لینک DC در حین کاهش سرعت، روند کاهش فرکانس موقتاً متوقف میشود. ادامه کاهش سرعت پس از افت ولتاژ به محدوده بازگشت انجام میشود؛ آستانه اصلی در F62 تنظیم میگردد. 0: غیرفعال 1: فعال | 1 | O | |
F62 | مقدار ولتاژ آستانه برای جلوگیری از افزایش ولتاژ لینک DC Over-Voltage Stall Prevention | وابسته به مدل Vdc | مدل ورودی تکفاز: 350 تا 390 Vdc | 370 | X | |
مدل ورودی سهفاز: 700 تا 790 Vdc | 770 | |||||
F63 | حفاظت سختافزاری اضافه جریان Hardware overcurrent protection | 0/1 | تنظیم خدماتی حفاظت سختافزاری ورودی Break. 0: غیرفعال 1: فعال در بهرهبرداری عادی روی مقدار کارخانه 1 باقی بماند. | 1 | X | |
F64 | رزرو حفاظت نوسان لینک DC DC bus fluctuation protection (reserved) | 0/1 | رزرو؛ مقدار کارخانه حفظ شود. | 0 | X | |
F65 | انتخاب حالت فرکانس بالا/پایین Up/Down frequency mode select | 0/1/2 | 0 | با نگهداشتن شستی خارجی بالا/پایین، فرکانس به صورت خودکار و گامبهگام تغییر میکند. | 0 | O |
1 | هر بار فشردن شستی خارجی، فرکانس را به اندازه F66 تغییر میدهد؛ نگهداشتن شستی باعث تکرار نمیشود. | |||||
2 | هر بار فشردن شستی خارجی، فرکانس را به اندازه F66 تغییر میدهد؛ با نگهداشتن شستی، تکرار خودکار ادامه مییابد. | |||||
F66 | گام تغییر فرکانس بالا/پایین Up/Down frequency step | 0~F21 Hz | گام تغییر فرکانس با شستیهای خارجی بالا/پایین را تعیین میکند؛ ورودیها باید روی عملکردهای 15 و 16 تنظیم شوند و Frq = 0 باشد. مقدار نمایشگر مستقیماً بر حسب Hz است؛ برای گام 1 Hz مقدار 1.0 وارد میشود. مقدار صفر، تغییر فرکانس را غیرفعال میکند. | 1.00 | O | |
F68 | بزرگنمایی زمان PLC PLC Time Scaling | 0/1/2 | 0 | ضریب 1 برای زمان ماند مراحل PLC | 0 | O |
1 | ضریب 10 برای زمان ماند مراحل PLC | |||||
2 | ضریب 100 برای زمان ماند مراحل PLC | |||||
F69 | وضعیت PLC PLC running mode | 0/1/2 | 0 | تکرار سیکل (continuous cycle) | 0 | X |
1 | توقف بعد از یک سیکل کامل (single cycle) | |||||
2 | نگهداشتن آخرین فرکانس پس از پایان سیکل (Hold last frequency at end) | |||||
F70-F79 | فرکانس مرجع 9-0 Reference Frequency 0-9 | 0~F21 Hz | فرکانس مرجع مراحل 0 تا 9 را به ترتیب در F70 تا F79 تعیین میکند. مقدار هر فرکانس نمیتواند از F21 بیشتر باشد؛ فعال با انتخاب PLC در Frq. | 0 | O | |
F80-F89 | زمان ماند مراحل 0 تا 9 PLC dwell time 0-9 | 0~999.9 s | زمان ماند هر مرحله پس از پایان شتاب افزاینده یا کاهنده را تعیین میکند. زمان واقعی برابر مقدار نمایشگر ضرب در ضریب F68 است. مقدار صفر، مرحله مربوط را از اجرا حذف میکند. | 0 | O | |
F90-F99 | زمان شتاب افزاینده 9-0 Acceleration Time 0-9 | 0.1~999.9 s | زمان شتاب افزاینده مراحل 0 تا 9 را به ترتیب در F90 تا F99 تنظیم میکند. مبنای زمان، افزایش فرکانس از صفر تا F21 است؛ ضریب F68 بر این زمان اعمال نمیشود. | 5.0 | O | |
F100-F109 | زمان شتاب کاهنده 9-0 Deceleration Time 0-9 | 0.1~999.9 s | زمان شتاب کاهنده مراحل 0 تا 9 را به ترتیب در F100 تا F109 تنظیم میکند. مبنای زمان، کاهش فرکانس از F21 تا صفر است؛ ضریب F68 بر این زمان اعمال نمیشود. | 5.0 | O | |
F110-F119 | جهت چرخش 9-0 Rotate Direction 0-9 | 0~1 | جهت چرخش در حالت PLC در هر گام توسط این پارامتر مشخص میشود. 0: معکوس 1: مستقیم | 0 | X | |
F120 | حالت تراورس Traverse mode | 0/1/2 | 0: غیرفعال؛ 1: دامنه نسبت به فرکانس مرکز؛ 2: دامنه نسبت به F21 تعیین میشود. نوسان پس از رسیدن به فرکانس مرکز آغاز میشود. | 0 | X | |
F121 | دامنه تراورس Traverse amplitude | 0.0~100.0 % | دامنه یکطرفه نوسان، به درصد مرجع انتخابشده در F120 تعیین میشود. در نزدیکی حدود فرکانس، دامنه بهطور متقارن کاهش مییابد؛ صفر، نوسان را غیرفعال میکند. | 0.0 | X | |
F122 | جهش تراورس Traverse jump | 0.0~50.0 % | جهش هنگام برگشت از انتهای موج، به درصد دامنه واقعی یکطرفه. جهش پس از مکث انتهایی اعمال میشود؛ صفر یعنی بدون جهش. | 0.0 | X | |
F123 | زمان افزایش تراورس Traverse rise time | 0.1~999.9 s | زمان افزایش کامل مرجع از حد پایین پس از جهش تا حد بالا. زمان حرکت نخست از مرکز، متناسب با مسیر باقیمانده است. | 5.0 | X | |
F124 | زمان کاهش تراورس Traverse fall time | 0.1~999.9 s | زمان کاهش کامل مرجع از حد بالا پس از جهش تا حد پایین. | 5.0 | X | |
F125 | مکث پایین تراورس Traverse low dwell | 0.0~999.9 s | زمان نگهداشتن فرکانس در حد پایین، پیش از جهش و شروع افزایش بعدی. صفر یعنی بدون مکث. | 0.0 | X | |
F126 | مکث بالای تراورس Traverse high dwell | 0.0~999.9 s | زمان نگهداشتن فرکانس در حد بالا، پیش از جهش و شروع کاهش بعدی. صفر یعنی بدون مکث. | 0.0 | X | |
۶ گروه توابع ۲
کد | نام پارامتر | دامنه | توضیحات | پیشفرض | حین کار | |
|---|---|---|---|---|---|---|
H0 | کد پرش Jump code | 1~95 | شماره کد پارامتر برای پرش تنظیم میشود. | 1 | O | |
H1 | تاریخچه خطا 1 Fault history 1 | - | نمایش کد خطای ثبتشده در حافظه 1. آخرین خطای قابل ثبت در H1 و خطاهای قدیمیتر به ترتیب در H2 تا H5 نگهداری میشوند. | nOn | - | |
H2 | تاریخچه خطا 2 Fault history 2 | - | نمایش کد خطای ثبتشده در حافظه 2. آخرین خطای قابل ثبت در H1 و خطاهای قدیمیتر به ترتیب در H2 تا H5 نگهداری میشوند. | nOn | - | |
H3 | تاریخچه خطا 3 Fault history 3 | - | نمایش کد خطای ثبتشده در حافظه 3. آخرین خطای قابل ثبت در H1 و خطاهای قدیمیتر به ترتیب در H2 تا H5 نگهداری میشوند. | nOn | - | |
H4 | تاریخچه خطا 4 Fault history 4 | - | نمایش کد خطای ثبتشده در حافظه 4. آخرین خطای قابل ثبت در H1 و خطاهای قدیمیتر به ترتیب در H2 تا H5 نگهداری میشوند. | nOn | - | |
H5 | تاریخچه خطا 5 Fault history 5 | - | نمایش کد خطای ثبتشده در حافظه 5. آخرین خطای قابل ثبت در H1 و خطاهای قدیمیتر به ترتیب در H2 تا H5 نگهداری میشوند. | nOn | - | |
H9 | ساعات کارکرد موتور Motor running hours | - | مجموع ساعتهای کامل کارکرد موتور را نمایش میدهد؛ زمان روشنبودن درایو در حالت توقف به آن اضافه نمیشود. این مقدار فقط خواندنی است. | - | - | |
H19 | محافظت در برابر از دست رفتن یکی از سه فاز خروجی output phase loss protection selects | 0/1 | 0 | غیرفعال | 1 | O |
1 | فعال | |||||
H20 | انتخاب وضعیت بازراهاندازی پس از قطع و وصل مجدد توان Power On Start select | 0/1 | این پارامتر زمانی که drv بر روی 1 یا 2 (راهاندازی/توقف از طریق ترمینال) تنظیم شده باشد، فعال میگردد. | 0 | O | |
0 | موتور پس از وصل مجدد تغذیه درایو با فعالبودن FX یا RX (رجوع به توابع چندگانه)، شروع به کار نمیکند و لازم است این پایه یکبار قطع و وصل شود. | |||||
1 | موتور پس از وصل مجدد تغذیه درایو با فعالبودن FX یا RX (رجوع به توابع چندگانه)، شروع به کار میکند. | |||||
H21 | بازراهاندازی پس از برطرف شدن خطا Restart after fault reset selection | 0/1 | این پارامتر زمانی که drv بر روی 1 یا 2 (راهاندازی/توقف از طریق ترمینال) تنظیم شده باشد، فعال میگردد. | 0 | O | |
0 | پس از برطرفشدن علت خطا و اجرای RESET، با فعالبودن فرمان ترمینالی، موتور خودکار راهاندازی نمیشود؛ فرمان باید یکبار قطع و وصل شود. | |||||
1 | پس از برطرفشدن علت خطا و اجرای RESET، در صورت برقرار بودن فرمان ترمینالی، موتور دوباره راهاندازی میشود. | |||||
H22 | انتخاب حالت جستجوی سرعت Speed Search select | 0~6 | 0 | غیرفعال | 0 | O |
1 | جستجوی سرعت در شروع عادی/شتاب افزاینده | |||||
2 | جستجوی سرعت هنگام راهاندازی پس از ریست خطا | |||||
3 | جستجوی سرعت در نخستین راهاندازی پس از روشنشدن درایو | |||||
4، 5 و 6: رزرو | ||||||
H23 | محدودیت جریان در جستجوی سرعت Speed Search current limit | 50~200 % | جریان مرجع جستجوی سرعت را به صورت درصدی از H33 تعیین میکند. حد جریان مجاز درایو نیز اعمال میشود. این عملکرد برای موتور القایی سهفاز و خارج از حالتهای سنسورلس قابل اجرا است. | 100 | O | |
H24 | ضریب تناسبی جستجوی سرعت Speed Search P gain | 1~999 (کیپد) | ضریب تناسبی کنترل جریان جستجوی سرعت را تعیین میکند. مقدار قابل ورود از کیپد سهرقمی است. | 100 | O | |
H25 | ضریب انتگرالی جستجوی سرعت Speed Search I gain | 1~999 (کیپد) | ضریب انتگرالی کنترل جریان جستجوی سرعت را تعیین میکند. مقدار قابل ورود از کیپد سهرقمی است. | 100 | O | |
H28 | نوع موتور Motor type | 0/1/2 | 0 | موتور آسنکرون سه فاز | 0 | X |
1 | موتور آسنکرون تکفاز | |||||
2 | موتور سنکرون مغناطیس دائم (PMSM) | |||||
H29 | رزرو Reserved | 0/1 | رزرو؛ مقدار پیشفرض حفظ شود. | 0 | O | |
H30 | انتخاب توان موتور Motor power select | 0.4~22.0 kW (پلهای) | 0.4 kW با تغییر توان، H33، H34 و H42 تا H45 نیز مقداردهی میشوند. | 0.7 | X | |
پلههای میانی: 0.7، 1.5، 2.2، 3.7، 5.5، 7.5، 11.0، 15.0 و 18.5 kW | ||||||
22.0kW | ||||||
H31 | تعداد قطب موتور Number of motor poles | 2~60 (اعداد زوج) | تعداد قطب موتور وارد شود. این مقدار برای محاسبه و نمایش سرعت مکانیکی و کنترل موتور استفاده میشود. | 4 | X | |
H32 | فرکانس لغزش نامی Rated slip frequency | 0.0~9.9 Hz (کیپد) |
که: fs: فرکانس لغزش نامی fr: فرکانس نامی rpm: سرعت درج شده بر روی پلاک موتور P: تعداد قطب موتور | 2.3 | X | |
H33 | جریان نامی موتور Motor rated current | 0.5~76.0 A | جریان نامی درج شده بر روی پلاک موتور وارد شود. | وابسته به مدل و توان | X | |
H34 | جریان بیباری موتور No Load Motor Current | 0.1~25.0 A | جریان موتور در حالتی که هیچ باری بر روی شفت موتورنبوده و موتور در سرعت نامی حرکت میکند. زمانی که اندازهگیری این پارامتر مشکل است 50 درصد جریان نامی موتور لحاظ شود. | وابسته به مدل و توان | X | |
H37 | اینرسی بار (محاسبهشده) Auto-tuned load inertia | 0~65535 | اینرسی معادل موتور و بار در تیونینگ H41 = 3 محاسبه میشود. مقدار این پارامتر برابر J×10000 است؛ J بر حسب kg·m² میباشد. تنظیم دستی فقط با مقدار معتبر و با همین مقیاس انجام شود. پیش از محاسبه اینرسی با H41 = 3، اجرای موفق H41 = 2 الزامی است. | 0 | X | |
H38 | فرکانس موج حامل Variable carrier frequency | 0~2 | 0 | انتخاب فرکانس موج حامل به صورت ثابت | 1 | X |
1 | انتخاب فرکانس موج حامل کم در سرعتهای پایین | |||||
2 | انتخاب فرکانس موج حامل متناسب با دما | |||||
H39 | انتخاب مقدارفرکانس موج حامل Carrier frequency select | 2~15 kHz | فرکانس موج حامل را تعیین میکند و بر صدای موتور، نویز، تلفات و دمای درایو اثر دارد. در حالتهای متغیر H38، این مقدار فرکانس بالای تنظیمشده است. با انتخاب موتور PMSM، مقدار اولیه به 15.0 kHz تغییر میکند. | 5 | X | |
H40 | انتخاب روش کنترل Control mode select | 0/1/2/3/4 | 0 | کنترل V/f | 0 | X |
1 | کنترل جریان شار (FCC) برای موتور القایی سهفاز | |||||
2 | رزرو | |||||
3 | کنترل برداری سنسورلس سرعت موتور القایی سهفاز | |||||
4 | کنترل برداری سنسورلس گشتاور موتور القایی سهفاز | |||||
H41 | تنظیمات خودکار Auto tuning | 0/1/2/3 | 0 | غیر فعال | 0 | X |
1 | تیونینگ استاتیک موتور القایی سهفاز یا PMSM | |||||
2 | تیونینگ دینامیکی موتور القایی سهفاز؛ با چرخش موتور و بدون بار | |||||
3 | تیونینگ اینرسی موتور القایی سهفاز پیش از اجرای این حالت، H41 = 2 باید با موفقیت انجام شده باشد. | |||||
در موتور القایی سهفاز، حالتهای 1 و 2 پارامترهای الکتریکی را اندازهگیری و H34 و H42 تا H45 را بهروز میکنند؛ حالت 3 اینرسی را در H37 ذخیره میکند. برای PMSM فقط حالت 1 مجاز است و Rs و Ls اندازهگیری میشوند. برای موتورهای با توان کمتر از یک اسب، انجام اتوتیونینگ پیشنهاد میشود. | ||||||
H42 | مقاومت استاتور Stator resistance (Rs) | 0.00~20.00 Ω | مقدار مقاومت استاتور موتور میباشد. | وابسته به مدل و توان | X | |
H43 | مقاومت روتور Rotor resistance (Rr) | 0.00~20.00 Ω | مقاومت روتور موتور القایی است. در تیونینگ PMSM این مقدار صفر میشود. | وابسته به مدل و توان | X | |
H44 | اندوکتانس موتور Motor inductance (Lls / Ls) | 0~300.0 mH | در موتور القایی، اندوکتانس نشتی استاتور (Lls) و در PMSM، اندوکتانس استاتور (Ls) را نشان میدهد. | وابسته به مدل و توان | X | |
H45 | اندوکتانس مغناطیسکننده mutual inductance (Lm) | 0~3000 mH | اندوکتانس مغناطیسکننده موتور القایی است. در تیونینگ PMSM این مقدار صفر میشود. | وابسته به مدل و توان | X | |
H46 | ضریب P جریان در کنترل برداری سنسورلس Sensorless current-loop P gain | 0.1~30.0 | ضریب تناسبی حلقه کنترل جریان در کنترل برداری سنسورلس موتور القایی را تعیین میکند. | 9.0 | O | |
H47 | ضریب I جریان در کنترل برداری سنسورلس Sensorless current-loop I gain | 0.1~30.0 | ضریب انتگرالی حلقه کنترل جریان در کنترل برداری سنسورلس موتور القایی را تعیین میکند. | 3.0 | O | |
H48 | سطح شار FCC و حد جریان سنسورلس FCC flux / sensorless current limit | 0~220 % | در FCC، سطح مرجع شار را بر حسب درصد تعیین میکند. در کنترل برداری سنسورلس، حد جریان موتور را به صورت درصدی از H33 تنظیم میکند. | 100 | X | |
H49 | کنترل PID PID control select | 0/1 | 0 | غیر فعال | 0 | X |
1 | فعال | |||||
H50 | انتخاب فیدبک PID PID Feedback select | 0/1/2 | 0 | ترمینال I: (0 ~ 20 mA) | 0 | X |
1 | ترمینالV1: ( 0 ~ +10 V) | |||||
2 | رزرو؛ انتخاب این مقدار، کنترل PID را متوقف میکند. | |||||
H51 | انتخاب ضریب P در کنترلر PID P gain for PID controller | 0~1000 | ضریب تناسبی کنترل PID را تعیین میکند. مقدار عددی کیپد بر 1000 تقسیم میشود؛ برای نمونه، تنظیم 300 معادل ضریب 0.3 است. | 300 | O | |
H52 | زمان انتگرال کنترل PID PID integral time | 0.1~32.0 s | زمان انتگرال را تعیین میکند؛ با افزایش این زمان، اثر انتگرالی کنترلکننده کندتر میشود. | 1.0 | O | |
H53 | زمان مشتق کنترل PID PID derivative time | 0~30.0 s | زمان مشتق را تعیین میکند. مقدار صفر، اثر مشتق را غیرفعال میکند. | 0.0 | O | |
H55 | حد بالا فرکانس خروجی PID PID output frequency high limit | 0.0~600.0 Hz | H55 حد بالای فرکانس خروجی PID و H56 حد پایین آن است. H56 باید کمتر از H55 تنظیم شود. در حالت خواب، موتور از این حد پایین عبور کرده و متوقف میشود. | 50.0 | O | |
H56 | حد پایین فرکانس خروجی PID PID output frequency low limit | 0.0~600.0 Hz | 0.5 | O | ||
H57 | روش دریافت مقادیر استاندارد PID PID standard value select | 0/1/2/3/4 | مقادیر استاندارد کنترلکننده PID انتخاب میشود. | 0 | X | |
0 | تنظیمات کیپد | |||||
1 | پتانسیومتر روی کیپد | |||||
2 | ترمینال V1: ( 0 ~ +10 V) | |||||
3 | ترمینال I: (0 ~ 20 mA) | |||||
4 | رزرو؛ انتخاب این مقدار، کنترل PID را متوقف میکند. | |||||
H59 | انتخاب جهت خطای کنترل PID PID error direction select | 0/1 | 0 | مرجع - فیدبک | 0 | X |
1 | فیدبک - مرجع | |||||
H60 | حد فرکانس حلقه باز در کنترل PMSM PMSM open-loop frequency limit | 1~600Hz | حداکثر فرکانس مرحله حلقهباز راهاندازی PMSM را تعیین میکند؛ پس از رسیدن به این محدوده، کنترل به حلقه بسته PLL منتقل میشود. | 15 | X | |
H61 | ضریب P جریان محور q در PMSM PMSM q-axis current P gain | 0.1~30.0 | ضریب تناسبی جریان محور q در کنترل حلقهبسته PMSM را تعیین میکند. | 1.0 | O | |
H62 | ضریب I جریان محور q در PMSM PMSM q-axis current I gain | 0.1~30.0 | ضریب انتگرالی جریان محور q در کنترل حلقهبسته PMSM را تعیین میکند. | 0.1 | O | |
H63 | مدت همراستاسازی اولیه PMSM PMSM rotor alignment period | 0.1~90.0 s | تعیین مدت زمان همراستاسازی اولیه روتور PMSM پیش از شروع حلقهباز | 1.0 | O | |
H64 | جریان همراستاسازی اولیه PMSM PMSM alignment current reference | 0.1~76.0 A | تعیین جریان مرجع مرحله همراستاسازی اولیه روتور PMSM | 0.1 | O | |
H65 | حداقل جریان حلقه باز PMSM PMSM open-loop minimum current | 0.1~76.0 A | تعیین حداقل جریان مرجع در مرحله راهاندازی حلقهباز PMSM | 0.5 | O | |
H66 | حداکثر جریان حلقه باز PMSM PMSM open-loop maximum current | 0.1~76.0 A | تعیین حداکثر جریان مرجع در مرحله راهاندازی حلقهباز PMSM | 1.0 | O | |
H67 | حد سرعت در کنترل سنسورلس گشتاور Sensorless torque-control speed limit | 0.0~600.0 % | در کنترل سنسورلس گشتاور موتور القایی سهفاز، آستانه کاهش گشتاور را به صورت درصدی از F21 تعیین میکند. مقدار صفر، محدودسازی گشتاور بر مبنای این آستانه سرعت را غیرفعال میکند. | 40.0 | O | |
H68 | پهنای کاهش گشتاور در کنترل سنسورلس Sensorless torque-control speed bias | 0.0~50.0 % | پهنای ناحیه کاهش گشتاور پیش از رسیدن به حد سرعت H67 را به صورت درصدی از F21 تعیین میکند. مقدار صفر، پهنای 1 Hz را اعمال میکند؛ اگر پهنا به حد سرعت برسد یا از آن بیشتر شود، یکچهارم حد سرعت استفاده میشود. | 6.0 | O | |
H69 | تأخیر ورود به خواب PID PID sleep delay | 0.0~600.0 s | صفر: خواب غیرفعال. با فعالبودن PID و باقیماندن فرکانس واقعی و خروجی PID در سطح H70 یا کمتر، همراه با خطای کوچک، پس از این زمان موتور با کاهش سرعت متوقف میشود. در JOG، PLC، تیونینگ و کنترل گشتاور فعال نیست. | 0.0 | O | |
H70 | فرکانس ورود به خواب PID PID sleep frequency | 0.1~600.0 Hz | آستانه فرکانس برای شروع تأخیر H69 است. باید برابر یا بیشتر از H56 و کمتر از H55 باشد؛ در غیر این صورت عملکرد خواب فعال نمیشود. | 20.0 | O | |
H71 | آستانه خطای بیداری PID PID wakeup error | 0.1~100.0 % | خطای لازم برای بیدارشدن را به صورت درصدی از مرجع فعلی PID تعیین میکند. جهت خطا مطابق H59 است. عبور خطا از این آستانه و تداوم آن برای مدت H72، با برقرار بودن فرمان RUN، موتور را دوباره راهاندازی میکند. | 5.0 | O | |
H72 | تأخیر بیداری PID PID wakeup delay | 0.0~600.0 s | مدت تداوم خطای بیداری H71 پیش از راهاندازی دوباره را تعیین میکند. مقدار صفر، بیداری بدون تأخیر را با دریافت نمونه معتبر جدید فعال میکند. | 1.0 | O | |
H73 | انتخاب پارامتر نمایشی: ولتاژ، توان، ضریب توان و یا گشتاور Select displaying Voltage, Power, Cos or Torque | 0/1/2/3 | 0 | ولتاژ خروجی | 0 | O |
1 | توان خروجی | |||||
2 | گشتاور | |||||
3 | ضریب توان | |||||
H77 | کنترل فن خنک کننده Cooling fan control | 0/1/2 | 0 | فن پس از فعالشدن روشن میماند و با کاهش دما خاموش نمیشود. | 2 | O |
1 | هنگام فعالبودن خروجی درایو، فن روشن است. پس از توقف یا قطع خروجی بر اثر خطا، فن در دمای 50 درجه سانتیگراد و بالاتر روشن است و با کاهش دما به کمتر از 50 درجه سانتیگراد خاموش میشود. | |||||
2 | کنترل دمایی فن: در دمای بیش از 42 درجه سانتیگراد روشن و در دمای کمتر از 38 درجه سانتیگراد خاموش میشود. در محدوده 38 تا 42 درجه سانتیگراد، وضعیت قبلی فن حفظ میشود. | |||||
H79 | نسخه نرمافزار Software version | 0.0~10.0 | شماره نسخه نرمافزار را نشان میدهد. مقدار اولیه از نسخه برنامه بارگذاری میشود و بهتر است بدون تغییر باقی بماند. | 1.0 | X | |
H93 | مقدار دهی اولیه پارامترها Parameter initializes | 0/1/2/3/4/5 | برگرداندن مقدار اولیه پارامترها به تنظیمات کارخانه | 0 | X | |
0 | - | |||||
1 | همه پارامترها به تنظیمات کارخانه بازگردد. | |||||
2 | فقط پارامترهای گروه درایو به تنظیمات کارخانه بازگردد. | |||||
3 | فقط گروه توابع 1 به تنظیمات کارخانه بازگردد. | |||||
4 | فقط گروه توابع 2 به تنظیمات کارخانه بازگردد. | |||||
5 | فقط گروه ورودی/خروجی (I/O) به تنظیمات کارخانه بازگردد. | |||||
H94 | ثبت/تغییر رمز تنظیمات Parameter password | 0001~FFFF | ثبت یا تغییر رمز هگزادسیمال چهاررقمیِ غیرصفر، فقط وقتی قفل باز است. برای تغییر رمز، رمز فعلی لازم است. | بدون رمز | O | |
H95 | قفل تنظیمات Parameter lock | UL / L | قفل یا بازکردن تغییر تنظیمات با رمز معتبر؛ L: قفل، UL: باز. مشاهده پارامترها و فرمان RUN/STOP فعال میماند. | UL (باز) | O | |
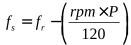
۷ گروه توابع ۳
کد | نام پارامتر | دامنه | توضیحات | پیشفرض | حین کار | ||
|---|---|---|---|---|---|---|---|
I0 | کد پرش Jump code | 1~81 | شماره کد پارامتر برای پرش تنظیم میشود. | 1 | O | ||
I3 | حداقل مقدار قابل تنظیم با پتانسیومتر کیپد Keypad Potentiometer minimum | 0~10 Hz | حداقل فرکانس مرجع پتانسیومتر کیپد را تنظیم میکند؛ در ناحیه صفر ورودی، مرجع صفر میشود. مقدار I3 باید کمتر از I5 باشد. | 0.0 | O | ||
I5 | حداکثر مقدار قابل تنظیم با پتانسیومتر کیپد Keypad Potentiometer maximum | 0~600 Hz | حداکثر فرکانس قابل تنظیم به ازای حداکثر ولتاژ ورودی پتانسیومتر روی کیپد، تنظیم میگردد. | 50.0 | O | ||
I8 | حداقل فرکانس مرجع ترمینال V1 V1 Terminal minimum frequency | 0~10 Hz | حداقل فرکانس مرجع ورودی ولتاژی V1 را تنظیم میکند؛ در ناحیه صفر ورودی، مرجع صفر میشود. | 0.0 | O | ||
I10 | حداکثر فرکانس مرجع ترمینال V1 V1 Terminal maximum frequency | 0~600 Hz | حداکثر فرکانس مرجع متناظر با ورودی ولتاژی V1 را تنظیم میکند. | 50.0 | O | ||
I13 | حداقل مقدار قابل تنظیم با ترمینال I1 I1 Terminal minimum value | 0~10 Hz | حداقل فرکانس مرجع ورودی جریانی I را تنظیم میکند؛ در ناحیه صفر ورودی، مرجع صفر میشود. | 0.0 | O | ||
I15 | حداکثر مقدار قابل تنظیم با ترمینال I1 I1 terminal Maximum | 0~600 Hz | حداکثر فرکانس قابل تنظیم به ازای حداکثر جریان ورودی ترمینال I، تنظیم میگردد. | 50.0 | O | ||
I20 | ورودی دیجیتال ترمینال P1 Multi-function input terminal P1 define | 0 to 26 | 0 | فرمان FX؛ راهاندازی مستقیم در drv = 1 و فرمان کار در drv = 2 | 0 | O | |
1 | فرمان RX؛ راهاندازی معکوس در drv = 1 و انتخاب جهت در drv = 2 | ||||||
I21 | ورودی دیجیتال ترمینال P2 Multi-function input terminal P2 define | 2 | توقف اضطراری (EST)؛ قطع خروجی درایو | 1 | O | ||
3 | ریست کردن در هنگام وقوع خطا (RST) | ||||||
I22 | ورودی دیجیتال ترمینال P3 Multi-function input terminal P3 define | 4 | فرمان عملکرد جاگ (JOG) | 2 | O | ||
I23 | ورودی دیجیتال ترمینال P4 Multi-function input terminal P4 define | 5 | فرکانس چند مرحلهای Low | 3 | O | ||
I24 | ورودی دیجیتال ترمینال P5 Multi-function input terminal P5 define | 6 | فرکانس چند مرحلهای Mid | 4 | O | ||
7 | فرکانس چند مرحلهای High | ||||||
8 | شتاب افزاینده/کاهنده چند مرحلهای Low | ||||||
9 | شتاب افزاینده/کاهنده چند مرحلهای Mid | ||||||
10 | شتاب افزاینده/کاهنده چند مرحلهای High | ||||||
11 | رزرو | ||||||
12/ | رزرو. مقدار 13 برای غیرفعالکردن ورودی استفاده میشود. تخصیص عملکرد تکراری از کیپد، ورودی قبلی را به 13 برمیگرداند. | ||||||
15 | بالا(UP) فرمان افزایش فرکانس در Frq = 0؛ مطابق F65 و F66 | ||||||
16 | پایین(DOWN) فرمان کاهش فرکانس در Frq = 0؛ مطابق F65 و F66 | ||||||
17 | مد سهسیمه (Three-Wire) ورودی توقف سهسیمه در drv = 1؛ قطع آن فرمان توقف میدهد و FX/RX فرمانهای پالسی شروع هستند. | ||||||
18 | تعلیق توالی PLC و حفظ مرحله و زمان؛ بدون انتخاب مرجع دستی، فرکانس جاری حفظ میشود. | ||||||
19 | بیت کم انتخاب مرجع دستی PLC در حالت Suspend | ||||||
20 | بیت زیاد انتخاب مرجع دستی PLC در حالت Suspend | ||||||
21 | عبور از کنترل PID (PID Bypass): بازگشت به مرجع عادی V/F | ||||||
24 | تعلیق شتاب افزاینده/کاهنده؛ با غیرفعالشدن ورودی، تغییر فرکانس ادامه مییابد. | ||||||
25 | تعلیق تراورس (Traverse Pause)؛ حفظ فرکانس و زمان موج تا غیرفعالشدن ورودی. | ||||||
26 | بازنشانی تراورس (Traverse Reset)؛ بازگشت با شتاب/کاهش سرعت عادی به فرکانس مرکز؛ پس از غیرفعالشدن ورودی، موج دوباره آغاز میشود. | ||||||
I30 | فرکانس چند مرحلهای4 Multi‑Step frequency 4 | 0~600 Hz | این پارامتر را نمیتوان بزرگتر از F21 (فرکانس بیشینه) تنظیم نمود. | 30.0 | O | ||
I31 | فرکانس چند مرحلهای5 Multi‑Step frequency 5 | 0~600 Hz | این پارامتر را نمیتوان بزرگتر از F21 (فرکانس بیشینه) تنظیم نمود. | 25.0 | O | ||
I32 | فرکانس چند مرحلهای6 Multi‑Step frequency 6 | 0~600 Hz | این پارامتر را نمیتوان بزرگتر از F21 (فرکانس بیشینه) تنظیم نمود. | 20.0 | O | ||
I33 | فرکانس چند مرحلهای7 Multi‑Step frequency 7 | 0~600 Hz | این پارامتر را نمیتوان بزرگتر از F21 (فرکانس بیشینه) تنظیم نمود. | 15.0 | O | ||
I34 | زمان شتاب افزاینده چند مرحلهای 1 Multi-Accel time1 | 0.1~999.9 s | 3.0 | O | |||
I35 | زمان شتاب کاهنده چند مرحلهای 1 Multi-Decel time1 | 0.1~999.9 s | 3.0 | O | |||
I36 | زمان شتاب افزاینده چند مرحلهای 2 Multi-Accel time 2 | 0.1~999.9 s | 4.0 | O | |||
I37 | زمان شتاب کاهنده چند مرحلهای 2 Multi-Decel time 2 | 0.1~999.9 s | 4.0 | O | |||
I38 | زمان شتاب افزاینده چند مرحلهای 3 Multi-Accel time 3 | 0.1~999.9 s | 5.0 | O | |||
I39 | زمان شتاب کاهنده چند مرحلهای 3 Multi-Decel time 3 | 0.1~999.9 s | 5.0 | O | |||
I40 | زمان شتاب افزاینده چند مرحلهای 4 Multi-Accel time 4 | 0.1~999.9 s | 6.0 | O | |||
I41 | زمان شتاب کاهنده چند مرحلهای 4 Multi-Decel time 4 | 0.1~999.9 s | 6.0 | O | |||
I42 | زمان شتاب افزاینده چند مرحلهای 5 Multi-Accel time 5 | 0.1~999.9 s | 7.0 | O | |||
I43 | زمان شتاب کاهنده چند مرحلهای 5 Multi-Decel time 5 | 0.1~999.9 s | 7.0 | O | |||
I44 | زمان شتاب افزاینده چند مرحلهای 6 Multi-Accel time 6 | 0.1~999.9 s | 8.0 | O | |||
I45 | زمان شتاب کاهنده چند مرحلهای 6 Multi-Decel time 6 | 0.1~999.9 s | 8.0 | O | |||
I46 | زمان شتاب افزاینده چند مرحلهای 7 Multi-Accel time 7 | 0.1~999.9 s | 9.0 | O | |||
I47 | زمان شتاب کاهنده چند مرحلهای 7 Multi-Decel time 7 | 0.1~999.9 s | 9.0 | O | |||
I52 | سطح تشخیص فرکانس FDT level | 0.0~F21 Hz گام: 0.1 Hz | سطح فرکانس برای FDT2 تا FDT5؛ در FDT1 کاربرد ندارد. هنگام تنظیم از F21 بیشتر نمیشود؛ با کاهش بعدی F21، مقدار مؤثر به حد جدید محدود میشود. | 30.0 | O | ||
I53 | پهنای کامل تشخیص فرکانس FDT bandwidth | 0.0~F21 Hz گام: 0.1 Hz | پهنای کامل پنجره در FDT1 تا FDT3؛ مثلاً 10.0 Hz یعنی 5.0 Hz در هر سمت مرکز. در FDT4 و FDT5، فاصله برگشت I53/2 است. با کاهش F21، مقدار مؤثر به حد جدید محدود میشود. | 10.0 | O | ||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | عملکرد خروجی ترانزیستوری MO را با انتخاب یک کد از فهرست زیر تعیین کنید. همه کدها و شرایط این فهرست برای I55 نیز معتبرند؛ تنظیم دو خروجی مستقل است. پیشفرض 12: خروجی قدرت وصل. | 12 | O | ||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | 0 | رسیدن به فرکانس مرجع (FDT1) اختلاف فرکانس خروجی با مرجع نهایی حداکثر I53/2 باشد؛ با شروع توقف کنترلشده غیرفعال میشود. | 12 | O | |
1 | رسیدن به سطح با مرجع برابر I52 (FDT2) مرجع نهایی برابر I52 باشد و اختلاف فرکانس خروجی با مرجع حداکثر I53/2 باشد؛ با شروع توقف کنترلشده غیرفعال میشود. | ||||||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | 2 | تشخیص فرکانس در محدوده I52 (FDT3) اختلاف فرکانس خروجی با I52 حداکثر I53/2 باشد؛ مستقل از مرجع است و در کاهش سرعت عادی نیز کار میکند. | 12 | O | |
3 | آستانه فرکانس با هیسترزیس (FDT4) در I52 یا بالاتر فعال میشود؛ هنگام کاهش فرکانس، تا رسیدن به I52 منهای I53/2 فعال میماند و سپس غیرفعال میشود. | ||||||
4 | وضعیت معکوس FDT4 (FDT5) فقط در خروجی عادی AC، وضعیت عکس FDT4 را دارد؛ در توقف کامل و حالتهای نامعتبر فرکانس غیرفعال است. | ||||||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | 5 | هشدار اضافهبار موتور (OL) هشدار اضافهبار موتور، مطابق سطح F54 و زمان F55، در حین کار فعال باشد. | 12 | O | |
6 | خطای اضافهبار اینورتر (IOL) خطای واقعی اضافهبار اینورتر رخ داده باشد. | ||||||
7 | فعالشدن جلوگیری از واماندگی جلوگیری از واماندگی در شتاب افزاینده یا کاهنده فعال باشد؛ این گزینه آشکارساز قطعی قفلشدن محور نیست. | ||||||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | 8 | خطای اضافهولتاژ (OV) خطای واقعی اضافهولتاژ رخ داده باشد. | 12 | O | |
9 | خطای کمبود ولتاژ (LV) خطای واقعی کمبود ولتاژ رخ داده باشد. | ||||||
10 | خطای اضافهدمای اینورتر (OH) خطای واقعی اضافهدمای اینورتر رخ داده باشد. | ||||||
11 | رزرو خروجی را فعال نمیکند؛ برای غیرفعالکردن خروجی، کد 31 را انتخاب کنید. | ||||||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | 12 | خروجی قدرت وصل (RUN) خروجی قدرت PWM وصل و بدون خطا باشد؛ ترمز DC و جستوجوی سرعت را نیز شامل میشود. در اتوتیونینگ و پالس آزمون فعال نیست. وصلبودن خروجی، اثبات چرخش محور نیست. | 12 | O | |
13 | خروجی قدرت قطع (STOP) خروجی قدرت PWM قطع باشد؛ توقف بر اثر خطا و خواب PID را نیز شامل میشود. موتور ممکن است هنوز آزادانه بچرخد. | ||||||
14 | کار با فرکانس ثابت در خروجی عادی AC، اختلاف با مرجع حداکثر 0.05 Hz باشد و فرکانس دستکم 100 ms تغییر نکند؛ در توقف، جلوگیری از واماندگی و تراورس فعال نیست. | ||||||
15 | جستوجوی سرعت جستوجوی سرعت در حال اجرا و خروجی قدرت وصل باشد؛ با پایان جستجو غیرفعال میشود. | ||||||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | 16 | آمادهبهکار (READY) خروجی قدرت قطع، ولتاژ باس مجاز و درایو آماده شروع باشد؛ بدون خطا یا خطای حافظه، توقف اضطراری، مانع شروع، اتوتیونینگ، آزمون یا خواب PID. | 12 | O | |
17 | اعلام خطا طبق I56 خطای واقعی مطابق انتخاب I56 رخ داده باشد؛ پیشفرض I56=2، خطای کمبود ولتاژ LV را اعلام نمیکند. | ||||||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | 20 | شتاب افزاینده فرکانس واقعی خروجی در رمپ افزاینده افزایش یابد؛ هنگام ثابتماندن فرکانس بر اثر جلوگیری از واماندگی غیرفعال است. | 12 | O | |
21 | شتاب کاهنده فرکانس واقعی خروجی در رمپ کاهنده کاهش یابد؛ کاهش سرعت عادی برای توقف را نیز شامل میشود. هنگام ثابتماندن فرکانس بر اثر جلوگیری از واماندگی غیرفعال است. | ||||||
22 | کار در جهت جلو خروجی عادی AC در جهت جلو فعال باشد. | ||||||
23 | کار در جهت عقب خروجی عادی AC در جهت عقب فعال باشد. | ||||||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | 24 | خواب PID درایو کاملاً وارد خواب PID شده باشد؛ کاهش سرعت پیش از خواب را شامل نمیشود. با بیدارشدن، خطا یا توقف اضطراری غیرفعال میشود. | 12 | O | |
25 | تراورس فعال تراورس در خروجی عادی AC فعال باشد؛ مکث انتهایی و تعلیق با ورودی کد 25 را نیز شامل میشود. با فرمان توقف غیرفعال میشود. | ||||||
26 | اعلام همه خطاها هر خطای واقعی، از جمله کمبود ولتاژ LV، رخ داده باشد؛ مستقل از I56 است. | ||||||
31 | غیرفعال خروجی همواره غیرفعال میماند. | ||||||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | کد 11 رزرو و غیرفعال است. کدهای 18، 19 و 27 تا 30 قابل انتخاب نیستند. کدهای 0 تا 17، 20 تا 26 و 31 برای هر دو خروجی I54 و I55 معتبرند. | 12 | O | ||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | فرکانس در این جدول، فرکانس واقعی خروجی درایو است؛ دور مکانیکی محور نیست. در کدهای 0 تا 4، 20 تا 23 و 25، پس از قطع خروجی قدرت یا هنگام خطا، ترمز DC، اتوتیونینگ و جستوجوی سرعت، خروجی وضعیت غیرفعال است. | 12 | O | ||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | FDT1 و FDT2 علاوه بر توقف کنترلشده، در تغییر جهت و کاهش سرعت برای خواب PID نیز غیرفعالاند. مرجع نهایی، مرجع جاریِ انتخابشده توسط درایو است و میتواند از کیپد، ورودی آنالوگ، JOG، چندمرحلهای، PLC، PID یا تراورس بیاید. | 12 | O | ||
I54 | انتخاب عملکرد خروجی ترانزیستوری MO output function | 0~17 20~26 31 | در FDT4 و FDT5، اگر I53 بزرگتر از دو برابر I52 باشد، آستانه برگشت منفی میشود؛ پس FDT4 با کاهش فرکانس تا صفر غیرفعال نمیشود و با قطع خروجی، نامعتبرشدن فرکانس یا تغییر تنظیمات بازنشانی میشود. برای برگشت در فرکانس غیرمنفی، I53 را حداکثر دو برابر I52 انتخاب کنید. | 12 | O | ||
I55 | انتخاب عملکرد خروجی رله Relay output function | 0~17 20~26 31 | عملکرد رله را انتخاب میکند. تمام کدها و شرایط درجشده در بخش I54 همین جدول، برای I55 نیز قابل انتخاباند؛ تنظیم رله از خروجی MO مستقل است. پیشفرض 17: اعلام خطا طبق I56. | 17 | O | ||
I56 | انتخاب خطا برای خروجی کد 17 Fault output mask | 0/1/2/3 | فقط برای کد 17 در I54 یا I55: 0 بدون اعلام خطا؛ 1 فقط کمبود ولتاژ LV؛ 2 همه خطاها بهجز LV؛ 3 همه خطاها همراه LV. کد 26 مستقل از این پارامتر است. | 2 | O | ||
I60 | آدرس slave در شبکه Modbus Modbus slave address | 1~250 | آدرس Slave در شبکه Modbus را تعیین میکند. | 1 | O | ||
I61 | نرخ تبادل ارتباط Modbus Modbus baud rate select | 0/1/2/3/4/5 | 0 | 9600 بیت بر ثانیه (9600 bps) | 0 | O | |
1 | 14400 بیت بر ثانیه (14400 bps) | ||||||
2 | 19200 بیت بر ثانیه (19200 bps) | ||||||
3 | 38400 بیت بر ثانیه (38400 bps) | ||||||
4 | 57600 بیت بر ثانیه (57600 bps) | ||||||
5 | 115200 بیت بر ثانیه (115200 bps) | ||||||
I62 | تنظیم رزرو ارتباط 1 Reserved communication setting 1 | 0/1/2 | رزرو | 0 | O | ||
I63 | تنظیم رزرو ارتباط 2 Reserved communication setting 2 | 0.1~120.0 | رزرو | 1.0 | O | ||
I64 | تنظیم رزرو ارتباط 3 Reserved communication setting 3 | 2~100 | رزرو | 5 | O | ||
I65 | قالب فریم سریال Modbus Modbus serial frame format select | 0/1/2/3 | 0 | 8 بیت داده، بدون توازن، 1 بیت توقف | 0 | O | |
1 | 8 بیت داده، بدون توازن، 2 بیت توقف | ||||||
2 | 8 بیت داده، توازن زوج، 1 بیت توقف | ||||||
3 | 8 بیت داده، توازن فرد، 1 بیت توقف | ||||||
I66 | آیتم رجیستر مانیتور Modbus 1 Modbus monitor register 1 item select | 1~15 | آیتم رجیستر مانیتور 1 در آدرس 0064h را انتخاب میکند: مرجع فرکانس Modbus (1)، مد فرمان drv (2)، زمان ACC (3)، زمان dEC (4)، جریان خروجی (5)، فرکانس خروجی (6)، ولتاژ خروجی (7)، ولتاژ لینک DC (8)، دمای درایو (9) و وضعیت I74 (15)؛ کدهای 10 تا 14 صفر برمیگردانند. | 1 | O | ||
I67 | آیتم رجیستر مانیتور Modbus 2 Modbus monitor register 2 item select | 1~15 | آیتم رجیستر مانیتور 2 در آدرس 0065h را انتخاب میکند: مرجع فرکانس Modbus (1)، مد فرمان drv (2)، زمان ACC (3)، زمان dEC (4)، جریان خروجی (5)، فرکانس خروجی (6)، ولتاژ خروجی (7)، ولتاژ لینک DC (8)، دمای درایو (9) و وضعیت I74 (15)؛ کدهای 10 تا 14 صفر برمیگردانند. | 2 | O | ||
I68 | آیتم رجیستر مانیتور Modbus 3 Modbus monitor register 3 item select | 1~15 | آیتم رجیستر مانیتور 3 در آدرس 0066h را انتخاب میکند: مرجع فرکانس Modbus (1)، مد فرمان drv (2)، زمان ACC (3)، زمان dEC (4)، جریان خروجی (5)، فرکانس خروجی (6)، ولتاژ خروجی (7)، ولتاژ لینک DC (8)، دمای درایو (9) و وضعیت I74 (15)؛ کدهای 10 تا 14 صفر برمیگردانند. | 3 | O | ||
I69 | آیتم رجیستر مانیتور Modbus 4 Modbus monitor register 4 item select | 1~15 | آیتم رجیستر مانیتور 4 در آدرس 0067h را انتخاب میکند: مرجع فرکانس Modbus (1)، مد فرمان drv (2)، زمان ACC (3)، زمان dEC (4)، جریان خروجی (5)، فرکانس خروجی (6)، ولتاژ خروجی (7)، ولتاژ لینک DC (8)، دمای درایو (9) و وضعیت I74 (15)؛ کدهای 10 تا 14 صفر برمیگردانند. | 4 | O | ||
I70 | آیتم رجیستر مانیتور Modbus 5 Modbus monitor register 5 item select | 1~15 | آیتم رجیستر مانیتور 5 در آدرس 0068h را انتخاب میکند: مرجع فرکانس Modbus (1)، مد فرمان drv (2)، زمان ACC (3)، زمان dEC (4)، جریان خروجی (5)، فرکانس خروجی (6)، ولتاژ خروجی (7)، ولتاژ لینک DC (8)، دمای درایو (9) و وضعیت I74 (15)؛ کدهای 10 تا 14 صفر برمیگردانند. | 5 | O | ||
I71 | آیتم رجیستر مانیتور Modbus 6 Modbus monitor register 6 item select | 1~15 | آیتم رجیستر مانیتور 6 در آدرس 0069h را انتخاب میکند: مرجع فرکانس Modbus (1)، مد فرمان drv (2)، زمان ACC (3)، زمان dEC (4)، جریان خروجی (5)، فرکانس خروجی (6)، ولتاژ خروجی (7)، ولتاژ لینک DC (8)، دمای درایو (9) و وضعیت I74 (15)؛ کدهای 10 تا 14 صفر برمیگردانند. | 6 | O | ||
I72 | آیتم رجیستر مانیتور Modbus 7 Modbus monitor register 7 item select | 1~15 | آیتم رجیستر مانیتور 7 در آدرس 006Ah را انتخاب میکند: مرجع فرکانس Modbus (1)، مد فرمان drv (2)، زمان ACC (3)، زمان dEC (4)، جریان خروجی (5)، فرکانس خروجی (6)، ولتاژ خروجی (7)، ولتاژ لینک DC (8)، دمای درایو (9) و وضعیت I74 (15)؛ کدهای 10 تا 14 صفر برمیگردانند. | 7 | O | ||
I73 | آیتم رجیستر مانیتور Modbus 8 Modbus monitor register 8 item select | 1~15 | آیتم رجیستر مانیتور 8 در آدرس 006Bh را انتخاب میکند: مرجع فرکانس Modbus (1)، مد فرمان drv (2)، زمان ACC (3)، زمان dEC (4)، جریان خروجی (5)، فرکانس خروجی (6)، ولتاژ خروجی (7)، ولتاژ لینک DC (8)، دمای درایو (9) و وضعیت I74 (15)؛ کدهای 10 تا 14 صفر برمیگردانند. | 8 | O | ||
I74 | حفظ فرکانس مرجع Modbus Modbus frequency memory | 0/1 | 0: پس از قطع و وصل برق، مرجع Modbus از صفر آغاز میشود. 1: آخرین مرجع فرکانس Modbus ذخیره و پس از وصل برق بازیابی میشود. اعمال این مرجع در Frq = 4 است؛ فرمان کار جداگانه تعیین میشود. | 1 | O | ||
۸ کدهای خطا
نمایشگر | تابع حفاظتی | توضیحات |
|---|---|---|
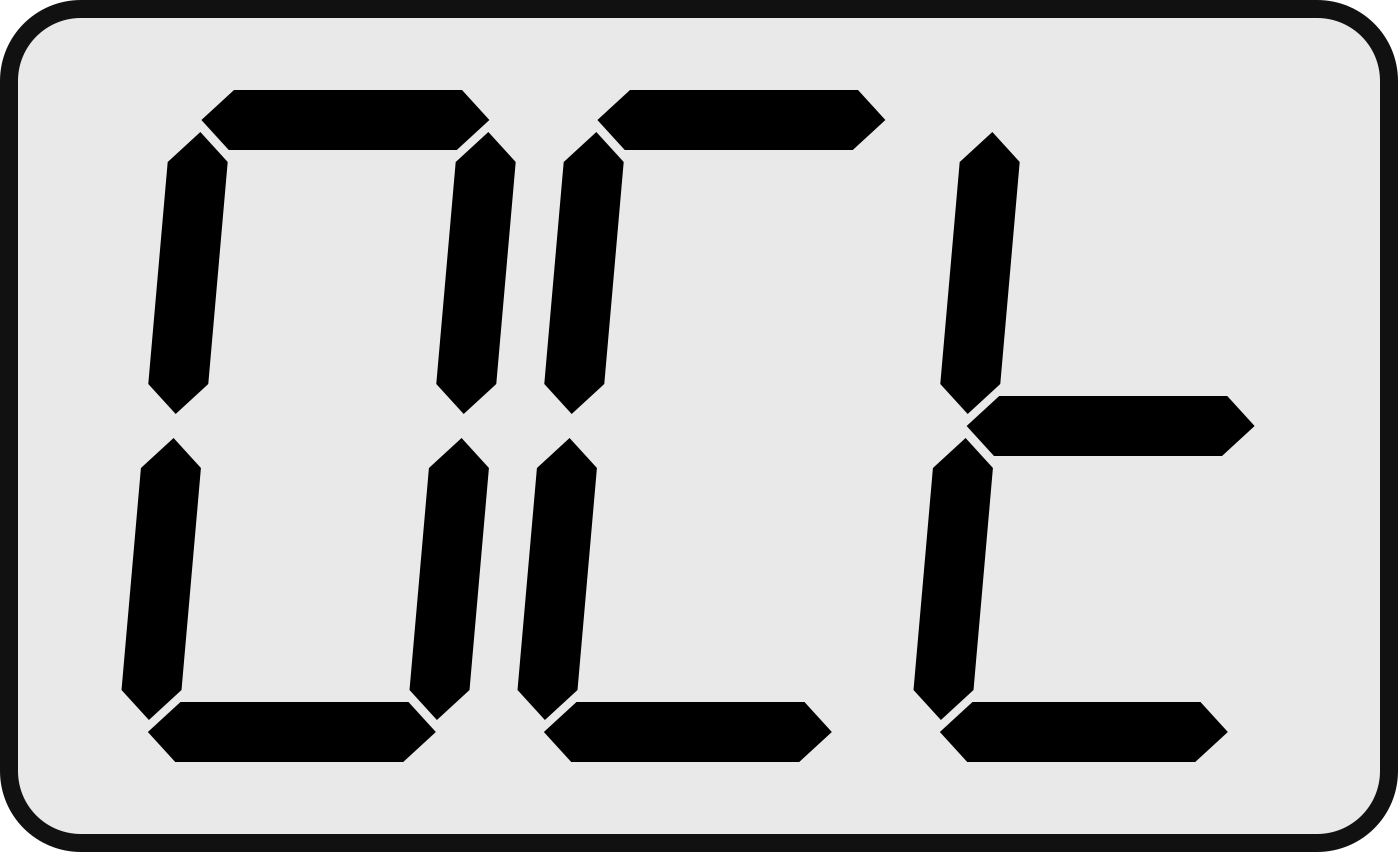
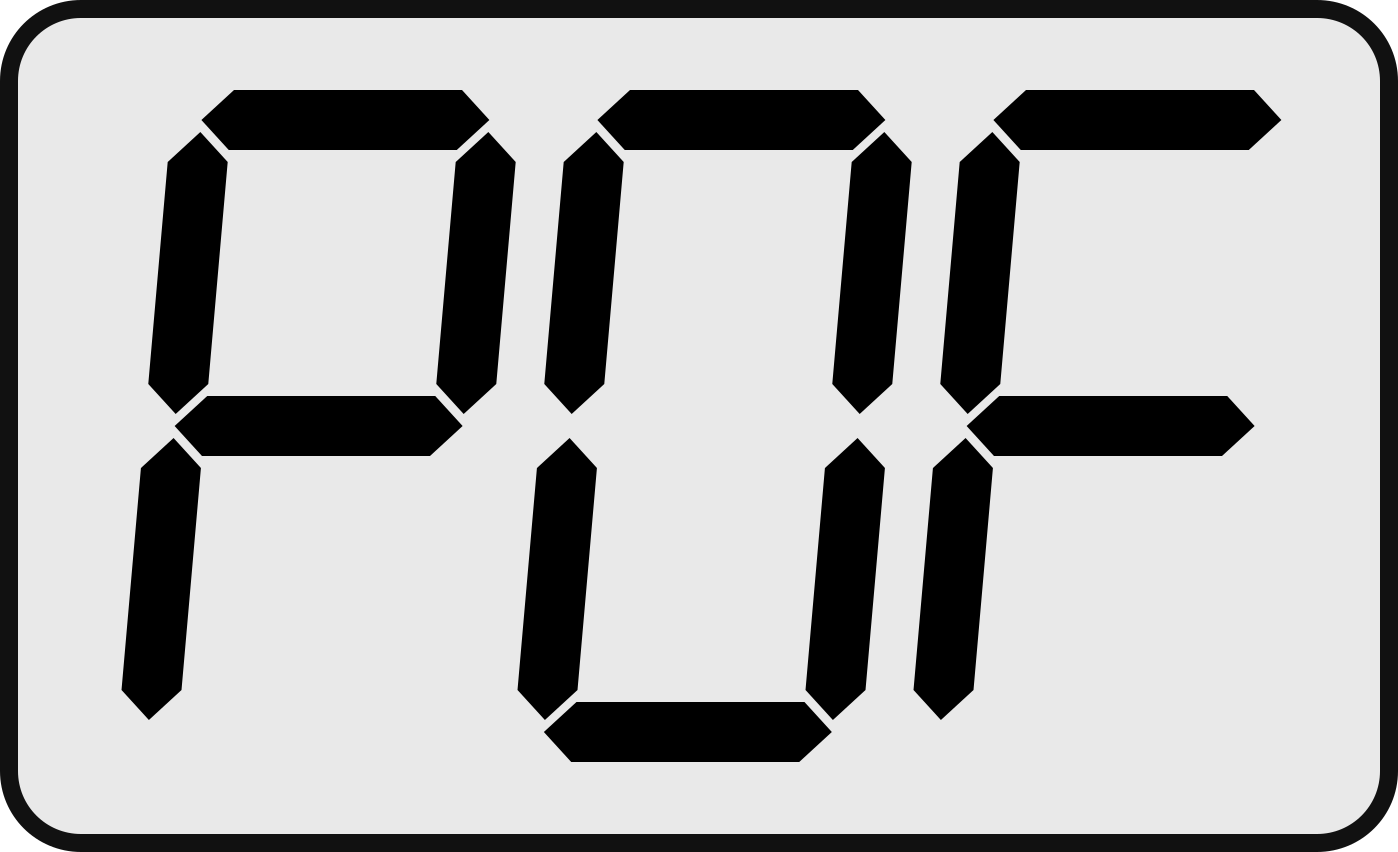
| اضافه جریان سختافزاری Hardware overcurrent | با فعالشدن حفاظت سختافزاری اضافه جریان در بخش قدرت، خروجی درایو فوراً قطع میشود. این کد در صورت ناموفقبودن جستجوی سرعت طی 15 ثانیه نیز ثبت میشود. اتصال کوتاه خروجی، کابل موتور، بخش قدرت و تنظیمات جستجوی سرعت بررسی شود. |
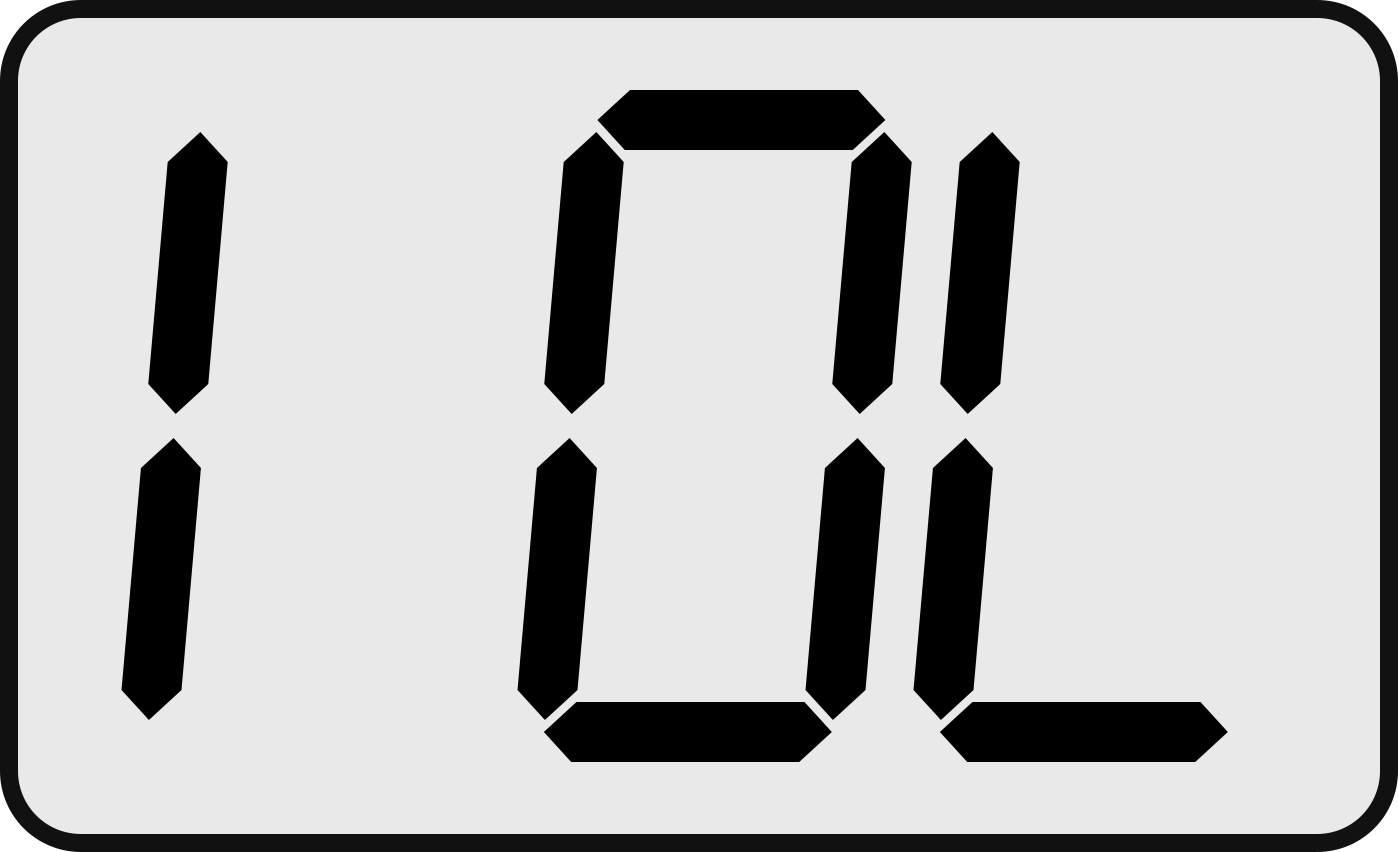
| اضافه بار زمانمعکوس اینورتر Inverse-time overload | اگر جریان RMS خروجی به 107% جریان نامی مجاز درایو برسد، حفاظت زمانمعکوس فعال میشود؛ زمان قطع از 60 ثانیه در 107% تا 1 ثانیه در 170% یا بیشتر کاهش مییابد. بار موتور و تطابق توان موتور و درایو بررسی شود. |
| تریپ اضافه بار Overload trip | اگر حفاظت اضافه بار F56 فعال باشد و جریان RMS خروجی بیش از درصد تعیینشده در F57 نسبت به جریان نامی موتور، برای زمان F58 باقی بماند، خروجی درایو قطع میشود. |
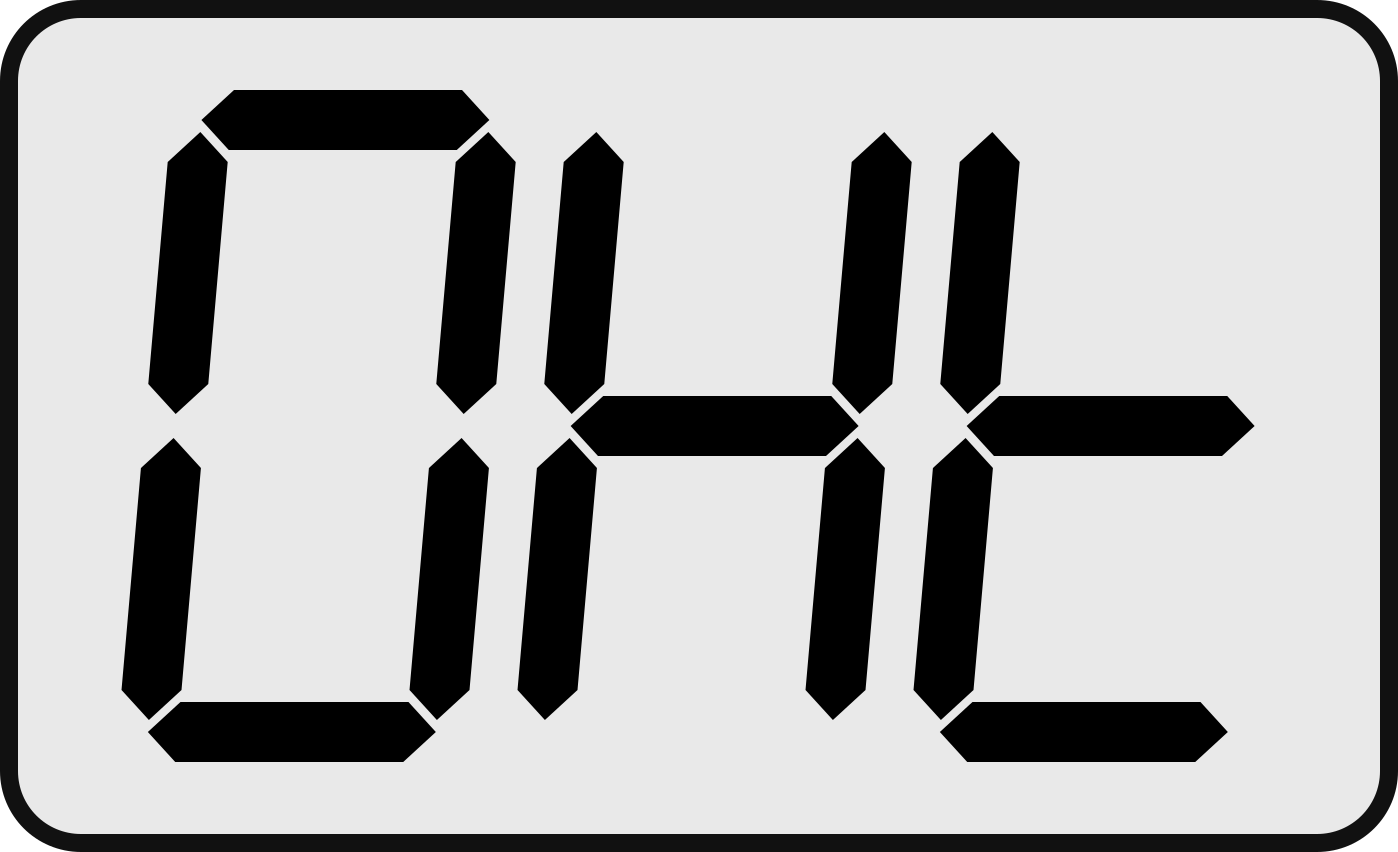
| دمای بیش از حد مجاز هیت سینک Heat sink overheat | اگر دمای محاسبهشده هیت سینک توسط سنسور NTC از 90 درجه سانتیگراد بیشتر شود، خروجی درایو قطع میشود. مسیر هوا، فن خنککننده، نصب هیت سینک، دمای محیط و بار بررسی شود. |
| قطع فاز خروجی Output phase loss | اگر حفاظت قطع فاز خروجی H19 فعال باشد و عدم تعادل جریان، قطع یکی از فازهای خروجی موتور را تأیید کند، خروجی درایو قطع میشود. کابل و اتصالات U، V و W، سیمپیچ موتور و سنسورهای جریان بررسی شود. |
| اضافه ولتاژ Over voltage | اگر ولتاژ باس DC از حد بالای مجاز مدل درایو بیشتر شود، خروجی قطع میشود. ولتاژ ورودی، زمان کاهش سرعت، برگشت انرژی موتور و مدار یا مقاومت ترمز بررسی شود. |
| کمبود ولتاژ Low voltage | اگر ولتاژ باس DC از حد پایین مجاز مدل درایو کمتر شود، خروجی قطع میشود. ولتاژ و سیمکشی ورودی، یکسوساز و افت شبکه بررسی شود. |
| خطای حافظه پارامتر Parameter memory error | اگر هنگام راهاندازی، دادههای ذخیرهشده در EEPROM خوانده نشوند یا خارج از محدوده معتبر باشند، این کد نمایش داده میشود. حافظه EEPROM، تغذیه و مسیر ارتباطی آن بررسی شود. |
| خطای سیستمی کنترلر Controller system fault | این کد پس از بازیابی از ریست Watchdog یا رخداد خطای پردازنده مانند HardFault، BusFault، MemManage یا UsageFault ثبت میشود. تغذیه و نویز برد کنترل، اتصالات و علت ریست بررسی شود. |
| خطای سنسور جریان Current sensor error | اگر افست اولیه یکی از کانالهای اندازهگیری جریان خارج از محدوده مجاز باشد، خروجی وصل نمیشود و این کد نمایش داده میشود. سنسورهای جریان، تغذیه آنالوگ، مسیر ADC و وجود جریان ناخواسته هنگام راهاندازی بررسی شود. |
| اضافه جریان نرمافزاری Software overcurrent | اگر جریان RMS فیلترشده خروجی برای مدت تشخیص از 180% جریان نامی مجاز درایو بیشتر شود، خروجی قطع میشود. اتصال کوتاه، ضربه بار، انتخاب توان درایو و مدار اندازهگیری جریان بررسی شود. |
| خطای سنسور دما NTC sensor fault | اگر ورودی سنسور NTC نزدیک اشباع ADC باشد یا دمای محاسبهشده به کمتر از منفی 10 درجه سانتیگراد برسد، این خطا ثبت میشود. قطعی یا اتصال نادرست NTC، سیمکشی و مدار ورودی بررسی شود. |
| عدم همزمانی حلقه باز PMSM PMSM open-loop sync fault | در کنترل موتور PMSM، اگر اختلاف زاویه فرمان حلقه باز با زاویه تخمینی PLL بیش از حد مجاز باقی بماند، خروجی قطع میشود. پارامترهای موتور، ترتیب فازها، بار راهاندازی و تنظیمات کنترل بررسی شود. |
| توقف زاویه در حلقه بسته PMSM PMSM angle stall | در کنترل حلقه بسته موتور PMSM، اگر زاویه تخمینی PLL برای مدت مجاز تقریباً ثابت بماند، خروجی قطع میشود. قفلبودن روتور، بار بیش از حد، کمبود گشتاور و پارامترهای موتور بررسی شود. |
| خطای پارامتر تنظیم خودکار Auto-tune parameter error | اگر یکی از پارامترهای محاسبهشده در تنظیم خودکار نامعتبر یا خارج از محدوده قابل ذخیره باشد، تنظیم خودکار متوقف و خروجی قطع میشود و داده نامعتبر ذخیره نخواهد شد. اطلاعات پلاک موتور و شرایط اجرای Auto-tune بررسی شود. |
| پایان مهلت جلوگیری از توقف Stall-prevention timeout | اگر عملکرد جلوگیری از توقف در زمان شتابگیری بهطور پیوسته 10 ثانیه فعال بماند، خروجی قطع میشود. گیر مکانیکی یا بار زیاد، جریان نامی H33، پارامترهای F59 و F60، زمان شتاب و ولتاژ ورودی بررسی شود. |
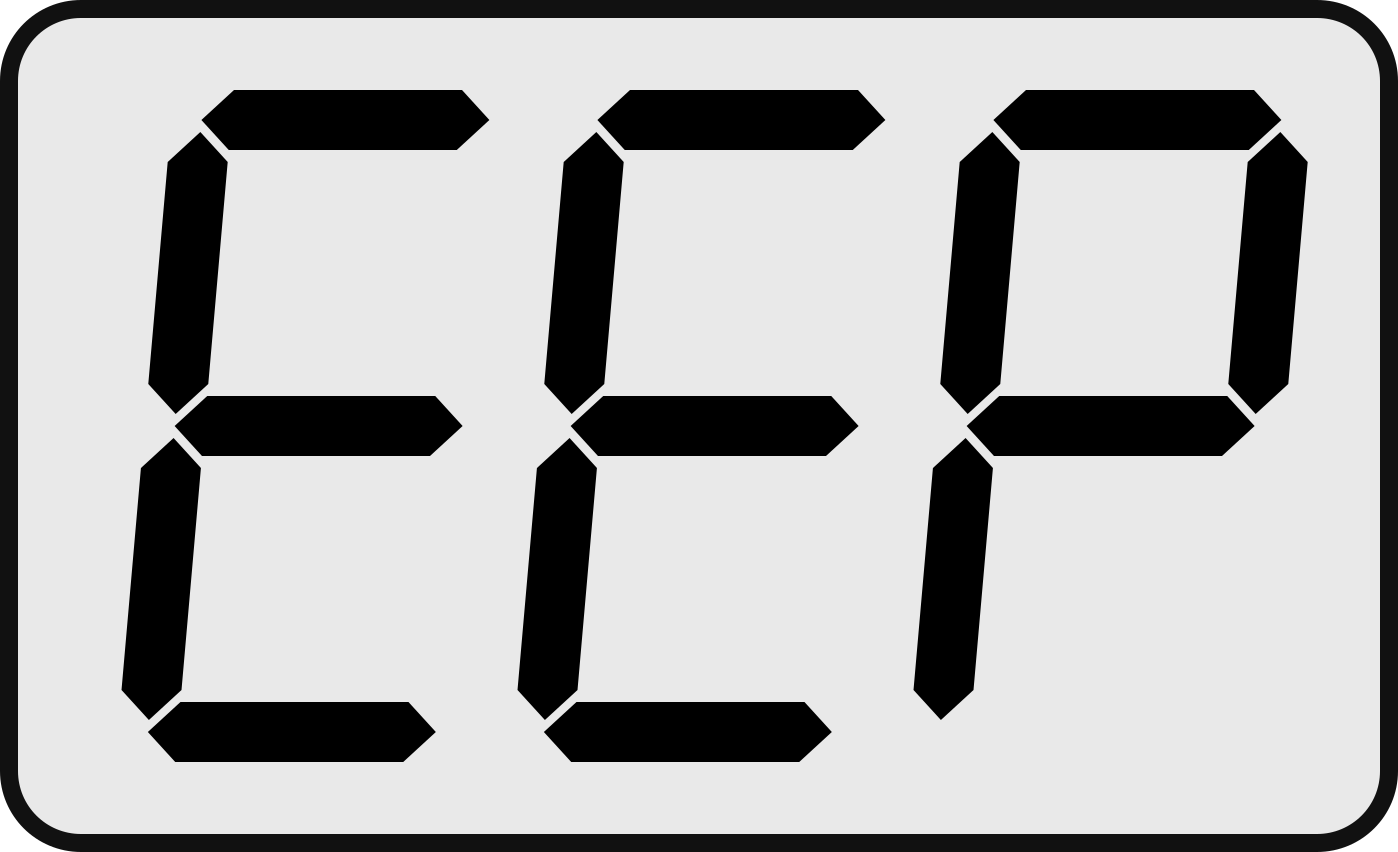
| قطع فوری Instant cut off | با فعالشدن ورودی دیجیتال تعریفشده بهعنوان EST در حین کار، خروجی درایو پس از تأیید ورودی قطع میشود و خطای ESt ثبت میگردد. این فرمان موجب قطع خروجی و توقف آزاد موتور میشود. |
هشدار: غیرفعالکردن EST بهتنهایی خطا را پاک نمیکند؛ پس از رفع علت، ریست لازم است. اگر فرمان حرکت باقی بماند، بسته به حالت drv و تنظیم H21، امکان راهاندازی مجدد پس از ریست وجود دارد. |